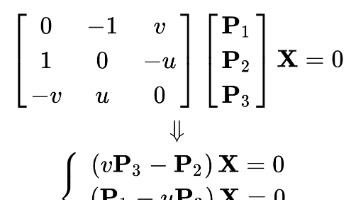登录社区云,与社区用户共同成长
邀请您加入社区
而对OpenGL中的每个光源,都有环境光、漫射光和镜面光项,相关参数有:光源颜色项(GL_AMBIENT, GL_DIFFUSE, GL_SPECULAR)、位置/方向(GL_POSITION)、衰减项(GL_CONSTANT_ATTENUATION, GL_LINEAR_ATTENUATION, GL_QUADRATIC_ATTENUATION)、聚光灯参数(GL_SPOT_CUTOFF, GL
距离函数:给出从任何地方到对象的最小距离(可以是signed Distance)来自医疗数据(CT、MRI等)的水平集。vp 参数空格顶点 (Parameter space vertices)v 几何体顶点 (Geometric vertices)de Casteljau 算法的(u,v)-可分离应用。只是一个指定顶点、法线、纹理坐标及其连通性的文本文件。Bicubic(双三次型) Bézier
中点圆算法是一种在像素网格上绘制圆的有效算法,由Jack Bresenham提出。这种算法的核心思想是利用圆的对称性,通过计算圆上的一些关键点来绘制整个圆。它只使用整数运算,因此在计算上非常高效。这种算法特别适合于图形硬件和嵌入式系统中的图形绘制。这个程序是一个基于OpenGL和GLUT库的图形绘制应用,它展示了如何在屏幕上绘制基本的几何图形,包括直线、圆以及放射线。程序使用了经典的Bresenh
(求梯度,对xyz分别求偏导)1.曲面一般形式 :Fxyz0算法:gradFFxFyFz则有切平面Fxx−x0Fyy−y0Fzz−z00法线Fxx−x0Fyy−y0Fzz−z02.曲面参数形式⎩⎨⎧xXuvyYuvzZuvuv∈D。
数学建模,线性规划,整数规划,图与网络,插值与拟合,微分方程,数理统计,支持向量机,多元分析,偏最小二乘法回归分析,综合评价
2.3 几何处理阶段(二)
处理的方法很简单,就是把回头曲线一分为二,分成两个普通曲线,如下图所示,将JD1对称地分为JD1-a和JD1-b。JD1-a的曲线要素为:半径R=30m,第一缓和曲线Ls1=25m,第二缓和曲线Ls2=0m,交点转角是回头曲线转角的一半,即204°23’20.3”/2=102°11’40.1”,可计算得:T1=49.79m。转角小于180度,交点在曲线外侧,可以按一般曲线计算,转角等于180度,没
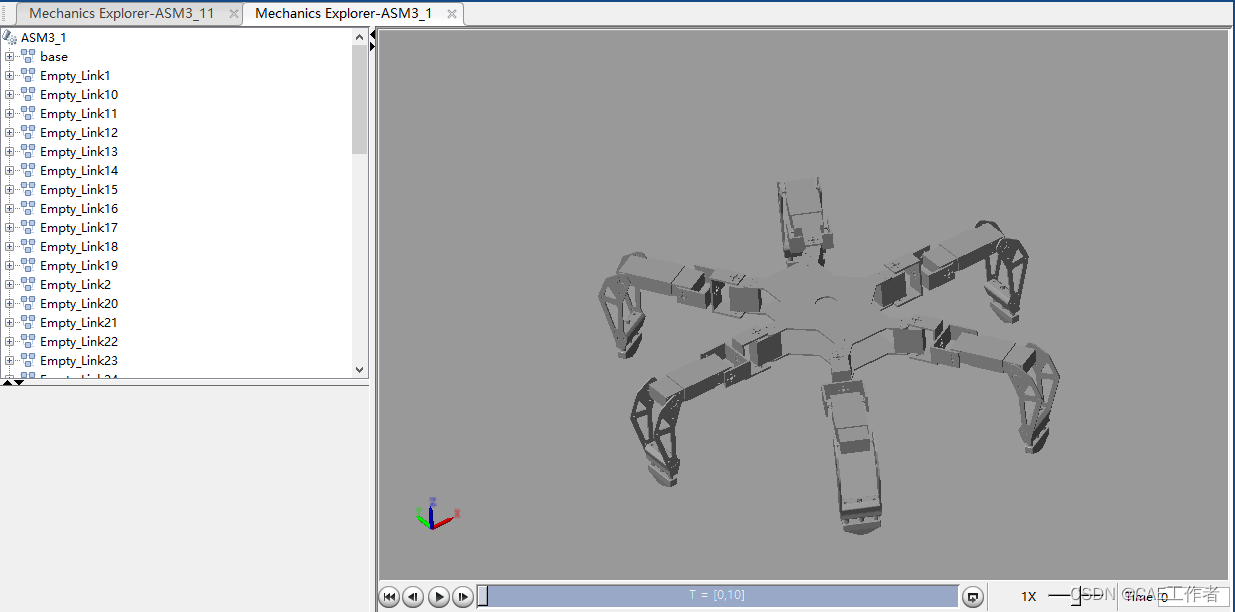
模型与代码下载链接分析内容有:六角画圆,单腿画三角形整体直行求逆函数代码:%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%输入腿的足尖坐标和ID号即可得到腿的三个关节角%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%%function [q1 ,q2, q3] = ikinematics(x
2 调通框架2.1 修改的内容相比上一次实验,本次实验对框架的修改较大,主要在以下几方面:• 修改了main.cpp,以适应本次实验的测试模型CornellBox• 修改了Render,以适应CornellBox 并且支持Path Tracing 需要的同一Pixel多次Sample• 修改了Object,Sphere,Triangle,TriangleMesh,BVH,添加了area 属性与Sa
对于轴 u⃗\vec{u}u 旋转,我们从 v⃗\vec{v}v 旋转到v′⃗\vec{v'}v′,将 v⃗\vec{v}v 分解为平行于旋转轴 u\textbf{u}u 以及正交于 u\textbf{u}u 的两个分量,即:v=v∣∣+v⊥v = v_{||} + v_\perpv=v∣∣+v⊥ 旋转后的分量:v′=v∣∣′+v⊥′v' = v'_{||} + v'_\perpv′=v
本文内容来自“图学研究”公众号“何援军”,经原作者同意全文转载。其他人转载请征得原作者“何援军”同意。计算机图形学是图学学科的杰出代表与引领者,几乎所有领域都需要,作为基础,或当做工具。面对新的理论、方法乃至硬件日新月异的发展,有些东西还是需要静下心来思考的。认为现在对计算机图形学的学科定位是不准确的。给出了一个计算机图形学的教学框架和基本教学内容。讨论了计算机图形学的学科发展。所谓学科定位,是指
1.定义:从几何角度,向量是没有位置,而具有长度和方向的实体。2.与点的区别:点只有位置,没有长度和方向。3.表示: v是P点到Q点的向量,则v是P点到Q点的位移,即v=Q-P。P点平移向量v得到Q点,v偏移P点得到Q点,即Q=P+v。一个n维向量就是一个n元组4.运算(1) 线性组合m个向量的线性组合形式为:w=a1*w1+a2*w2+…+am*wm1)仿射组合,线性组合系数和为1,a1+a2+
本文整理自西安交通大学软件学院祝继华老师的计算机图形学课件,请勿转载文章目录贝塞尔曲线与曲面定义Betnstein基函数的性质Bezier曲线的性质Bezier曲线的递推算法Bezier曲线的升阶新控制顶点的计算Bezier曲面定义性质递推算法贝塞尔曲线与曲面定义给定空间n+1个点的位置矢量Pi(i=0,1,2,…,n)P_i(i=0,1,2,…,n)Pi(i=0,1,2,…,n),则Bezie
【XJTUSE计算机图形学】第三章 几何造型技术(4)——三角网格
文章目录前言一、计算机图形学概述1、什么是计算机图形学2、计算机图形学的研究内容一般来说,要在计算机上生成一幅表示物体的图形,有三个步骤:像素相关生成图形的算法3、计算机图形学的发展历史4、计算机图形学的应用领域5、计算机图形系统组成5.1、图形软件5.2、图形软件的发展5.3、图形软件标准5.4、图形硬件二、交互式计算机图形处理系统1.图形输入设备的发展2.图形显示设备三、帧缓冲器与屏幕象素四、
计算机图形学自学笔记之MVP变换
一、给定一个二维的多边形,判断它是否为凸多边形原理:凸多边形的每个内角都小于180度。思路:得到所有边的顺时针或者逆时针表示向量,对于每一条边,当前边和下一条边的叉积都大于零。二、判断点是否在凸多边形内应用:光线追踪中,射线与三角形所在平面求交后判断交点是否在三角形内部 -> 光线与该三角形是否有交点方法一 叉积法思路:针对所有点,计算该点与多边形顶点之间向量的叉积,如果所有叉积同向则说明在
计算机图形学自学笔记之抗锯齿,反走样
【XJTUSE计算机图形学】第三章 几何造型技术(1)——参数曲线和曲面
TIT 计算机图形学 实验四 立方体的背面剔除前言参考视频计算机图形学全套算法讲解和C++编码实现(共23讲配套源码),计算机图形学案例视频讲解以及主页相关算法。孔老师是我的代课老师,孔教授有十多年教学经验,视频课很不错,所有的源程序都基于他写的函数,并非小张写的。所有源程序都基于C+编译参考教材《计算机图形学-理论与实践项目化教程》 孔令德著,大家多多支持哇一、实验项目要求建立立方体类背面剔除算
【XJTUSE计算机图形学】第三章 几何造型技术(2)——Bezier 曲线与曲面
一、向量1、向量的基本概念向量AB=B-A,即终点减去起点单位向量2、向量的运算向量的表达以及向量的模点乘向量的投影b向量在a向量上的投影方向和a向量相同,长度为k倍求k可以使用下面的公式3、点乘在计算机图形学中的应用可以利用点乘来求一个向量相对于另一个向量是方向相同还是相反当a点乘b结果>0,a和b向量同向当a点乘c结果<0,a和c向量反向4、叉乘叉乘的结果仍是一个向量,可以使用右手
补充内容Rθ是逆时针方向旋转的矩阵R-θ是顺时针方向旋转的矩阵可以发现RθT=Rθ-1,像这样的矩阵叫做正交矩阵。以后如果要求往相反的方向旋转相同角度的变换(R-θ),只需要求正向旋转的矩阵然后转置就可以了本节涉及内容:放射变换:线性变换+平移三维空间中的变换矩阵格式:3D旋转任意一个旋转都可以被分解为绕着X,Y,Z轴的旋转 即:α β γ这三个角叫做欧拉角(Euler angles)罗德里格斯公
文章目录屏幕空间GAMES101的屏幕空间约定标准立方体到屏幕的变换光栅化光栅显示器光栅化Rasterization定义三角形-基础的形状图元,使用三角形的优点采样(Sampling)采样一个函数就是求某个点的函数值采样是图形学的核心概念光栅化是采样2D位置检查屏幕中所有像素太浪费!使用包围盒优化真实显示设备中的光栅化走样和反走样图形学中的采样Artifacts走样(Aliasing)的背后原因反
本部分主要介绍了渲染方程的逐步完善和简单的推导过程。从BRDF开始,到反射公式的推导再到渲染方程的完善,最后展示了实际渲染的例子。
本部分主要介绍了几何中的2种网格处理:网格细分、网格简化,及其采用的方法
传送门计算机图形学直线的扫描转换数值微分法 *DDA line algorithm*中点画线法 *Midpoint line algorithm*Bresenham算法 *Bresenham's line algorithm*计算机图形学直线的扫描转换数值微分法 DDA line algorithm对于斜率的绝对值小于1的直线,从左端点P0(x0,y0)开始,x每增加1,y就增加kvoid DDA
目录GAMES101-现代计算机图形学入门-闫令琪——Lecture 16 Ray Tracing 4Monte Carlo Integration(蒙特卡洛积分)Path Tracing路线追踪Solution: Russian Roulette(RR)俄罗斯轮盘赌Some Side NotesGAMES101-现代计算机图形学入门-闫令琪——Lecture 16 Ray Tracing 4Mo
文章目录实验一 制作平面体或者二次曲面体的三维物体线框模型动画前言一、实验项目要求二.理论分析或算法分析三、源代码四、运行截图实验一 制作平面体或者二次曲面体的三维物体线框模型动画前言参考视频计算机图形学案例视频讲解以及主页相关算法。孔老师是我的代课老师,孔教授有十多年教学经验,视频课很不错,所有的源程序都基于他写的函数,并非小张写的。所有源程序都基于C++编译参考教材《计算机图形学-理论与实践项
本部分继续光线追踪部分,先介绍了蒙特卡洛积分的方法,之后对路径追踪PT的发展和推导过程进行了全面的阐述。
本部分主要介绍了光线追踪的基本原理,简述了光线追踪的实现过程,并对实现过程中第一步,求解射线与表面的交点的过程进行了全面的分析和解答。
介绍图形学中的光栅化, 也就是把物体投影到屏幕上
拍照的逆向过程:K+T+两张图像⇒X拍照的逆向过程:K+T+两张图像\Rightarrow X拍照的逆向过程:K+T+两张图像⇒X添加链接描述
本部分主要介绍了几何在一些实例中的应用,以及面临的挑战。之后主要介绍了两大类主要的几何表示方法:隐式类和显式类,并分别列举了当前图形学常用的隐式和显式的具体方法。
数值计算之 插值法(2)多项式插值——牛顿插值法拉格朗日插值法牛顿插值的递推差商牛顿插值法拉格朗日插值法上篇指出函数f(x)f(x)f(x)的插值可以用一个多阶多项式P(x)P(x)P(x)表示:P(x)=a0+a1x+a2x2+⋯+anxnP(x)=a_0+a_1x+a_2x^2+\dots+a_nx^nP(x)=a0+a1x+a2x2+⋯+anxn拉格朗日插值法将一个多阶多项式拆分为多
GAMES101-现代计算机图形学入门-闫令琪——Lecture 12 Geometry 3Mesh Operations: Geometry ProcessingMesh subdivision 增加Mesh simplification 减少Mesh regularization 正则化Mesh subdivision (upsampling)两步操作:引入更多的三角形让这些三角形的位置发生变
GAMES101-现代计算机图形学入门-闫令琪——Lecture 13 Ray Tracing 1目录GAMES101-现代计算机图形学入门-闫令琪——Lecture 13 Ray Tracing 1Why Ray Tracing?Basic Ray-Tracing AlgorithmLight RaysRay Casting - Shading Pixels (Local Only)光线投射法R
关于第三题的解题提出问题:通过馈源舱射过来的信号到达反射面,我们将反射面有基准态转换成工作态,调节下拉索等支承结构将反射面板从球面调节成理想抛物面来更好的接受信号。那我们想计算调节后馈源舱的接受比,就是馈源舱有效区域内(即1米的圆)收到的信号与300米口径反射面接收的信号之比分析问题:因为馈源舱收到的信号都映射到300米的照明区域中,而调节成理想抛物面的反射面与为调节过的反射面都在这300米中,并
GAMES101-现代计算机图形学入门-闫令琪——Lecture 11 Geometry 2 (Curves and Surfaces))Explicit Representations (显示几何表示)Point Cloud(Explicit)把物体理解成一堆点:(x,y,z)列表Polygon Mesh (Explicit) 多边形网格最广泛应用:文本存点方法v:点vt:纹理坐标vn:法线f:
文章目录1 几何的表示方法1.1 隐式的几何表示(Implicit)1.1.1 概览1.1.2 CSG —— Constructive Solid Geometry(Implict)1.1.3 距离函数 Distance Function(Implict)1.1.4 水平集 Level Set Methods(Implict)1.1.5 分形 Fractals(Implict)1.2 显式的几何(
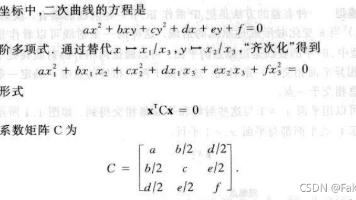
二次曲线当C非满知时定义的二次曲线为退化的二次曲线一般地,其将退化为一条直线,证明见结论1.7下
import cn.hutool.core.util.NumberUtil;import org.apache.commons.math3.stat.StatUtils;import org.apache.commons.math3.stat.descriptive.moment.Kurtosis;import org.apache.commons.math3.stat.descriptive.m
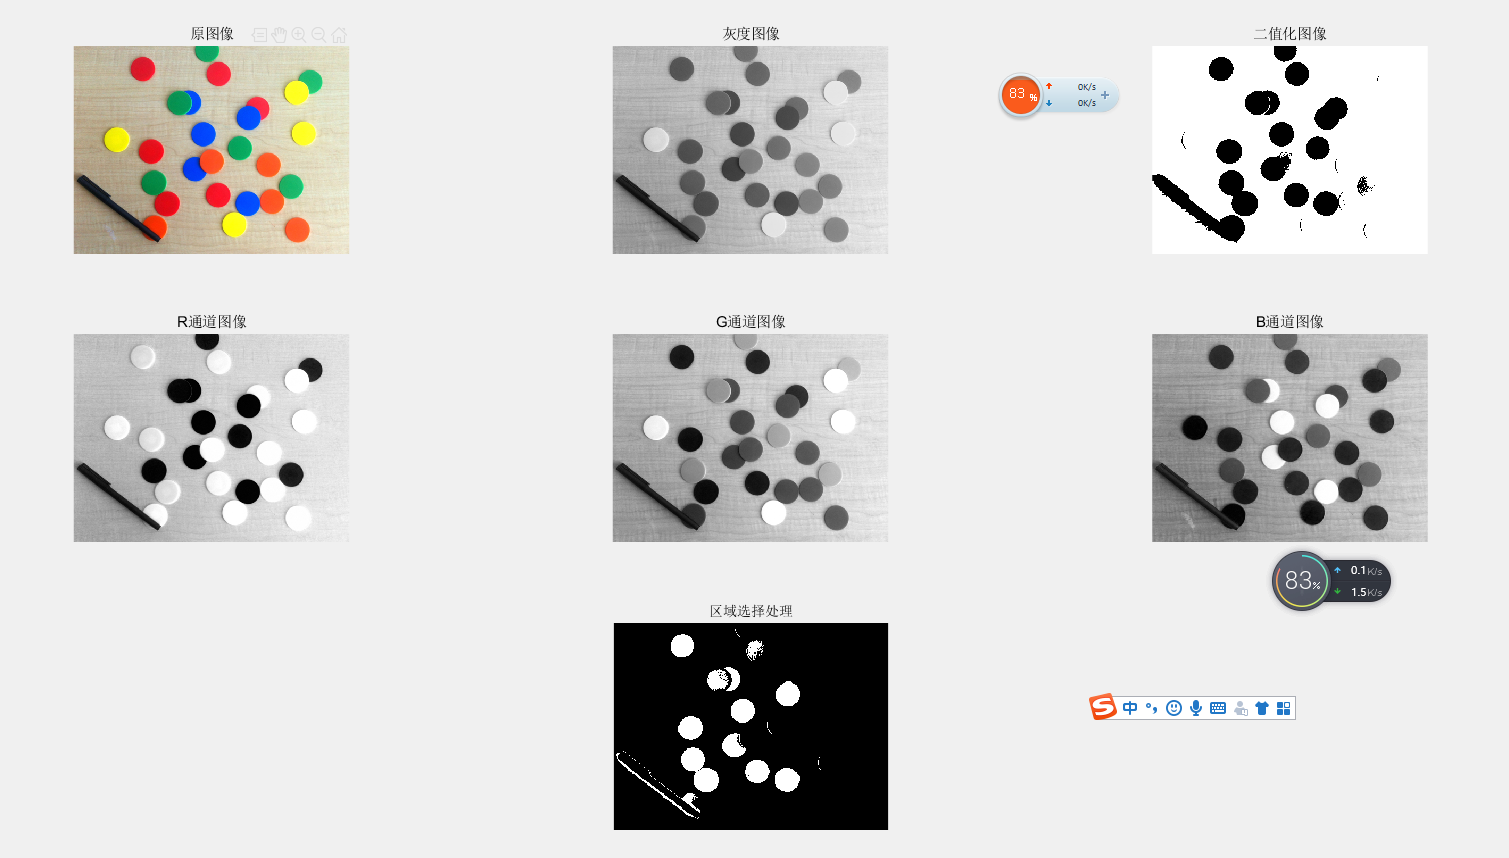
%% 读取图像clc,clear,close allobj=imread(‘coloredChips.png’);%读图像R = obj(:,:,1);%R通道G = obj(:,:,2);%G通道B = obj(:,:,3);%B通道obj_gray = rgb2gray(obj);%灰度图像BW1 = im2bw(obj_gray,0.49);%二值化BW2 = roicolor(
六、雅克比:已知连杆位形,会用几何法求雅可比矩阵在机器人学中,通常使用雅可比将关节速度与操作臂末端的笛卡尔速度联系起来,关节角速度左乘雅可比矩阵可得到机械臂末端的笛卡尔速度矢量。Exp.1:如图5-8所示是具有两个关节的操作臂,计算出操作臂末端的速度,将它表达成关节速度的函数,给出两种形式的解答,一种是用坐标系{3}表示的,另一种是用坐标系{0}表示的。如图5-9所示,坐标系{3}固连于操作臂末端
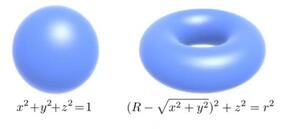
关于图形学的基础数学知识基础数学三维隐式曲面隐式曲面的法向量隐式曲面公式2-23与2-22等价,但是2-22简单易看懂简洁的数学表示能使代码简洁,复杂的数学容易使代码臃肿隐式曲面的三维曲线三维参数直线三维参数曲面:二维参数确定三维曲面参数球面参数球面方向求角度参数...
图形学投影一、概述二、图形学中常见投影三、投影规范化(projection normalization)四、正交投影五、透视投影六、OpenGL中的实现一、概述投影可以理解为空间到平面的映射。同现实中阳光将事物投影到地面上一样,投影变换将整个向量空间映射到它的其中一个子空间,并且在这个子空间中是恒等变换。二、图形学中常见投影透视投影与正交投影示意图三、投影规范化(projection normal
内角和:∠A+∠B+∠C=180∘\angle A + \angle B + \angle C = 180^{\circ}∠A+∠B+∠C=180∘。外角定理:三角形的一个外角,等于与它不相邻的两个内角之和。图左中 ∠ACD=∠A+∠B\angle ACD = \angle A + \angle B∠ACD=∠A+∠B。由内角和立刻可得:∠ACD=180∘−∠ACB=∠A+∠B\angle ACD
光栅化和光线追踪 一个用到了Z-buffer 存出深浅依次叠加,一个用到了光线相交找最近。 光栅化和光线追踪的比较