登录社区云,与社区用户共同成长
邀请您加入社区
3D 表示(3D Representation)几何结构(Geometry)空间关系(Spatial Relationship)外观信息(Appearance)语义信息(Semantic Information)例如,一个真实物体:一个咖啡杯它在哪里?它是什么形状?它是什么材质?从不同角度观察时是什么样子?是否可以被机器人抓取?
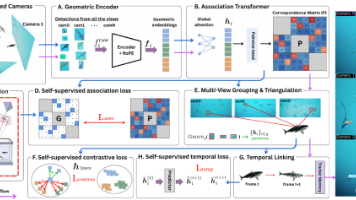
先说场景。行为生态学、水产养殖、群体机器人都在研究一件事:鱼群为什么能聚成群、怎么躲避捕食者、局部交互规则是什么。要回答这些问题,前提是拿到每一条鱼在三维空间中随时间变化的完整轨迹——不是 2D 投影,是 3D 的。而获取手段上,视觉是唯一可扩展、无侵入的方案。然后难题来了。鱼群的跟踪有三个叠加的"地狱级"设定:更糟的是,外观这条路也是死的。同一群鱼长得几乎一模一样,还频繁互相遮挡。传统多目标跟踪
慧理依托魔珐星云端到端具身交互智能平台,以一个轻量级SDK实现银行大堂经理的全天候、全场景理财咨询。通过打通感知、理解、决策与表达链路,构建“持续交互闭环”,支持实时打断、合规风控与多端适配。在双录实证中,慧理精准执行风险测评、适当性匹配与免责提示,实现“先测后推、风险优先、拒绝有据”,真正守住理财咨询第一岗,重塑智能服务可信边界。
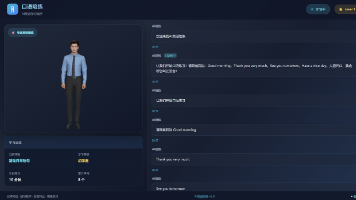
本文基于魔珐星云 SDK,落地一个可日常使用的英语口语陪练具身智能体。突破传统“语音识别+大模型+TTS”拼接架构,实现端到端实时交互:支持随时插话、表情自然、状态同步,真正模拟面对面对话。通过专属智脑构建角色认知与知识图谱,结合参数流渲染与持续交互循环,实现≈500ms响应延迟,终端成本低,代码可复用。核心在于让AI不仅“会说话”,更“像在和人说话”。
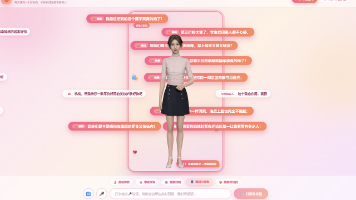
本文记录了3D具身智能体导购“桃桃”的诞生全过程。面对客服人力不足、咨询响应滞后等问题,作者基于魔珐星云平台,通过精心调教人设与智脑,打造了一个7×24小时在线、口语化表达、能精准推荐商品的虚拟导购。核心突破在于:摒弃传统“ASR→LLM→TTS”拼接模式,构建持续交互循环;依托知识图谱与RAG深度融合,实现跨文档推理;并通过可插拔架构灵活适配品牌需求。最终,桃桃不仅会“说话”,更懂“自己是谁、在
每天7点半,AI“小晨”主动开口,打破传统语音助手被动等待的局限。通过具身交互技术,实现多模态感知、专属智脑驱动与实时多模态表达,支持随时打断、连续对话与情境化播报。项目基于魔珐星云SDK,构建端到端交互链路,让AI从“工具”变为“可互动的伙伴”,真正融入真实晨间场景。
2026年,文生3D技术突破“能用”门槛,但资产归属与私有化部署仍是痛点。创世Genesis作为浏览器端自部署的3D虚拟世界基底,实现AI具身接入、跨世界联邦互通与私有化运行,以结构化数据替代视觉感知,使单个AI推流仅1KB/s,成本极低。系统开源、可修改,支持企业自主掌控数据与场景,解决工业、职教、展馆等对私有化、可改性、不依赖第三方平台的核心需求。团队聚焦真实客户验证,通过开源、演示站与技术内
AI正从“框内对话”迈向“空间在场”,经历从界面到空间的位移。具身AI已实现角色化入驻虚拟世界,通过轻量协议与浏览器端渲染,实现低成本可视化。身份、知识、协作三重边界松动,推动AI跨世界迁移与协同。未来胜负手或在“协议”而非功能——标准开放将促成去中心化生态。创世Genesis以自部署、联邦接入为基底,致力于打造可被AI自由访问的节点,而非依赖中心入口。门已装好,路在前方:真正的变革,始于让AI走
针对工业机器人本体厂整机大装配零件多、结构复杂、核心关节图纸保密要求高的特性,依托高性能图形服务器+云飞云共享云桌面方案,可支撑多名工程师并发开展SolidWorks建模、整机装配、运动仿真全流程研发工作,硬件采购成本直降60%,是经过行业实测验证的成熟落地方案。
AI进入3D虚拟世界,实现具身化交互:通过坐标、身体与感知三要素,使AI成为可定位、可视、可互动的在场者。已实现三步接入(发现、换令牌、连上),支持空间雷达、物体描述、实时事件流与动作指令,具备走动、说话、跟随等能力。成本低,每Agent仅1KB/s流量,核心开销在大模型调用。但不支持视觉识别、语音合成、地形贴合或资产操作,身份透明合规。企业需准备场景、描述、知识库与运行环境。目前技术可用,模板化
AI具身讲解员通过自部署3D虚拟展厅实现“人在场”的智能导览,突破传统语音导览、聊天机器人或人工排班的局限。创世Genesis系统基于Three.js,支持AI Agent以人形角色在展厅中实时走动、感知访客位置与对话,并通过本地化部署保障数据安全与自主可控。目前核心能力已就绪(连接、感知、行动、呈现),但一键创建讲解员等功能仍在路线图中。该方案适用于跨时区访问、保密要求高、需持续服务的场景,实现
我们已实现AI“住进”3D虚拟世界:通过专用通道接入,AI实时获取环境状态、玩家互动与位置信息,以人形角色在多人世界中行走、对话,真正具备“具身智能”。不同于传统聊天框,它能感知、行动、被看见,成为世界中的真实居民。该系统基于自研虚拟世界平台,支持私有部署与二次开发,为玩家、商家、开发者及企业提供了可交互、可运营的AI应用新场景。
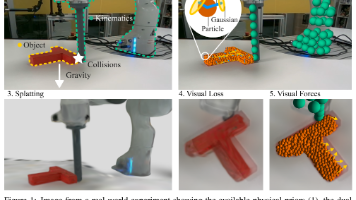
【分析】论文将实时状态跟踪、前向物理模拟、新视角渲染和在线视觉校正统一到同一种机器人世界表示中。这种任务组合具有价值,但实验仍然更侧重于状态跟踪,而不是完整的动作条件规划基准。论文提出 Gaussian–粒子双重表示,通过刚性绑定关系连接 PBD 物理粒子与 3D Gaussian 外观。系统在每一帧先执行物理预测,再把多视角 RGB 重建残差转换为视觉力,以 30 Hz 的频率闭环校正物理状态。
但更深层的观察是:2D/3D切换解决的是“一台设备能否兼顾两种用途”的问题,而裸眼3D技术的真正价值,在于它如何嵌入具体的专业流程。无论是医疗影像的立体判读、BIM模型的实时预览,还是科研数据的空间可视化,裸眼3D显示器扮演的角色是“消除媒介的干扰”——让使用者专注于内容本身,而非佩戴设备或调整姿态。然而,液晶光栅的切换并非没有代价。专利文献显示,液晶光栅在交流驱动电压的极性变化瞬间,遮光区会产生
Litavis的另一个关键特性是“软件可重构”。开发者可以通过软件改变传感器的工作模式、时间门控参数、计数分辨率等,无需更换硬件。这意味着:一家公司可以用同一颗传感器原型开发荧光寿命显微镜和机器人视觉导航系统;系统集成商可以在同一个硬件平台上部署多种检测方案;产品迭代周期从“重新设计硬件”缩短到“更新软件配置”。Litavis的发布,从绝对市场规模来看,对Sony、Samsung等CIS巨头不会构
长尾未知障碍物制约智能驾驶感知安全性,传统算法易发生漏检。依托多模态基础模型与LiDAR几何推理的零样本3D检测方法,可通过识别道路异常检出未知障碍物。康谋aiSim(ISO 26262 ASIL‑D认证)可构建可控测试场景、输出精准真值,助力前沿感知算法验证迭代。
从红外计数到二维视觉,再到3D空间感知,客流统计技术的发展本质上是数据能力不断提升的过程。传统系统解决的是:“统计人数”。而3D视觉解决的是:“理解空间中的人”。通过深度感知、目标识别、多目标跟踪以及空间分析技术,客流统计正在从单一的数据采集工具,逐渐发展成为智能空间分析基础设施。未来,随着3D视觉技术持续成熟,客流系统将不仅记录人流变化,更能够帮助企业理解人与空间之间的关系,实现更加精细化的数据
Qwt 7.0 系列博客介绍了一个基于Qt的高性能2D/3D绘图库。最新版本将3D可视化功能(原QwtPlot3D)整合进主库,实现2D/3D一体化。3D模块采用OpenGL渲染,支持曲面图、网格图等类型,提供交互操作(旋转/平移/缩放)和22种科学色彩映射。文章通过示例代码演示如何绘制数学函数曲面,并介绍了新增的3D主题系统,可一键切换10种视觉风格。该库特别适合科学计算和工程分析中的三维数据可
《3D高斯泼溅建模学习笔记:工具选择与文件格式解析》摘要 本文分享了3D高斯泼溅建模(3DGS)的实用经验。开源工具推荐NerfStudio(搭配gsplat)进行模型训练,配合COLMAP计算相机点位;GaussianSplats3D实现网页渲染展示;SuperSplat用于轻量化编辑。商业工具如Polycam、LumaAI等适用于专业场景但需订阅。针对不同需求推荐文件格式:PLY适合原始存档,
10 亿高斯点的场景,你的浏览器其实不需要一次性装下 10 亿个点。群核科技的 Aholo Viewer 让 AI 真正「看懂」三维世界,从二维图片、文字、视频走向三维物理世界,能以最直接的方式为 AI 提供空间结构、物体关系、环境属性等关键 3D 数据,最终成为通往世界模型的一个关键入口。的 World Labs 开源的 Spark 2.0 引擎( 1亿高斯点 ),Aholo Viewer 占用
在摆动焊接阶段,针对负责摆动的轴5,采用八次多项式规划其往复摆动轨迹,设计摆动幅值±3mm、频率2.5Hz的三角波叠加修正项,使得摆动经过焊缝中心时速度最大以利于熔滴过渡。在姿态调节区(折角前后各20mm范围),以线性变换方式平滑过渡焊枪姿态,调节增益因子α由0线性增至1。对130°、150°、170°、190°、210°和230°六种典型折角的3D折线焊缝进行跟踪实验,焊速1000mm/min下
【计算机图形学】3D渲染Three.js主要组件 + VRM面部/身体姿态跟踪与表情驱动库Kalidokit + 官方数字分身&虚拟主播demo解释
点击下方卡片,关注“3D视觉之心”公众号第一时间获取3D视觉干货本文介绍一下我们在 ICCV 2025 上的新工作:这篇文章针对 Image-to-3D 生成任务设计了一种全新的 pixel-level 的 3D Diffusion,名为 DiffusionGS。通过在 Diffusion 的每一个 timestep 都预测一个 3D Gaussian 点云来保持生成结果的视角一致性(3D vie
NeurIPS 2025 开源|Co-Adaptation-3DGS:3DGS的过度共适应现象是稀疏视角重建伪影的核心原因。,为大家着重分享他们团队的工作。如果您有相关工作需要分享,欢迎文末联系我们。如果您有相关工作需要分享,,为大家着重分享他们团队的工作。如果您有相关工作需要分享,欢迎文末联系我们。:3D视觉工坊很荣幸邀请到了清华大学深圳国际研究生院。3D视觉工坊很荣幸邀请到了清华大学深圳国际研
具体而言,基于VDM的SSM模型在Waymo数据集上实现了74.7的平均精度均值加权航向精度(mAPH,L2),在nuScenes数据集上达到了72.9的nuScenes检测分数(NDS),在Argoverse 2数据集上取得了42.3的平均精度均值(mAP),在ONCE数据集上获得了67.6的mAP,在所有数据集上都创造了新的最优性能。基于点云的3D目标检测中,基于Transformer和状态空
Champ 可不是普通动画工具,它能把你随手拍的小视频变成专业级 3D 动画 —— 无论跳舞、打拳还是走猫步,AI 都能精准捕捉每个关节运动,连头发丝飘动都真实到离谱!最绝的是还能玩 “灵魂转移”:把 A 的舞姿完美复制到 B 身上,网红拍同款神舞再也不用苦练啦~但创意设计岗需求暴增,懂 Champ 的动画师时薪涨到 800 元 [citation:12]。接商单建议加购 “至信链存证”,版权纠纷
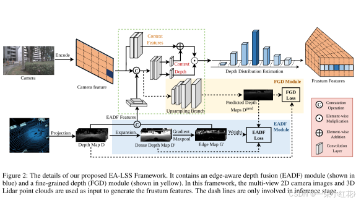
近年来,基于 Lift-Splat-Shot(LSS)的三维目标检测方法取得了显著进展。然而,深度估计不准仍是制约纯视觉及多模态三维检测模型精度的关键瓶颈,尤其在深度突变区域(即“深度跳变”问题)。本文提出了一种新颖的边缘感知 Lift-Splat-Shot(EA-LSS)框架。具体而言,我们设计了边缘感知深度融合(EADF)模块来缓解“深度跳变”问题,并引入细粒度深度(FGD)模块进一步加强对深
这些数据表明,在复合材料结构分析中,应根据分析需求和模型规模选择合适的单元:对于需要考虑层间应力和精确失效预测的中等规模结构,CSS8 是最佳选择;而对于高精度要求的小规模结构,C3D8I 是更好的选择。它是一种介于实体单元和壳单元之间的特殊单元,兼具实体单元的三维应力求解能力和壳单元的高效性,特别适用于复合材料多层薄壁结构。:C3D8I 单元基于三维实体理论,通过添加非协调位移模式来增强单元的弯
齿轮减速器是通过齿轮啮合实现降速增扭的机械装置,广泛应用于工业设备和机器人领域。其核心原理是利用不同齿数齿轮的传动比(i=z₂/z₁)实现速度转换,主要类型包括行星齿轮、蜗轮蜗杆和平行轴减速器。在机器人控制中,减速器通过匹配电机与负载需求提升运动性能,典型应用包括关节驱动和位置闭环控制。关键选型参数包括减速比、扭矩容量和结构形式,实现时需结合编码器反馈和动态补偿算法(如PID控制),同时考虑背隙补
问55:D3是什么意思?答55:3D的意思,表示三维U-Net。问56:为什么继承Dataset?答56:PyTorch要求,实现和__len__接口。问57:transformer是什么?答57:图像变换操作,如缩放、裁剪。])问79:Compose是什么?答79:组合多个变换,按顺序执行。问80:为什么缩放到96×96?答80:原始512×512太大,3D卷积内存消耗巨大。问81:96这个数字
后续可能会依然在这个博文里进行更新,包括欧拉角的局限(轴耦合,万向节),怎样使用四元数规避这些问题,等等。
摘要:KNN算法中的主流加速方法包括暴力法、树结构(如KD-Tree)、哈希类(如LSH)、图结构(如HNSW)以及图形学结构(如BVH)。BVH(包围体层次结构)是一种空间层次划分方法,通过递归构建包围体树实现高效KNN搜索,特别适用于2D/3D场景。相比KD-Tree,BVH更适合GPU加速,在图形学、粒子系统和仿真中表现优异。现代GPU的RT Core可显著提升BVH的遍历效率,使其成为低维
SECOND论文提出了一种高效的3D目标检测框架,主要创新包括:1) 采用稀疏卷积处理体素化点云,显著降低计算量;2) 设计正弦误差损失函数解决角度回归难题;3) 提出真值采样的数据增强方法提升模型性能。实验表明,该方法在KITTI数据集上实现20-40 FPS的实时检测,精度超越VoxelNet等基准模型。该研究为基于体素的3D检测提供了高效解决方案,对后续工作具有重要影响。
本文提出工业3D视觉系统开发全栈方案,通过OpenCV+OpenGL协同优化实现点云处理关键技术升级。创新点包括:改进SGBM算法实现自适应点云生成,开发基于Shader的语义着色分割技术,以及多模态融合滤波方法。系统强化了机器人交互闭环,采用多传感器时空同步和动态避障技术。针对工业痛点提供12类解决方案,如多光谱结构光处理反光表面、HDR成像抗环境干扰等。技术架构实现CUDA互操作,集成轻量化3
总结来说,Unity3D 开发中的创新技术,如实时全局光照、智能物理模拟和高效资源管理系统,为 3D 开发带来了前所未有的变革。它们从提升开发效率、增强用户体验到拓展创意边界等多个方面,推动着 3D 开发进入新的境界。通过合理运用这些技术,开发者能够打造出更加逼真、流畅且富有创意的 3D 作品。尽管在应用过程中可能面临硬件性能要求高和技术更新快等挑战,但凭借其跨平台兼容性强、学习成本低以及丰富的社
社区公众号记录每周值得分享的创客相关内容,每周五发布~周刊首发于,欢迎投稿或推荐相关内容。
小白友好提示:**非技术用户可直接用Tripo AI的集成功能,一键体验AI拆解+编辑。
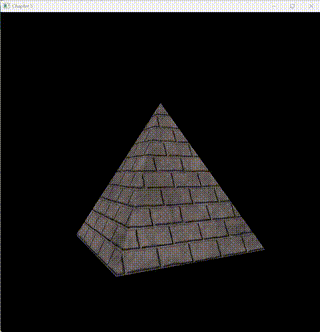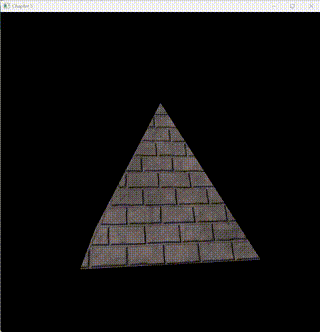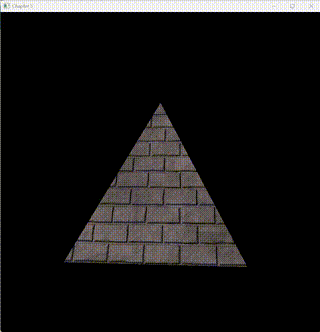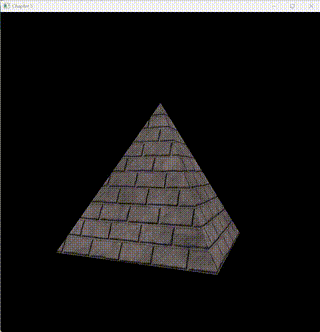
在定义顶点坐标时,同时定义纹理坐标,即每个顶点除了有(x,y,z)坐标外,还有(u,v)纹理坐标。这种方式参见第4章 定义顶点坐标同时定义顶点颜色的示例顶点坐标和纹理坐标分开定义,此种方式容易理解,在配置时也比较灵活,本节代码使用此种方式// 生成 VAO// 绑定 VAO// 生成 VBO// 绑定 VBO// 将顶点数据传递到 VBO// 绑定 VBO// 设置顶点属性指针:坐标// 启用顶点
未来,随着AI、物联网和高性能计算的进一步融合,这项技术将。随着人工智能(AI)、计算机视觉、高性能计算和5G/6G通信技术的发展,结合**时间序列预测(LSTM、Transformer)**优化动态变化的建模能力。,实现对复杂系统的预测与优化,提高自动化决策能力。提升环境适应能力,提高在复杂场景中的精准度。,推动教育、医疗、工业设计等行业数字化升级。:融合光学与深度信息,实现高精度空间感知。:提
Blinn-Phong 光照模型是对 Phong 光照模型的一种改进,它通过引入半程向量(Halfway Vector)来计算镜面反射光的强度。Phong 光照模型是一种局部光照模型,它将物体表面的光照分为三个部分:环境光(Ambient Light)、漫反射光(Diffuse Light)和镜面反射光(Specular Light)。本人是10年经验的前端开发和UI设计资深“双料”老司机,150
例如,在实时监控场景中,可以根据用户的视角和关注区域,动态地进行图元的装配和裁剪,只渲染可见的部分,提高渲染效率。同时,通过交互操作,用户可以调整视角、缩放场景等,实时更新图元的装配和裁剪结果,提供更好的交互体验。通过对图元的装配和裁剪,可以将大量的数据以直观、高效的方式展示在大屏幕上,帮助用户更好地理解和分析数据。为了增强可视化大屏的视觉效果,可以使用特效和动画。裁剪是在 3D 图形渲染过程中的
图像分割作为计算机视觉和图像处理领域的一项核心任务,旨在将图像划分为若干具有语义或功能意义的区域,从而简化图像分析的复杂度,为后续的高级图像理解与应用提供基础。图像分割的质量直接影响着图像识别、目标检测、医学诊断等应用的准确性与效率。长期以来,研究者们不断探索各种分割方法,其中,基于质心的分割算法因其概念简单、易于实现等特点而备受关注。然而,传统的全局质心算法容易受到噪声和图像像素分布不均的影响,
计算机专业最新最全最有创意的基于Unity 3D开发的毕设选题精选推荐汇总建议收藏!!基于Unity 3D的游戏毕业设计选题,每个选题简洁说明技术选型、技术困难点、系统框架、创新点、功能说明及开发难度。技术选型:Unity 3D, Oculus SDK, C#;技术困难点:VR优化与环境渲染;系统框架:虚拟现实场景、环境交互、剧情推进;创新点:沉浸式恐怖体验与互动式环境;功能:虚拟场景浏览、物体互
这个仓库的宗旨是为开发者提供一个学习和交流的平台,帮助大家更好地掌握 Three.js 和 Cesium.js 的使用方法。丰富的案例资源:仓库分为 threeExamples 和 cesiumExamples 两个主要目录,分别存放基于 Three.js 和 Cesium.js 的代码案例。它不仅提供了丰富的学习资源,还为开发者提供了一个展示和交流的平台。:如果你是 Three.js 或 Ces
判断一个点是否位于三角形内可以使用多种方法,其中一种较为直观且常用的方法是利用向量的叉乘。叉乘的方法基于向量的方向来判断,如果一个点在三角形内部,那么从该点到三角形每个顶点的向量与三角形边的向量的叉乘方向应该是相同的(亦即,这些叉乘向量的方向保持一致性,要么全部向内,要么全部向外)。
(3)像素着色器:对每个像素进行处理,计算像素的颜色。(4)合并:将像素着色器计算出的颜色与深度缓冲区中的颜色进行比较,如果像素的深度值小于深度缓冲区中的深度值,则将该像素的颜色写入帧缓冲区,否则丢弃该像素。(4)裁剪:对经过顶点着色器和几何着色器处理后的三角形进行裁剪,去除不在视锥体范围内的三角形。它就像一条生产线,将原始的 3D 数据(如顶点坐标、颜色、纹理等)经过一系列的加工和处理,最终生成
LEMON(LEarning 3D huMan-Object iNteraction relation)模型是一个统一的框架,它通过联合预测人类接触点、物体可供性和人-物空间关系这三个交互元素,来捕捉人类与物体在3D空间中的交互关系。LEMON模型的核心思路是利用交互中人和物体的语义与几何上的关联去建模这些交互表征。
在文档中,应为“SwinMM”,其全称为“masked multi - view with swin transformers for 3D medical image segmentation”(基于Swin Transformers的掩码多视图3D医学图像分割方法)。
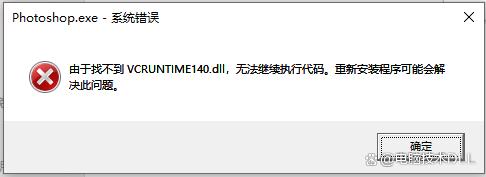
作为动态链接库(DLL)文件的一种,vcruntime140.dll是Visual C++ Redistributable运行库的一部分,内含了大量的函数与类库,为众多基于C++开发的应用程序提供了必要的运行支持。安装Visual C++ Redistributable:最推荐的解决方案不是直接替换dll文件,而是安装对应的Microsoft Visual C++ Redistributable