登录社区云,与社区用户共同成长
邀请您加入社区
方法目的验证记忆是否必要LSTM和普通时序记忆比较你的核心baselineSRU + Path与path-aware思想比较你的方法地形不要只做“箱子避障”。应该分成:Level 1:普通障碍箱子、柱子、窄通道Level 2:记忆环境U型障碍、死胡同、遮挡Level 3:复杂地形坡面、小台阶、浅坑、沟槽Level 4:决策冲突同一目标:既可以绕也可以通过Level 4 是最重要的。因为这是你证明:
为了兼顾可靠性和扩展性,我们设计了轻量二进制帧协议,避免ASCII协议解析效率低、指令延迟高的问题。字段长度(字节)说明帧头2固定0xAA 0x55,用于帧同步指令码10x01连接、0x02点位运动、0x03读IO、0x04写寄存器、0x05状态上报、0x06心跳数据长度2大端模式,数据域字节数数据域N指令参数或状态数据校验和1帧头到数据域所有字节累加和取反帧尾2固定0x0D 0x0A。
炼丹思维:"换个模型试试" → "调个参数试试" → "加个增强试试" → "不行就加数据"工程思维:"瓶颈在哪?" → "数据/模型/训练/部署?" → "用什么证据判断?→ "解决这个瓶颈的最高ROI手段是什么?" → "执行 → 验证 → 迭代"目标检测不是一个"调出来"的技术,而是一个诊断出来的技术。每一个性能数字背后都有具体的、可追溯的原因。找到那个原因,比盲目尝试十种新模型更有价值。记
【免费】unity2d平调跳跃小游戏源码免费开源资源-CSDN下载
本文详细介绍Unity高性能无限滚动列表的实现方案。针对传统方案在万级数据量时的性能瓶颈,提出基于对象池复用和动态计算的优化方案。核心包括:通过数学公式精准计算单元格位置,仅实例化可视区域内的项,滚动时动态复用并更新数据。实现关键点有容器尺寸计算、单元格定位算法和滚动复用机制。优化后性能显著提升,内存占用恒定,万级数据滚动可达60FPS。该方案适用于背包、排行榜等需要展示大量数据的场景。
从4.12上手到5.1日为止,大约三周的时间,进行一个阶段性总结,作为复习,也顺便瞻前顾后一下。(当然,只有暂时记得住的东西)
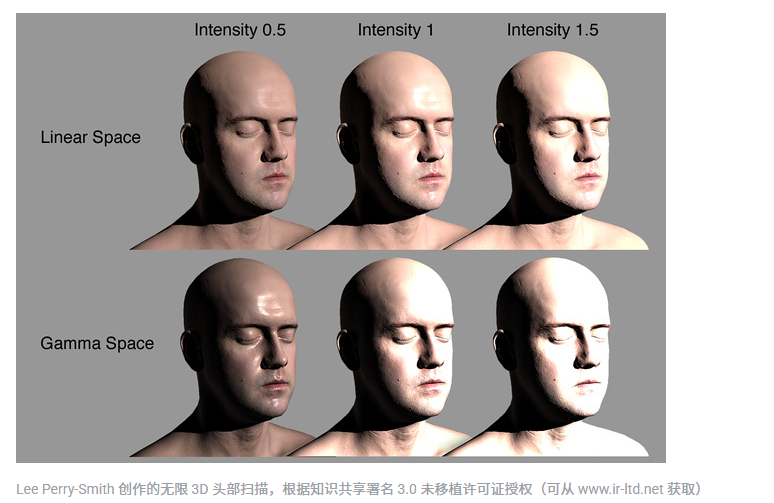
传统的显像模型和设备常常使用了gamma矫正,由于这不是线性的,在进行光照计算时,会出现过曝、混合失真等问题。在Unity的URP中,使用线性模型进行计算。gamma和线性空间是光照中的概念。gamma空间的存在是由于人眼对光明暗变化的感知不是线性的,对亮的区域要更加敏感一点。关于这点,Unity官方手册总结的不错。
单例模式(Singleton Pattern)是一种创建型设计模式,它确保一个类只有一个实例,并提供一个全局访问点来获取该实例。在游戏开发中,单例模式非常适合用于管理全局唯一的数据,比如玩家的金币数量。通过使用单例模式,我们可以确保金币数据在整个游戏中只有一份实例,任何地方对金币的修改都会同步更新,从而避免数据不一致的问题。本文将介绍如何在 Unity 中使用单例模式来管理和更新金币数据,确保游戏
计算机专业最新最全最有创意的基于Unity 3D开发的毕设选题精选推荐汇总建议收藏!!基于Unity 3D的游戏毕业设计选题,每个选题简洁说明技术选型、技术困难点、系统框架、创新点、功能说明及开发难度。技术选型:Unity 3D, Oculus SDK, C#;技术困难点:VR优化与环境渲染;系统框架:虚拟现实场景、环境交互、剧情推进;创新点:沉浸式恐怖体验与互动式环境;功能:虚拟场景浏览、物体互
Git地址: GitCode - 全球开发者的开源社区,开源代码托管平台1、在菜单栏中选择 Window > Package Manager。2、检查包管理器窗口,点击 + 按钮并选择按名称添加包。如果您使用的是 Unity 2020.3,请选择从 git URL 添加包。3、将下面的字符串输入到输入字段中com.unity.renderstreaming4、安装包后,Render Streami
它的学习资源丰富,跨平台特性强,能够帮助你打下扎实的图形学基础。等你熟悉了图形学的基本概念后,再根据你的目标选择是否深入学习。,主要取决于你的目标、兴趣方向以及未来的应用需求。两者都有各自的优势和适用场景。以下从多个角度分析,帮助你做出选择。,而 DirectX 更适合有一定编程基础且目标明确的开发者。如果你是完全的图形学小白,建议从。作为计算机图形学小白,选择学习。
Unity ML-Agents为游戏开发者和AI研究人员提供了一个强大而灵活的工具,使他们能够轻松地在Unity环境中实现和训练智能代理。通过结合Unity的强大图形功能和最先进的机器学习算法,ML-Agents正在推动游戏AI的发展,为创造更智能、更有趣的游戏体验铺平道路。无论您是游戏开发者、AI研究人员还是对机器学习感兴趣的学生,ML-Agents都为您提供了一个绝佳的平台来探索和实现智能行为
Unity sentis就是Unity barracuda的升级版,所以使用sentis人脸识别步骤基本和barracuda一致,详情参考我的《使用 Unity Barracuda 和 Compute Shader 进行高效人脸识别》
为了计算子弹的平抛上抛路径,需要根据给定的初速度、发射角度或竖直初速度来求解相应的初速度分量v0x和v0y。其中,y为子弹在竖直方向上的位移(即目标位置的y与子弹位置的y的绝对值),v0y为子弹的初速度(竖直方向),g为重力加速度(一般取9.8 m/s^2),t为时间(已知y,g可求t)。其中,x为子弹在水平方向上的位移(即目标位置的x与子弹生成位置的x的绝对值),v0为子弹的初速度(水平方向,根
源自:计算机图形学涵盖:图形、动画的创建渲染展示目标:性能优化、提高视觉质量,增强用户体验技术:三维模型、纹理、光照、阴影、特效、动画、物理模拟、碰撞检测等。
该代码我使用了多轮对话input.messages去记录我对大数据模型人物的设定,但是我并没有完善我们之后聊天记录联系上下文的设定。完成其前提条件,我们就可以使用接口测试工具(Apifox)辅助 ,填入相关接口信息进行测试。注意:API-Key 需要我们登录阿里云创建项目获得。我选择的是使用HTTP调用接口。
unity
光线追踪 与 光栅化光栅化 实时生成效率较高,但准确度差。光线追踪 精确,但生成效率低,适合离线。关于光线光沿直线传播(实际有波动性)。光线之间不会发生碰撞。光线由光源发出经过反射折射等过程传入人眼。光是可逆的,光路可逆性。
学习记录,可供参考,大佬嘴下留情QAQ
本文并非原创,只是本人的学习记录,原文是由放牛的星星老师翻译Catlike系列教程链接: https://zhuanlan.zhihu.com/p/137786467这里创建一个Grid网格,主要是为了深入理解Unity的gameobject从本地坐标到世界坐标时,是如何改变自己的缩放,旋转,位移。代码创建一个10 * 10 * 10的物体一个物体的变换主要有三种:定位,缩放,旋转我们应该为Tra
主要学习图形学的基本变换概念:缩放、平移、旋转变换的矩阵与逆矩阵,欧拉变换;复习了复数,拓展到四元数,更好的理解基本变换,矩阵内容可以看另一篇总结~ 先学习基本概念,后续才能更好的使用在游戏开发的代码中哦!
若坐标系是满足右手定则的,当右手的四指从a以不超过180度的转角转向b时,竖起的大拇指指向是c的方向。且有:a // b (平行), 则 a / ||a|| =b / ||b||,a,b!点乘的结果描述了两个向量的相似程度(方向接近程度),点乘的夹角越小,两个向量越接近。可得向量间夹角为:cosX = (a * b) / (||a|| * ||b||)a * b = ||a|| * ||b|| *
1、c++版本支持全平台,可以用在客户端,也可以用作服务端。类型信息:包括Agent类及其成员属性、成员方法和实例等,以及枚举和结构体类型。行为树:描述了指定的agent类型的行为,利用各种节点和类型信息来创建行为树。在编辑器种创建一个类型,并且创建它的属性和方法,导出C++或者C#源码。运行时:根据编辑器导出的类型信息,执行导出的行为树。xml和bson作为数据,可以被加载;bahaviac:编
1、用于光照的衰减纹理2、阴影的产生①传统的阴影映射纹理②屏幕空间的阴影映射技术(Screenspace Shadow Map)3、Unity产生阴影①如何开启Unity中的阴影生成②Shader代码中调用阴影③双面阴影4、Unity接收阴影5、更新 Addtional Pass 中的阴影部分6、帧调试器查看阴影绘制7、透明物体产生阴影①透明度测试的物体产生阴影②透明度混合的物体产生阴影
1、Unity实现透明度混合2、代码学习3、透明度混合可能存在的问题4、开启深度写入的透明度混合
所以漫反射的光照可以总结为以下一个理想公式。
1、镜面反射ShaderLab的方式2、逐顶点的镜面反射3、逐像素光照计算
文章来源:学习通http://www.bdgxy.com/普学网http://www.boxinghulanban.cn/智学网http://www.jaxp.net/表格制作excel教程http://www.tpyjn.cn/学习通http://www.tsgmyy.cn/下图是《Unity Shader 入门精要》一书中的渲染流程图;ApplicationStage阶段:准备场景信息(视景体
计算机图形学自学笔记之抗锯齿,反走样
计算机图形学自学笔记之 Geometry1(几何基本表示方法)
前期准备不管在调用什么SDK,都得先查看相应的SDK文档,本人比较懒,就直接贴出百度人脸检测的文档内容。之后跟着文档一步一步的去实现。可以看到SDK的功能有人脸检测、人脸对比和查找人脸。本篇主要实现人脸检测的功能。选择方法二进行SDK的下载安装在下载好的SDK里面找到net40文件夹中的AipSdk.dll和Newtonsoft.Json.dll导入Unity工程中编写代码调用摄像头,根据SDK文
计算机图形学自学笔记之Geometry2(曲线和曲面)
黑神话悟空里面的雪地感觉就是个活的,交互效果非常好,如下:这雪地,动一下凹一点,配合角色的动作,显得就很灵动。当然雪地的效果实现原理不难,高度贴图+曲面细分就能做出来,我之前做的角色面部造型(捏脸)就类似这种效果,下面先简单的实现一下。...
文章目录UDP通信步骤Java:unity scoketunity udpclientUDP通信步骤Java:发送1、创建socket对象,绑定到主机上的任意端口2、创建数据数据包:创建数据,并new一个数据包对象把数据打包(数据、数据长度、接收方IP跟端口号)3、调用socket对象的方法发送数据4、关闭发送端接收:1、创建一个socket对象绑定到指定的本地端口(因为...
Unity中的Shader都是要通过ShaderLab的基本语法进行编写,unity就是想通过Shaderlab的方案进行Shader的编写。将三种定义的Shader通过同一种格式进行编写,避免不同Shader使用不同的语法。一、 下面我们先从Shaderlab基本语法开始入手ShaderLab基本结构大致3个代码块儿(一、二、三)(一) 属性 【Pr...
今天我们要讲死亡灰屏,对于经常玩游戏的人来说,这个词汇应该很熟悉,来让我们来了解一些这是怎么实现的吧!本次课程需要用到的素材在百度网盘里:https://pan.baidu.com/s/11g1CpAjQQv006wjolgg2gQ提取码:330q可以和我们一块来操作哟(^U^)ノ~YO1、 首先,新建一个3D项目2、 导入本章需要的素材3、 打开AssetStore搜索Ima...
大家好,今天又到了人机交互小课堂开课的时间了。今天我们讲的是Untiy中背包系统是如何实现的,好了,现在让咱们正式开讲吧!首先,打开Untiy创建一个3D的界面,点击New新建一个项目,然后点击Template下拉菜单选择3D,然后点击创建项目即可。2.打开之后就是如下界面。3.我们先建一个地板3.然后调整地板的大小4.然后我们可以拖进一个任务到上述的地板上(人...
百度AI开放平台是百度推出的一个人工智能服务平台,该平台提供了很多当下热门技术的解决方案,如人脸识别,语音识别,语音智能等。其中人脸识别的SDK支持很多语言,包括Java,PHP,Python,C#,Node.js,和iOS等,使用C#进行脚本语言开发的自然也可以很方便的使用这些SKD。1、下载人脸识别SDK首先我们需要下载最新版的SDK,打开人脸识别SDK下载页面,选择C# SD
显示表有什么作用呢?把对象描述成一个命名的语句序列(或任何其他的命令集) 并存储起来既方便又高效。在OpenGL中使用称为显示表,一旦建立显示表, 就可以用不同的显示操作来多次引用该表显示表的函数glNewList(listID,listMoade)glEndList();listID: 作为正整数的表名来形成一个显示表listMoa
先理解向量的叉乘的了解叉乘的结果返回的是一个向量 这个向量还有点特别 它是垂直于 a 和 b 向量的 的向量那知道他是垂直于2个的向量 那他的方向在怎么判断的 垂直 a 和 b 向量的向量有2个方向怎么判断他的方向一个最简单的办法:右手展开 和a 的方向是一直的 a 是 a X b 4指的方向 要第一个值得方向一致 然后4指要弯曲 指向b 怎么弯曲找最近的路线 这时
在这一节中描述矩阵矩阵主要用来描述两个坐标系之间的关系,通过定义一种运算而将一个坐标系中的向量转换到另一个坐标系中。在线性代数中,矩阵就是以行和列的形式组织的矩阵数字块,向量是标量的数组,矩阵则是向量的数组。二:方阵(行数和列数相同的矩阵称作方阵)(1)方阵的对角线元素就是行号和列号相同的元素,其余元素均为非对角线元素。(2)如果所有的非对角线元素都为0,那么称这种矩阵为对角矩
1.由于 Unity 3D 平台不支持 SolidWorks 导出的格式,还需要将模型导出为.step 格式,并导入到 3Ds Max 中,进行单位转 换并导出为.fbx 格式。最后,将.fbx 格式模型导入 Unity 3D 平台,根据机器人抛光系统物理实体调整好机器人与末端执行器、工作台的空间位置关系。2.Unity Plastic(原 Plastic SCM,现官方名 Unity Versi
40x40 竞技场:混凝土地面、围墙、角楼、掩体、集装箱、彩色灯光、雾效、自定义天空盒。WASD 移动、Shift 冲刺、空格跳跃、鼠标转向、头部晃动、脚步声。射击特效:曳光弹道、枪口火光、烟雾、弹壳抛壳、命中火花。第 3 波起出现悬浮无人机:保持距离、绕行、远程射击。地面机器人:追踪玩家、近战攻击、受击变白、死亡倒地。准星、受伤红屏、波次提示、暂停提示、游戏结束面板。右键开镜放大视野并降低散布,
SBUS 是 Futaba 推出的,接收机通过1 根传输全部遥控器通道数据,广泛用于无人机、移动机器人、云台舵机、ROS 机器人底层 STM32 单片机接收遥控手柄信号。对比传统 PWM:PWM 每一路通道需要一根线;SBUS 单根线输出 16 路比例通道,布线简单、抗干扰更强。
创造虚拟世界,产生运动与传感器数据(数据源)控制算法:做决策,输出运动指令(大脑)RViz2:可视化观测,学习与监控窗口(观察者)
在数字孪生、智慧园区、工业巡检、机器人远程操控、无人机图传和应急指挥等场景中,Unity3D不仅需要展示三维模型,还需要稳定接入一路或多路RTMP、RTSP实时视频。本文结合大牛直播SDK(SmartMediaKit)的Android Unity3D单路和多路播放实践,从低延迟播放、多实例管理、视频帧回调、YUV纹理与Shader渲染、事件状态可视化、播放录像协同以及Android设备适配等维度展
2026年被称为"具身智能数据元年",EGO(第一人称视角)数据采集方案成为行业共识。然而,一台高性能EGO数采设备的硬件设计涉及多目相机阵列、深度传感器、IMU-SLAM融合、多传感器微秒级同步、端侧NPU/ISP预处理等多个技术领域。本文从硬件系统架构师视角,逐层拆解EGO数采设备的完整技术栈,涵盖相机选型、VIO定位方案、传感器同步协议、端侧芯片架构及系统集成策略,为从事具身智能数据采集硬件
我做过游戏、做过数字孪生和自动驾驶仿真,比较了解虚拟仿真当前的现状。之前写的一篇文章主要表现了我对仿真的"不乐观"看法,现在我觉得具身智能仿真或许是下一个方向。我也做了一些相关的调查研究,收集归纳以后再发出来。**“Unity + 机器人"或者更广泛地说"3D + 机器人”**是下一个调查主题。:::orange🤖【图片位置 4 · 可选】具身智能仿真 / 3D + 机器人 概念图。
0x00 概要HIL-SERL 能在真实机械臂上跑通 RL,靠的不是某个算法突破,而是整套工程系统设计:异步 Actor-Learner 解耦、SpaceMouse 实时干预、混合动作空间、阻抗控制底层安全——每一层都是纸上算法到真实机器人之间的必要桥梁。0x01 系统架构总览HIL-SERL 是一个无中心编排的系统——没有 master、没有 supervisor、没有 orchestrator
(无限循环,不受主线程控制):SpaceMouseExpert(硬件驱动必须持续轮询,否则丢失输入事件)、VideoCapture(相机帧率 30fps,必须持续读取避免帧堆积)、BroadcastClient(随时可能收到 Learner 参数,必须持续监听)、ReqRep Server(随时可能收到 Actor 数据,必须持续监听)、Robot Server 各进程(机器人控制器必须持续运行,