登录社区云,与社区用户共同成长
邀请您加入社区
在TVA模型蒸馏中,为保持关键语义信息,需采用多层级特征对齐、注意力图迁移、因果推理路径蒸馏等十项策略。通过融合软标签、中间层特征与注意力图的联合损失,结合关系感知对比、对抗性蒸馏及渐进式分层学习,强化学生模型对物体识别、空间关系与物理理解的深层语义继承。代码示例实现多目标蒸馏损失,有效提升语义保真度与泛化能力,助力具身智能系统从仿真到现实的平滑过渡。
TVA通过十项核心技术显著提升具身智能推理性能与任务成功率:包括长时序因果推演、刚柔耦合物理建模、多模态融合与抗扰感知、跨模态注意力机制、可解释因果可视化、与VLM协同语义分解、与世界模型仿真推演、轻量化高效推理、虚实迁移学习及闭环自适应反馈。结合代码示例,其跨模态注意力融合模块实现视觉、触觉、听觉等多源信息的动态加权,增强感知鲁棒性,支持复杂环境下的精准决策与实时调整,使任务成功率超95%。
TVA(Transformer-based Vision Agent)作为具身智能的视觉中枢,通过虚实协同进化、自监督预训练、域随机化、时序建模、好奇心驱动探索等十大机制,显著提升训练效率。其核心优势在于:扩大场景覆盖、降低数据依赖、加速Sim2Real迁移、增强泛化能力与策略收敛速度。结合神经辐射场重建真实环境、分层强化学习复用技能库,以及多模态融合实现指令理解,TVA构建了高效、可扩展的感知-
NapCat + AstrBot 是“为 x86_64 桌面机设计”的完整 QQ 桌面 + AI 栈,放到 hi-box 上不是调优问题,而是二进制和内存的双重硬伤。真正的 .NET 独立方向是(不是已消失的 NetMirai)。.NET 8 有官方 ARM32 构建,但 dotnet/runtime 仓库里 ARM32 段有若干未解 segfault 报告。方向可行,落地前先冒烟。本文基于 20
做 Agent 服务这段时间,被问得最多的问题就是:"我该用哪个模型?这个问题其实很难回答,因为它往往问错了方向。大多数人把"选模型"当成选一个更聪明的聊天机器人——谁分数高选谁。但 Agent 不是聊天,。
先看看 baseline 的表现(醉汉策略):| 指标 | Baseline | 说明 ||:—|:—😐:—|| 平均步数 | ~416 步 | 走得慢,还经常绕圈 || 金币收集率 | ~46% | 全靠碰运气 || 通关成功率 | 7/15(47%) | 迷宫图经常超时失败 || 总分 | 21 / 50 | 刚及格边缘 |baseline 的核心问题:-|### 总体对比| 指标 | Ba
TVA通过融合多源异构数据、实现跨虚实域统一表征、支持视觉-动作端到端建模,构建了具备强泛化能力的具身智能预训练基础。其在小样本学习、元技能解耦、多模态感知融合、内部世界模型预测及离线强化学习等方面取得突破,显著提升模型对复杂物理任务的适应性与鲁棒性,推动具身智能从实验室走向真实应用。
TVA通过任务因式分解与元技能抽象,将复杂操作解耦为可复用的原子技能;结合统一视觉-物理表征学习,实现跨场景泛化;依托模块化架构支持技能“即插即用”;利用仿真到现实的渐进蒸馏与小样本快速适应,显著降低训练成本。该框架使机器人在新环境中仅需少量演示即可迁移和组合技能,高效完成如“倒水”等跨场景任务,推动通用具身智能的落地应用。
TVA作为具身智能的视觉中枢,通过“感知-推理-决策-行动-反馈”闭环架构,实现从机械执行到主动认知的跃迁。其基于Transformer的自注意力机制,突破动态环境感知、跨模态融合、零样本适应等瓶颈,在家庭服务、医疗辅助、仓储分拣、自动驾驶等领域展现强大泛化能力。端到端决策与轻量化推理支持边缘实时响应,推动机器人向开放世界自主智能体进化,系统性解决环境适应性、任务复杂性与交互智能性难题。
微信自动回复系统若缺乏熔断机制,一条错误规则可能在短时间内影响成百上千客户。WechatApi作为个人微信API接入层,结合本地自动化平台,通过监控触发量、失败率、人工驳回等异常信号,实现规则级、账号级或群级的自动熔断,最小化影响范围。支持半开恢复、版本回滚与异常审计,确保系统在出错时快速止损,提升稳定性与安全性。
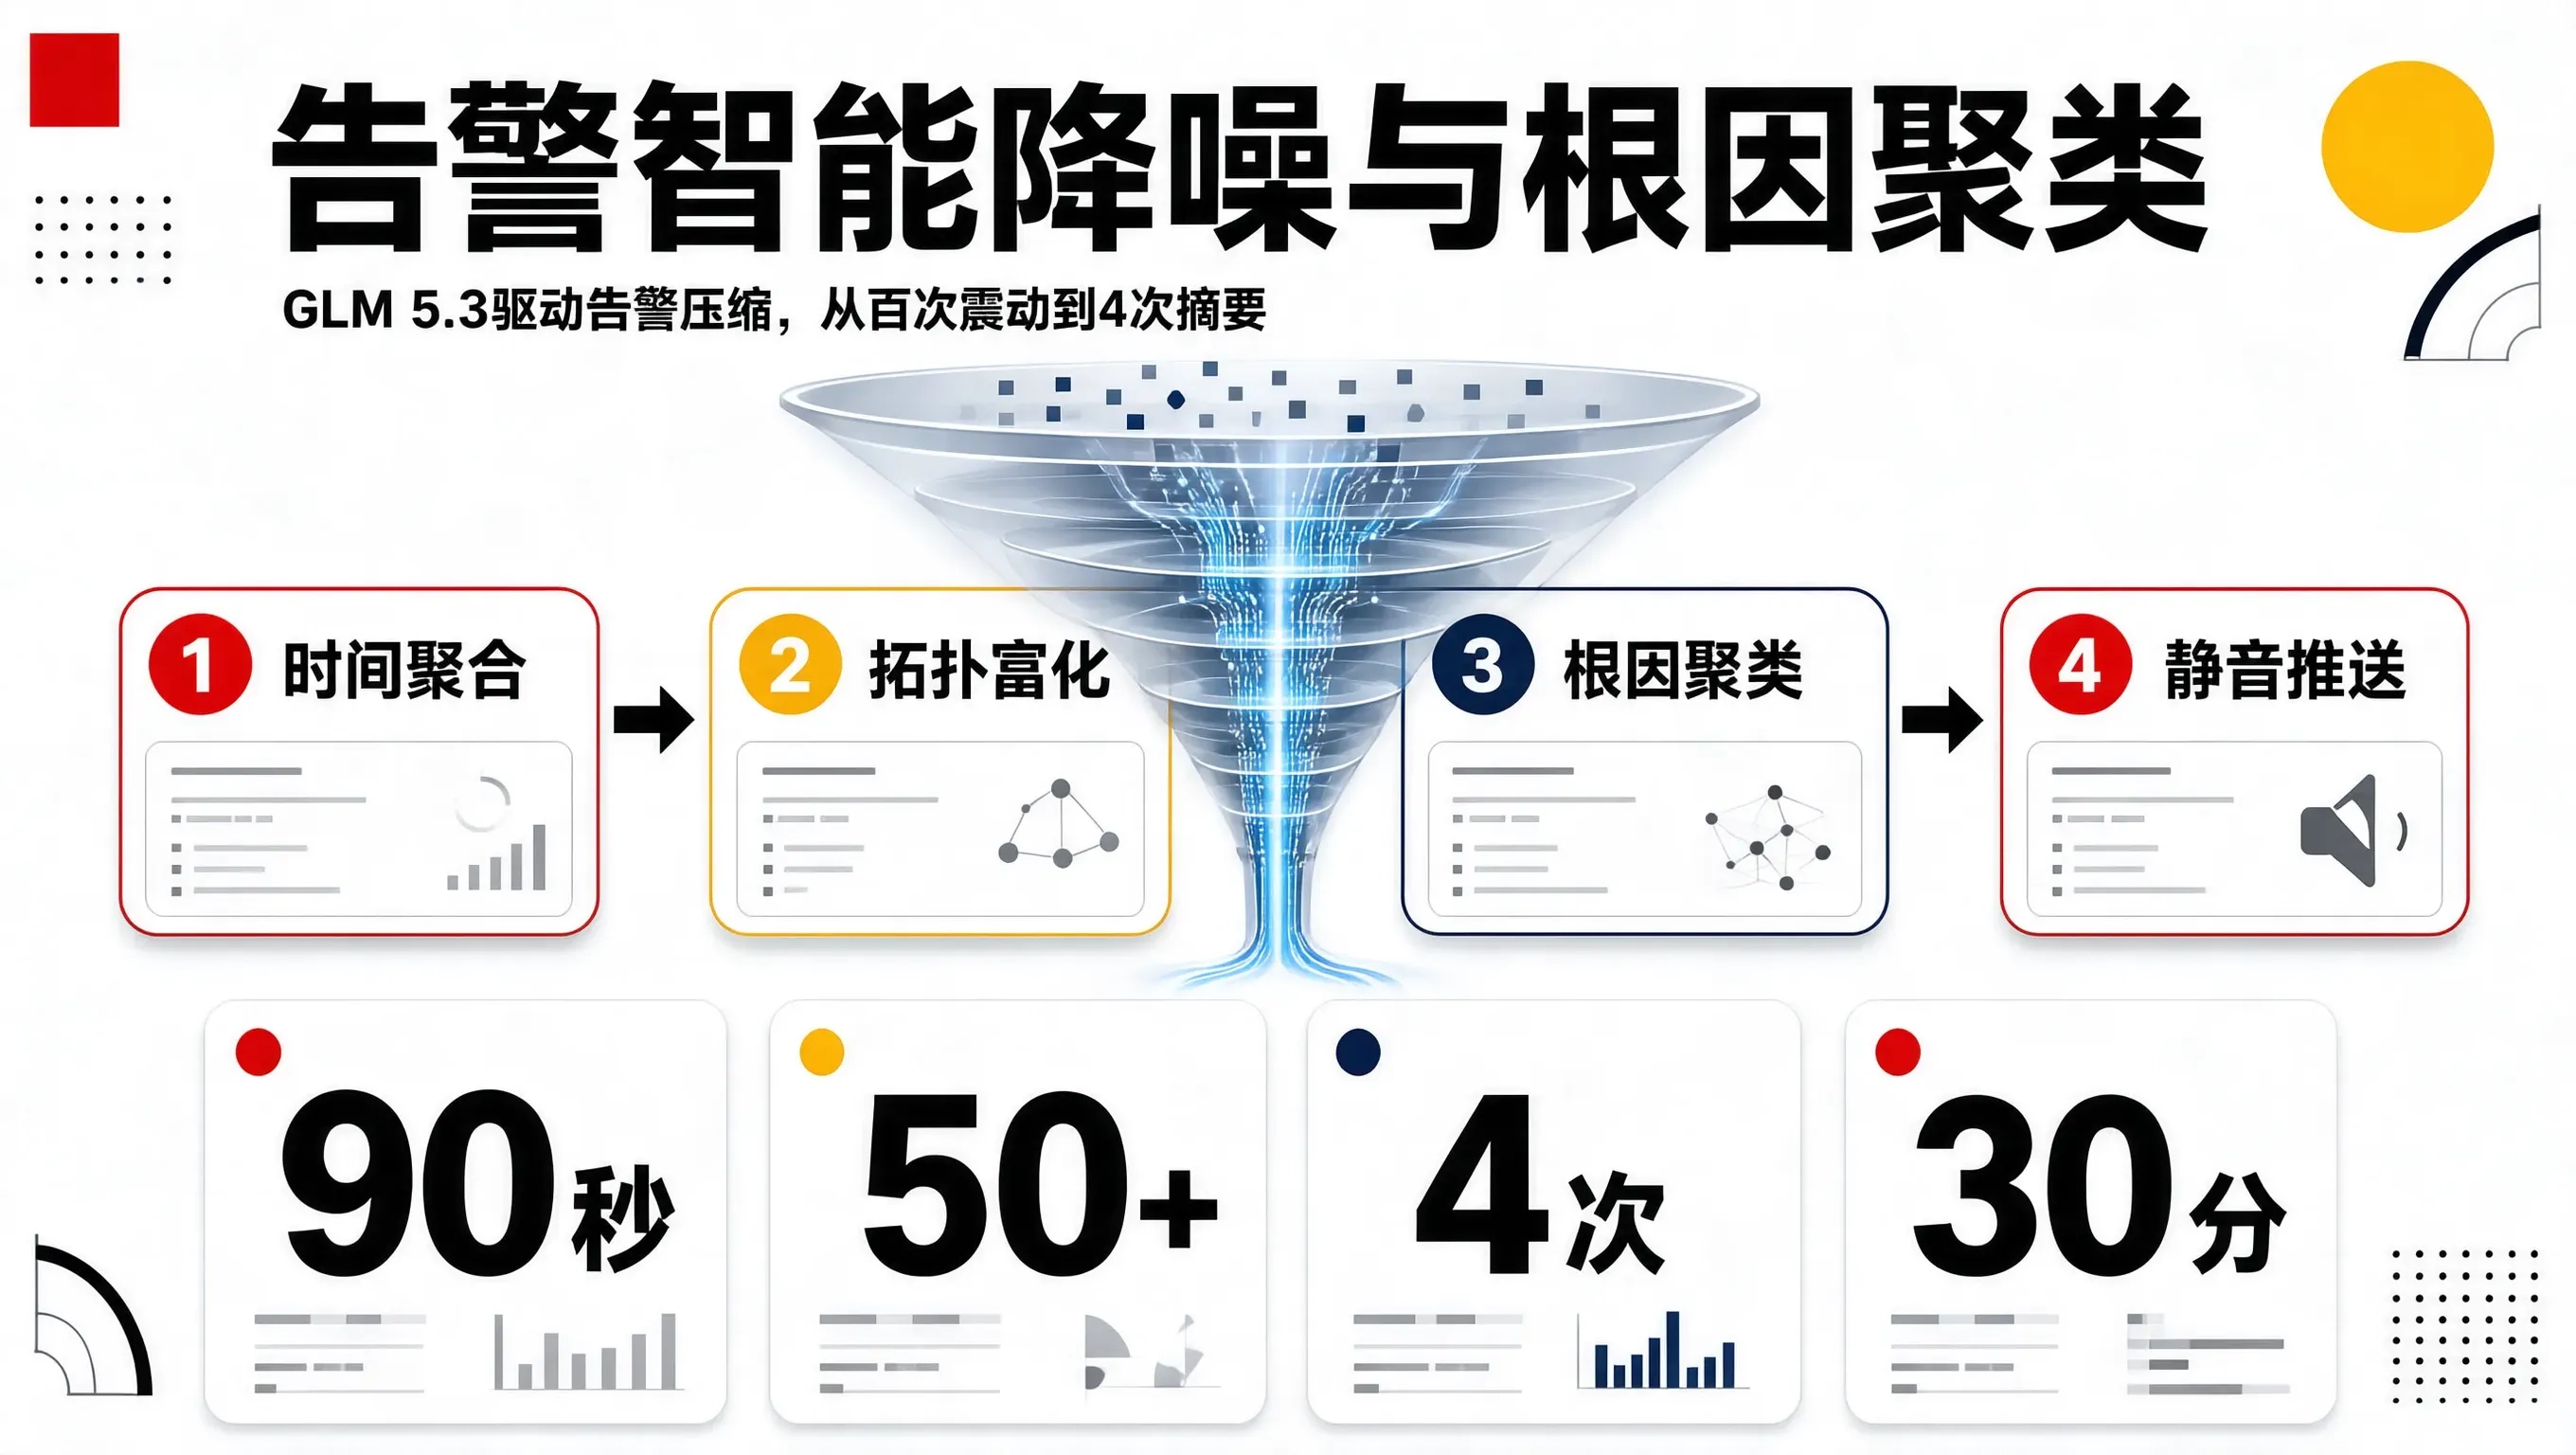
国庆长假的这几天,刚好轮到我排班线上值班。对于维护着两百多个微服务、上千个容器节点的架构团队来说,长假值班往往是一场对神经耐受力的严峻考验。平时在工位上,多块大屏常驻 Grafana看板,大家各司其职,告警响了有人顺手点开排查。但到了放假,所有告警都集中轰炸到值班人员的手机和企业微信上。仅仅是网络骨干网一次 50ms 的轻微抖动,Prometheus、Cat 和微服务健康检查组件就会在半分钟内连环
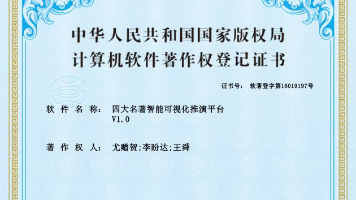
认知折叠特遣队历时14个月成功开发"四大名著智能可视化推演平台",该项目基于人工智能技术,构建了"人工智能+文科"教育平台。平台包含四大名著专项学习模块和图谱DIY模块,提供人物关系可视化、智能问答、章节概览等创新功能,并开发了名著游戏、音频讲解等互动学习方式。该项目已获中国机器人及人工智能大赛全国一等奖等多项荣誉,拥有软件著作权。平台旨在推动教育信息化发展
TVA-World架构是推动具身智能产业化落地的核心技术路径,通过融合毫秒级实时感知(TVA)与物理世界模型的因果推理,构建“感知-建模-推演-决策-验证”闭环,突破传统智能体在物理认知、长时序规划与安全试错上的瓶颈。该架构实现从“感知执行”到“认知推理”的跃迁,兼具模块化可扩展性,可与VLA等范式互补,共同支撑复杂场景下的通用智能体应用,是具身智能迈向现实落地的关键桥梁。
TVA-World架构通过感知-决策-控制解耦、模型轻量化与边缘部署、确定性实时通信三大策略,实现世界模型因果推演与工业机器人毫秒级控制的深度融合。其分层架构将任务规划(秒级)与实时执行(毫秒级)分离,轻量化TVA模型(<10ms推理)部署于机器人端,边缘服务器运行蒸馏版世界模型(<100ms),结合实时以太网与异步通信,保障控制环路的确定性与低延迟。在精密装配、高速分拣等场景中,该架
TVA通过双流并行感知架构,解耦静态实体与动态光照信息,结合Transformer注意力机制与跨模态先验,实现光照不变性特征提取。融合时序建模与物理规律预测,动态流精准捕捉光影变化。依托闭环自适应校准,结合环境感知、图像增强与失败反馈学习,实现在复杂光照下识别准确率稳定超99.5%。广泛应用于物流分拣、工业质检与具身智能交互,将动态光照转化为可建模参数,推动视觉系统在非结构化环境中实现鲁棒运行。
本文基于 WTAPI框架的文档,把群管理 API 的能力面和实战用法系统梳理一遍,选型阶段和开发阶段都能对照使用。
Java 生态做个人微信二次开发,最大的障碍从来不是语言本身,而是微信协议:网页版协议基本不可用,Hook方案封号风险高,微信版本一升级就要重新适配。WTAPI 这类微信机器人接口框架把这些脏活累活收口到了服务端——基于 iPad / Mac 协议,Java 侧只需要发标准 HTTP 请求,就能操作已登录的微信实例。
作为具身智能颇具前瞻性的系统级框架,TVA凭借其非结构化环境动态感知与理解能力,实现了“感知-推理-决策-操作-反馈”的闭环控制,完成从“看见”到“看懂并行动”的科学机器学习(SciML)范式突破,从而为解决具身智能中感知与决策的深度耦合,提供了性能卓越的底层算法架构。通过构建统一的认知框架、引入动态任务规划机制、优化多模态信息融合方法、增强自主学习与知识更新能力,以及设计模块化知识管理系统,可以
在“三位一体”架构中,VLA模型擅长自然语言指令理解,World模型负责长时序因果推演与安全规划,TVA智能体主攻保障高实时、强鲁棒的物理执行。三者协同构建从感知、认知到行动的完整闭环,在工业装配、仓储物流、手术辅助等10大场景中显著提升任务灵活性、安全性与可靠性,破解指令模糊、环境动态、复杂决策等产业化难题。
无论是构建智能客服系统还是社群管理工具,WTAPI都能提供稳定、安全、高效的技术支持,助力企业实现社群运营智能化升级。WTAPI提供完善的群管理接口,支持自动化群创建、群名称修改、成员邀请与移除等操作。通过API接口,开发者可以实现批量建群、智能群管理等功能,大幅提升社群运营效率。通过成员管理接口,开发者可以实现新成员自动欢迎、成员行为分析、违规成员自动处理等功能。WTAPI提供群成员列表获取、消
作为具身智能颇具前瞻性的系统级框架,TVA凭借其非结构化环境动态感知与理解能力,实现了“感知-推理-决策-操作-反馈”的闭环控制,完成从“看见”到“看懂并行动”的科学机器学习(SciML)范式突破,从而为解决具身智能中感知与决策的深度耦合,提供了性能卓越的底层算法架构。为了将复杂动作拆成可以验证、组合和重新排列的原子技能(atomic skills),TVA智能体与VLA(Vision-Langu
TVA(基于Transformer的视觉智能体)融合Transformer与智能体理论,构建“感知-推理-决策-行动-反馈”闭环系统,实现从被动识别到主动认知的范式跃迁。其核心优势包括:基于自注意力机制的全局感知、因式智能体驱动的柔性决策、多模态时空建模及持续学习能力。广泛应用于工业检测、自动驾驶、智慧安防与具身智能,显著提升复杂场景下的鲁棒性与泛化能力。依托PyTorch生态,通过轻量化与加速优
VLA、世界模型与TVA深度融合,构建语义理解、物理推理与精准执行三位一体的具身智能“原生底座”。三者协同实现多粒度表征、纠正物理幻觉、安全闭环执行、动态环境应对、长程任务规划、高效Sim2Real迁移、样本高效学习、因果反事实推理及通用技能库构建,形成分层解耦的标准化架构,为通向通用具身智能提供最可行路径。
TVA智能体通过跨模态注意力实现多模态特征统一表征,结合时序建模捕捉动态因果关系,基于任务因式分解动态路由模态,支持端到端联合优化与轻量化部署,显著提升具身智能的感知融合效率、实时性与鲁棒性,推动感知-决策-行动闭环的智能化跃迁。
TVA通过跨模态注意力实现多模态特征统一表征,结合时序建模捕捉动态因果关系,基于任务因式分解动态路由模态,端到端联合优化提升融合效率,并采用轻量化设计实现实时部署。该架构从算法、计算到系统层面全面优化,显著增强具身智能在复杂环境中的感知-决策-行动闭环能力。
自己实现 RPA 协议层门槛极高(需要 Protobuf 逆向 + TCP/TLS + 持续维护),用基于 RPA 技术封装的 HTTP API 服务,把"协议逆向"的复杂问题降级为"HTTP 调用"的标准问题,半天内就能跑通自动回复机器人。原理:不碰微信客户端,直接在协议层模拟一台合法的 iPad 设备,和微信服务器走正常的 TCP 长连接通信。:代码里没有任何"模拟点击"、“坐标识别”、"UI
WTAPI是微信机器人接口二次开发平台,基于RPA技术在真实微信环境运行,通过标准API开放消息收发、好友管理、群聊操控等能力,Webhook实时推送事件、HTTP接口回写操作,几行代码即可接入自动回复与私域运营场景。做微信机器人的团队,迟早会撞上性能墙:单实例每秒只能处理几条消息,大促群发要排几小时,高峰期回调积压导致消息延迟。性能问题不是"加机器"能简单解决的,瓶颈往往在调用方式、连接管理、序
TVA智能体融合Transformer架构与因式创新理论,构建“感知-推理-决策-行动-反馈”闭环,有效解决具身智能在多模态融合、物理常识推理、长时程规划、Sim2Real迁移、样本效率及动态环境适应等关键技术难点。其基于大规模预训练的强泛化能力与可解释性设计,显著提升系统可靠性与商业化落地潜力,已在智慧安防等领域实现99.5%+检测精度,为物理AI发展提供可复用的技术范式。
voidintdouble不是正确的构造函数写法。id = 3这样可以保证一个对象“刚出生”时,就拥有合理的数据,而不是创建后还要依赖程序员记得逐项设置。可以解释成:创建一个Robot类型的对象robot,并在创建时把"COM3"和115200传给Robot的构造函数,用来初始化这个机器人对象。
本文提出以VLA、世界模型与TVA深度融合为核心的具身智能原生底座,构建“语义-认知-执行”三层协同架构,通过前向任务规划与反向数据进化闭环,实现感知、推理、决策与执行的统一。三者分工明确:VLA负责语义理解与规划,世界模型提供物理预测与校验,TVA完成实时感知与精准执行,形成可标准化、可迭代进化的系统范式。10个案例实证其在纠正物理幻觉、提升泛化能力、加速Sim2Real迁移及构建可复用知识库等
TVA通过提供高精度几何与物理感知、毫秒级实时决策及真实物理数据,赋能VLA模型实现从“语义理解”到“精准执行”的跨越。其在工业分拣、家庭服务、自动驾驶等10类场景中,弥补VLA在动态交互、实时响应与控制精度上的短板,构建“感知-规划-执行”协同架构,显著提升任务成功率与安全性,推动具身智能向可靠物理操作演进。
TVA与VLM深度融合面临五大核心瓶颈:多层级串行推理导致端到端时延过高,语义到物理动作的精准转化困难,仿真与真实世界间存在显著迁移鸿沟,闭环数据难以高效用于联合优化,以及算力需求与边缘部署矛盾。此外,还存在跨模态对齐不足、安全可解释性差、个性化适应弱及多智能体协同低效等问题,严重制约具身智能在实时、复杂场景中的应用。
作为具身智能颇具前瞻性的系统级框架,TVA凭借其非结构化环境动态感知与理解能力,实现了“感知-推理-决策-操作-反馈”的闭环控制,完成从“看见”到“看懂并行动”的科学机器学习(SciML)范式突破,从而为解决具身智能中感知与决策的深度耦合,提供了性能卓越的底层算法架构。TVA智能体驱动具身智能系统实现自进化,本质上是将具身智能系统从一个静态的、预设的程序,转变为一个能够从经验中学习、在交互中适应、
TVA通过构建“感知-决策-执行-反馈”闭环系统,融合多模态感知、鲁棒物理推理、毫秒级实时纠偏与在线学习,实现复杂动态环境中动作的高稳定性。其核心在于利用Transformer增强特征感知、基于数字孪生的因果推演、跨模态实时对齐与补偿控制,并支持自主进化,有效应对遮挡、光照变化、接触不确定性及突发扰动,使智能体在真实物理世界中实现精准、可靠、自适应的执行,成为具身智能的坚实底座。
TVA与VLA协同构建“感知-认知-执行”闭环,系统提升物理交互可靠性。TVA提供高精度几何与动态状态感知,弥补VLA在物理细节上的不足;VLA则赋予高层语义理解与任务规划能力。二者互补:TVA确保动作物理合规与实时响应,VLA指导意图理解与安全约束,共同实现从语义指令到精准执行的无缝衔接,并通过闭环学习持续优化,构建“软硬结合”的多层次安全防护体系,显著增强系统鲁棒性与安全性。
TVA与世界模型通过“感知-执行-反馈-校准”闭环实现协同进化。TVA在真实环境中交互,生成失败轨迹等关键经验,经因果解剖后高优先级回流至缓冲区。世界模型基于偏差数据在线更新物理参数,提升推演精度;TVA则据此优化策略,形成持续进化循环。动态优先采样与持续学习防御机制保障效率与稳定性。该架构使机器人在抓取等任务中自适应进化,显著增强对复杂物理世界的理解与应对能力。
TVA与世界模型在具身智能中形成数据驱动、能力互补与协同进化三重关联。TVA提供实时物理交互数据,用于校准世界模型的物理参数;在感知-推演-执行闭环中,两者分层协作,实现精准决策;通过持续反馈,TVA的实践经验驱动世界模型动态优化,推动二者在真实环境中共同进化,提升智能体对复杂物理世界的认知与适应能力。
Agent 与聊天机器人的本质区别,在于它完成的是"任务委托"而不是"一次回复"。业务目标的定义要具体到可验收:输入是什么、输出是什么、验收标准是什么、失败怎么办。一个反例是"帮用户查天气"——这没有定义清楚。正例是"在收到’查天气’指令时,调用天气 API 获取指定城市未来三天的天气,按模板生成包含温度、降水概率、穿衣建议的回复,API 失败时给出明确的兜底话术"。可验收,才可评测,才可迭代。A
VLA与TVA通过“分层递进、双向闭环”架构协同工作:VLA负责语义任务分解与高层规划,TVA实现物理动作的精准执行。二者通过抽象指令转化、状态同步与实时反馈紧密耦合,形成“规划—执行—感知—重调”闭环。VLA基于TVA提供的环境状态进行合理规划,TVA则将抽象指令转化为符合动力学约束的低层控制,并在毫秒级内响应动态变化。异常时,TVA触发局部恢复,VLA进行全局重规划,共同提升系统鲁棒性。通过交
摘要: TVA-World架构围绕数据生成、物理建模、实时控制与自主进化四大维度展开研究。热点方向包括:1)物理约束下的数据内爆,通过解耦物理因子生成合规合成数据,提升样本效率百倍;2)统一潜表征与反事实推理,实现端到端闭环控制;3)生成式规划与轻量策略头协同,满足毫秒级工业实时需求。潜在研究聚焦终身学习机制,通过预测误差反馈驱动系统自主进化。关键技术涉及物理规律重组引擎、反事实推演模型及快慢双系
李飞飞在本文中反思机器人领域难以复制大模型“苦涩教训”的现实,指出数据稀缺与物理实体复杂性制约发展。她介绍创立的WorldLabs及其首款产品Marble——全球首个可生成真实3D世界的提示驱动模型,强调空间智能对AI演进的关键意义。她重申人类尊严与自主是AI核心,并呼吁以好奇心与无畏精神探索未知,激励年轻人投身有使命感的事业。
李飞飞博士指出,当前AI虽在语言能力上取得突破,但在空间理解与物理推理上仍存短板。她提出“世界模型”与“空间智能”是通往AGI的关键,强调AI发展需回归人类认知本质。未来,通过构建可交互、可推理的数字世界,AI将赋能机器人、科学发现与创意产业,推动技术迈向真正具身智能的新纪元。
本·米尔登霍尔认为,模型的关键不在于单纯的更大、更快,而在于控制能力的提升。在采访中,World Labs团队首次详细解读了其最新推出的多模态世界大模型Atlas,并表示AI 不应只依赖语言模型,更应具备空间智能,让机器理解物理世界,还提出了“新视角预测”(New View Prediction)。在团队的展示和介绍中,可以看出Atlas虽然擅长打造结构一致的静态空间,也展示了刚体、铰接体等交
TVA-VLA双引擎架构突破海外技术垄断,构建国产具身智能自主技术体系。该架构通过感知-决策解耦范式、模块化设计及数据飞轮机制,解决传统技术数据依赖、场景适配和硬件成本三大痛点,实现产业化成本降低65%以上。其三级梯度能力体系覆盖从工业质检到通用智能机器人全场景需求,推动产业从碎片化定制向标准化规模化转型。未来将持续优化多模态感知、集群协同等能力,打通数字AI与实体经济的连接,引领具身智能迈向物理
TVA-VLA架构的“感知-决策解耦迭代”双引擎机制,标志着具身智能正式跨过“场景碎片化与能力天花板”的黑暗时代,迈入以物理降维、闭环反思与跨形态迁移为核心的通用智能新纪元。从初级的工业视检专家,到中级的灵巧操作,再到高级的通用具身智能基座,TVA-VLA不仅解决了感知粗糙、决策僵化与迭代低效的产业化瓶颈,更在数字比特与物理原子之间架起了一座确定性推演的桥梁。这一系列技术突破彻底重塑了当下的产业生
WTAPI是微信机器人接口二次开发平台,基于RPA技术在真实微信环境运行,通过标准API开放消息收发、好友管理、群聊操控等能力,Webhook实时推送事件、HTTP接口回写操作,几行代码即可接入自动回复与私域运营场景。销售团队最痛的不是没有线索,而是线索跟进不及时、不持续。一个高意向客户加了微信,销售第一时间没跟进,24小时后意向就凉了;跟进一次没回复,销售就忘了,再也没有第二次触达。靠人盯几百个
微信机器人项目里,WTAPI是外部依赖,而外部接口的字段变动、路径调整、响应语义变化,是业务系统上线后最隐蔽的故障源。本地开发没有真实微信号可用、测试环境不敢拿生产号压测、框架侧每次升级后无法快速确认业务代码是否仍兼容——这些痛点靠"打个接口看看能不能通"解决不了,需要一套基于官方文档的接口契约测试体系。这篇拆解如何围绕WTAPI构建Mock与回归机制。开发阶段无号可用:开发同事写代码时不能拿生产