登录社区云,与社区用户共同成长
邀请您加入社区
具身智能领域近期出现一个值得技术团队关注的信号。据行业媒体9月的报道及业内人士透露,海外头部通用AI机构已通过专业数据采集机构采购千万小时量级的具身(机器人)数据,配套投入资源以百亿元人民币计,并出现了专门为前沿AI实验室采集机器人数据的服务商。同期,新一代通用大模型被放入机器人任务测试,语义理解、目标识别、任务规划等认知能力表现突出,但接触、力控、双臂协调、紧配合插入等物理操作能力存在明显短板。
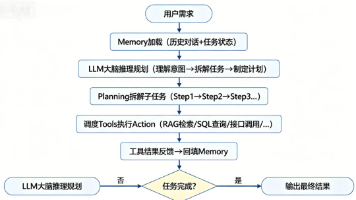
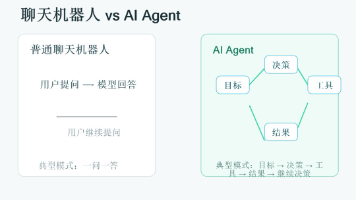
普通大模型聊天机器人通常是单轮或简单多轮对话:你问一句,它答一句,模型本身不会主动操作外部世界。Agent 与它的核心区别是:Agent 能够根据目标做决策,主动调用工具,观察工具返回的结果,并根据结果继续下一步,直到任务完成或达到终止条件。Agent = 大模型 + 记忆 + 工具 + 规划循环大模型:负责理解任务、生成决策和总结表达。记忆:保存上下文、中间结果和长期知识。工具:搜索引擎、计算器
2027年前沿选题——SynapseOS具身智能自组织机器人协作系统,基于去中心化多智能体强化学习与端侧视觉语言模型,实现机器人自主组网、任务自涌现、跨体技能迁移及数字孪生预演。系统无需中心调度,支持自然语言交互与动态分工,适用于仓储、救援等场景。配套完整论文、源码、PPT及答辩资料,助力硕士/优秀本科毕业设计高效落地。
导航学是研究运动载体位置、速度、方位、姿态等参数,规划并控制其运动轨迹的理论,技术和方法的学科。多源融合定位(GNSS+惯导+视觉+地磁等),室内/地下复杂环境导航,智能导航,具身导航。导航是通过监视和控制载体的位置,速度等,并与目标点进行对比,从而指引载体到指定点的过程。无人机载体场景,导航信息直接送入控制系统,自动控制载体运动。例如:惯性导航,天文导航,地磁/地形匹配导航。只确定载体当前位置,
四轮驱动移动机器人(SSMR)在野外非结构化场景中有着广泛应用,本文对SSMR的运动规律及特性进行了详细分析;接着将SSMR运动模型抽象简化为两轮差速驱动机器人模型,构建了SSMR的运动学模型,并给出了简易的模型参数计算实验方案;最后从实际应用角度对比分析了SSMR和car-like robot、差速驱动机器人的优缺点及其适用范围。移动机器人种类繁多,但经典的“款型”也就只有几种,普通场景基本够用
2026年,AI Agent在电商客服实现规模化应用,推动服务从“问答”迈向“智能执行”。在售前、售中、售后三大场景中,AI Agent通过个性化推荐、流程自动化与情感识别,显著降本增效、提升转化率并沉淀数据资产。尽管面临模型幻觉与数据整合挑战,其正向多智能体协作与具身智能演进,成为电商数字化转型的核心引擎。
单纯LLM是"聊天机器人",LLM + Harness才是"能干活的智能体"。二、RAG检索增强:解决大模型幻觉与私有知识缺失RAG解决"知识不准、知识滞后、私有知识无法读取"的问题,是静态知识获取的最佳方案。三、Agent智能体:解决复杂多步骤自主任务RAG解决"知道什么",Agent解决"会做什么"。复杂自动化任务必须上Agent。四、Fine-Tuning微调:解决模型输出不规范、能力不稳定
Rasa是全球领先的企业级对话式 AI Agent 平台,由德国 Rasa Technologies 公司开发,采用开源核心 + 商业增强的双轨模式。开源版基于 Apache 2.0 协议完全开放,商业版(Rasa Pro / Rasa Enterprise)提供企业级治理、CALM 大模型框架、安全合规等增强能力。Rasa 不是传统意义上的 “客服机器人”,而是一套AI Agent 基础设施平台
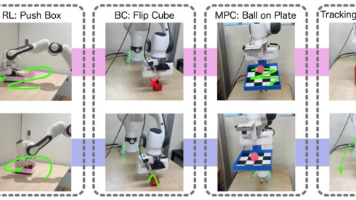
TAM(力矩自适应模块)提出一种无需重训练的仿真到现实迁移方法,通过在力矩接口层注入残差力矩,适配真实机器人与理想模型间的物理差异。其核心为轨迹条件化的自适应层,基于12秒历史状态编码与1kHz实时修正,实现对强化学习、行为克隆及模型预测控制等策略的通用兼容。实验在Franka Panda上验证,显著提升带负载末端跟踪精度(误差从6.04cm降至1.29cm)。FrankaResearch3所具备
需要注意的是:在未对底盘做特殊设计的情况下,万向轮的轮子直径远小于驱动轮的直径,这是万向轮特殊的构造引起的,而轮子的大小极大决定了机器人的越障能力,所以差速机器人一般应用于室内场景中,且没有没有沟壑、门槛等。经过对两轮差速机器人的对比分析,可知差速机器人应用广泛的原因是:机械结构简单、仅使用2个电机驱动,运动控制模型简洁,实际控制程序简单,成本较低,且作为移动平台,又能满足一般功能需求。假设机器人
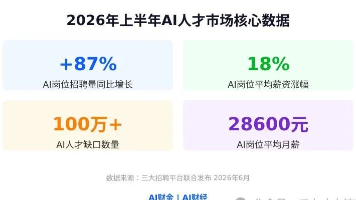
本文深入剖析了2026年AI就业市场的薪资分层现象,揭示了金字塔顶端的AI科学家和负责人月薪可达13.2万元,而部分岗位年薪甚至高达200万,形成“冰火两重天”的局面。文章详细介绍了AI薪资金字塔的三个层级:塔尖的少数人(年薪百万起步)、腰部的资深选手(年薪50万-120万)和底部的入门者(月薪1万-3万),并针对不同层级提出了相应的进阶路线图,包括AI入门课、AI大模型课和AI具身智能课,帮助读
当前 VLA 模型的评测几乎完全以“是否在超时前完成目标谓词”作为唯一标准。一个策略把瓶子猛地砸进架子、把盐罐从台面上扫下去、或者让杯子倾斜到液体即将洒出的角度——只要最终目标谓词被满足,它就会被计为“成功”。OmniGuide 曾报告 GR00T-N1.6 在 RoboCasa 上达到 24.2% 的任务成功率,但无碰撞率仅为 7.0%,两者之间存在17 个百分点的“静默鸿沟”,而现有排行榜完全
本文深入浅出地解释了AI Agent的概念,将其与普通聊天机器人进行对比,强调Agent的目标驱动、决策制定和工具调用能力。文章探讨了Agent如何通过工具调用改变任务控制权,以及大模型在连接真实环境中的重要性。同时,也指出了Agent目前存在的问题,如错误累积、成本上升、提示注入和权限风险等,为读者提供了全面而实用的理解。最近,AI Agent 这个词越来越常见。有人说,它会替你查资料、写报告、
VLA模型正成为具身智能的统一基础平台,让机器人能够基于多模态观测执行复杂动作。但这一能力跃迁同时暴露了一类新的安全挑战:当模型“理解错了”,结果不再是一段有害文本,而是一个物理动作——可能撞到人、损坏设备、或者让机械臂以过大力度抓取易碎物体。论文指出,当前相关研究分散在机器人学习、对抗机器学习、AI对齐和自主系统安全等多个社区,缺乏统一的安全视角。
你见过这种「一根筋」的客服机器人吗?用户说「我用了你们家产品过敏了,要退货」,它张口就来「那换这款试试吧,这款更温和」——人家来退货,它还在推销。反过来,用户说「我想买瓶面霜」,它先问「您是要退货吗」。
要回答这个问题,先得有燃料。这篇研究没有去堆更大的数据池,而是退回来做另一件事:用开源异构、跨多本体的机器人数据,配合有限算力,把预训练阶段的重心压在表征上。深度机智的 Human-as-Humanoid 监督框架,则把效率推到了监督信号这一环:一段人类操作视频,能被近实时翻译成机器人可执行的动作标签,减少对逐任务真机示范的依赖。当越来越多研究把目光转向数据如何Scaling,物理AI 人类学习路
你有没有见过这种「半吊子」客服机器人:你问它「积雪草精华多少钱」,它答得飞快、价格库存全对;你接着问「我泛红用什么好」,它就卡壳了——因为它只会查价格,不会给建议。反过来也有一种:护肤知识背得滚瓜烂熟,你一问「有货吗」,它只能含含糊糊说「应该有的吧」。
暑假期间,我依托EVE-NG网络模拟器开展实践学习,系统掌握设备部署、拓扑搭建、命令配置及抓包分析等技能。通过循序渐进的实操,深入理解VLAN、路由等网络原理,提升故障排查与独立解决问题能力。克服镜像启动、连通性等问题,积累实验笔记,实现理论到实践的转化,显著增强网络工程动手能力。
作者基于QQ机器人官方文档,使用Python开发了一款用于寝室群的轻量级AI助手,实现早安提醒、天气查询、电费查询等功能。通过整合本地缓存与远程面板同步机制,支持群内绑定寝室号并自动获取电费信息。代码结构清晰,注重错误处理与去重机制,适合作为学习QQ机器人开发的实践项目。
该综述系统梳理了多模态智能体的技术演进,提出以感知融合策略为主线的分析框架,涵盖委托感知、后期融合与早期融合三种核心路径。文章深入剖析了多模态智能体在推理、记忆、行动等模块的跨模态协同机制,并聚焦机器人、GUI导航、内容生成与长视频理解四大应用赛道。指出当前面临性能与效率、可靠性与延迟、泛化能力与评测可信度等多重挑战,强调架构融合优于参数规模,倡导领域专用模型微调以实现落地可持续性。未来需突破接地
本文通俗解析Agent核心原理:它不是简单回答问题的聊天机器人,而是能自主规划、调用工具、迭代执行的“办事智能体”。关键在于LLM+目标+工具+记忆+循环+安全边界。适合多步判断、信息动态变化的任务,如订票、调研;固定流程则用脚本更高效。推荐从最小循环起步,掌握ReAct、计划执行、反思纠错三种思维模式,重视工具安全与上下文管理。最后以“研究助手”练手,覆盖完整闭环。
岭回归 (L2)套索回归 (L1)和弹性网络 (混合)。我们了解了它们如何通过向损失函数添加惩罚项来控制模型复杂度、防止过拟合。通过中的RidgeCVLassoCV和,我们实践了如何利用交叉验证自动选择最佳的正则化强度参数 (alpha),并对比了不同模型在测试集上的性能。结果表明,适当地使用正则化可以显著提升模型的泛化能力。本节关于正则化演示的内容到此结束。接下来,我们将有一节更深入的讲座来探讨
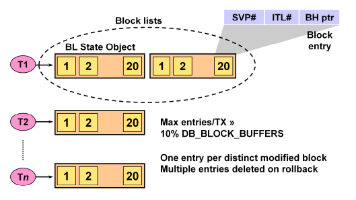
把整件事串起来:commit 的"正事"只有一件——改 undo 段头事务表,写 commit SCN;数据块的清理分两手:在内存里、记得住、pin 得到的块,commit 时顺手做 fast cleanout,no-logging、只标 upperbound、不碰行锁;其余的全部 deferred,等下一个 CUR 模式的访问者来按 Xid 查案:undo 段没了用近似值,槽位复用
微软开源的纯静态 Web 应用,用于学习本体论(Ontology)设计和 Microsoft Fabric IQ。可视化拖拽设计本体、导入导出 RDF/OWL 格式、内置 6 个行业领域的预构建本体目录、9 门结构化课程(含互动测验)、一键嵌入式小部件。零服务器依赖,可部署到 GitHub Pages 或 Azure Static Web Apps
本文总结了随机变量的数字特征,重点介绍了数学期望和方差的定义、性质及其计算方法。数学期望分为离散型和连续型两种情况定义,提出了随机变量函数的期望计算公式(换元公式),并详细推导了期望的线性性等6个重要性质。对常见分布(0-1、二项、泊松、几何、均匀、指数、正态)的期望值给出了具体计算过程。
本文为有Python基础的读者解析数据分析岗位前景:大厂热招大数据分析师、算法工程师等岗位,薪资优厚且人才稀缺。技术栈方面需掌握Python数据处理库(如Numpy/Pandas)、大数据架构(Hadoop/Spark等)及数据挖掘模型。文章强调互联网行业对转行者友好,建议结合Python数据处理优势切入"互联网+"领域,认为数据能力与行业结合将创造长期价值,并指出系统学习技术
通过实际项目或竞赛(如Kaggle、天池)提升数据分析实战能力,考取CDA数据分析师证书,优化数据分析能力,同时结合软考真题进行模拟训练。部分软考科目(如数据库系统工程师、信息系统项目管理师)涉及数据分析相关内容,学习数据分析可辅助考试准备。软考是国家认可的专业技术资格考试,涵盖多个计算机领域,如软件设计师、系统架构师、数据库工程师等。学习数据分析工具(如Python、R、SQL)及数据处理方法(
超效率DEA模型是对传统CCR-DEA的改进,解决了多个决策单元(DMU)同时效率值为1而无法排序的问题。其核心思想是在评价某个DMU时将其自身排除,用其他DMU构建前沿面,使原本有效的单元也能通过θ值(可大于1)进行效率比较。该模型通过线性规划求解,自动计算θ和规模效益G,其中G可判断投入规模合理性。应用时通过θ值评估节能减排效率,通过投入松弛变量S⁻识别资源浪费环节。论文使用Python实现模
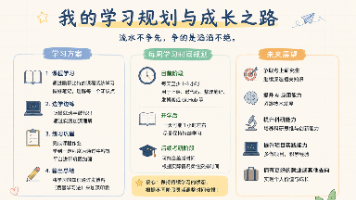
流水不争先,争的是滔滔不绝。”后续我会持续在 CSDN 更新自己的学习记录,分享日常学习中的知识内容,例如 C/C++、数据结构、Linux 等计算机相关知识,以及开发实践、电子信息相关领域的学习内容。在不断学习和输出的过程中,逐渐提升自己的专业能力。
折线图 plot条形图 bar饼图 pie散点图 scatter多个图表组合图。
本文系统介绍了一元线性回归的核心内容,分为两大部分: 变量关系度量:阐述函数关系与相关关系的区别,重点讲解Pearson相关系数的定义公式、等价计算式及其推导过程,包括相关系数的性质、判断标准和假设检验方法(t检验统计量的推导)。 一元线性回归模型:建立总体回归模型,详细推导最小二乘估计量β̂₀和β̂₁的计算过程,验证其二阶条件,并证明回归系数估计的无偏性。文中包含完整的数学推导步骤,如目标函数求
分类数据(定性数据)是按属性分类的计数数据,如性别、血型等。χ²统计量是分类数据分析的核心工具,通过比较观察频数与期望频数之间的差异来检验假设。其定义为:χ²=∑(fo-fe)²/fe,近似服从χ²分布。 拟合优度检验用于判断数据是否符合特定分布(如均匀、正态、泊松分布),步骤如下: 提出假设 分组计算期望频数 计算χ²统计量 确定自由度(k-1-r,r为估计参数个数) 比较临界值作出判断 典型应
一元线性回归摘要 一元线性回归研究两个变量的线性关系,包括变量间关系度量和回归模型建立。相关系数r(-1≤r≤1)衡量线性相关强度,通过t检验判断显著性。回归模型Y=β₀+β₁X+ε中,采用最小二乘法估计参数:β₁̂=Lxy/Lxx,β₀̂=Ȳ-β₁̂X̄。估计量具有无偏性,β₁̂和β₀̂分别是β₁和β₀的无偏估计。回归分析包括参数估计、显著性检验(t检验)和拟合优度评估(R²),广泛应用于预测和
NumPy学得好,数据分析没烦恼。
用最通俗的话来说,。普通的 Type-C 充电头默认只输出安全电压。如果你的电路板(比如电烙铁、电机驱动、单片机系统)需要供电,直接插上普通 C 口只有 5V。这时在板子上放一颗,它就会主动用快充协议(PD 或 QC)去和充电头“谈判”:“Hey,我是个大功率设备,请给我切换到 12V!”充电头确认协议匹配后,就会把输出电压抬升到 12V 供你的电路使用。
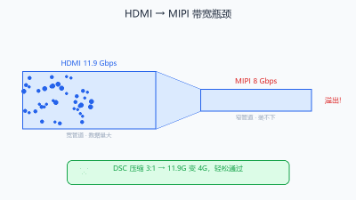
DSC(DisplayStream Compression)是VESA制定的显示流压缩标准,通过3:1压缩比降低数据传输带宽需求,实现4K/8K高分辨率显示。文章详解DSC工作原理、龙迅芯片支持情况(如LT6911UXC等型号)及典型应用场景,指出DSC可大幅减少MIPI端口数量(如4K@60Hz从双端口降至单端口2Lane)。选型需注意面板兼容性、版本匹配及压缩比调节,强调DSC在VR/车载等高
本文系统介绍了芯片内建自测试(BIST)技术,重点阐述了其核心原理、实现方法和应用实践。BIST通过在芯片内部集成测试生成器(TPG)、响应分析器(RA)和测试控制器,实现了自主测试能力。详细分析了伪随机BIST、确定性BIST和混合BIST三种实现方案及其特点,并探讨了签名分析等响应分析方法。文章还梳理了BIST设计流程中的关键环节,包括规划、RTL实现、综合验证等,并列举了在存储器、逻辑电路和
多维性:支持0维度,1维度(向量,一维数组),2维度(矩阵),以及更高维度的数组同质性:所有元素类型必须一致(即使你定义时不一致,最后也会类型上升统一到一致,这样是为了快速计算),可以通过dtype制定高效性:基于连续的内存块进行存储,支持向量化计算作用:根据传入的形状生成全0数组,快速初始化全0数组调用:np.zeros(传入形状) 例:np.zeros((2,3))zeros_arr = np
摘要:LR20xx射频芯片内置双路功率放大器(PA),LFPA支持Sub-GHz频段(400-950MHz),HFPA支持2.4GHz频段。通过配置PA参数(如工作模式、占空比、电流片数)可显著提升发射功率,从默认0dBm(1mW)增至22dBm(160mW)。其中LFPA推荐使用FSM自动管理模式,占空比和电流片数均设为7以获得最大功率。最终输出功率由PA硬件配置和发射参数共同决定,需配合调整。
LeRobot这篇工作最大的意义,不是提出了什么惊世骇俗的新算法,而是它把机器人学习的门槛拉到了前所未有的低度。以前做机器人学习,你得是懂硬件、懂软件、懂算法的全栈工程师,一个人干一个团队的活;现在,哪怕你是个只会Python的学生,花一千多买个机械臂,装个LeRobot,一周就能跑通最新的算法。就像当年Arduino让人人都能玩硬件、TensorFlow让人人都能玩深度学习一样,LeRobot正
本文介绍了NumPy库的核心概念和使用方法。NumPy是Python中高性能科学计算的基础库,其核心数据结构ndarray具有多维性、同质性和高效性三大特点。文章详细讲解了ndarray的核心特性和常用属性(如shape、ndim、size等),并分类介绍了六种创建ndarray的方法:基础构造(如np.array())、预定义形状填充(如np.zeros())、基于数值范围生成(如np.aran
CMD(兼容所有现代 Windows):运行 certutil -hashfile <文件路径> MD5,例如 certutil -hashfile "C:\path\with spaces\file.zip" MD5。PowerShell(推荐):运行 Get-FileHash <文件路径> -Algorithm MD5,例如 Get-FileHash C:\temp\file.iso
【代码】机器人视觉学习记录。
分水岭图像分割算法摘要 分水岭算法通过模拟洪水淹没过程实现图像分割,将图像像素值视为地形高度,寻找区域间的分水岭线。原始算法易受噪声干扰导致过度分割,改进方法通过用户预标记(前景/背景)引导分割过程,避免无效分割。OpenCV提供watershed()函数实现标记引导的分水岭分割,输入为彩色图像和标记矩阵,输出为带分割边界的结果。Android实现需结合JNI调用OpenCV库,完成图像预处理、标
本文汇总了全国大学生数学建模大赛常用的五大类模型与算法:评价模型(层次分析法、模糊综合评价等)、预测模型(时间序列分析、机器学习方法等)、优化模型(各类规划算法)、分类模型(决策树、支持向量机等)和统计模型(各类检验与分析方法)。内容涵盖数学建模的主要技术方向,为参赛者提供全面的算法参考。后续计划补充模型对比分析、代码实现及参考资料等内容,进一步完善知识体系。
限行政策迫使原由燃油车服务绿色区的路线改由新能源车承担。新能源车数量有限(共25辆),当绿色区需求超出新能源车运力时,燃油车须在。绿色区15个节点的配送任务优先分配给新能源3000(10辆)和新能源1250(15辆),共25辆新能源车将被优先调度。在限行约束下,Change Vehicle 算子驱动算法将绿色区路线从燃油车切换为新能源车,是本问题的关键算子。容量不足时发车并启用下一辆,车型按。根据
标准的555芯片通常采用8个引脚的双列直插封装(DIP-8),其内部集成了两个高精度电压比较器、一个RS触发器、一个放电晶体管以及三个5kΩ的精密电阻。引脚名称功能说明1GND(地)接地,作为低电平参考点2TRIG(触发)当电压降至1/3 VCC时,输出高电平3OUT(输出)输出高电平或低电平,驱动能力强4RST(复位)接低电平时强制芯片复位,输出低电平5CTRL(控制)用于调节内部比较器的阈值电