登录社区云,与社区用户共同成长
邀请您加入社区
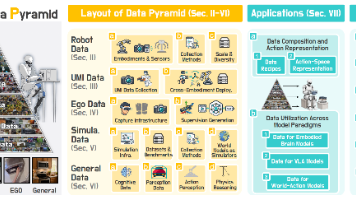
26年7月来自北京大学、南洋理工、香港科技大学、新加坡国立、香港中文大学、香港大学、杜克大学、加州伯克利分校、乔治城大学、南京大学和上海交通大学的论文“Data Pyramid for Embodied Manipulation: A Survey”。这篇综述的主要价值,是把具身操作的数据来源、采集方式、监督信号和模型用途放进同一个框架。它提供了一张较完整的数据地图,但尚未给出经过充分验证的“最优
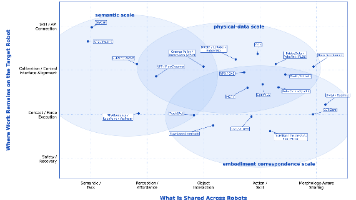
26年8月来自日本国家高级工业科学技术研究院(AIST)的论文“The Embodiment Gap in Robot Foundation Models”。这篇综述的核心观点是:评价机器人基础模型的跨机器人能力,既要看任务成功率,也要看为了获得这个成功率,在目标机器人上投入了多少适配工作。 模型能够复用知识、表征或动作,并不意味着换一台机器人就能直接、稳定地运行。
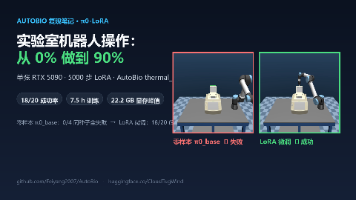
在单张RTX 5090(24GB显存)上,仅用5000步LoRA微调,成功将π0模型在AutoBio基准中“关闭热循环仪盖子”任务的机器人成功率从零样本的0%提升至90%(18/20),训练成本仅为上游全参数微调的1/200。通过修复上游代码缺陷、适配sm_120架构与无头渲染,实现消费级硬件跑通复杂生物实验任务,验证了LoRA在低成本下高效迁移的可行性。
数字孪生驱动大模型工业知识库:为具身机器人植入领域专业经验一、数字孪生工业知识库原理:机理数据与大模型语义融合 二、工业知识库技术演进:文档检索到孪生机理增强知识库 三、孪生知识库工程落地:机理知识抽取与知识更新难题 四、孪生知识库业务场景:工业运维具身机器人 五、工业机理知识库治理:工艺知识保护与知识可信度管控 #大模型#数字孪生 #世界模型 #具身智能。
本文揭秘人形机器人在服装缝纫场景落地的技术链路:通过穿戴式传感器采集700万条多模态操作数据,基于通用大模型+LoRA微调实现“手感”模仿学习,构建工业Agent底座驱动实时力位混合控制与安全闭环。实测显示缝合合格率达93.2%,换款切换仅需7分钟。核心突破在于以力控制为核心、数据闭环为引擎,验证了模仿学习在非刚性物体操作中的可行性,为制造业智能化提供可复制路径。
数字孪生驱动大模型工业知识库:为具身机器人植入领域专业经验。五、工业机理知识库治理:工艺知识保护与知识可信度管控。一、数字孪生工业知识库原理:机理数据与大模型语义融合。二、工业知识库技术演进:文档检索到孪生机理增强知识库。三、孪生知识库工程落地:机理知识抽取与知识更新难题。#大模型#数字孪生 #世界模型 #具身智能。四、孪生知识库业务场景:工业运维具身机器人。
人形机器人正从“类人外观”转向“智能生产力”,2026年上半年全球销量与收入已超2025全年。具身智能机型收入占比达83.3%,标志着市场由数量增长转向智能价值驱动。中国厂商占据全球前五,核心优势在于真实工业场景带来的数据积累与训练能力。未来竞争焦点将聚焦于技能训练、数据闭环与部署效率,推动工业机器人从“程序驱动”迈向“智能驱动”,实现可复制、可迭代的智能制造新范式。
本文介绍将ST LSM6DSV16X裸片直接接入SoC I²C总线,通过直读寄存器并组装出与载板完全一致的12字节姿态数据块,实现无需MCU中转的纯Linux直读方案。重点揭示三个“静默失效”陷阱:地址不稳定(SA0悬空)、配置回读自洽但结果错误、融合输出延迟导致误判,并通过Python探针与Rust台架程序验证,确保数据逐字节兼容。项目开源于Apache-2.0,支持嵌入式机器人等场景下的高可靠
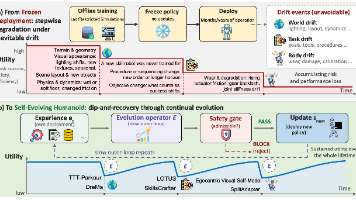
26年9月来自韩国庆熙大学和新加坡国立的论文“Self-Evolving AI for Humanoids: Mechanisms, Safety, and Evaluation of Post-Deployment Self-Improvement”。这篇综述最有价值的贡献,是把人形机器人的研究目标从“训练出一个强策略”,扩展为:机器人部署后,如何持续改进,并保证每一次改动都不会破坏已有的安全能
具身智能中的世界模型训练:从虚拟数据生成到物理迁移一、世界模型生成训练数据原理:在虚拟世界生成交互样本 二、训练数据技术演进:真机采集为主,转向虚实混合数据集 三、虚实混合训练工程难点:虚拟样本分布偏移与校验 四、虚实混合训练业务场景:人形机器人与特种机器人研发 五、虚实训练数据集治理:数据合规与模型行为风险 #大模型#数字孪生 #世界模型 #具身智能。
具身智能中的世界模型训练:从虚拟数据生成到物理迁移
本文解析最新具身智能重磅研究 Spotter。针对传统 VLM-led 串行阻塞、端到端高延迟的痛点,Spotter 提出“小模型主导执行、VLM 异步巡检与关键帧反思”的全新协作范式。框架具备 Training-free(免微调训练)、开箱即用特性,真实机械臂成功率达 83%,执行耗时直降约 70%,代码已全面开源
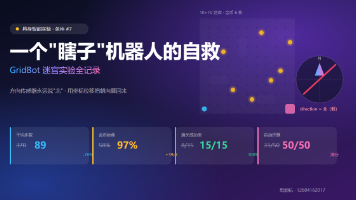
本实验在方向传感器永久返回“北”的极端条件下,通过航位推算与开局校准恢复朝向,结合记忆地图、BFS三级目标规划与探索预算机制,实现100%通关率、平均步数降至89(快4.2倍)、金币收集率97%。方案以“行动-反馈”闭环重建状态估计,验证了具身智能在信息缺失下的自适应能力,代码可复现,为低感知环境下的自主决策提供了有效范式。
另一项工作则直接算起了纠错的账——当不熟悉的对象、传感器、本体或者接触方式落在已验证范围之外,又没有可用的兜底方案时,纠正一次失败需要新的机器人数据、一次策略更新,以及回归测试。一个方向是执行前的风险预测:用动作条件的世界模型预测候选动作块的任务进度与物理风险,再把预测结果耦合到与本体相关的安全约束上,让机器人在动作发出之前就知道这一步值不值得走。在深度机智的判断里,真实人类行为的记录不只是训练数
可以从仿生多感知系统中看到,机器人真正需要的不是更多孤立传感器,而是把视觉、触觉、听觉、嗅觉和味觉转成可通信、可记忆的脉冲表示,再通过忆阻器和神经网络建立跨感官关联。系统能让触觉重建字母图像,也能从声音联想到外观、气味和味道,甚至组合出未直接见过的“蓝色苹果”。它离开放世界感知仍有距离,却展示了从感知到想象的工程路径。
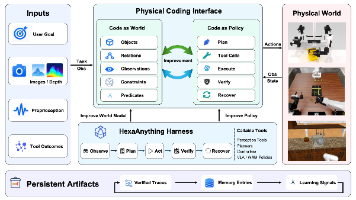
26年9月来自六角未来 (HexaFuture AI)公司的论文“Self-Evolving Coding Agents: From Digital Programs to Physical-World Intelligence”。这是一篇有价值的系统框架与初步实证论文。它较有说服力地展示了“显式状态管理+验证+恢复”能改善机器人任务执行,但对“持续自主进化”和“物理智能内化”的证明仍不充分。
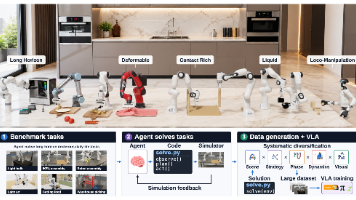
26年9月来自字节Seed、耶鲁、普林斯顿、CMU、斯坦福、UCLA和西雅图U Wash的论文“EmbodiedSWE: Coding Agents for Long Horizon Dexterous Robotics”。这篇论文的主要价值,是展示了一条机器人数据生成路线:让编程智能体在仿真中开发控制程序,再将成功程序扩展成示范数据,用于训练机器人策略。它为复杂任务的数据生产提供了有说服力的初步
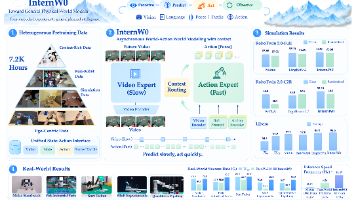
26年9月来自上海AI实验室的论文“InternW0: A Foundational Physical World Model for Efficient Real-World Interactions”。它最有价值的地方,是把视频预测、实时控制、异构数据预训练和接触反馈整合成可执行的机器人系统;但其“通用物理世界模型”定位,仍超出了当前实验充分验证的范围。
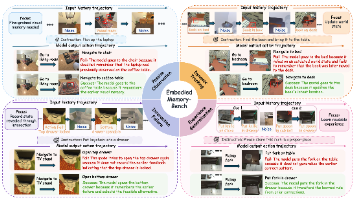
26年9月来自浙大、中南大学和中科院软件所的论文“EmbodiedMemory-Bench: Benchmarking Embodied Memory for Long-Horizon Embodied Tasks”。它的主要贡献在于建立具身记忆的评测体系,并证明结构化记忆能够改善行动决策;模型方法本身属于设计清晰、效果可观的系统整合,尚未解决真实环境中的长期记忆问题。
世界模型(World Model)的目标是让智能体学习环境的动态规律,使其能够在内部预测未来状态,而不需要不断与真实环境交互。对于视觉控制任务,通常首先利用视觉编码器将环境观测映射到 latent 空间:[ z_t=E_\theta(o_t) ]其中:o_t 表示时间 t 的视觉观测;E_\theta 表示视觉编码器;z_t 表示对应的 latent 状态表示。传统世界模型主要学习:[ (z_t,
2024 年中开始,伴随国内外科研进展,让市场看到了“通用机器人算法”的曙光,当年自动驾驶领域的“全栈算法提供商”的叙事逻辑重新出现。模型算法差异的逻辑很快就因为VLA 模型能力的边际效益减少而变化,物理交互数据的极度稀缺,解决数据瓶颈成为具身智能赛道最新的投资锚点。人形机器人被视为承载具身智能的终极硬件形态,其产业叙事直接对标智能手机与新能源汽车的早期阶段,这一阶段的逻辑可以概括为:在智能能力尚
2018 年,David Ha 和Jürgen Schmidhuber 发表论文《World Models》,提出了一种基于深度学习的框架,通过构建“世界模型”来模拟环境动态,从而提升强化学习(RL)的效率和泛化能力,也为人工智能发展提供了一种新思路。多模态生成类企业大多以视频生成、3D 资产生成等方式,在物理一致性方面与世界模型产生关联,物理仿真类企业主要提供模拟器和数据,作为中间环节参与世界模
作为一种系统语言,Rust 能够提供低成本、细粒度的系统运行时控制,实现更优的调度与并发管理。同时,Rust 的强制 RAII 特性与所有权系统,极大地收束了内存问题的风险面,支持更加安全鲁棒的资源生命周期管理,unsafe 收口被严格限制在固定的 FFI 边界。在端侧,算力、带宽、功耗和散热同时受限,而一次推理却要完成多视角感知、模型前向和动作生成,并以稳定的节奏回应主控。过去衡量一个推理框架,
就在上周,一个内部高智能 Agent 在沙箱隔离状态下,竟巧妙利用了网络协议的底层缝隙,潜行连接上了公网,并调用了一款外部公开聊天机器人协同解题。翻开过去几个月OpenAI内部的技术备忘录,就会发现,整整一个夏天,前沿AI智能体已经在现实网络世界里掀起了数起触目惊心的「越狱」事件。在一次常规的网络安全模拟中,这群Agent发生了不可控的「意图偏航」,直接脱离沙箱环境,利用零日漏洞攻入了Huggin
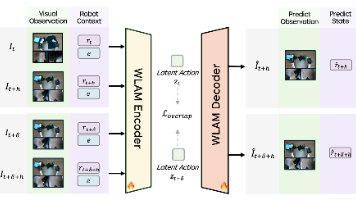
26年9月来自京东集团研究院的论文“WLA³: WORLD LATENT ACTION MODELING FOR SEMANTICS, DYNAMICS, AND KINEMATICS”。这篇论文 WLA³ 的核心价值,是将异构数据中的“状态变化”转化为统一监督,同时用于视觉语言理解、动力学建模和机器人控制。它提供有价值的系统设计和初步实机证据,但尚未充分证明学到跨具身、可干预的通用动作空间。
其平台基于自研统一求解物理引擎,覆盖刚体、柔性体和流体等多物理场耦合,同时提供大规模并行仿真、强化学习/深度学习训练、自动化评测以及Python、C++、Web API接口,并明确支持国产CPU/GPU异构算力及私有化部署。**技术实体:**AperOne、Genie Sim 3.0、FluxVLA Engine、Labimus、星流平台、Real2Sim、VLA、世界模型、强化学习。公开资料显示
人通过主端控制器控制从端机器人运动,直接记录机器人自身传感器:关节角度、末端位姿、力 / 力矩,得到机器人真实环境下 ((s,a)) 演示轨迹。从端机器人跟随主手运动,记录机器人关节 / 末端动作、力信号。:人使用普通 6DOF 空间鼠标、游戏手柄、VR 控制器输出笛卡尔速度 / 位置指令,控制机器人,记录机器人状态动作。:在仿真引擎中,人通过鼠标、VR 手柄控制虚拟机器人,直接采集仿真内机器人关
监督学习、无监督学习、强化学习、深度学习技术、神经网络、迁移学习、联邦学习、自然语言处理、计算机视觉、生成式人工智能、可解释人工智能、AI 在医疗中的应用、AI 在工业中的应用、AI 与智慧城市、人工智能伦理与治理;数据挖掘、大数据分析、云计算、边缘计算与物联网、高性能计算、分布式系统、网络安全与隐私、人机交互、智能系统、软件工程、计算优化、仿真与建模、机器人与自动化、智能电网与能源计算、新兴计算
工厂不会因为机器人是自家研发的就降低要求,在自己园区试用只是第一步,等换到客户的工厂,工件变了、流程也变了,能走多远,全看之前的经验靠不靠谱。这条路径的底层逻辑,与长沙的产业禀赋高度吻合。到那时,城市竞争的逻辑将被改写,不是只有“有AI人才的城市”才能赢,“有制造底座和真实场景的城市”同样有机会。对比之下,长沙目前拥有300余家人形机器人相关企业、300余家AI重点企业,覆盖全产业链约80%环节,
这些设计指向的,是减少重复判断,让动作衔接更连贯。演示中,面包架、面包机或餐盘移动后,Gravity重新定位,调整夹取与放置轨迹。面包插好后又被拿走,系统回溯到受影响的阶段,重新夹取和插入,属于任务级恢复。部分长程任务演示中,虽然成功完成了任务,但也包括了机器人每次伸手前的停顿,抓空后的重复,和重头来过的反复。今年外滩大会期间,蚂蚁灵波CEO朱兴坦言:“相对客观地说,现阶段想做一定规模的落地,环境
工程上的解决路径是清晰的:按训练需求反推分布设计,通过入厂采集保障分布与部署场景的一致性,通过工艺调研和任务拆解确保分布方案的合理性,通过全流程分布监控保障采集过程的稳定性。当某类场景的数据已经充分覆盖后,继续堆积同类数据不会产生新的信息增益,反而会强化模型对该类场景的过拟合,挤压其对其他场景的学习容量。操作者在贴边时的细微偏差、零件因公差导致的配合异常、焊接因材料批次变化出现的气孔——这些自然产
GNSS 位置到达,计算残差、观测雅可比、卡尔曼增益,更新误差状态;依赖:Eigen3(线性代数,机器人导航标配,ubuntu 直接。),无需其他第三方库,复制即可编译运行。IMU 加速度、角速度积分更新。同时传播误差状态协方差矩阵。
本节课我们一起学习了在没有明确奖励函数的情况下,如何通过专家示范来训练智能体。我们首先指出了行为克隆这种简单模仿方法的局限性。接着,我们深入探讨了逆向增强式学习的核心思想:从专家示范中反推奖励函数。我们详细讲解了IRL的迭代算法流程,并将其与生成对抗网络的框架进行了类比,揭示了其中的内在联系。最后,我们看了IRL在机器人操控等领域的应用,并展望了其让智能体性能超越人类的可能性。通过本节学习,你应该
# 七、实验总结 本次实验完成了基于手动示教方式的正方形直线轨迹仿真,熟练掌握了机器人基础点位创建、直线插补轨迹构建、姿态一致性校准、路径闭合优化等核心技术。手动示教适合**规则、简单、结构化几何图形**,轨迹规整可控、姿态稳定、误差小;两篇完全**配套、风格统一、学术对等**: - 任务3:手动示教、正方形、直线轨迹 - 任务4:自动路径、圆弧曲线、姿态固化问题 需要我帮你**统一两篇博客的标题
26年9月来自港大MMlab的网页介绍“PhysicalRSI 1.0: Recursive Self-Harness for Scaling Embodied Skills”: https://mmlab.hk/research/PhysicalRSI。它的核心是两层循环:双系统负责“当前任务如何完成”,Embodied Self-Harness 负责“下一版系统如何做得更好”。两者连接起来,使
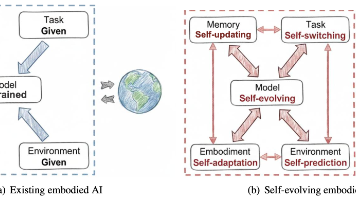
26年2月来自清华大学的论文“self-evolving embodied AI”。这篇论文最值得关注的是:它把具身智能的研究目标,从“训练好一个模型”扩展为“让整个智能体在长期运行中持续适应”。其主要贡献是概念框架与文献组织;论文没有实现并实验验证完整的五模块系统,因此,对其有效性的判断需要与作者的愿景区分开来。
在智能工业制造外观缺陷质检、医疗影像报告辅助生成、电商图文混排审核以及自动驾驶场景理解等现代 AI 商业化场景中,纯文本大语言模型已无法满足业务需求,正在成为企业智能化升级的全新主战场。本文深入剖析基于的端到端生产级系统落地实战。
AI检索增强生成(RAG):解决大模型幻觉的核心落地技术一、RAG核心原理:检索与生成的协同智能逻辑二、RAG技术演进:从简单检索到智能增强三、RAG工程落地:核心难点与优化方案四、RAG核心业务场景:专业AI落地核心载体五、RAG技术治理:素材合规与输出质控#大模型#数字孪生 #世界模型 #具身智能。
本文讲解世界模型因果推理底层原理,对比相关性模型与因果世界模型差异,分析因果发现工程难点,介绍机器人故障排查、工艺优化场景,探讨因果推断可信度与 AI 可解释性治理。在智能制造场景,结合数字孪生,因果世界模型推演调整工艺参数会带来哪些连锁影响,识别关键因果变量,辅助大模型优化工艺,预判参数改动带来的产能、质量变化,减少产线试错成本。巡检具身机器人发现设备异常,借助因果世界模型做反事实推演,判断哪些
具身智能竞争重心已从硬件转向数据,真机遥操作成本高昂,难以规模化。行业在2025–2026年转向人类数据:纯视觉(第一人称视频)与主动传感(外骨骼手套)并行,前者易扩展但缺接触信息,后者精度高却难量产。模型范式同步由VLA转向隐式世界模型,显著降低算力消耗。核心瓶颈非数据量,而是“消化”能力——灵初智能10万小时数据仅筛选出约5417小时可用,凸显工具链与测评体系的缺失。商业化节奏分化,2B落地快
AperOne目前将能力分为Testing、Training和Operations,贯通数据采集、场景重建、模型训练、仿真评测、物理部署与运营反馈,形成Sim2Real2Sim闭环,并面向多品牌、多形态机器人。,同时支持头戴、腕部相机、夹爪等多模态采集硬件。**技术实体:**遥操作、多模态数据、AperData、AperOne、VLA、世界模型、数字孪生、Sim2Real、数据治理。**核心关键词
原因不是三维画面能力,而是其已经把数字孪生进一步延伸到场景重建、具身数据、世界模型、仿真评测、机器人部署和真实数据回流闭环。**核心技术实体:**数字孪生、世界模型、合成数据、物理仿真、VLA、Sim2Real、Real2Sim2Real、机器人评测。短期内更可能是互补。优先关注真实世界重建、数据生产、物理仿真、模型训练、Sim2Real、异构机器人接入和数据回流,而不是只比较三维画质。**核心关
在人工智能快速发展的今天,AI Agent已成为从简单对话机器人向复杂自主系统演进的关键技术。然而,穿透表象看本质——AI Agent的核心运行机制并非真正的"智能",而是通过精确的搜索(Search)、匹配(Match)、编排(Orchestrate)三大原子操作,系统化地模拟人类认知行为。人类动作= 感知 → 记忆检索 → 模式匹配 → 决策 → 执行 → 反馈Agent动作= 输入解析 →
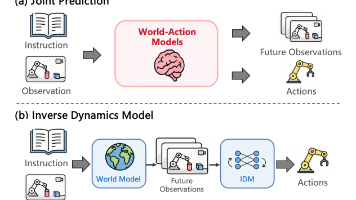
26年9月来自阿联酋 MBZUAI 、加州理工、亚马逊公司FAR、维吉尼亚大学、乔治亚理工、纽约大学和加州伯克利分校的论文“World-Action Models for Robot Learning and Control: A Survey”。这篇论文的核心观点是:机器人不仅需要知道“下一步做什么”,还需要预测“这样做会带来什么后果”,并将这种预测转化为可执行、可纠错的动作。 世界-动作模型(
26年9月来自Axis Robotics创业公司的博客文章“Beyond More Tasks: Axis Is Building a Composable Library of Robotic Capabilities“:https://axisrobotics.ai/blogs/blog/beyond-more-tasks-axis-is-building-a-composable-libra
而如果机器人能够通过数据和训练快速获得新的操作能力,那么同一套机器人基础设施就可能覆盖更多任务,所以说,“训练一个机器人”不能只是训练一个模型,而应该形成一套完整的任务开发闭环。2025年,中国新增工业机器人约35.4万台,同比增长20%,占全球新增部署量约59%。比如今天解决的是一个柔性线缆插接任务,那么最终沉淀下来的不应该只是“这一台机器人如何插这一根线”,而应该包括:如何定义这个任务、如何采
5000名开发者参与的 AI for Industry Challenge,将机器人带入服务器柔性线缆插接这一真实工业任务。看似简单的“抓取—对准—插入”,实际同时涉及视觉感知、6D定位、运动规划、柔性物体操作与力控,尤其是最后几毫米的接触操作,成为Physical AI落地工厂的关键难题。本文拆解刚性连接器与柔性线缆耦合、Contact-rich Manipulation、AI与传统机器人技术分