登录社区云,与社区用户共同成长
邀请您加入社区
本文提出CMP-D-ROS2架构,以六层旁路审计拓扑实现机械臂碰撞风险的柔性降级。在碰撞前0.5秒窗口期,不触发急停,而是降速至0.1m/s、发布告警并等待人工确认,避免产线中断。每层决策由D层审计链记录,支持事后溯源。该方案基于空圈容错思想,属上层安全增强,不可替代硬件急停。架构复用“骨架通用,血肉各长”原则,适配物理端机器人场景,提升安全性与效率。
本推文介绍ThinkDeeper:一个面向自动驾驶视觉定位的世界模型框架。该方法以深度线索增强空间感知,通过SA-WM预演未来潜状态,再借助跨模态超图完成目标定位;论文同时提出DrivePilot数据集,并在多个真实道路和通用视觉定位基准上报告了领先表现。
本报告基于NHTSA(美国国家公路交通安全管理局)SGO-2021-01自动驾驶系统事故报告数据,对1078起有效事故进行了全面分析。报告涵盖数据来源、多维度统计、事故场景分类与责任判定,并从研发、运营、政府管理和乘客角度提出改进建议。
本文详细介绍了单目3D目标检测技术在自动驾驶和机器人领域的工程化落地实践,从SMOKE到MonoCon的模型选择、部署优化到实际应用案例。通过对比不同直接回归方法的性能特点,提供完整的训练和部署指南,帮助开发者低成本实现高精度3D目标检测。
World:真实地球 / 大楼固定原点,终极物理基准;Map:SLAM 地图原点,导航定位不漂移;Odom:里程计累加原点,局部连续、长期会漂移;关系:World 锚定 Map,Map 矫正 Odom,Odom 驱动机器人本体平滑运动。
本文详细介绍了如何使用PointPillars架构在KITTI数据集上构建高效的3D目标检测模型。通过PyTorch实现,展示了从环境配置、数据预处理到模型训练和优化的完整流程。PointPillars独特的柱状特征编码机制显著提升了推理速度,同时保持高精度,是自动驾驶感知任务的理想选择。
本文详细介绍了KITTI 3D目标检测数据集的实战应用,从数据加载、解析到可视化全流程。通过优化点云数据读取、标注文件解析和坐标系转换等关键步骤,提升处理效率。文章还分享了高级技巧如点云地面分割和数据增强方案,帮助开发者快速掌握自动驾驶场景下的3D目标检测技术。
本文为自动驾驶开发者提供KITTI数据集的实战指南,涵盖数据预处理、3D目标检测模型构建及性能优化。KITTI数据集作为计算机视觉和自动驾驶领域的黄金标准,包含多模态数据和精细标注,是算法研发的重要资源。文章还提供了3D目标检测代码示例和性能评估方法,助力开发者高效利用这一经典数据集。
本文以ARM为例,介绍了驱动开发中与SoC硬件交互的关键技术。重点分析了SCP(系统控制处理器)在电源管理中的核心作用,包括其分层管理机制、与AP(应用处理器)的协同工作方式,以及PCSA(电源控制系统架构)规范。文章详细阐述了PPU(电源策略单元)的功能设计、电源状态转换流程,以及SCP的系统启动过程。同时介绍了PSCI(电源状态协调接口)和SCMI(系统控制与管理接口)两种重要协议。通过硬件寄
本文详细解析了KITTI数据集在3D目标检测中的应用全流程,包括数据下载、预处理、模型训练与优化技巧。作为自动驾驶领域最具影响力的数据集之一,KITTI提供了多传感器同步采集的丰富标注信息,适用于多种计算机视觉任务。文章还分享了实际项目中的避坑技巧和性能优化方法,帮助开发者高效利用这一数据集。
本文深入解读AAAI 2025目标检测新范式,重点探讨CP-DETR如何通过概念提示技术革新开放集检测,以及跨模态融合在自动驾驶感知中的应用。文章涵盖雷达点云处理、雷达与相机融合、Transformer序列解码等前沿技术,展示目标检测从通用化到多模态融合的最新进展。
本文深入探讨了深度学习驱动的毫米波雷达感知算法新范式,重点解析了如何将底层数据与点云进行深度融合。文章详细介绍了从早期融合到双向交互式融合的网络架构演进,并通过实战案例展示了稠密RAD特征引导稀疏点云重建的技术路径。同时,探讨了引入时序信息处理与模型落地面临的标注、部署及泛化等核心挑战与实用技巧,为构建高鲁棒性的自动驾驶感知系统提供了关键见解。
本文深入探讨了点云与图像融合技术在自动驾驶3D目标检测中的关键作用。文章分析了从数据级、特征级到决策级的经典融合方法,阐述了融合技术如何有效应对遮挡、恶劣天气等现实挑战,并展望了其未来向更可靠、更智能的多模态感知系统演进的方向。
本文提供了一份详细的BEVFormer多摄像头3D目标检测实战部署指南。文章从环境配置、代码获取、数据准备、模型推理到进阶调试,拆解了五个核心步骤,并重点分享了应对显存不足等常见工程难题的实用避坑方案,帮助开发者在自动驾驶感知领域快速实现从理论到实践的跨越。
本文详细介绍了如何从零实现YOLOv5在BDD100K数据集上的自动驾驶目标检测模型。通过数据预处理、环境配置、模型调参等实战技巧,帮助开发者快速掌握自动驾驶目标检测技术,提升模型性能与推理速度。特别针对BDD100K数据集的交通灯颜色标注等特性进行了优化处理,适用于各类自动驾驶场景。
本文详细解析了KITTI数据集在3D目标检测中的全流程应用,从数据下载、格式解析到点云可视化。作为自动驾驶领域的重要数据集,KITTI提供了丰富的激光雷达点云和图像数据,是开发3D目标检测算法的理想选择。文章包含实用的代码示例和可视化技巧,帮助读者快速掌握数据处理与分析方法。
本文详细介绍了如何使用LSS算法实现3D目标检测,从环境配置到核心代码解析,涵盖视锥点云构建、特征提取与深度估计、BEV空间特征转换等关键步骤。通过实战案例和优化技巧,帮助开发者快速掌握BEV感知技术,提升自动驾驶环境理解能力。
本文深入解析了DETR3D模型,这是一种基于多视角图像的3D目标检测创新方法。它通过独特的稀疏查询机制,直接在3D空间提出假设,并利用几何反投影到2D图像中寻找证据,从而绕开了对不稳定深度估计的依赖。该架构实现了优雅的多视角特征融合与端到端训练,无需NMS后处理,在自动驾驶等场景中展现出更强的鲁棒性和效率。
本文深入解析PV-RCNN在3D目标检测中的创新应用,通过巧妙融合point-based和voxel-based方法,构建双向特征交互框架。该技术利用关键点采样和多尺度特征聚合机制,有效解决了精度与效率的权衡问题,为自动驾驶和机器人感知领域提供了新的解决方案。
本文详细介绍了SMOKE单目3D目标检测算法的实战应用,从KITTI数据集处理到自定义数据训练全流程。通过关键点估计技术,SMOKE在单目3D检测中实现了高精度与效率的平衡,适用于自动驾驶和机器人感知领域。文章包含环境配置、模型架构解析、训练技巧及TensorRT加速等实用内容。
本文深入解析了OpenPCDet这一基于PyTorch的开源3D目标检测工具箱。重点阐述了其模块化设计、数据-模型分离的核心理念,并通过在KITTI和Waymo数据集上的实战演示,展示了其统一坐标定义和灵活配置如何实现高效的多数据集适配与自定义数据接入,为自动驾驶等领域的3D感知任务提供了强大支持。
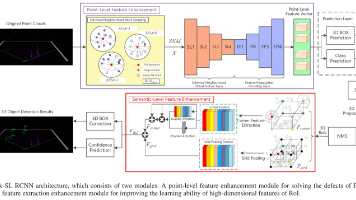
Mask-SLRCNN,一种特征增强的3D点云目标检测网络,解决了传统方法特征提取不完整和ROI区域语义特征不足的问题。该方法包含三个创新:1)改进的最远点采样(M-FPS)增强点级特征;2)球面邻域全局特征层(SL)补充全局特征;3)基于顶点注意力的网格池化层挖掘ROI边界特征。在KITTI数据集上,相比PointRCNN,该方法在行人检测上取得显著提升(简单场景mAP提高6.32%),整体检测
本文详细解析了PointPillars在3D目标检测中的实战应用,从KITTI数据集的预处理到模型训练全流程。重点介绍了PointPillars的高效柱状体特征提取技术,以及如何通过数据增强、损失函数设计和学习率调度优化模型性能。文章还提供了部署优化技巧和常见问题解决方案,帮助开发者快速掌握这一自动驾驶领域的核心技术。
本文详细介绍了BEVDepth在多视角相机系统中实现高精度3D目标检测的实战方法,包括NuScenes数据集的配置指南、模型架构设计、深度校正模块调优等关键步骤。通过显式深度监督和相机感知机制,BEVDepth显著提升了自动驾驶环境理解的准确性,特别适合需要高精度深度估计的应用场景。
本文提供了nuScenes自动驾驶数据集从入门到精通的实战指南。详细解析了数据集的多模态结构、核心概念与数据关联逻辑,并逐步演示了环境搭建、数据加载、API使用以及多传感器数据(图像、点云、地图)的可视化技巧,帮助研究者和开发者高效利用这一权威基准进行算法开发与验证。
本文深入探讨了恶劣天气下3D目标检测面临的核心挑战,特别是数据集的构建难题。文章分析了传感器在雨雪雾中的性能衰减,并重点介绍了DENSE、CADC等代表性数据集的创新采集策略与解决方案,为提升自动驾驶系统在复杂环境下的感知鲁棒性提供了实践方向。
本文为2024年红外目标检测领域的数据集选型指南,横向评测了FLIR-ADAS-v2、LLVIP、M3FD等主流红外数据集。文章从数据规模、标注质量、场景覆盖与任务匹配度等核心维度深度分析,为自动驾驶、安防监控等不同应用场景提供实战选型策略与组合建议,帮助开发者高效避坑,选择最合适的红外数据集。
【代码】如何快速用脚本下载Nuscenes数据集。
创建(如上述示例),定义需要传输的数据结构。LCM是实时系统中高效数据通信的优选方案,尤其适合对延迟、资源占用敏感的场景(如自动驾驶传感器数据传输、机器人实时控制)。其核心优势在于轻量和高效,但缺乏ROS那样的完整工具链(如可视化、日志记录),因此常被用作ROS的补充,或在不需要复杂功能的场景中独立使用。如果你的需求是“快速、低延迟地传输数据”,且不需要额外的机器人工具链,LCM会是比ROS更轻量
本文提出了一种简单高效的激光雷达里程计方法KISS-ICP,通过精简核心组件实现了鲁棒的位姿估计。该方法采用点到点ICP配准,结合自适应阈值匹配、鲁棒核函数和运动补偿策略,仅需少量参数即可适应不同传感器和环境。实验表明,在KITTI等多个数据集上,其性能与复杂方法相当,且无需IMU或闭环检测。开源代码见https://github.com/PRBonn/kiss-icp。
北大与阿里合作的BEVFusion提出了一种鲁棒性更强的BEV融合框架,核心创新在于解耦的双流架构设计。不同于主流方法依赖LiDAR查询相机特征,该框架让相机和LiDAR各自独立生成BEV特征,再通过轻量级融合模块结合。实验表明,在LiDAR故障场景下(如视场受限或点云缺失),该方法的性能优势达到15.7%-28.9% mAP,显著提升了自动驾驶系统的可靠性。与MIT版BEVFusion相比,本工
《VoxelNeXt:全稀疏体素网络的3D目标检测与追踪》提出了一种创新的全稀疏检测框架,挑战了传统依赖密集特征转换和代理预测的范式。该模型通过增强稀疏主干的感受野、采用稀疏预测头和独特的体素关联追踪机制,实现了端到端的稀疏检测流程。实验表明,VoxelNeXt在nuScenes等多个基准测试中取得领先性能,预测头计算量仅为密集方法的4%,同时消除了NMS后处理需求。研究表明物体预测可不依赖中心位
SECOND论文提出了一种高效的3D目标检测框架,主要创新包括:1) 采用稀疏卷积处理体素化点云,显著降低计算量;2) 设计正弦误差损失函数解决角度回归难题;3) 提出真值采样的数据增强方法提升模型性能。实验表明,该方法在KITTI数据集上实现20-40 FPS的实时检测,精度超越VoxelNet等基准模型。该研究为基于体素的3D检测提供了高效解决方案,对后续工作具有重要影响。
本系列文章主要讲解德州仪器(TI)—TDA4VM的相关知识。(接口2)
本系列文章主要讲解德州仪器(TI)—TDA4VM的相关知识。(产品对比)
本系列文章主要讲解德州仪器(TI)—TDA4VM的相关知识。(电源时序3)
Generative Physics Simulator is all You Need
在自动驾驶视觉感知系统中,为了获得环绕车辆范围的感知结果,通常需要融合多摄像头的感知结果。目前更加主流的感知架构则是选择在特征层面进行多摄像头融合。
还有就是栅格的输出范围,这个范围z最初是根据输入矢量数据自动提取的,当然您可以修改,修改后工具会自动计算合适的栅格高度和宽度。具有矢量数据转换为栅格数据的功能,可以将矢量数据(包括点、线、面)转换为栅格格式。【参考模版】如果您有一份参考模版数据,从可以选择这个数据,工具会参照这个栅格数据的行数、列数及坐标系生成栅格数据。对于生成栅格数据的波段和波段顺序是这样设置的,点输出波段设置,可以设置生成波段
机器人仿真
无人车开源软件架构
虽然知情人士透露三星4纳米工艺良品率已经达到了75%以上,但是在过去几年里,三星的产能和良率问题一直比较严重,三星也承认与台积电存在差距,4纳米工艺大概落后其两年。因此,此次特斯拉除了选择台积电做供应商还选择了老朋友三星,应该是考虑到先前的交情与三星的性价比,所以给三星一个机会,不想让台积电一家独大,被提价太多。不过如果三星在合作中表现不佳,特斯拉仍有可能与三星断交。而最好的情况则是,三星快速稳定
方法: 等效旋转矢量为小量时才可以使用加减法;四元数和姿态阵采用乘法;欧拉角只有物理意义不直接用于计算。
智能外呼机器人工作流程
整体而言,LocalSLAM部分负责生成较好的子图,GlobalSLAM进行全局优化,将子图最佳match在一起。就使用cartographer需要构建至少两个文件,一个是启动的launch文件,另一个是建图时所使用的lua配置参数。..................
使用D435i相机录制数据集跑ORB-SLAM2
感谢商汤学术 2022/06/22 带来的基于BEV环视感知直播课程,借助这次机会,总结了我前段时间的工作
MS3142双全桥电机驱动芯片,PIN脚直接替代A3909,功能性替代L99MD02XP产品简述MS3142 是一个双全桥电机驱动。电源电压供电范围 4V 到18V,平均电流 800mA,电流峰值 1.2A。如果需要更高的电流能力,可以将双全桥并联使用。四个输入脚(IN1 到 IN4)可以控制直流电机工作在正转,反转,刹车以及滑行模式。也可以控制一个步进电机在全步和半步模式。MS3142 采用 M
机器学习&机器学习