登录社区云,与社区用户共同成长
邀请您加入社区
严重扰动导致第i个机器人离开其自己的子区域,并且改变了机器人的邻接关系(例如,严重扰动后第i个机器人不再是第(i-1)个机器人的邻居)。因此,分区动态将根据新的机器人邻接关系进行实现,从而重新定义旋转分区以平衡工作负载并完成覆盖任务,尽管在所提出的架构中,严重扰动可能会导致机器人离开其分配的分区。接下来,将考虑所提出的分区方法对机器人扰动的鲁棒性。图2展示了在时间t=20秒时,在第3和第4个机器人
在无人机飞控、机器人导航、虚拟现实动捕等运动控制场景中,高精度的三维姿态估计是整个系统稳定运行的核心基础。9轴惯性测量单元(IMU)集成了三轴加速度计、三轴陀螺仪与三轴磁力计三类传感器,是实现低成本姿态估计的核心硬件载体。但三类传感器各自存在不可忽视的固有缺陷:陀螺仪短时动态响应精度高,但输出角速度的零偏与随机游走会随时间积分产生姿态角缓慢漂移;加速度计在静态场景下可精准测量重力矢量反解横滚、俯仰
A、Dijkstra、RRT、RRT和PRM配合DWA自主机器人实时SLAM地图导航障碍物规避、模拟激光雷达LiDAR完整代码,包运行;可提供讲解和运行操作视频!适合小白!
强化学习的改进蚁群算法RBIACO机器人路径规划完整代码,包运行;可提供讲解和运行操作视频!适合小白!
本文基于Simulink构建空心杯电机在微型机器人中的极低惯量控制仿真框架,针对无齿槽效应、极小转子惯量(10⁻⁸~10⁻⁷ kg·m²)及高减速比传动带来的电流纹波大、摩擦/背隙敏感、谐振易发等挑战,提出“高频电流环+速度前馈+摩擦/背隙补偿”控制策略。通过建立电气-机械-传动一体化模型,结合Stribeck摩擦、齿轮背隙死区与刚度、微步PWM同步采样等非线性因素,实现毫秒级启停与亚度级定位精度
本报告针对地面移动机器人与空中无人机组成的异构无人集群,实现了一套完整的虚拟结构编队控制方案,以LIMO差分驱动移动机器人与Parrot Bebop 2四旋翼无人机为硬件载体,通过分层内外环控制适配两类平台的动力学差异,基于ROS Noetic搭建分布式实时通信链路,引入零空间行为融合技术实现编队保持与动态避障的无冲突协同。
遗传算法机器人栅格地图最短路径规划完整代码,直接运行,适合小白!可提供运行操作视频!
针对自主水下机器人(AUV)在复杂海洋环境下运动控制面临的水动力模型参数不确定性、海流强外部扰动、多自由度强耦合等行业痛点,本研究构建一套完整的基于改进滑模控制(SMC)的AUV运动控制器方案,以六自由度欠驱动AUV为控制对象,分别设计深度方向运动控制器与水平面路径跟踪控制器,通过引入动态滑模面与趋近律优化策略,从根源上抑制传统滑模控制固有的“抖振”问题。
模拟自平衡球板机器人利用步进驱动的连杆控制和路径跟踪完整代码,包运行;可提供讲解和运行操作视频!适合小白!
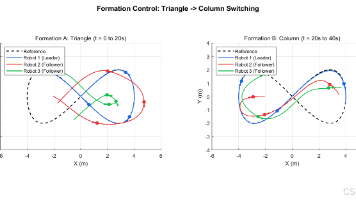
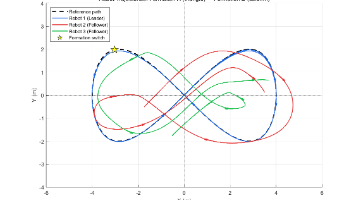
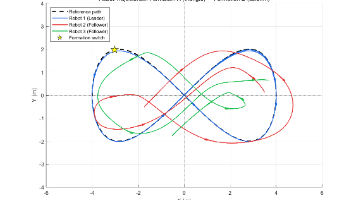
三台非全体移动机器人分散式领跟控制、基于李雅普诺夫的轨迹跟踪以及三角与柱形动态切换编队控制完整代码,包运行;可提供讲解和运行操作视频!适合小白!
面向地面移动机器人、无人机等智能体在约束复杂场景下的路径规划需求,针对传统图搜索、采样类路径规划算法难以直接融合多类线性约束、最优性难以严格保证的行业痛点,本研究构建完全基于线性规划理论的路径规划求解框架,将路径规划问题转化为标准线性规划凸优化问题,在多边形障碍物环境中直接求解出满足避障约束、运动学约束、最小化路径代价的全局最优路径。
本代码完整实现了一套面向水下机器人(ROV)海底检测任务的智能体AI自主控制架构。5个专用AI智能体以20Hz的频率实时协同工作,分别承担任务规划、导航、感知探测、状态自监控与通信交互五大核心职能,可全自动执行包含8个航点的完整海底检测勘测任务,支持任务中途自主完成故障检测与故障恢复,全程无需人工操作员介入。该系统跳出了传统单控制器自动驾驶仪的技术路线,升级为监督式自主控制。
多智能体系统在无人机编队协同作业、自主移动机器人集群调度、自动驾驶车队协同行驶等工程场景中,点对点过渡轨迹生成是决定系统运行安全性与作业效率的核心环节。传统集中式轨迹规划架构存在计算瓶颈突出、单点故障风险高、扩展性差等缺陷,难以适配大规模多智能体集群的实时运行需求。
时滞系统广泛存在于工业过程、通信网络、机器人控制等领域,其状态估计面临信息异步性、估计偏差和相关性未知等挑战。协方差交叉(Covariance Intersection, CI)融合估计作为一种有效的信息融合方法,在处理具有未知相关性的多源信息时展现出独特优势。本文针对时滞系统,研究了协方差交叉融合估计方法,通过时间对齐、时滞补偿等技术,解决了时滞数据的处理和多源异步信息的融合问题,提高了状态估计