登录社区云,与社区用户共同成长
邀请您加入社区
2026年,具身智能芯片迈入规模化量产阶段。地瓜机器人旭日系列芯片出货超800万片,客户覆盖率突破50%,实现软硬一体验证。其与兆易创新推出六轴机械臂“大脑+小脑”全栈方案,构建端云协同开发闭环;国民技术联合中科院发布异构双核关节驱控方案,实测响应快、精度高。芯片架构分工清晰,推动产业从项目制向平台化演进。嵌入式工程师需掌握电机控制、实时通信与异构多核任务分配等复合能力,迎接具身智能时代挑战。
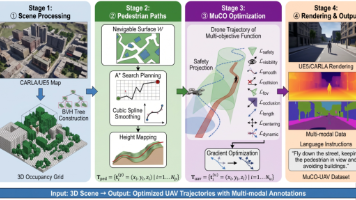
CosFly 系列提出面向无人机动态目标跟踪的多模态数据管线:将 CARLA 城市压成 2,067 个障碍盒,用 MuCO 九目标连续优化生成专家轨迹,再叠加位置/朝向扰动形成双轨迹,渲染 RGB、深度、分割、6-DoF 位姿、目标状态与中英双语指令。v2 修订版承认它并非首个具身 UAV 跟踪数据集,UAV-Track VLA 早约六周,TrackVLA 已完成真机验证。其优势在显式多约束优化与
最近有点时间,总结了一下之前项目中的问题,感觉还是对于除了路由器,手机之外的产品,宏观还是不很清楚。所以借着这段时间,对手表,耳机,眼镜,智能音箱/机器人,汽车座舱这些产品做一些小结。主要还是以学习开源的优秀项目为主。
2026年,边端侧AI加速落地,诚恒微电子发布CH37系列SoC,以7.29平方厘米、7.7克封装集成64 TOPS算力,突破多芯片堆叠带来的延迟、带宽与能耗瓶颈。通过单芯片整合CPU、NPU与ISP,实现低延迟数据交互与多模态融合感知,支撑本地AI推理与自主决策。该芯片赋能智能机器人、无人机等终端,推动云-边-端协同架构发展。嵌入式工程师需掌握集成化编程、多传感器融合与模型部署新技能,迎接端侧智
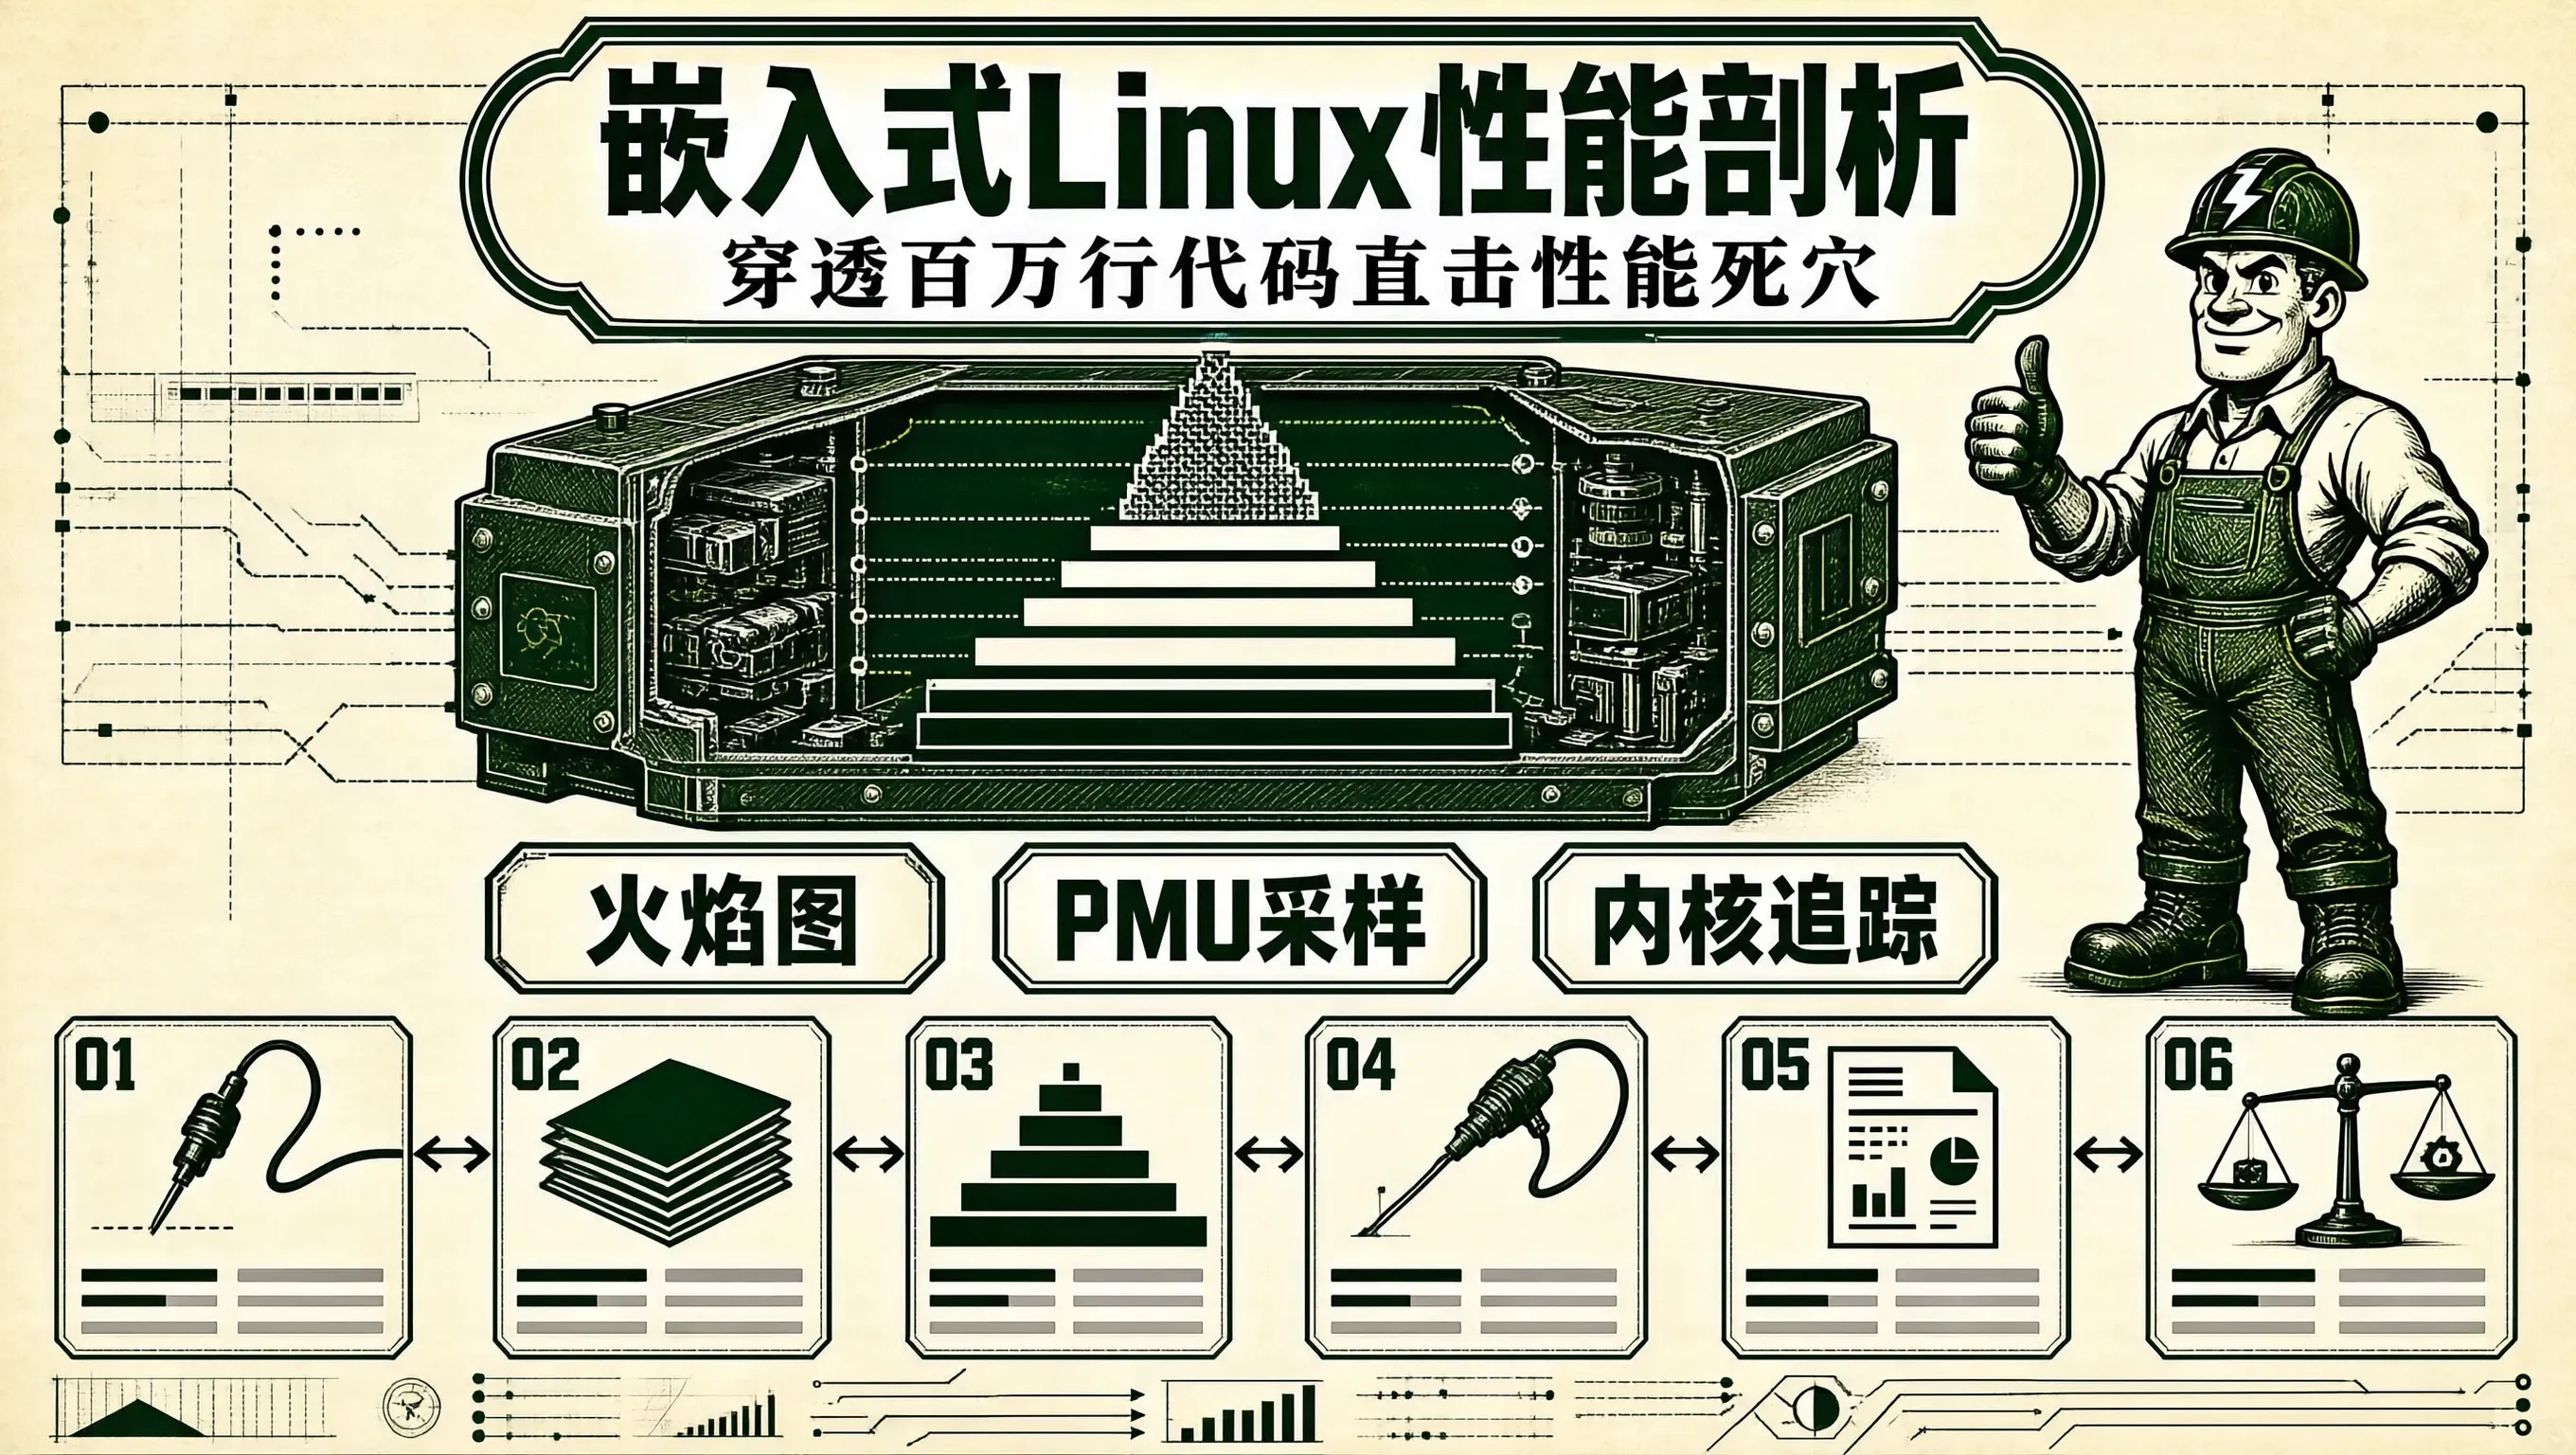
在嵌入式 Linux 边缘计算网关、多路高清视频分析设备以及工业机器人控制器研发与落地中,系统在满负荷运行时常常出现**“CPU 使用率莫名飙升到 100%”、“系统吞吐量不及预期”** 或者。perfftraceirqsoffpreemptoff深入掌握硬件 PMU 采样机制、编写自动化生成火焰图的脚本流水线、并精通利用ftrace抓获内核隐蔽长耗时调用的实战技能,是每一个高级 Linux 系统
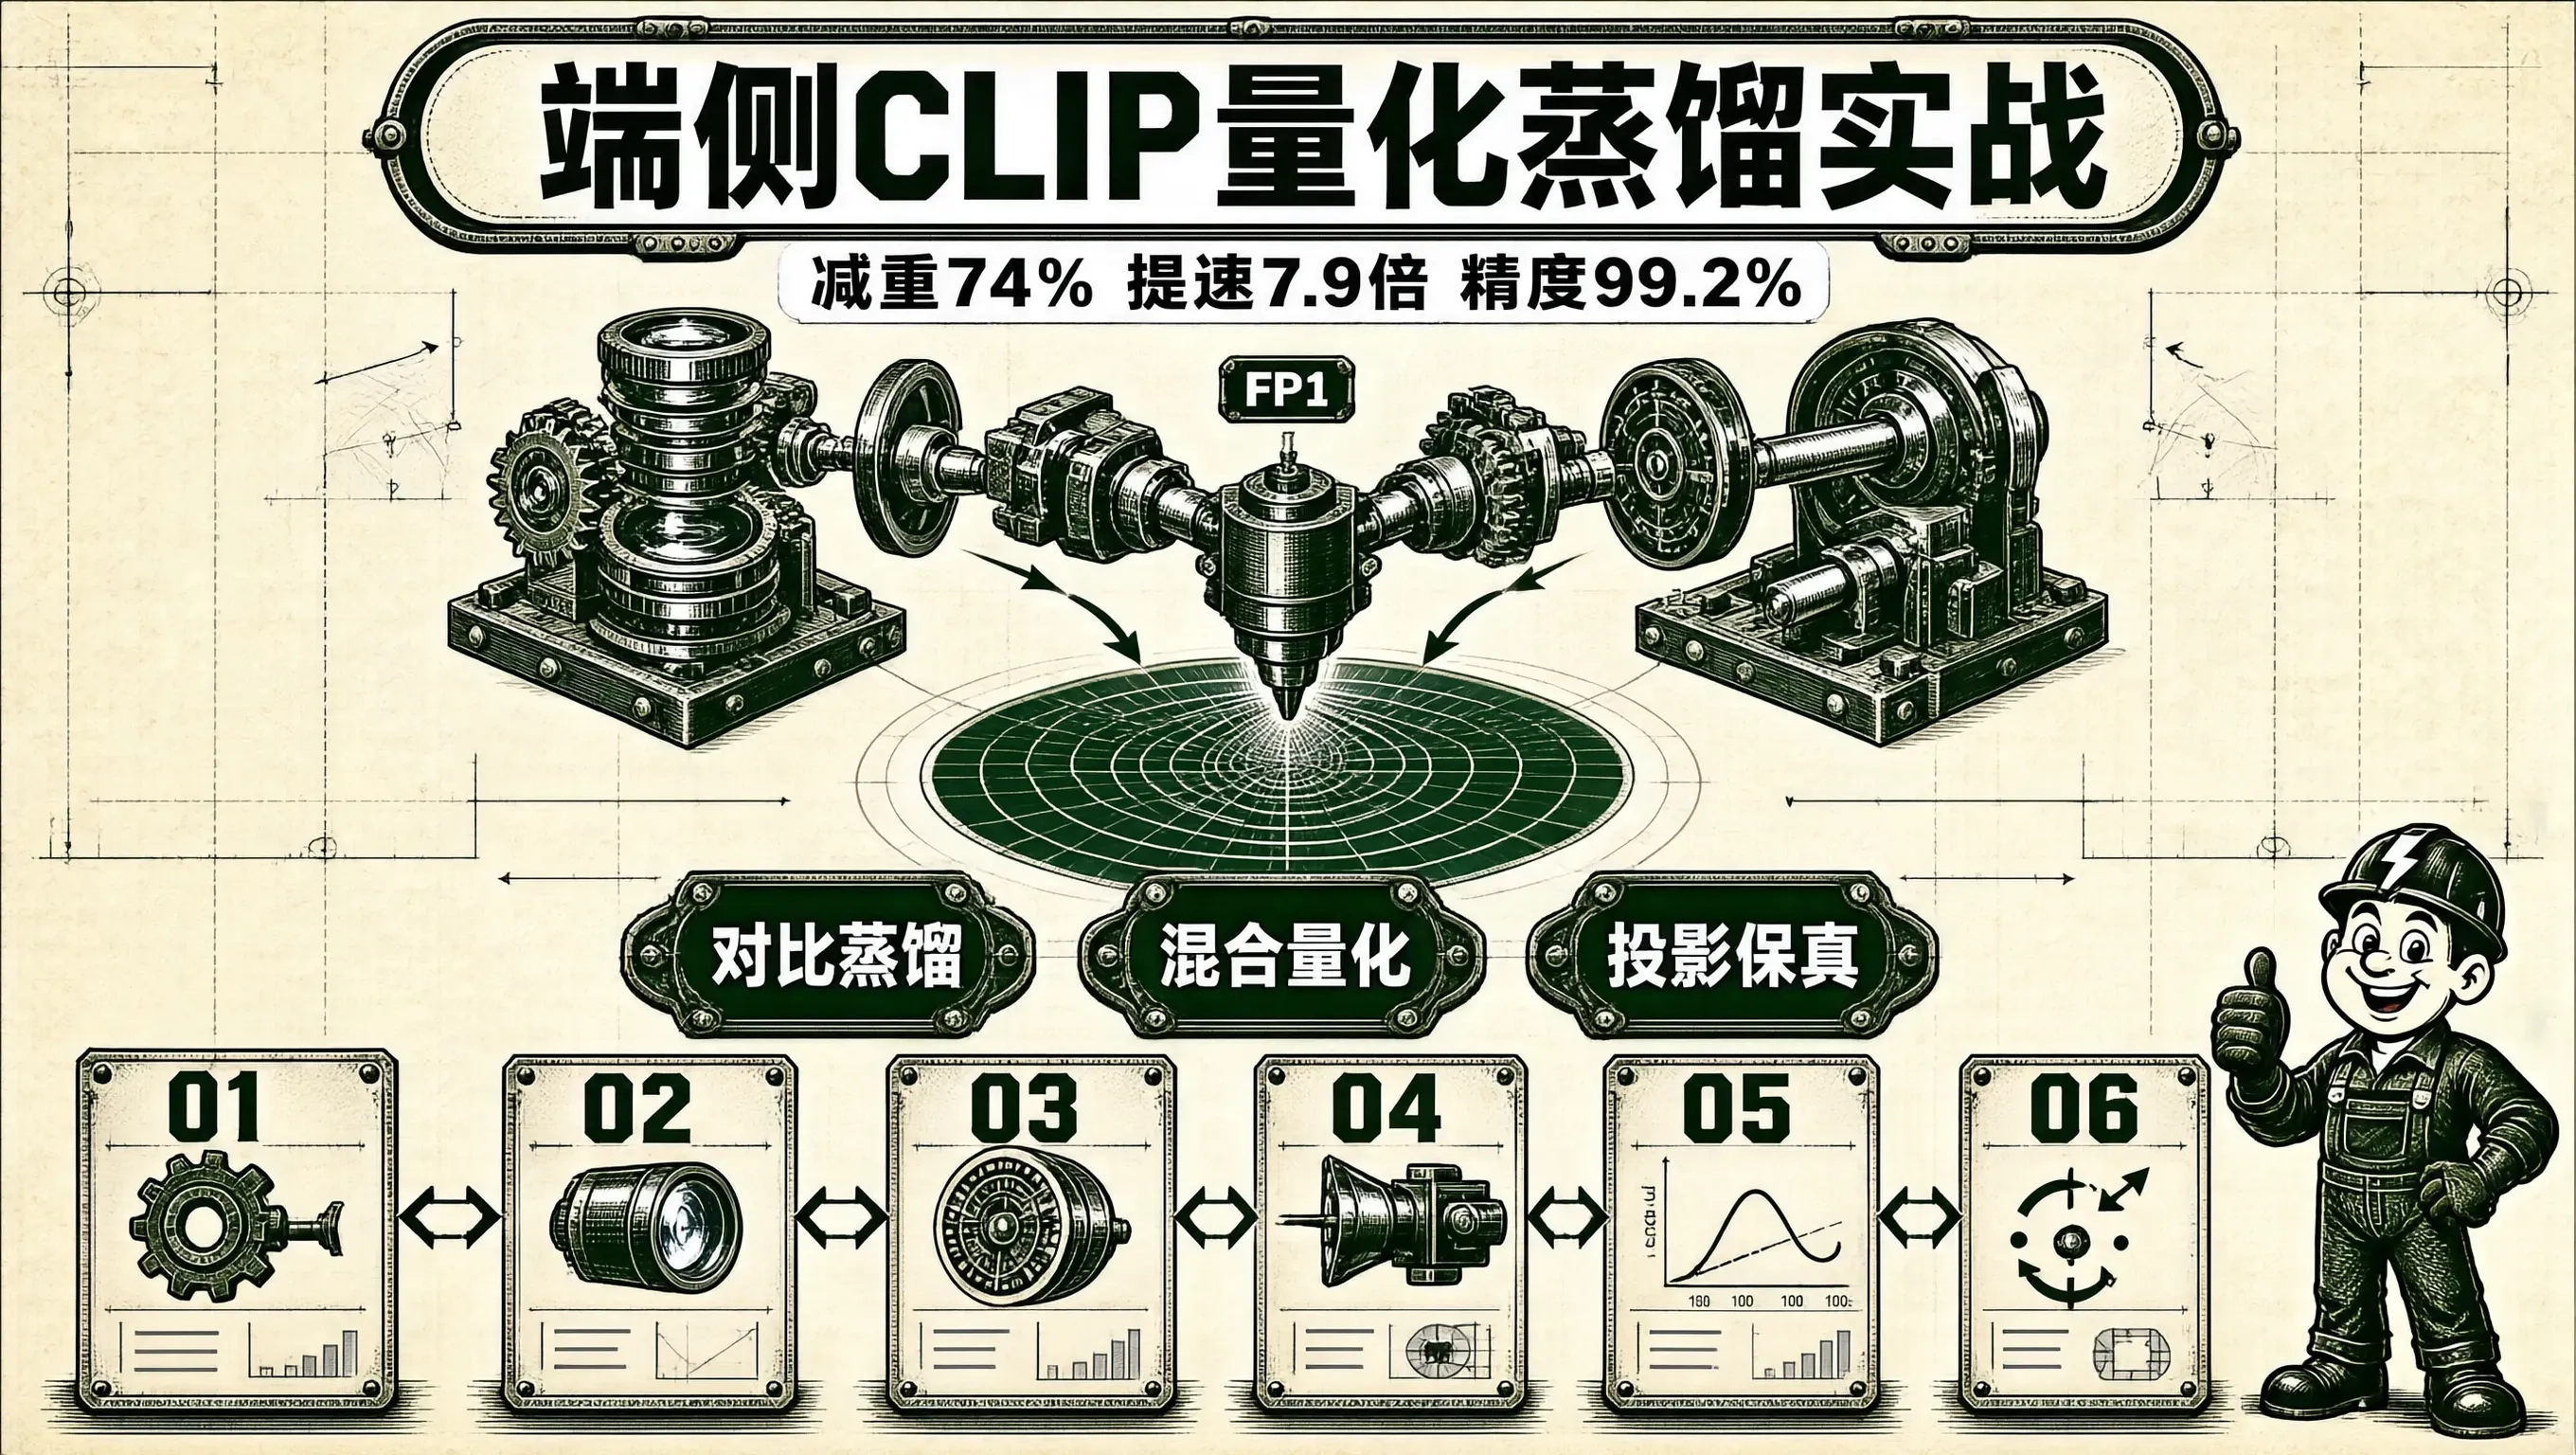
在边缘端离线以图搜图、相册语义搜索、工业缺陷样本智能检索以及多模态具身智能目标检索系统中,由 OpenAI 提出的模型凭借其能够将与统一映射到同一个高维对齐几何语义空间(Joint Multimodal Embedding Space)的强大能力,成为了零样本(Zero-Shot)图文检索事实上的工业基准底座。一个标准的生产级 CLIP 模型(如 OpenAIViT-B/32或ViT-L/14两者
2026年,Physical AI从概念走向量产。兆易创新与地瓜机器人构建“大脑+小脑”分离架构,实现微米级精度控制;华睿智普探索单芯片融合路径。Nota通过NPU优化将VLA模型推理延迟从505毫秒降至310毫秒,显著提升实时性。功能安全成为硬门槛,ISO/TS 15066与SIL 3认证要求嵌入式工程师掌握电机控制、实时通信、AI部署与安全设计等跨领域技能。Physical AI的竞争本质,已
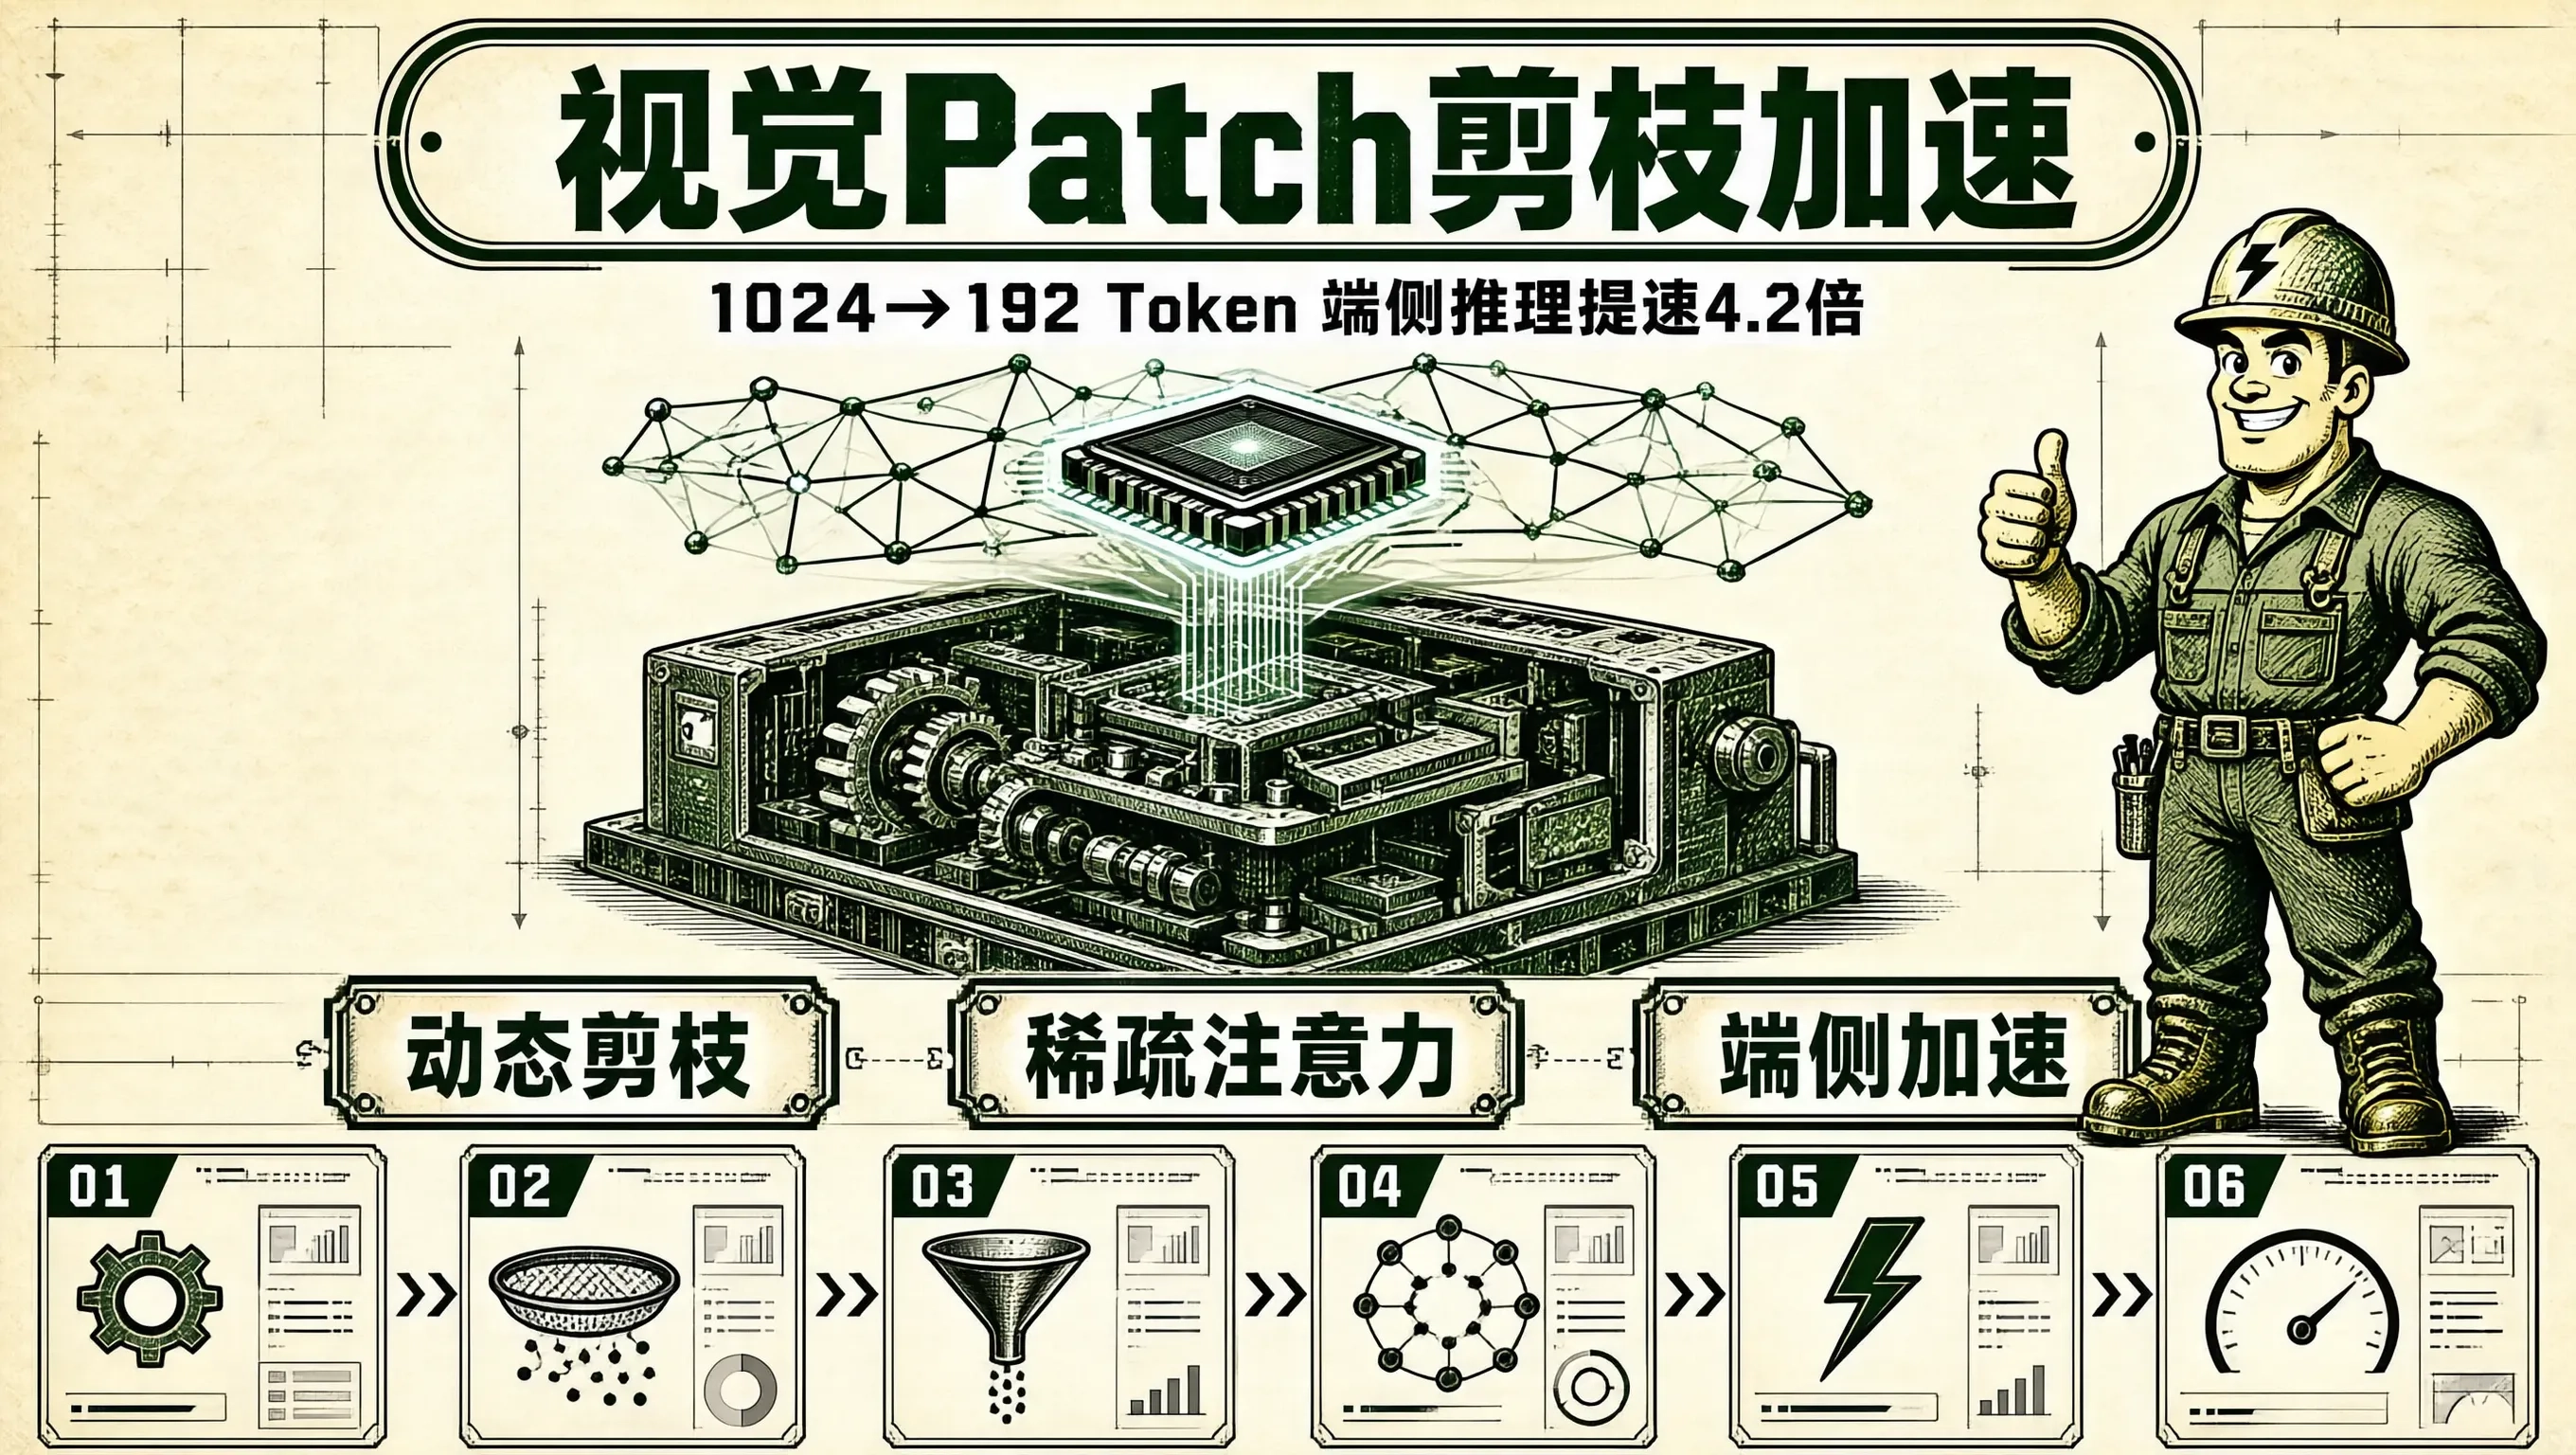
在以智能机器人巡检、工业视觉问答(VQA)以及车载多模态助手为代表的端侧多模态场景中,正在迅速取代传统的单模态视觉分类检测模型。然而,在计算复杂度随序列长度 $N$ 呈二次方增长($\mathcal{O}(N^2)$)的注意力机制面前:这——如果让大模型对全量 1024 个 Token 进行无差别的全注意力稠密计算(Dense Full Attention),不仅会吃掉端侧数十兆宝贵的显存,还会导
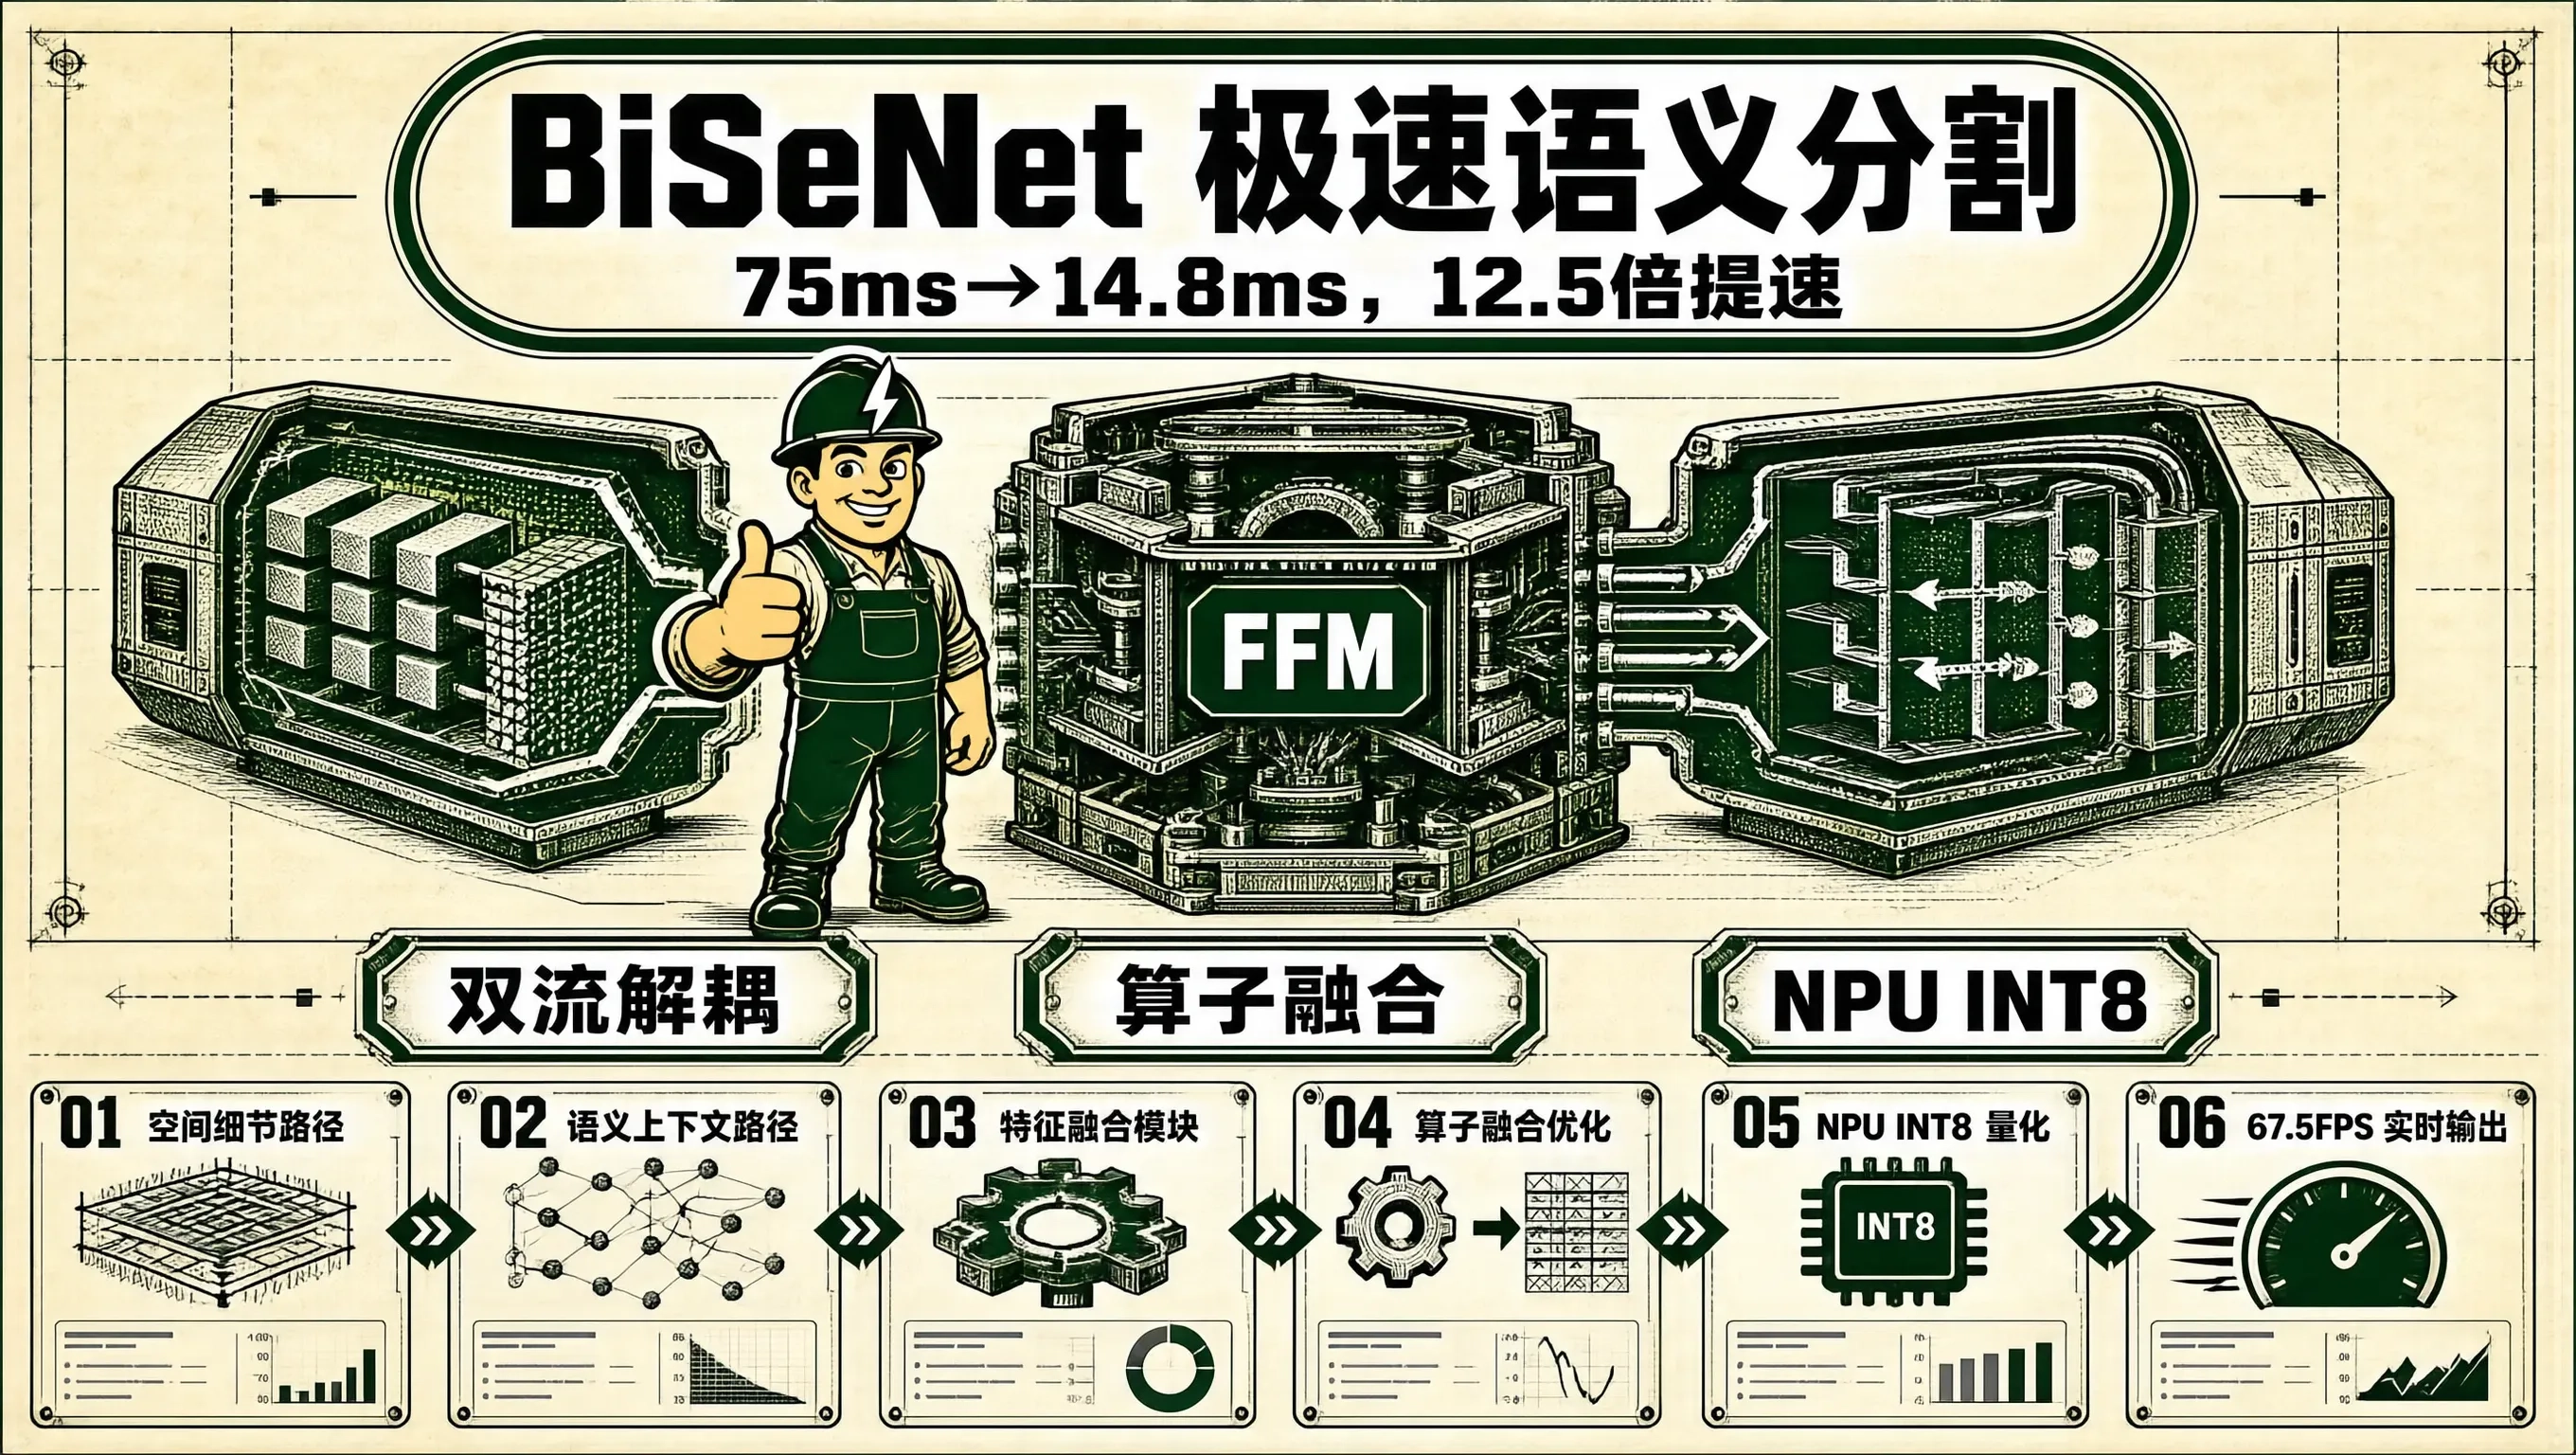
在自动驾驶低速巡逻车(车道线与可通行区域分割)、工业无人叉车(货架与行人障碍物识别)以及无人机低空避障系统中,是让机器人看清周围真实物理空间每一寸土地几何属性的“高精地图级感知之眼”。传统的重型分割网络(如 DeepLabV3+、PSPNet)为了获取宏大的感受野,采用了极其庞大的空洞空间金字塔池化(ASPP)与深层 ResNet-101 骨干,在嵌入式 GPU/NPU 上单帧耗时高达,完全无法胜
从具身智能实验箱、具身智能综合实训台等基础教学设备,到桌面开源机器狗、桌面开源人形机器人等桌面开源教学平台,再到商用教学灵巧手、商用教学机器狗、商用教学人形机器人等商用科研载体,学生可以循序渐进地掌握运动控制、ROS2通信架构、强化学习、多模态交互、SLAM、大模型与具身智能等全栈机器人开发技能。这种“一虚一实、两个世界”的对应关系,投射到高校人才培养上,就带来一个尖锐的现实:传统AI专业培养的是
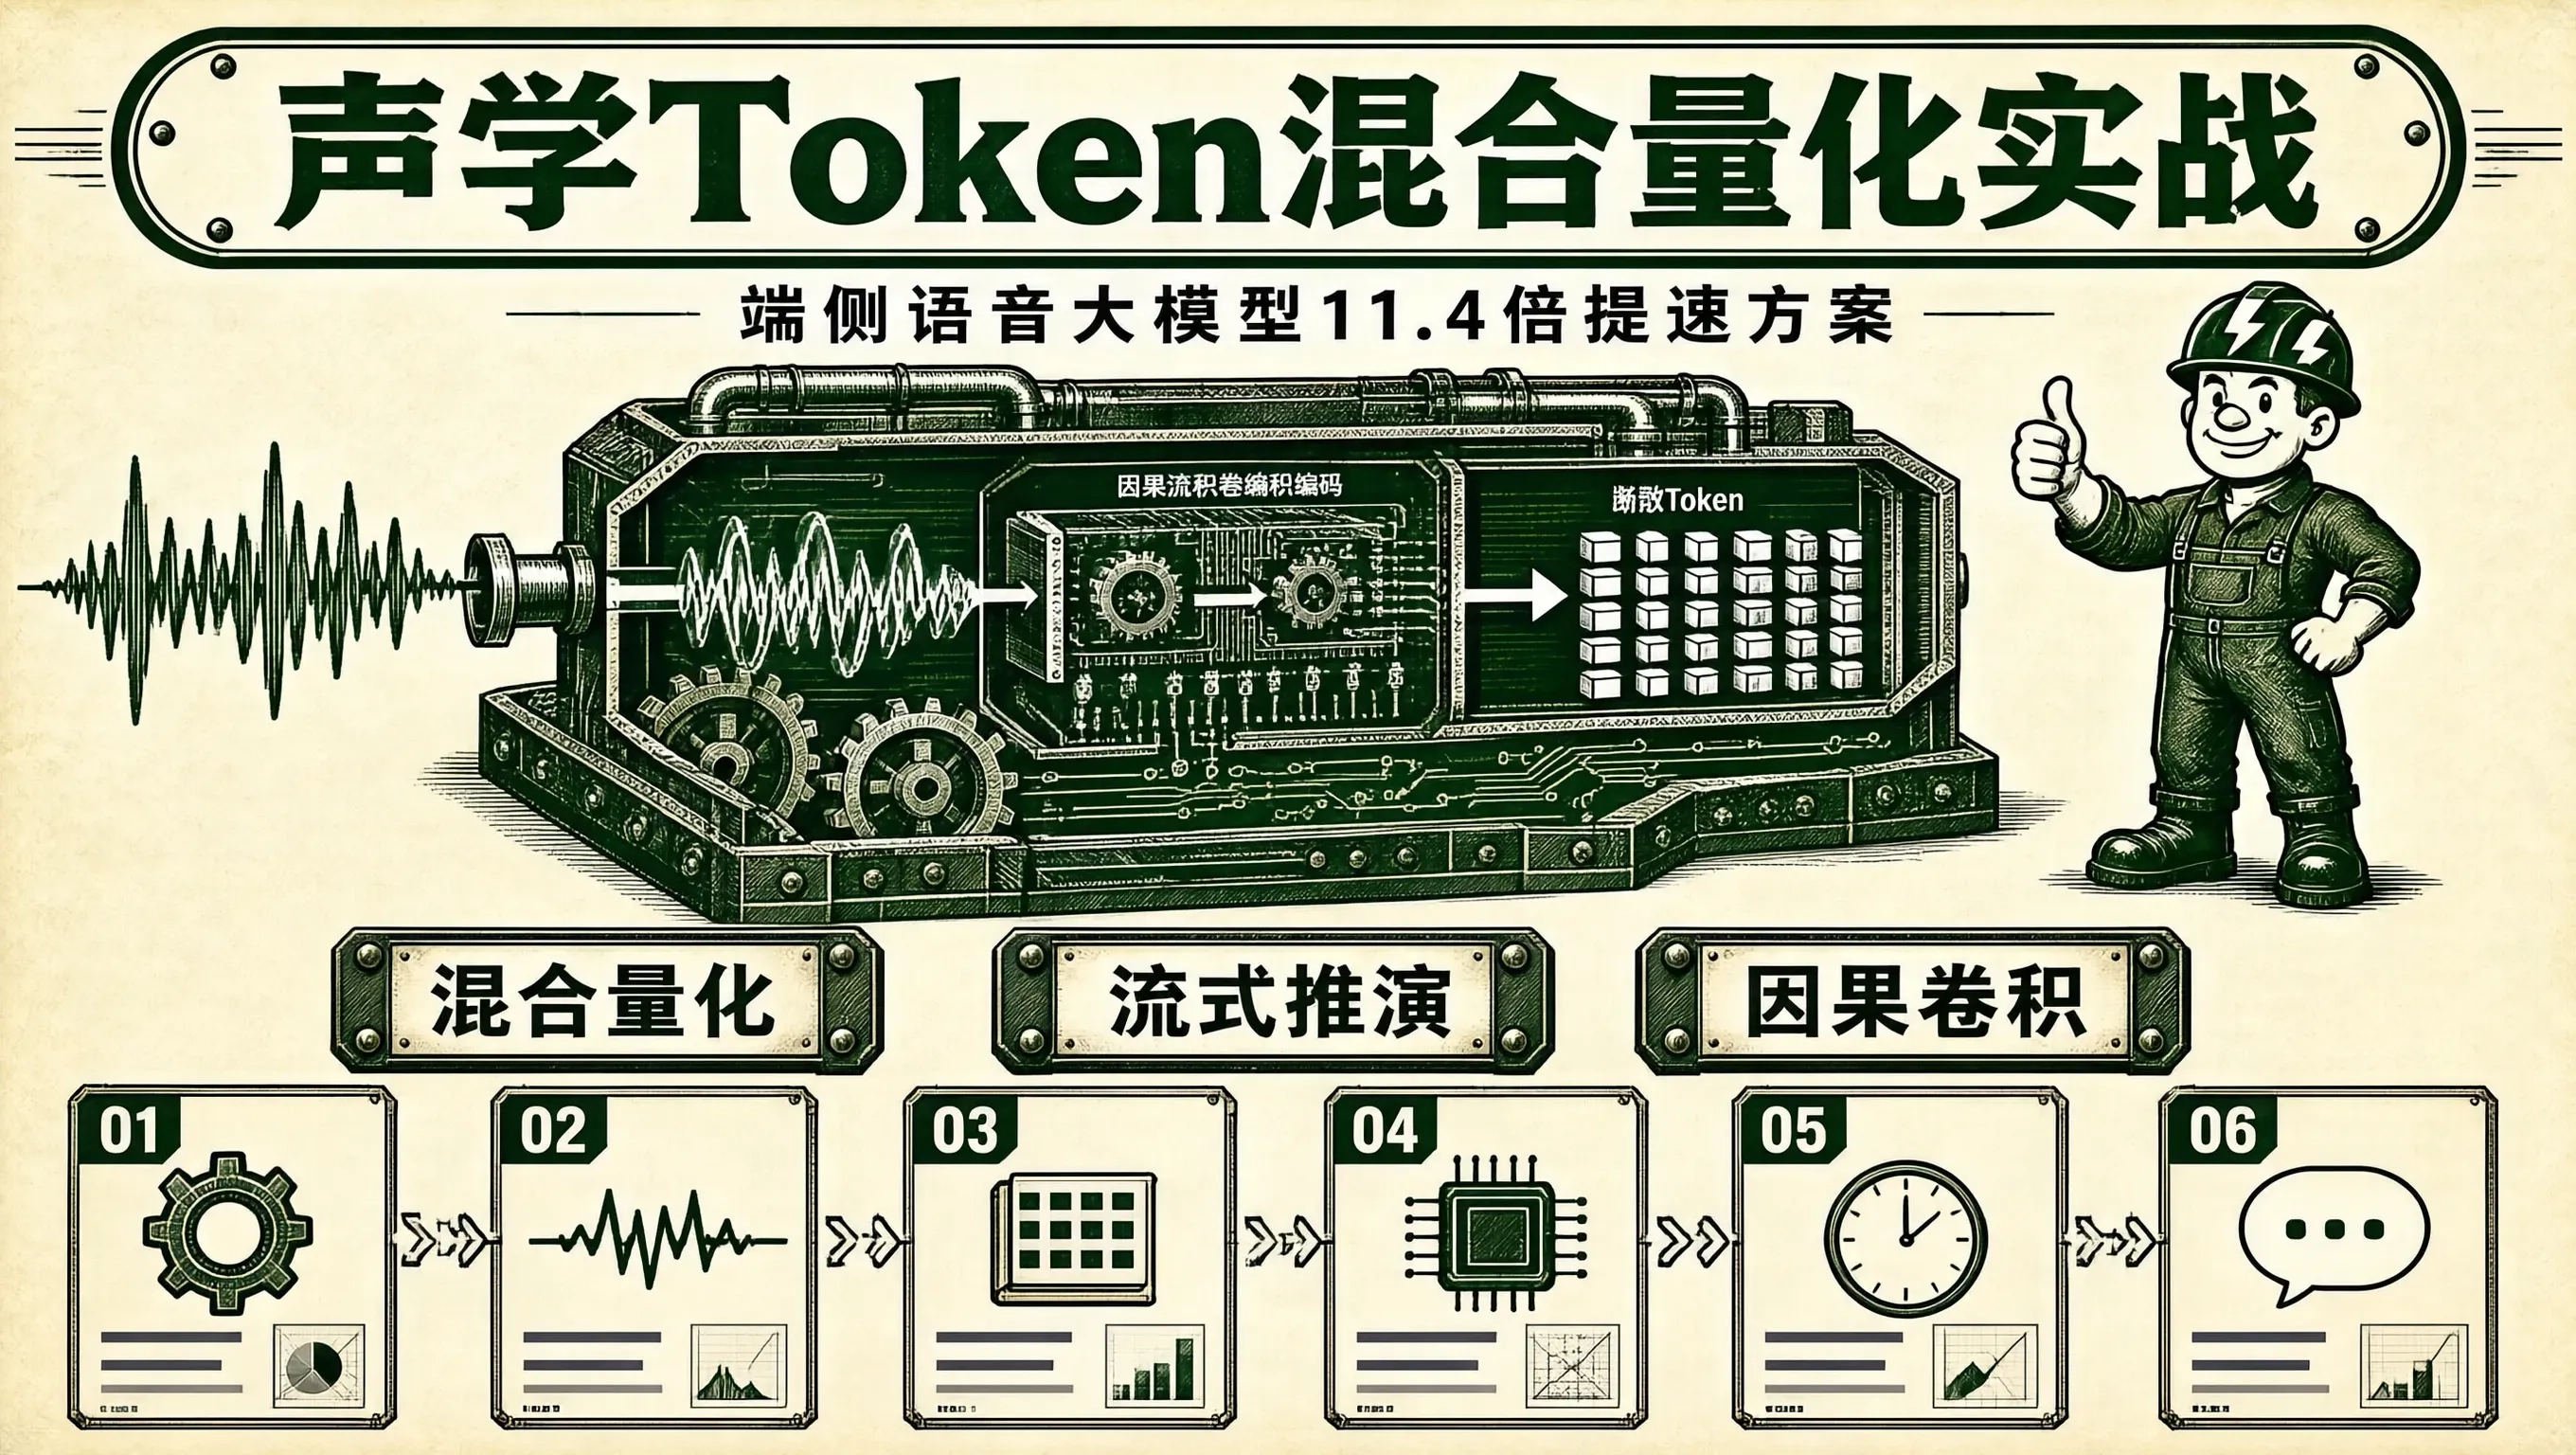
在以端侧实时双工语音对话助手(Real-Time Speech-to-Speech LLM / 如 Mini-Omni、Qwen-Audio、SpeechGPT)为代表的下一代具身智能人机交互系统中,系统不再采用传统的“ASR(语音转文字)+ LLM(文本思考)+ TTS(文字转语音)”的三段式拼接架构,而是直接采用然而,神经声学 Tokenizer 内部包含了密集的以及。构建一套以及,能够在四核
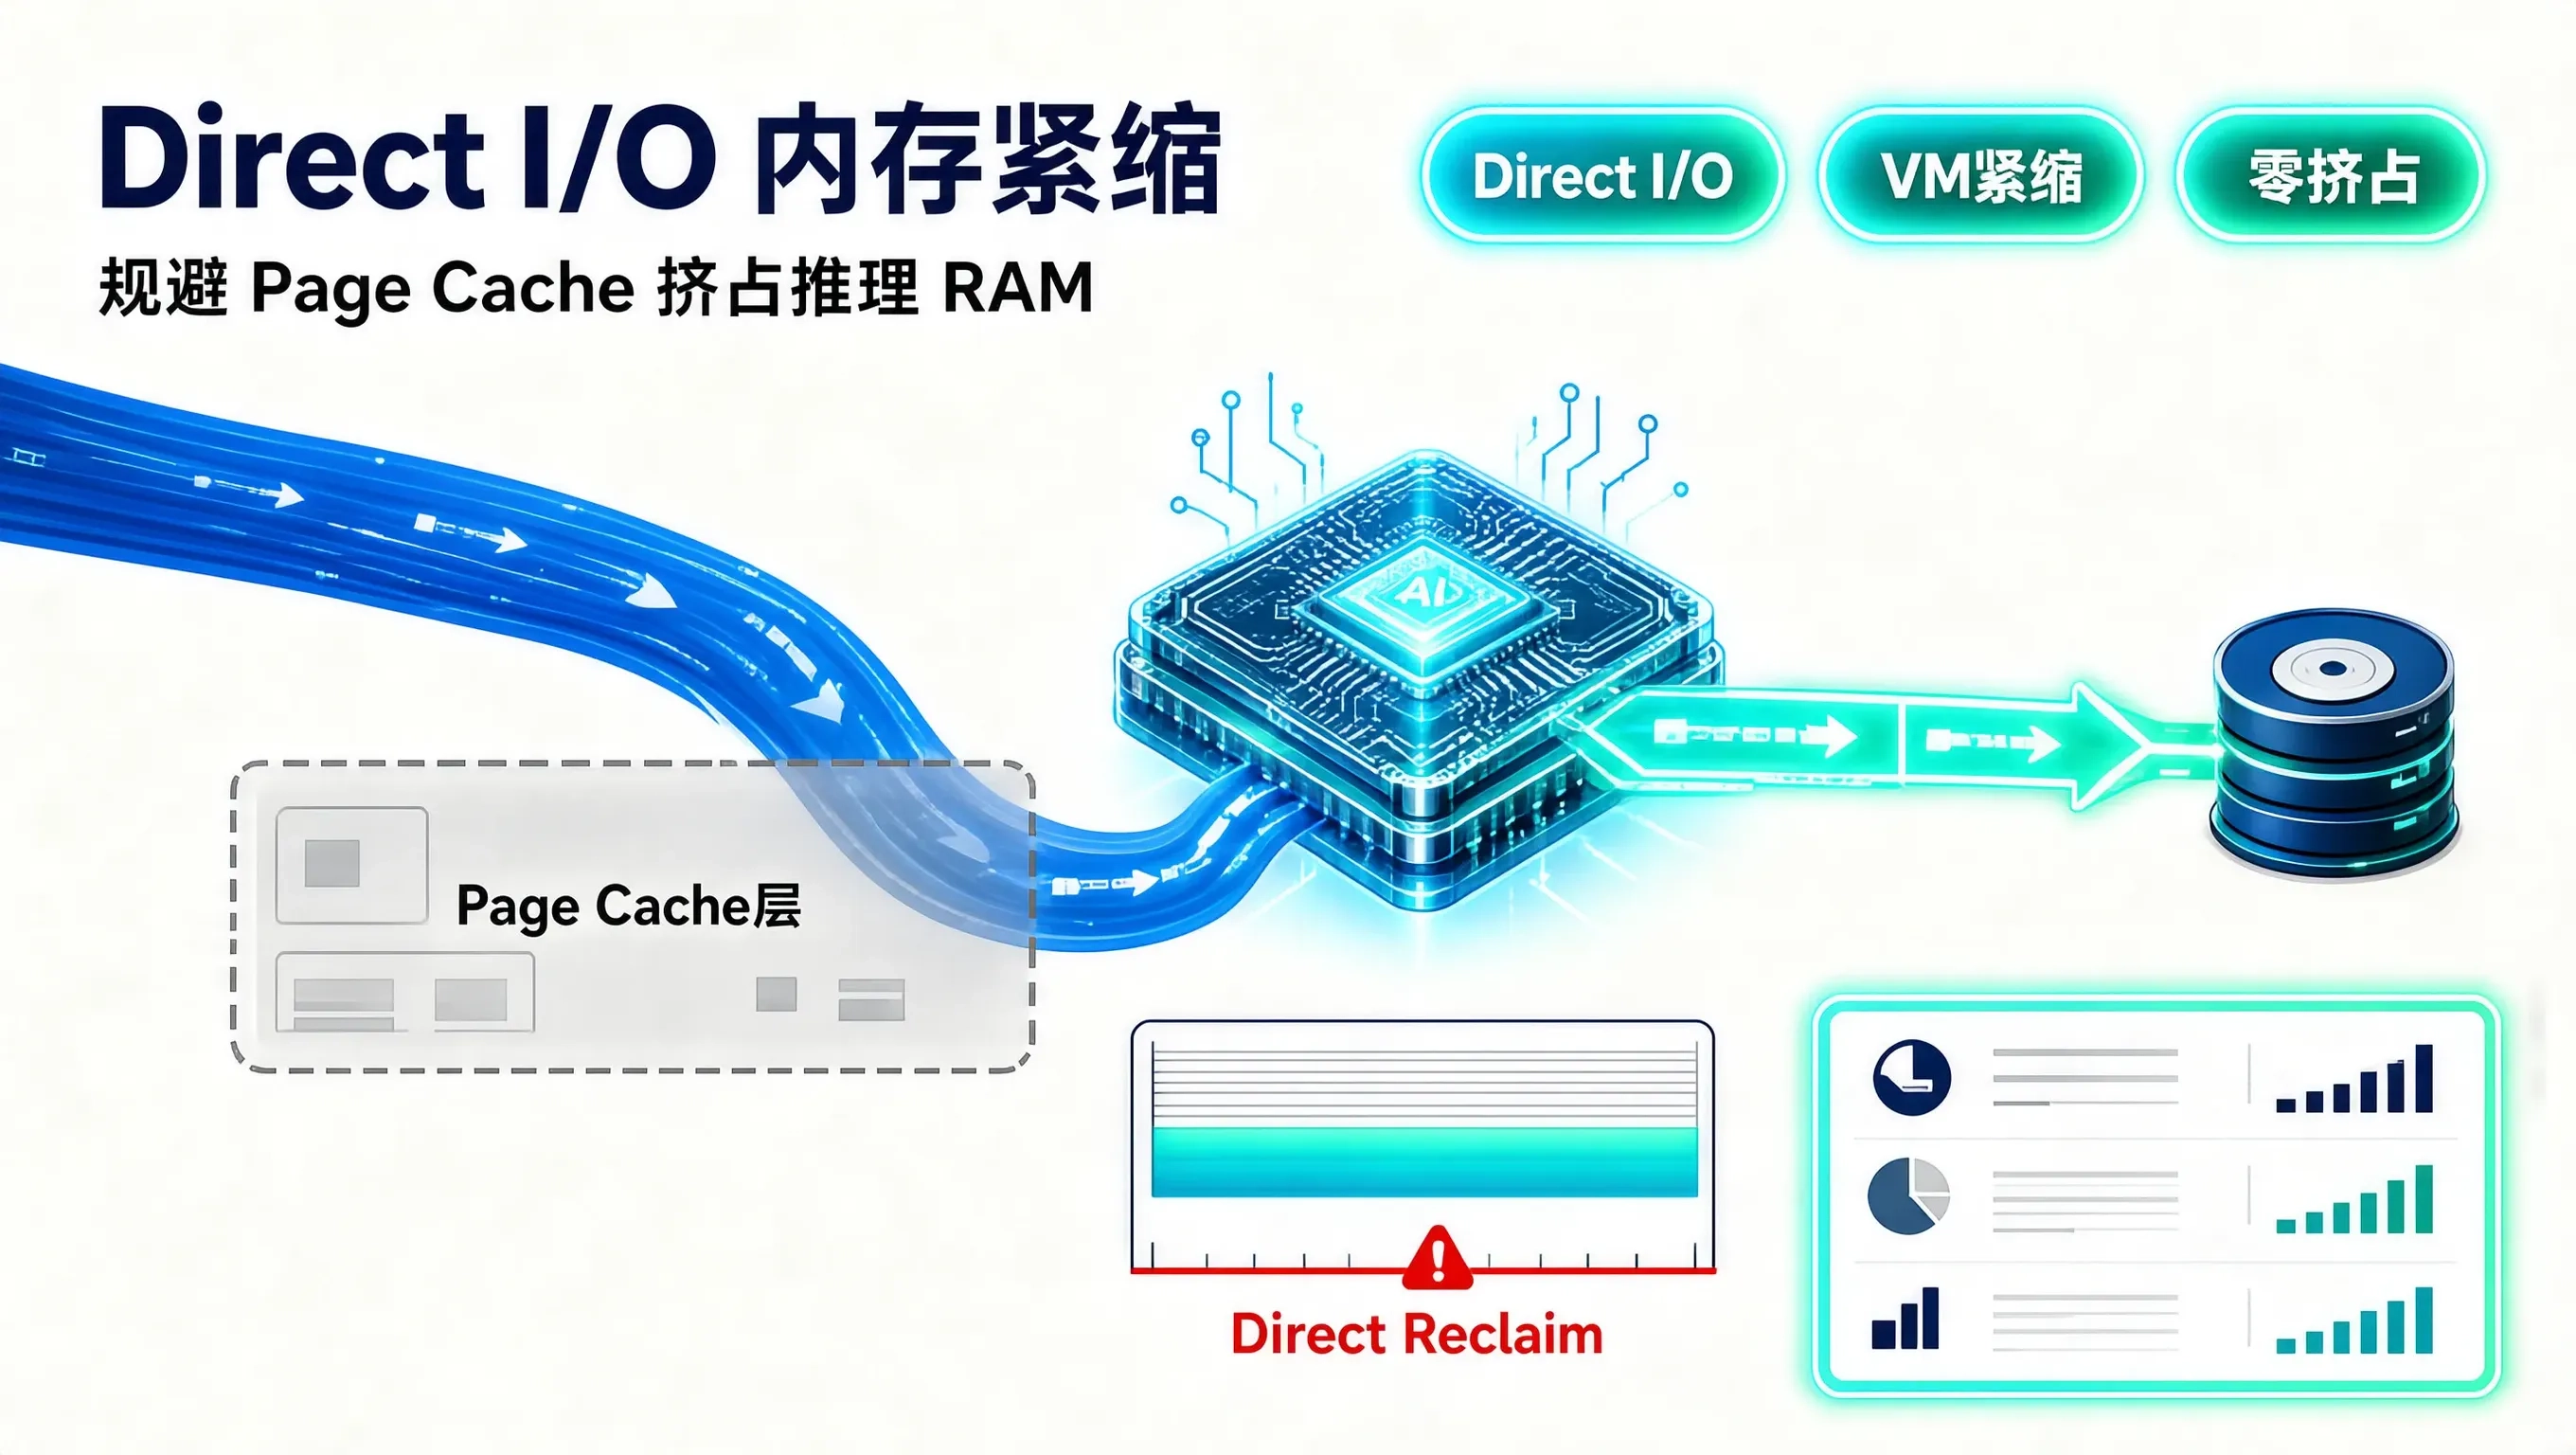
在嵌入式边缘设备(如边缘工控机、智能机器人、边缘网关)上部署端侧大模型或复杂计算机视觉模型时,系统物理 RAM 通常受到极其严格的硬件成本限制(常见规格仅为 4GB 或 8GB,且由 CPU、GPU、NPU 统一共享内存)。要彻底消除这一隐患,必须从**“I/O 零缓存绕行(Direct I/O)”“内核虚拟内存参数紧缩(VM Tuning)”**两个维度建立刚性的内存防护隔离墙。
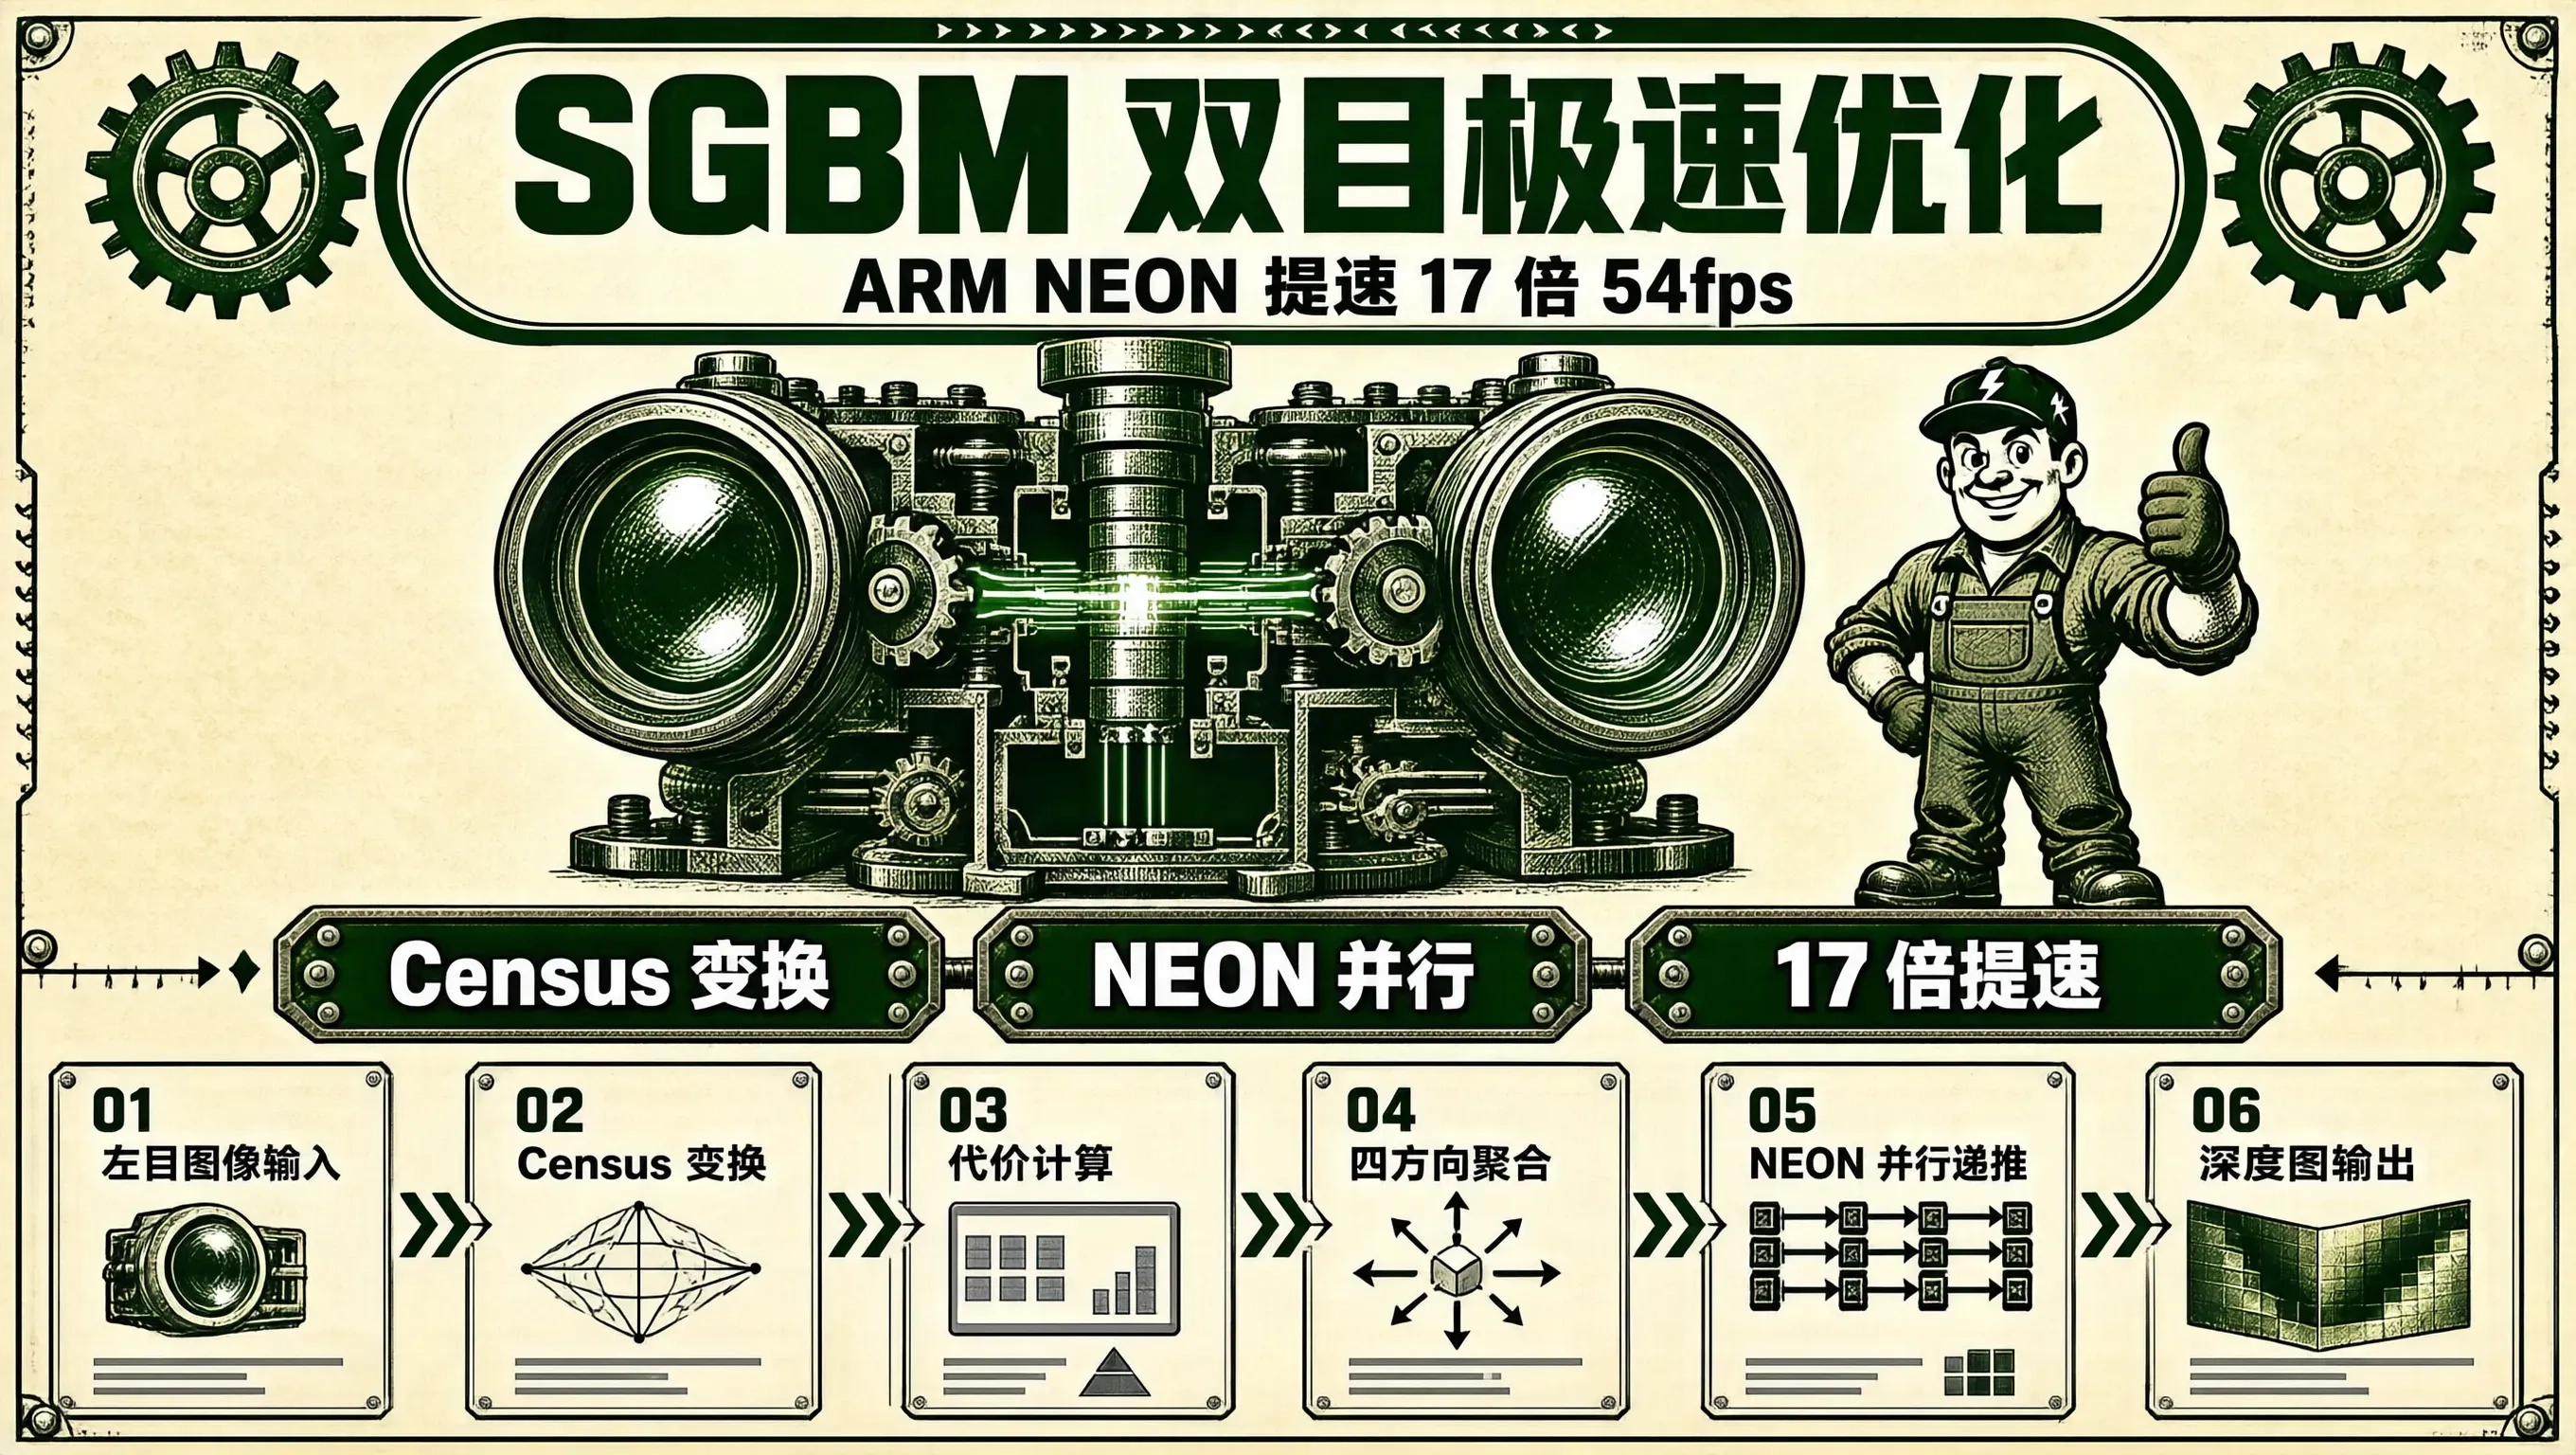
在机器人导航、工业 3D 抓取、无人机双目避障以及车载 ADAS 深度感知系统中,凭借其属于被动感知(不受强光照直射干扰)、成本低廉且能够直接输出密集深度图(Dense Depth Map)的优势,得到了广泛应用。双目视觉的核心核心算法是。SGBM 算法通过以下三个核心步骤从左目图像与右目图像计算出每个像素的通过以及,我们能够将 SGBM 双目视差匹配在 Cortex-A55 上的单帧耗时,实现每
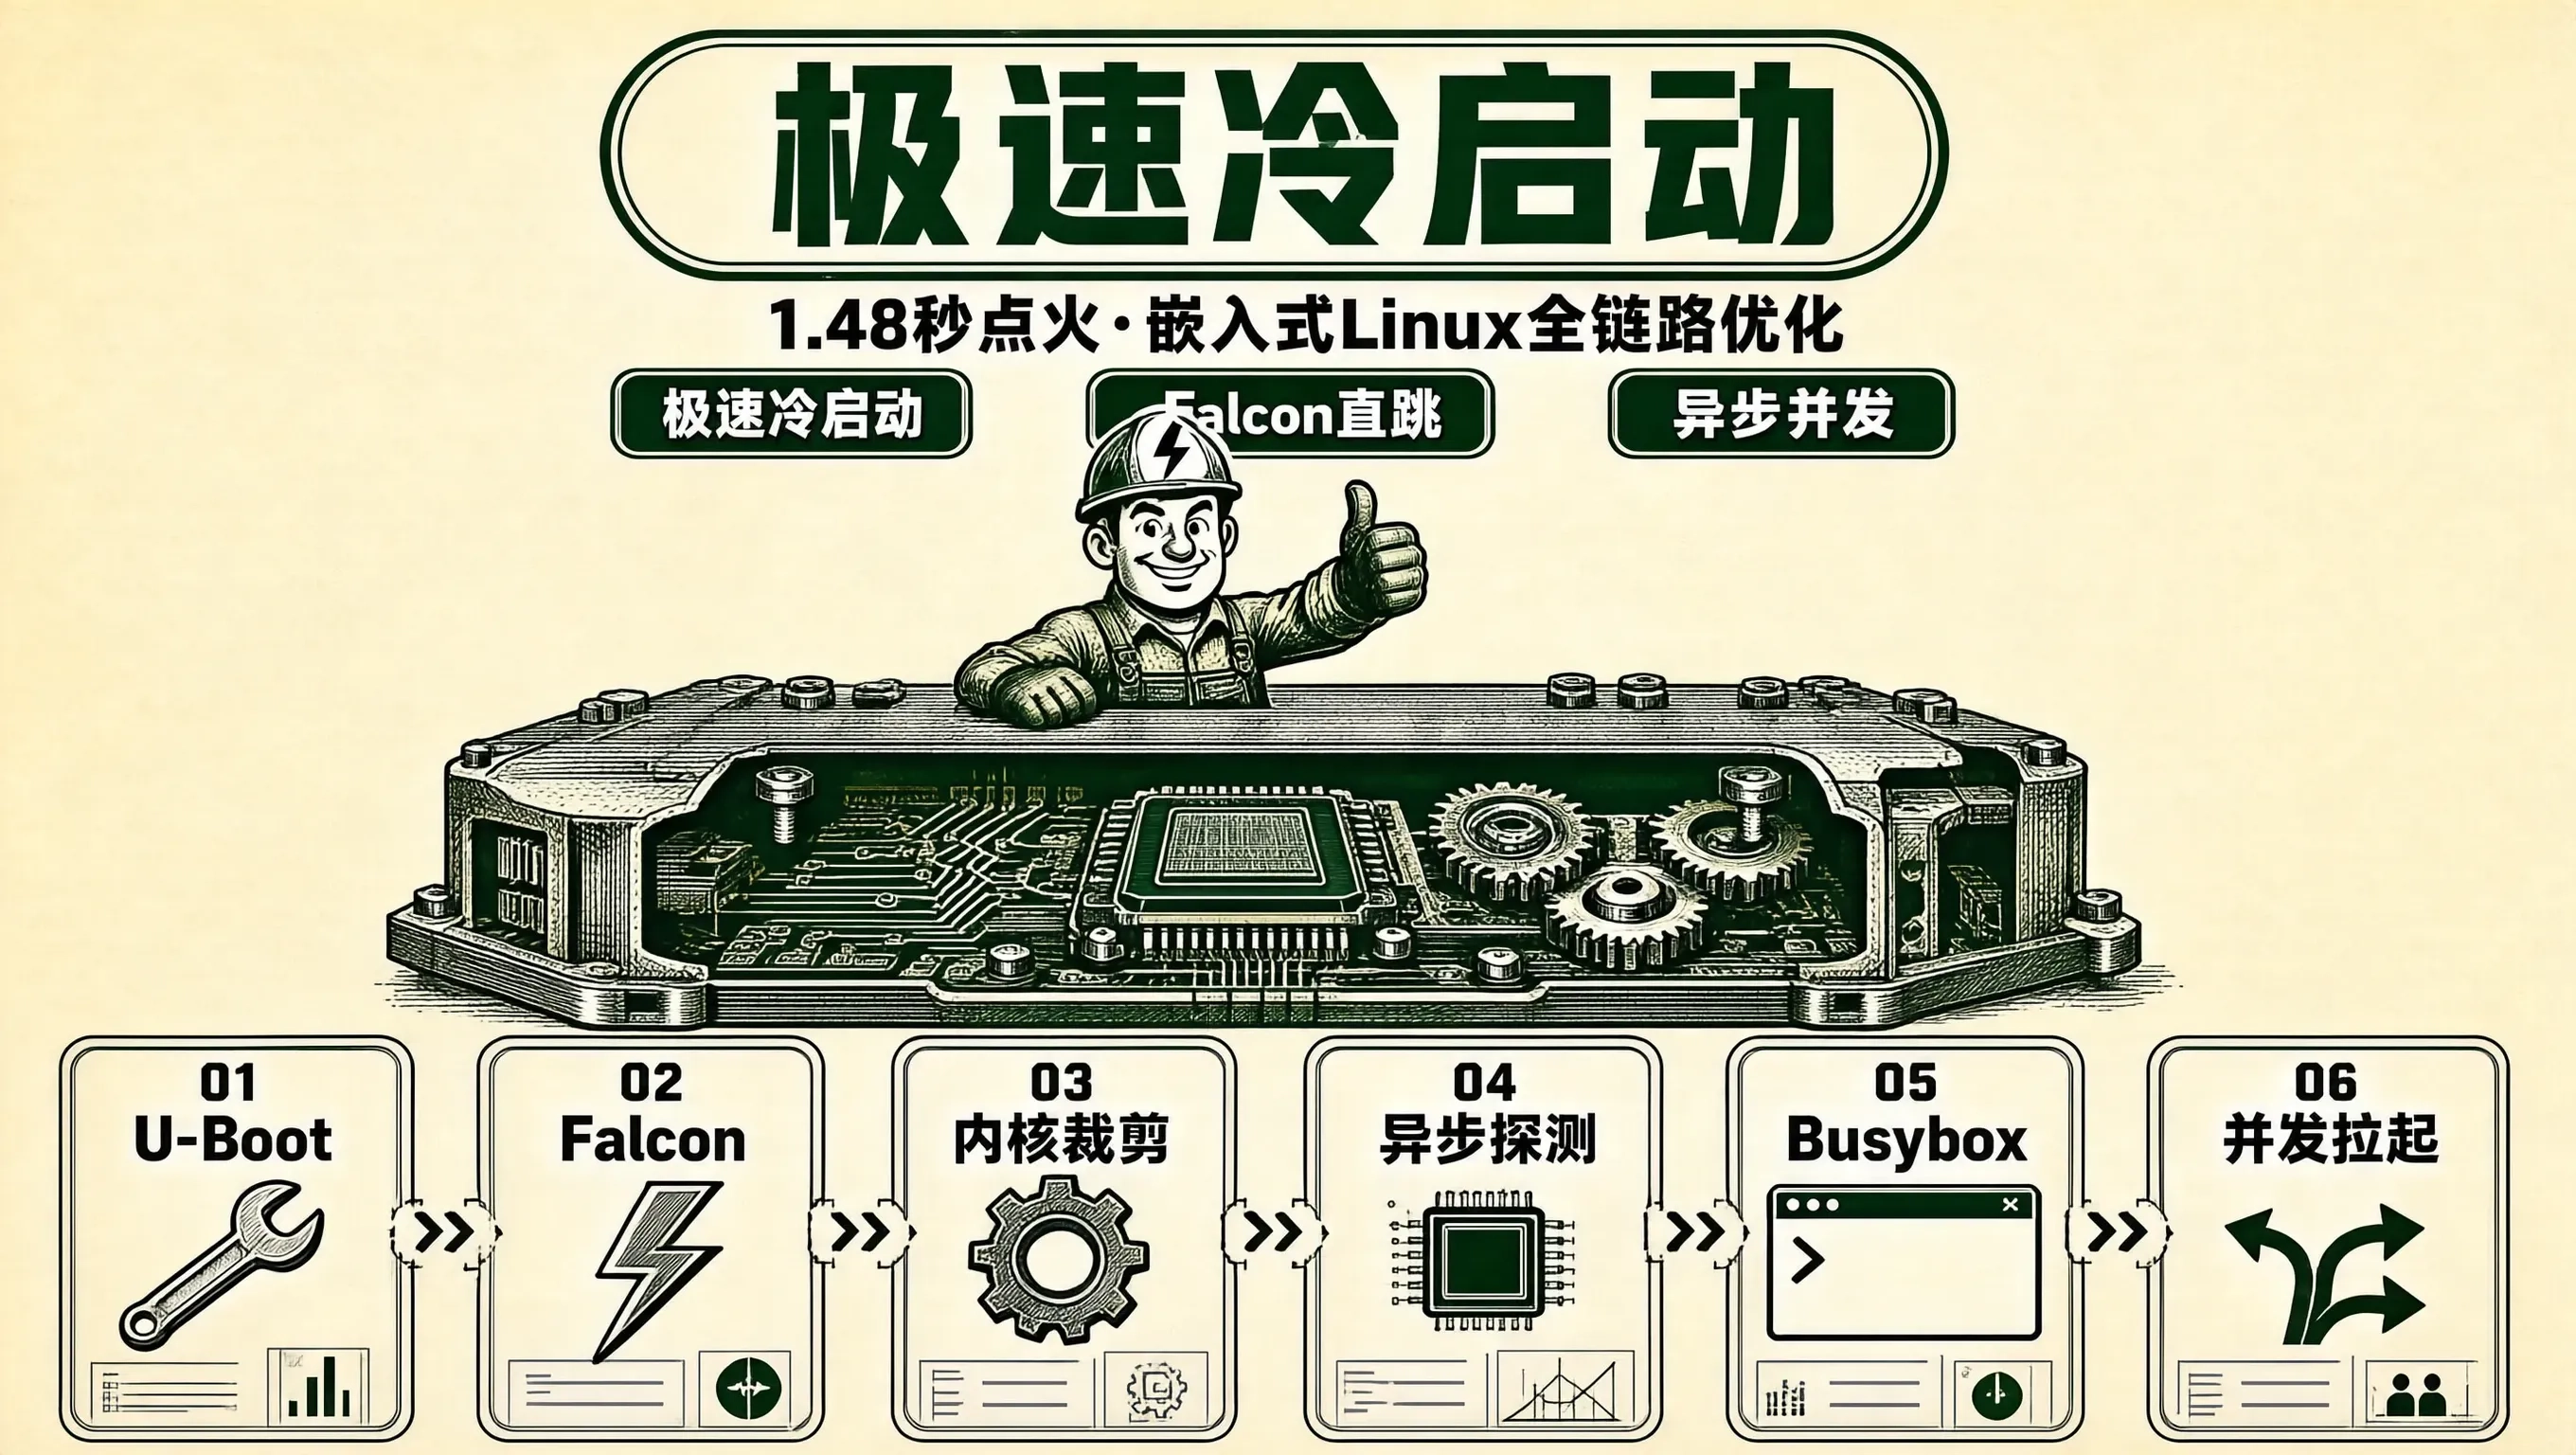
在车载数字仪表盘(如汽车通电后必须在 2 秒内显示倒车后视影像)、工业机器人急停控制器、智能门锁以及各类对有着严苛法规限制的嵌入式 Linux 设备中,开机速度直接决定了产品的用户体验与安全合规认证。这种“老爷车”式的启动速度在工业应急与车载领域是绝对无法容忍的。构建一套涵盖以及的全链路极限开机加速战法。能够在四核 ARM Cortex-A55 硬件平台上,实现。
在低速无人物流配送车、清扫机器人、港口无人集卡以及各类自动驾驶乘用车的环境感知系统中,是实现车辆、行人与障碍物厘米级 3D 空间定位与尺寸估计的核心支柱。凭借其创新的**“柱状体离散化(Pillarization)+ 伪 2D 鸟瞰图投影(Pseudo-2D Bird's-Eye View / BEV)”** 架构,将复杂昂贵的三维点云计算巧妙转化为,成为了工业界量产落地最广泛的 3D 检测算法。
TypeSafe发布Jev:无视觉、无权重下载的托管API,输入文本/结构化状态,输出Choice/Score等类型化判断。社区将其接入四旋翼、机械臂等仿真回路。文章以“接入硬件三问”分析:计算上,Jev单前向并行、延迟方差坍缩,但云端回路只能闭合个位数 Hz,故判断坐 2–5Hz 战术层,控制与安全留确定性代码;信息上,Jev 无视觉,需VLM/CV压缩状态,校准概率存在口径争议、分布内失效与拒
2026年,人形机器人加速量产,嵌入式供应链迎来变革。兆易创新、AMD等推出专用芯片,构建从关节MCU到中央计算的分层架构。技术挑战聚焦电机控制精度、实时通信与功能安全,亟需具备FOC调优、传感器融合与ISO安全认证经验的复合型人才。嵌入式工程师需掌握电机控制、实时协议栈与安全设计,方能把握这一新赛道机遇。
在自动驾驶低速物流车、工业 AGV 激光雷达避障、以及机械臂 3D 抓取引导等机器人系统中,是理解三维空间几何结构的核心算法底座。与二维图像像素点规则整齐的网格排布(2D Grid Array)截然不同,激光雷达每秒产生的数十万个空间点具有。然而,开源学术界原版的 PointNet++ 核心算子基于 CUDA GPU 编写,或者基于未经优化的 Python/PyTorch 库。通过以及,我们能够将
做机器人、机械臂、云台、无人车、航模项目,看舵机规格书第一眼就是扭力(扭矩)参数。很多开发者拿到手册看到kgf·cmN·moz‑in一堆单位,分不清含义,换算搞错直接导致选型翻车:舵机装上去带不动负载、抖动、齿轮打齿。本文讲清楚舵机扭力常见单位、物理含义、换算关系以及选型注意事项,适合硬件工程师、机器人爱好者、学生项目参考。;N·m;海外舵机多见 oz‑in。扭力是力 × 力臂,负载能力随杠杆加长
在多轴工业机器人、高精度数控机床(CNC)以及半导体封装设备中,是目前全球工业现场实时性最高、抖动最低的工业以太网现场总线之一。在 EtherCAT 网络中,主站(Master)通常通过标准的以太网物理网口连接多个从站伺服驱动器(Slaves / 如汇川、松下、倍福伺服)。主站必须以,周期性地向网线发送过程数据对象(PDO, Process Data Object),同步刷新所有电机的目标位置与速
电机控制正拓展至人形机器人与低空经济,FOC与PID实战能力成嵌入式工程师新门槛。峰岹FU75xx、TI AM13Ex等芯片通过专用引擎实现微秒级FOC运算,提升实时性与能效。工程实践需掌握三环控制、参数整定、波形调试、实时通信(如EtherCAT)及功能安全(ISO 26262)。未来,掌握专用引擎编程、协议栈与安全设计,将成为机器人嵌入式开发的核心竞争力。
嵌入式工程师薪资分化加剧,底层系统与AI技能并列高薪区间。车载电子、医疗设备、工业物联网及人形机器人等赛道薪资溢价超30%,其中设备驱动、边缘AI部署、功能安全、电机控制与安全合规成核心溢价点。掌握底层能力、AI落地与合规意识,是突破薪资天花板的关键。
嵌入式产业投资逻辑正从“规模驱动”转向“价值驱动”,边缘AI、RISC-V、汽车电子、机器人与工业自动化成资本聚焦。核心趋势为单设备价值提升与软硬件一体化能力竞争。工程师需转向高附加值赛道,掌握AI部署与系统架构,强化软件能力,同时坚守硬件底层理解,方能在变革中突围。
过去十年,嵌入式产业依赖设备数量增长,但2026年这一逻辑已失效。增长动能转向工业自动化、智能网联汽车、人形机器人等高附加值场景,驱动单设备算力、智能与安全升级。价值重心从硬件转向软件,软硬件一体化能力成为核心竞争力。产业格局重塑,具备AI部署、系统架构与垂直领域经验的工程师将脱颖而出,低端硬件厂商与传统开发模式面临淘汰。嵌入式正迈向“以价值论英雄”的新阶段。
ASM1042S2S型抗辐射CAN FD收发器以最高5 Mbps的数据传输能力、±70 V的总线故障保护电压、不低于150 krad(Si)的总剂量耐受水平及0.1 μA的待机功耗,为在轨服务机器人通信网络的设计提供了一种兼顾性能与可靠性的器件级解决方案。此外,该器件符合ISO 11898-2:2016与ISO 11898-5:2007物理层标准的合规性,确保了其与符合同一标准的其他厂商CAN F
2026年,工业物理AI加速落地,安富利与Weston Robot推出AI巡检平台,研华携手英伟达构建AI原生工厂架构。从自主巡检机器人、边缘AI推理整机到全厂智能决策系统,物理AI在制造场景实现规模化部署。嵌入式工程师需掌握边缘算力选型、多传感器融合、模型部署与系统架构设计等新技能,推动AI从单点应用迈向全链路智能。
在车载倒车后视影像、工业机器人紧急控制屏、医疗监护仪以及智能安防门锁等嵌入式产品中,是直接决定产品生死体验的核心硬指标。根据汽车行业法规要求,汽车挂入倒挡后,。然而,一个基于公版 BSP 编译出的原生嵌入式 Linux 系统(包含标准 U-Boot、全功能 Linux 内核与 SysV init / systemd 根文件系统),从按下电源键到最终显示界面,通常需要经历漫长的通过全链路系统工程重构
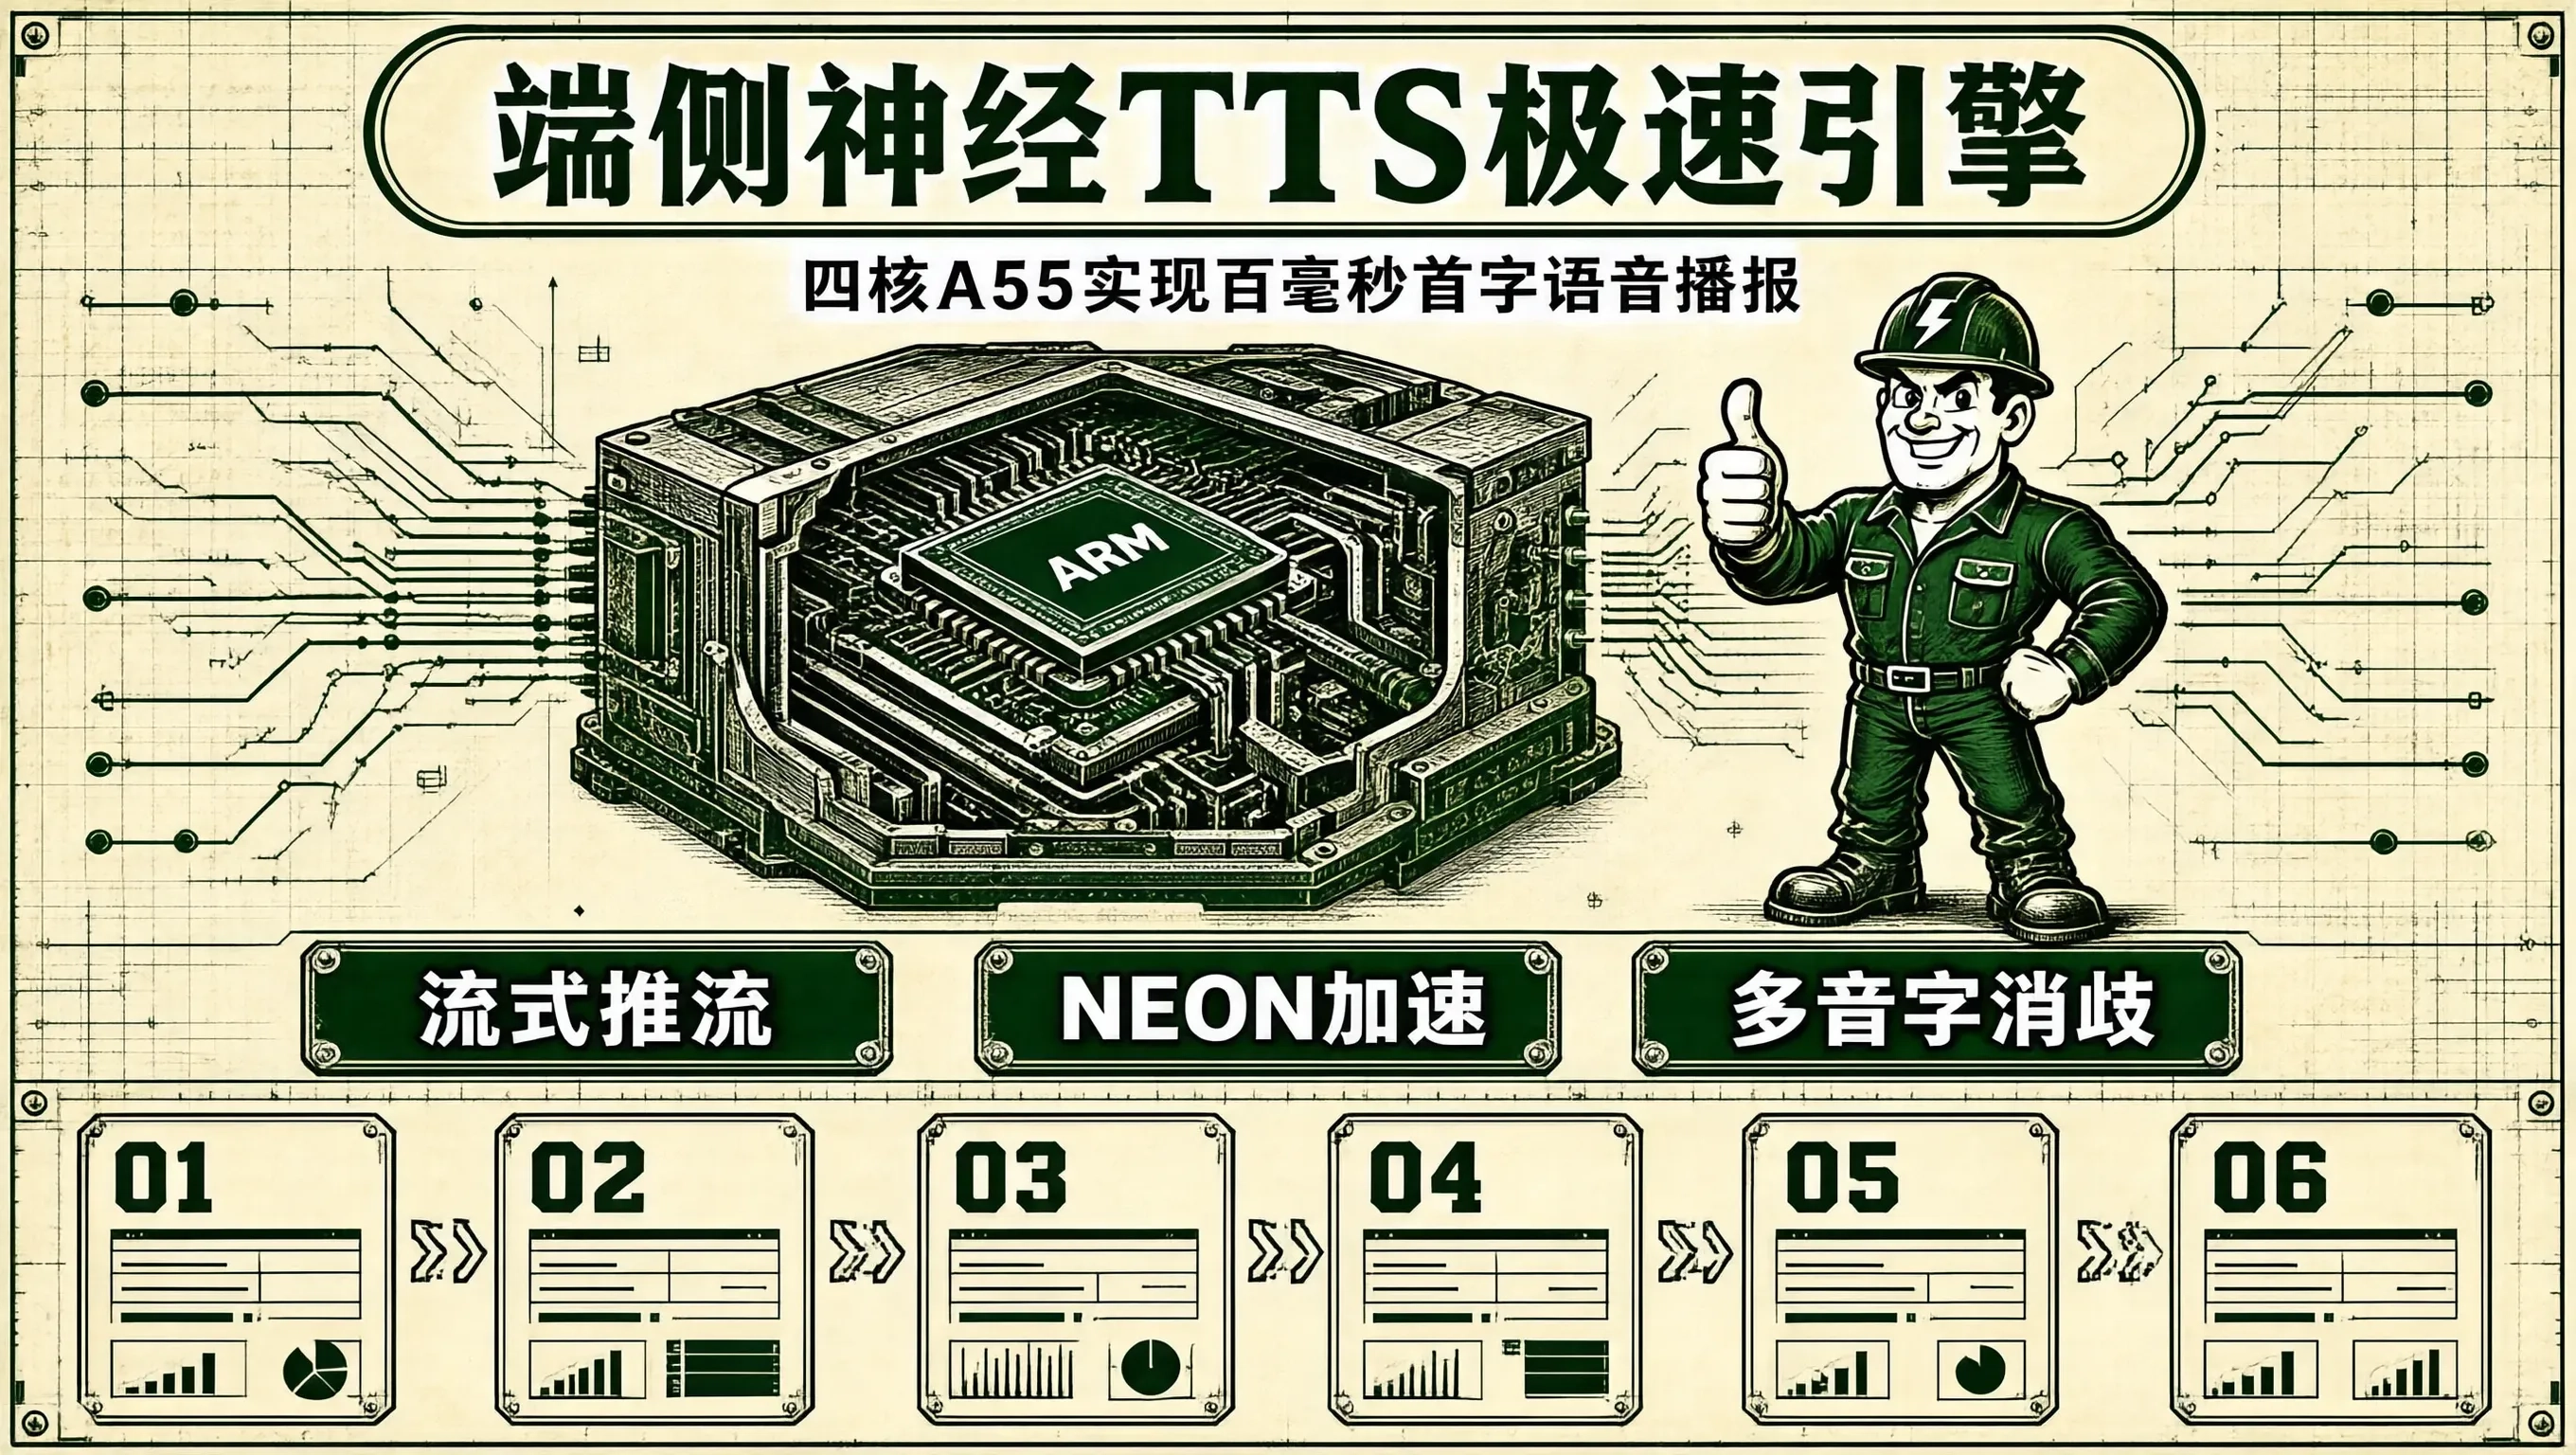
在智能座舱语音导航、工业巡检机器人语音告警以及盲人助视设备中,是完成人机语音闭环的最后一块拼图。传统的端侧 TTS 引擎要么是老旧机械的拼接式规则 TTS(发音生硬、机械感极强且无法自定义音色),要么是基于大型深度学习模型(如 FastSpeech2、VITS),其在嵌入式 ARM 处理器上的实时率(RTF)普遍高达(合成 1 秒语音需要计算 2 秒以上,声音断断续续发生严重的音频爆音与卡顿)。
2026年嵌入式产业的本质,是一次结构性升级而非周期性反弹。增长引擎从消费电子切换到工业、汽车、机器人和边缘AI终端。技术架构从单一ARM主导走向ARM、RISC-V和专用加速器并存。价值重心从硬件参数转向软硬件一体化能力、端侧AI落地能力和安全合规体系。开发范式从独立工具链走向DevOps和AI辅助。对嵌入式工程师而言,这意味着技能栈的全面扩展。不需要同时精通所有方向,但必须知道每个方向“什么程
具身智能和工业控制方向的附加要求:2026年人形机器人产业对嵌入式人才的需求激增,要求的是“嵌入式基础能力(C/C++、ARM、RTOS/Linux、CAN/SPI/UART/EtherCAT)+ 电机控制能力(FOC、PID)+ 系统级能力(ROS/ROS2、Linux驱动、AUTOSAR)”的组合。项目经验卡得越来越死——“学过单片机”“做过温控系统”没用,面试官追着问的是通信协议怎么设计的、
构建AI产品定价的三维数学模型。CostPlusPricing分解Token成本、固定成本、目标利润率,给出盈亏平衡点计算和动态调整机制。ValueBasedPricing量化用户感知价值的多个驱动因素,生成价格敏感度曲线找最大收入价格点。CompetitivePricing通过功能相似度加权构建竞争价格矩阵,给出渗透定价和撇脂定价两种策略。HybridPricingEngine将三维定价加权综合
GD32F4 芯片读保护启动与解除。
内存就如同计算机的,区别于硬盘负责长期存储的特性,它承担着CPU运行程序、处理数据时的临时存取任务,读写速度直接决定了系统响应效率和多任务流畅度。在内存的核心谱系中,与是两大支柱性存在,二者同属随机存取存储器,底层架构、工作机理与性能特质却有着云泥之别,近乎两套完全独立的硬件运行逻辑。
这套框架是嵌入式量产级通用解决方案上层业务:100%复用底层硬件:统一接口屏蔽差异整体结构:标准化、易维护、极快落地。
本文探讨了在嵌入式高精度应用场景中,独立ADC芯片相比MCU内置模数转换器的优势。独立ADC凭借卓越的抗噪声能力、灵活的通道配置和出色的隔离特性,在工业控制、医疗设备和新能源领域实现了更高精度的模拟信号采集,有效解决了多通道同步和高压隔离等复杂工程挑战。
本文分享了N32G401系列芯片串口配置的注意事项。重点指出:1)不同串口引脚对应的复用号可能不同,如串口4的PB0/PB1引脚需使用复用号7而非头文件中的AF6;2)提供了USART1的标准配置宏定义模板;3)详细说明了时钟使能、GPIO初始化、中断配置及串口初始化的完整流程。特别提醒开发者必须查阅手册确认引脚复用号,避免因复用号错误导致串口无法正常工作。文中配置示例采用115200波特率、8位
pcb里面不能用镜像,只能空格,不能拐角会变化。80拐角对应不上原因:要么没封装要么拐角不对。71间距设置20避免毛刺造成短路。91保存导出设置的规则。68停止自动布线步骤。以上为删除泪滴的步骤。以下为加上泪滴的步骤。
123456789101112131415161728。
防复制加密认证芯片LCS4110R应用解决方案能很好避免此类情况发生,可实现器械耗材的身份认证,存储相关的生产及使用信息,实现低功耗,低成本,高性能安全应用解决方案。LCS4110R已广泛应用于医疗内窥镜、超声刀、超声炮、血糖仪检测数据线、盆底治疗仪及医美水光仪等的耗材产品,实现正品配件身份认证功能。内部集成硬件真随机数发生器以及加密认证功能,保证了LCS4110R的数据不可复制,从而达到方案保护
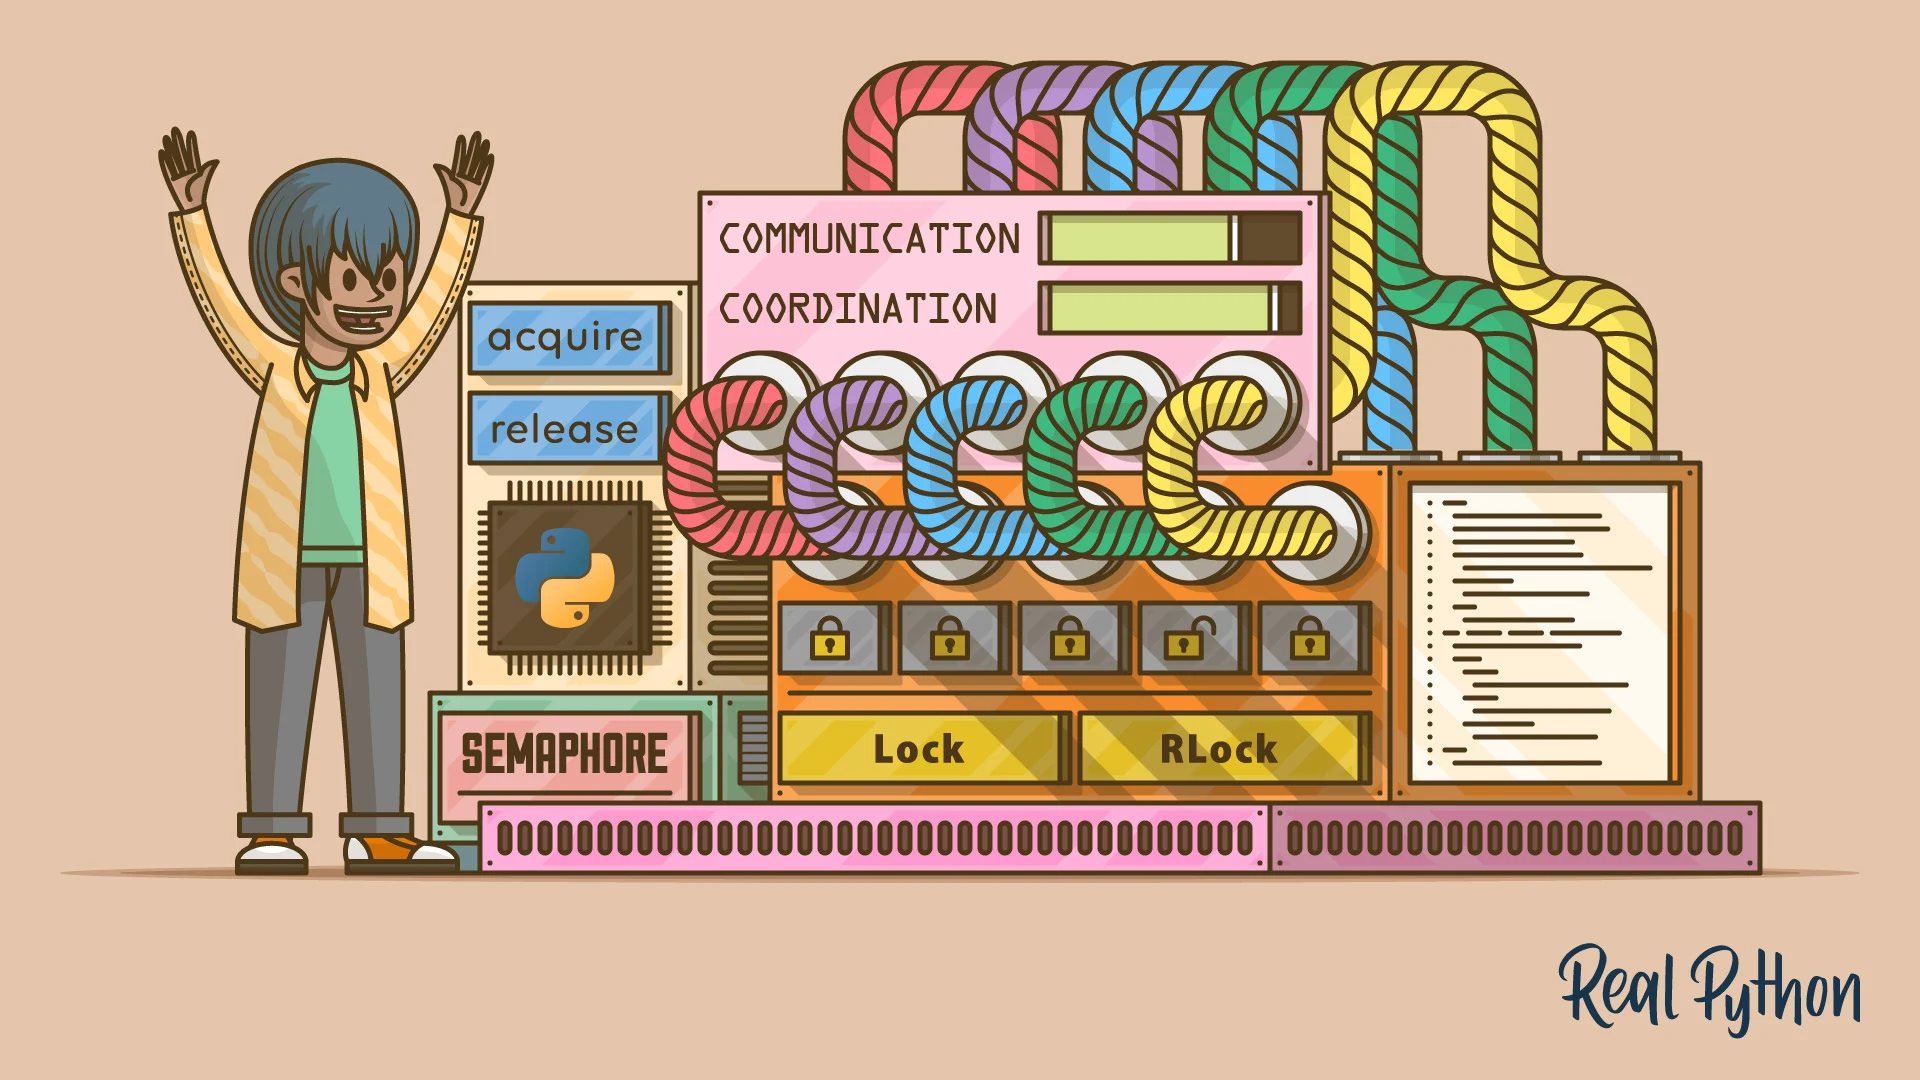
在 Python 多线程编程中,线程同步是确保多个线程安全访问共享资源的关键技术。本篇文章介绍了互斥锁(Lock)、递归锁(RLock) 和 信号量(Semaphore) 的概念与应用。互斥锁用于防止多个线程同时修改数据,递归锁适用于嵌套锁定场景,而信号量则限制同时访问资源的线程数。
FaceNet通过将人脸图像映射到一个高维空间,使得同一个人的不同图像在这个空间中的距离尽可能小,而不同人的图像距离尽可能大。以下是facenet的python代码,注意需要更改下面的一条程序"cuda" False,因为t527使用的是cpu,芯片到时自带gpu但是cuda用不了,因为cuda是英伟达退出的一种计算机架构。运行程序,提示killed,系统杀死了本程序的运行,经过多方面的测试,最终
接下来我们学习第二部分。
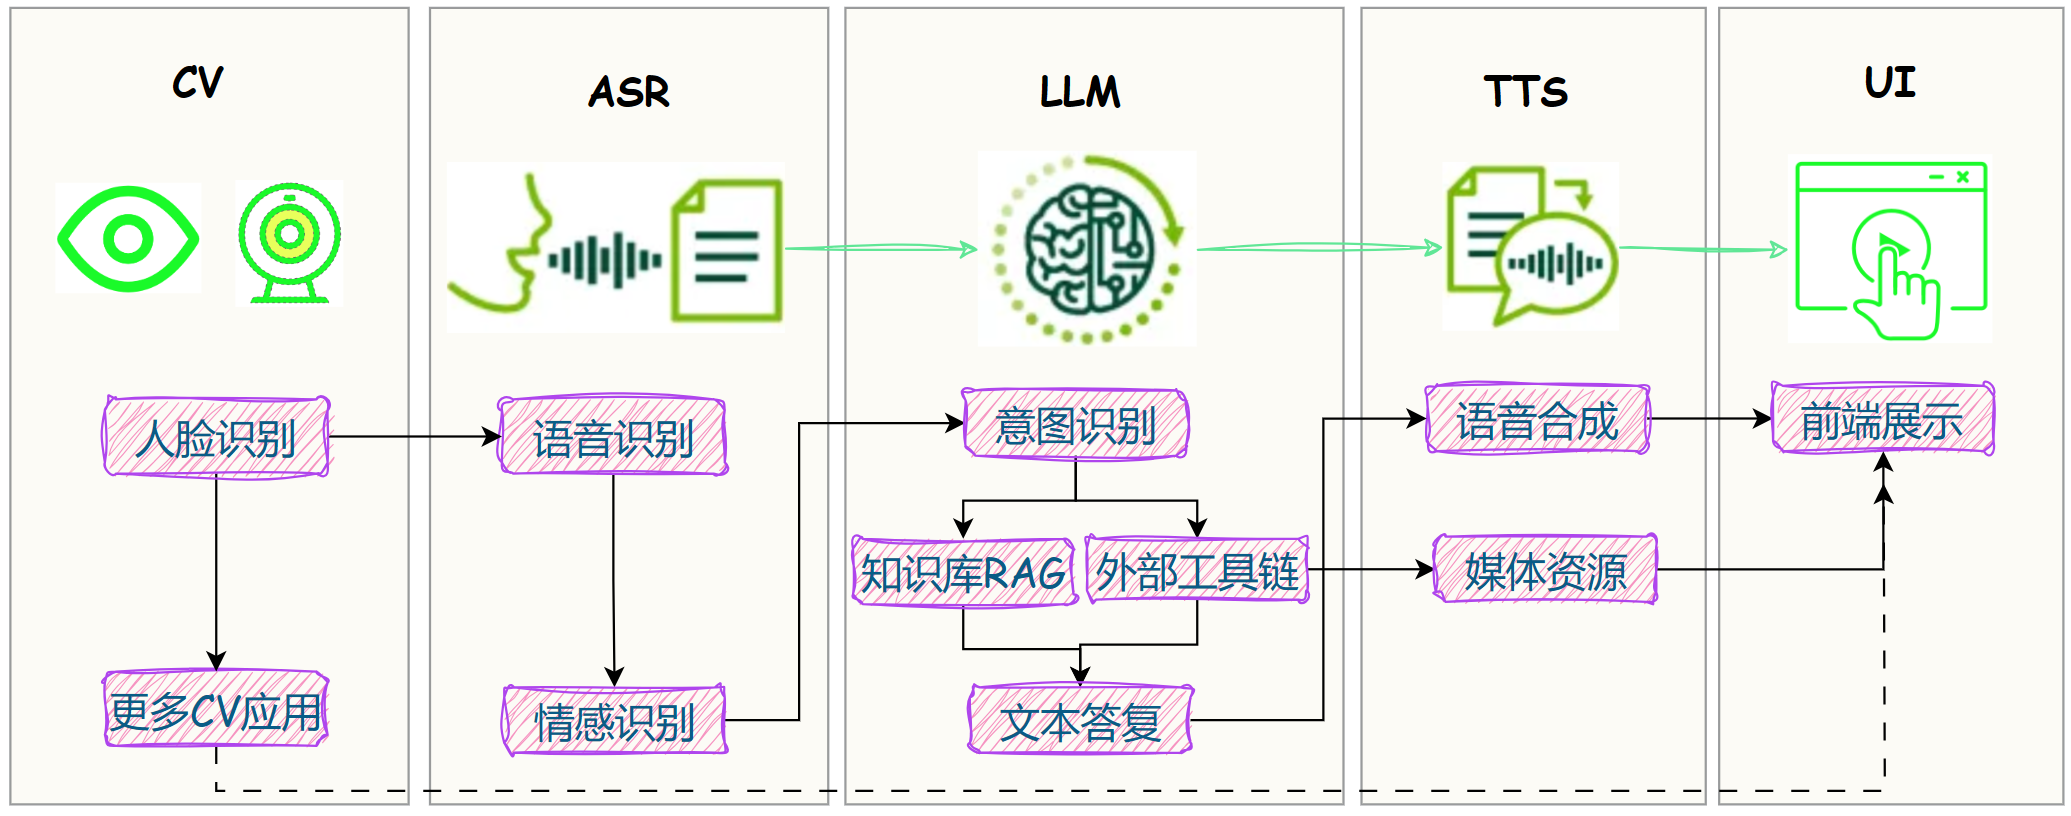
上篇调研了`语音识别和语音合成`解决方案。本篇继续探索`人脸识别`的离线部署方案。
我们已经给开发板装上了:`大脑` + `耳朵` + `嘴巴` + `眼睛`,并实现人脸识别和实时语音对话。
DA145XX协议芯片支持配置HOGP功能。即模拟蓝牙键鼠之类的设备,实现和手机绑定后,靠近设备手机自动回连设备的功能。实现HOGP功能需要对默认SDK做特殊配置,具体流程如下:
我们使用的开发板是 R128-Devkit,需要开发 C906 核心的应用程序,所以载入方案选择。GPIO 通常有多种功能,需要配置 MUX 选择需要的功能,使用。来设置 GPIO 的复用功能,这里配置为GPIO 输入模式(来获取 GPIO 的电平,这里获取 A25 的电平状态。来设置 GPIO 的输入输出模式,这里配置为输入模式。全志及开发者最新动态可以关注。引脚为默认上拉状态。按下按键,串口会
Hi,大家好,大四的同学马上要开始毕业设计啦,大家做好准备了没!学长给大家详细整理了计算机毕设最新选题,对选题有任何疑问,都可以问学长哦~
V85x某方案目前默认Sensor是GC2053。实际使用时若需要用到GC4663(比如wdr功能)和SC530AI(支持500W),可按如下步骤完成切换。下面以GC4663为例,SC530AI按相应方式适配。添加后,重新mkernel即可编译出GC4663驱动的ko文件。效果文件gc4663_mipi_wdr_default_v853.h路径:tina\external\eyesee-mpp\m
B站最强小电视(基于全志H3)钢铁侠机械臂曾经靠着“B站最强小电视”以及号称“钢铁侠机械臂”等硬核产品出圈的稚晖君又双叒叕来整活啦!这次稚晖君开源了基于全志F1C200s的一个超迷你&低成本的Linux开发板,项目名为Planck Pi,F1C200s采用的ARM9架构,SIP内置DDR的极简封装很适合作为Linux开发入门板卡。稚晖君在个人的github仓库开源了软硬件所有资料,该项目内