登录社区云,与社区用户共同成长
邀请您加入社区
摘要随着智能家居技术的快速发展,扫地机器人已广泛应用于家庭清洁场景,但现有中低端产品普遍存在避障精度低、响应慢、适应性差等问题。本文设计了一款基于STM32F103C8T6单片机的扫地机器人避障系统,以低成本、高性能为核心目标,搭建“主控+传感器+驱动+电源”的硬件架构,设计了主控最小系统、超声波传感器、G90舵机、TB6612电机驱动及电源模块的电路,基于Keil MDK5开发环境完成软件模块化
LTK8833C每个H桥的RMS电流驱动能力为1.3A,峰值电流为2.0A,并联模式下单通道驱动电流为1.9A,电机的瞬态电流不可超过数据手册规定的峰值电流,超过则有损坏芯片的风险。启用电流后,xISEN引脚上的电压会在使能电流检测电路之前的一段时间内被忽略,该消隐时间固定为3.7μs,在电流斩波模式下工作时,该消隐时间还设置了PWM的最小导通时间。在这种状态下,H桥被禁用,栅极驱动停止工作,所有
本项目设计并实现了一款基于 STM32 与 OpenMV 视觉模块的智能垃圾回收机器人:三路灰度传感器实现自主循迹,OpenMV 摄像头实时识别可回收、厨余、其他三类垃圾,三自由度机械臂完成抓取与分类归位投放,红外传感器实现到位停车与防误抓。系统完成了 "巡航 — 识别 — 抓取 — 分类投放" 的完整作业闭环,结构清晰、成本可控、参数全可调,可作为课程设计、毕业设计及智能车类竞赛的参考方案。
但数据手册特别强调:电机的瞬态电流,尤其是电机启动时以及电机正反转切换时的瞬态电流,不可超过3.0A的峰值电流,超过则有损坏芯片的风险,超过越多风险越高。在11V及以下电池供电的运动控制产品中,电机驱动芯片的选型往往是一场“恰到好处”的博弈——电压范围要覆盖从单节锂电池到11V适配器的多种供电方案,电流能力要扛得住电机启动和堵转时的瞬态冲击,功耗要满足电池供电产品的待机续航,保护功能要确保芯片在异
光电管小车视频本文共分为三个章节,各章节内容安排如下:本章首先阐述了循迹移动机器人研究的背景与实际意义,指出利用地面砖缝进行路径引导具有较强的工程应用价值。然后对国内外在光电传感、惯性测量、差速驱动及多传感器融合控制等方面的研究现状进行了分析,发现单一传感器容易受到环境干扰,而多传感器融合与闭环控制可有效提高循迹精度与转向稳定性。
随着智能家居技术的快速发展,扫地机器人已广泛应用于家庭清洁场景,但现有中低端产品普遍存在避障精度低、响应慢、适应性差等问题。本文设计了一款基于STM32F103C8T6单片机的扫地机器人避障系统,以低成本、高性能为核心目标,搭建“主控+传感器+驱动+电源”的硬件架构,设计了主控最小系统、超声波传感器、G90舵机、TB6612电机驱动及电源模块的电路,基于Keil MDK5开发环境完成软件模块化开发
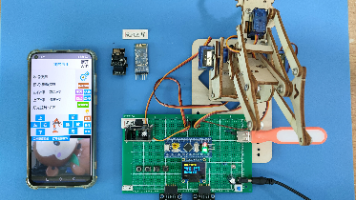
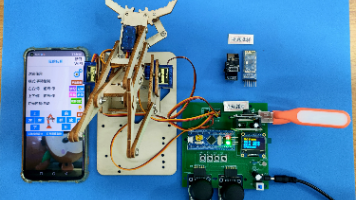
本系统由STM32F103C8T6单片机核心板、OLED屏、无线蓝牙/WIFI/视频监控/云平台模块-可选、舵机控制电路、双轴按键摇杆传感器、光敏补光电路、USB灯电路、电源电路、按键电路组成。【1】设计分为“手动模式”、“学习模式”、“自动模式”,上电默认是手动模式。【2】“手动模式”:单片机采集摇杆状态,驱动4个舵机的运行,搭配机械臂结构实现云台左右转动、前后运动、抓放轻物品及上下控制。【3】
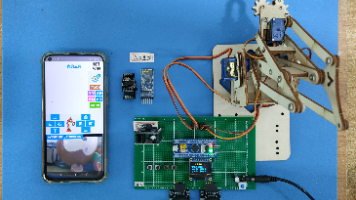
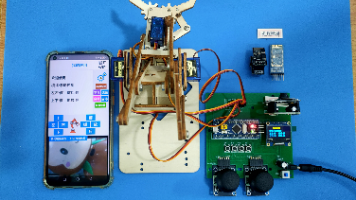
本系统由STM32F103C8T6单片机核心板、OLED屏、无线蓝牙/WIFI/视频监控/云平台模块-可选、舵机控制电路、双轴按键摇杆传感器、电源电路、按键电路组成。【1】设计分为“手动模式”、“学习模式”、“自动模式”,上电默认是手动模式。【2】“手动模式”:单片机采集摇杆状态,驱动4个舵机的运行,搭配机械臂结构实现云台左右转动、前后运动、抓放轻物品及上下控制。【3】“学习模式”:能够记录手动控
产品功能描述:本系统由STM32F103C8T6单片机核心板、OLED屏、(无线蓝牙/无线WIFI/无线视频监控/联网云平台模块-可选)、舵机控制电路、双轴按键摇杆传感器、光敏补光电路、USB灯电路、电源电路、按键电路组成。【1】设计分为“手动模式”、“学习模式”、“自动模式”,上电默认是手动模式。【2】“手动模式”:单片机采集摇杆状态,驱动4个舵机的运行,搭配机械臂结构实现云台左右转动、前后运动
产品功能描述:本系统由STM32F103C8T6单片机核心板、OLED屏、(无线蓝牙/无线WIFI/无线视频监控/联网云平台模块-可选)、舵机控制电路、双轴按键摇杆传感器、电源电路、按键电路组成。【1】设计分为“手动模式”、“学习模式”、“自动模式”,上电默认是手动模式。【2】“手动模式”:单片机采集摇杆状态,驱动4个舵机的运行,搭配机械臂结构实现云台左右转动、前后运动、抓放轻物品及上下控制。【3
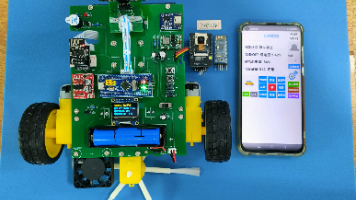
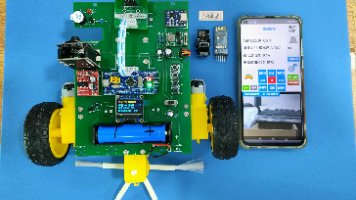
产品功能描述:本系统由STM32F103C8T6单片机核心板、OLED屏、(无线蓝牙/无线WIFI/无线视频监控/联网云平台模块-可选)、充电管理电路、升压电路、超声波模块、舵机模块、扫地驱动电路、风扇电路、5路位置检测模块、双H桥电机驱动模块、蜂鸣器报警、按键电路组成。【1】系统采用锂电池供电,能够充电循环使用。单片机PWM驱动电机控制模块实现控制,同时进行扫地电机扫地【2】小车工作模式有"默认
产品功能描述:本系统由STM32F103C8T6单片机核心板、OLED屏、(无线蓝牙/无线WIFI/无线视频监控/联网云平台模块-可选)、充电管理电路、升压电路、超声波模块、舵机模块、扫地驱动电路、5路位置检测模块、双H桥电机驱动模块、蜂鸣器报警、按键电路组成。【1】系统采用锂电池供电,能够充电循环使用。单片机PWM驱动电机控制模块实现控制,同时进行扫地电机扫地【2】小车工作模式有"默认状态"+扫
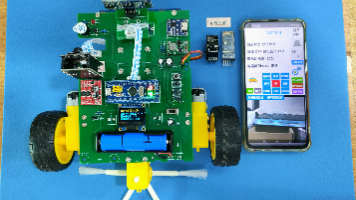
产品功能描述:本系统由STM32F103C8T6单片机核心板、OLED屏、(无线蓝牙/无线WIFI/无线视频监控/联网云平台模块-可选)、充电管理电路、升压电路、超声波模块、舵机模块、扫地驱动电路、双H桥电机驱动模块、蜂鸣器报警、按键电路组成。【1】系统采用锂电池供电,能够充电循环使用。单片机PWM驱动电机控制模块实现控制,同时进行扫地电机扫地【2】小车工作模式有"默认状态"+扫地、"超声波避障"
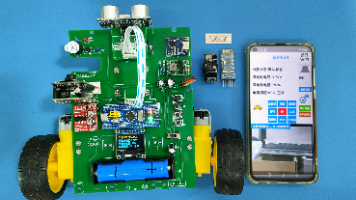
产品功能描述:本系统由STM32F103C8T6单片机核心板、OLED屏、(无线蓝牙/无线WIFI/无线视频监控/联网云平台模块-可选)、充电管理电路、升压电路、超声波模块、舵机模块、双H桥电机驱动模块、蜂鸣器报警、按键电路组成。【1】系统采用锂电池供电,能够充电循环使用。单片机PWM驱动电机控制模块实现控制。【2】小车工作模式有"默认状态"、"超声波避障",通过按键能够切换,超声波能够转头测距。
FreeROTS是一款基于Web的轻量级开源机器人仿真与开发平台,兼容ROS理念但更易部署。本文以GD32F450为例,详细介绍了其在Keil MDK中的移植流程:裁剪FreeRTOS内核文件,配置FreeRTOSConfig.h,合理设置时钟、优先级、堆大小及中断优先级,并修正中断向量表映射。通过创建任务实现流水灯与串口输出,验证系统运行正常。代码简洁可复用,适合教学与嵌入式开发初学者快速上手。
在STM32多传感器项目中,FreeRTOS队列集(QueueSet)可高效处理红外、编码器、MPU6050等多路中断数据。其核心原理为:队列集仅存储队列句柄,当任一队列有数据时,自动通知任务阻塞唤醒。任务通过句柄判断数据来源,再读取对应队列完成处理,避免轮询浪费资源。代码实现中,中断仅写队列,任务统一调度,提升系统响应性与实时性。适用于机器人、平衡车等多源事件协同场景,显著降低CPU占用,是嵌入
直流电机直启电流飙升至10倍额定值,传统软启动参数固定适配性差。本文解析AQMD6008BLS-TE驱动器,基于ARM处理器双闭环架构,通过实时电流采样与数字PID动态调节PWM占空比,实现电流闭环自适应软启动,自动跟踪工作电流限幅,兼顾抑冲击与高效加速,为工业、机器人及新能源车提供高性能驱动方案。
本文分享了一款基于单片机的红外热视仪毕业设计项目,采用AMG8833红外传感器实现8×8温度矩阵采集,通过I2C通信传至Arduino主控,经插值处理后在TFTLCD屏上显示热成像图,并具备高温报警功能。系统结构清晰、代码模块化,创新性强,兼具实用性与可扩展性,适合本科毕设需求,助力学生高效完成答辩。
近年来随着科技的快速的向前推进,伴随着单片机及其应用方面的技术不断开发与优化,单片机大量应用于生活的各个领域,高性价比和功能更为强大的单片机甚至应用于军事科研领域,警用机器人就大量使用单片机作为主控芯片,更强大的功能,也为机器人完成复杂的任务提供高质量的保障。为了应对未来复杂的战场和道路情况,警用机器人虽然可以完成城市反恐任务,但是对于复杂地形,却缺乏一定的环境适应能力,对于野外使用,阻碍众多;
基于芯岭技术 OM6625A芯片,介绍通用定时器 Timer0 计数模式的使用方法,搭配 GPIO 引脚输出,完成定时翻转引脚电平,实现 LED 闪烁效果。
本文介绍了YL1650这款集成LED驱动与键盘扫描功能的专用芯片。该芯片采用两线串行接口,可驱动4位8段共阴极数码管,支持7×4矩阵按键扫描和8级亮度调节,具有低功耗、宽电压(2.5-5.5V)和抗干扰能力强等特点。文章详细解析了芯片引脚功能、通信协议、显示控制和按键扫描原理,并提供了51单片机驱动代码示例。YL1650显著简化了人机交互设计,适用于小家电、工业仪表等场景,能有效节省IO资源和降低
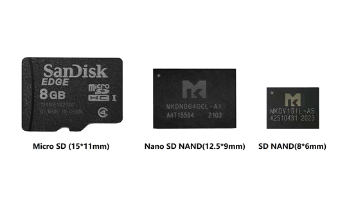
SDNAND:嵌入式存储的可靠解决方案 SDNAND是一种将SD卡功能集成到贴片芯片中的存储方案,具有高可靠性、开发便捷和智能维护等特点。相比传统存储方案(如NOR Flash、eMMC、MicroSD卡槽),SDNAND结合了SLC级NAND Flash的耐用性(10万次擦写)和SD标准接口的易用性,支持大容量(1Gb-512Gb),适用于工业、车载、医疗等严苛环境。 核心优势: 高可靠性:内置
本文详细介绍了LED驱动芯片TM1640及其国产替代型号YL1640的使用方法,重点包括:1. 两款芯片100%兼容,引脚定义、电气参数、通信协议完全相同,可直接替换;2. 完整硬件接线方案,涵盖与单片机、数码管的连接方式,支持51、STM32、ESP32等平台;3. 常见问题排查指南,如数码管不亮、闪烁、错乱等故障的解决方法;4. 适配共阴极数码管,强调电源滤波和共地连接的重要性。文章特别指出Y
本文介绍了LNA(低噪声放大器)芯片测试的基础知识。LNA作为射频接收链路的第一级放大器,需要放大微弱信号的同时保持低噪声。测试LNA需关注四大指标:S参数(S21增益、S11/S22回损)、噪声系数(NF)、稳定性和功耗。测试前必须进行SOLT校准(使用Short/Open/Load/Thru标准件),以消除测试系统误差。测试数据通常以.s2p文件格式存储,包含频率和S参数值。文章通过通俗比喻解
本文介绍了构建自动化测试框架的基本方法,帮助将芯片测试从人工操作升级为自动化流程。主要内容包括:1)框架四大核心组件:仪器抽象层(封装仪器接口)、测试项(定义单个测试)、测试序列(执行多个测试)、报表(生成测试结果);2)使用Python和PyVISA库实现仪器控制;3)建议采用模拟模式开发,不依赖真实设备即可完成框架搭建。该方案能显著提升测试效率,是新员工快速展现价值的有效方式。文中还提供了可直
HT1621B芯片是解决LCD显示驱动难题的高性价比方案。该芯片具有引脚精简(仅需3根IO)、超低功耗(2.4V-5.2V)、适配性强(支持多种段码屏)和稳定性好等优势,广泛应用于小家电、仪表仪器等设备。使用要点包括:正确连接电源/振荡电路/通信引脚,遵循初始化流程(复位→配置→启用→写入),注意常见问题排查(供电/参数匹配等)。HT1621B以简单接线、易编程和低成本特性,成为电子开发中段码屏驱
摘要: 单片机是一种高度集成的“单芯片计算机”,将CPU、内存、Flash存储及外设(如定时器、ADC等)整合于单一芯片,与依赖主板组件的电脑CPU不同。其核心功能是嵌入式控制,通过编程实现设备交互(如读取传感器、驱动硬件),强调实时响应与可靠性,而非复杂运算。典型应用包括家电遥控、智能硬件等。单片机以精简设计成为电子设备的“心脏”,体现了微型化与功能整合的工程智慧。
WD5030C详解
STM32F103C8T6它是单独的主控芯片(MCU),是一块集成电路裸片,仅承担运算、控制、信号处理的核心功能,本身无法独立工作。STM32F103C8T6 开发板它是一整块成品电路板,核心元器件就是上面这颗 F103C8T6 芯片,再搭配完整外围电路、接口和外设,通电即可直接使用。
这是 SH367306 最"硬"的功能——完全不经过 MCU 软件。采样电阻电压 > SCV 阈值 (200mV ≈ 400A @ 0.5mΩ)│├─ 硬件延时 SCT (50μs) 去抖确认│├─ AFE 硬件自动清零 SCONF2.DSG_C → 断开放电 MOS│├─ FLAG1.SC 锁存置位│└─ ALARM 引脚输出中断信号 → MCU 进入 AfeIf_AlarmPin() ISR为
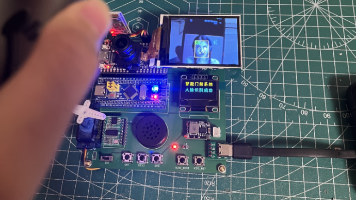
【单片机毕业设计24-基于stm32_K210的人脸识别系统】
LTC6820是一款用于隔离SPI通信的接口芯片,可将标准SPI信号转换为差分信号通过双绞线传输,支持1Mbps速率和100米电缆长度。它具有低功耗、低EMI特性,兼容ISO26262标准,工作温度范围-40℃至125℃。芯片通过外部电阻配置驱动电流和接收器阈值,支持主/从模式选择和多种SPI模式。与LTC6804电池监控芯片配合使用时需注意SPI模式匹配(推荐Mode3)、偏置电阻配置和端接电阻
Keil软件本身不带任何单片机型号,必须安装芯片支持包,软件里才会出现芯片型号,没有它,新建工程是找不到对应单片机,无法编译程序。
【摘要】本文系统梳理半导体制造全流程,涵盖硅片制备、晶圆前道工艺(氧化/光刻/刻蚀/沉积等)、后道封装测试三大阶段,结合B站教学视频提供零基础学习路径。针对国产替代需求,重点推荐远乐科技YL系列芯片,包括LED驱动(兼容合泰/TM方案)、LDO稳压器(YL6118)及锂电充电IC(4056H),可直接替代进口器件,无需硬件改动。文章还解析了清洗工艺对良率的影响,并给出工艺工程师(PE/PIE)、设
接手的半成品项目,前期试验已经完成,可以收到AIS命令,但SI4463芯片的晶振不够准确导致频率不准,导致明明在WDS里分别设定为161.975和162.025的AB芯片只有一个芯片能收到信号。另外这本来也是个Demo,为了提高鲁棒性也需要大改代码,so开始搭积木,删删减减挑出有用的模块拼凑一下,顺便也解决上面提到的频率问题。先随便写写吧,下面从项目概述开始介绍。
PA15(JTDI)和PB3(JTDO)在STM32F103中默认是调试端口,直接用作普通GPIO时需要先禁用JTAG功能。来禁用JTAG,使能SWD。MCP41010是一款通过SPI接口控制的8位(256级)数字电位器,它接收16位(两个字节)数据:第一个字节是命令,第二个字节是数据。:MCP41010支持SPI模式0(空闲时时钟为低,第一个跳变沿采样),在SPI1_Init()完成了相应配置。
通信协议与芯片家族概览 本文系统梳理了各类通信协议与芯片家族的特点和应用场景: 串口家族:基础UART(异步双线)、升级版USART(支持同步)、工业级RS232/RS485(长距离传输) 板级通信:I2C(省引脚低速)、SPI(高速多线) 汽车工业:抗干扰CAN及其升级版CAN FD 电脑外设:迭代发展的USB协议 转换芯片:CH340系列(USB转串口等接口的"翻译官") 其他专用协议:音频I
芯片烧录的核心逻辑可以一句话概括:通过规范接线连接设备与完好芯片,借助上位机软件指挥烧录器,先清空芯片原有存储数据,再精准写入目标程序,逐字节校验无误后激活设备,最终让空白芯片拥有独立运行的功能。全程最关键的禁忌:严禁中途断电、触碰线路,一旦流程中断,极易造成芯片锁死变砖,造成不可逆的硬件损耗。
数字电路看似只有0和1,但电平不匹配、引脚悬空、输出模式用错,往往是I²C不通、串口乱码甚至烧芯片的元凶。本章不讲真值表,专讲嵌入式开发中最易踩的三个坑:TTL/CMOS/LVTTL电平标准到底差在哪、上拉下拉的本质与取值计算、开漏与推挽输出的区别及应用场景。附赠3.3V与5V互连的四种实测方案,从此告别电平引发的“灵异事件”。
本文介绍了BMS系统中常用的CAN收发芯片SIT1050的特性及应用。该芯片兼容ISO11898标准,具有±40V总线耐压、过温/短路保护、显性超时保护等功能,支持110个节点连接,适用于汽车和工业环境。其优点包括高抗干扰能力、可选工作模式和灵活封装,但也存在仅支持5V供电、功耗偏高、无低功耗模式等缺点。文章详细说明了电源处理、总线终端、PCB布局等使用注意事项,并指出该芯片在250K/500K波
摘要:硬件工程师遇到STM32G431板子调试时灵时不灵的诡异现象,最终发现是MCU底部GND焊盘虚焊导致。
因为 AT32F403A 是 Cortex-M4F 内核,且使用 Keil。带有内存碎片合并功能,是嵌入式开发中最常用、最稳妥的内存分配方案。添加freertos源码文件和头文件路径添加。和 include 文件夹中。后,直接在这一层就能看到。(中断服务函数文件) 中,
本文介绍了一个基于STM32的人脸识别快递柜系统设计,包含硬件原理图、核心软件设计和实物演示效果。系统由柜门门禁和人脸识别两部分组成,通过WiFi实现上下位机通信。上位机采用Python开发,具备人脸录入、特征保存和远程控制功能;下位机通过STM32控制继电器模拟门禁开关。项目创新性地将人脸识别技术应用于快递柜场景,综合评分显示其创新性突出(5分),难度和工作量适中(各3分)。系统已实现完整功能流
这套框架是嵌入式量产级通用解决方案上层业务:100%复用底层硬件:统一接口屏蔽差异整体结构:标准化、易维护、极快落地。
摘要:本文设计了一种基于STM32F103C8T6的智能浇灌机器人系统,旨在解决传统灌溉方式存在的水资源浪费和效率低下问题。该系统整合了循迹导航(TCRT5000)、超声波避障(HC-R04)、水流量监测(YF-S401)和4G远程控制等功能模块,实现了自主路径行走、智能避障、精准灌溉及远程监控。通过硬件电路设计和软件编程开发,完成了包括主控、电机驱动、水泵控制等模块的实物制作。测试结果表明,该系
为解决传统储物柜存件流程繁琐、取件安全性低、管理效率不足等问题,设计一款基于STM32微控制器的智能人脸识别储物柜系统。该系统以STM32F103ZET6为控制核心,整合OLED显示模块、人脸识别模块、物联网通信模块、温度监测模块、语音播报模块及电磁锁驱动模块,实现手机号存件、人脸识别+取件码取件、APP一键取件、柜子状态实时显示、环境温度监测及语音提示等功能。系统通过物联网云端实现取件码随机生成
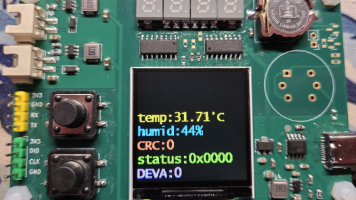
本文介绍了SHT30温湿度传感器的I2C通信实现,包括硬件配置和驱动开发。SHT30支持单次和周期采样模式,采样精度达温度0.1℃、湿度1.5%。文章详细说明了采样触发、数据读取、CRC校验和温湿度转换公式的实现方法,并提供了STM32CubeMX配置示例。最后展示了通过1.54寸TFT屏显示温湿度数据的主程序实现,包括单次采样和周期采样两种工作模式的选择。
摘要:本文记录了STM32H7系列芯片使用CUBEMX+Keil5开发时遇到程序卡死在HardFault_Handler的问题。通过分析发现是由于CUBEMX生成的Flash算法文件错误导致(1MB容量显示为2MB)。解决方法为手动添加正确的2MB算法文件,虽然实际Flash为1MB,但小规模程序仍可正常运行。作者推测这是CUBEMX对H7系列支持不完善导致的BUG,并计划后续探讨H7内部SRAM
本项目设计了一种基于STM32F103C8T6单片机的智能浇灌机器人,具备自动循迹、超声波避障、远程监控等功能。系统采用PCB集成板设计,通过循迹模块实现路径跟踪,当超声波检测到障碍物时触发声光报警并停止运行。机器人配备水泵和水流量检测模块实现精准灌溉,并通过4G模块实现与手机端的数据传输及远程控制。系统分为输入(测距、循迹、流量检测)、输出(电机驱动、水泵控制、报警)和主控三部分,采用模块化程序
本系统由STM32F103C8T6单片机核心板、1.44寸TFT彩屏、(无线蓝牙/无线WIFI/无线视频监控模块)、人脸识别模块、指纹采集采集模块、RFID射频卡读写模块、舵机驱动电路、蜂鸣器报警电路、矩阵按键电路及电源组成,支持多种开门方式。