登录社区云,与社区用户共同成长
邀请您加入社区
三年面试五年模拟》AIGC / LLM / AI Agent 算法工程师与开发工程师求职面试秘籍,独家资源见,欢迎 Star!,涵盖 AIGC、LLM 大模型、AI Agent、传统深度学习、自动驾驶、机器学习、计算机视觉、自然语言处理、强化学习、大数据挖掘、具身智能、元宇宙、AGI 等方向的最新面试干货与核心知识,欢迎加入(https://t.zsxq.com/33pJ0)
具身智能(Embodied Intelligence/Embodied AI)是指具有某种“身体”和行动能力的智能体,通过视觉、触觉、听觉、本体感觉等感知环境,并在与环境持续交互的过程中进行理解、推理、规划、行动和学习。这种“身体”既可以是真实机器人、机械臂、无人机、自动驾驶车辆,也可以是仿真环境或虚拟世界中的智能体。具身智能的重要目标之一,是让人工智能从单纯处理文本和图像,进一步发展为能够在物理
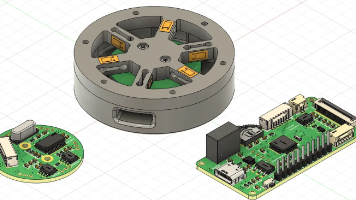
直流伺服电机凭借高精度、快响应与强稳定性,已成为AGV/AMR、具身智能机器人、精准农业及工程机械电驱化的核心动力。其双闭环控制与集成化模组设计显著提升系统可靠性与空间利用率,智能化运维与国产替代加速推动市场增长。科亚电子等企业依托全系电驱解决方案与系统集成能力,助力行业向高功率密度、低速大扭矩、安全标准化方向演进,未来在工业4.0与新兴场景驱动下,将实现从“驱动元件”到“智能动力系统”的跨越。
最近开始接触VLN领域,希望可以站在前人优秀的工作上快速上手这个行业。本文会从基础概念讲起,通过通俗的解释入门VLN。第一篇要精度的项目是DualVLN/InternVLA-N1.DualVLN:论文《Ground Slow, Move Fast: A Dual-System Foundation Model for Generalizable Vision-and-Language Naviga
因为机器人关节大多是旋转关节。旋转运动中,和牛顿第二定律FmaF=maFmaτJθ¨τJθ¨τ\tauτ是力矩;JJJ是转动惯量;θ¨θ¨是角加速度。如果关节是移动关节,那么对应的就是力FFF和位移xxx。所以在机器人动力学中,统称它们为“广义力”。旋转关节的广义力就是力矩,移动关节的广义力就是力。从拉格朗日方程看:如果 (q) 是角度,那么 (Q) 的量纲就是 (N\cdot m),也就是力矩。
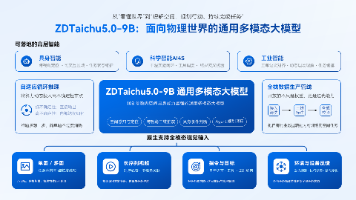
9月15日,紫东太初正式开源ZDTaichu5.0-9B,模型不大实力超群,空间理解专业能力同档最强,通用能力仍居第一梯队。更稀缺的是,本次ZDTaichu5.0-9B不只开权重,更公开数据生产详细方案,并已在科研自动化、智能制造真实实体场景完成验证。此次开源,意味着国产多模态大模型正从“看懂数字世界”迈向“理解并行动于物理世界”。
(哪个分支紧跟判断、哪个跳转),对 CPU 的动态分支预测器没有硬性约束——预测器看的是运行时历史。在 1kHz 控制循环里,如果每个循环都有几次预测失败,一次循环多花几十上百个周期,对 100MHz 的 MCU 就是几十微秒的抖动——对要求毫秒级确定性的控制回路,这是不可接受的。智元这类做人形机器人的,控制链路从传感器到执行器,每一环的延迟抖动都要控制,分支优化只是其中一环。智元做人形机器人,控
做客服的姐妹,先别焦虑!是不是最近看着公司上线AI客服,心里特别慌?每天机械回复消息、处理售后投诉,干了三五年,一眼望到头,现在就连基础回复都要被机器人替代了?
LeetCode 97题“交错字符串”要求判断s3是否由s1和s2交错组成。使用动态规划,定义dp[i][j]表示s1[0:i]与s2[0:j]能否交错拼成s3[0:i+j]。通过网格路径模型,状态转移基于字符匹配与前驱状态。时间复杂度O(mn),空间复杂度可优化至O(n)。
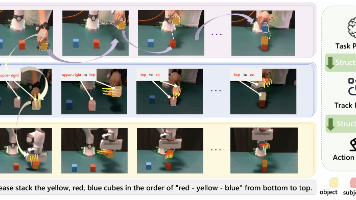
这支持了它的数据效率主张:人类视频不能完全代替机器人控制数据,但能承担任务结构和运动先验学习,从而降低对大规模机器人动作采集的依赖。
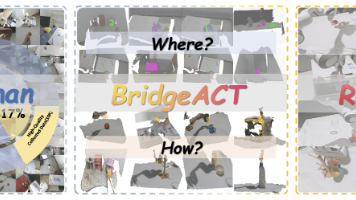
模型输出的仍是查询点未来的三维运动,不是机械臂关节命令。BridgeACT 没有再训练一个庞大的动作头,而是利用显式几何表示完成转换。抓取阶段直接调用现成的抓取模块,找到可行的接触前抓取位姿;运动阶段则把被操作区域中的查询点视为局部刚体,通过类似 ICP 的刚体配准,让当前点集与预测后的点集尽可能对齐。这个配准问题可以通过 SVD 高效求解,得到一个位于SE3SE(3)SE3中的刚体变换,即末端执
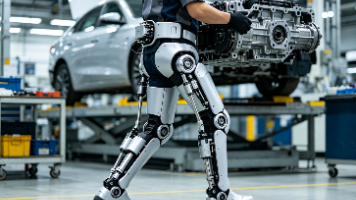
客户是专注于外骨骼机器人研发的头部企业,产品同时覆盖医用康复外骨骼与消费级负重助力外骨骼,业务面向国内与海外市场。医用场景主要服务行动障碍患者,辅助开展康复训练,输出量化康复评估数据;消费场景面向爬山、负重作业等场景,为人体腰背部、四肢提供助力,降低人体运动负荷。近一年国内外骨骼相关政策、行业标准持续落地,持续推动康复外骨骼、穿戴式助力设备技术研发与产业化落地新华网。在产品自研过程中,多肢体分布式
具身智能领域正在经历一场关于训练数据的范式转变。从去年到今年,多个行业大会都提出了亿小时级Ego数据的采集目标,数据规模一度成为衡量行业进展的重要指标。但进入实际模型训练阶段后,越来越多的工程团队发现了一个现实问题:数据量只是准入门槛,数据质量才是决定模型训练效果的关键因素。本文结合近期行业动态,从三个技术维度分析Ego训练数据质量的核心要素,探讨行业从"凑量"走向"提质"的深层逻辑。近期有几个行
2026年,人形机器人产业正从“技术比拼”转向“量产竞赛”。小鹏、北京创新中心等企业加速推进规模化量产,核心挑战由算法与动作性能转向制造一致性、供应链稳定与场景落地。人才需求从单一算法向系统工程、制造工艺、质量控制、供应链及现场部署等全链条延伸,复合型人才成关键。产业竞争本质已变为“能否将实验室样机转化为可稳定交付的工业产品”,真正的量产革命才刚刚开始。
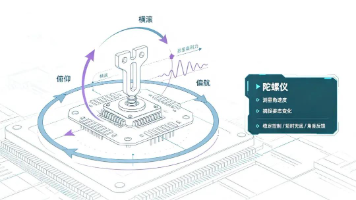
IMU作为工业设备的“姿态感官”,依赖加速度计、陀螺仪、磁力计组成的“传感器天团”协同工作。加速度计感知重力与线运动,陀螺仪捕捉角速度,磁力计提供绝对航向参考。三者各有所长,亦有局限:加速度计难区分重力与运动加速度,陀螺仪存在零偏漂移,磁力计易受电磁干扰。通过多传感器融合算法,实现1+1+1>3效果,弥补短板,在宽温、强振动、电磁干扰等严苛工况下,保障姿态、加速度与航向数据持续精准,广泛支撑
本文深入探讨了SLAM(同步定位与建图)技术中的图优化方法。图优化通过构建位姿图模型,将SLAM问题转化为非线性优化问题,显著提升了定位和建图的精度与效率。文章详细分析了图优化的工作原理,包括节点(位姿)和边(约束)的构建、闭环检测机制以及优化算法实现。与传统滤波方法相比,图优化具有计算高效、全局一致和可扩展性强等优势。文中还提供了实用的实现步骤、工业应用案例以及关键面试问题解答,为开发者掌握这一
本文深入探讨了机器人全局路径规划中的两大经典算法:Dijkstra和A搜索算法。文章从基础概念出发,详细解析了Dijkstra算法的最短路径优先搜索机制和A算法的启发式搜索原理,重点分析了A*算法中启发函数的设计原则及其对算法性能的影响。通过对比两种算法的特性、优劣和适用场景,为实际应用提供选择依据。文章还针对工程实践中的常见问题(如路径不平滑、动态环境适应、大规模地图处理等)提出了优化策略,并包
本文深入解析了移动机器人导航中的两种主流局部路径规划算法:动态窗口法(DWA)和时序弹性带(TEB)。DWA通过实时计算可行速度空间实现动态避障,计算效率高;TEB采用时空优化框架,路径平滑度好但计算量较大。文章详细对比了两种算法在计算效率、鲁棒性等方面的性能差异,并提供了基于场景特点的选型决策树。针对工程实践中常见的抖动、收敛失败等问题,给出了具体调优方案和参数配置建议。通过工业AGV和服务机器
继1.0搭建基础底座、2.0完善全生命周期管控之后,3.0版本直面智能体、多智能体协同、具身智能、规模化深度伪造等新一代AI风险,标志我国AI安全治理正式迈入智能体时代。配套8项可信AI底线准则:可信、可控、可追溯、可解释、稳健性、隐私保护、公平无歧视、防范失控,核心强调人类最终控制权,专门针对智能体自主决策场景。AI不是洪水猛兽,但技术越强大,越需要“刹车”。除此之外,新版框架还强化算力供应链安
为什么身体换了无数轮,你依然是你?“我”不是一堆肉,而是一段连续的主控结构。这篇耦合结构学,从生死认知的四层跃迁讲到人机同构,说清永续在理论上的两条路。
本文介绍人工势场法在移动机器人局部规划中的基本思想,结合 MATLAB 实现解析吸引力、排斥力、目标点选择、速度控制与运动学更新,并讨论局部极小和参数敏感性等实际问题。
普渡大学提出快速生成式抓取方法GraspMF,基于乘积李群SO(3)×R³建模六自由度抓取位姿,通过端点预测与半群一致性约束,实现单步或少步更新。相比传统流匹配需数十至百次迭代,GraspMF仅用5次评估即达87.40%域内成功率,生成100个姿态仅需15.5毫秒,加速超39倍,且在真实机器人实验中成功率达28/30,显著提升动态场景下的闭环重规划能力。
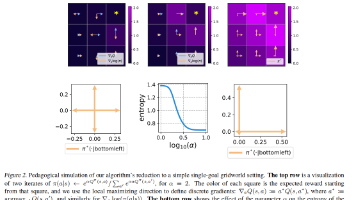
论文提出Q-Score Matching(QSM)框架,将扩散模型与强化学习结合,通过让策略分数对齐Q函数梯度,实现高效、稳定的离策略优化。针对传统扩散策略梯度计算复杂、样本效率低的问题,QSM仅需单次前向传播,避免反向传播整个去噪链,显著提升训练稳定性与效率。理论基于连续时间SDE建模,建立动作演化与扩散过程的严格等价关系,支持多模态策略学习。实验验证其在机器人控制任务中优于现有方法,兼具理论深
在现代化仓库的自动化运营中,大重量、多批次 payload(如托盘货物、重型包裹)的运输是核心需求之一。传统单机器人运输面临 “载重有限、效率低” 的瓶颈(如单机器人最大载重 5kg,无法处理 50kg 以上货物),而多机器人协同运输虽能突破载重限制,却需解决 “团队动态组建、路径避障、动作一致性” 等难题。
视觉-语言-动作模型(VLA)的后训练正在形成一套清晰的工程范式。**算法上**,主流仍是行为克隆式 SFT:LoRA(rank 32)以约 1.4% 的可训参数追平全量微调(OpenVLA 实测 68.2% vs 69.7%),而"并行解码 + 动作分块 + 连续动作头"的解码侧改造收益甚至大于参数策略(OpenVLA-OFT 在 LIBERO 上 76.5%→97.1%、吞吐 ×26);202
公式1,左侧为关节力矩传感器测量得到的实际关节力矩。公式1在机械臂的任意实际状态下都成立,即当手臂受外力时,将机械臂的状态都代入到动力学模型中,加上末端外力/力矩转换到关节后,恒等于左侧。J维度是7*6, 外力矩的维度是6*1的,7个方程,6个未知数,公式2可看作是Ax=b,可以进行线性方程求解。由于A本身为对称矩阵,不需要求逆,使用。对A进行分解,可以快速稳定的求解出来x。一.末端六维力估计计算
直流电机因其调速性能优异、响应速度快等特点,在工业控制、电动汽车、机器人等领域有着广泛应用。然而,传统PID控制存在参数固定、难以应对非线性及环境扰动等问题。模糊PID控制虽通过引入模糊逻辑实现了参数自适应调整,但在复杂场景下仍面临规则库构建与参数优化的难题。本文将蚁群优化算法(Ant Colony Optimization, ACO)引入直流电机模糊PID控制系统中,利用其全局寻优能力对模糊PI
上面那张表是"算法层"的视角。常见的几种SLAM如下,