登录社区云,与社区用户共同成长
邀请您加入社区
B,T,D]
去年 Q4 我们给一个 B2B 制造客户上了套"轻量 GEO 方案":官网根目录丢一个llms.txt,robots.txt 放开 GPTBot / Bytespider / DeepSeekBot,Schema.org 补上 Organization + Product。三个月后回看日志,AI 爬虫请求量涨了 3.2 倍,但在豆包和文心里问"工业包装机器人哪家靠谱",品牌一次都没露面。这就是选型
下一课我们暂时还不会直接写 Q/K/V。因为如果现在直接写:你很可能会知道怎么算,却不知道这里的:\[ X \]到底是什么。Transformer 看到的到底不是“图片”“语言”“关节状态”,而是一串 Token 表示。我们会把:进一步解释成:Sequence 和 Token 到底是什么关系;一个数字为什么不能直接代表 Token;Embedding 到底是什么;Language Token 怎么
在TVA模型蒸馏中,为保持关键语义信息,需采用多层级特征对齐、注意力图迁移、因果推理路径蒸馏等十项策略。通过融合软标签、中间层特征与注意力图的联合损失,结合关系感知对比、对抗性蒸馏及渐进式分层学习,强化学生模型对物体识别、空间关系与物理理解的深层语义继承。代码示例实现多目标蒸馏损失,有效提升语义保真度与泛化能力,助力具身智能系统从仿真到现实的平滑过渡。
TVA通过十项核心技术显著提升具身智能推理性能与任务成功率:包括长时序因果推演、刚柔耦合物理建模、多模态融合与抗扰感知、跨模态注意力机制、可解释因果可视化、与VLM协同语义分解、与世界模型仿真推演、轻量化高效推理、虚实迁移学习及闭环自适应反馈。结合代码示例,其跨模态注意力融合模块实现视觉、触觉、听觉等多源信息的动态加权,增强感知鲁棒性,支持复杂环境下的精准决策与实时调整,使任务成功率超95%。
TVA(Transformer-based Vision Agent)作为具身智能的视觉中枢,通过虚实协同进化、自监督预训练、域随机化、时序建模、好奇心驱动探索等十大机制,显著提升训练效率。其核心优势在于:扩大场景覆盖、降低数据依赖、加速Sim2Real迁移、增强泛化能力与策略收敛速度。结合神经辐射场重建真实环境、分层强化学习复用技能库,以及多模态融合实现指令理解,TVA构建了高效、可扩展的感知-
9 月 30 日晚上十点,国庆放假前夕最后一个工作日。正当大家准备收拾背包回家过节时,灰度发布流水线突然红成一片。我们为双 11 容量冲刺所准备的 Go 1.27.1 升级测试镜像刚在预发环境拉起,内部核心 RPC 动态网关就遭遇了大面积崩塌,容器在 Kubernetes 里面疯狂触发,监控群里告警机器人疯狂刷屏。为了在双 11 前享受 Go 1.27.1 官方宣称的“小于 80 字节小对象分配开
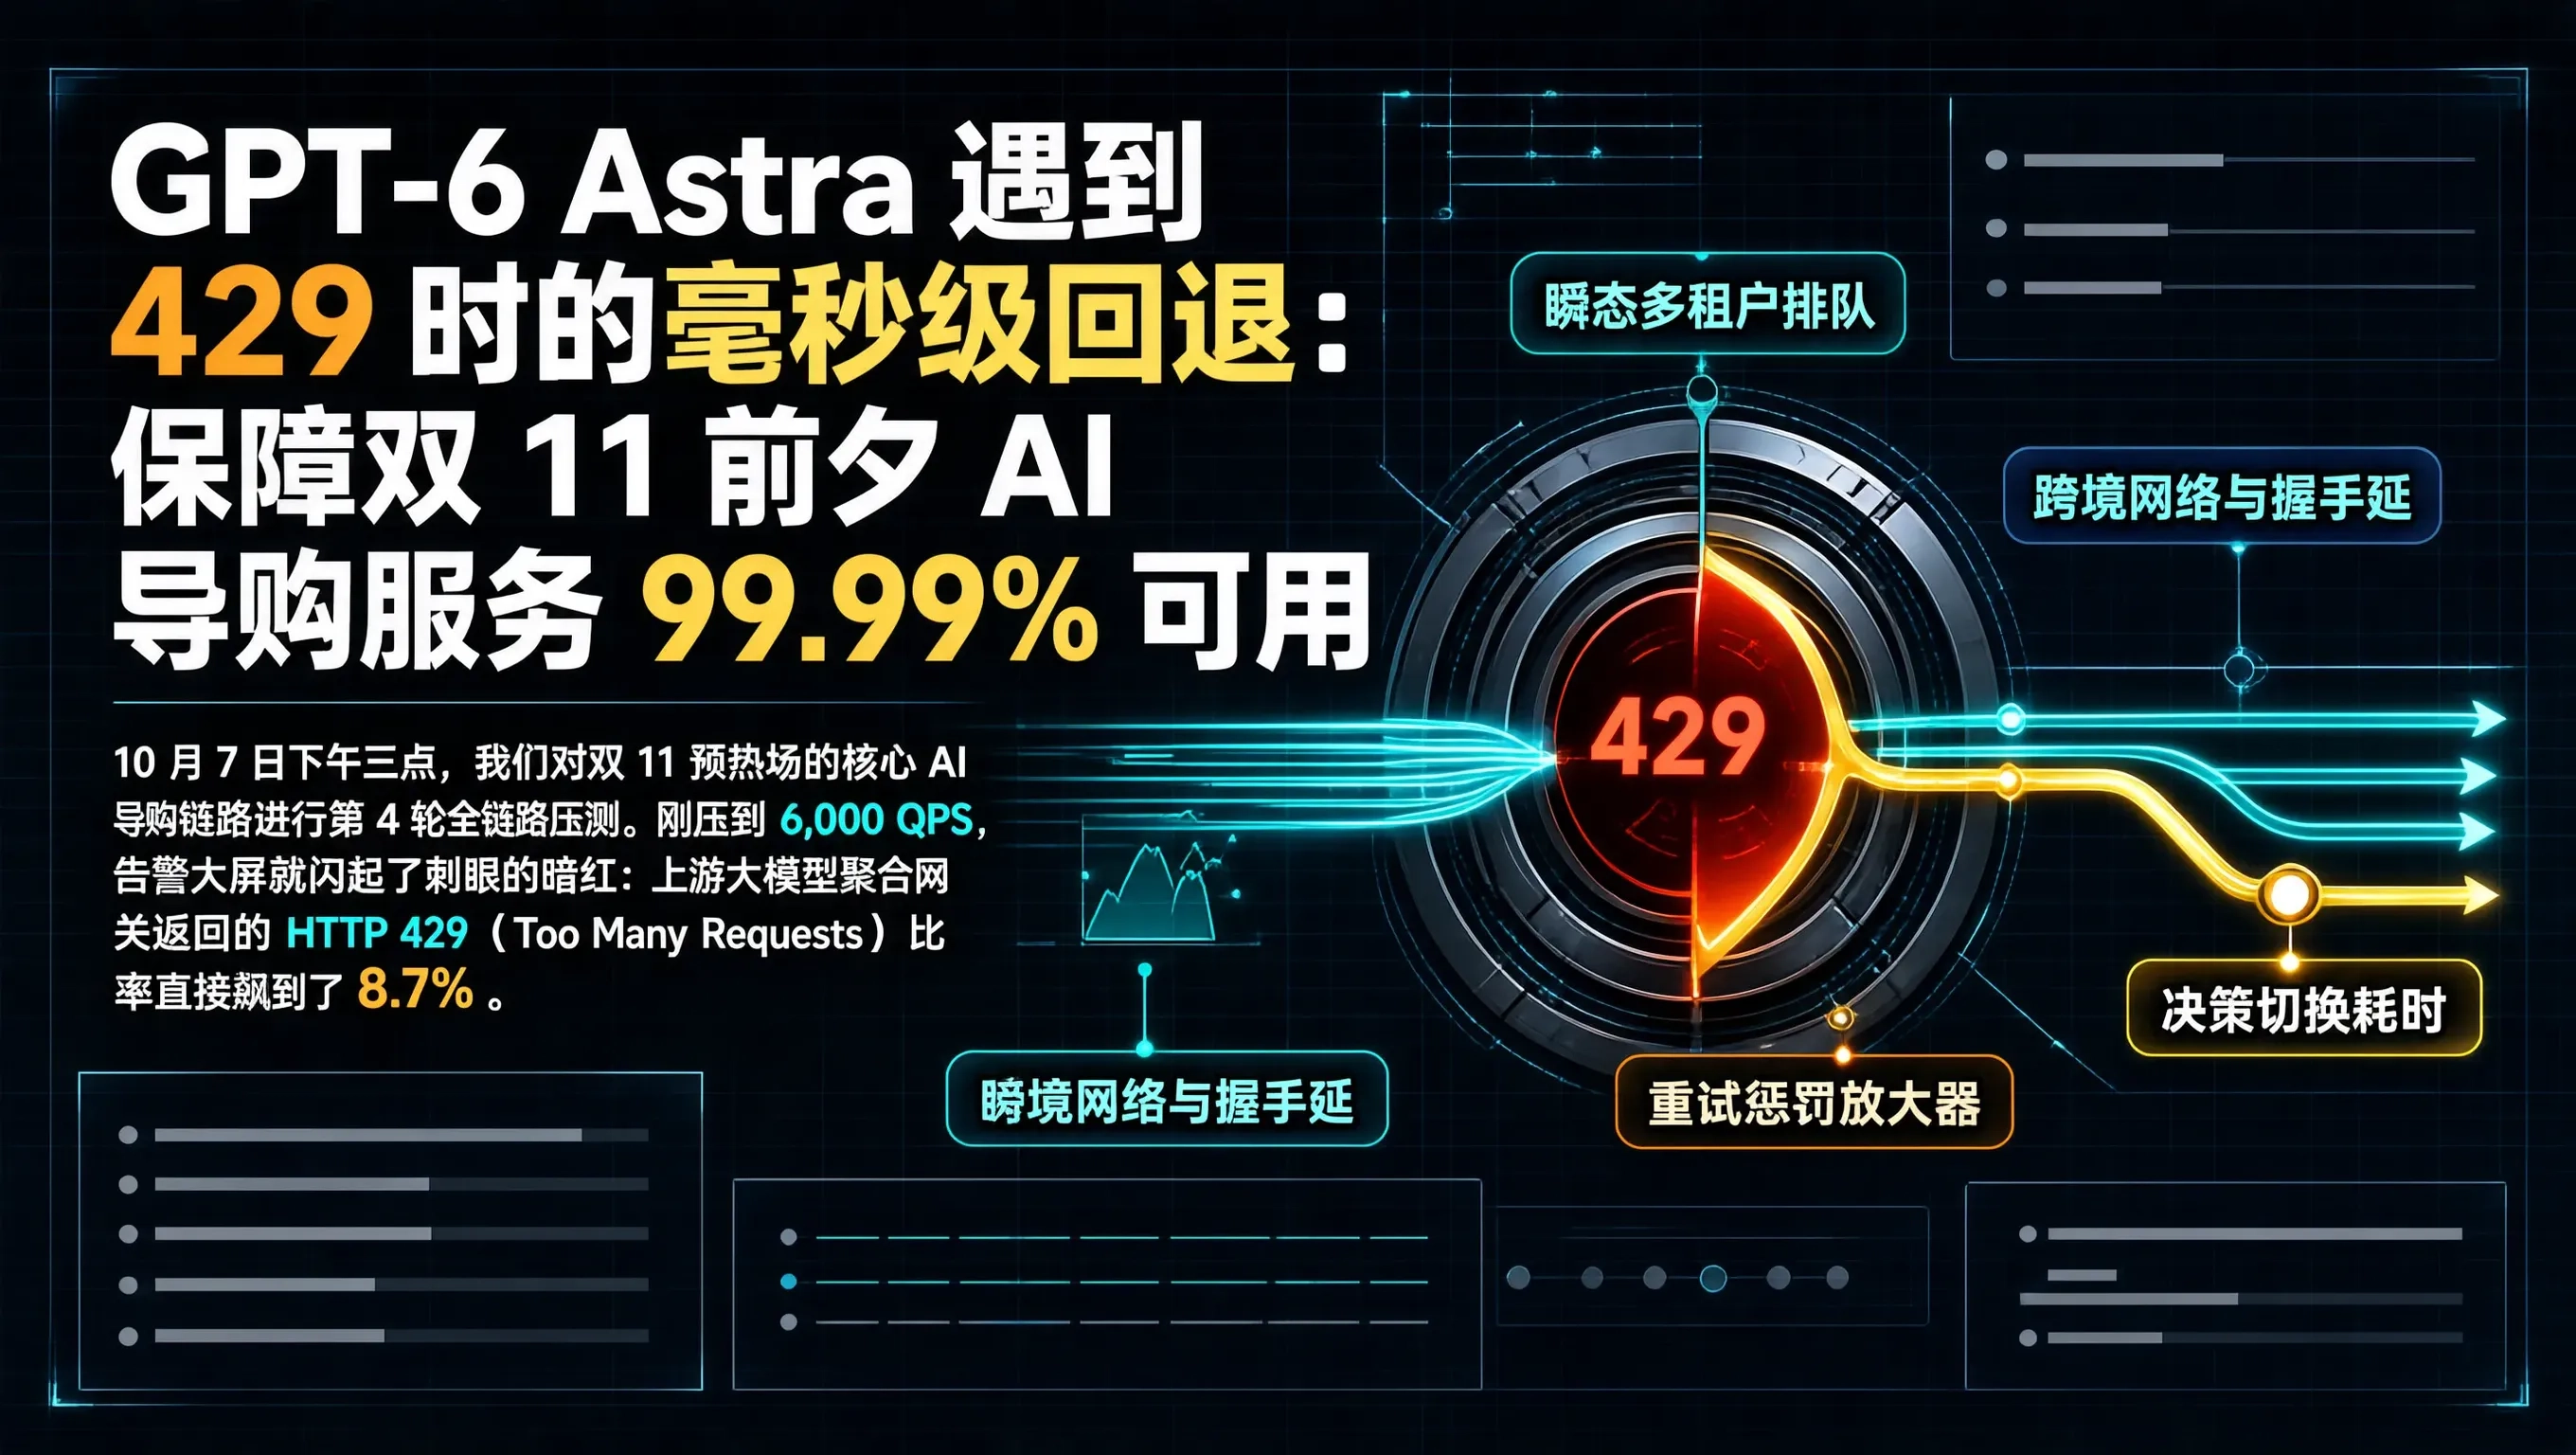
10 月 7 日下午三点,我们对双 11 预热场的核心 AI 导购链路进行第 4 轮全链路压测。刚压到 6,000 QPS,告警大屏就闪起了刺眼的暗红:上游大模型聚合网关返回的 HTTP 429(Too Many Requests)比率直接飙到了 8.7%。作为前台交互的核心入口,AI 导购机器人背负着全站双 11 预热转化的关键指标。
TVA-World架构通过云边端协同部署,实现感知、推理、决策与控制的高效分配。云端负责模型训练与系统优化,边缘层提供区域协同推理与任务调度,端侧完成毫秒级感知与执行。基于Redis消息中间件实现低延迟通信,边端通过批量推理与本地降级策略保障实时性与可靠性。该架构支持高并发、低带宽消耗与持续进化,显著提升工业智能系统的响应速度、稳定性与可扩展性。
TVA通过融合多源异构数据、实现跨虚实域统一表征、支持视觉-动作端到端建模,构建了具备强泛化能力的具身智能预训练基础。其在小样本学习、元技能解耦、多模态感知融合、内部世界模型预测及离线强化学习等方面取得突破,显著提升模型对复杂物理任务的适应性与鲁棒性,推动具身智能从实验室走向真实应用。
可以用考试类比。训练集:平时给你的练习题。模拟考试。Test:最终考试。但真正决定考试难度的,并不是:考试有多少道题。而是:最终考试和练习题到底有多像。1 + 12 + 23 + 34 + 4属于同一种规律。求微积分就是完全不同的 Generalization。Robot Dataset 也是一样。所以评估一个模型之前,必须先看:也就是:数据到底按照什么规则被划成 Train / Validati
数字孪生驱动大模型工业知识库:为具身机器人植入领域专业经验一、数字孪生工业知识库原理:机理数据与大模型语义融合 二、工业知识库技术演进:文档检索到孪生机理增强知识库 三、孪生知识库工程落地:机理知识抽取与知识更新难题 四、孪生知识库业务场景:工业运维具身机器人 五、工业机理知识库治理:工艺知识保护与知识可信度管控 #大模型#数字孪生 #世界模型 #具身智能。
TVA-World架构通过毫秒级闭环控制、动态物理交互与分层进化能力,在工业质检等具身智能场景中实现突破。其融合光机电算协同,支持主动观测、环境调制与因果推理,可应对遮挡、非结构化环境,实现柔性装配与实时自适应。相比传统视觉或端到端模型,具备更强的实时性、鲁棒性与可扩展性,推动检测系统向模块化、智能化演进。
TVA-WORLD架构创新性体现在理论与工程双维度:理论上,通过因式解耦、因果推理与物理规律内化,实现从“数据关联”到“物理因果”的认知跃迁,解决黑箱不可解释性;工程上,构建毫秒级闭环、虚实迭代进化与全工况自适应系统,突破实验室算法到工业实时落地的鸿沟。二者融合,使系统兼具高精度、强泛化与可解释性,成为工业具身智能新范式。
上一课的核心其实只有一条链:所以答案也沿这条链来收。
TVA-World协同架构融合Transformer视觉智能体(TVA)与世界模型,构建“感知-解耦-推演-执行”闭环系统。通过物理因子解耦实现可解释的低维表征,世界模型在潜空间中建模动力学规律,支持多步因果推演与反事实验证,提升决策可靠性。10大应用场景验证其在工业质检、柔性抓取、动态避障等任务中的卓越性能,推动具身智能从数据驱动迈向物理规律驱动的高阶认知。
先把 10 个问题完整收掉,然后直接进入第 9 课。今天下一步要解决的是训练链里一直没有真正展开的:也就是——
老周,这条线机器人老‘站着发呆’,”班组长小葛指着节拍看板,“来料架送过来的毛坯,有时一波堆五六个,有时隔七八分钟才来一个。“来料时间、件号、AGV批次、机器人取放+装夹周期、缓存位数量都有,”小葛说,“可系统只给‘平均到达间隔’,不模拟‘到达是随机的→缓存区排队→机器人空等/堵塞→利用率怎么波动→缓存区设几个最划算’。“我就想干一件事,”小葛说,“给一个机器人工作站+来料随机流,仿真不同波动强度
先把上一课的 9 个问题完整收掉,然后直接进入第 8 课。
Python实现具身机器人位置计算与障碍物动作判断|编程学习笔记
今天完成了Python课程布置的“9.30号任务”,分为上午的“位置计算与路线记录”和下午的“根据距离和电量判断动作”两个实战项目。编写程序,输入一串由 F, B, L, R 组成的指令(无空格),从起点 (0,0) 出发,根据规则更新坐标:F向上(y+1),B向下(y-1),L向左(x-1),R向右(x+1)。接下来的学习中,我会继续保持这份探索的热情,多敲代码,多总结,争取写出更加优雅、高效的
本文讲述了 ACT 如何用 Action Chunking(一次预测未来 k 步动作)配合 CVAE 建模人类示教的多模态,来缓解行为克隆的累积误差与非马尔可夫问题,并结合官方代码逐模块拆解了从观测构造、CVAE、Encoder/Decoder 到 Temporal Ensembling 的方法链路,以及数据采集、训练与评测的完整流程。
智能体与聊天机器人的核心区别在于任务执行能力:前者能接收目标、拆解步骤、调用工具并输出结果。通过“大脑”(大模型)、“指令”(提示词)和“手脚”(搜索、API、文件操作等),智能体可完成从写博客到自动化流程的复杂任务。本文以简单示例展示其基本结构——接收目标、生成标题、制定大纲、保存内容,体现“目标→拆解→执行”的闭环逻辑,为后续构建真实项目打下基础。
也就是:负数变成 0,正数保持不变。假设最后一层:然后:W2↓↓Loss所以:只需要经过很短的链。但:\[ W_1 \]W1↓fc1↓ReLU↓fc2↓↓Loss于是它需要把中间每一段的影响都乘起来。这就是:深层网络的 Backpropagation 本质上是很多次 Chain Rule。nn.Linear。
定义一个新的类BCPolicy。它相当于告诉 Python:以后我要有一种叫做BCPolicy的对象,这种对象应该按照这里定义的规则工作。但此时还没有真正创建一个 BCPolicy 模型实例。不是:创建一个模型。而只是:定义“模型这一类东西应该长什么样”。BCPolicy 对象model里面。类定义创建实例对象__call__()
9月30日我们老师布置了一个关于python程序运行的作业那是让人冥思苦想。需要输入对大写字母控制对初始位置为(0,0)进行运行。用控制变量F为y+1B为y_1L为x-1R为x+1 最后通过运行可以到达一定的位置。在这次写作业的过程中也遇到很多的小失误,比如对于每次缩进的改写,以及英文大小写和中文的切换,让体会到python的学习乐趣。然后还有一个关于根据距离和位置判断动作的python程序模拟机
TVA通过任务因式分解与元技能抽象,将复杂操作解耦为可复用的原子技能;结合统一视觉-物理表征学习,实现跨场景泛化;依托模块化架构支持技能“即插即用”;利用仿真到现实的渐进蒸馏与小样本快速适应,显著降低训练成本。该框架使机器人在新环境中仅需少量演示即可迁移和组合技能,高效完成如“倒水”等跨场景任务,推动通用具身智能的落地应用。
师傅,这批薄壁支架焊完又变形了,角缝鼓包,”焊工老周指着工件,“工艺卡写焊接速度 12mm/s,可长直缝连着焊,越到后段焊缝越亮,热都堆上了,变形就跟着来。“我就想干一件事,”老周说,“给轨迹+速度参数,仿真沿轨迹的热积累演化,算每段线能量、累积热、HAZ宽度、角变形,扫几种速度方案对比,标出临界速度,像个小焊接热积累仿真器,不用先烧废件。“最亏的是连续焊,”老周补一句,“单段看速度合规,可前5段
广东做机器人地轨的厂家少说几十家,但真正靠谱的并不多。先确认兼容性 → 再看精度保持性 → 然后看防护匹配 → 接着看售后距离 → 最后看全生命周期服务。如果你不想太折腾,我建议直接找东莞、深圳、广州这几家深耕行业的老牌厂家聊聊,比如东莞市广恒机械设备有限公司这类专注机器人地轨和桁架机械手的实干型企业。他们做的第七轴,负载覆盖50kg到15000kg,行程从几米到几十米任意定制,精度能做到±0.0
TVA作为具身智能的视觉中枢,通过“感知-推理-决策-行动-反馈”闭环架构,实现从机械执行到主动认知的跃迁。其基于Transformer的自注意力机制,突破动态环境感知、跨模态融合、零样本适应等瓶颈,在家庭服务、医疗辅助、仓储分拣、自动驾驶等领域展现强大泛化能力。端到端决策与轻量化推理支持边缘实时响应,推动机器人向开放世界自主智能体进化,系统性解决环境适应性、任务复杂性与交互智能性难题。
重磅:人形机器人退役集体跳入熔炉,看厂商如何防泄密并高价卖周边
在现实世界中,人们面对的并非无结构的混沌,而是由大量具有相对独立存在形式的对象和主体构成的世界——个人、企业、学校、医院、工厂、设备、机器人、产品、网站、平台、项目、社区、服务主体等。个体组成可以进一步划分为身份结构、类型结构、对象结构、属性结构、状态结构、关系结构、知识结构、目标结构、能力结构、方法结构、行为结构和历史结构。个体(Individual)是指在一定世界、环境或者系统中具有相对独立身
先把上一课最后六个问题收掉,然后直接沿着“参数 \(\theta\) 到底是什么”进入第五课。
因为模型可能一次预测:个数字。每个数字都有误差。如果每个误差都单独存在,我们就很难用一句话描述:当前模型到底有多差?样本1的误差样本2的误差...所有Action维度误差汇总成一个标量:\[ L \]这样才能明确做优化:也就是:找到一组模型参数,让总体 Loss 尽可能小。
因为训练数据里已经有“输入”和“正确答案”。对 BC 来说,一个最基本训练样本就是:\[ (o_t,a_t) \]其中:模型根据 \(o_t\) 预测:\[ \hat a_t=\pi_\theta(o_t) \]再把预测值:\[ \hat a_t \]和专家答案:\[ a_t \]比较。所以本质就是:\[ \boxed{\text{输入}\rightarrow\text{正确答案}} \]和图像分
从这一课开始,我们第一次真正进入。
get_name逗号双引号转义换行csv module抽象掉了。open()withread()write()CSVlambdaPIL程序如何让数据离开短暂的内存,进入持久化存储;以及如何在“文件格式”和“Python 对象”之间进行转换。↓Input↓Parsing↓↓Processing↓↓↓Output↓跨越运行周期保存、读取和交换数据的能力。
具身智能中的世界模型训练:从虚拟数据生成到物理迁移一、世界模型生成训练数据原理:在虚拟世界生成交互样本 二、训练数据技术演进:真机采集为主,转向虚实混合数据集 三、虚实混合训练工程难点:虚拟样本分布偏移与校验 四、虚实混合训练业务场景:人形机器人与特种机器人研发 五、虚实训练数据集治理:数据合规与模型行为风险 #大模型#数字孪生 #世界模型 #具身智能。
TVA-World架构是推动具身智能产业化落地的核心技术路径,通过融合毫秒级实时感知(TVA)与物理世界模型的因果推理,构建“感知-建模-推演-决策-验证”闭环,突破传统智能体在物理认知、长时序规划与安全试错上的瓶颈。该架构实现从“感知执行”到“认知推理”的跃迁,兼具模块化可扩展性,可与VLA等范式互补,共同支撑复杂场景下的通用智能体应用,是具身智能迈向现实落地的关键桥梁。
并重点弄清楚 Observation、Robot State、Language、Action,以及 Action 为什么还不是电机命令。
这批电机端盖,来料是料仓推出来的,位置每次偏一点,”机器人操作工小周蹲在安全栏外,“视觉给个中心,机械臂就按那个点抓,偏个0.5mm还好,偏到1.2mm,夹爪就咬到法兰边,装到机床主轴上同轴度直接飘。“我就想干一件事,”小周说,“给来料偏差分布+视觉测量+补偿模型,模拟抓取点偏移,算补偿前后的残差,反推装后同轴度,标出补偿后还剩多少残差、边界件能不能兜住,像个小抓取自适应仿真器,不用先上真机磨夹爪
TVA-World架构通过感知-决策-控制解耦、模型轻量化与边缘部署、确定性实时通信三大策略,实现世界模型因果推演与工业机器人毫秒级控制的深度融合。其分层架构将任务规划(秒级)与实时执行(毫秒级)分离,轻量化TVA模型(<10ms推理)部署于机器人端,边缘服务器运行蒸馏版世界模型(<100ms),结合实时以太网与异步通信,保障控制环路的确定性与低延迟。在精密装配、高速分拣等场景中,该架
本文系统阐述了Python工程化进阶核心知识点,涵盖GIL机制对并发的影响、多进程(spawn/fork/forkserver)与异步I/O在机器人开发中的应用,详解多进程通信方式及选型策略。深入解析装饰器原理、生成器内存优化机制、迭代器协议与yield from的使用场景,并介绍内存管理、循环引用解决(weakref)、内存泄漏调试等高级技巧。结合实际案例,如相机数据采集、HDF5大文件读取、算
本文解析最新具身智能重磅研究 Spotter。针对传统 VLM-led 串行阻塞、端到端高延迟的痛点,Spotter 提出“小模型主导执行、VLM 异步巡检与关键帧反思”的全新协作范式。框架具备 Training-free(免微调训练)、开箱即用特性,真实机械臂成功率达 83%,执行耗时直降约 70%,代码已全面开源
目标点XYZ,工具坐标系,还有各关节软限位都有,”老周说,“但系统只给逆解后的角度,不校验这组角度会不会撞本体、会不会超软限位、多个目标点之间走直线会不会甩出去。想加一个新工位,得真机拖一遍,撞了再改。“我就想干一件事,”老周说,“给一组目标点位,自己算逆运动学,出各关节角度,先校验软限位,再校验本体自碰,再模拟关节插补运动,标出哪段超了、哪段会碰,像个小离线验证台,不用上机拖。“最亏的是加工位,
【代码】本地Ollama语音聊天机器人(流式语音版)-QZQ。
TVA通过双流并行感知架构,解耦静态实体与动态光照信息,结合Transformer注意力机制与跨模态先验,实现光照不变性特征提取。融合时序建模与物理规律预测,动态流精准捕捉光影变化。依托闭环自适应校准,结合环境感知、图像增强与失败反馈学习,实现在复杂光照下识别准确率稳定超99.5%。广泛应用于物流分拣、工业质检与具身智能交互,将动态光照转化为可建模参数,推动视觉系统在非结构化环境中实现鲁棒运行。
尽管源项目因Python兼容性问题默认不支持Win7,但通过调整环境可成功运行。测试环境为Win7 SP1 x64,使用adang1345编译的Python 3.10.22及对应库,替换Playwright 1.63.0中的不兼容node.exe(采用vladimir-andreevich的node-v20.19.2-win-x64版本),并配置config.ini后,Autovisor.py可正
作为具身智能颇具前瞻性的系统级框架,TVA凭借其非结构化环境动态感知与理解能力,实现了“感知-推理-决策-操作-反馈”的闭环控制,完成从“看见”到“看懂并行动”的科学机器学习(SciML)范式突破,从而为解决具身智能中感知与决策的深度耦合,提供了性能卓越的底层算法架构。通过构建统一的认知框架、引入动态任务规划机制、优化多模态信息融合方法、增强自主学习与知识更新能力,以及设计模块化知识管理系统,可以