登录社区云,与社区用户共同成长
邀请您加入社区
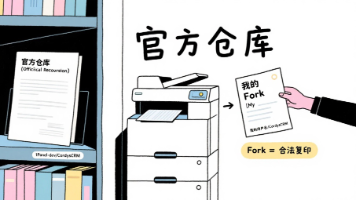
本文详细介绍了新手如何参与GitHub开源项目的完整流程。主要内容包括:1)通过Fork功能复制项目到个人账户,实现代码自由修改;2)使用Clone命令将代码下载到本地;3)讲解Fork的必要性和权限管理原理;4)保持个人仓库与官方同步的方法;5)对比企业内部开发和开源贡献的差异;6)如何通过申请成为Issue的Assignees来认领任务;7)开源社区的沟通技巧和注意事项。文章以1Panel-d
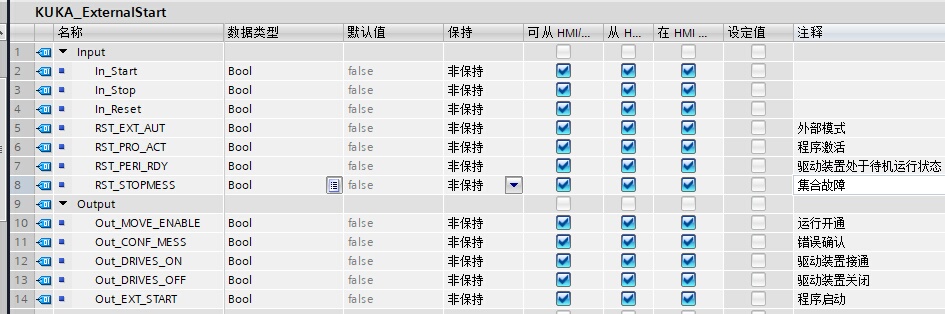
FB块(Function Block)是西门子PLC编程中常用的一种功能块。它允许用户封装特定的功能逻辑,以便在多个地方重复使用。对于KUKA机器人来说,通过FB块实现外部启动PLC程序,可以简化编程流程,提高效率。在PLC程序中,首先需要定义一个FB块。这个块将包含KUKA机器人与PLC之间的通信逻辑。VAR.Input:// 启动信号// 停止信号// 机器人状态END这个简单的FB块定义了启
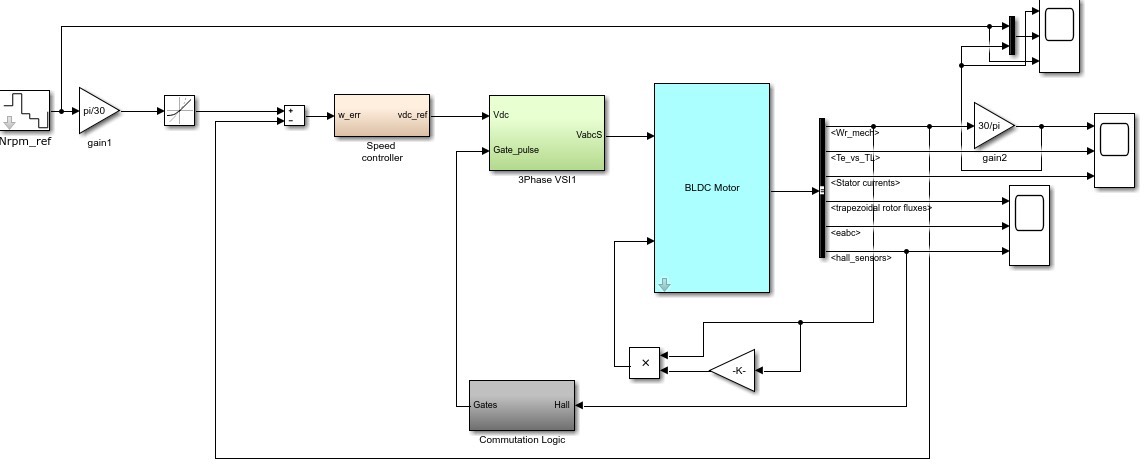
重点看积分项的处理——直接累加误差会带来积分饱和,特别是风机负载突变的时候。试试这个土法子:先把Ki和Kd设零,慢慢增大Kp直到系统开始抖,然后调Kd来刹车,最后用Ki消灭静差。记住,风机负载变化时系统惯性大,微分项能救命。最后丢个仿真结果截图(假装这里有图),转速曲线从颤抖到平稳的过程,像极了老司机驯服野马的样子。无刷直流电机这玩意儿在风机应用里用得挺多,但真要把它装进仿真模型搞闭环控制,得先拆
本系统是一个面向自主水下航行器(AUV)和无人水面艇(USV)的智能路径规划与避障解决方案,采用粒子群优化(PSO)算法实现静态和动态障碍物的高效避障。系统集成了海事规则、极坐标系路径规划、实时动态避障等先进功能,为无人航行器在复杂海洋环境中的安全航行提供技术支持。
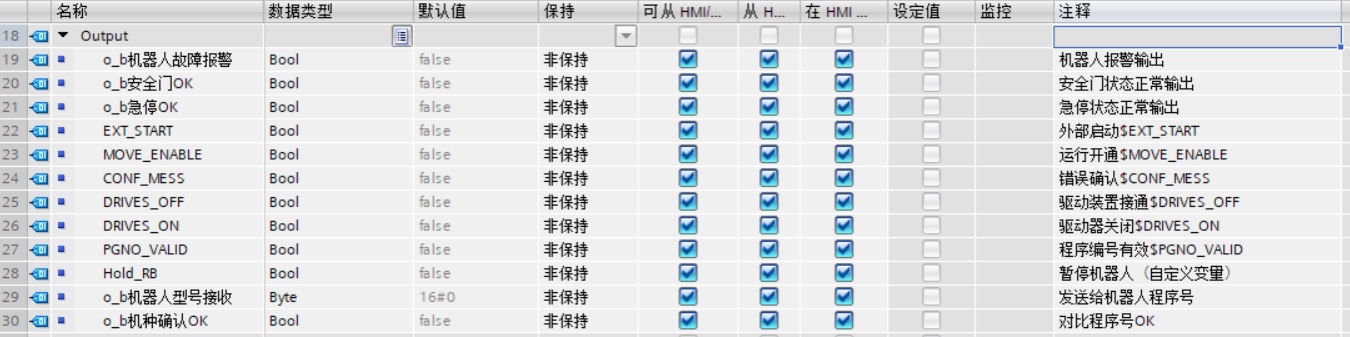
库卡外部启动原创程序西门子s7-1200/1500 KUKA机器人外部启动功能块,产线已实践使用。程序以 S7-1200 与 kuka机器人通过PN通讯为例,实现对kuka机器人外部启动调用对应子程序的功能。TIA博图V15.1SP1以上软件都可打开在自动化产线的搭建中,实现设备之间高效、稳定的通讯与协同工作是关键。今天就来聊聊西门子 S7 - 1200/1500 与库卡机器人外部启动功能块,这可
Gitea,一款开源的、自托管的Git服务软件,凭借其简洁易用、高效稳定的特点,深受开发者喜爱。无论是个人项目还是团队协作,Gitea都能为你提供安全可靠的代码托管服务,助力你的开发工作。