登录社区云,与社区用户共同成长
邀请您加入社区
把所有点位两两之间的路径都算出来后,咱们就得到了一张路径代价矩阵——这相当于给后续的蚁群算法准备了城市距离表。厨房飘着咖喱香,送餐机器人小R盯着屏幕上闪烁的八个取餐点坐标,触角天线微微颤动——今天的路径规划挑战开始了。总路径长度校验时要注意转角处的距离计算——有些时候直接相加会比实际走出来的路线短,这时候需要重新跑一遍完整路径的A。2,蚁群算法依据两点之间路径长度,规划多个目标点的先后到达顺序;1
CXL 3.0的Memory Pooling技术通过硬件级缓存池化和Token一致性协议,为Chiplet架构提供了低延迟、高带宽的全局内存视图。随着AMD Instinct MI300、Intel Ponte Vecchio等CXL-enabled芯片的落地,这场围绕缓存的“战争”已进入白热化阶段。随着摩尔定律逐渐失效,Chiplet异构计算架构凭借其灵活性、可扩展性和成本优势成为高性能计算(H
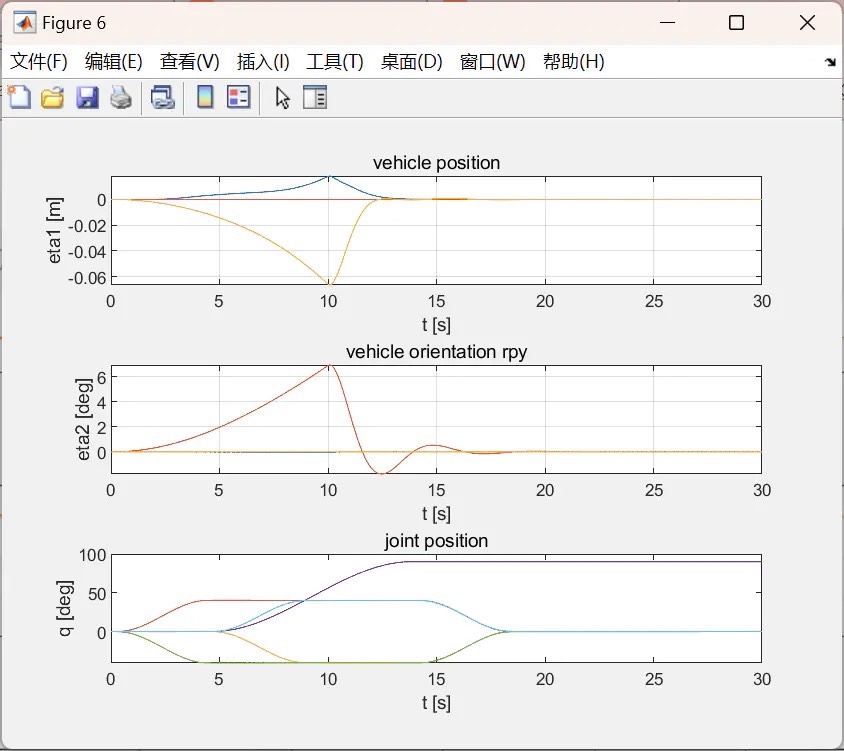
水下机器人双机械手系统动态建模与控制matlab仿真水下机器人-机械手系统(Underwater vehicle-manipulator systems, UVMS)可以完成除观测之外的水下采样、抓取、操作等任务,在海洋科学考察、海洋工程等领域得到广泛应用。
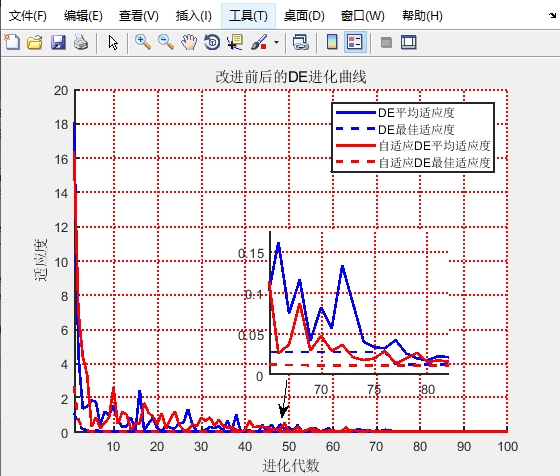
差分进化算法优化BP神经网络,支持向量机SVM/SVR,最小二乘支持向量机LSSVM,极限学习机ELM,预测与分类。在数据驱动的时代,预测与分类问题无处不在,从金融市场趋势预判到医疗影像疾病诊断,准确的预测与分类模型至关重要。今天,咱们就一起深入探讨几种强大的算法:差分进化算法优化BP神经网络,支持向量机(SVM/SVR),最小二乘支持向量机(LSSVM)以及极限学习机(ELM)。
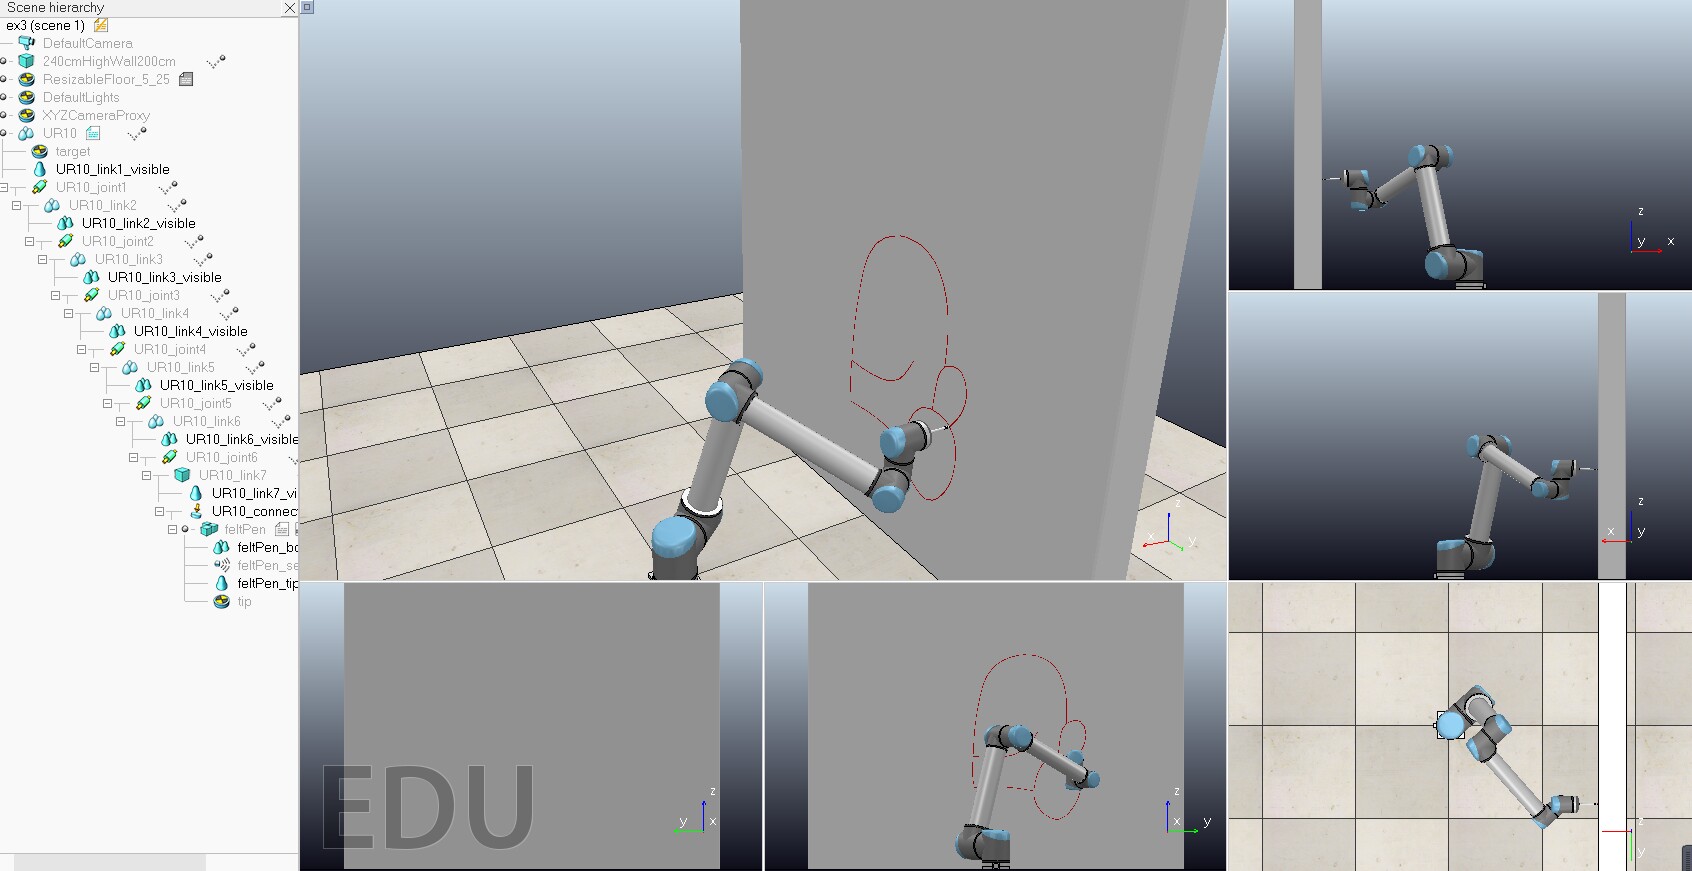
墙面绘图轨迹控制与物体码垛运动控制。系统通过MATLAB与CoppeliaSim的远程API通信,完成轨迹规划、运动控制、状态反馈等全流程自动化操作,适用于机器人运动控制算法验证、工业场景仿真预演等场景。系统核心优势在于模块化设计,将轨迹规划、通信交互、运动执行等功能拆分为独立模块,支持快速适配不同类型机械臂模型与任务场景;
该设计已通过200+路由的高并发验证,日均处理千万级消息请求,可作为企业级IM系统路由层架构范本。核心优势在于清晰的模块边界定义和可扩展的过滤器机制,特别适合需要深度定制微信生态功能的场景。:完整项目需结合微信私有协议SDK实现,路由层作为对外暴露的API网关,内部通过RPC调用核心功能模块。的微信机器人核心路由注册文件,展示了如何通过模块化设计实现微信生态的完整功能集成。建议大型项目使用Nam