登录社区云,与社区用户共同成长
邀请您加入社区
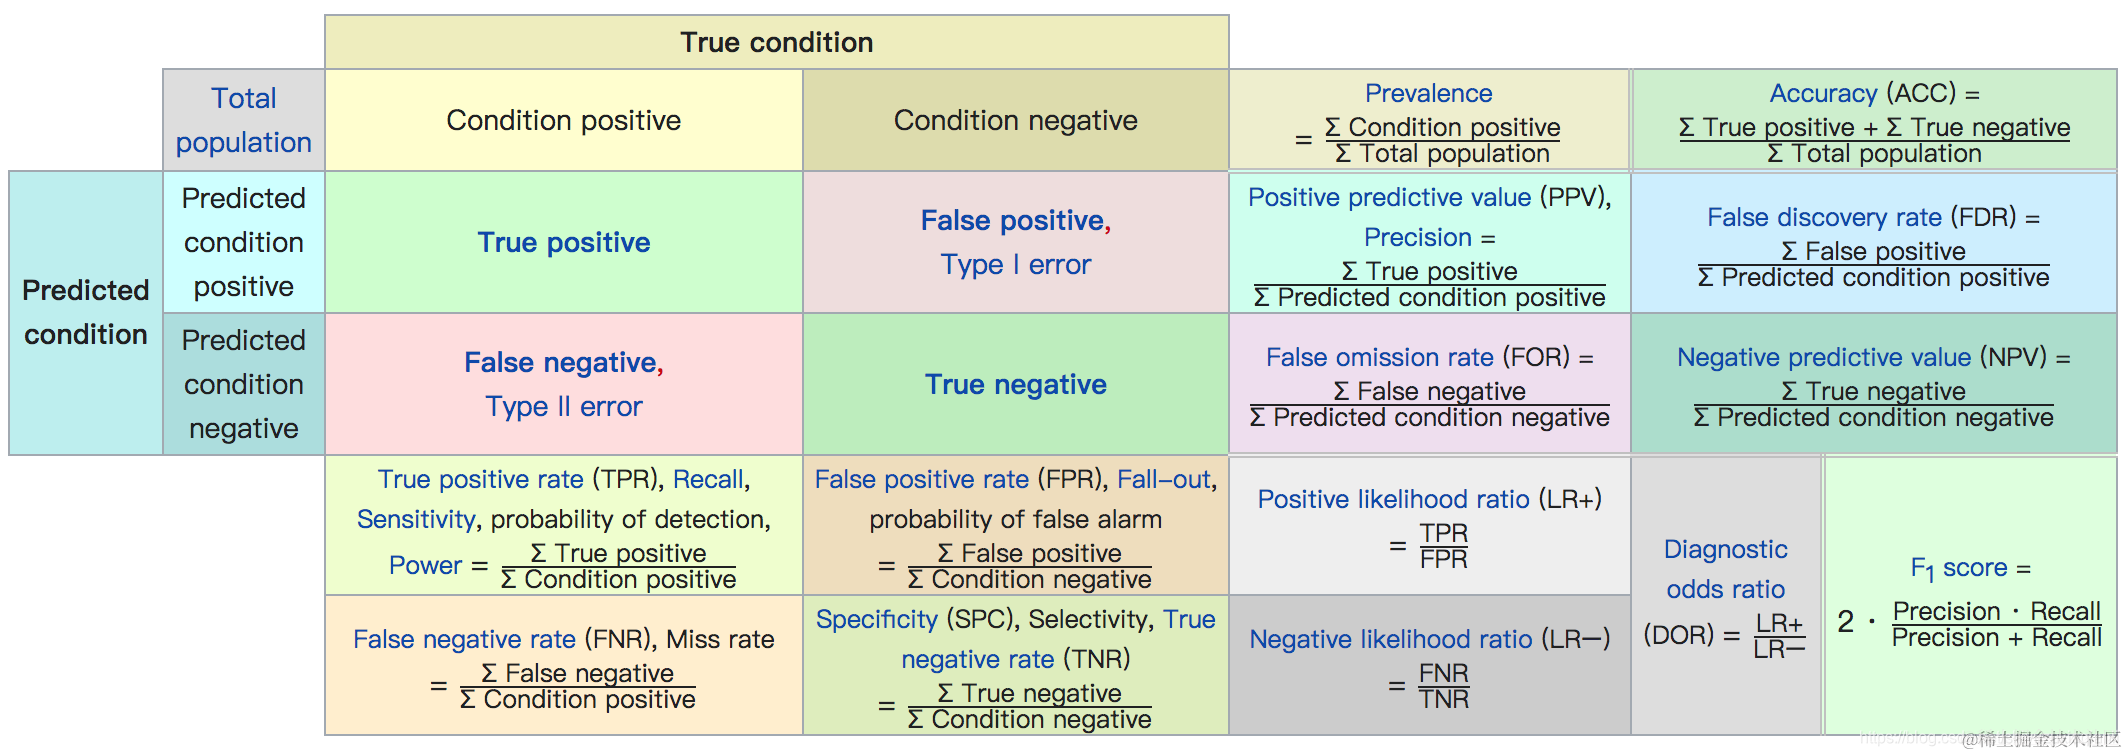
【机器学习】模型训练结果衡量指标准确率acc、精确率pre、召回率recall
切片效果图安装python,这个网上很多教程,参照网上教程安装即可,这里不再描述。python安装python版本的gdal,以我本机python3.7版本为例:下载gdal的whl文件安装包,下载版本跟本机安装的python版本匹配就行,gdal下载地址下载完之后,拷贝到python安装目录下:D:\Program Files\Python37\Scripts(这是我本机...
由于最近在学习和运行不同的深度学习项目,需要频频安装和使用不同版本的深度学习依赖包或者环境,比如不同的python版本、不同的tensorflow和pytorch版本等等,遂作此文,以便自己日后翻阅。在安装一些深度学习依赖包或者其他包时,我们常常需要使用pip来安装,如果使用默认的国外安装源,那么速度是非常慢的,而假如我们把安装源或者镜像更换为国内的话,那么速度简直飞起,可以达到几兆每秒,下面看看
python学习之由于目标计算机积极拒绝,无法连接
pip 下载不了东西问题,拒绝连接问题
程序运行后,将会弹出一个计算器窗口,用户可以通过该窗口进行数字和运算符的输入,计算结果将会显示在文本框中。这里我们使用了全局变量来存储用户输入的数字和运算符,以及计算结果。2. 数据类型:我们需要定义一些变量和数据类型来存储用户输入的数字和运算符,以及计算结果。在计算器中,我们需要定义一些变量和数据类型来存储用户输入的数字和运算符,以及计算结果。3. 运算逻辑:计算器需要根据用户输入的运算符来进行
在macOS环境下配置量子计算库ProjectQ,并基于量子计算库进行一些尝试
这篇文章深入解析了机器人电子围栏的核心算法Point-In-Polygon(PIP)。电子围栏通过判断机器人当前位置是否在预设多边形区域内来防止越界,主要采用射线法进行判断:从点向右发射射线,与多边形边相交奇数次则在内部,偶数次则在外部。文章指出RTK定位系统与电子围栏是两套独立系统,RTK负责定位,PIP算法负责边界判断,二者共同构成完整的电子围栏系统。文中还讨论了工程实现中的常见问题,如RTK
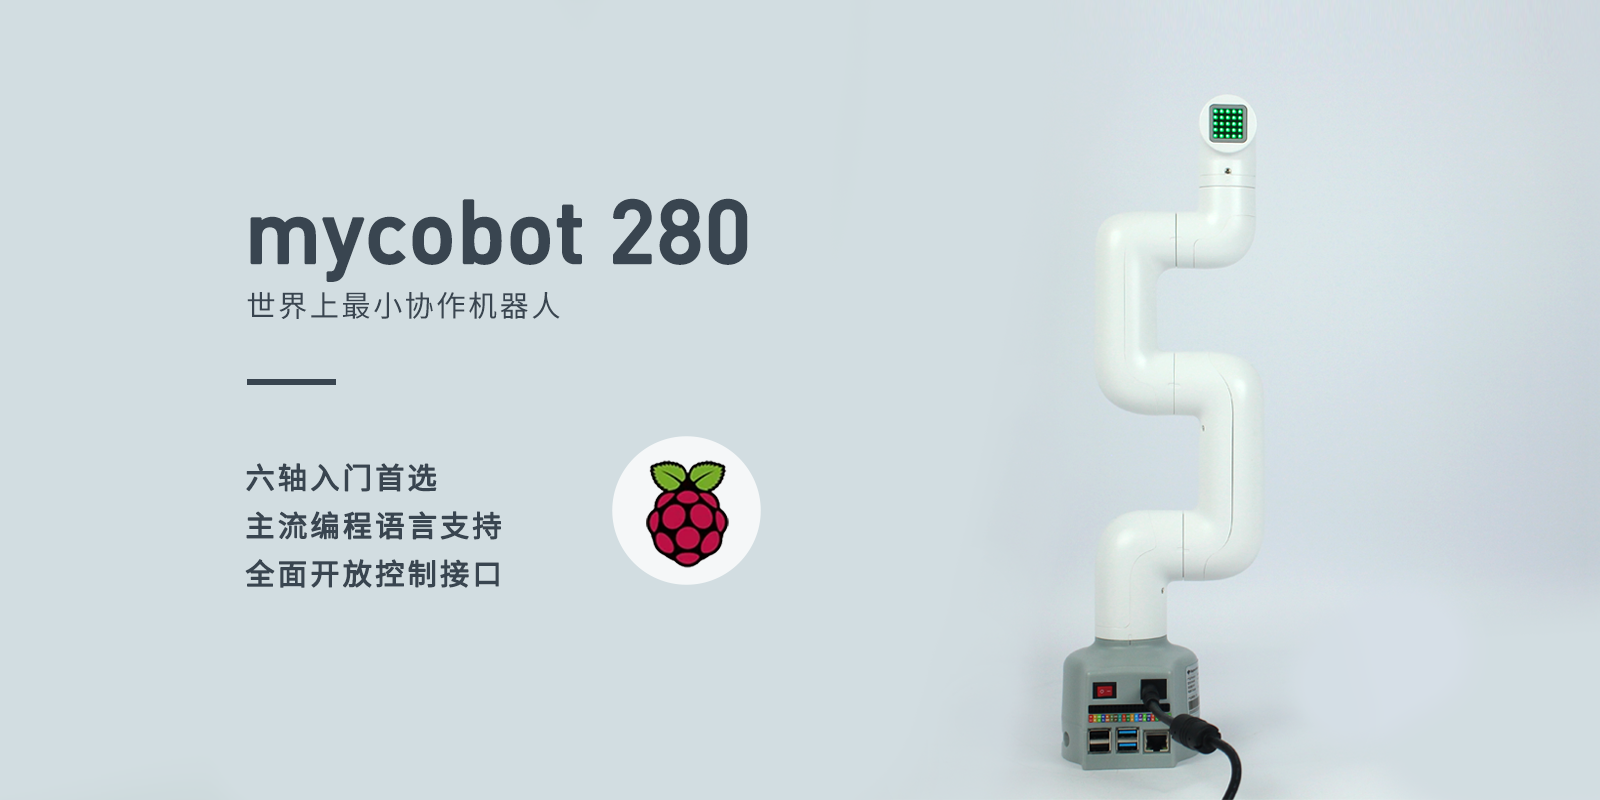
表示的是机械臂头部在该点的姿态(该坐标系为欧拉坐标)。算法的实现以及欧拉坐标的表示需要一定的学术知识,这里不对其过多的讲解,我们只要懂得直角坐标系就可以很好的使用这个函数了。在设置坐标时,不同系列的机械臂关节构造有所不同,同一组坐标,不同系列的机械臂会展示不同的姿态。主要用于实现智能规划路线让机械臂从一个位置到另一个指定位置。表示的是机械臂头部在空间中的位置(该坐标系为。下面是MyCobot控制代
一、安装nvidia显卡驱动,cuda,cudnnsudo pacman -S nvidia cudacudnn二、安装tensorflow-gpupip install tensorflow-gpu三、问题补充1. 若cuda版本太高11.1或者10.2,tensorflow-gpu2 目前最高只支持cuda10.1,用不了怎么办?1)去官方仓库下载旧版本,链接如下:https://archiv
1 安装Anaconda1.1 下载地址:https://mirrors.tuna.tsinghua.edu.cn/anaconda/archive/本例下载Anaconda3-2019.10-Linux-x86_64.sh上传到服务器上1.2 执行安装bash Anaconda3-2019.10-Linux-x86_64.sh按回车输入yes输入安装目录/home/dhcc/anaconda3输
引言:2020年12月20python宣布适配苹果m1芯片,这意味着python3.9.0可以不经过rosetta转化,以原生的方式运行在最新的Mac上,如果刚刚购入Mac,那么看完这篇文件,你就可以在你的Mac上安装最新的python了下载python安装包由于国内网络限制,连接python官网很慢,这里提供阿里云的下载镜像http://npm.taobao.org/mirrors/python
该三维 TSP 求解器以麻雀搜索算法为骨架,通过“角色分工 + 自适应邻域 + 在线统计”三重机制,在保持代码轻量的同时,实现了对三维空间组合优化问题的高效、稳定求解。其模块化设计让算法工程师可以像搭积木一样替换目标函数、增减约束,而可视化与早停功能则显著降低了调参门槛。无论是教学示例还是工业级航线规划,只需传入坐标矩阵,即可在数秒内获得一条贴近全局最优的三维巡游路径,为无人机、机器人、智能仓储等
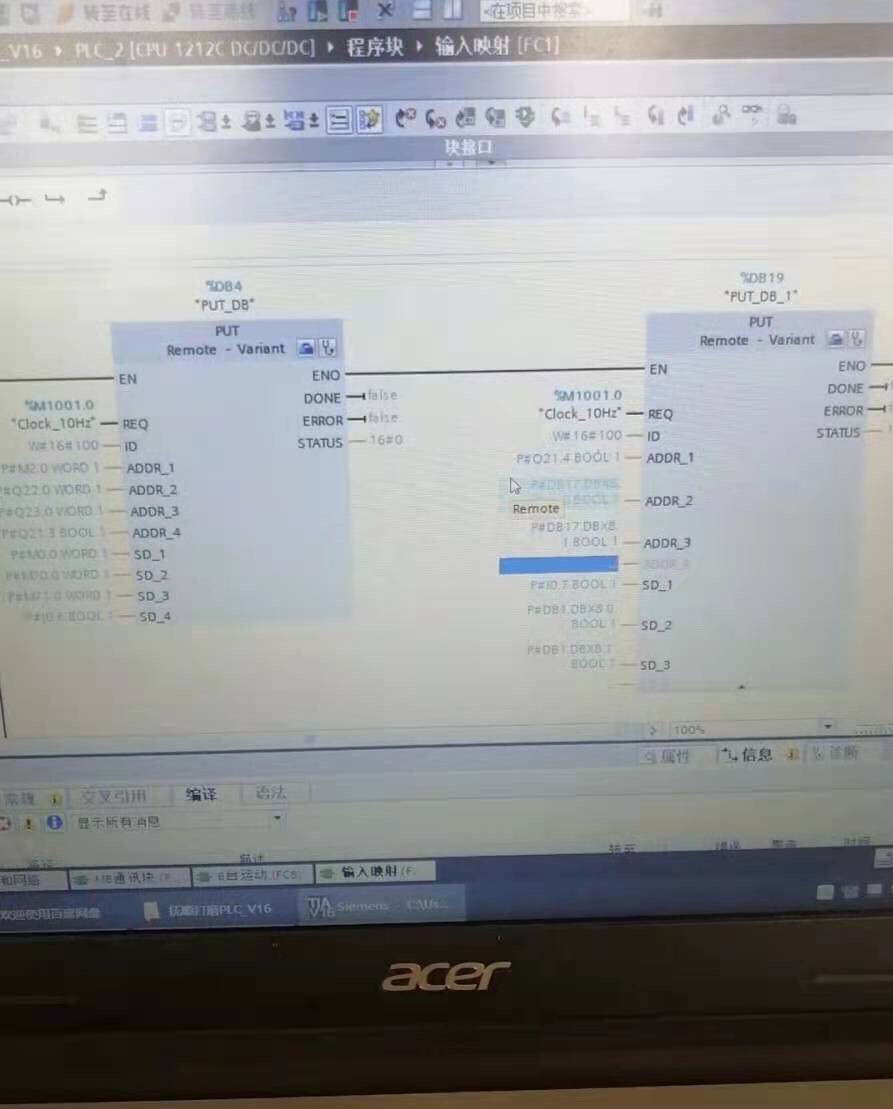
西门子1215与1212做的程序,成功项目,一个程序包含modbus rtu通讯,与库卡C2机器人的profibus通讯,两个1200之间的S7通讯,与威纶通触摸屏的以太网通讯,包含变频器控制,伺服控制(伺服功能块本人将PTO控制常用指令集成在一个FB块里),使用4个台达伺服和2个步进,仅供各位参考最近完成了一个基于西门子1215与1212的超有趣项目,跟大家分享下其中的技术要点和实现过程,希望对
解决pip install连接官方源安装很慢,甚至error101:network is unreachable——开源镜像!用起来!遇到问题解决方案附国内开源镜像常用地址遇到问题需要使用很多库文件,比如pandas,sciki-image,在用pip install pandas安装库时,一直显示网络不可达(明明pandas没有很大,有时候下载的还是挺快的,偶尔‘犯病”吧。。。)有时候遇到这种小
NumPy是Python科学计算的核心库,提供高效的ndarray多维数组对象和丰富运算功能。其核心特点包括:同质数据类型、固定大小、连续内存存储和向量化运算。基本操作涵盖数组创建(如np.array()、np.zeros())、形状调整(reshape/flatten)、索引切片、数学运算(支持广播机制)及统计计算(mean/sum等)。NumPy还支持文件IO,常用于数据分析、机器学习等领域,
Labelme使用——数据集标注详解
背景pip install 突然出现以下的报错: [WinError 10061] 由于目标计算机积极拒绝,无法连接。更改浏览器的设置首先查找资料之后,先尝试更改浏览器的设置(本人尝试之后无效,可供参考)打开浏览器(firefox)选项,打开网络设置。在 配置访问互联网的代理服务器 条目之下,选择 使系统代理设置。修改系统的代理设置Step1 打开 更改以太...
yolov4实现目标图像集检测