登录社区云,与社区用户共同成长
邀请您加入社区
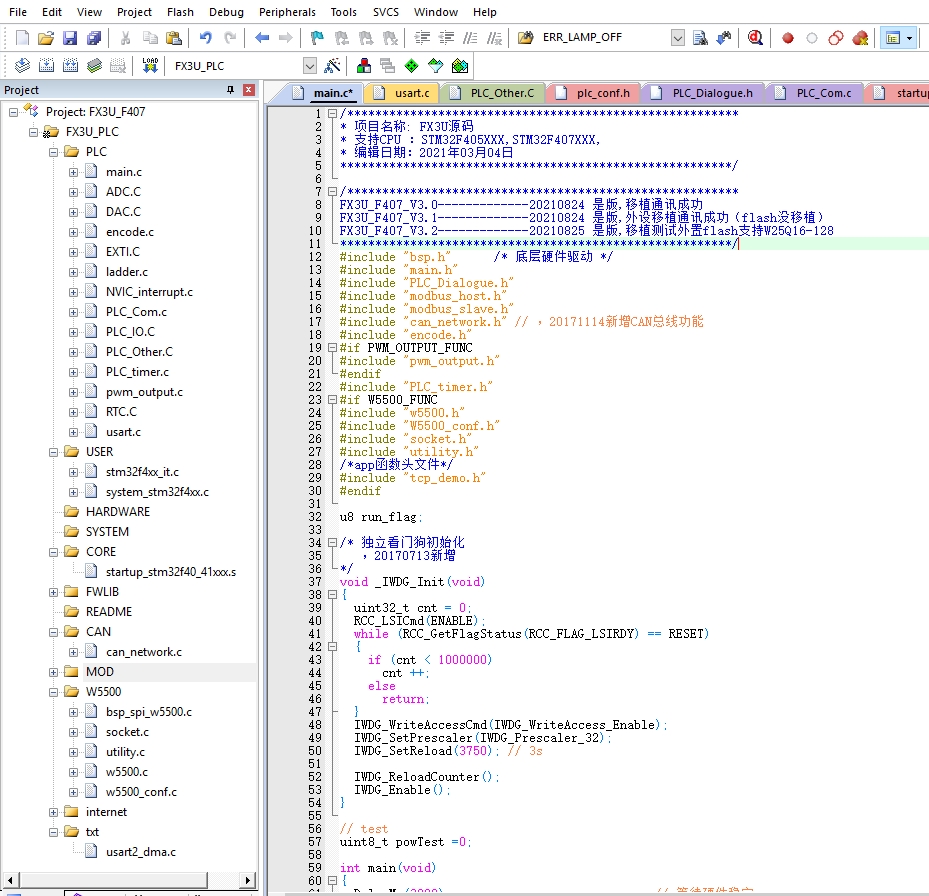
但要是做量产项目,还是得找原作者搞标准库当面交易——别问我怎么知道的,去年有个项目用了网传的Hal版,结果现场出现随机死机,后来发现是DMA缓存溢出没处理干净。最近在工控圈子里看到几个老哥在倒腾STM32F4系列的工控板源码,正好手头有个项目用到了STM32F407+FX3U的方案,这玩意儿搞过的人都知道,掉电数据保存是刚需。最后提醒下,源码里的PLC通信协议栈用了魔改版的三菱协议,想自己移植的话
最终模型在26cm×18cm的FR4板上实现了4.7dBi增益(比预期高0.2),驻波曲线在2GHz处1.42。先说个有意思的现象:同样的阵列布局,用不同批次FR4板实测结果能差0.3dBi增益,介电常数波动坑人不浅。毕竟FR4的脾气你懂的,同一块板子不同区域介电常数都能差个0.1,多加点参数化变量能救命。2GHz微带阵列天线,HFSS仿真模型,介质板为FR4,增益4.5dBi,驻波小于1.5。2
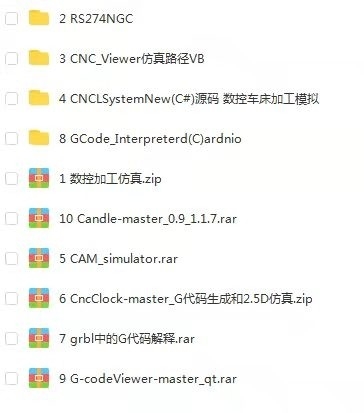
源码里虽然没做这些安全设置,但正好可以自己动手加上,当作练手的好机会。CNC雕刻机上位机新手源码C#源码,里面有详细dxf解析过程,生成G代码思路,dxf导入生成G代码,dxf导入,没有其他格式导入,睁大眼睛看清楚,适合新手源码。CNC雕刻机上位机新手源码C#源码,里面有详细dxf解析过程,生成G代码思路,dxf导入生成G代码,dxf导入,没有其他格式导入,睁大眼睛看清楚,适合新手源码。比如组码1
AGV全覆盖移动避障路径规划扫地机器人路径规划第一类算法 全覆盖智能算法%% 基于深度优先搜索算法的路径规划—扫地机器人移动仿真% 返回深度优先搜索实现全覆盖的运行次数% 将栅格模型的每一个栅格看成一个点% 实际中栅格模型是连续的,在计算机处理时看作离散的% 将栅格模型抽象为标识矩阵,矩阵对应位置的标记表示栅格对应位置的状态第二对比算法%% 随机碰撞的路径规划—扫地机器人移动仿真% 返回深度优先搜
在微软最有价值专家(16届)的指导下,运用跨平台机器学习框架ML.NET来创建机器学习解决方案,将人工智能技术应用于实际任务场景中。