登录社区云,与社区用户共同成长
邀请您加入社区
在 ROS 2 与 EtherCAT 协同的机器人架构中,望获rtLinux 的实时调度与核心隔离能力,可以作为关键任务执行和系统干扰控制的技术基础之一。但只有将其与合理的线程设计、正确的数据交接、可靠的主站实现及完整的异常测试结合起来,才能形成可预测、可诊断、可维护的实时控制系统。
本文针对机器人控制系统中EtherCAT从站无法进入或运行中退出OP状态的问题,系统分析了其背后涉及的状态机转换、PDO映射、同步管理器、分布式时钟、看门狗及实时调度等多重因素。强调仅依赖主站扫描结果易误判故障根源,提出应结合ALStatus/ALStatusCode、WKC、通信链路与实时任务时序,建立分层排查流程。通过案例说明,故障诊断需从现象定位到配置核对、日志分析,最终实现可复现的验证闭环
在ROS2与EtherCAT机器人控制系统中,实时线程与上层线程间的数据交接面临线程安全、实时性与数据一致性三重挑战。本文针对目标位置等共享数据的传递问题,分析互斥锁、SPSC无锁队列、双缓冲与原子操作四种方案的适用场景。强调应基于数据语义(如是否需最新值、是否有序)、生产消费模型及可预测性要求,而非单纯追求“无锁快”。提出应结合线程隔离、内存模型验证与压力测试,确保关键路径执行时间可分析、最坏情
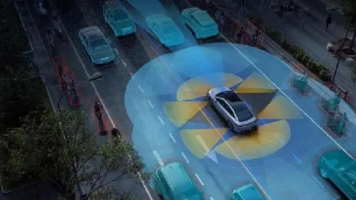
中国激光雷达厂商虽垄断全球97%市场份额,却普遍亏损,遭西方媒体嘲讽。实则因车企压价、核心芯片依赖进口及双业务线内耗所致。但企业正以芯片化降本、机器人业务盈利反哺、数字化管理提效三张牌破局,战略性亏损实为构建技术壁垒。随着成本重构与效率提升,盈利已近在咫尺,中国智造正从“低价竞争”迈向“价值引领”。
中国大模型从"自营API"转向"嵌入云平台被采购",智谱、月之暗面等已进入AWS、Azure、Google Cloud三大全球云厂商体系。:10月14日至16日,人工智能产业大会将在济南召开,重点关注珞石机器人等企业的具身智能产品商业化进展。:从训练场建设到产品落地,我国具身智能产业正从实验室走向规模化应用,全国70多家训练场已投入真机训练。:Anthropic考虑采用三星2nm工艺,反映AI芯片
随着人形机器人、工业机器人、移动机器人和具身智能系统不断向复杂化发展,机器人控制系统已经不再是一个简单的“传感器采集数据→控制器计算→电机执行”的单一闭环。现在一台机器人可能同时运行 ROS 2、ros2_control、EtherCAT、视觉识别、深度学习模型、SLAM、路径规划、语音交互、网络通信、日志系统以及大量后台服务。CPU 上同时存在几十甚至上百个线程并不奇怪。对于普通计算任务来说,这
在复杂机器人系统中,不同任务具有显著的时间尺度差异(如1kHz控制与30Hz视觉),若简单共享同一执行资源,将导致高频任务受低频任务阻塞,引发延迟与抖动。为实现可预测运行,需基于实时等级建立明确的时间、执行与资源边界。通过多速率控制架构,划分硬实时、确定性处理与非实时域,结合CPU隔离、双缓冲数据交换、无锁通信、合理使用CallbackGroup与多Executor,并考虑内存、缓存、I/O等资源
本文深入剖析了1kHz机器人控制从ROS2到电机的完整实时链路,揭示了控制指令在软件与硬件间传递的关键环节:ROS2→ros2_control→Controller→HardwareInterface→EtherCAT→驱动→中断→CPU→伺服驱动→电机。强调实时性不仅依赖于通信协议(如EtherCAT),更取决于中断处理、调度、核心隔离、IRQ亲和性及应用层设计等系统级协同。指出“1kHz”并非
一台机器人若需每1毫秒完成一次“读取-计算-输出”循环,意味着控制线程必须以1kHz频率精准运行。然而,仅靠高算力不足以保证实时性,关键在于克服调度抖动(jitter)与截止时间错过(deadline miss)。真正的挑战在于:如何确保该线程在每个周期内可预测地获得CPU资源。这要求综合运用SCHED_FIFO、SCHED_RR、SCHED_DEADLINE等实时调度策略,并结合CPU核心隔离、
本文深入剖析了Linux实时化中的核心隔离机制,指出仅靠CPU亲和性(CPUaffinity)无法保障实时任务的确定性执行环境。真正的实时性能不仅依赖于PREEMPT_RT带来的内核抢占与中断线程化,更需通过CPU隔离、IRQaffinity、定时器与RCU活动控制等手段,实现对实时核心的全面资源保护。文章强调,核心隔离的本质是“限制非实时活动进入关键CPU”,而非简单绑核。在工业控制、机器人等场
CPU 4专门给控制线程看起来一切都很好。但是CPU 4仍然可能处理某些硬件中断。网卡PCIe设备USB定时器传感器存储这些设备发生事件时,都可能触发中断处理。控制线程↓正在执行↓硬件IRQ到来↓CPU响应中断↓控制线程暂时受到影响如果这种中断非常频繁,那么实时控制任务的执行时间就会产生抖动。实时CPU│├── 控制线程├── 实时Executor└── 必要实时任务尽量减少:│├── 普通任务├
在ROS2实时控制中,即使完成CPU隔离与线程优先级设置,仍可能出现微秒级抖动,根源常被忽视——内存不确定性。动态内存分配(如new/malloc)、缺页故障、缓存竞争等会引入不可预测延迟,影响1kHz控制周期的确定性。关键在于:实时路径应避免运行时内存操作,转而采用预分配、内存池、环形缓冲区和对象复用等机制,将不确定性提前至初始化阶段。同时需结合内存锁定(mlockall)、预触碰(prefau
ROS2需要实时Linux以确保机器人控制任务的确定性与低延迟。普通Linux调度无法保障关键任务(如1kHz关节控制)的及时执行,而SCHED_FIFO、SCHED_RR、SCHED_DEADLINE三种实时调度策略分别从优先级、轮转和时间约束角度提供更精确的任务管理。其中,SCHED_DEADLINE尤其适合周期性控制任务,能明确表达周期、运行时间和截止时间。然而,调度策略仅是系统实时性的基础
ROS2实时控制面临的核心挑战是任务间资源竞争,尤其在多任务共用CPU时易引发周期抖动(Jitter)。仅靠线程优先级或绑定CPU核(CPUAffinity)不足以保障实时性,必须结合CPU核心隔离(CoreIsolation)与中断请求亲和性(IRQAffinity),实现对关键任务的完整资源保护。真正的实时系统需从应用层到内核层协同规划:合理分配CPU、隔离中断、管理内核任务,形成确定性执行环
在前面的文章中,我们已经从多个角度分析了 ROS 2。第一篇,我们从 Node、Topic、Service、Action、DDS 和 QoS 入手,建立了 ROS 2 的整体认知。第二篇,我们进一步分析了一个 ROS 2 Node 从启动到执行的过程,理解了 Node、Process、Thread、Callback 和 Linux 调度器之间的关系。第三篇,我们讨论了 Topic、Service、
在工业机器人、智能制造等实时场景中,系统不仅需确保任务按时执行,更关键的是在任务失准时能及时发现、隔离并恢复。传统“仅检测超时”的机制已不足,真正的实时系统需构建闭环:任务执行→监测→故障判断→隔离→恢复或进入安全状态。Watchdog不仅是定时器,更是基于时间契约的故障检测与响应体系,需结合心跳、执行时间、功能状态等多维度判断。复杂系统需分层监控(任务级、模块级、系统级),并制定差异化恢复策略。
随着机器人与智能制造发展,AI与实时控制共存成为关键挑战。传统双系统架构(如Linux+RTOS)虽可隔离任务,却带来通信复杂、资源冗余等问题。现代实时Linux正转向“实时域+通用域”架构:通过CPU、内存、IRQ、DMA、网络等多维度资源隔离,结合不同调度策略(如SCHED_FIFO、SCHED_DEADLINE),实现AI任务与控制任务在统一平台上的高效共存。核心在于时间解耦——控制任务不等
本文系统阐述了构建可信实时Linux测试环境的方法:从分析CPU拓扑与任务分布入手,通过核心隔离、IRQ绑定与亲和性配置,建立低干扰的实时执行域;再结合cyclictest在高负载下测量最大延迟,并利用ftrace、perf等工具定位异常根源,实现从“测出延迟”到“解释延迟”的工程跃迁。强调实时性非单一参数优化,而是涵盖调度、硬件资源、中断、内存、网络等多维度的系统级设计,最终目标是实现可复现、可
当传感器、伺服驱动器、机器人关节以及其他工业设备通过 EtherCAT、TSN 等实时网络与控制器连接之后,实时系统面对的问题就不再只是“CPU什么时候运行任务”,而变成了一个完整的端到端问题:数据什么时候产生、什么时候到达、什么时候触发任务、任务什么时候获得 CPU、什么时候完成计算,以及控制指令什么时候再次通过网络发送出去。
在实时工业控制中,仅保证CPU任务按时执行不足以实现真正“实时”。系统需确保从传感器数据采集、网络传输、控制计算到指令输出的端到端确定性。传统网络的延迟抖动、中断干扰、内存分配等问题,均可能破坏控制周期的稳定性。因此,实时系统必须从调度、核心隔离、内存管理延伸至实时网络(如EtherCAT、TSN),通过时间同步、流量调度与资源隔离,构建可预测的通信链路。未来实时Linux的发展,关键在于将网络纳
本文深入剖析了实时Linux中影响任务响应时间的关键因素——IRQ与SoftIRQ。尽管调度器、CPU隔离等机制已优化,但硬件中断和后续内核处理仍可能引发突发延迟(如从5μs升至500μs以上)。文章指出,中断的异步性、软中断的执行时机及NAPI轮询机制均可能干扰实时任务,尤其在机器人、工业控制等场景中,需通过IRQAffinity、SoftIRQ隔离与资源规划,构建完整的确定性执行域。真正的实时
实时Linux中,高优先级任务可能因锁竞争而被阻塞,形成“优先级反转”:低优先级任务持锁,中优先级任务抢占其执行权,导致高优先级任务无法运行。这在机器人控制等实时系统中极为危险,会破坏最坏响应时间的可预测性。解决之道是采用优先级继承,临时提升持锁任务的优先级,使其尽快释放资源。同时需配合核心隔离、中断隔离与短临界区设计,从调度、资源管理与架构层面构建可预测的实时环境。真正的实时性不在于“谁优先”,
gitignore。
本文深入探讨了SLAM(同步定位与建图)技术中的图优化方法。图优化通过构建位姿图模型,将SLAM问题转化为非线性优化问题,显著提升了定位和建图的精度与效率。文章详细分析了图优化的工作原理,包括节点(位姿)和边(约束)的构建、闭环检测机制以及优化算法实现。与传统滤波方法相比,图优化具有计算高效、全局一致和可扩展性强等优势。文中还提供了实用的实现步骤、工业应用案例以及关键面试问题解答,为开发者掌握这一
本文深入探讨了机器人全局路径规划中的两大经典算法:Dijkstra和A搜索算法。文章从基础概念出发,详细解析了Dijkstra算法的最短路径优先搜索机制和A算法的启发式搜索原理,重点分析了A*算法中启发函数的设计原则及其对算法性能的影响。通过对比两种算法的特性、优劣和适用场景,为实际应用提供选择依据。文章还针对工程实践中的常见问题(如路径不平滑、动态环境适应、大规模地图处理等)提出了优化策略,并包
本文深入解析了移动机器人导航中的两种主流局部路径规划算法:动态窗口法(DWA)和时序弹性带(TEB)。DWA通过实时计算可行速度空间实现动态避障,计算效率高;TEB采用时空优化框架,路径平滑度好但计算量较大。文章详细对比了两种算法在计算效率、鲁棒性等方面的性能差异,并提供了基于场景特点的选型决策树。针对工程实践中常见的抖动、收敛失败等问题,给出了具体调优方案和参数配置建议。通过工业AGV和服务机器
时间同步技术是机器人多传感器协同工作的核心,直接影响系统性能上限。本文系统阐述了该技术的原理体系,包括硬件时钟同步(PPS信号)、网络时间协议(PTP/NTP)和时钟漂移补偿机制,提出分层式时间管理架构和分布式协同模型等实现方案。针对工程实践中的硬件限制、动态环境等挑战,分析了FPGA实现、温度补偿等解决方案,并建立了包含静态/动态测试的验证框架。通过巡检机器人案例展示了3ms同步精度的业务价值,
本文深入探讨机器人系统中多传感器时间同步的关键技术与实现方案。研究显示,毫秒级时间误差可导致厘米级定位偏差,直接影响SLAM等应用的精度。文章系统分析ROS时钟体系的三层架构(全局逻辑时钟、节点本地时钟、硬件时钟),提出硬件级PTP同步与软件动态补偿相结合的方法,实现微秒级精度控制。通过典型工业案例验证,优化后的同步方案使质检精度提升至±0.8μm,效率提高270%。研究还前瞻性探索LSTM时序预
二开的核心原则是。
本文详细介绍了新手如何参与GitHub开源项目的完整流程。主要内容包括:1)通过Fork功能复制项目到个人账户,实现代码自由修改;2)使用Clone命令将代码下载到本地;3)讲解Fork的必要性和权限管理原理;4)保持个人仓库与官方同步的方法;5)对比企业内部开发和开源贡献的差异;6)如何通过申请成为Issue的Assignees来认领任务;7)开源社区的沟通技巧和注意事项。文章以1Panel-d
本文详细的介绍了使用lerobot框架在so-arm100机械臂上复现相关robot learning算法详细流程(含本地数据训练和错误排查)。
是否可以在整个解决方案中找到代码行数?我听说过 MZ-Tools,但是否有开源等效项?
传统的流量分析仅限于数据包头部,通过传输协议和应用程序端口识别应用程序协议。许多应用程序协议在开发时会遵循某些标准端口的分配。例如,SMTP使用TCP协议和端口25,Telnet使用TCP协议和端口23。这些协议和端口的关联在Unix系统下的/etc/protocols文件中明确指定。在RPC出现之前,许多网络服务使用静态端口分配,即每个服务都有一个固定的端口号。随着服务数量的增加,固定的端口号可
如何从GitHub上快速查找热门开源项目?值得一看~
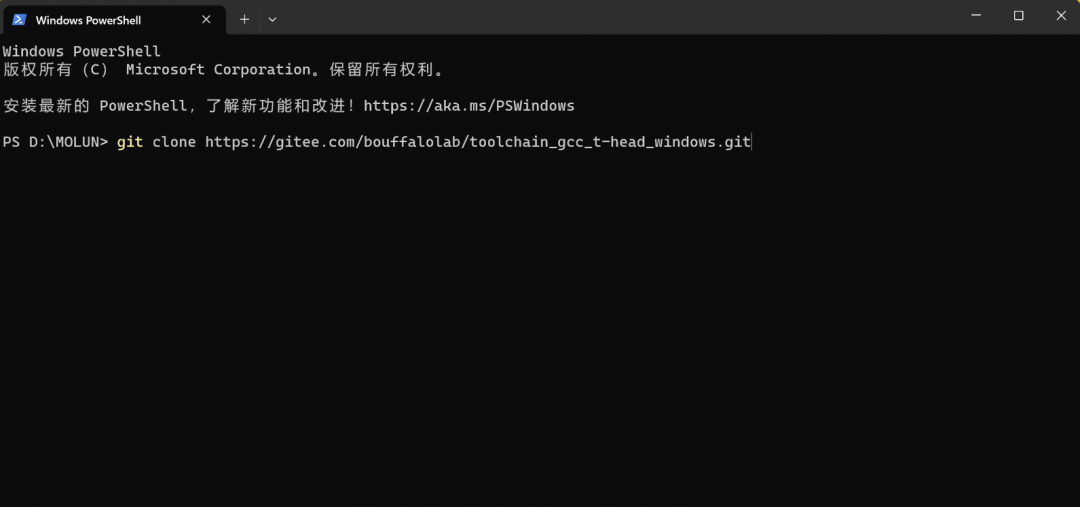
将 make、ninja、下载的 risc-v 工具链路径配置到系统环境变量中, 其中 make 和 ninja 工具位于 bouffalo_sdk/tools 目录下。使用 git clone 前请确保已正确安装 git,打开支持 git 的终端输入以下命令即可获取最新的 SDK。完成上述步骤以后,需要检查是否真的安装成功。输出上面的类似内容说明环境安装成功,下篇介绍固件编译烧录。进入到要下载的