登录社区云,与社区用户共同成长
邀请您加入社区
本文解析Hugging Face在具身智能领域的开源布局,重点拆解LeRobot框架及SO-100等低成本桌面机械臂的技术原理。通过代码示例与场景对照,为开发者提供从环境配置到模型训练的实操指南,并澄清社区关于鸭形机器人的技术语境,提供直接可复用的开发思路。
本文解析Hugging Face于2024年5月推出的开源机器人学习框架LeRobot。结合SO-100机械臂与Diffusion Policy扩散策略算法,详细拆解桌面抓取任务的技术原理与代码实现,并分析该框架在独立开发、科研实验及企业自动化改造中的具体应用路径。
2024年9月18日Figure公司发布Figure 02,其跳入熔炉动作验证了端到端神经网络的控制精度。本文解析视觉语言动作模型技术细节,剖析端到端架构对传统控制的替代方案,并提供基于OpenVLA与PyTorch的实操代码及环境配置命令,指导开发者在仿真环境中验证推理逻辑,探讨普通技术人员接入具身智能技术栈的具体路径。
近期网络流传的Hugging Face鸭形机器人实为社区基于LeRobot框架与OpenVLA模型的二次开发。本文澄清事实,拆解70亿参数视觉语言动作模型的核心原理,并提供从数据采集、模型调用到硬件控制的完整实操代码与步骤,为开发者提供具身智能落地参考。
澄清Hugging Face未发布鸭形机器人,其核心在于LeRobot框架与7B参数OpenVLA模型。本文拆解机械臂抓取核心步骤,提供OpenVLA推理代码,解析对独立开发者、中小企业及科研人员的具体价值。
本文解析Hugging Face开源的LeRobot具身智能框架。以机械臂抓取小黄鸭任务为例,拆解Diffusion Policy核心算法原理,并提供环境配置与模型推理的Python代码示例,分析低成本硬件方案对高校科研与中小企业的具体应用价值。
佐治亚理工学院研究揭示可穿戴电阻抗肌电(EIM)信号核心机制:EIM主要反映肌束长度与激活状态,而非肌肉力,其与力的关系依赖关节运动学。通过多模态同步实验及双频比率分析,证实低频/高频比值(R10k/R100k)可分离激活信息,而电抗比值(X10k/X100k)反映结构变化。在行走中,主成分分析实现跨参与者、无需校准的肌束长度估计。该研究为EIM作为低成本、低功耗的神经肌肉感知方案提供理论基础,推
澄清网络关于Hugging Face鸭形机器人的误读,本文深度解析LeRobot具身智能开源框架与SO-100低成本机械臂项目。从行为克隆原理切入,剖析场景对照与扩散策略技术细节,并提供LeRobot推理代码示例,探讨该方案在独立开发者与高校实验室中的具体落地场景与实操价值。
本文拆解Hugging Face于2024年5月开源的LeRobot框架,讲解如何结合SO-100等低成本硬件实现桌面级机械臂抓取。内容涵盖硬件抽象、数据采集、ACT算法训练及代码部署,提供从环境搭建到模型推理的完整实操流程,适合具身智能开发者参考。
《电视大屏刷短视频的纯净之选:MyDV应用体验》摘要 针对电视端短视频体验的痛点,MyDV应用提供了专业解决方案:专为Android TV设计,支持原生遥控器操作,交互符合电视使用习惯;无广告无会员,界面简洁流畅;轻量优化适配老旧设备,解决投屏延迟与卡顿问题。用户可通过指定渠道获取最新版本,U盘安装即可享受即开即用的纯净体验。MyDV以极致专注重塑大屏刷视频的舒适感,是替代手机投屏的理想选择。
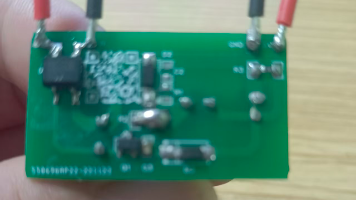
本文介绍了一种基于AH86992芯片的非隔离220V转5V200mA电源方案,该方案无需桥式整流器,简化了电路设计并降低成本。AH86992芯片集成高压MOSFET和控制器,能直接处理交流电压,具有高效率、低功耗和高可靠性特点。相比传统方案,该设计元件更少、效率提升3-5%、体积更小且可靠性更高,适用于智能家居、物联网等小功率场景。测试显示其效率超80%,纹波小于50mV,温升稳定,完全满足低功耗
第二,长线7×24小时连续流式运算下累积漂移无法抑制,开源SLAM依靠回环检测修正漂移,而边海防沿线摄像机点位固定,不存在机器人移动过程中的回环路径,回环机制失效以后误差持续累积,三维地图随时间逐步扭曲失真,这是开源纯视觉SLAM无法落地长线边防最核心的拦路虎;边海防实战迫切需要新一代国产化纯视觉SLAM体系:基于固定摄像机连续视频流,不依赖激光雷达、惯导、地面控制点集群,在野外边缘节点本地完成二
# 五、总结具身智能正处于类似2020年大语言模型的关键节点——技术方向已基本明确,规模化突破在望,但距离真正的产业爆发还有一段路要走。宇树科技"2-5年GPT时刻"的预判,既是对技术曲线的合理预估,也是对行业信心的提振。本文将系统梳理具身智能的技术栈现状,分析"GPT时刻"的前置条件,并给出2030年前的技术路线图预判。:VLA模型的训练需要海量的机器人操作数据,但获取成本极高。当前最大的瓶颈是
2026 年 7 月 2 日,宇树科技科创板 IPO 注册生效,成为 A 股"具身智能第一股"。从获受理到注册生效仅 104 天,创下科创板预先审阅机制落地以来最快审核纪录。这家以四足和人形机器人闻名的公司,带着 5500 台人形出货和 20 亿研发投入的募资方案,站到了聚光灯下。宇树的上市不仅是一家公司的里程碑,更标志着具身智能产业从"实验室炫技"迈向"规模交付"的关键拐点。
正如复旦大学-新加坡管理大学2025年度人工智能论坛上形成的共识:"人工智能已不再只是技术创新的前沿,更成为重塑人类生活、工作与治理方式的重要社会力量,呼吁各国加强合作,共同构建可信、协同、共赢的全球AI治理体系。根据学术影响力、技术突破性和产业贡献度等多维度标准,可以筛选出人工智能领域最具代表性的学者群体,他们的智慧结晶不仅推动了科学前沿的拓展,也深刻改变了人类社会的发展轨迹。在人工智能的历史长
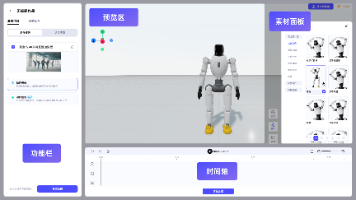
人形机器人正加速从实验室走向商业化应用,但高门槛的动作开发技术阻碍了大众化创作。智元机器人推出的灵创平台通过动作捕捉、AI算法和零代码设计,实现了机器人动作的快速生成与编排。该平台包含五大功能模块:官方素材库提供标准化模板;动作模仿模式可将人类视频转化为机器人动作;音频编排实现语音与表演同步;动作混剪支持多段动作拼接;设备联动功能管理多台机器人协同表演。技术核心在于姿态估计、运动重定向和强化学习优
在现代电子设备中,风扇电机的驱动控制是散热系统的关键组成部分。GC1267F 是一款由浙江新麦科技有限公司生产的单相全波风扇电机预驱动芯片,适用于需要大风量和大电流的服务器以及消费类电器风扇电机驱动。
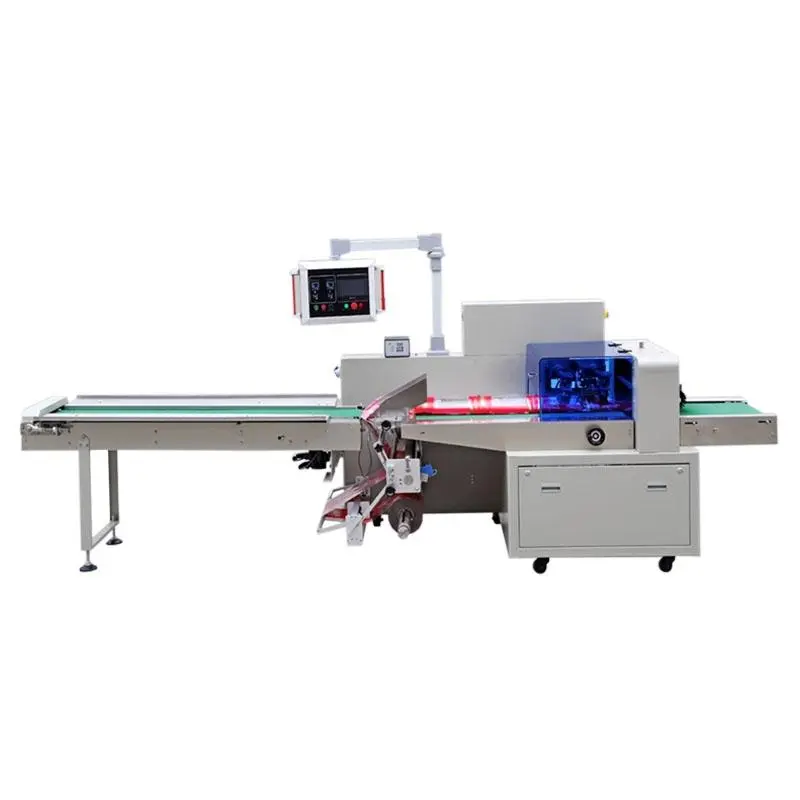
其中,自动称重包装机一体机以其独特的技术优势,将称重和包装两个环节紧密结合,大大提高了生产效率,降低了人力成本,成为包装行业的一大革新。此外,互联网和物联网技术的融合也将为自动称重包装机一体机的发展带来更多可能性,实现远程监控、数据分析等更多功能。自动称重包装机一体机是一种集成了称重和包装功能的自动化设备,它利用先进的传感器和计算机技术,实现了对物品的快速、准确称重,并在完成称重后,自动进行包装操
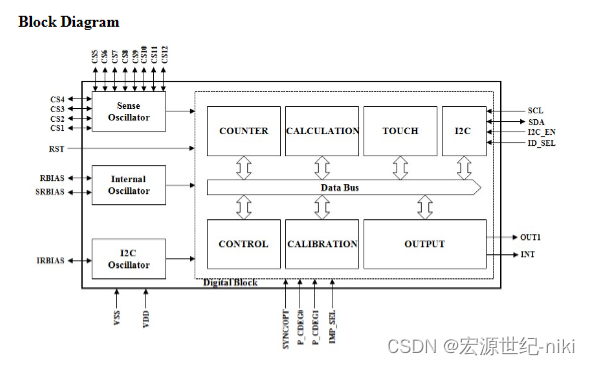
TSM12C QFN-32 十二通道电容式触摸传感器芯片
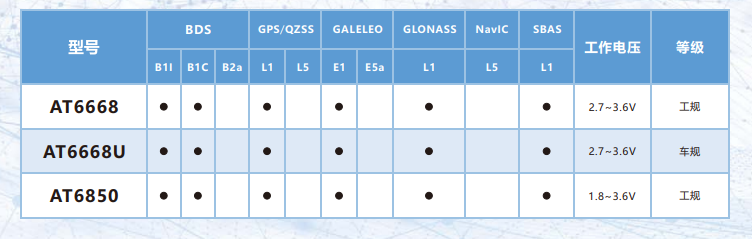
单频 GNSS芯片:AT6668和 单频 GNSS芯片:AT6850
通过编写控制机器人的代码,实现机器人的感知、决策和行动。例如,使用Python语言结合ROS(机器人操作系统)进行机器人编程,可以实现机器人的导航、物体识别等功能。具身智能是指将智能技术嵌入到物理实体中,使其具备感知、思考、行动的能力。与传统的嵌入式系统相比,具身智能更注重系统的自主性、适应性和智能性。智能家居系统也是具身智能的重要应用领域。通过编写控制家居设备的代码,实现家居设备的自动化、智能化
AH3381是一款高集成度开关式升压充电芯片,专为2/3电池组锂离子电池设计。该芯片支持4.5V~5.5V输入升压至16V,提供3A可调充电电流,具备完整的充电管理功能(涓流/恒流/恒压/终止)和电池均衡功能。内置多重保护机制,包括输入欠压/过压保护、电池短路保护、热保护等,采用4x4QFN-24封装。适用于蓝牙音箱、电子烟、POS机等设备的锂离子电池充电系统。
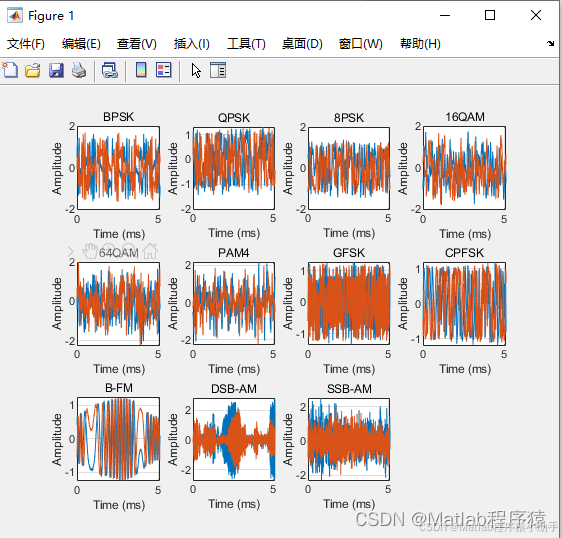
基于深度学习的调制识别系统利用复杂的数学模型和算法来识别和分类从不同来源接收到的无线信号的调制类型。深度学习模型的使用是这一系统的核心,因为它允许系统从原始的或经过少量预处理的信号中学习到复杂的模式和特征。系统开始于定义可能遇到的调制类型,这包括了BPSK、QPSK、8PSK、16QAM、64QAM等常见的数字调制方式,以及PAM4、GFSK等较少见的类型。这涉及到信号的生成、通过具有现实特征的信
本文针对TT119/PM1132芯片在220V转5V应急灯应用中的设计方案展开分析。首先介绍了芯片特性,包括85V-265VAC宽压输入、5V直流输出及集成保护功能,强调其与应急灯低功耗、高可靠性需求的匹配。核心电路设计部分详细说明了电源转换模块和控制保护电路的关键元件配置。此外,文章还拓展了该芯片在家用电器、照明系统、工业自动化等领域的应用场景,突出其作为紧凑型高压转低压解决方案的通用性和灵活性
摘要:AH7691D芯片支持100V转12V正负压输出,输入范围8V-120V,效率高达92%-93%。负压方案通过Buck-Boost拓扑改造实现-12V/1.5A输出,需增加电感和二极管,效率85%-88%。该芯片内置MOSFET,具有过流、过温等完善保护机制,适合中小功率电源转换场景。正压方案设计需注意外围元件选型,典型电路包括输入/输出电容配置和反馈网络调整。与同类芯片相比,AH7691D