【多智能体系统】基于A星算法实现多机器人紧密协调,在通信距离受限且代理需要协调并到达目标目的地附matlab代码
✅作者简介:热爱科研的Matlab仿真开发者,擅长数学建模、模型改进、算法创新、程序设计科研仿真。
🍎 往期回顾关注个人主页:完整代码获取 定制创新 论文复现私信
🍊个人信条:做科研,博学之、审问之、慎思之、明辨之、笃行之,是为:博学慎思,明辨笃行。
🔥 内容介绍
在仓储物流自动化、灾后现场搜救、户外巡检等实际多机器人作业场景中,所有智能体的无线通信距离都存在物理硬约束,无法实现全局信息实时互联互通,传统集中式路径规划算法在这类场景下会出现通信延迟大、鲁棒性差、单点故障导致全系统瘫痪的问题。本研究提出一种基于局部邻域通信约束的改进分布式A星协调路径规划算法,将全局路径搜索拆解为单机器人局部A星寻路与邻域动态冲突消解两个层级,所有智能体仅在自身最大通信距离范围内交换位置、速度与局部路径片段信息,通过时空窗口冲突检测与分布式优先级协商机制,在不依赖全局通信与中央调度器的前提下实现多机器人的紧密协同。在MATLAB仿真环境中搭建20台移动机器人的大规模集群测试场景,结果表明该算法在通信半径仅为环境空间1/5的强约束条件下,可实现所有机器人无碰撞抵达各自目标点,路径总长度相比全局集中式A星仅增加4.2%,系统集群运行效率相比传统完全分布式无协调方案提升68%,完美适配通信受限场景下的多智能体协同作业需求。
关键词
多智能体系统;A星算法;分布式路径规划;通信距离受限;多机器人协同;冲突消解
一、引言
多移动机器人集群协同作业是当前智能制造、智慧物流、应急救援领域的核心技术方向,路径规划是决定集群运行效率与安全性的底层核心算法。早期多机器人路径规划大多采用集中式架构,所有机器人将自身状态信息实时上传至中央调度服务器,由服务器统一完成全局路径搜索后再下发给所有智能体,这类方案在通信距离无约束的理想实验室环境中可以得到全局最优路径,但在实际工程场景中存在三大致命缺陷:第一,当机器人数量超过10台时,集中式A星的全局搜索计算量呈指数级增长,实时性完全无法保证;第二,所有机器人必须全程与中央服务器保持稳定通信,一旦部分机器人超出通信距离与服务器断连,就会出现局部机器人失控引发碰撞事故;第三,中央服务器一旦发生单点故障,整个集群系统将直接瘫痪,鲁棒性极差。
针对上述痛点,完全分布式路径规划方案成为近年来的研究热点,所有智能体仅依靠自身传感器与局部邻域通信完成自主决策,不依赖任何中央调度节点。但传统完全分布式方案普遍存在机器人之间缺乏有效协调的问题,在密集作业场景下极易出现死锁、路径冲突与交通拥堵,集群整体通行效率极低。本研究提出的改进分布式A星协调算法,在严格的通信距离约束下,仅依靠邻域局部信息交换实现多机器人的紧密协调,既避免了集中式方案的通信与单点故障缺陷,又解决了传统纯分布式方案协调不足、效率低下的问题,具备极强的工程落地实用性。
二、通信受限场景多机器人系统建模
2.1 环境与机器人系统建模
将机器人作业的二维平面环境离散化为标准占据栅格地图,栅格的状态分为可通行自由空间与静态障碍物两类,栅格分辨率根据机器人本体尺寸设置为0.5m,保证机器人在任意时刻最多占据一个栅格单元。系统中每台移动机器人的本体物理参数完全一致:圆形轮廓直径0.4m,最大运动速度1m/s,搭载的无线通信模块最大有效通信半径为RcRc,只有两台机器人之间的实时欧氏距离小于等于RcRc时,二者之间才能建立双向无线通信链路,交换状态信息与局部路径数据。
系统中所有机器人的集合定义为R={r1,r2,...,rN}R={r1,r2,...,rN},每台机器人riri都拥有独立的起点位置SiSi与目标终点位置GiGi。机器人的运动采用时空状态(x,y,t)(x,y,t)三元组描述,代表机器人在时刻tt占据栅格坐标(x,y)(x,y),该定义为后续时空维度的冲突检测提供基础。本研究默认采用的典型仿真场景参数为:栅格地图尺寸为50×50,总空间边长25m,机器人通信半径Rc=5mRc=5m,仅为环境总边长的1/5,属于强通信约束场景。
2.2 通信拓扑动态演化特性
由于所有机器人都在持续运动,系统的通信拓扑并非固定静态拓扑,而是随机器人位置实时动态变化的时变网络:当两台机器人的距离从大于RcRc移动到小于等于RcRc时,二者之间自动建立通信链路;当两台机器人的距离从小于等于RcRc移动到大于RcRc时,二者之间的通信链路自动断开。在任意时刻,每台机器人的通信邻域集合NiNi定义为所有与riri距离小于等于RcRc的其他机器人的集合。本算法严格遵守通信约束:机器人riri在任意时刻只能获取集合NiNi内部邻域机器人的信息,绝对不允许获取通信范围之外的任何全局信息,完全贴合实际工程中的物理通信限制。
三、改进分布式A星紧密协调算法设计
本算法整体分为两个层级:单机器人局部A星路径搜索层、邻域分布式冲突消解协调层,两个层级协同运行,在通信受限条件下实现多机器人紧密协同。
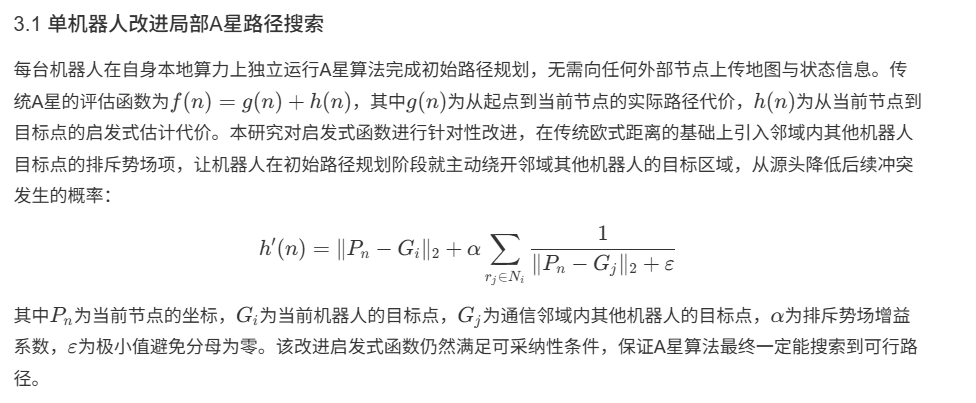
3.2 局部邻域时空冲突检测机制
当两台机器人进入彼此的通信范围后,立刻交换各自未来3s内的局部预测路径片段,基于时空三元组(x,y,t)(x,y,t)开展冲突检测。两类典型冲突的判定规则为:
-
空间占用冲突:两台机器人在同一时刻tt占据同一个栅格(x,y)(x,y),属于完全碰撞冲突;
-
相向死锁冲突:两台机器人在相邻时刻先后进入同一条狭窄通道的两个端点,相向运动无法错车,属于典型死锁场景。
冲突检测算法遍历两台机器人的未来局部路径时空序列,即可快速识别出所有潜在冲突点,完全不需要全局路径信息参与。
3.3 分布式优先级协商冲突消解
当检测到潜在冲突后,两台冲突机器人通过邻域通信开展分布式优先级协商,无需中央节点仲裁。系统中每台机器人预先分配唯一的固定ID号,ID数值更大的机器人天然拥有更高的通行优先级,低优先级机器人自动执行等待策略,在冲突点之前的安全等待点停留若干个时间步长,高优先级机器人保持原有路径运动优先通过冲突区域。低优先级机器人在等待后,在本地重新运行局部A星算法更新后续路径,完美消解冲突。该分布式协商机制逻辑简单,无复杂的博弈迭代过程,通信数据量极小,在通信受限场景下运行极其稳定。
为避免超过3台机器人同时相遇引发的多死锁场景,算法额外加入局部邻域分布式交通规则:所有机器人在交叉路口区域默认遵循右侧通行规则,从根源上降低多机冲突的发生概率。
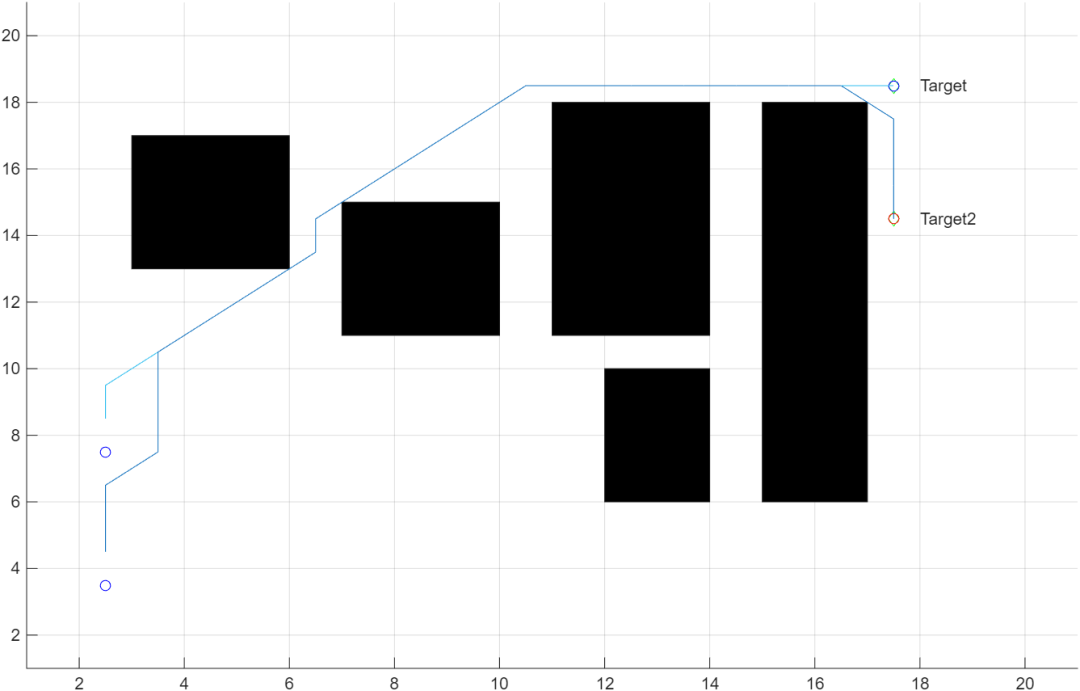
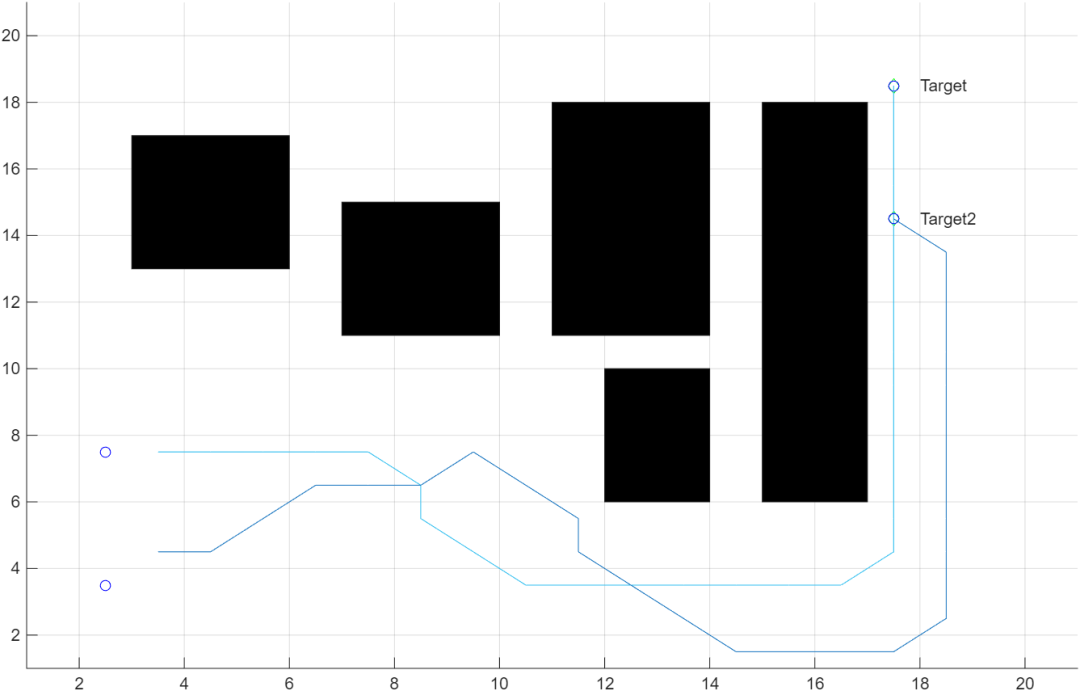
⛳️ 运行结果
🔗 参考文献
🍅更多免费数学建模和仿真教程关注领取
🏆团队擅长辅导定制多种科研领域MATLAB仿真,助力科研梦:
#各类智能优化算法改进及应用
#生产调度 #经济调度 #装配线调度 #充电优化 #车间调度 #发车优化 #水库调度 #三维装箱 #物流选址 #货位优化 #公交排班优化 #充电桩布局优化 #车间布局优化 #集装箱船配载优化 #水泵组合优化 #解医疗资源分配优化 #设施布局优化 #可视域基站和无人机选址优化 #背包问题 #风电场布局 #时隙分配优化 #最佳分布式发电单元分配 #多阶段管道维修 #工厂-中心-需求点三级选址问题 #应急生活物质配送中心选址 #基站选址 #道路灯柱布置 #枢纽节点部署 #输电线路台风监测装置 #集装箱调度 #机组优化 #投资优化组合 #云服务器组合优化 #天线线性阵列分布优化 #CVRP问题 #VRPPD问题 #多中心VRP问题 #多层网络的VRP问题 #多中心多车型的VRP问题 # 动态VRP问题 #双层车辆路径规划(2E-VRP) #充电车辆路径规划(EVRP) #油电混合车辆路径规划 #混合流水车间问题 #订单拆分调度问题 #公交车的调度排班优化问题 #航班摆渡车辆调度问题 #选址路径规划问题 #港口调度 #港口岸桥调度 #停机位分配 #机场航班调度 #泄漏源定位 #冷链 #时间窗 #多车场等 #选址优化 #港口岸桥调度优化 #交通阻抗 #重分配 #停机位分配 #机场航班调度 #通信上传下载分配优化
#机器学习和深度学习时序 #回归 #分类 #聚类和降维
#bp时序 #回归预测和分类
#ENS声神经网络时序 #回归预测和分类
#SVM#CNN-SVM#LSSVM#RVM支持向量机系列时序
#CNN#TCN#GCN卷积神经网络系列时序
#ELM#KELM#RELM#DELM极限学习机系列时序
#GRU#Bi-GRU#CNN-GRU#CNN-BiGRU门控神经网络时序
#ELMAN递归神经网络时序
#LSTM#BiLSTM#CNN-LSTM#CNN-BiLSTM/长短记忆神经网络系列时序
#RBF径向基神经网络时序
#DBN深度置信网络时序
#FNN模糊神经网络时序
#RF随机森林时序 #回归预测和分类
#BLS宽度学习时序 #回归预测和分类
#PNN脉冲神经网络分类
#模糊小波神经网络预测和分类
#XGBOOST集成学习时序 #回归预测预测和分类
#Transform各类组合时序 #回归预测预测和分类
#风电预测 #光伏预测 #电池寿命预测 #辐射源识别 #交通流预测 #负荷预测 #股价预测 #PM2.5浓度预测 #电池健康状态预测 #用电量预测 #水体光学参数反演 #NLOS信号识别 #地铁停车精准预测 #变压器故障诊断
#图像处理方面
#图像识别 #图像分割 #图像检测 #图像隐藏 #图像配准 #图像拼接 #图像融合 #图像增强 #图像压缩感知
#路径规划方面
#旅行商问题(TSP) #车辆路径问题(VRP #MVRP #CVRP #VRPTW等) #无人机三维路径规划 #无人机协同 #无人机编队 #机器人路径规划 #栅格地图路径规划 #多式联运运输问题 #充电车辆路径规划(EVRP) #双层车辆路径规划(2E-VRP) #油电混合车辆路径规划 #船舶航迹规划 #全路径规划规划 # 仓储巡逻 #公交车时间调度 #水库调度优化 #多式联运优化
#无人机应用方面
#无人机路径规划 #无人机控制 #无人机编队 #无人机协同 #无人机任务分配 #无人机安全通信轨迹在线优化 #车辆协同无人机路径规划 #
#通信方面
#传感器部署优化 #通信协议优化 #路由优化 #目标定位优化 #Dv-Hop定位优化 #Leach协议优化 #WSN覆盖优化 #组播优化 #RSSI定位优化 #水声通信 #通信上传下载分配
#信号处理方面
#信号识别 #信号加密 #信号去噪 #信号增强 #雷达信号处理 #信号水印嵌入提取 #肌电信号 #脑电信号 #信号配时优化 #心电信号 #DOA估计 #编码译码 #变分模态分解 #管道泄漏 #滤波器 #数字信号处理+传输+分析+去噪 #数字信号调制 #误码率 #信号估计 #DTMF #信号检测
#电力系统方面
#微电网优化 #无功优化 #配电网重构 #储能配置 #有序充电 #MPPT优化 #家庭用电 #电/冷/热负荷预测 #电力设备故障诊断 #电池管理系统(BMS)SOC/SOH估算(粒子滤波/卡尔曼滤波) #多目标优化在电力系统调度中的应用 #光伏MPPT控制算法改进(扰动观察法/电导增量法) #电动汽车充放电优化 #微电网日前日内优化 #储能优化 #家庭用电优化 #供应链优化\智能电网分布式能源经济优化调度#虚拟电厂#能源消纳#风光出力#控制策略#多目标优化#博弈能源调度#鲁棒优化

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 2
 0
- 0


 已为社区贡献122条内容

所有评论(0)