裸片 LSM6DSV16X 直挂 I²C:我把 ST 的 SFLP 融合块从寄存器一路读到姿态,踩了三个静默坑
仓库:https://github.com/sim336/lsm6dsv16x-sflp
许可:Apache-2.0
关键词:Rust / 嵌入式 / IMU / I²C / LSM6DSV16X / SFLP / 机器人
摘要
ST 的 LSM6DSV16X 片上带一块传感器融合单元(SFLP),能把加速度计和陀螺仪融合成一个四元数输出。常见做法是买一块带 MCU 的载板,让 MCU 去轮询芯片、再把结果转发给主机。
我这次走的是另一条路:把裸片直接焊到 SoC 自己的 I²C 控制器上,由 Linux 直读寄存器,然后组装出和载板逐字节相同的 12 字节块——这样下游代码完全不需要知道现在挂的是哪一种。
坑不在寄存器表,而在三个会静默失效的地方:总线上不报错、回读全部自洽、程序看起来一切正常,但结果就是错的。这篇文章把这三个坑、发现过程、以及怎么用测试把它们钉死,一次讲清楚。
一、为什么要做这个
先说清楚问题。LSM6DSV16X 的 SFLP 块会输出一个 game-rotation vector(游戏旋转矢量),本质上是个四元数,主机拿去就能当姿态用,不用自己写 madgwick 或互补滤波。
通常的拿法是:载板上放一颗小 MCU,MCU 轮询芯片,把融合结果发到另一条总线上,主机读一个寄存器就完事。这个设计本身没问题——MCU 管时序,主机读一个数。
但它有两个副作用:
- 芯片和「需要姿态的那一方」之间多了一个处理器;
- 寄存器级的行为,主机永远看不到。
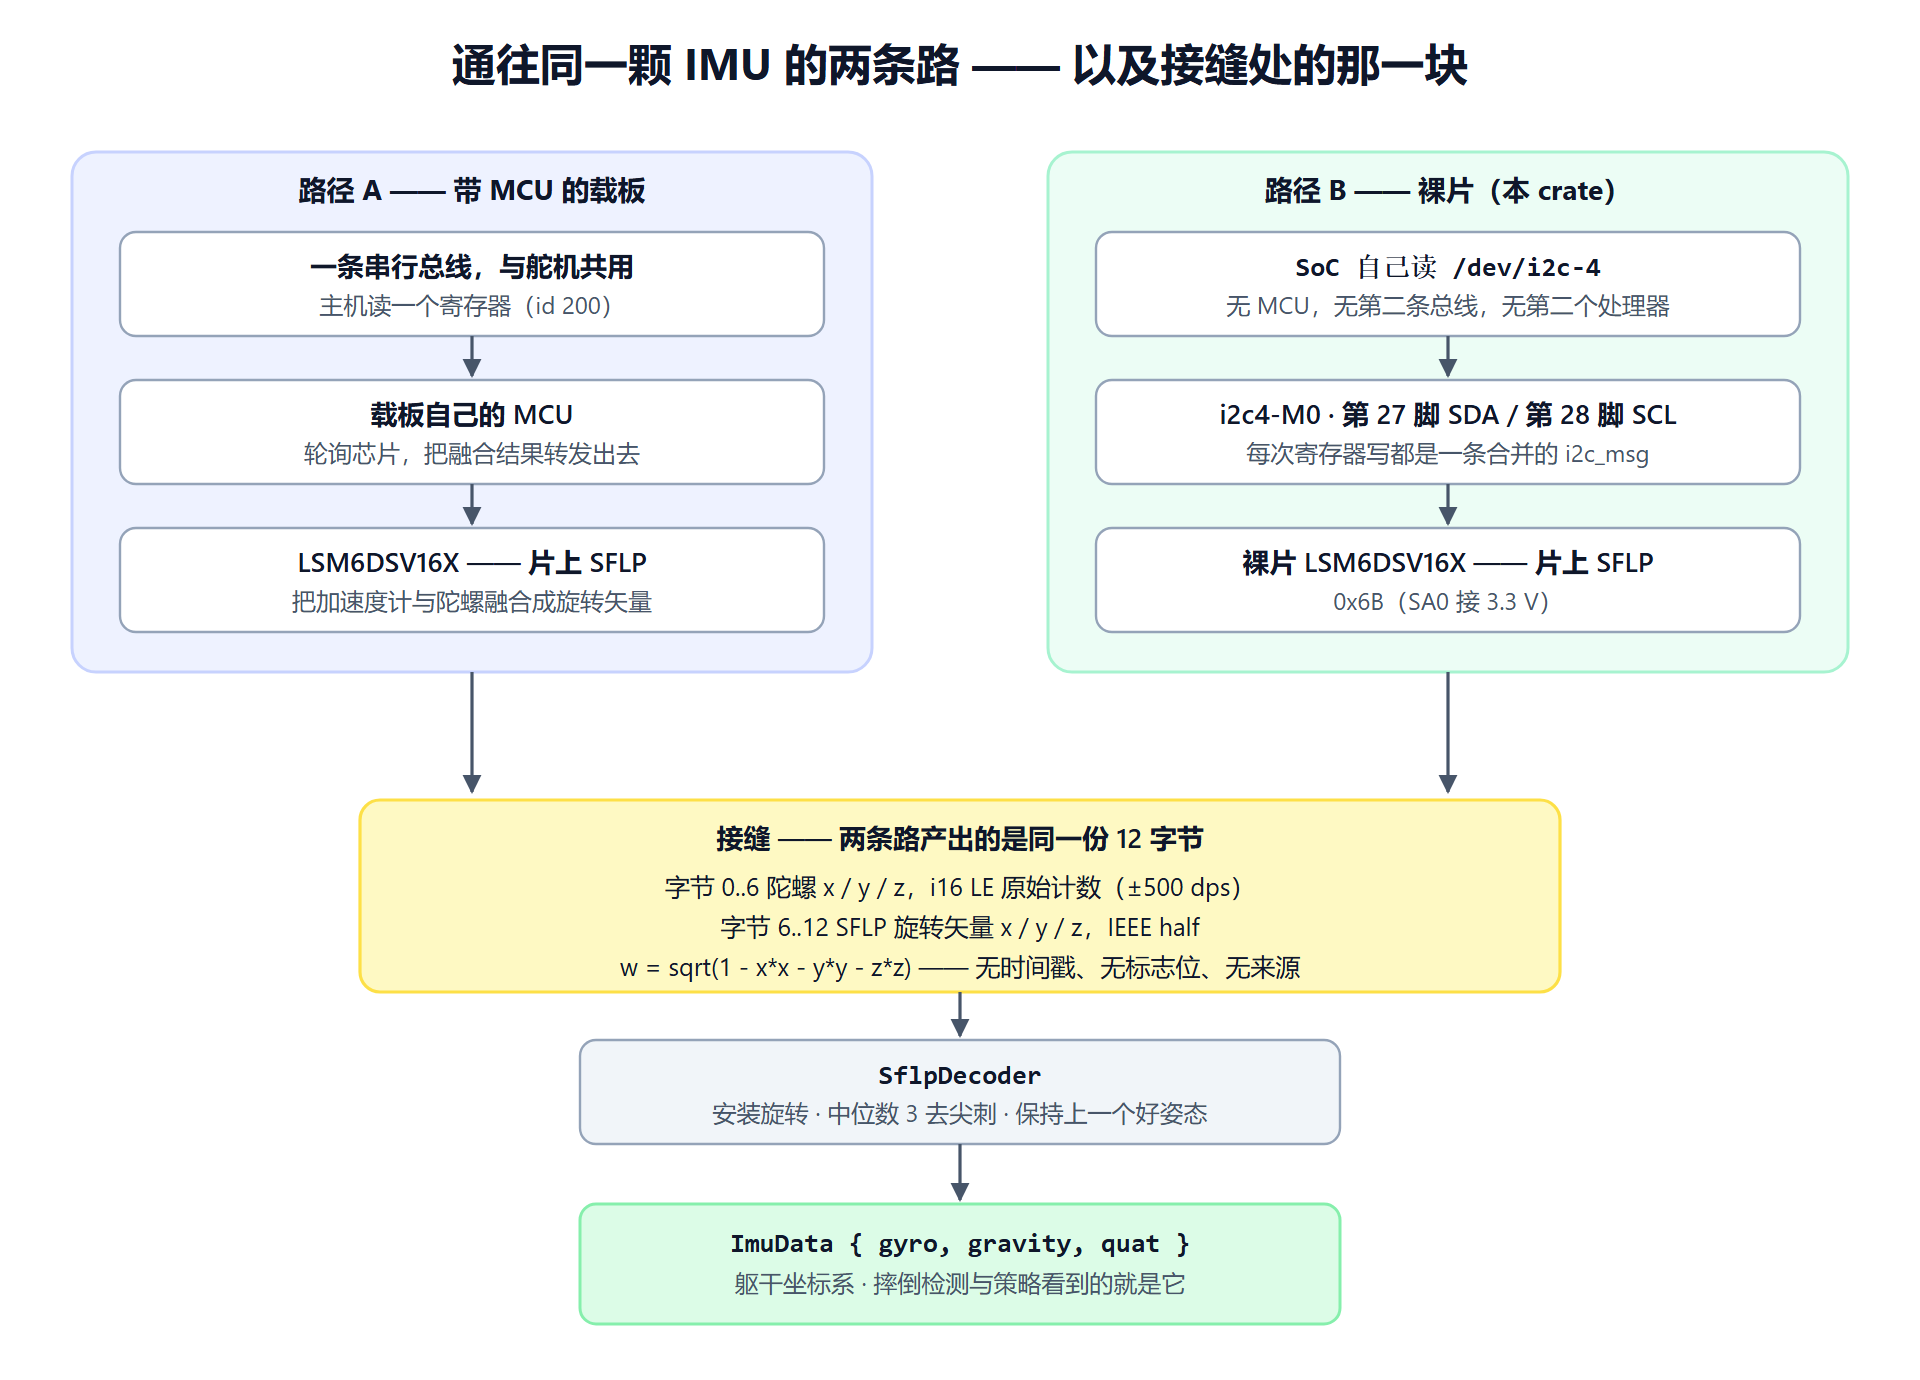
我这条路的做法是:把裸片接到 SoC 自己的 I²C 上,直读寄存器,然后组装出和载板一模一样的 12 字节。硬件的选择在「接缝」处消失了,下游的摔倒检测、策略观测、日志,全都是一条代码路径。
难点从来不是寄存器表,而是下面这三处静默失效。
二、两条通路,一张图
上面那张图就是全部结构。左边是传统载板路线,右边是裸片直读,两者在中间那个黄色的「接缝」框汇合:
| 路径 A(载板 MCU) | 路径 B(本仓库) | |
|---|---|---|
| 传输 | 一条串行总线,和舵机共用 | 独占自己的 I²C 控制器 |
| 谁跟芯片说话 | 载板上的 MCU | SoC 自己,直读 |
| 谁组装数据块 | MCU | assemble_block() |
| 融合姿态 | SFLP,在芯片片上 | SFLP,同一颗芯片 |
| 线上是什么 | 载板 20 字节里的 12 字节 | 同样那 12 字节,逐字节一致 |
线上格式(这就是整个接口,没有别的):
| 字节 | 内容 |
|---|---|
0..6 | OUTX_L_G…OUTZ_H_G,i16 小端原始计数,±500 dps |
6..12 | SFLP 旋转矢量x/y/z,IEEE half;w = sqrt(1 - x² - y² - z²) |
注意没有什么:没有时间戳、没有序号、没有有效位标志。这正是关键——消费者无法分辨数据来自哪条路,两条路才真正可互换。
三、硬件与接线
| 芯片引脚 | 接到 | 说明 |
|---|---|---|
VDD | 3.3 V | |
VDD_IO | 3.3 V | |
GND | GND | |
SCL | 主机 I²C SCL | 我用的板子上是 40-pin 第 28 脚 |
SDA | 主机 I²C SDA | 40-pin 第 27 脚 |
SA0 | 3.3 V | 决定地址:拉高0x6B,拉低 0x6A |
CS | 3.3 V | 选中 I²C |
坑 0:SA0 不要悬空
这个不算「静默失效」,但很值得先讲,因为它浪费了我最多时间。
SA0 悬空不是第三种状态——它会拾取走线附近的电平。我那块板子上表现为器件在 0x6A / 0x6B 之间以大约 50 Hz 来回跳,内核侧表现为 ENXIO,数据里看不出任何规律。
当时为了搞清楚它到底在哪个地址,我写了两个诊断脚本(后来都进了仓库的 tools/)。SA0 接上电源轨之后这一切就消失了,地址固定 0x6B。
另外:不要扫描总线找它。 它的地址只在 0x6A 和 0x6B 之间可跳,扫描只会扫到错的东西。ADDRESS 在驱动里是个常量,不是扫描结果。
四、十分钟上手
第一步:Python 探针(不用编译)
这是最快拿到是/否的地方,而且除非你允许,它一个寄存器都不写:
python3 tools/body_imu_probe.py --bus /dev/i2c-4 --address 0x6B
它做三件事:i2cdetect 看 0x6B 有没有应答 → 读 WHO_AM_I 是不是 0x70 → 配置并等一个 SFLP 词。
退出码:0 全过;1 没应答或 WHO_AM_I 不对;2 没等到 SFLP 词;3 打不开总线。
我板子上的真实输出:
1) i2cdetect: looking for 0x6B
  60: -- -- -- -- -- -- -- -- -- -- -- 6b -- -- -- --
2) WHO_AM_I(0x0F)
  read 0x70, expected 0x70
3) configure (the driver's own sequence)
  CTRL3              0x12 <- 0x44  read back 0x44  OK
  CTRL1              0x10 <- 0x07  read back 0x07  OK
  CTRL2              0x11 <- 0x07  read back 0x07  OK
  CTRL6              0x15 <- 0x02  read back 0x02  OK
  CTRL8              0x17 <- 0x02  read back 0x02  OK
  FIFO_CTRL4         0x0A <- 0x00  read back 0x00  OK
  FIFO_CTRL3         0x09 <- 0x00  read back 0x00  OK
  SFLP_ODR           0x5E <- 0x18  read back 0x18  OK
  EMB_FUNC_EN_A      0x04 <- 0x02  read back 0x02  OK
  EMB_FUNC_FIFO_EN_A 0x44 <- 0x02  read back 0x02  OK
4) waiting for an SFLP game-rotation word (up to 5 s)
  poll 2: 3 word(s) queued
  raw   : 9f ea 31 73 3a 75 af
  tag   : 0x9F (bits[7:3] = 0x13, expected 0x13)
  x/y/z : 0x31EA 0x3A73 0xAF75  -> +0.18481 +0.80615 -0.11652
  w     : 0.16477  (|xyz| = 0.83523, must be <= 1)
verdict: 3/3 passed
不想写寄存器就先跑 --read-only,它只做 i2cdetect 和 WHO_AM_I。
第二步:Rust 台架程序
cargo build --release
./target/release/bench_imu --bus /dev/i2c-4 --hz 50 --seconds 10
它打印 WHO_AM_I、逐寄存器回读表、每秒一行统计、总计行,最后一行 attitude。
第三步:当依赖用
[dependencies]
lsm6dsv16x-sflp = { git = "https://github.com/sim336/lsm6dsv16x-sflp" }
核心代码短到可以贴全:
use lsm6dsv16x_sflp::{BoardBodyImu, SflpDecoder, MOUNT, ADDRESS};

let bus = linux_embedded_hal::I2cdev::new("/dev/i2c-imu")?;
let mut imu = BoardBodyImu::new(bus, ADDRESS);
imu.configure()?;

let mut decoder = SflpDecoder::new(MOUNT);  // MOUNT 逐板而定,务必自己测一次
loop {
    let block = imu.read_block()?;          // 12 字节,与载板一致
    let attitude = decoder.decode(&block);
    if decoder.ready() {                    // 约 0.25 s 的实时融合输出之后
        println!("gravity = {:?}", attitude.gravity);
        break;
    }
}
decoder.ready() 之前,那个姿态是默认值,不是测量值——摔倒检测不能在这之前跑。
五、三个静默陷阱(本文核心)
这三个的共同特征:总线上不报错,回读全部自洽,bring-up 全绿,但结果是错的。
陷阱 1:一次寄存器写必须是一条 i2c_msg
这是整个 bring-up 最要命的一条。
| 写法 | 线上字节 | 结果 |
|---|---|---|
| 合并(正确) | START addr reg data… STOP | 寄存器拿到值 |
| 拆开(错误) | START addr reg RESTART addr data… STOP | 芯片对每个字节都 ACK,然后丢掉载荷 |
拆开的写法会让寄存器停在旧值。回读自洽,因为什么都没变过。bring-up 报告成功。没有 NACK,没有错误标志,什么都没有——一颗被拆开写法配置过的芯片就是不融合,唯一的症状是姿态永远不来。
我是靠受控对照 6/6 次定位的:i2c_msg 的 len = 1 + n(寄存器和载荷在同一个 message 里)会落地;同样的写拆成两条 message 就不会。
Rust 这边是构造上正确的:embedded-hal 1.0 的默认 I2c::write 实现就是一个 Operation::Write,而 linux-embedded-hal 的 I2cdev 把一个 operation 变成一条 i2c_msg。所以 self.i2c.write(addr, &[reg, value]) 就是合并写法,整个 crate 里不存在第二种写法。
但「构造上正确」正是需要测试而不是注释的理由:
// 断言的是事务的「形状」,不是字节——两条 operation 就是两条 i2c_msg
#[test]
fn every_register_write_is_a_single_i2c_message() { /* ... */ }
顺带一提,我在前一个项目参考的 C 驱动里,这个 bug 是真实存在的。
陷阱 2:陀螺满量程必须 ±500 dps,这是与解码器的契约
SflpDecoder 用 GYRO_RAD_PER_LSB = 0.0175 × π/180 rad/s per count 来缩放陀螺计数——这就是 LSM6DSV16X 的 ±500 dps 灵敏度,没有别的解释。所以 configure() 写 CTRL6.FS_G = 0b0010。
总线上永远不会告诉你满量程是多少,设错了哪里都不报错——只是解出来的角速度不对。而附近的坑非常具体:
同类项目的参考 C 驱动跑的是 ±250 dps(灵敏度翻倍)。照抄它的序列,不会报错,只是把每一个角速度都算成一半。
所以这个测试不复述常量:
#[test]
fn gyro_full_scale_matches_the_decoder() {
    // 从真正写下去的那个字节里读出 FS_G 字段,
    // 经数据手册的 mdps/LSB 表换算,
    // 再和「把 1000 counts 过一个真 SflpDecoder」测出来的灵敏度比较。
    // → 设成 ±250 会让这个测试失败,而不是悄悄把每个角速度减半。
}
陷阱 3:安装旋转逐板而定,抄不得
最容易在自己接线时踩的一个。安装旋转不是芯片的属性,是芯片怎么被拧上去的属性。同一颗芯片,两块板可以差 180°,而失败的表现是:机器人静止站着,却报告自己倒过来了,同时每一个寄存器回读都自洽。
这个 crate 里:
MOUNT= 绕 Y 轴 −90°(trunk = [−raw_z, +raw_y, +raw_x]),是我这块板子上实测的;SflpDecoder::V2_BOARD_MOUNT= 绕 Y 轴 +90°(trunk = [+raw_z, +raw_y, −raw_x]),是另一块板的。
两者差 180°,不可互换——这也正是它叫 V2_BOARD_MOUNT(按它描述的那块板命名)而不是 DEFAULT 的原因。
自己测,两次已知姿态就够。 装好的陀螺仪是唯一一种「不管怎么转、静止输出都一样」的传感器,所以只有重力能说话:
| 姿态 | 重力(躯干坐标系) | 重力(芯片坐标系) | 残差 |
|---|---|---|---|
| 直立 | [-0.132, +0.102, +0.986] | [-0.986, +0.102, -0.132] | 9.6° |
| 前倾 90°(趴着) | [-0.995, -0.007, -0.103] | [+0.103, -0.007, -0.995] | 5.9° |
「芯片坐标系」那一列是把 V2_BOARD_MOUNT 撤销之后的同样两次读数——是芯片的纯粹属性,与被拟合的对象无关。把 24 种轴对齐旋转全打分(直立 → (0,0,-1),前倾 → (1,0,0)),这个解总分 15.5°,第二名差 90.1°,所以解是唯一的,残差是鸭子站在台面上的自身倾斜,不是歧义。
如果你已经有 bench_imu,就这么做:
- 把板子摆成已知的直立姿态,读
attitude行; - 直立必须打印
gravity=[+0.000, +0.000, -1.000],别的就是安装旋转; - 前倾 90°(趴着)再读一次,重力应该变成
[+1, 0, 0]; - 拟合出同时满足这两次的旋转,传给
SflpDecoder::new(your_mount)。
附赠:SFLP_ODR 的字段在 [5:3],不在 [2:0]
这个错误长得特别像对的:
SFLP_GAME_ODR = 011(120 Hz)位于SFLP_ODR的 bits [5:3],不是[2:0];- 这个寄存器的复位值回读是
0x03,作为一个枚举值看起来完全正确——但0x03是把011放进[2:0],也就是真字段里的000,即 15 Hz; - 同类项目的参考 C 驱动写的正是这个值,所以它注释里的「120 Hz」实际是 15 Hz。
我实测:字段在 011 时 118 words/s,在 000 时 14.8 words/s。一个「非空」的 FIFO 分辨不出这两者——所以 bring-up 工具报的是速率,不是有/没有。
六、FIFO 的一个反直觉设计
一次没有融合词的 tick,照样产出 12 字节,四元数槽置零。
这不是权宜之计:全零四元数字节本来就是 SflpDecoder 读作「保持上一个好姿态」的哨兵值,因为载板在 SFLP 写好表之前输出的就是这个。所以空 tick 在两端都是零成本的。
但它也意味着:数据块本身无法告诉你这次有没有词——活的 tick 和空的 tick 逐字节相同,这是故意的。这就是 FifoReport 存在的原因,也是 FIFO 那几条自己的规则存在的原因:
- 一个 FIFO 词是 7 字节:tag 字节 + 6 个数据字节;
- SFLP 旋转矢量的 tag 在 bits
[7:3],等于0x13;tag 不对的词跳过,不猜; - 全零载荷是 SFLP 在说「还没写好」,也跳过——当成单位四元数传出去,会把一个侧躺的机器人报成直立;
MAX_FIFO_WORDS_PER_TICK = 4把每个 tick 内的开销封顶。FIFO 是从最旧往新读的,所以丢掉的余量是最新的词,下个 tick 会收走。
还有一个「总线成功、芯片应答、数据块解码成功、姿态却冻住」的故障,只有 StaleImuTracker 抓得住:芯片的融合输出在静止时每位都在变,所以逐字节相同的块意味着数据流停了,不是机器人停了。连跑 25 次(50 Hz 下 0.5 s)才报警——低于这个数保持安静,是刻意的。
七、实测数据
不是对你这块板的承诺,是一块板(Radxa Zero 3,RK3566)在 50 Hz、/dev/i2c-4 0x6B 上真实做出来的:
| 项目 | 数值 | |
|---|---|---|
WHO_AM_I | 0x70 | |
| 配置回读 | 10 / 10 个寄存器与写入一致 | 没有写丢 |
| 吞吐 | 30.0 s 内 1501 个 tick = 50.0 Hz | 1501 个 SFLP 词,0 错误 |
| 读耗时 | 均值3.5–4.3 ms,p95 4.0–4.9 ms,最大 5.3 ms | 装在 20 ms 的 tick 里,约占 20% |
| tick 抖动 | p9540–170 µs,最差 907 µs | |
| FIFO 空 | 0% | |
| SFLP 词存在 | 100% | 每个 tick 都有融合输出 |
|g|、|q| | 1.000、1.000 | 重力与四元数都是单位向量 |
结论:读耗时均值 3.5–4.3 ms 对 20 ms 的 tick,意味着一次读可以放在 50 Hz 控制环内部完成。如果你的数字不是这样,退路是开一个线程发布最新的 ImuData——但别假设,去测。
把 attitude 那行老实读出来
attitude gravity=[-0.367, -0.014, +0.930] quat(wxyz)=[-0.180, +0.232, +0.955, +0.051]
它说明两件事:
- 它不是
[0, 0, -1]——因为当时机器人不在标定安装旋转时用的那个直立姿态上。这不是错误,恰恰是上面第 3 个陷阱里让你预期的结果,也是你必须为自己的板子重做的那次测量。 - 两次运行之间,四元数的 yaw 分量变了,重力没变。 game-rotation vector 没有磁力计,所以没有绝对航向——yaw 会漂,重力不受影响。任何需要绝对航向的东西,都需要这颗芯片没有的磁力计。
八、这三个坑是怎么被「钉住」的
一个 Recorder mock 实现 embedded_hal::i2c::I2c,记录每笔事务的形状(一个 operation 还是两个)——因为芯片静默丢掉的正是这个形状。22 个测试,全部不需要硬件。
| 测试 | 钉住什么 |
|---|---|
every_register_write_is_a_single_i2c_message | 陷阱 1——断言形状,不是字节 |
gyro_full_scale_matches_the_decoder | 陷阱 2——反查数据手册,不复述常量 |
mount_reports_the_upright_calibration_as_upright | 陷阱 3——并断言V2_BOARD_MOUNT 给出镜像 |
assembled_block_decodes_identically_to_the_mcu_board | 接缝:两个独立解码器对 4 个 tick 返回相等ImuData |
no_sflp_word_holds_the_last_quaternion | 空 tick ≠ 弹回直立 |
fifo_report_tells_a_live_word_from_an_empty_fifo | 数据块说不出自己是空的 |
who_am_i_must_be_0x70 | 陌生器件在任何写之前就被拒绝 |
configure() 对着 mock 跑的就是真实 bring-up 序列,mock 忠实地模拟了「写被丢掉」这种情形。
cargo test        # 22 个测试,无硬件
cargo clippy --all-targets
cargo fmt --check
九、诚实的未知项
没测过的东西写在这里,而不是留给人猜:
MOUNT逐板而定。 它描述芯片怎么被拧上去。你的几乎肯定不一样,去测它。- 故意不加滤波器。 陀螺 LPF1 与加速度计 LPF2 都关着:同类板的滤波设置通常不公开,所以这里任何选择都无从对照。原始计数直接进解码器,由解码器用「对三个取中位数」挡掉单采样尖刺。
- 不发
SW_RESET/BOOT。configure()把它依赖的每个寄存器都写一遍,所以一颗被别的进程留成热态的芯片,与冷启动一样良定义——这是构造上的保证,不是测量。 - 陀螺噪声的温漂没有刻画。 中位数滤波和融合四元数覆盖了温度扫频要覆盖的同一片地,但那是论证,不是测量。
imu2uart的参考 C 驱动没有被收录。 它的著作权归属未定,而本 crate 也不需要它。凡是本 crate 与它有意不同的地方(满量程、SFLP ODR 字段、滤波器),差异都被点名了。
十、仓库与许可
- 仓库:https://github.com/sim336/lsm6dsv16x-sflp
- 文档:
docs/design.md(设计推理)、docs/bring-up.md(接线与四步检查)、docs/register-map.md(每个寄存器与理由) - 中英双语 README;
tools/里五个 Python 探针,不需要编译,在目标板上直接跑 - 许可:Apache-2.0(
SflpDecoder等派生自pollen-robotics/microduck,同样 Apache-2.0,逐文件改动列在NOTICE)
结语
这三条陷阱有个共同点:它们都不会让编译失败,也不会让总线报错。 所以我把它们都写成了测试——注释不会失败,测试会。
如果这篇帮你省掉一次「姿态冻住却找不到原因」的调试,那就值了。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 3
 0
- 0


 已为社区贡献2条内容

所有评论(0)