学习笔记9.29(机器人学)
·
刚体状态描述:
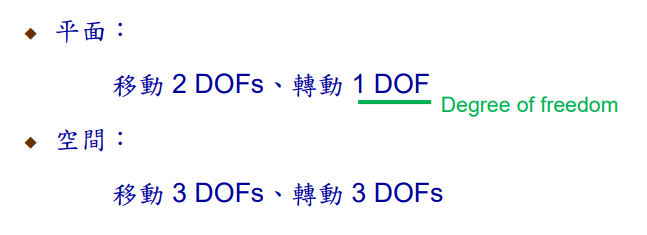
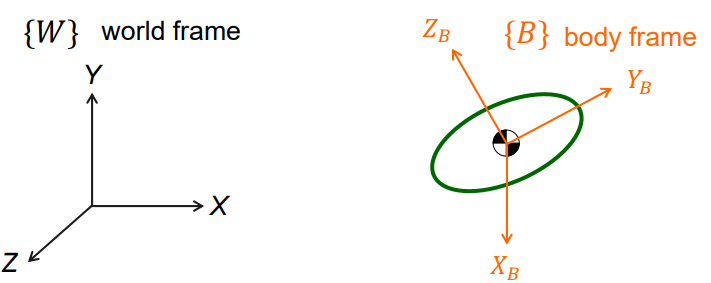
为了整合移动和转动来表达刚体状态,在刚体上建立frame来判定状态,常建立在质心上。
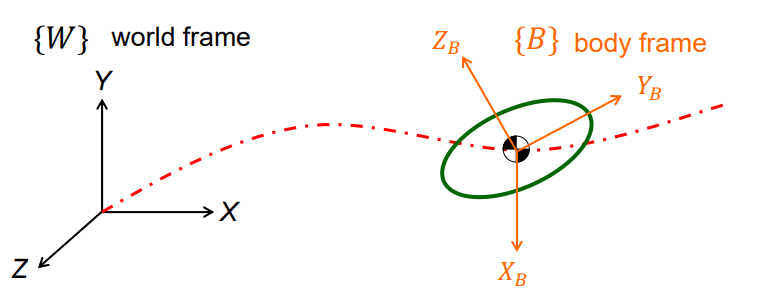
可以利用各DOF的微分,将位移和姿态转化为速度和加速度等移动状态
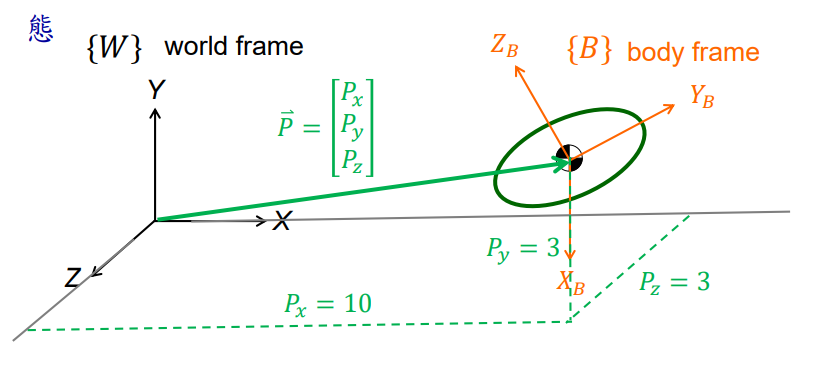
移动:以向量P来描述B相对于A的状态
转动:通过旋转矩阵来描述
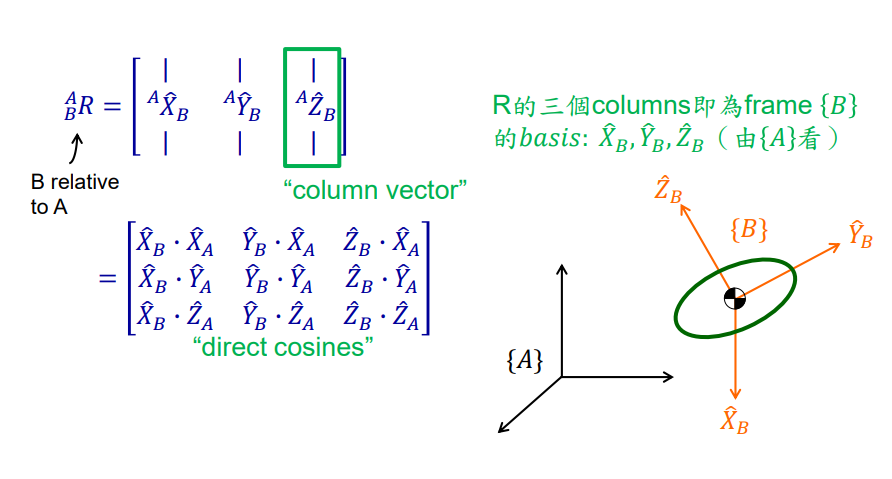
每一个列向量,相当于B上的向量在A的投影,一般来说都是单位向量。
旋转矩阵的特性
1.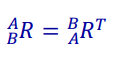
2.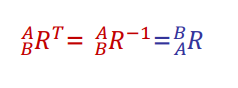
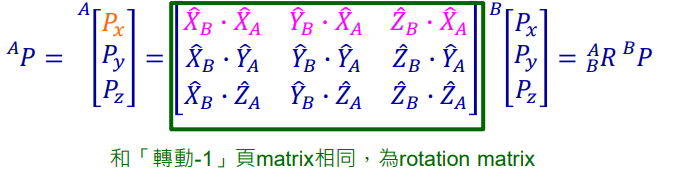
3.
4.通过角度求旋转矩阵
Z方向上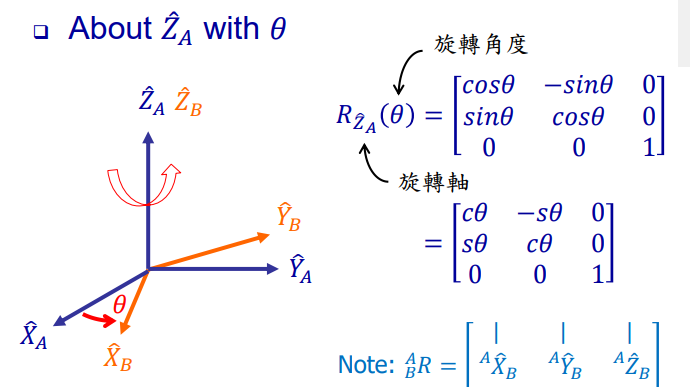
X方向上
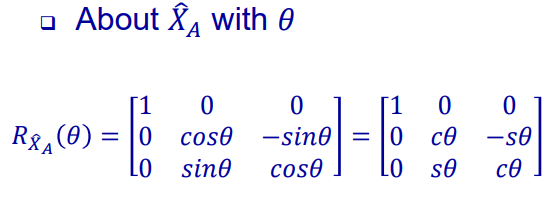
Y方向上
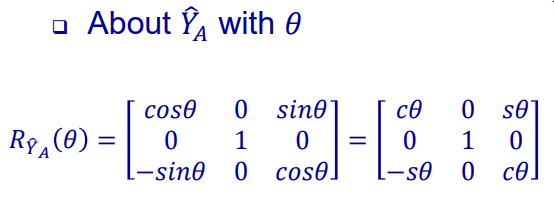
总结
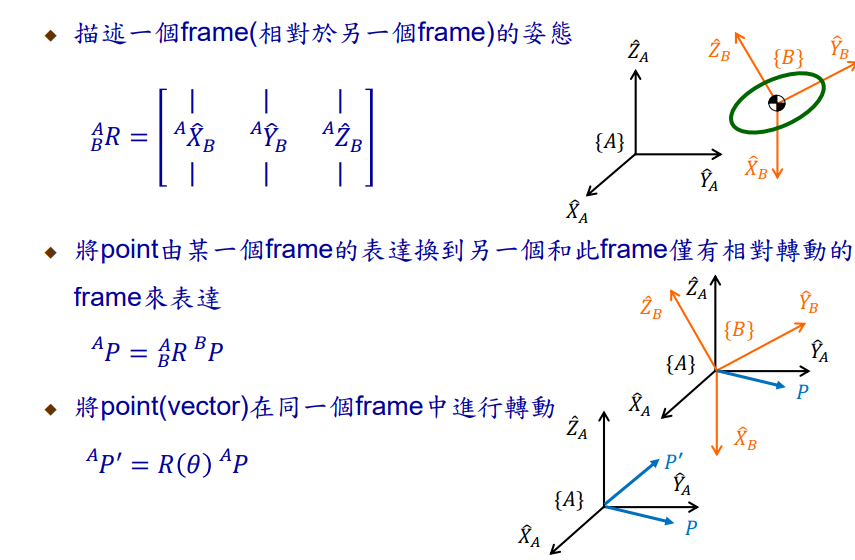
3点其实是从不同角度来看旋转矩阵,2从矩阵分析来看mapping(有两个frame)、 3从线性代数来看operate(在一个frame上操作)。
将旋转矩阵拆解成3次旋转角度
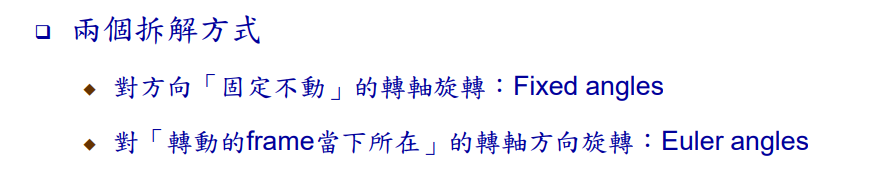
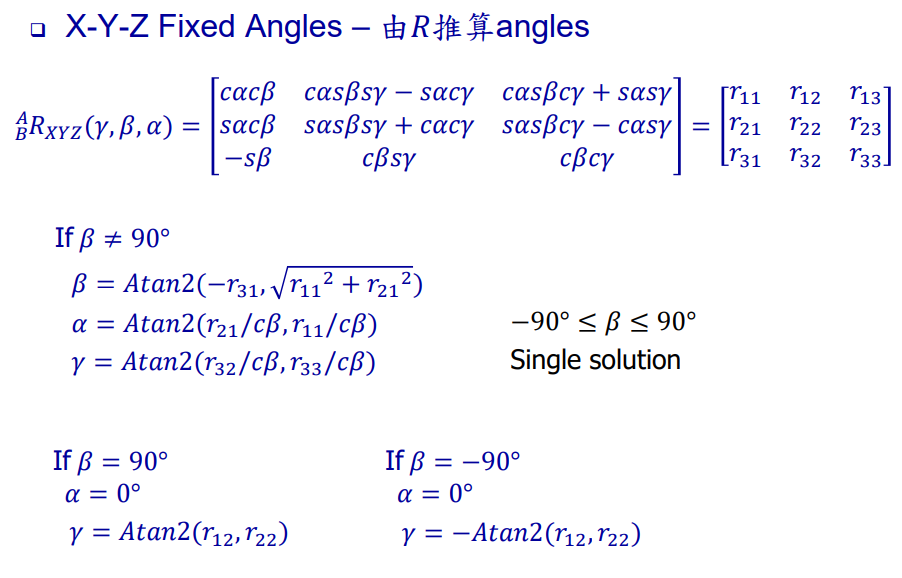
FIXED ANGLES
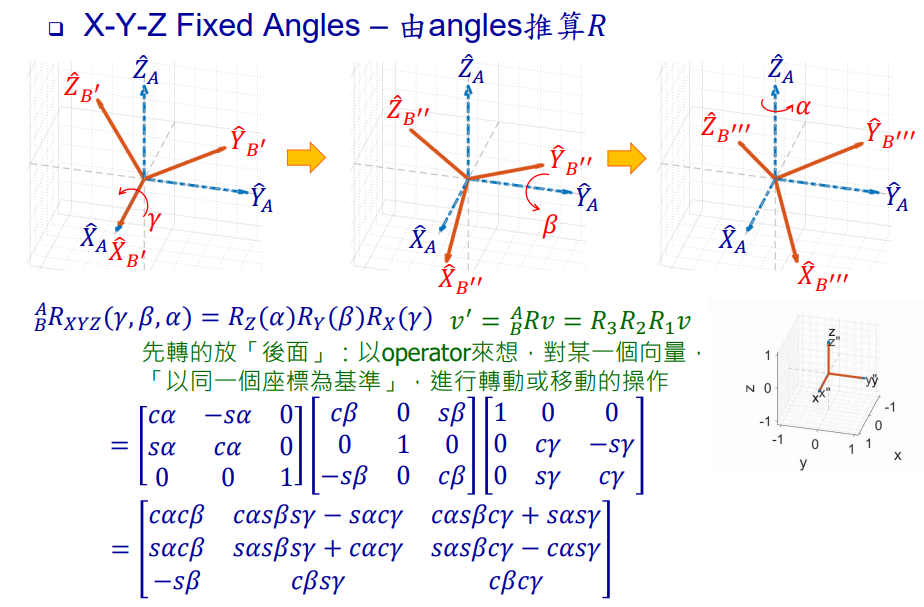
简单来说就是先转的先乘,以线代的观点来看就是对向量逐步进行操作。
EULER ANGLES
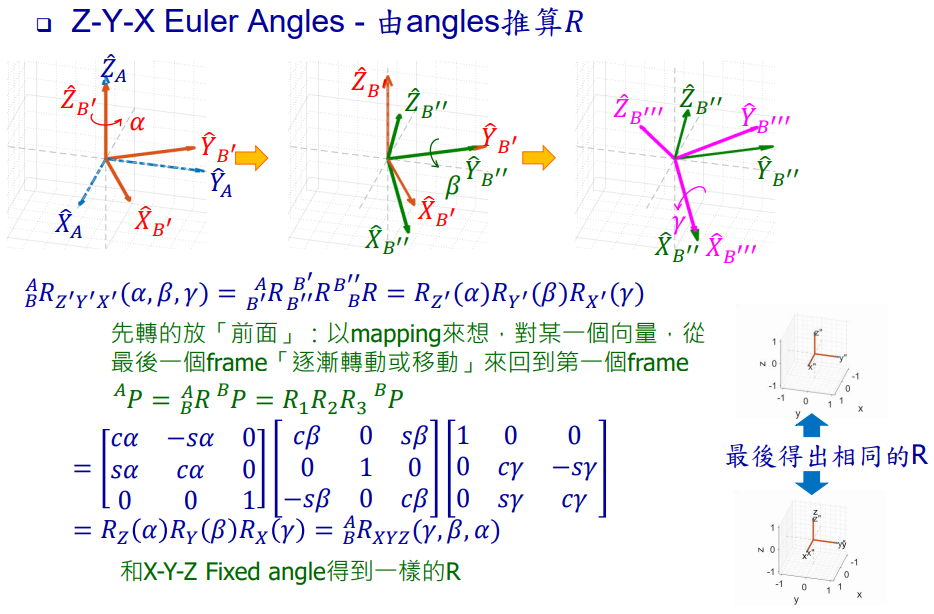
简单来说,就是先转的后乘,以矩阵论的观点来看就是向量逐步投影还原。
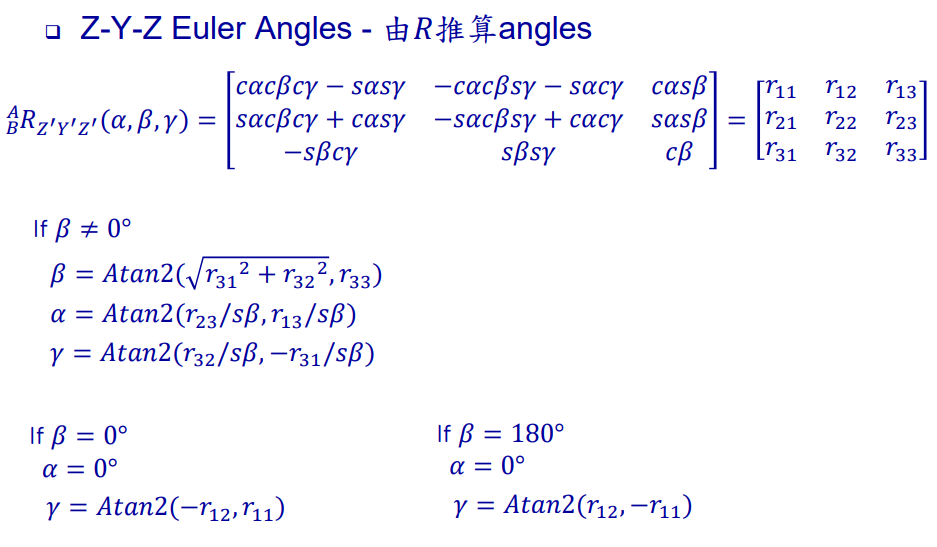
fixed angles和Euler angles的差别就是坐标基准变化,fixed的坐标轴保持不变,而eluer需要逐步更新坐标基准。
总而言之关键点就一个,坐标轴不变的就先转先乘,坐标轴变化的就先转后乘。
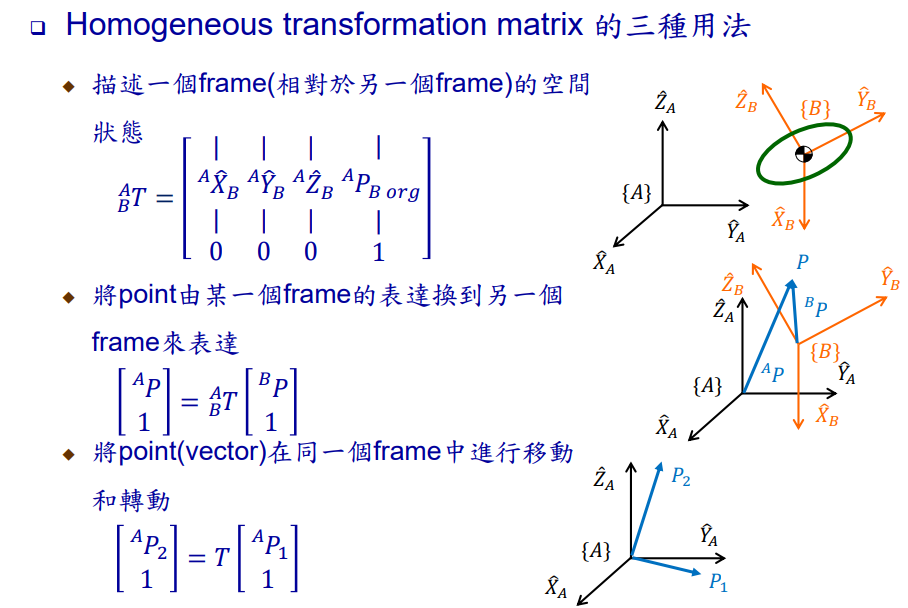
为了将移动和转动整合,引入齐次变化矩阵
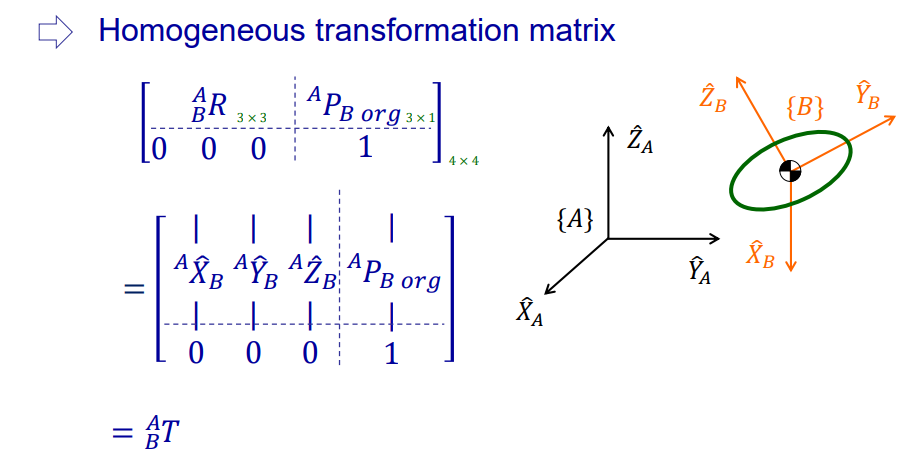
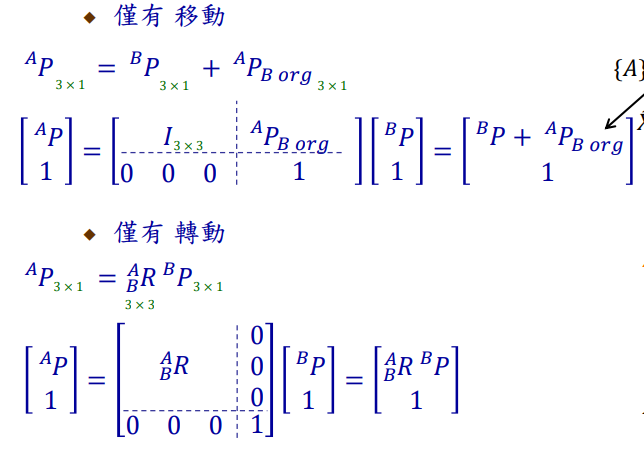
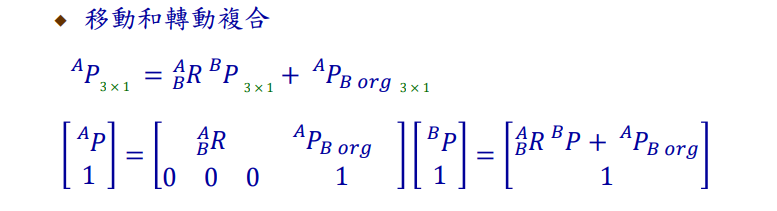
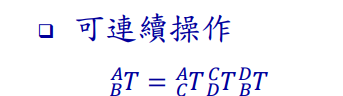
总结

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 2
 0
- 0


 已为社区贡献3条内容

所有评论(0)