ROS2 Lyrical总结篇并回顾到ROS1 Indigo
批判式学习和批判式实践素材,必须严厉批判之后才能掌握真正需要的技能,给出材料需要火眼金睛。
就如同下面的话语:
可能有误,请核实
可能有误,请核实从Lyrical到Indigo所有LTS长期支持版本全部试用从基础命令,图形化工具调试,三维可视化rviz,机器人模型仿真,导航巡逻,物品抓取放置,扩展第三方各类外设,综合实践等,博客全部涉及且全部公开,但需要批判式学习和实践,出考题用,可以测评学生具体掌握情况。
2026:
大纲:
| 《ROS 机器人程序设计》课程教学大纲-2026- kinetic-lyrical |
必须批判学习的基础理论
样题:
| 《ROS 机器人程序设计》课程习题资料-2026-lyrical |
必须批判实践的项目案例
| ROS2 Lyrical实验1系统入门 |
| ROS2 Lyrical实验2架构与核心 |
| ROS2 Lyrical实验3工具进阶 |
| ROS2 Lyrical实验4机器人模型 |
| ROS2 Lyrical实验5导航Nav2 |
| ROS2 Lyrical实验6机械臂MoveIt2 |
| ROS2 Lyrical实验7外设与回顾 |
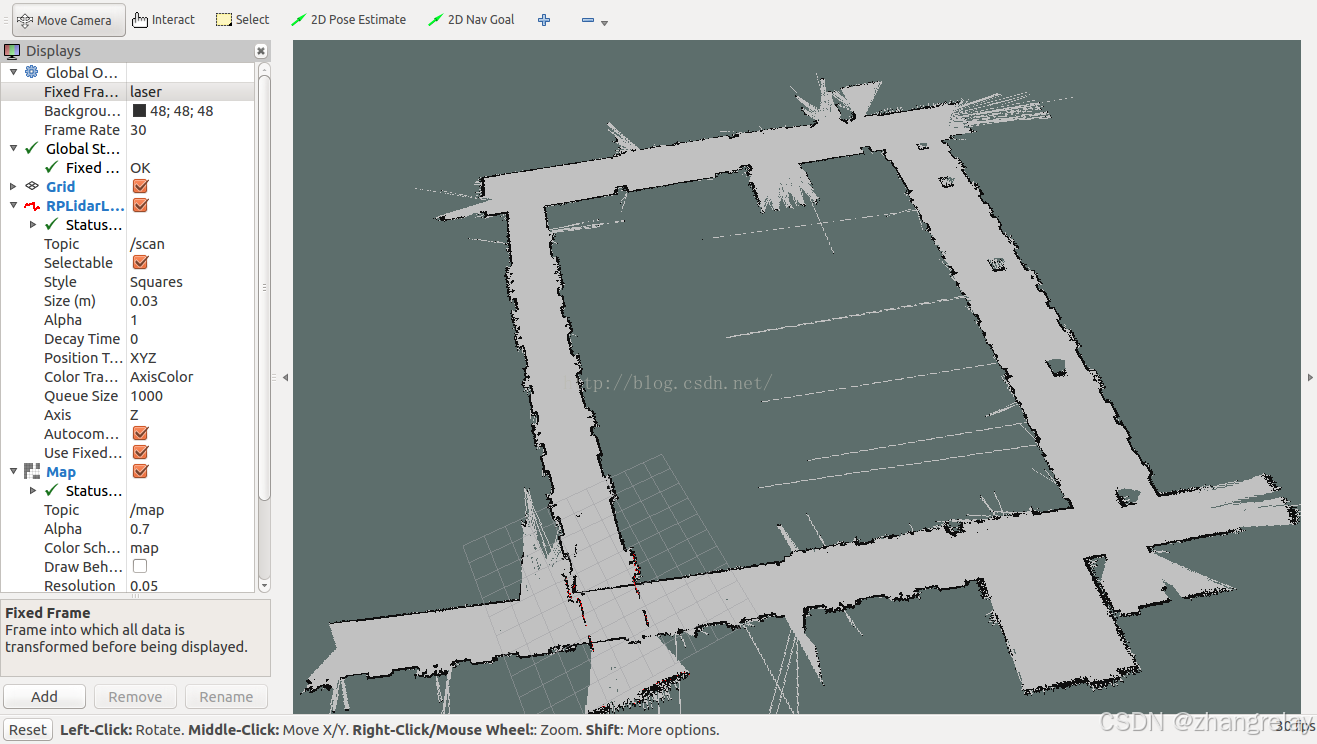
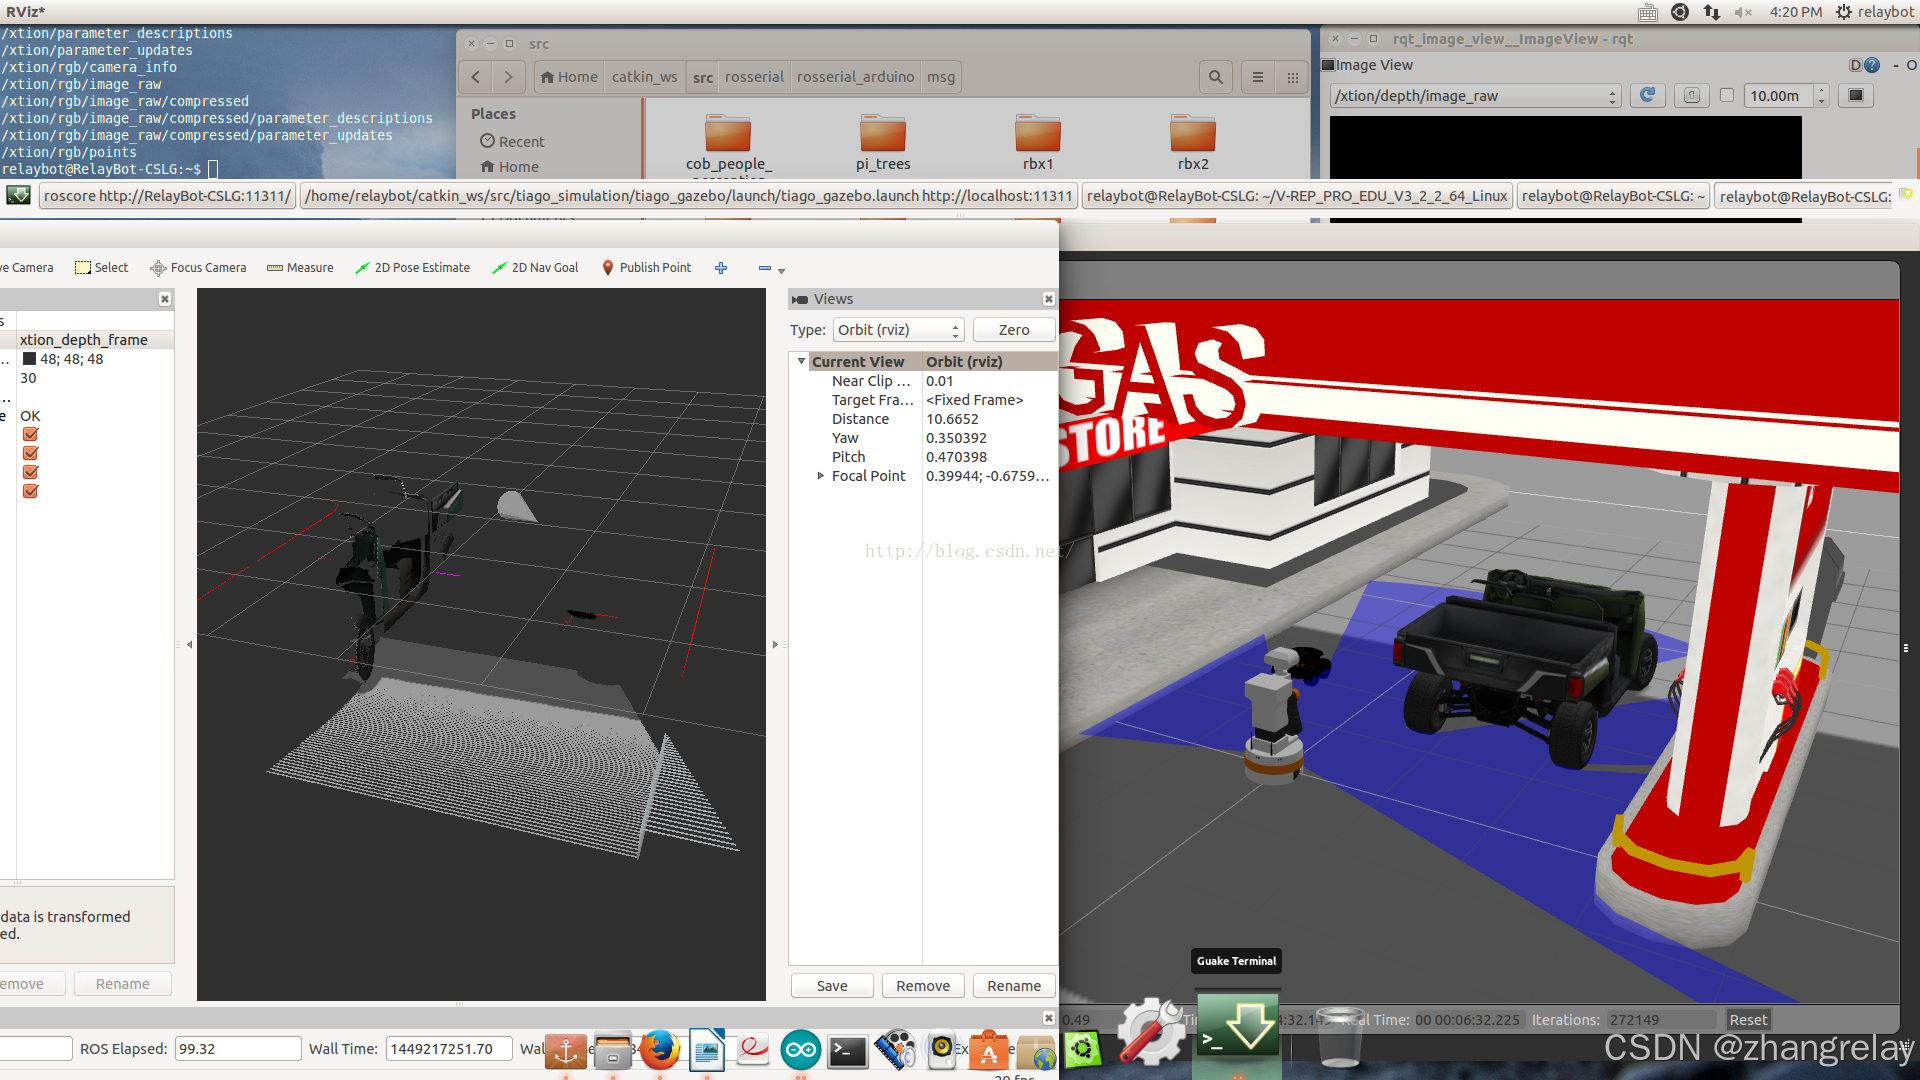
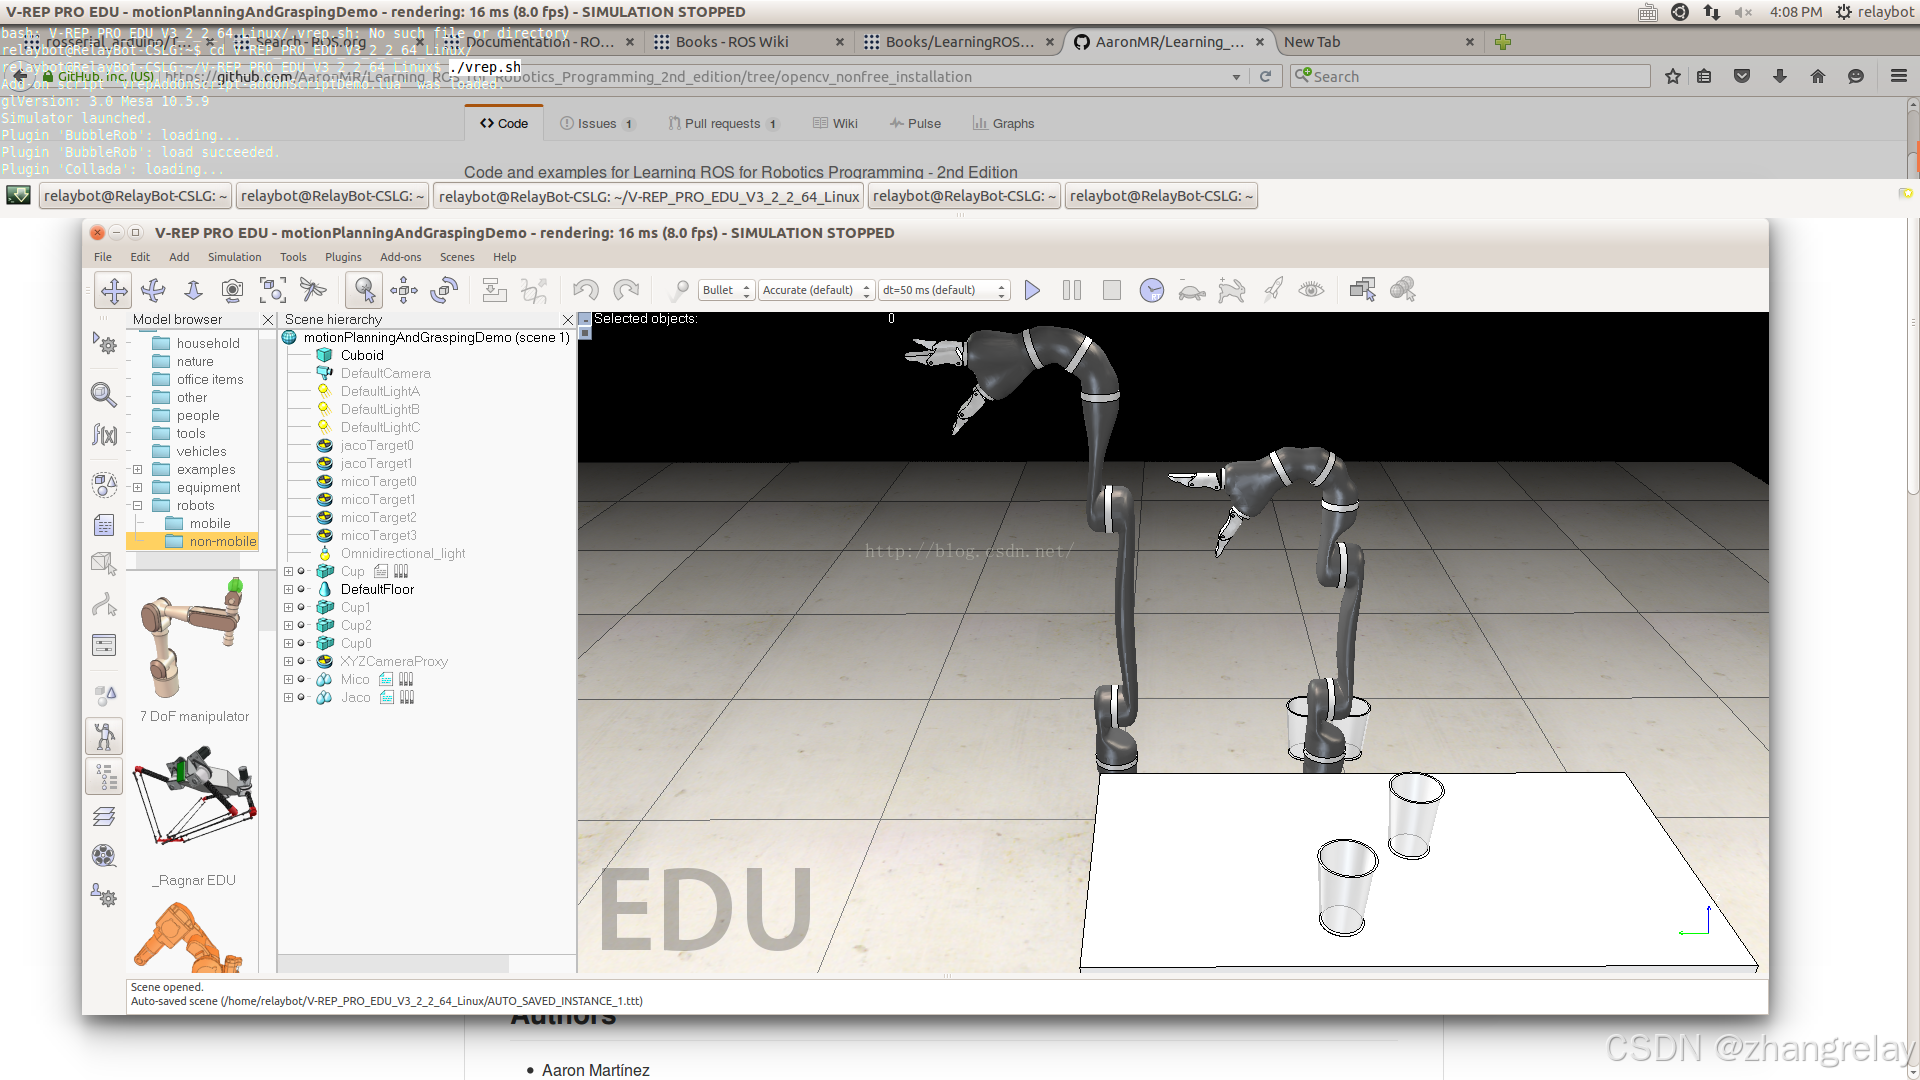
2014-2016:
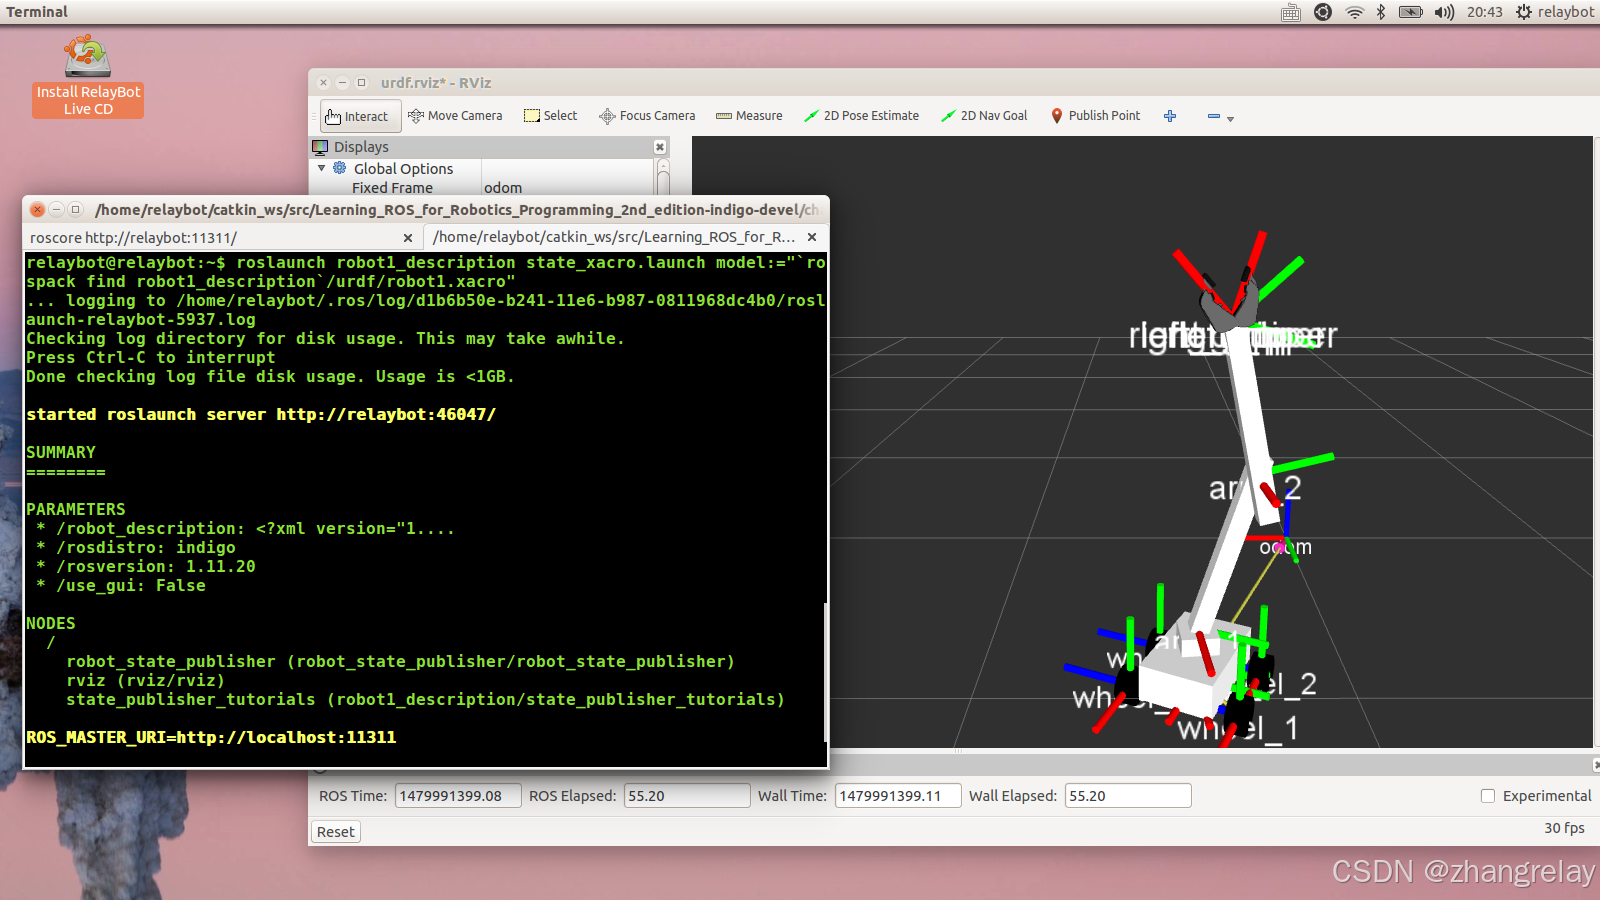
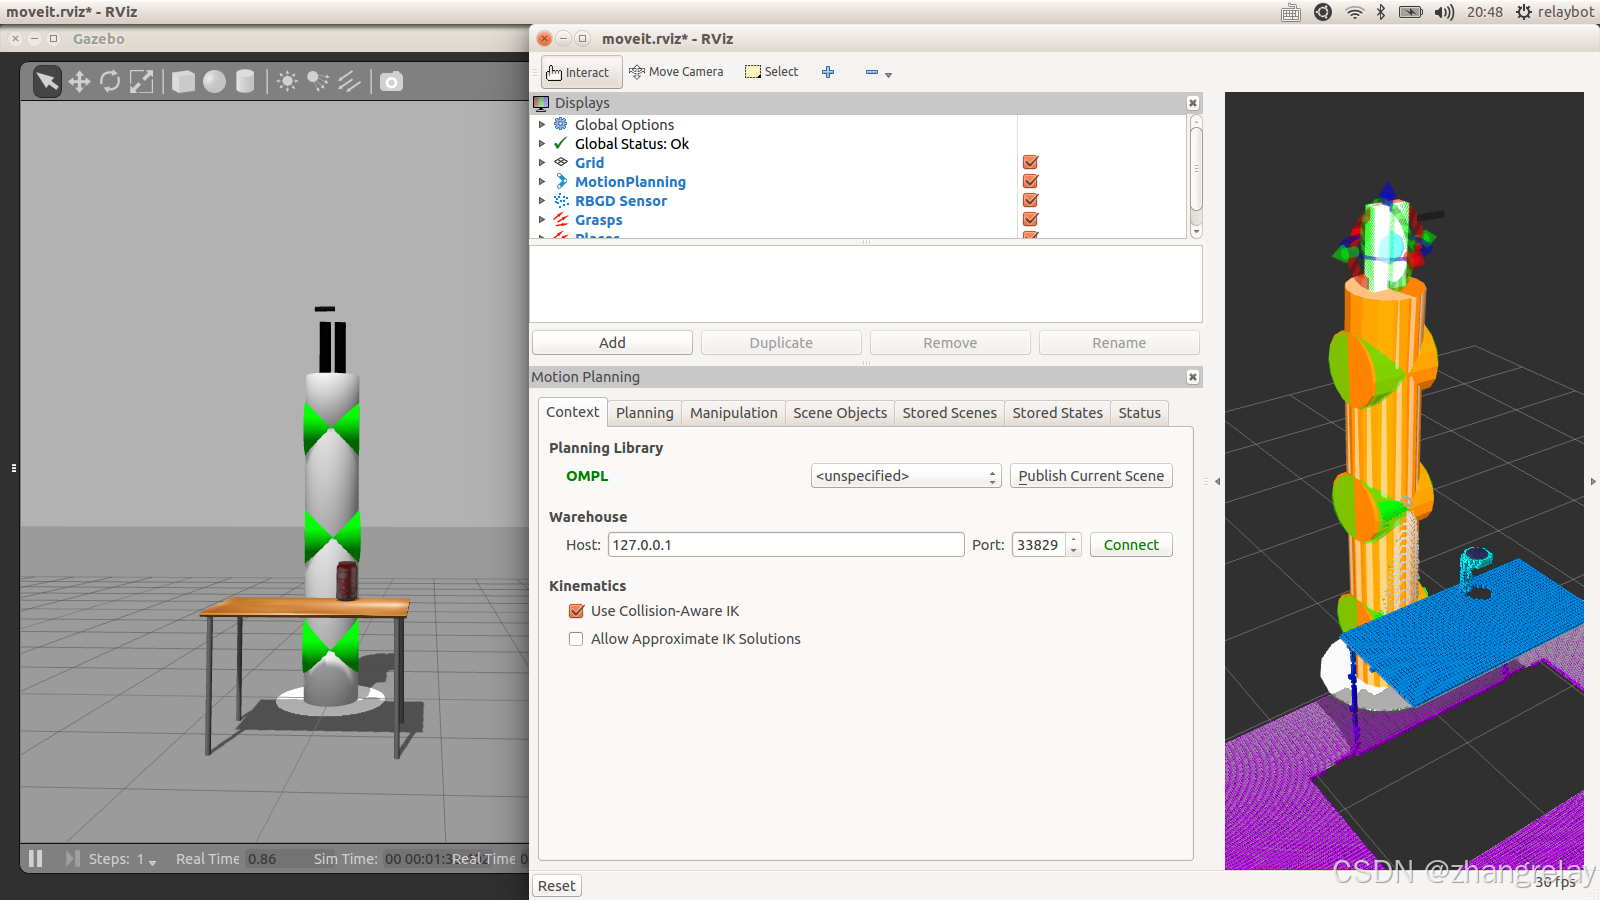
| Ubuntu ROS Arduino Gazebo学习镜像iso说明(indigo版) |
| ROS机器人程序设计(原书第2版)学习镜像分享及使用说明 |
| ROS机器人程序设计(原书第2版)补充资料 (零) 源代码、资料和印刷错误修订等 |
2017-2021:
本文强调批判式学习在ROS机器人开发教学中的核心地位,指出从ROS1 Indigo到ROS2 Lyrical的12年演进中,虽底层机器人原理一脉相承,但架构、工具链与API已发生根本性变革。所有公开教程素材均需“可能有误,请核实”警示,学生须以火眼金睛识别仿真隐含假设(如理想物理参数、无噪声通信、完整TF树),剥离版本绑定代码,推演真实硬件故障,并重构工程化方案。课程测评应聚焦跨版本迁移能力、缺陷分析与修正能力,杜绝照搬旧代码,真正实现从“跑通仿真”到“掌握工程落地”的跃迁。
ROS2 Lyrical 总结篇,回溯 ROS1 Indigo(批判式学习增强完整版)
定位:从 ROS1 Indigo(2014)到 ROS2 Lyrical(2026),横跨 12 年机器人开源框架演进。本总结适合课程复习、期末综述,完整列出全系列 LTS 版本谱系,重点突出底层架构差异、工具链变迁、仿真 / 导航 / 机械臂软件栈对比,系统标注教程素材里的隐含假设、典型坑点,适配批判式学习与课程测评出题。
ROS 全系列 LTS 版本清单(ROS1 → ROS2,按时间顺序)
LTS = Long Term Support,长期支持版;非 LTS 短期版本不列入。
ROS1 LTS
- Indigo Igloo(2014.07),Ubuntu14.04 Trusty,维护至 2019-04,ROS1 首个 LTS
- Kinetic Kame(2016.05),Ubuntu16.04 Xenial,维护至 2021-05
- Melodic Morenia(2018.05),Ubuntu18.04 Bionic,维护至 2023-05
- Noetic Ninjemys(2020.05),Ubuntu20.04 Focal,维护至 2025-05,ROS1 最后一个 LTS,ROS1 终点
ROS2 LTS
- Dashing Diademata(2019.05),Ubuntu18.04 Bionic,维护至 2021-05
- Foxy Fitzroy(2020.06),Ubuntu20.04 Focal,维护至 2023-05
- Humble Hawksbill(2022.05),Ubuntu22.04 Jammy,维护至 2027-05(ROS2 最广泛使用 LTS)
- Iron Irwini(2023.05),Ubuntu22.04 Jammy,维护至 2028-05
- Jazzy Jalisco(2024.05),Ubuntu24.04 Noble,维护至 2029-05
- Lyrical Luth(2026.05),Ubuntu26.04,维护至 2031-05,当前最新 ROS2 LTS
批判学习要点:
- ROS1 所有 LTS 版本均已 EOL(停止维护),仅用于原理学习,禁止直接用于新项目开发;
- ROS2 各 LTS 之间 API、插件、配置文件存在大量破坏性变更,不能跨版本直接复制代码;
- 博客素材横跨 Indigo 到 Lyrical,很多案例是旧版本遗留代码,直接复制到 Lyrical 极易报错,必须带着火眼金睛甄别。
一、ROS1 Indigo Igloo 回顾(2014,ROS 第一代首个 LTS)
发布:2014.07,绑定 Ubuntu14.04 Trusty,ROS1 第一个 LTS 版本,维护至 2019 年 4 月 构建系统:catkin(逐步淘汰老 rosbuild),包编译 CMake+package.xml,Python2.7 为主 通信核心:Master 中心化架构(roscore)。所有节点启动必须依赖 master;master 一旦崩溃,全系统通信瘫痪,单点故障是最大硬伤。 仿真:Gazebo 2.x(也可手动升级 Gazebo5),gazebo_ros插件;RViz 作为可视化工具。
核心软件栈
- 导航:
move_base+ AMCL +costmap_2d;全局规划器global_planner,局部规划器base_local_planner。 - TF:TF1 库,
tf_prefix处理多机器人;TF 缓存容易溢出、长时间运行内存持续上涨、卡顿。 - 机械臂:MoveIt!(ROS1 时代成熟),基于 MoveGroup,控制器
ros_control。 - 记录工具:rosbag,仅基础记录回放,缺少 QoS 机制,图像、点云等高带宽传感器数据包极易丢包。
局限(批判要点,考试重点)
- 无原生实时性,不支持工业硬实时控制;
- 无 QoS 机制,话题数据不分优先级,大数据包容易丢包;
- 原生面向单机,多机分布式通信调试门槛高、稳定性差;
- Python2 生命周期终止,现代系统下编译、第三方依赖库大面积失效;
- 全部 ROS1 版本 EOL,不再接收 bug 修复与安全更新,仅用于历史原理学习、老旧设备维护。
Indigo 的历史意义:奠定 ROS 在高校机器人教学、科研小车、机械臂抓取领域普及的基础。绝大多数经典教程、博客案例起源于 Indigo 时代,直接照搬 Indigo 代码到 Lyrical 会大面积报错,这正是批判式学习的核心切入点。
二、ROS2 Lyrical Luth 综述(2026,ROS2 最新 LTS)
发布:2026.05,LTS,支持周期到 2031 年 5 年维护;Tier1 平台 Ubuntu26.04 amd64/arm64、Windows11;配套仿真推荐 Gazebo Jetty LTS 底层架构:去中心化 DDS 通信,无 master。节点之间直接点对点通信,消除单点故障;RMW 抽象层,可切换不同 DDS/Zenoh 传输后端。 构建系统:ament_cmake,替代 catkin;colcon build编译工作空间。 语言:Python3.12,C++17,支持异步节点 AsyncNode(rclpy),Executor 执行器模型(EventsCBGExecutor 新特性)。
核心工具栈(完全匹配博客素材体系)
- 模型描述:URDF/Xacro,
robot_state_publisher,frame_prefix替代 ROS1tf_prefix;check_urdf仅校验 XML 语法拓扑,不能校验 Gazebo 动力学参数(批判高频考点) - 可视化:RViz2,替换 RViz;支持多 TF 树、动态参数热更新。
- 仿真:Gazebo Jetty,
gz_*系列插件,ros2_control统一硬件 / 仿真控制器抽象,一套控制逻辑可同时适配仿真环境与实体硬件。 - 导航栈:Nav2(替代 ROS1 move_base)
- 全局规划器:PlannerServer,支持多种规划器插件切换
- 局部规划器:DWB、ControllerServer;支持全向机器人
holonomic_robot参数 - AMCL2 定位,Lifecycle 生命周期节点,支持动态启停、重置定位。
- 机械臂抓取:MoveIt2,Setup Assistant 生成 SRDF;
ros2_control + JointTrajectoryController;基于 Action 接口完成长时抓取任务。 - 数据记录:rosbag2,支持 MCAP/db3 存储、循环录制、消息丢失监控、自动带时间戳分段命名。
- 通信原语:Topic、Service、Action(ROS1 无原生 Action)、Lifecycle 节点、参数服务、QoS(核心特性,每个话题独立配置可靠性、历史消息保留、超时策略)。
Lyrical 核心新特性
- rclcpp 新增 Callback Group Events Executor,更好分离回调组,提升多线程实时性;
- rclpy AsyncNode,原生支持 asyncio 异步编程;
- rosbag2 增强:循环录制、消息丢失观测、分段文件名自带时间戳;
- 参数 yaml 支持类型注解、数组参数范围校验;
- Gazebo Jetty 支持 Zenoh 传输,提升仿真跨进程通信性能。
三、ROS1 Indigo ↔ ROS2 Lyrical 横向对比(批判式考点汇总)
表格
| 项目 | ROS1 Indigo | ROS2 Lyrical | 批判学习要点 |
|---|---|---|---|
| 通信架构 | roscore 中心化,单点故障 | DDS 去中心化,无 master | Indigo 代码依赖 master,移植 ROS2 必须移除所有 roscore 相关逻辑 |
| 构建系统 | catkin_make / catkin build | colcon build + ament_cmake | CMakeLists.txt、package.xml 语法完全不同,无法直接复制 |
| TF 变换 | TF1,长期运行内存泄漏 | TF2,tf2_ros,frame_prefix | TF1 代码不能直接迁移;时间戳处理逻辑完全重构 |
| 导航框架 | move_base(单进程大模块) | Nav2,模块化 Server 组件 | move_base 不可直接移植;Nav2 强依赖完整 TF 树,TF 断裂直接失效 |
| 机械臂控制 | MoveIt! + ros_control | MoveIt2 + ros2_control | ros2_control 为全新架构,控制器 yaml、接口全部重写 |
| 通信质量 | 无 QoS,一刀切 | QoS 策略,话题独立配置 | Indigo 旧代码不考虑丢包,Lyrical 必须按传感器类型配置 QoS |
| 通信接口 | Topic / Service | Topic / Service / Action / Lifecycle | Action 是 ROS2 独有,导航、抓取这类长任务优先选用 Action |
| 仿真环境 | Gazebo2.x,gazebo_ros 插件 | Gazebo Jetty,gz_ros2 | 插件命名空间、spawn 节点调用方式完全改写 |
| Python 版本 | Python2.7 | Python3.12 | 语法、库大量不兼容,print、异常、编码坑点繁多 |
拓展批判考点:ROS2 内部多个 LTS 之间(Foxy→Humble→Jazzy→Lyrical),同样存在插件更名、参数废弃、API 破坏性变更,Humble 的 yaml 配置不能直接复制到 Lyrical。
四、从 Indigo 到 Lyrical,工程思维变迁(论述大题素材)
ROS1 Indigo:科研原型优先
Indigo 时代目标是快速验证机器人算法,适配高校论文、原型小车开发。工程层面短板突出:不考虑实时性、多机协同、安全与产品化。大量教学教程为简化理解,刻意隐藏工程缺陷:写死参数、硬编码 frame_id、随便填写惯性矩阵、默认理想环境。这就是博客素材必须批判式阅读的根源。
批判点:Indigo 大量示例代码仅在单机仿真环境稳定运行;放到真实硬件、多机器人、长时间连续运行场景,极易失效。
ROS2 Lyrical:面向工程落地
ROS2 整体设计目标面向工业移动机器人、机械臂、多机协同、实时控制、产品交付。模块化架构、生命周期管理、QoS、DDS 安全策略,支持节点动态启停。
批判点:Lyrical 配套博客示例仍然带有大量仿真环境隐含假设:惯性参数为仿真凑数、里程计采用纯速度积分(长期漂移)、Gazebo 插件仅适配仿真,硬件驱动需要重新开发。仿真一键跑通 ≠ 实体机器人可用。
五、迁移与学习的批判式总结(核心,适配课程测评)
- 不能直接把 Indigo 经验平移到 Lyrical 很多 Indigo 时代形成的思维惯性:依赖 roscore、TF1、move_base、catkin_make,放到 ROS2 环境会完全失效。学生最常见踩坑:直接复制老博客代码,仅修改少量名称,期望直接运行。
- 跨版本通用底层知识(可复用,不受 ROS 版本限制) URDF/Xacro 机器人模型原理、连杆关节拓扑、TF 坐标变换数学原理、代价地图原理、A * 全局规划、DWA 局部规划、机械臂运动学(KDL)、激光 SLAM 概率模型。
原理一脉相承,变化的只是 API、工具、配置文件。课程学习核心:掌握机器人底层理论,而不是死记某一个 ROS 版本 API。
- 批判式学习四步法(火眼金睛,测评核心能力) 拿到任意博客素材(无论 Indigo/Humble/Lyrical),强制按四步分析: ① 识别隐含假设:是否仅仿真可用、版本锁定、传感器 / 物理环境理想化; ② 剥离知识:区分通用机器人理论 和 版本绑定的 API / 工具代码; ③ 缺陷推演:分析仿真掩盖了哪些问题,部署到真实硬件会出现什么故障; ④ 工程修正:重构代码、修改配置,适配目标硬件,编写可测评工程代码。
六、课程复习思考题(可直接追加到试卷,批判式)
- ROS1 Indigo 依赖 roscore,ROS2 Lyrical 无 master 架构,请分析两种架构优缺点,以及 roscore 单点故障会带来哪些实际场景问题?
- Indigo 的 move_base 和 Lyrical Nav2 在架构上有什么本质区别?Nav2 采用多 Server 模块化带来哪些优势,又增加哪些工程复杂度?
- 同一段 URDF 模型,在 Indigo Gazebo2 仿真正常,迁移到 Lyrical Gazebo Jetty 出现模型穿透、无重力,请列举至少 3 个可能的原因。
- 简述 TF1(Indigo)和 TF2(Lyrical)的差异;
frame_prefix相比tf_prefix解决了什么问题? - 批判论述:Indigo 时代大量开源教程为简化教学,刻意简化动力学参数与里程计模型。把这类示例直接迁移到 Lyrical 仿真,再部署到真实机器人,会遇到哪些典型工程问题?
- 拓展题(新增,跨 LTS):ROS2 不同 LTS 版本(Humble、Jazzy、Lyrical)之间,为什么不能直接复制导航 yaml、MoveIt2 插件配置?举例说明版本迁移时的典型破坏性变更。
七、一句话总览
ROS1 Indigo 开启机器人开源原型时代;历经 Kinetic、Melodic、Noetic,ROS1 完成历史使命;ROS2 从 Dashing、Foxy、Humble、Iron、Jazzy 一路演进到 Lyrical,转向工程落地。底层机器人原理一脉相承,但框架架构、工具链持续重构;学习切忌直接复制旧版本案例,坚持批判式学习,分清仿真假设与真实硬件边界。
ROS1 Indigo → ROS2 Lyrical 批判式学习材料总览(教学测评版)
核心思想:教程可以复现仿真 ≠ 可直接用于真实硬件;仿真示例存在大量隐性假设,学习者必须主动识别假设、找出局限、修正缺陷,才算真正掌握机器人开发,而不是复制粘贴跑通仿真。所有博客示例均标注:
可能有误,请核实,学生需要带着火眼金睛阅读、复现、排错、修正,用于课堂作业、实验报告、期末测评。
一、版本谱系总览:从 ROS1 Indigo(2014)到 ROS2 Lyrical(2026)
横跨 12 年 LTS 演进:ROS1 Indigo(2014) → Kinetic → Melodic → Noetic → ROS2 Humble → Lyrical(2026)。 整套公开博客素材完整覆盖:基础命令行工具、调试工具链、RViz/RViz2 三维可视化、URDF/Xacro 机器人建模、Gazebo 全版本仿真、TF/TF2 坐标变换、SLAM 建图、自主导航巡逻、MoveIt/MoveIt2 机械臂抓取放置、第三方外设驱动扩展、移动操作臂综合项目实践。
重要共性提醒:
- ROS1 全部版本已经停止官方维护,仅用于历史原理学习,禁止直接在新项目中照搬 ROS1 Indigo/Kinetic 代码;
- ROS2 Lyrical 为新一代 5 年长期支持版本,适配 Ubuntu26.04,但博客示例大量继承仿真环境预设条件,不能不加修改直接移植实体机器人;
- 不管 ROS1 还是 ROS2,底层机器人理论(URDF 模型原理、TF 坐标变换、代价地图、运动学、碰撞检测)是通用的;但是 API、构建系统、通信架构、插件接口随版本发生巨大变化,代码不可直接拷贝迁移。
二、素材清单(分大类,全部带有批判式阅读标记)
每一份材料阅读前置提醒:可能有误,请核实。仿真环境存在隐含假设,复现后必须分析仿真与真实硬件差异。
2026 ROS2 Lyrical 系列(新版主教材,第 4‑7 章:建模‑导航‑机械臂抓取)
1. 课程大纲总览
《ROS 机器人程序设计》课程教学大纲-2026- kinetic-lyrical_ros2机器人应用开发工程师网盘下载-CSDN博客
批判阅读提示:大纲给出完整学习路径,但大纲只描述理想学习结果,没有列出每个知识点的坑点、边界条件,学生需要自己补充 “什么场景这套方案会失效”。
2. 必须批判式学习的基础理论(建模、TF、里程计、导航前置、MoveIt2 基础)
共性问题:全部示例在 Gazebo 仿真环境调通;大量物理参数为仿真凑数;忽略真实硬件噪声、延迟、丢包;很多代码省略异常捕获、边界判断。 何时开启 ROS 2 Lyrical Luth 之旅最为合适?_ros2lyrical支持-CSDN博客 ROS 2 Lyrical Luth 第1章 系统入门教程-CSDN博客 ROS 2 Lyrical 第2章 ROS 2系统架构与核心概念_ros2 架构文档-CSDN博客 ROS 2 Lyrical 第3章 可视化与系统调试工具_ros2 日志系统与调试工具-CSDN博客 ROS 2 Lyrical 第4章 URDF机器人建模与Gazebo Garden仿真-CSDN博客 ROS 2 Lyrical 第5章 导航前置:TF坐标变换、传感器、里程计与SLAM建图-CSDN博客 ROS 2 Lyrical 第6章 Nav2自主导航完整配置与实操_ros2 导航开发-CSDN博客 ROS 2 Lyrical 第7章 MoveIt 2机械臂运动规划与抓取仿真实操-CSDN博客 ROS 2 Lyrical 第8章 传感器与执行器集成-CSDN博客 ROS 2 Lyrical 第9章 计算机视觉与摄像头应用_ros2能识别的usb摄像头-CSDN博客 ROS 2 Lyrical 第10章 点云处理与 PCL 库集成_ros2 lyrical-CSDN博客 ROS 2 Lyrical 全栈技术体系硬核综述与进阶展望-CSDN博客
共性批判要点(可直接用于考题)
- URDF/Xacro 章节:
check_urdf只能校验 XML 语法拓扑,无法校验 collision、inertial 惯性矩阵、mesh 文件路径、gazebo 插件正确性;示例惯性参数为仿真随手填写,真实机器人需要实测质量与惯性张量。 - TF2 与里程计章节:手写速度积分里程计天然存在时间累积漂移;仿真中没有传感器噪声;实体机器人必须增加 IMU 融合、异常时间差保护;示例代码缺少异常捕获。
- Nav2 导航章节:yaml 参数完全适配仿真小车;footprint、膨胀半径、速度加速度不能直接复制到实物;Nav2 强依赖完整 TF 树,仿真 TF 永远不会断裂,硬件场景极易出现 TF 超时、变换丢失。
- MoveIt2 章节:demo 虚拟控制器仅做运动学预览,不能对接 Gazebo / 真实硬件;示例抓取逻辑没有力反馈、没有物体检测,仿真依靠理想物理接触,现实极易抓取失败。
3. 测评样题参考(出题范式参考,用于试卷、实验报告)
《ROS 机器人程序设计》课程习题资料-2026-lyrical-CSDN博客
批判阅读提示:样题给出现成题干,教师使用时,应当增加批判类设问:找出示例代码隐患、分析仿真假设、给出硬件修改方案。
4. 必须批判实践的项目案例(仿真项目,移动机器人、移动机械臂、抓取放置)
共性:全部项目可以一键在 Lyrical+Gazebo Garden 复现;但是全部属于仿真理想条件,忽略硬件驱动、通信延迟、传感器噪声、电机限幅、网络 DDS QoS 问题。 ROS2 Lyrical实验1系统入门-CSDN博客 ROS2 Lyrical实验2架构与核心-CSDN博客 ROS2 Lyrical实验3工具进阶-CSDN博客 ROS2 Lyrical实验4机器人模型-CSDN博客 ROS2 Lyrical实验5导航Nav2-CSDN博客 ROS2 Lyrical实验6机械臂MoveIt2-CSDN博客 ROS2 Lyrical实验7外设与回顾-CSDN博客
项目类共性批判设问(测评学生掌握程度)
- 指出该仿真项目 3 条以上的仿真隐含假设;
- 如果把这套项目部署到真实实体机器人,需要修改哪些模块、配置、代码?
- 仿真不会出现哪些硬件常见故障?给出排查流程与修复方案。
2014‑2016 ROS1 Indigo 时代经典素材(历史版本,用于对比迁移学习)
⚠️ 全部基于 Ubuntu14.04 + Python2.7 + roscore 中心化架构,代码不能直接运行在 ROS2,用于理解历史渊源,对比架构差异,做版本迁移练习。 Ubuntu ROS Arduino Gazebo学习镜像iso说明(indigo版)_ubuntu ros arduinogazebo学习镜像iso 百度云-CSDN博客 ROS机器人程序设计(原书第2版)学习镜像分享及使用说明_ros机器人程序设计(原书第2版)-CSDN博客 ROS机器人程序设计(原书第2版)补充资料 (零) 源代码、资料和印刷错误修订等 2017年02月22日更新_ros机器人程序设计第二版 pdf-CSDN博客
ROS1 Indigo 素材共性批判点
- 依赖 roscore 单点 master,master 崩溃整个系统通信瘫痪;ROS2 DDS 去中心化彻底移除 master 概念。
- 基于 catkin_make /roslaunch XML,ROS2 使用 colcon + Python Launch,构建、启动文件语法完全重构。
- TF1 存在内存泄漏,长时间运行卡顿;没有 QoS,传感器大数据极易丢包。
- move_base 单进程大模块,Nav2 拆分为多 Server 模块化架构。
- Python2.7 已经 EOL,库大量失效,只能阅读原理,不建议真机复现。
2017‑2021 ROS1 Kinetic‑Noetic 过渡时代素材
承接 ROS1 后期版本,向 ROS2 过渡,可用于对比 ROS1/ROS2 异同,做迁移训练。 ROS2机器人个人教程博客汇总(2021共6套)_ros2教程百度云-CSDN博客
该阶段素材共性批判点
- 依然是 roscore 架构,部分代码已经出现向 ROS2 移植的尝试;
- 大量工具、消息接口名称相似,但底层实现不同,容易造成学生 “看起来差不多直接复制” 的误区;
- Gazebo、moveit、navigation 的参数配置和 ROS2 存在大量细节差异,不可直接照搬 yaml。
三、跨版本共性批判框架(通用答题模板,考试 / 实验通用,突出共性)
无论阅读 ROS1 Indigo 还是 ROS2 Lyrical 的博客示例,都强制学生按照下面四步开展批判式学习,这是测评核心能力,区分 “跑通仿真” 和 “真正懂机器人开发”。
步骤 1:识别隐含仿真假设(火眼金睛第一步)
逐条列出教程中没有明说、但是代码 / 配置依赖的理想条件,常见共性假设包括:
- 通信永远正常,无延迟、无丢包,DDS/QoS 问题不存在;
- 传感器无噪声、无数据丢失,话题频率稳定;
- 物理参数理想化:惯性、质量随便填写,不会出现动力学异常;
- TF 坐标变换永远稳定,不会超时、不会变换丢失;
- 电机、驱动器响应无限快,没有限幅、没有滞后;
- 系统时钟完美同步,时间戳不会错乱。
步骤 2:区分【通用理论知识】与【版本绑定代码】
- ✅通用,跨 ROS1/ROS2 都能用的原理知识:URDF 模型逻辑、连杆‑关节拓扑、TF 坐标变换数学原理、代价地图原理、A‑star/DWA 规划算法、机械臂运动学正逆解、碰撞检测逻辑、SLAM 概率模型。
- ❌版本绑定,不能直接复制:构建系统命令、launch 格式、节点 API、消息头文件、插件文件名、yaml 参数、工具命令(
rospack/ament_index_get_resource,catkin_make/colcon build)。
测评考点:要求学生从一段 ROS1 Indigo 旧代码中,剥离通用原理,指出哪些代码是 ROS1 专属,在 ROS2 Lyrical 中必须重写。
步骤 3:推演:假设脱离仿真环境,会出现什么故障现象?
共性故障推演方向:
- 里程计长时间运行发生漂移;
- 定位粒子云发散,AMCL 定位失效;
- 规划器报
No valid plan无法生成路径; - MoveIt 规划成功,但硬件机械臂完全不动;
- 话题消息丢失,传感器数据断断续续。
步骤 4:给出修正方案(配置修改 / 代码补全异常捕获 / 硬件适配改造)
要求不只是定性描述,需要写出关键参数修改、代码片段、排查命令。
四、典型通用测评题型(突出共性,不局限单一章节)
可直接用于作业、试卷,全部贯彻批判式学习。
判断题(必须写出批判理由,只写对错不得分)
- ROS1 Indigo 的 URDF 模型原理完全一样,所以可以直接把 Indigo 完整 URDF 文件复制到 ROS2 Lyrical 直接用于 Gazebo 仿真。()
check_urdf校验通过,就代表 Gazebo 仿真一定可以正常完成动力学仿真。()- 仿真中可以跑通的 Nav2 全套 yaml 参数,直接拷贝给真实物理机器人就可以完成导航。()
- ROS1 move_base 和 ROS2 Nav2 实现的导航功能类似,所以 move_base 的配置文件可以直接在 Nav2 使用。()
简答‑批判分析题(通用)
- 对比 ROS1 Indigo 中心化 roscore 架构和 ROS2 Lyrical 去中心化 DDS 架构,分别写出各自优势、缺陷;写出 roscore 单点故障在真实项目中会引发哪些现象。
- 很多教程给出的里程计示例采用单纯速度积分,无论 ROS1 还是 ROS2 仿真都可以跑通,请批判该方案的固有缺陷;仿真环境掩盖了哪些问题?真实硬件如何缓解该缺陷?
- MoveIt/MoveIt2 的 demo 虚拟演示模式可以完成轨迹规划,但是不能直接用于 Gazebo 或者实体机械臂,请说明仿真示例的隐含假设,要对接硬件必须补充哪些配置?
综合论述题
论述:大量 ROS 博客示例,从 ROS1 Indigo 到 ROS2 Lyrical,都可以在仿真一键复现,但是到真实硬件就大量报错。请从:机器人模型参数、TF 与里程计、导航参数、机械臂控制器四个维度分析共性的仿真假设,并说明硬件环境如何修正。
五、教学使用注意(批注给教师)
- 全部博客资源都要给学生前置提示:
可能有误,请核实,不允许学生直接把博客代码当作标准答案; - 测评打分重点不在于 “能不能把仿真跑通”,而在于能不能识别出材料的局限、隐含假设,并且给出修正思路;
- 鼓励学生横向对比 ROS1 Indigo 老案例与 ROS2 Lyrical 新案例,分辨原理不变、接口改变的部分,锻炼跨版本迁移能力;
- 仿真是验证工具,不是最终产品环境,批判式学习的目标就是打破 “仿真即现实” 的思维误区。
ROS2 Lyrical 批判式学习测评试题(基于 4‑7 章素材)
说明:本套题目要求学生不能直接照搬博客示例代码,必须识别素材里的假设、坑点、版本依赖缺陷、工程隐患,先批判找出问题,再给出修正方案,侧重工程实操排错能力,适合课后作业 / 实验考核。 批判式答题范式:①指出原文素材隐含假设 / 错误 / 局限;②说明为什么会出问题;③给出修改后的配置 / 代码 / 操作步骤。
一、判断题(必须写出批判理由,只写对错不得分)
- 在 ROS2 Lyrical 中,只要写好 URDF 的
<visual>标签,直接用 Gazebo Garden 就可以完成动力学仿真,碰撞和惯性参数可以省略。() - Xacro 可以在 launch 文件中通过
Command(["xacro ", model])实时解析,不需要提前手动执行xacro命令生成中间 urdf 文件,该方式是工程上推荐的做法。() - Nav2 运行的硬性条件:只要有差速底盘接收
/cmd_vel,就算没有完整 TF2 树,也可以正常完成自主导航。() - AMCL2 粒子云一直高度发散,只需要把
min_particles参数调得更小就可以解决定位漂移问题。() - MoveIt2 的 demo.launch.py 虚拟控制器模式,可以直接对接 Gazebo 物理仿真执行抓取 pick‑place 任务,不需要 ros2_control 和 JointTrajectoryController 配置。()
二、选择题(多选,每小题需要简单写出批判依据)
- 某同学直接复制博客中四轮小车 URDF,在 Gazebo Garden 仿真发现小车直接穿透地面、不受重力,可能的原因有()【多选】 A. link 缺少
<collision>碰撞标签 B. link 缺少<inertial>惯性质量与惯性矩阵 C. joint 全部设置为fixed,车轮没有使用continuous关节 D. gazebo 标签缺失,没有设置 link 材质 - 关于 TF2 坐标树,Nav2 导航必须的完整坐标变换链,下面正确的是() A.
map → odom → base_footprint → laser_linkB.odom → map → base_footprint → laser_linkC.base_link → odom → map → laser_linkD.map → base_footprint → odom → laser_link - 运行 Nav2,下发 2D Nav Goal 之后,规划器提示
No valid plan无有效路径,下面哪些是常见诱因()【多选】 A.footprint轮廓设置过大,机器人被膨胀代价地图完全包围 B.inflation_radius障碍物膨胀半径设置过大 C. AMCL 定位粒子云严重发散,机器人在地图中位姿错误 D. 全局代价地图static_map设置为 true,但是 map_server 没有成功加载地图 - MoveIt2 使用 Setup Assistant 生成配置包,下面说法存在工程风险的是()【多选】 A. 自碰撞矩阵采样次数越大越准确,但会增加 SRDF 文件生成耗时 B. 移动底盘上的机械臂,虚拟关节必须配置,父 frame 设置为
odomC. Planning Groups 规划群组只需要把夹爪关节加入arm群组,不需要单独建立gripper群组 D. 末端执行器 end effector 配置,父连杆选择机械臂底座 base_link
三、简答‑批判分析题(核心,考察火眼金睛,识别博客素材中的隐含假设)
答题格式:①批判素材的局限 / 隐含前提;②风险后果;③工程修正方案。
- 素材第四章给出
check_urdf robot1.urdf校验 URDF 模型。 批判问题:check_urdf校验成功,是否代表 Gazebo 仿真一定正常?说明理由,列举 3 个 check_urdf 无法检测出来但是会造成仿真异常的问题点。 - 第五章手写里程计代码,采用速度积分方式计算
x,y,th发布/odom话题。 批判问题:纯积分里程计有什么天然缺陷?在长时间仿真或者真实机器人运行会出现什么现象?Nav2 导航中如何缓解该问题?。 - 博客示例 DWB 局部规划器配置:
DWBLocalPlanner:
 max_vel_x: 0.2
 min_vel_x: 0.05
 max_vel_theta: 0.15
 min_vel_theta: -0.15
 acc_lim_x: 2.5
 acc_lim_theta: 3.2
 holonomic_robot: false
批判问题:如果把这套差速小车 yaml 直接拷贝给麦克纳姆轮全向移动机器人使用,会发生什么现象?应该修改哪一个关键参数,为什么?。
- MoveIt2 编程示例,直接使用
setPoseTarget()设置一个末端笛卡尔位姿然后调用plan()。 批判问题:写出 2 种即使位姿在工作空间范围,仍然规划失败的现实场景(不考虑代码语法错误)。
四、排错实操题(模拟学生复现博客代码踩坑场景,写出排查步骤 + 修复代码 / 配置)
- 场景:复现第四章 Gazebo 小车仿真,Xacro、launch 文件完全复制示例。现象:RViz2 中 RobotModel 小车显示正常;Gazebo 里面 spawn 机器人之后,机器人通体纯白色,激光雷达插件不输出
/robot/scan话题。 请分析全部可能原因,并给出修复片段。 - 场景:Nav2 全套启动成功,map_server 成功加载地图,RViz2 可以看到静态地图;执行
2D Pose Estimate(P)给出初始位姿后,AMCL 粒子云迅速全部消失。请给出排查流程,列出 3 个最可能原因以及参数调整方案。 - 场景:MoveIt2 Gazebo 抓取仿真,move_group 规划轨迹成功,RViz2 预览绿色轨迹完全正常;但是 Gazebo 中机械臂一动不动,完全不执行轨迹。 批判排查:从 ros2_control、controller、joint_trajectory_controller 角度分析,给出至少 3 个故障点。
五、综合编程‑改错题(找出代码 bug,注释标出,写出修正后完整片段)
5‑1 里程计发布节点片段(来自第五章素材,存在多处隐患)
void timer_cb()
{
 rclcpp::Time curr = this->get_clock()->now();
 double dt = curr - last_time_;
 last_time_ = curr;
 double dx = vx_ * cos(th_) * dt;
 double dy = vx_ * sin(th_) * dt;
 double dth = vth_ * dt;
 x_ += dx; y_ += dy; th_ += dth;

 geometry_msgs::msg::TransformStamped t;
 t.header.frame_id = "odom";
 t.child_frame_id = "base_footprint";
 t.transform.translation.x = x_;
 t.transform.translation.y = y_;
 t.transform.rotation = tf2::toMsg(tf2::Quaternion(tf2::Vector3(0,0,th_),0));
 tf_broad_->sendTransform(t);

 nav_msgs::msg::odom_msg;
 odom_msg.header.frame_id = "odom";
 odom_msg.child_frame_id = "base_footprint";
 odom_msg.pose.pose.position.x = x_;
 odom_msg.pose.pose.position.y = y_;
 odom_msg.pose.pose.orientation = t.transform.rotation;
 odom_msg.twist.twist.linear.x = vx_;
 odom_msg.twist.angular.z = vth_;
 odom_pub_->publish(odom_msg);
}
任务:找出代码中语法 bug + 工程隐患,标注行号,写出修复代码。
5‑2 Nav2 Action 客户端发送导航目标(第六章素材)
void send_goal(double x, double y, double yaw)
{
 if (!client_->wait_for_action_server(std::chrono::seconds(5))) {
 RCLCPP_ERROR(get_logger(), "Nav2 Action服务器未启动");
 return;
 }
 NavigateToPose::Goal goal;
 goal.pose.header.frame_id = "map";
 goal.pose.pose.position.x = x;
 goal.pose.pose.position.y = y;
 goal.pose.pose.orientation.w = cos(yaw/2);
 goal.pose.pose.orientation.z = sin(yaw/2);
 auto send_future = client_->async_send_goal(goal);
}
批判点:代码功能上存在什么工程缺陷?只发送 goal,没有处理 future,会带来什么问题?如何完善代码。
六、拓展论述题(批判式总结)
博客教程给出的整套 4‑7 章案例,可以一键复制粘贴在 Ubuntu26.04 + ROS2 Lyrical 复现,但是放到真实硬件机器人上面会有大量不适用的地方,请从下面 4 个维度,批判分析博客示例的仿真环境隐含假设,并写出真实硬件需要修改哪些部分:
- URDF/Xacro 模型(link 惯性、joint 类型、传感器插件)
- TF2 与里程计
- Nav2 代价地图、规划器参数
- MoveIt2 ros2_control 控制器与抓取逻辑
参考答案(简要版,供教师阅卷)
一、判断
- ×;批判:Gazebo 动力学仿真必须 collision、inertial,visual 仅管渲染;缺失会重力异常、穿透地面。
- √;批判:该方式为 ROS2 官方推荐,launch 内部调用 xacro 命令实时解析,不需要磁盘输出中间 urdf。
- ×;批判:Nav2 四大硬性条件之一就是完整 TF2 树,坐标链断裂,代价地图、AMCL 无法工作。
- ×;批判:粒子发散应当增大 min_particles,检查激光 /odom 数据、2D Pose Estimate 初始化;调小粒子数量会加剧定位失效。
- ×;批判:demo 是虚拟仿真,不连接 Gazebo 硬件接口;物理仿真必须配置
ros2_control+JointTrajectoryController。
二、多选
- A、B;C 错误,车轮 joint 为 fixed 只会模型外观正常,不会造成穿透地面;D 材质缺失只会纯白,不影响重力。
- A
- A B C D
- C D;C 夹爪建议独立 gripper 群组;D 末端执行器父连杆应当是腕部 tool_link,不是底座 base_link。
三简答批判分析
check_urdf仅校验 XML 语法、父子 link 关节拓扑;不校验 collision/inertial 参数、gazebo 插件语法、mesh 文件路径有效性、joint 限位参数合法性。这些全部语法合法但仿真报错。- 速度积分里程计:误差随时间累积漂移;长时间运行 x/y/ 角度和真实位置偏离;缓解:仿真可以依赖 Gazebo 输出 odom;实体机器人用 IMU + 编码器融合;导航依赖 AMCL 利用激光定期修正 odom 漂移。
holonomic_robot: false代表非全向差速轮;麦克纳姆轮必须改为true;如果不改,DWB 规划不会生成横向平移速度,全向机器人无法横移。- 示例:①机械臂存在自碰撞;②目标位姿处于奇异点;③规划场景里面存在障碍物,虽然笛卡尔坐标在工作空间,但是路径被障碍物阻断。
四排错实操
- 现象:Gazebo 模型纯白,激光无话题
- 原因 1:缺少
<gazebo>标签设置 link 材质,渲染纯白; - 原因 2:Xacro 中激光雷达 gazebo 插件文件名写错(库文件名错误);
- 原因 3:spawn_entity 启动时 topic、entity 名称错误,没有正确加载完整带 gazebo 插件的 URDF。
- AMCL 粒子云直接消失
- ①激光话题
/scanframe_id 与 TF 的 laser_link 不匹配; - ②
laser_max_beams参数不合理; - ③地图坐标系 map 和 odom 变换异常,TF 树断裂。
- MoveIt 规划成功,Gazebo 机械臂不动
- ①
ros2_control插件没有正确加载进 Gazebo; - ②yaml 控制器里面 joint 名字和 URDF 关节名大小写 / 名字不一致;
- ③moveit 控制器配置没有映射到 JointTrajectoryController Action 接口。
五改错题
5‑1 里程计
bug1:double dt = curr - last_time_;,时间相减得到 rclcpp::Duration 对象,不能直接赋值 double;改为double dt = (curr - last_time_).seconds(); bug2:nav_msgs::msg::odom_msg; 变量声明语法错误,应当nav_msgs::msg::Odometry odom_msg; 隐患:没有做 dt>0 保护,节点刚启动 dt=0 会出现计算异常。
5‑2 Nav2 send_goal
缺陷:async_send_goal返回 future 没有保存,无法获取目标执行结果,不知道导航成功 / 失败;工程上需要保存 future,注册回调监听 goal 响应与执行结果。
六论述题(仿真 vs 真实硬件批判)
- URDF:博客惯性参数为仿真凑数,真实机器人需要实际称重计算惯性矩阵;Gazebo 插件不能在真实硬件运行,需要替换真实驱动。
- TF2:仿真 odom 由 gazebo 插件输出;实体机器人需要编码器 + IMU 融合发布 odom;TF 需要确认传感器实际安装位置。
- Nav2 参数:仿真的 footprint、max 速度、inflation_radius 是仿真小车参数;真实机器人需要按照实物尺寸重调;真实机器人噪声大,需要调整 AMCL 激光模型噪声参数。
- MoveIt2:仿真
ros2_control是 Gazebo 模拟硬件;实体机器人对接真实电机驱动;抓取在仿真中物体附加到夹爪,真实硬件需要做力反馈检测判断是否抓取成功。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 3
 0
- 0


 已为社区贡献253条内容

所有评论(0)