【机械臂操作系列】从拿刀切割开始:机器人完成真实操作任务需要解决哪些问题?
【机械臂操作系列】从拿刀切割开始:机器人完成真实操作任务需要解决哪些问题?
本系列将记录如何让机械臂逐步具备实际操作能力,从工具安装、视觉定位、运动规划,到双臂协同与接触控制,探索机器人完成真实任务过程中需要解决的问题。
前言
人拿刀切东西时,会先看清目标,再调整刀的位置和方向,接触后还要根据实际情况控制动作。
对于人来说,这些过程几乎是连贯完成的。
但换成机械臂,事情就需要被一步步拆开:
- 刀具如何安装?
- 相机看到的目标如何转换为机械臂能够执行的位置?
- 机械臂如何规划运动路径和姿态?
- 如果加入另一只机械臂负责固定食材,两只机械臂又如何协同?
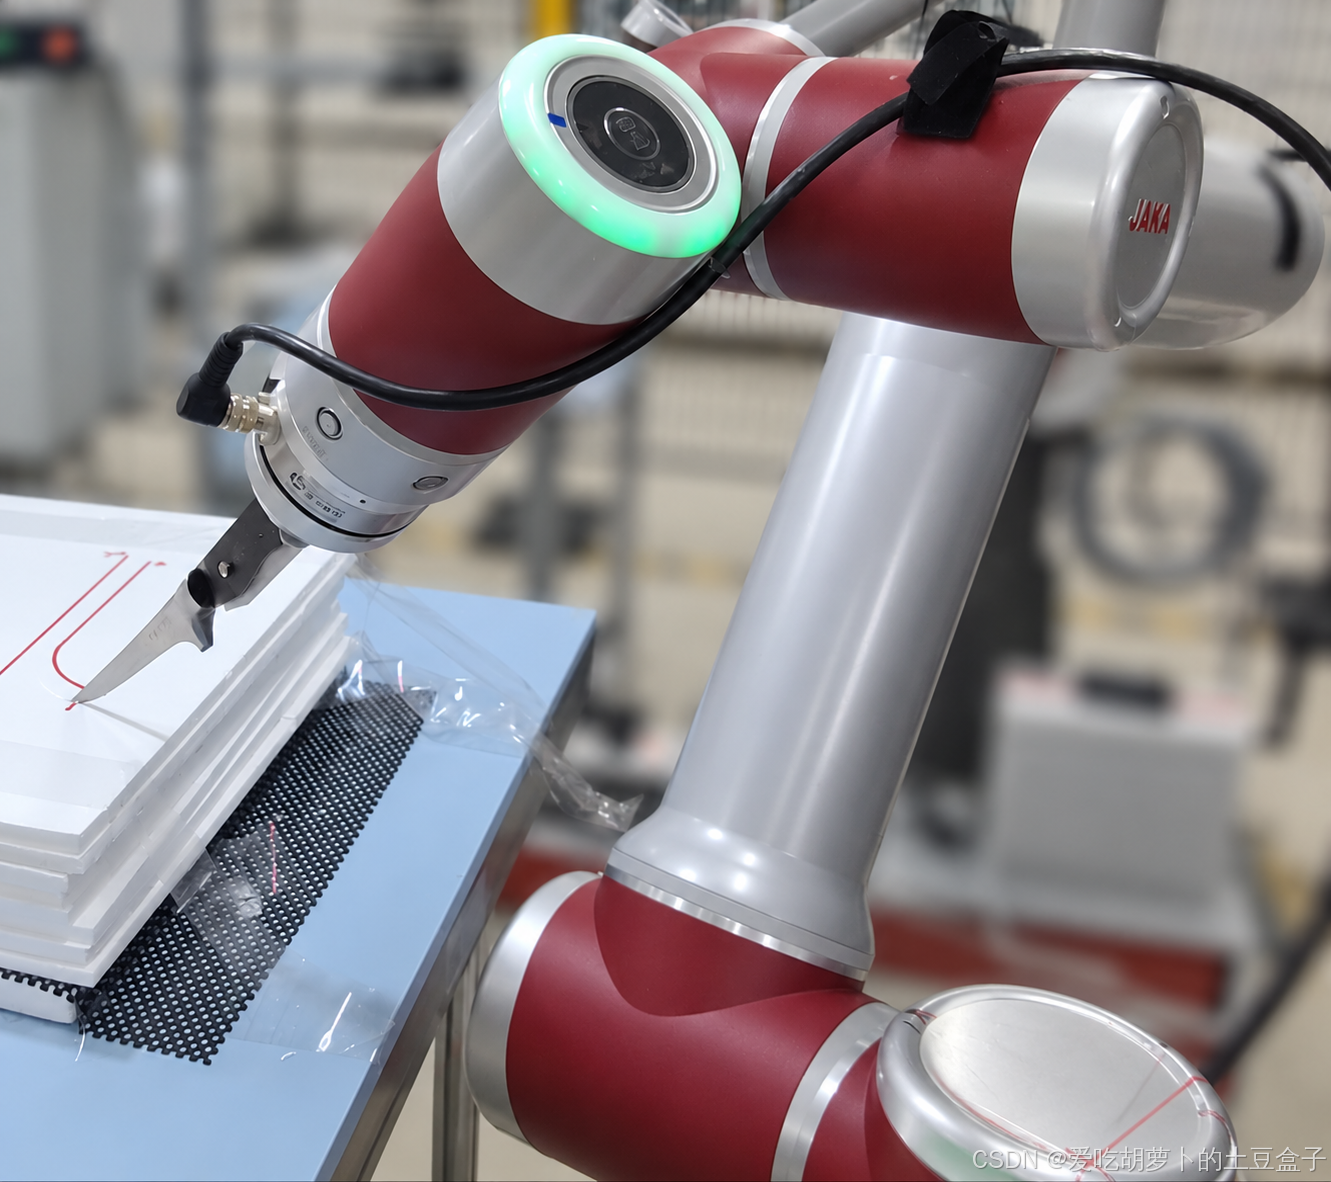
因此,让机械臂完成一次简单的切割任务,实际上涉及视觉感知、坐标转换、运动规划、工具控制以及双臂协同等多个环节。
本系列将从“让机械臂使用一把刀”作为出发点,逐步记录这些实际操作问题。
本期首先从整体入手:
机械臂想真正拿刀完成切割,需要解决哪些问题?
1. 工具要抓在“手”里,还是装在机械臂上?
让机械臂使用一把刀,首先需要解决的问题并不是“怎么切”,而是:
刀具如何与机械臂建立稳定的连接关系。
目前常见的方式主要有两种。
1.1 机械手或夹爪直接抓取刀具
第一种方式是让机械手或夹爪直接抓住刀具。
这种方式的优势是工具更换更加灵活,同一套机械臂可以适配不同工具。
但与此同时,也需要考虑:
- 夹持是否稳定;
- 工具相对于夹爪的位置是否发生变化;
- 运动过程中是否存在滑动;
- 接触任务中工具姿态是否可靠。
1.2 刀具固定安装在机械臂末端
另一种方式,是将刀具直接固定安装在机械臂末端。
这种方案牺牲了一定的工具更换灵活性,但能够获得更加稳定的工具坐标关系,更适合开展轨迹控制、视觉定位以及接触实验。
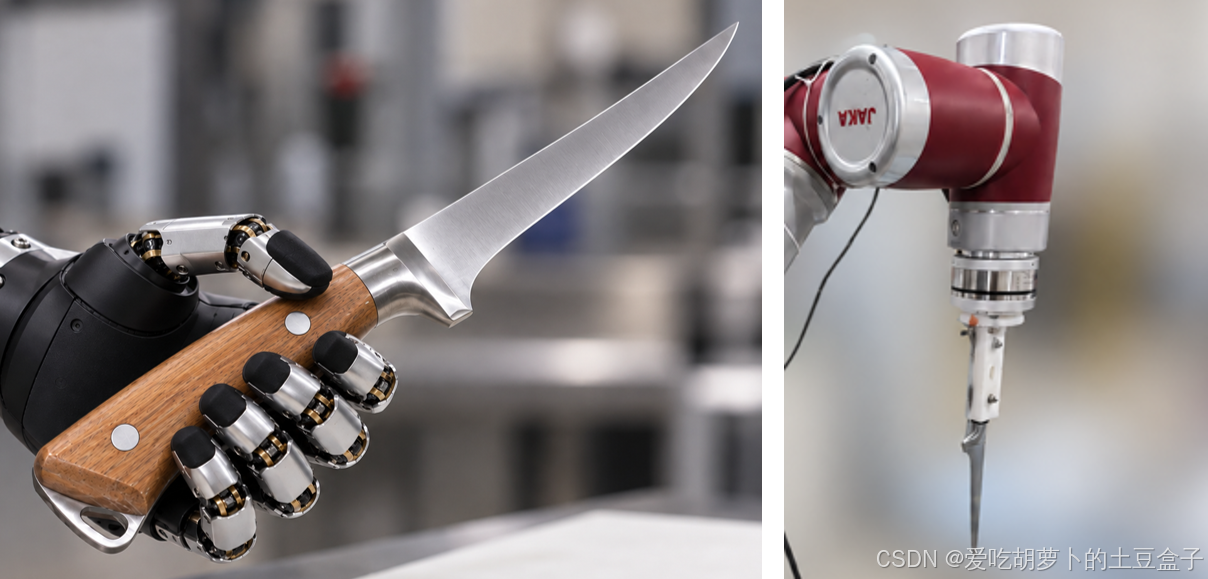
左侧为机械手握持工具示意,右侧为刀具固定安装在机械臂末端
当前实验采用第二种方式:
将刀具直接固定安装在机械臂末端。
这样可以先简化问题:
不考虑“刀是否抓稳”,而优先解决:
- 刀具能否按照要求运动;
- 刀尖位置如何确定;
- 后续如何让刀尖到达视觉指定的位置。
2. 机械臂要干活,首先需要知道环境在哪里
将刀安装到机械臂上,只解决了工具连接的问题。
真正执行任务时,机械臂还需要知道:
- 目标在哪里;
- 刀应该从哪里开始运动;
- 应该以什么姿态到达目标。
这些信息通常来自相机等传感器。
但是,相机看到的位置并不能直接控制机械臂。
原因在于:
相机拥有自己的坐标系,而机械臂也拥有自己的坐标系。
视觉系统检测到目标之后,还需要经过坐标转换,才能得到机械臂真正能够执行的位置。
从“看见目标”到“执行动作”,可以简单拆分为以下几个环节。
2.1 固定相机观察目标与环境
首先,需要通过相机获取工作空间中的目标、工具以及周围环境信息。
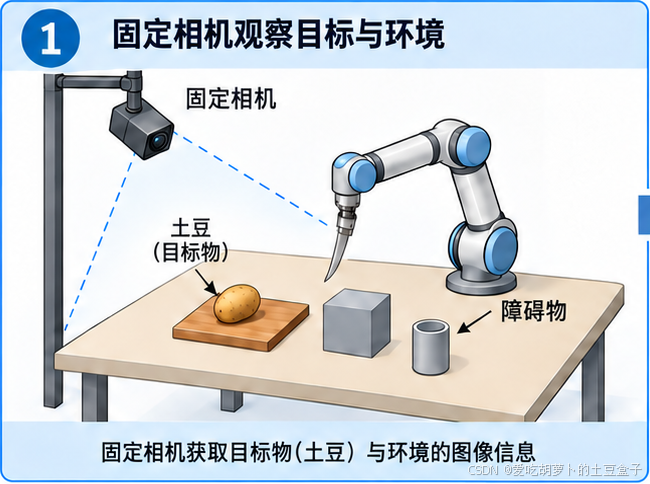
相机负责获取任务场景信息,为后续定位和规划提供依据。
2.2 将相机信息转换到机械臂坐标
视觉系统获得目标位置后,需要进一步转换到机器人坐标系。
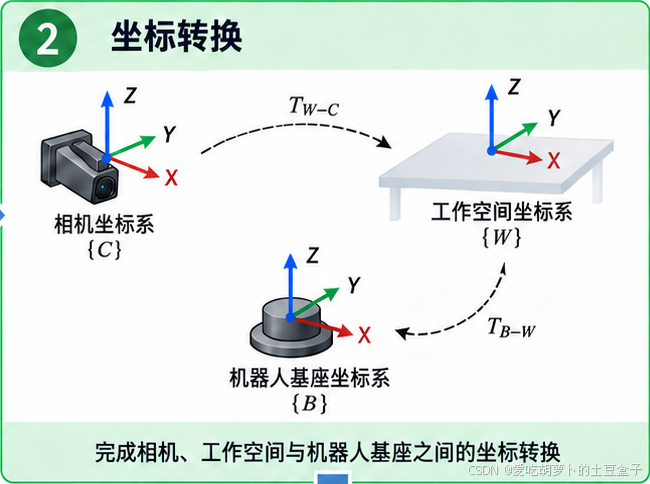
只有建立相机与机械臂之间的空间关系,视觉信息才能用于控制机器人运动。
2.3 规划运动路径与末端姿态
机械臂从当前位置运动到目标位置,需要规划合理的运动轨迹,同时确定末端执行器的姿态。
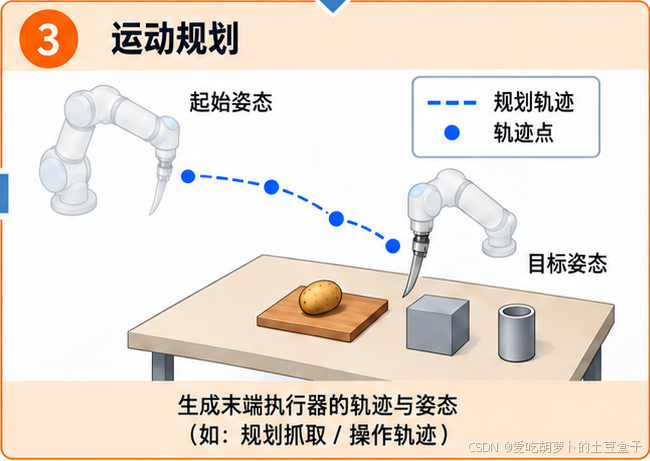
对于刀具任务来说,不仅需要知道刀尖“去哪里”,还需要考虑刀具“以什么方向到达”。
2.4 机械臂执行规划动作
完成规划之后,机械臂按照目标轨迹执行动作。
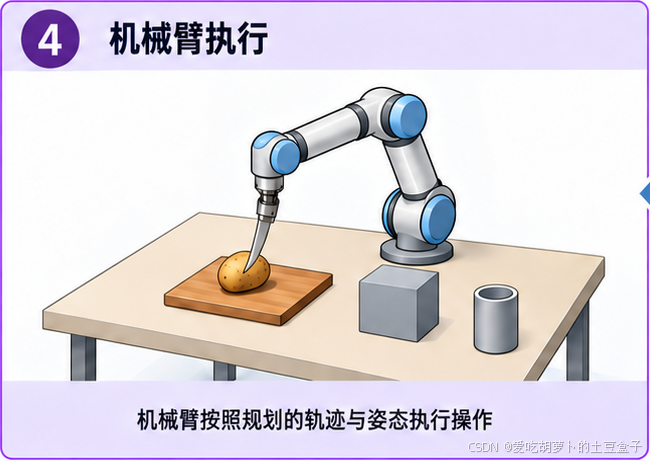
但真正接触物体之后,还会产生新的问题:
- 接触力如何控制?
- 是否发生碰撞?
- 动作是否需要根据反馈调整?
因此,让机械臂完成一次真实操作,并不是单独一个算法能够解决的问题,而是需要将:
视觉、坐标转换、路径规划、运动控制以及反馈机制连接成完整链路。
3. 最终,希望两只机械臂怎样配合?
目前设计的阶段目标,是让两只机械臂完成一个简单而直观的协同任务:
- 一只机械臂负责固定食材;
- 另一只机械臂负责带动刀具完成切割。
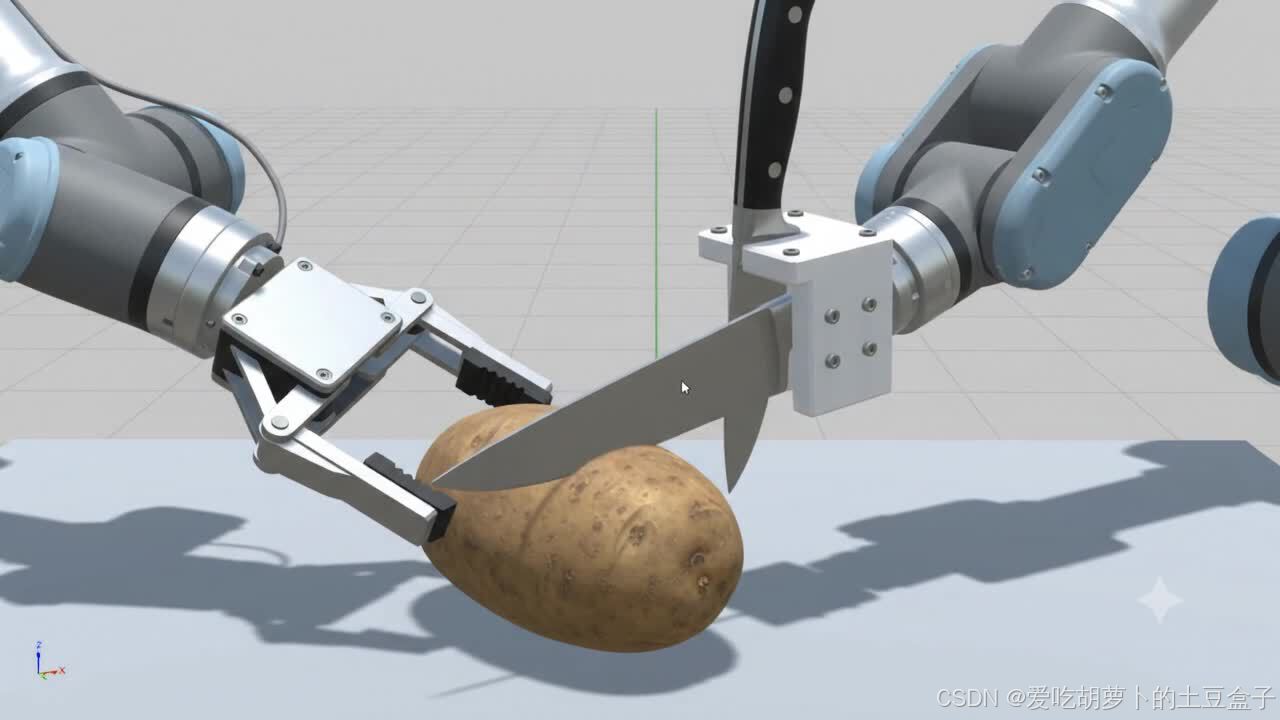
真正实现这一过程,还需要继续解决多个问题:
- 夹爪如何找到合适的固定位置;
- 刀具如何确定合理切割路径;
- 两只机械臂之间如何避免动作干涉;
- 接触过程中如何进行力与状态反馈。
因此,双臂切割并不是一个单独动作,而是前面多个能力逐步组合后的结果。
下一步:让机械臂真正理解“刀尖在哪里”
在视觉、规划以及双臂协同能力真正连接起来之前,还需要解决一个基础问题:
机械臂如何知道自己手中的刀尖在哪里,以及目标位置如何转换为机械臂能够执行的位置?
下一期将从这里开始:
如何通过刀具 TCP 标定与手眼标定,让刀尖到达相机指定的位置?
届时将展示:
- 刀具 TCP 标定过程;
- 眼在手外手眼标定;
- 目标点到刀尖位置的验证实验。
系列文章
- 第0期:从机械臂拿刀切割开始,探索机器人操作之路
- 第1期:如何让刀尖到达相机指定的位置?(TCP 与手眼标定)
- 后续:视觉定位、运动规划、抓取、力控以及双臂协同实验记录
关注【 码上视觉】,一起学习计算机视觉、深度学习与人工智能项目实践。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 0
 0
- 0


 已为社区贡献1条内容

所有评论(0)