Science Robotics | 当生物阻抗遇上生物力学:可穿戴EIM如何“读懂”肌肉的动力学
导语:在辅助机器人和可穿戴设备领域,如何实时、准确地感知用户的肌肉状态一直是个核心难题。IMU只能推断肢体位置,EMG易受运动伪影干扰,可穿戴超声虽然信息丰富却笨重且高功耗。来自佐治亚理工学院的研究团队在《Science Robotics》上发表了一项研究,首次用生物力学原理系统阐明了可穿戴电阻抗肌电信号(EIM)与肌肉生理之间的直接关系:EIM主要反映的是肌束长度变化和肌肉激活,而非肌肉力。这一发现为EIM在辅助机器人控制中的应用提供了坚实的机制基础。
一、问题:为什么EIM一直没被用起来?
1.1 可穿戴传感的现状与瓶颈
辅助机器人和假肢的精确控制,离不开对用户神经肌肉活动的实时感知。当前主流方案各有短板:
|
传感模态 |
优势 |
局限 |
|---|---|---|
|
IMU |
低功耗、小尺寸、易集成 |
只能推断肢体位置,无法反映底层神经肌肉过程 |
|
EMG |
直接反映神经肌肉兴奋 |
运动伪影敏感、串扰、疲劳导致兴奋-收缩解耦、个体差异大 |
|
可穿戴超声 |
直接观察肌肉形态变化 |
脆弱、高功耗、实时解读困难 |
这些局限促使研究者寻找低功耗、抗运动伪影、能提供丰富生理信息的替代传感模态。
1.2 EIM的潜力与困境
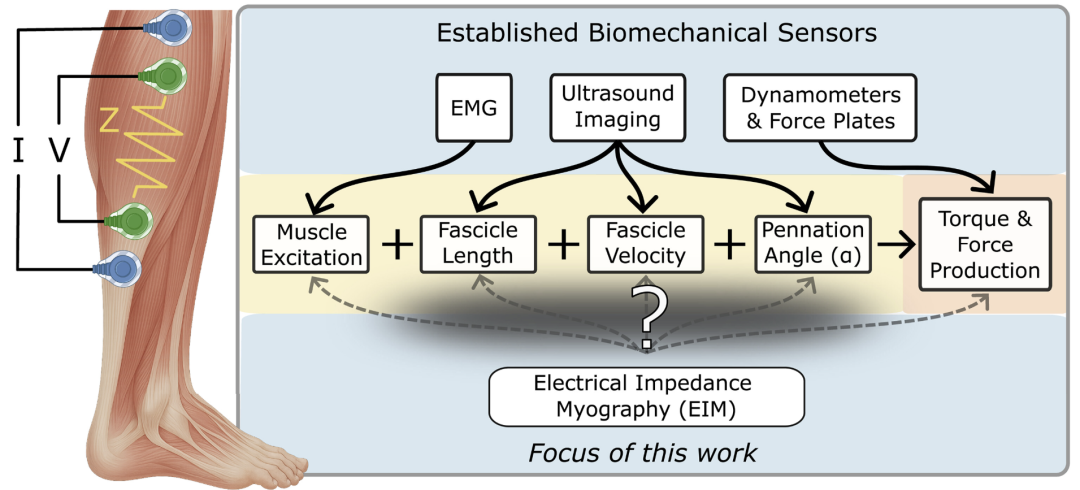
电阻抗肌电信号(EIM)通过向组织施加低幅高频电流,测量电压变化,从而捕获组织的导电性和流体含量信息。EIM已被证明可以量化肌肉疲劳、识别EMG活动中的运动伪影,甚至估计关节角度和力矩。
但EIM在辅助机器人中仍然很少被使用。核心原因不是硬件问题,而是生物力学原理与EIM研究之间的脱节:
-
许多研究只在松散控制的任务中观察EIM变化,然后推测底层机制,未充分考虑电极位置、刺激频率、各向异性组织电流等多种交互因素
-
另一些研究直接用深度学习“黑箱”方法从EIM估计生物力学力,虽然精度高,但完全掩盖了信息是如何被提取的
-
文献中既有支持EIM与肌肉力相关的证据,也有反对的,众说纷纭
核心假设:EIM在功能运动中的变化主要由肌束层面的运动学驱动。具体来说,肌束长度(FL)和羽状角(PA)——这些既能量化肌束结构、又受肌肉兴奋影响的特征——将解释EIM的大部分方差。
进一步假设:由于肌束运动学与力之间的非线性关系,先前报道的EIM-力关系在不同收缩类型间不能很好地泛化。
二、实验设计:四类运动,多模态同步采集
研究团队从10名健康参与者的内侧腓肠肌(MG)采集数据,对比EIM与测力计、B超和EMG测量。
2.1 传感器配置
EIM系统:基于AD5940模拟前端的定制可穿戴设备,6个电极置于MG表面,复用采样两个方向的EIM——平行于肢体长度和垂直于肢体长度。采样两个频率:10 kHz和100 kHz。35 Hz采样率。
为什么选两个频率?低频电流无法穿过细胞,只对细胞外液变化敏感;高频电流可以穿透细胞内外。两者的比率可以突出细胞内外导电性变化,从而分离激活和肌束运动学的贡献。
其他传感器:
-
四个Delsys多模态传感器(MG、外侧腓肠肌、比目鱼肌、胫骨前肌)采集EMG
-
B超探头置于MG表面,平行于肢体长度
-
测力计测量踝关节力矩和角度
-
跑步机上的测力板采集地面反作用力
2.2 四类运动协议
|
运动类型 |
内容 |
目的 |
|---|---|---|
|
自选固定端收缩 |
踝关节固定90°,参与者自由选择力和速度 |
评估EIM与力矩、肌束特征的关系 |
|
持续固定端收缩 |
80°、90°、110°踝角 × 25%、50%、75% MVC |
解耦力和肌束长度 |
|
等速向心/离心收缩 |
10°/s,80°-110°范围,配合被动运动 |
评估肌束速度的影响 |
|
跑步机行走 |
0.75 m/s慢速行走 |
验证复杂功能运动中的鲁棒性 |
三、核心发现一:EIM与肌束长度相关,而非肌肉力
3.1 自选收缩中的相关性
在自选固定端收缩中,EIM与FL的相关性最高(|r| = 0.784 ± 0.250),PA次之(|r| = 0.696 ± 0.256),MG激活较低(|r| = 0.624 ± 0.206)。踝力矩也与几乎所有EIM特征强相关(|r| = 0.783 ± 0.173)。
但肌肉厚度(MT)与EIM的相关性显著低于其他特征(|r| = 0.406 ± 0.220)。这符合预期:高度羽状肌(如MG)的肌束在收缩时三维形状复杂,厚度变化有限。
3.2 跨关节角度的关键实验
这是整个研究最关键的实验设计。
在单一踝角内,EIM与力矩高度相关(90°时|r| = 0.926 ± 0.074,110°时|r| = 0.949 ± 0.082,80°时|r| = 0.943 ± 0.056)。
但跨所有踝角时,EIM与力矩的相关性大幅下降(全局|r| = 0.513 ± 0.074)。
相反,FL与EIM的相关性在跨角度时依然保持(全局|r| = 0.830 ± 0.210),PA同样(|r| = 0.799 ± 0.157)。
混合效应模型进一步验证:FL对EIM有显著主效应(β = 0.176, Wald Z = 10.99, P < 0.001),而力矩与EIM无独立关联(Wald Z = 1.27, P = 0.202)。力矩与EIM的关系随关节角度显著变化(P < 0.05),而FL的主效应一致,与关节角度无显著交互(P > 0.3)。
结论:EIM并非对肌肉力不敏感,而是其与力的关系是上下文依赖的,需要关节运动学信息才能解读。EIM与力的关系是肌束层面运动学的结果。
四、核心发现二:双频比率分离激活信息
4.1 等速收缩中的局限
在等速向心/离心收缩中,用固定端数据训练的FL-EIM线性回归模型,在向心收缩中表现中等(R² = 0.559 ± 0.225),但在离心(R² < 0)和被动运动(R² < 0)中完全失效。
这意味着:等速运动中EIM的变化不能仅由FL的变化解释。
4.2 双频比率的价值
研究团队使用混合效应模型和顺序特征选择(Hill型肌肉模型参数:FL、肌束速度、PA、EMG激活)来确定哪些生物力学特征最能解释EIM变异。
FL是电阻和电抗最重要、最频繁选择的预测因子,腓肠肌激活次之。
但更有价值的发现是:高低频阻抗比率 R10kHz/R100kHz 和 X10kHz/X100kHz 可以分离激活相关贡献。
|
特征 |
主要预测因子 |
调整R² |
|---|---|---|
|
X10kHz/X100kHz |
FL或PA(90%模型中为首选) |
0.89 ± 0.05 |
|
R10kHz/R100kHz |
MG和SOL激活(多数模型中为首选) |
0.67 ± 0.15 |
解释:低频电流无法穿过细胞,仅对细胞外液变化敏感;高频电流穿透细胞内外。R10kHz/R100kHz突出了细胞内外导电性的不均匀变化,从而主要反映肌肉激活。X10kHz/X100kHz则主要由肌束结构特征决定。
使用FL和MG激活百分比变化 + 参与者特定截距,混合效应模型在解释所有等速数据时表现优异(边际R² = 0.641,条件R² = 0.864)。
五、核心发现三:行走中的验证
在跑步机行走中,EIM波形复杂度显著增加——参与者特异性解剖、更复杂的激活动力学、固定电极下MG的相对运动都增加了信号复杂性。
解决方案:主成分分析(PCA)
从平行和垂直两个方向的EIM比率(R10kHz/R100kHz 和 X10kHz/X100kHz)计算,提取前两个主成分。
结果:
-
PC1和PC2捕获了大部分方差(PC1 = 67.8 ± 8.6%,PC2 = 24.7 ± 8.4%)
-
PC1与FL百分比变化显著相关(重复测量相关,r = 0.83, P < 0.01)
-
PC2与MG激活相关性中等(r = 0.605 ± 0.215)
-
留一交叉验证显示跨参与者泛化能力(MAE = 2.71 ± 0.83%,RMSE = 3.25 ± 0.95%)
结论:即使不进行参与者特定校准,仅使用PC1作为输入,即可实现跨参与者的FL变化估计。标准化为基线百分比变化后,参与者间比较变得可行。
六、技术意义与局限
6.1 对辅助机器人控制的意义
EIM可以作为可穿戴超声的低成本、低功耗替代方案,用于采样肌束层面的形状变化和运动学。考虑到生物力学文献中已有大量关于肌肉力、长度、速度关系的定义,对结构特征敏感的模拟模态可以显著帮助未来的生物力学信息机器人控制算法。
多模态融合的潜力:将EIM与EMG配对,可以同时捕获神经激活的“呼叫”和肌束形状变化的“响应”,提供更完整的神经肌肉功能表示。这可能缓解EMG基外骨骼控制的已知局限——疲劳时的兴奋-收缩解耦、用户适应导致的信噪比下降。
临床潜力:对于神经肌肉无力或肌肉萎缩的患者,超声成像难以分辨,EIM可能实现更深入的分析。
6.2 局限性
-
体内实验无法完全解耦:力和肌束特征在体内无法像体外实验那样完全独立控制
-
生物力学比较器非穷尽:仅限于无创测量,无法评估细胞内兴奋-激活动力学、肌肉温度、纤维类型组成
-
EIM并非无干扰:汗水、皮肤温度、肌肉疲劳可影响皮肤-电极阻抗,导致基线漂移
-
仅研究健康年轻人:年龄、BMI、健康状况的影响在功能运动中尚不清楚
-
采样率35 Hz较低:需要使用较慢的等速速度(10°/s)和步行速度(0.75 m/s)以避免欠采样
七、总结
这项研究用生物力学原理系统阐明了可穿戴EIM信号与肌肉生理之间的关系,核心结论:
-
EIM主要反映肌束长度变化和肌肉激活,而非肌肉力
-
EIM与力的关系是上下文依赖的,需要关节运动学信息才能解读
-
双频EIM比率可以分离激活信息:R10kHz/R100kHz反映激活,X10kHz/X100kHz反映肌束结构
-
简单PCA降维即可在行走中可靠捕获FL变化
一句话总结:EIM不是测力的,而是测肌肉“形状和状态”的。当它和EMG配对使用时,能让可穿戴机器人同时“听到”神经的呼叫和“看到”肌肉的响应。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 0
 0
- 0


 已为社区贡献222条内容

所有评论(0)