机器人技术攻克双人杂技动作难题,机械臂如何学会与真人实现3球流畅互抛
开篇总结
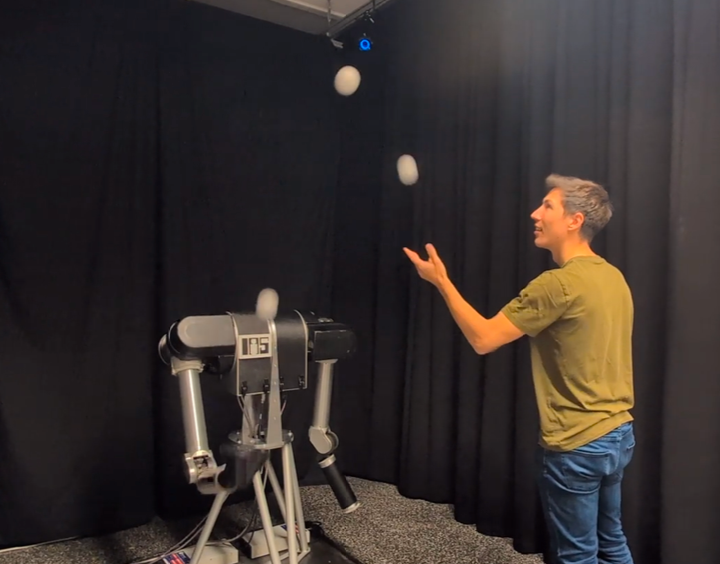
这篇论文介绍了达姆施塔特工业大学(TU Darmstadt)与德国人工智能研究中心(DFKI)等机构联手打造的实时人机协同杂耍系统。系统通过结合预测性轨迹跟踪、在线重规划轨迹优化与状态机协调逻辑,让机械臂能够与人类搭档流畅进行1球、2球乃至3球的接抛球交互。该研究解决了高动态、严苛时间约束及接触式交互中的不确定性难题,打破了2012年保持至今的人机互抛记录,是具身智能与物理人机交互(pHRI)领域的重要突破。
值不值得读
推荐指数:★★★★☆(4/5星)
适合:
- 具身智能、动态操纵(Dynamic Manipulation)方向的研究者
- 机器人轨迹规划、实时控制与MPC优化领域的开发者
- 物理人机交互(pHRI)与高精度动作捕捉应用研发人员
预计阅读时间:
- 原论文:约 45 - 60 分钟
- 导读版:大约 5 - 8 分钟
这篇论文的价值
解决的痛点是什么?
目前绝大多数工业和服务机器人依然停留在“静态或准静态”阶段,例如按照预设轨迹递交物品。但在现实场景中,人类手脚敏捷,常包含大量的“高动态动作”(如扔一把钥匙、接住落下的工具)。传统机器人面对这种高动态交互时,往往卡在**“算得慢(实时性差)、接不准(感知延迟与轨迹偏差)、防不住(多人/多物碰撞)”**的死穴上。
为什么作者要研究这个问题?
双人接抛球(Partner Juggling)是检验机器人高动态响应能力与人机协同默契度的“终极试金石”。相比于机器人“自抛自接”,人机交互引入了人类动作的高度随机性与不可预测性。作者希望通过攻克这一极高难度的动态场景,探索一套通用的“预测-在线优化-协调”控制架构,为未来机械臂在复杂、高速、不确定的现实人机协作(如建筑工地抛接工具、高速流水线协同)打下技术基础。
EasyReader AI论文导读示例
- 研究目的:构建一套能够在毫秒级响应下,实现人类与机器人连续、稳定双向接抛球(包含1-3个球的交叉级联模式)的实时规划与控制系统。
- 研究方法:
- 混合运动模型跟踪:结合OptiTrack动捕系统,针对球处于“持球期”(随机游走模型)与“飞行期”(带重力加速度的弹道模型)构建卡尔曼滤波,结合最小二乘法进行轨迹外推预测。
- 自适应关节轨迹实时优化:将轨迹规划转化为带约束的二次/非线性优化问题,以约 20Hz 的频率在线重规划,平滑关节加速度与加加速度(Jerk);在接球点采用位置精准匹配而非速度匹配,并约束抛球姿态与锥形几何区域,防止离手后二次碰撞。
- 独立状态机协调逻辑:为每个球建立独立有限状态机(FSM),根据几何启发式算法自动识别交互状态,以扩展至多球协同。
- 创新点:
- 将原本仅存在于仿真或单机实验中的抛接球轨迹优化成功移植至真实机械臂平台,实现高动态人机交互。
- 提出了“预测跟踪 + 在线Multiple-Shooting优化 + 状态机”的三位一体控制架构,支持毫秒级重规划与平滑衔接。
- 在8名不同水平受试者(新手到专家)的实测中,将人类与机器人3球交互的连续接球记录从原来的4次直接提升至20次(提升5倍),单球测试成功率高达100%(连续接抛40次)。
以上内容为 EasyReader自动生成导读的部分节选。
用EasyReader高效阅读论文,下载体验:
https://www.easyreader.com.cn/
✓ 核心创新点拆解
✓ 关键实验结果总结
✓ AI论文问答
✓ 思维导图
✓ 还原排版 中英对照翻译阅读
如果你只看10分钟
如果你时间有限,建议按照以下顺序快速汲取核心干货:
- 优先必看(大约 6 分钟):
- Section III-B (Adaptive Joint Trajectory Planning):论文核心精华!重点看公式(1)-(4),理解作者如何将接球位置匹配、抛球弹道模型以及离手后的锥形区域限制(避免球碰漏)写进优化约束中。
- Section IV-A & Figure 4 (Human-Robot Trials):看真实人类实验数据及机械臂工作空间内的成功率热力图,直接了解系统的鲁棒性边界。
- 选择性阅读(大约 4 分钟):
- Section IV-B & Figure 5 (Simulation Ablations):重点看仿真实验中消融“球-球碰撞”和“抛球频率”的部分,这是分析系统失败原因最精彩的逻辑支撑。
- 可以跳过或略读:
- Section II (Related Work):标准的文献综述,除非你需要做背景调研,否则可以直接跳过。
- Section III-A (Ball Tracking):基本的卡尔曼滤波与最小二乘拟合,属于常规视觉跟踪手段,略读即可。
总结
为什么值得关注?这篇论文用极其硬核的实操数据证明了:毫秒级在线重规划+合理的物理约束,完全可以让现有的机械臂具备媲美人类的动态抛接协同能力。它代表了物理人机交互(pHRI)从“静态互递”迈向“动态互抛”的重要里程碑。
- 谁应该继续阅读原论文:从事机器人动力学、在线轨迹优化(MPC/SQP)、动态抓取与高精控制的硬核科研人员,原论文的约束公式设计细节极具借鉴意义。
- 谁只看导读即可:仅需了解机器人前沿动态、具身智能应用场景或做技术泛读的同学,掌握本导读的核心架构与结论即可。
论文原文

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 3
 0
- 0


 已为社区贡献7条内容

所有评论(0)