article
自主空间认知的引擎:SLAM技术原理、产业应用与未来演进
摘要:SLAM(Simultaneous Localization and Mapping,同步定位与建图)是让机器人在未知环境中仅依靠自身传感器即可实时估计自身位姿并构建环境地图的核心技术,是机器人与空间智能时代的基石。
关键词:SLAM、视觉SLAM、激光雷达、点云、闭环检测、空间智能、多传感器融合
一、SLAM 技术原理:让设备"看见"并"理解"空间
SLAM 要解决的核心问题可以概括为两个并行任务:“我(设备)在哪里"与"周围环境长什么样”。在数学上,这对应于求解相机(或激光雷达)的位姿(Camera Pose)以及由路标点构成的环境地图(Map)。二者在估计过程中相互耦合——位姿估计依赖地图匹配,地图构建又依赖位姿精度——这正是 SLAM 问题"鸡生蛋、蛋生鸡"复杂性的根源。
与依赖 UWB、蓝牙信标、Wi-Fi 指纹等外部基础设施的传统室内定位方案不同,SLAM 赋予了设备"不依赖外部设施、自主空间认知"的能力。
二、视觉 SLAM 的完整流程
视觉 SLAM 以相机为主要感知器件,凭借体积小、功耗低、成本可控、信息丰富的优势,成为消费级机器人与 AR 设备的主流方案。其典型流程如下:
图像采集 → 特征提取(ORB/SIFT/SURF) → 特征匹配
    → 运动估计(对极几何/PnP) → 地图构建(三角化)
    → 闭环检测(词袋模型) → 后端优化(Bundle Adjustment/图优化)
- 图像采集:通过单目、双目或 RGB-D 相机获取连续帧图像。
- 特征提取:从图像中提取稳定的、可重复检测的关键点。ORB特征(Oriented FAST + Rotated BRIEF)因计算效率高而被 ORB-SLAM 系列广泛采用;SIFT尺度不变特征变换精度高但计算量大;SURF是其加速版本。
- 特征匹配:将前后两帧的特征描述子进行匹配,建立对应关系。
- 运动估计:通过对极几何(2D-2D)、PnP(3D-2D)或 ICP 等方法求解相机相对位姿。
- 地图构建:利用三角化将匹配的特征点转为三维路标,形成稀疏或稠密点云地图。
- 闭环检测:当设备重新回到曾经过的位置时,借助**词袋模型(Bag of Words, BoW)**识别回环,修正累积漂移。
- 后端优化:通过**Bundle Adjustment(BA)或图优化(Pose Graph)**对全局位姿与地图进行联合优化。
三、激光雷达 SLAM 的测距原理
激光雷达 SLAM 以 LiDAR 为主传感器,通过主动发射激光脉冲并接收反射信号来获取高精度三维点云。其测距原理简洁而精确:
距离 = (光速 × 飞行时间) / 2
激光脉冲以约 3×10⁸ m/s 的速度传播,通过测量发射与接收之间的时间差(Time of Flight, ToF),即可换算目标距离。激光雷达每秒可发射数十万至上百万个激光点,形成稠密的点云地图,使环境重建精度大幅提升。
四、激光 SLAM 的核心算法
历经十余年发展,激光 SLAM 已形成四大主流算法体系:
- GMapping:基于 Rao-Blackwellized 粒子滤波的 2D 激光 SLAM 算法,适合室内小场景,建图精度高。
- Hector SLAM:利用高斯-牛顿法进行扫描匹配,无须里程计,但对激光雷达刷新率要求较高。
- Cartographer:Google 开源方案,引入子地图(Submap)与回环检测,支持 2D 与 3D 建图,是当前工业级应用最广泛的方案之一。
- LOAM(Lidar Odometry and Mapping):聚焦 3D 激光雷达,通过特征点提取(边缘点与平面点)实现高频里程计与低频建图的解耦,是自动驾驶领域的奠基性算法。
五、性能对比与多传感器融合
5.1 视觉 SLAM 与激光雷达 SLAM 的横向对比
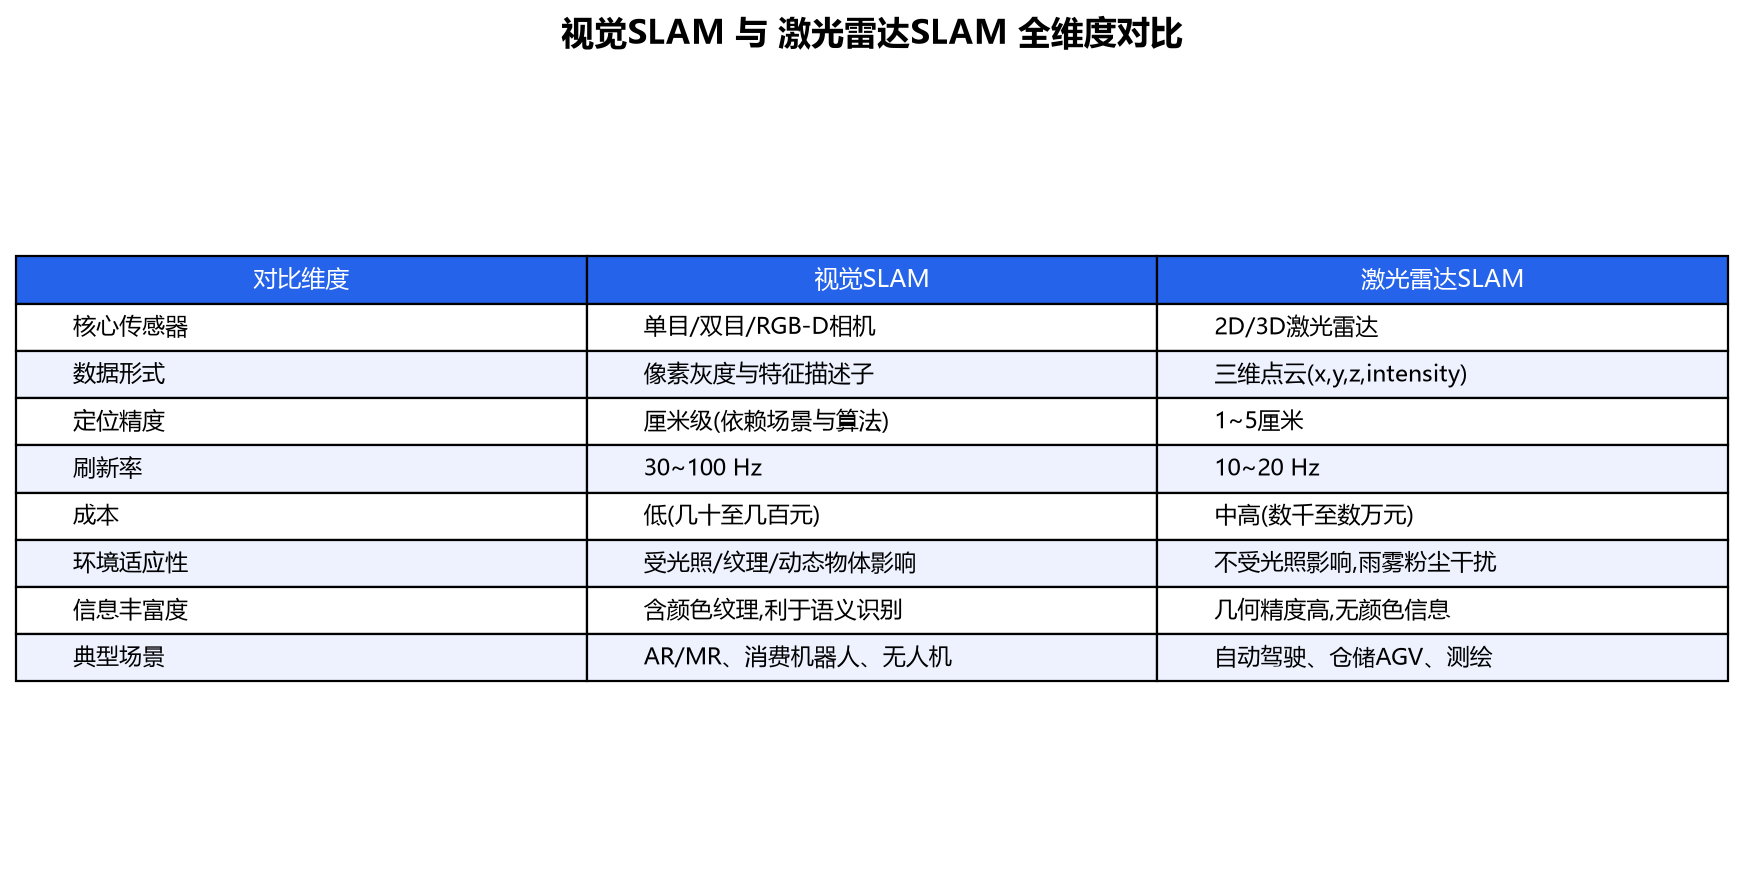
5.2 视觉 SLAM 的四大现实挑战
- 光照变化:强光、逆光、夜间等光照突变会显著降低特征提取的稳定性。
- 纹理不足:白墙、玻璃、纯色地面等弱纹理场景缺乏可匹配特征点,导致跟踪失败。
- 快速运动模糊:相机快速移动时图像产生运动模糊,特征匹配精度急剧下降。
- 动态环境:行人、车辆等移动物体会破坏静态世界假设,造成错误匹配与地图污染。
5.3 多传感器融合:主流趋势已成定局
面对单一传感器的固有局限,多传感器融合已成为产业共识。典型方案是将激光雷达(高精度几何)、相机(丰富语义)、IMU(高频惯性数据)与 AI 算法进行深度融合:
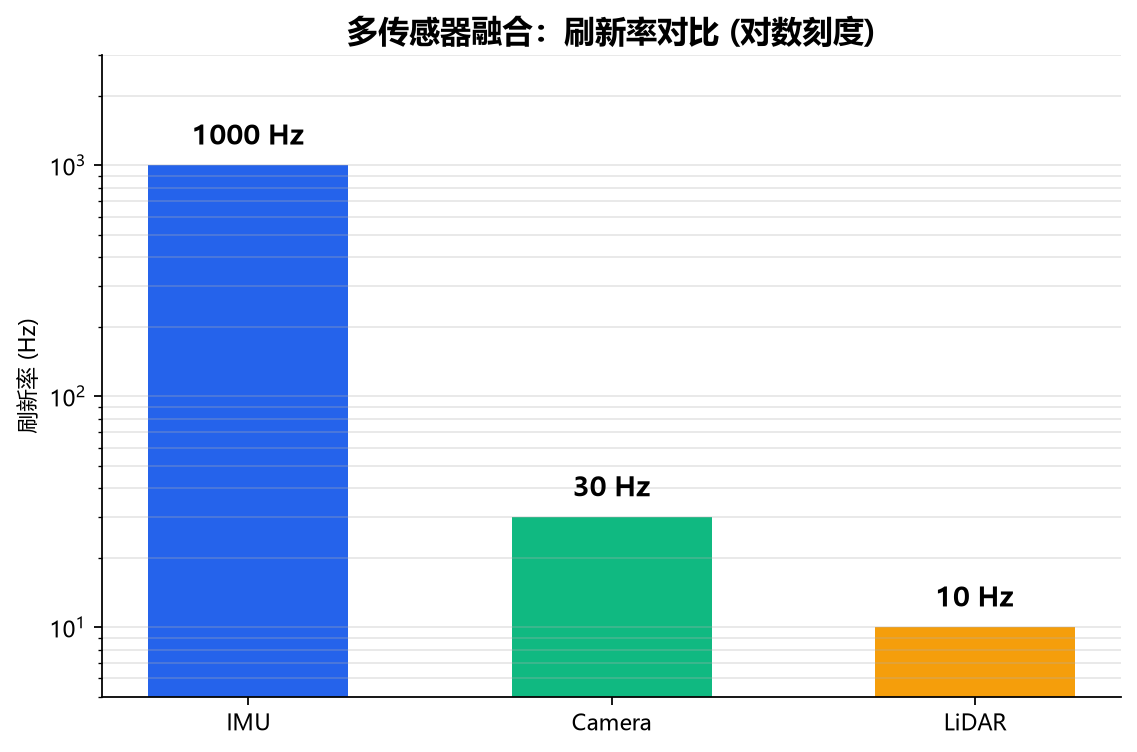
       IMU(1000Hz)  ──┐
                         │
       Camera(30Hz) ───┼──→  融合滤波(EKF/图优化)  ──→  位姿估计
                         │       + 语义/AI增强
       LiDAR(10Hz)  ──┘
IMU 提供毫秒级高频运动预测,弥补视觉/激光刷新率不足;激光与视觉互补几何与语义;AI 大模型则赋予系统场景理解能力,使 SLAM 从"几何定位"迈向"空间智能"。LIO-SAM、VINS-Fusion、ORB-SLAM3 等开源框架正是这一融合思想的代表。
六、产业应用
SLAM 技术凭借"不依赖外部基础设施"的独特优势,正在成为空间数字化时代的底层操作系统:
- 服务机器人与扫地机:扫地机器人依托 VSLAM 或 Lidar SLAM 实现全屋建图与自主导航,已成为家庭标配;酒店、餐厅等服务机器人借助 SLAM 完成跨楼层送餐与导览。
- 仓储物流 AGV/AMR:极智嘉、海康机器人等厂商采用 Cartographer 或自研激光 SLAM 方案,在货架密集、动态人员穿梭的仓库中实现厘米级定位与路径规划。
- 自动驾驶:百度 Apollo、小鹏、Waymo 等自动驾驶系统将激光 SLAM(LOAM 系列)与视觉 SLAM 结合,用于高精地图构建与定位。
- 无人机:大疆等无人机厂商将 VIO(视觉惯性里程计)用于无 GPS 环境下的自主飞行与避障。
- AR/MR:苹果 ARKit、谷歌 ARCore 与微软 HoloLens 等 AR 头显设备均深度集成视觉 SLAM,实现虚实融合的空间锚定。
- 测绘与巡检:搭载 LiDAR SLAM 的无人机与背包式扫描仪被广泛用于矿山、隧道、电力线路的三维重建。
七、未来趋势:从定位走向空间智能
- 从"定位建图"到"空间理解":传统 SLAM 输出的是几何地图,而新一代 SLAM 将融合语义分割、目标检测等 AI 能力,输出可被机器人理解的高层语义地图。
- AI 大模型与端到端 SLAM:以 NeRF、Gaussian Splatting 为代表的神经隐式表征技术与 Transformer 架构正在重塑 SLAM 范式,端到端学习有望取代传统多阶段流水线。
- 低成本固态激光雷达普及:随着固态 LiDAR(如 Flash、OPA 方案)量产成本下探至千元级别,激光 SLAM 将进入更广泛的消费级应用场景。
SLAM 将继续以"自主空间认知"为核心,向更鲁棒、更智能、更普惠的方向演进,成为机器人、自动驾驶、AR/MR、智慧城市等万亿级产业的关键使能技术。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 4
 0
- 0


 已为社区贡献2条内容

所有评论(0)