登录社区云,与社区用户共同成长
邀请您加入社区
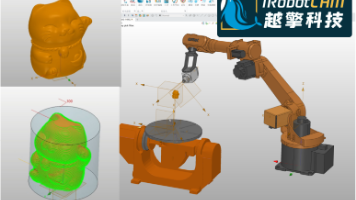
传统的工业机器人技术已经非常成熟,在机器人雕刻行业上,自动化正在解决更多的复杂雕刻问题,而在具身智能技术快速发展的今天,雕刻的技术发展更加值得期待,想象空间非常大,人形机器人,轮式机器人等可能轮番上场来做更多的自动化雕刻的工作。机器人雕刻的应用不仅仅是在平面类的雕刻上适用,随着工业机器人的成本的降低,以及机器人离线编程软件的发展,工业机器人正快速的应用在木材,石材,塑料等各类材料的雕刻上,同时由于
摘要随着计算机技术的成熟,互联网的建立,如今,PC平台上有许多关于会议签到管理方面的应用程序,但由于使用时间和地点上的限制,用户在使用上存在着种种不方便,而开发一款人脸识别会议签到小程序,能够有效地解决这个问题。本会议签到系统采用Java技术、MYSQL数据库、微信开发者工具进行微信端开发,以微信为入口的,具有快捷、轻便的特点,不占内存,不用下载、安装,而且访问速度很快。
国产瑞盟科技 步进电机驱动芯片 MS35777TE 性价比突出,对比ADI的TMC2225-SA,成本降幅超四成。通过适配逻辑电压、重新换算参考电压并优化固件配置,经多场景高低速及高温环境实测,芯片静音、散热表现均与 TMC2225表现持平,整体替换效果优异,是 3D 打印机驱动芯片降本替代的优质方案。
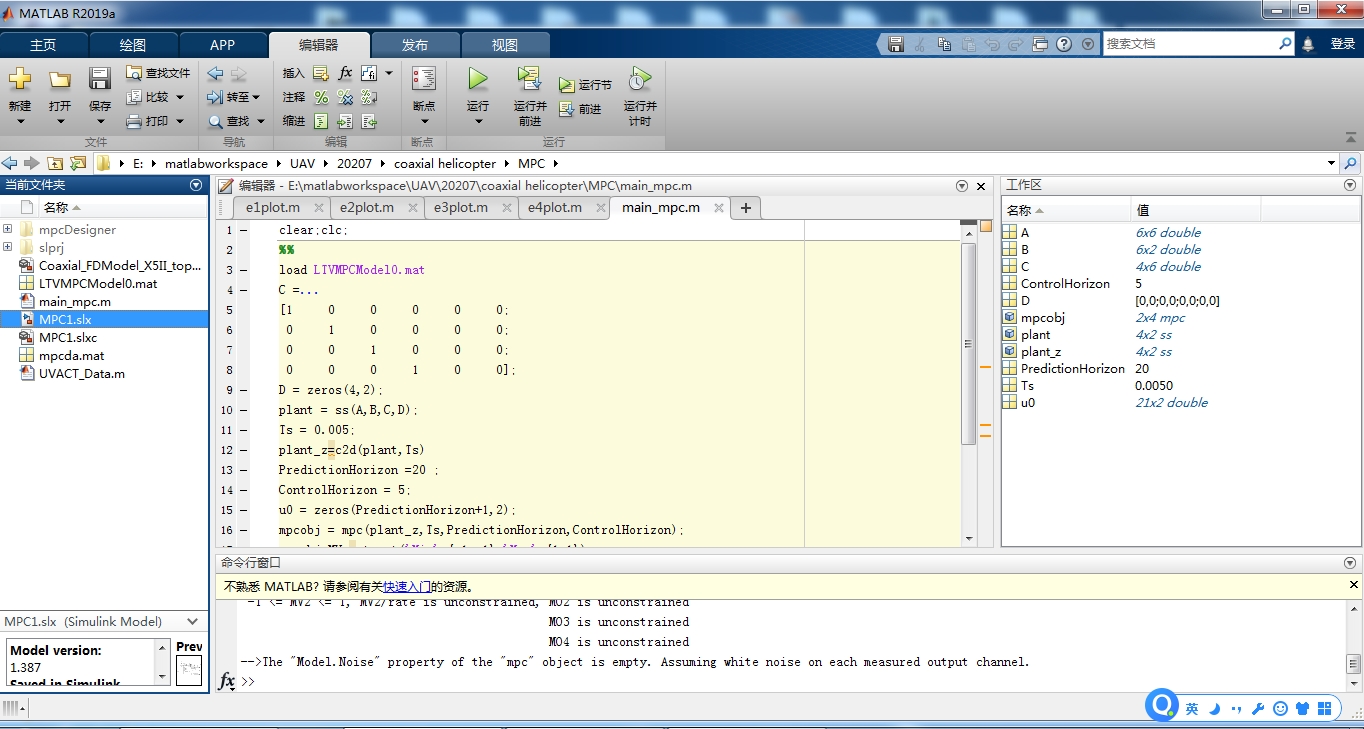
控制系统的数学建模,被控对象的数学模型建立,simulink模型实现。提供四旋翼和带尾翼直升机,共轴式直升机的数学模型、simulink模型,推导。提供资料,文献。刚体飞行动力学模型,运动学模型,旋翼挥舞运动模型。三维坐标变换,旋转矩阵推导,空气动力学。在航空航天领域以及各类自动控制系统中,数学建模是理解和设计控制系统的关键步骤。今天咱们就深入探讨下几种典型飞行器——四旋翼、带尾翼直升机和共轴式直
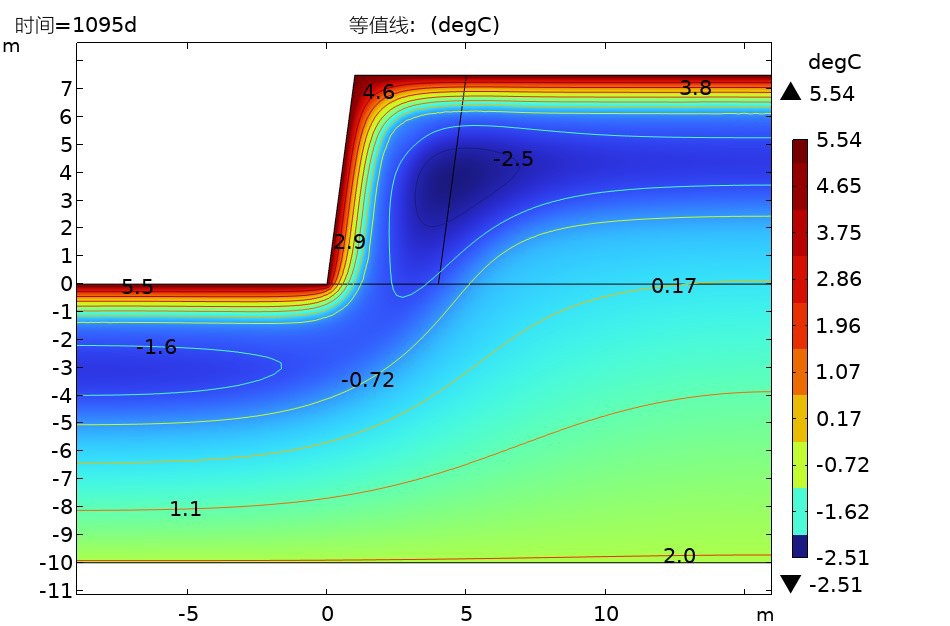
去年给青藏公路某段做数值仿真,甲方非要看路基在四季交替下的变形趋势,这不,直接在COMSOL里折腾了个水-热-力三场耦合模型。水分迁移用达西定律改版的方程,温度场要处理相变潜热,力学场直接吃前两个场的计算结果。实际跑仿真时发现,当温度在-1°C到1°C之间震荡时,热容值会突然飙到常规值的3倍,这就是相变潜热在作妖。前三个月用自动步长,后面改用定步长。本案例建立成二维模型,物理场采用两个PDE模块和
FactoryIO十字机械手组装工作站仿真实验程序【程序】使用简单的梯形图编写,逻辑清晰,通俗易懂,写有详细注释,起到抛砖引玉的作用,比较适合有动手能力的入门初学者。加工中心的机器人不是真正的机器人,是仿真软件的一个部件,通过简单的IO控制,机器人执行固定的动作。软件环境:1、西门子编程软件:TIA Portal V16(博图V16)内容清单:1、FactoryIO中文说明书+场景模型文件2、博图