登录社区云,与社区用户共同成长
邀请您加入社区
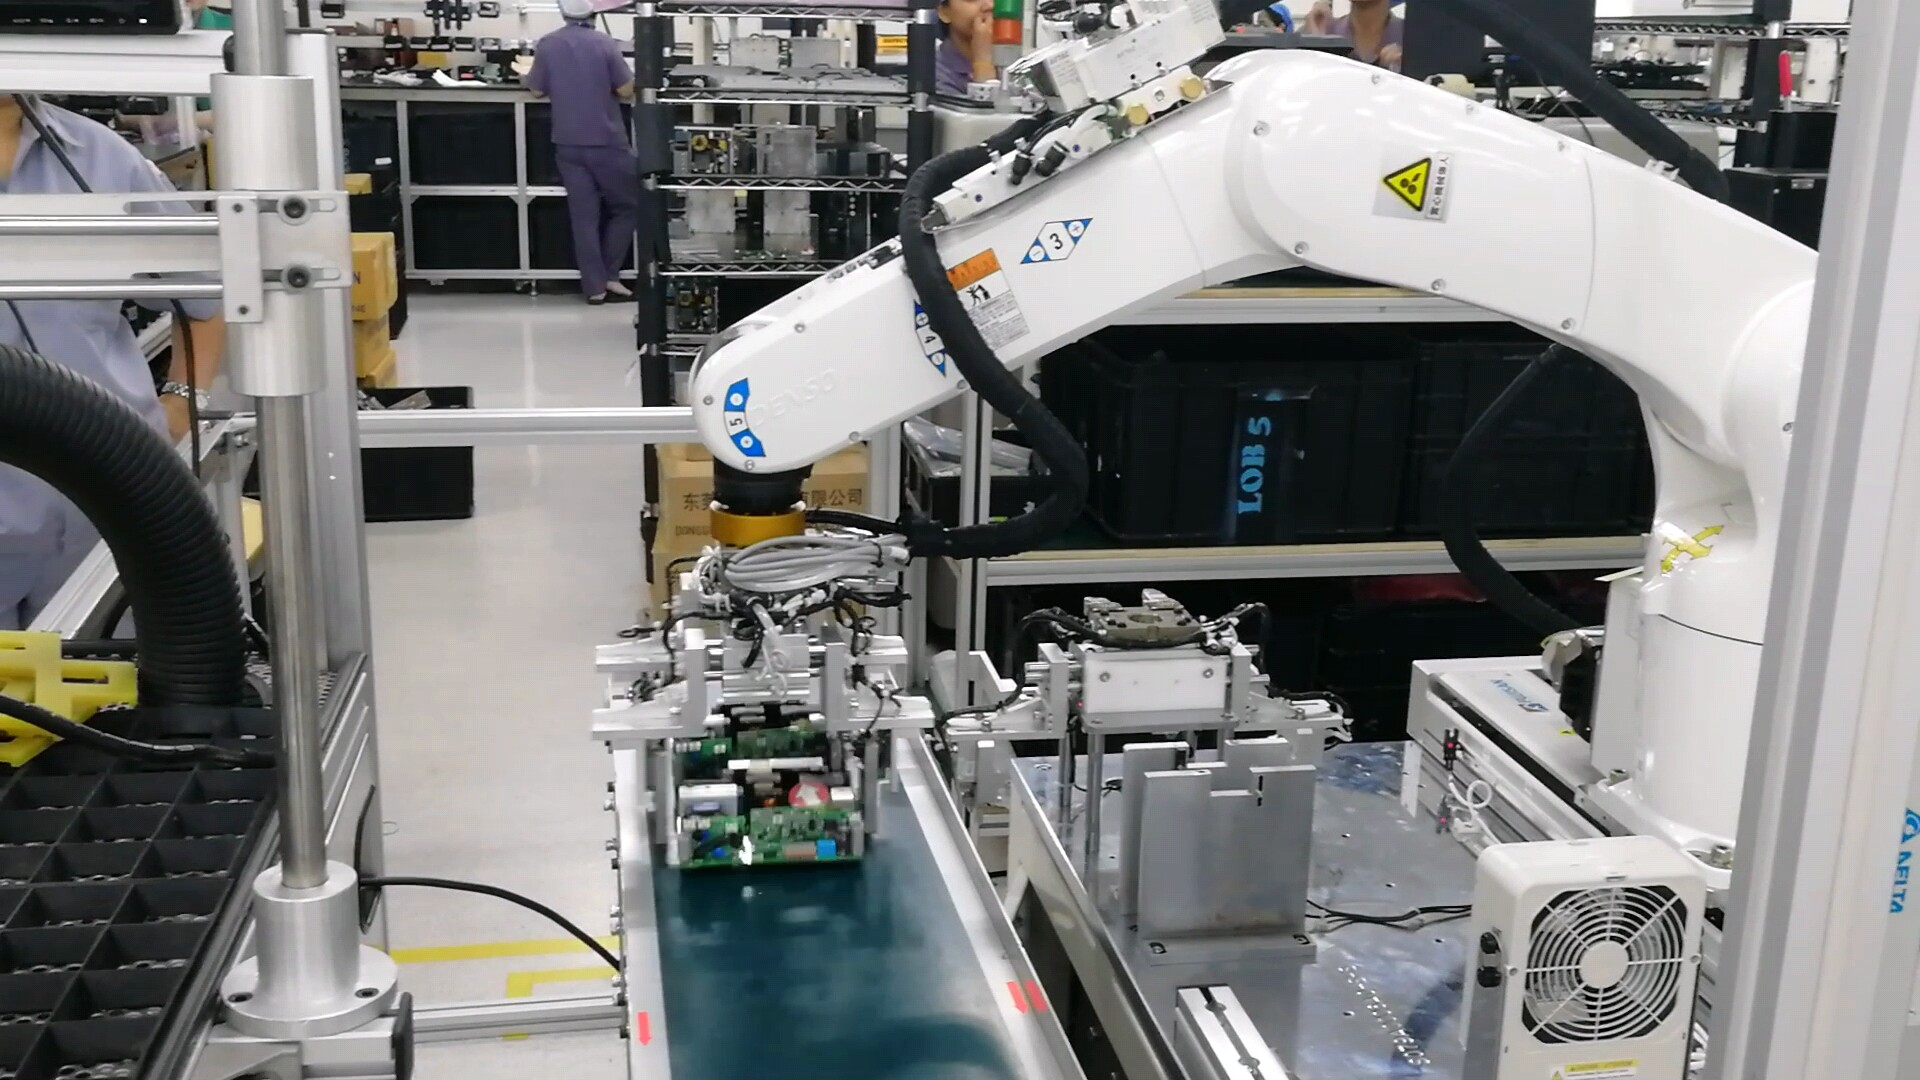
WinCaps3的帮助文档是藏在安装目录下的CHM文件,但Win10/11默认会阻止这类文件打开。调试机械臂本身已经够头秃了,别再让软件安装消耗你的发量。官方给的安装包经常是多个版本的混合体,有次我手滑装了2021版驱动结果把2019的runtime搞崩了。最近在调试DENSO机械臂的时候,发现不少同行在WinCaps3的安装和授权环节翻车。今天就结合自己的踩坑经验,聊聊怎么搞定这个工业机器人界的
西门子1500PLC博途程序实例,大型程序fanuc机器人汽车焊装自动生产线程序,程序硬件结构包括1台西门子1500PLC程序,2台触摸屏TP1500程序9个智能远程终端ET200SP Profinet连接15个Festo智能模块Profinet通讯10台Fanuc发那科机器人Profinet通讯3台G120变频器Profinet通讯2台智能电能管理仪表PAC32004个GRAPH顺控程序图尔克R
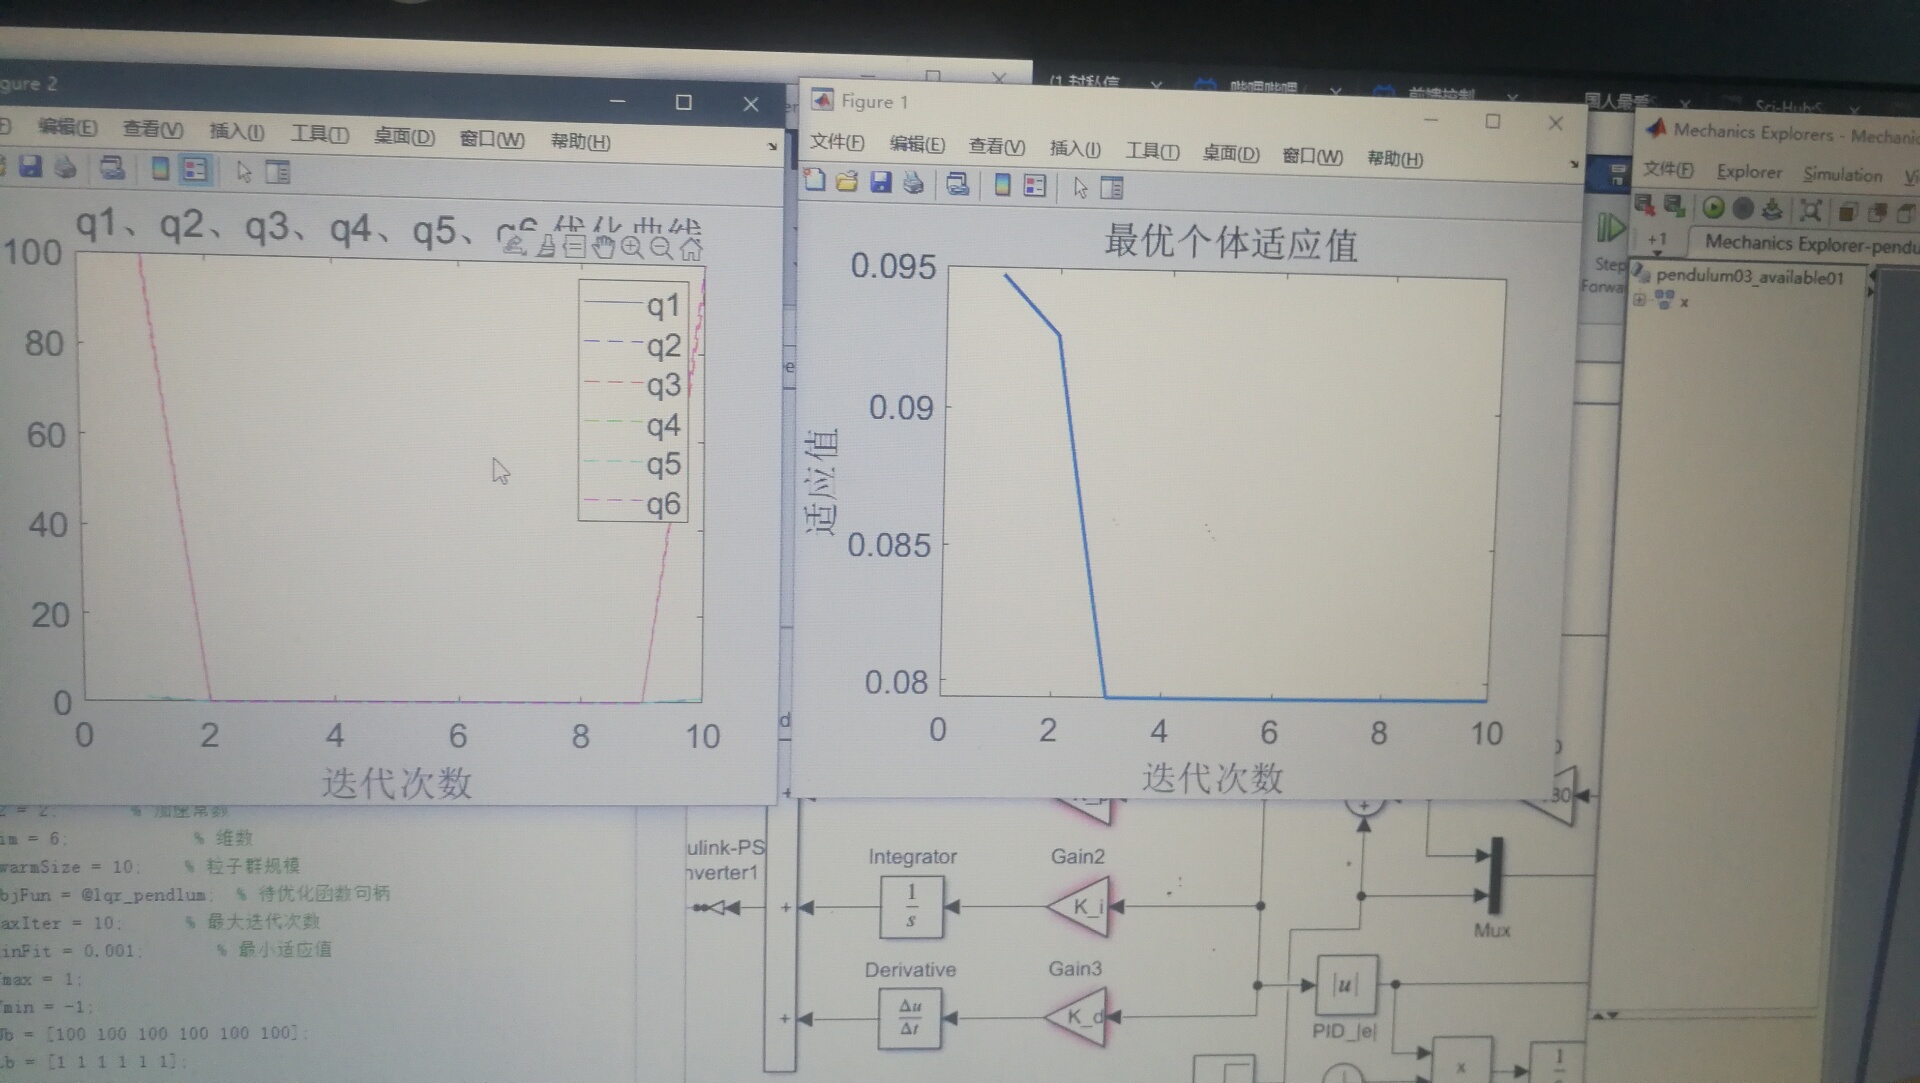
机器人研究数模实验方案LQR控制,m函数调用simulink中的控制算法,在simscape Multibody中的物理模型中测试。跑通模型花了很多时间,这个能帮你节省下时间。方法适合所有机器人研究,机械臂、无人机,无人车的镇定、轨迹追踪控制算法,有sw模型就可以搭建仿真平台。LQR跑通比PID麻烦,需要调用基于模型的m函数和计算黎卡提方程。最后一个图里随便写了几个参数结果也还是不错的在机器人研究