VisionPro 与 VisionMaster 对比(上):软件定位、开发环境与核心视觉工具对照
VisionPro 与 VisionMaster 对比(上):软件定位、开发环境与核心视觉工具对照
做机器视觉,绕不开两大平台:康耐视的 VisionPro 和海康机器人的 VisionMaster。一个是国际老牌、工业视觉的"标杆",一个是国产领跑、近年项目里越用越多。它们到底什么关系、是不是非此即彼?同一个检测需求,在两个软件里分别用什么工具、概念怎么对应?这个系列分上下两篇,用"对照学习"的方式讲清楚:上篇讲软件定位、通用流程、开发环境、核心概念映射和视觉工具对照;下篇讲通信、C# 二次开发、深度学习、授权成本和最终选型。本文基于本机实际安装的 VisionPro 9.0 与 VisionMaster 4.0.0 编写,适合正在做选型、或会用一个想快速上手另一个的工程师,也适合初学者建立整体认知。
一、两个软件分别是什么、什么定位
| 维度 | VisionPro(康耐视) | VisionMaster(海康机器人) |
|---|---|---|
| 厂商 | 美国 Cognex(康耐视),工业视觉龙头 | 中国海康机器人(Hikrobot),国产视觉龙头 |
| 本质 | 基于 PC 的视觉算法软件 + 二次开发平台 | 机器视觉算法开发平台(图形化 + SDK) |
| 主界面 | QuickBuild(英文配置式开发环境) | 中文流程编排界面(拖拽模块、连线) |
| 工程文件 | .vpp(工具块/工程序列化文件) | .sol(方案文件) |
| 整体定位 | 高端商业软件,稳定、精度高、生态成熟 | 国产平台,算子丰富、上手快、交付快、成本低 |
| 二次开发 | .NET(C# / VB.NET)、C++ | .NET(C#)、C / C++、QT |
| 授权 | 商业加密狗,按功能模块/工具收费 | 平台基础免费,部分高级(如部分深度学习)需授权 |
简单说,两者都属于**“图形化算法平台 + 可二次开发”**的同一路线——不需要你从零写图像处理算法,而是拖拽配置好工具链,再用代码把它集成进自己的设备软件。差异主要在交互习惯、生态、授权成本和部分高级算法的能力边界。
本文基于本机版本:VisionPro 9.0(QuickBuild)、VisionMaster 4.0.0。不同版本的界面和模块名可能略有差异,但核心概念一致。
二、它们做的事其实是同一条流水线
不管用哪个软件,一个视觉检测任务的处理链路几乎一模一样:先拿到图像,再做预处理,用模板匹配定位到目标,然后做检测/测量/识别,给出 OK/NG,最后把结果发给上位机或 PLC。
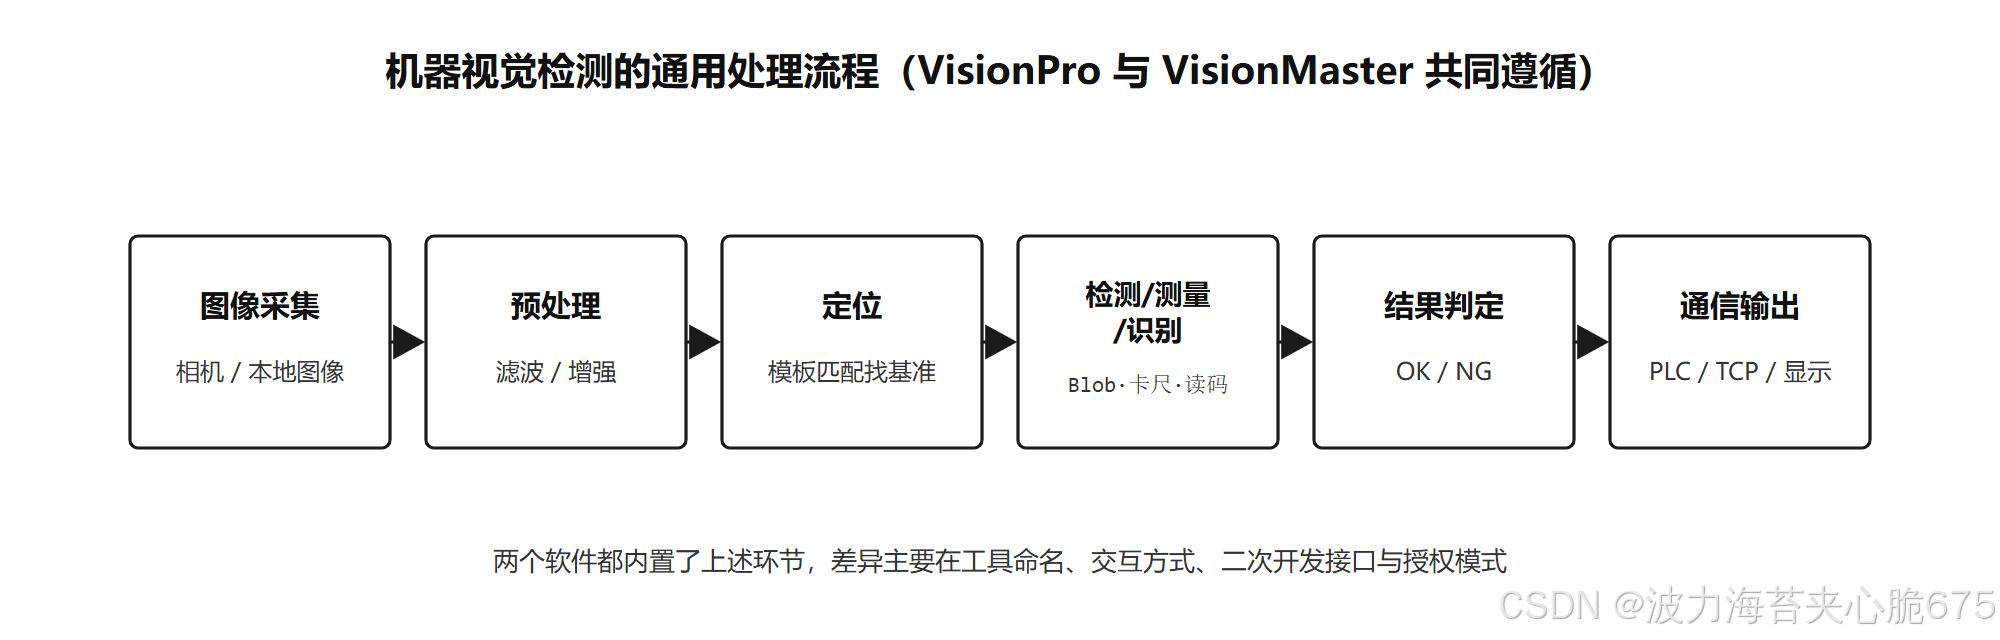
理解这条主线非常关键:工具是"零件",流程是"装配图"。两个软件都内置了上述环节,区别只在于:
- 这些环节在软件里叫什么名字(命名);
- 你用什么方式把它们组织起来(QuickBuild 配置树 vs VM 流程图);
- 用什么接口把结果取出来(二次开发 API);
- 用什么授权、花多少钱(商业模式)。
下面就从"开发环境和组织方式"开始对照。
三、开发环境与工程组织对比
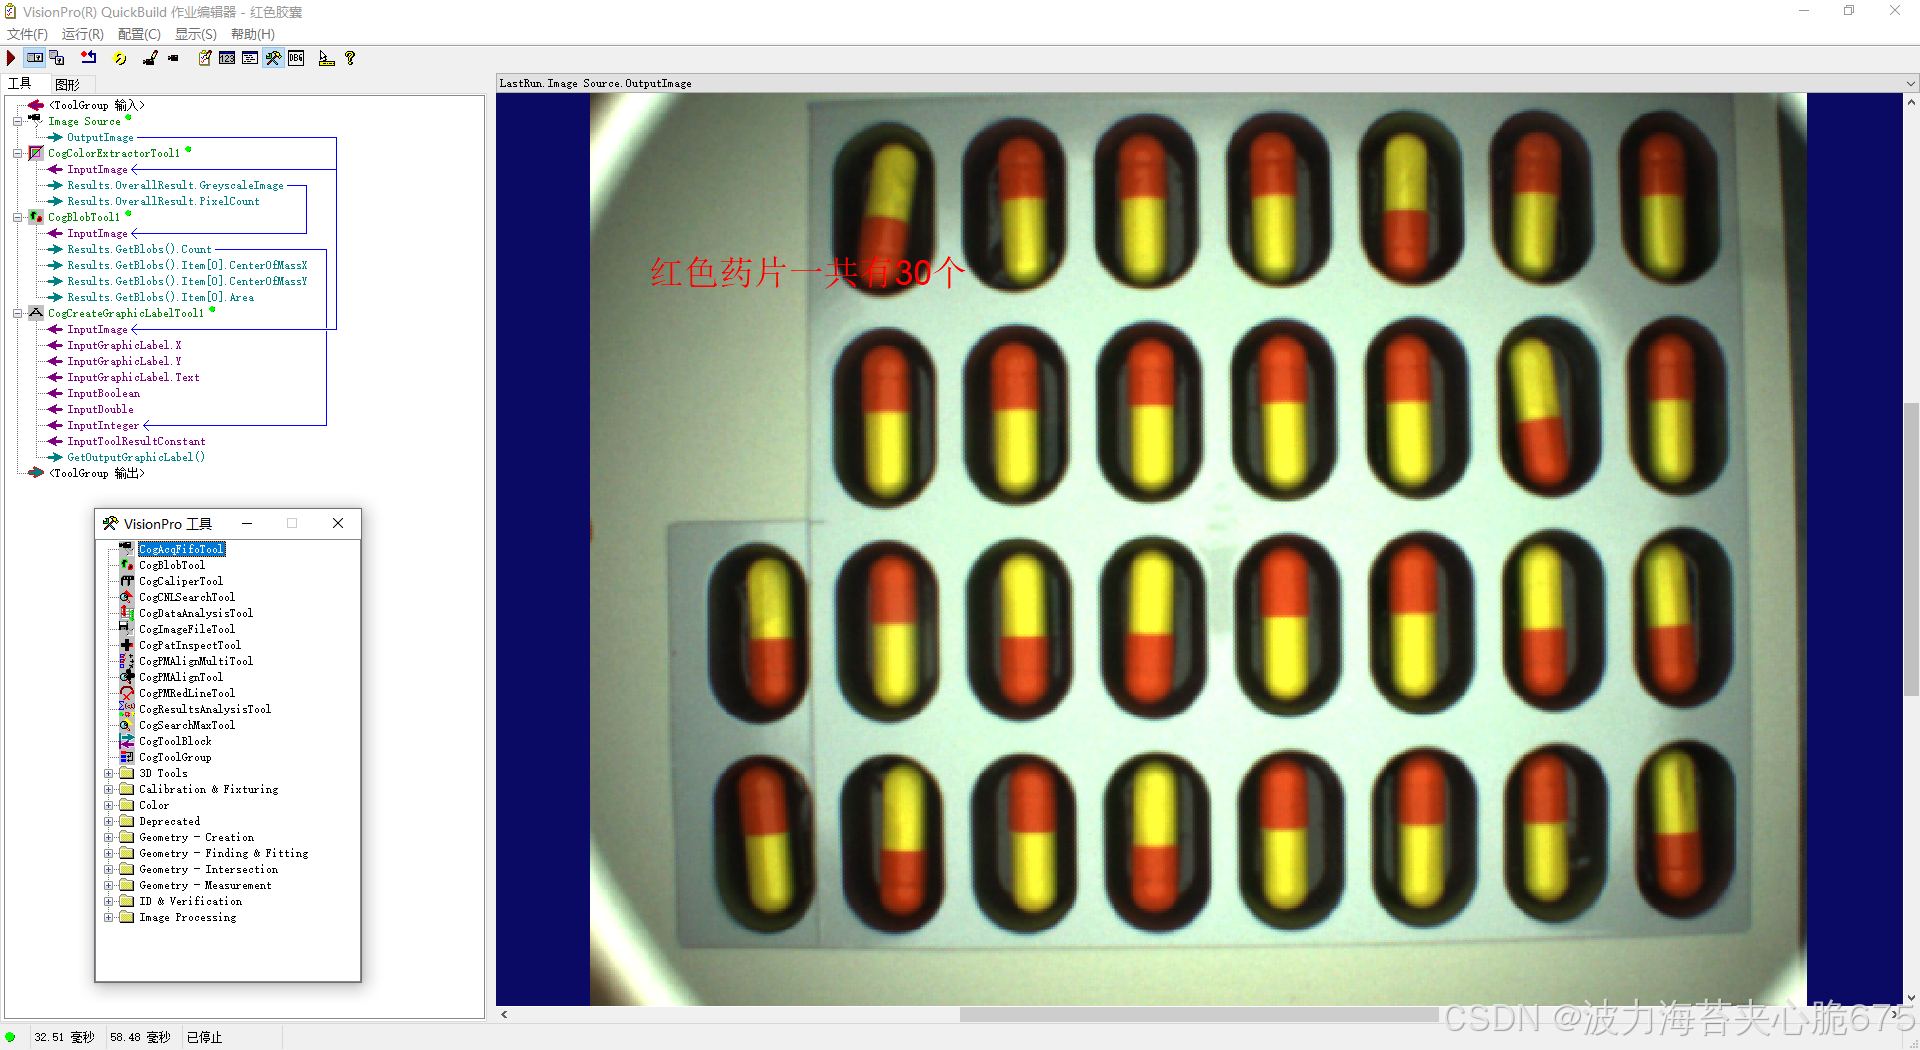
3.1 VisionPro:QuickBuild 配置式环境
VisionPro 用 QuickBuild 组织工程,典型结构是一个或多个 Job(作业),每个 Job 里包含:
- Acquisition(图像采集):配置相机或图像源,拿到图像;
- 视觉工具(Tools):如 PMAlign、Blob、Caliper、ID 等,逐个添加、连线配置;
- CogToolBlock(工具块)/ CogToolGroup(工具组):把一组工具和输入输出封装起来,便于复用和二次开发;
- Terminals(终端):工具块对外暴露的输入/输出参数,二次开发时通过终端读写。
工程保存为 .vpp 文件,二次开发时可以直接反序列化加载。
【插图 1:VisionPro QuickBuild 主界面】
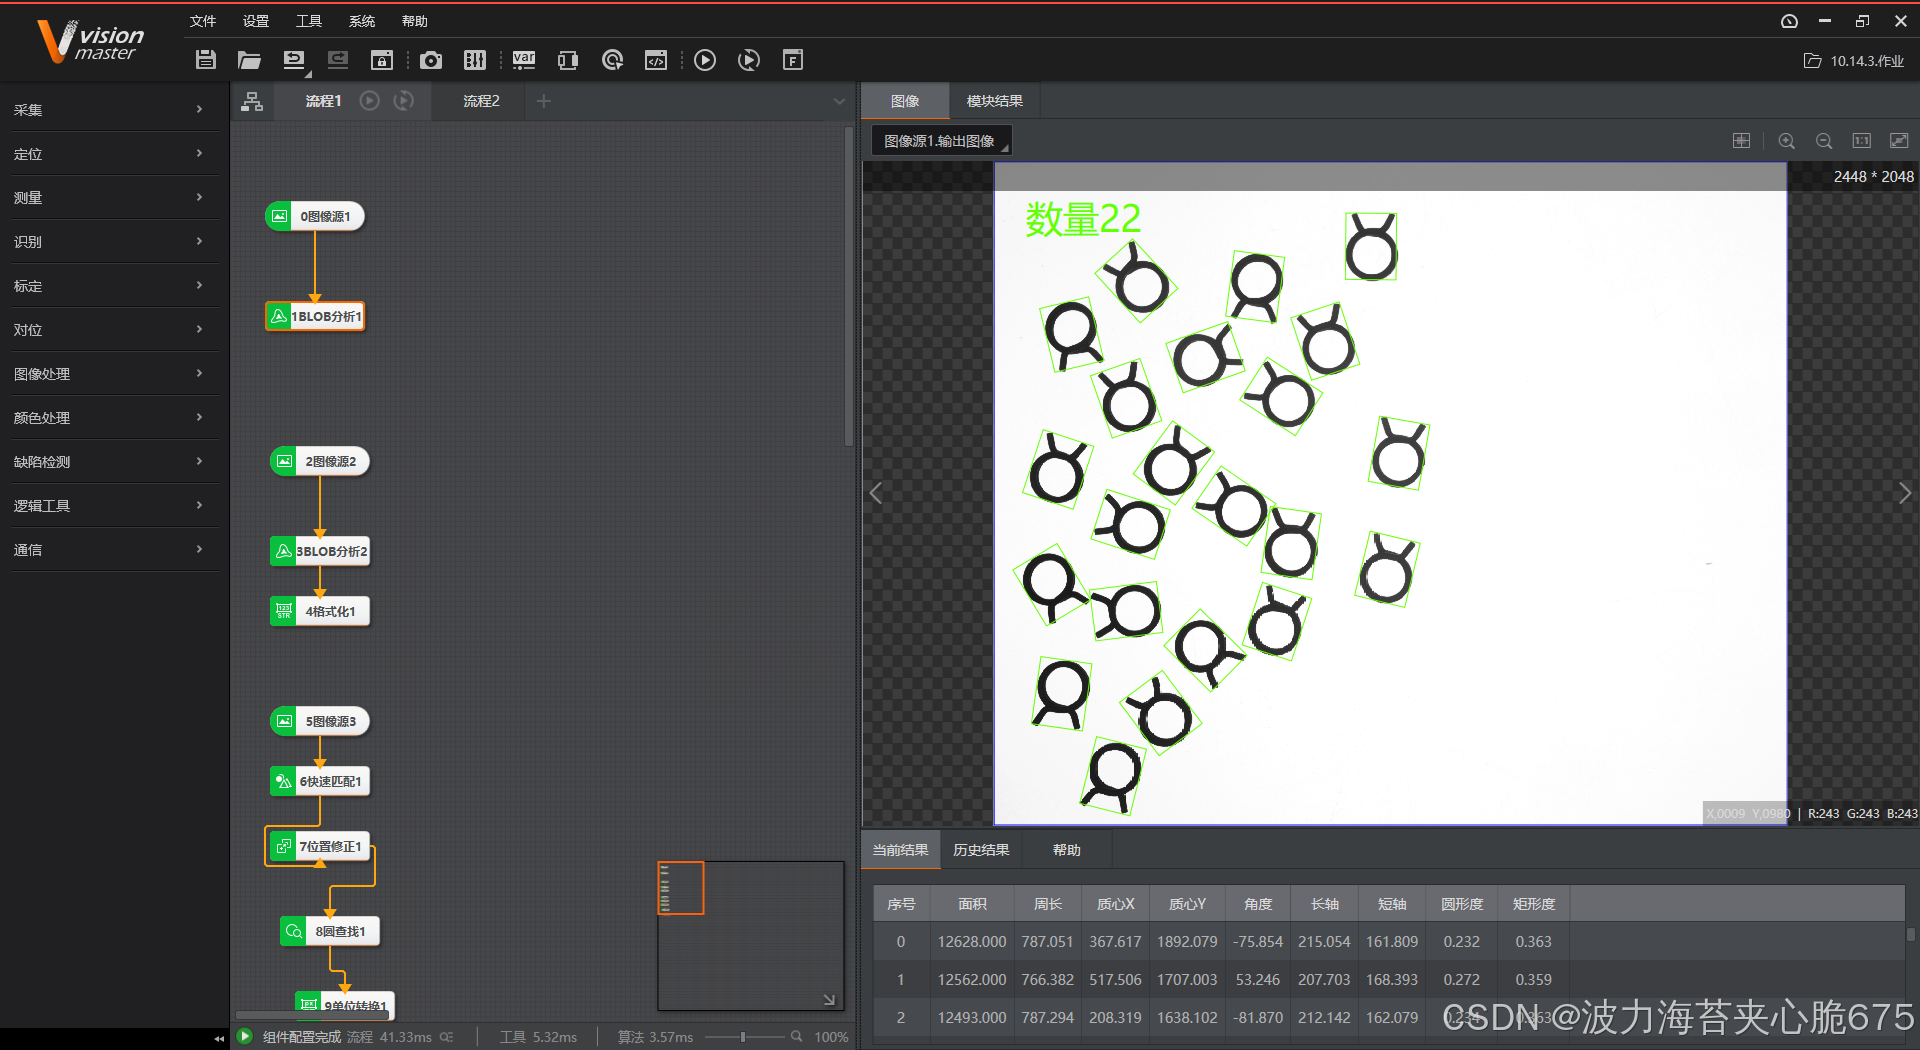
3.2 VisionMaster:中文流程图式环境
VisionMaster 采用流程图(Flow)式开发,你从左侧模块库把算子拖到画布上,按数据流向连线:
- 方案(Solution):最顶层,对应一个完整工程,保存为
.sol; - 流程(Process):方案里可以有一条或多条流程(VM 里默认"流程1");
- 模块 / 模块组:拖进流程里的每个方块就是一个模块(如圆查找、形状匹配、收发数据),模块可分组;
- 图像源:支持本地图像、相机、SDK 三种取图方式;
- 每个模块都有输入/输出端子,连线即传递数据。
【插图 2:VisionMaster 主界面】
3.3 直观感受差异
| 对比项 | VisionPro(QuickBuild) | VisionMaster(流程编排) |
|---|---|---|
| 交互方式 | 配置树 + 工具属性页 | 拖拽模块 + 连线,所见即所得 |
| 语言 | 英文为主 | 中文(也有英文语言包) |
| 上手门槛 | 概念较多、英文术语多,门槛相对高 | 中文、模块分类清晰,新手更容易上手 |
| 调试体验 | 每个工具独立配置与运行、结果显示专业 | 整条流程一键运行,过程和结果直观 |
| 适合人群 | 有经验的视觉工程师、高端定制项目 | 快速交付、初学者、常规项目 |
四、核心概念一一对应(重点)
会用一个软件再学另一个,最快的方法是把"概念"对应起来。它们在工程组织上几乎是同构的:
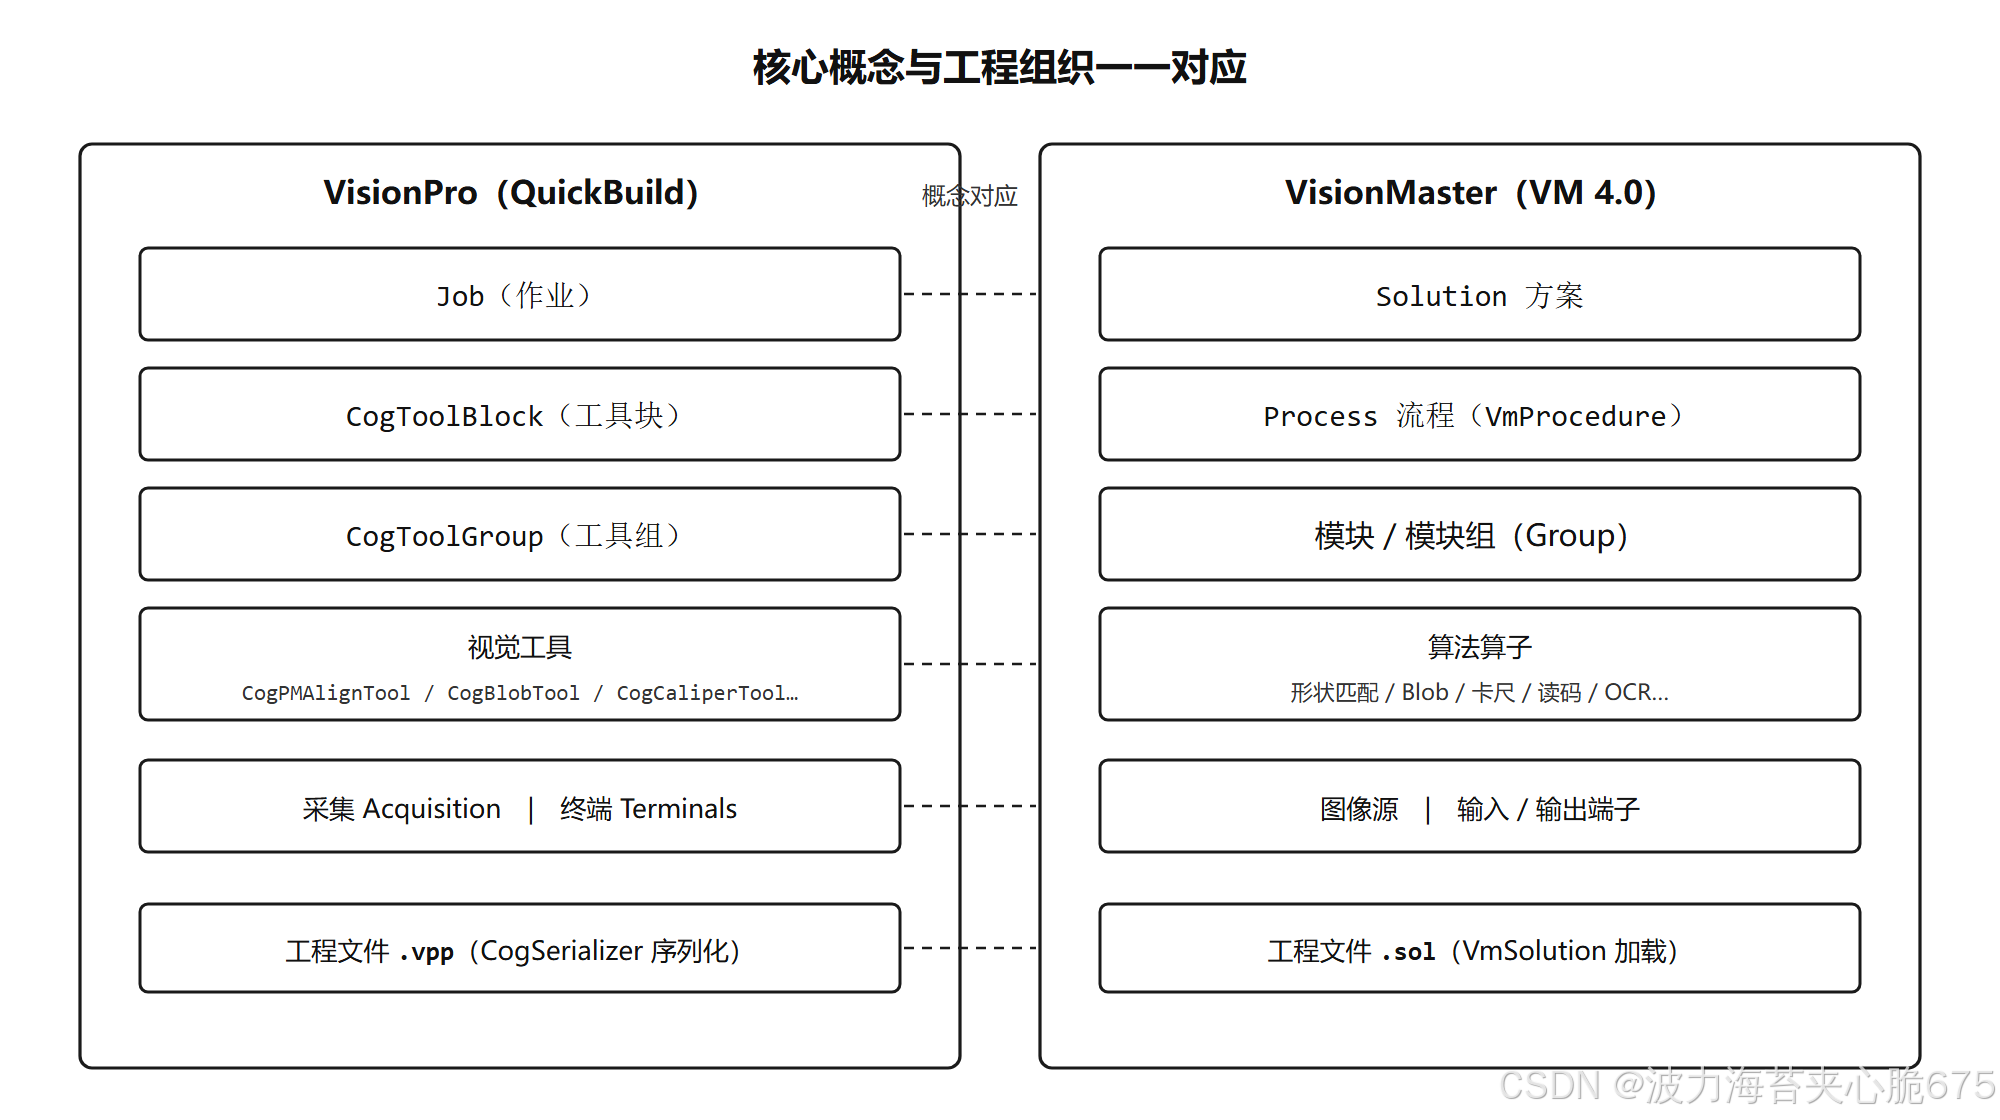
| VisionPro(QuickBuild) | VisionMaster(VM 4.0) | 作用 |
|---|---|---|
| Job(作业) | Solution(方案) | 一个完整视觉工程 |
| CogToolBlock(工具块) | Process(流程,VmProcedure) | 一条完整的处理流程 |
| CogToolGroup(工具组) | 模块 / 模块组(Group) | 对若干步骤分组、封装 |
| 视觉工具(CogPMAlignTool 等) | 算法算子(形状匹配、Blob 等) | 单个视觉处理功能 |
| Acquisition(采集) | 图像源模块 | 获取图像(相机/本地图/SDK) |
| Terminals(终端) | 输入 / 输出端子 | 模块间、对外暴露的参数 |
.vpp(CogSerializer) | .sol(VmSolution) | 工程文件,二次开发时加载 |
记住这张对应表,你从一个软件切到另一个软件时,就不会被"叫法不同"绕晕,本质都是"一个工程 → 若干流程 → 若干工具/算子 → 端子传数据"。
五、核心视觉工具对照(重点)
下面是最常用的视觉功能在两个软件里的工具对照。VisionPro 工具名来自本机 Cognex.VisionPro.* 程序集,VM 模块名为中文界面名称。
| 功能 | VisionPro 工具(典型类名) | VisionMaster 模块 | 说明 |
|---|---|---|---|
| 模板匹配定位 | CogPMAlignTool(PatMax)、CogCNLSearchTool、CogSearchMaxTool | 形状匹配、特征匹配、模板匹配 | 找到目标位置和角度,是最核心的工具 |
| 斑点检测 | CogBlobTool | Blob 分析 | 提取连通区域,统计面积、个数、有无 |
| 边缘/卡尺测量 | CogCaliperTool、CogMultiLineFinderTool | 卡尺、找线、找圆、找顶点 | 测量距离、宽度、直径、位置 |
| 尺寸测量 | Cognex.VisionPro.Dimensioning | 间距、角度、距离、几何拟合 | 点线圆尺寸计算 |
| 一维码识别 | CogIDTool(Cognex.VisionPro.ID) | 一维码识别 | 条码(Code128、EAN 等) |
| 二维码识别 | CogTwoDSymbolTool、Barcode | 二维码识别(DataMatrix、QR 等) | 二维码读码 |
| 字符识别 OCR | CogOCRMaxTool | 字符识别、深度学习 OCR(字符训练) | 识别刻字、印刷字符 |
| 字符验证 OCV | CogOCVMaxTool | 字符校验 | 校验字符是否正确/有无 |
| 颜色处理 | CogColorMatchTool、CogColorExtractorTool、CogColorSegmenterTool | 颜色识别、颜色提取、颜色测量 | 颜色判定、分类、提取 |
| 标定 / 坐标转换 | CogCalibFix(CogCalibNPointToNPointTool 等) | 标定板标定、九点标定、图像标定、坐标转换、单点/多点对齐 | 像素坐标↔物理/机械手坐标 |
| 定位后坐标变换 | CogFixtureTool(Fixture) | 位置修正、坐标转换 | 以定位结果为基准对齐后续 ROI |
| 图像处理 | CogImageProcessingTool(滤波、形态学等) | 图像处理(滤波、增强、灰度变换、形态学) | 预处理、增强、形态学操作 |
| 缺陷检测 | CogPatInspectTool、Inspection | 缺陷检测、像素统计、深度学习缺陷 | 外观瑕疵检测 |
| 图像存取 | CogImageFileTool | 保存图像、图像源(本地) | 存图、读图 |
| 结果判定 | CogResultsAnalysisTool | 条件判断、逻辑模块 | 组合出 OK/NG |
| 通信 | Cognex.VisionPro.Comm / 自行写 TCP | 收发数据(TCP、Modbus、串口、PLC) | 结果对外输出 |
【插图 3:定位工具对照】
建议左右各截一张:
- VisionPro 的 CogPMAlignTool 配置界面(模板区域 + 匹配结果,能看到匹配位置/分数);
- VisionMaster 的"形状匹配/特征匹配"模块(模板 + 匹配结果)。
【插图 4(可选):测量与检测工具对照】
建议:VisionPro 的 CogBlobTool 或 CogCaliperTool 运行结果,对应 VM 的 Blob 或圆查找/卡尺运行结果,各一张。
关于"招牌"定位算法
- VisionPro 的 PatMax 是康耐视的招牌专利定位算法,在复杂光照、部分遮挡、缩放旋转等情况下的鲁棒性和精度是业界标杆,这也是很多高端项目和出口设备指定 VisionPro 的重要原因;
- VisionMaster 的形状匹配 / 特征匹配同样支持平移、旋转、缩放和光照差异,官方资料给出特征匹配可达亚像素级(约 0.1 像素、0.05 度量级)。对绝大多数常规定位场景已经足够稳定,差距主要体现在极端复杂工况的上限。
这一点不必盲目神化也不必贬低,关键是结合自己项目的实际样本去验证。
六、一个典型检测任务,两边各怎么串
以"定位零件 → 测一个圆孔的圆心/直径 → 判定 OK/NG"为例,两边的工具链是完全对应的:
| 步骤 | VisionPro 工具链 | VisionMaster 流程 |
|---|---|---|
| 1. 取图 | Acquisition(CogAcqFifoTool,相机或本地图) | 图像源(本地图像 / 相机 / SDK) |
| 2. 定位 | CogPMAlignTool 找到零件位置与角度 | 形状匹配(输出位置、角度) |
| 3. 坐标对齐 | CogFixtureTool 以定位结果建立坐标系 | 位置修正 / 坐标转换 |
| 4. 找圆测量 | CogCaliperTool(多卡尺取圆边缘)拟合并测直径 | 圆查找模块(输出圆心、半径) |
| 5. 判定 | CogResultsAnalysisTool 组合公差得到 OK/NG | 条件判断模块得到 OK/NG |
| 6. 输出 | 终端输出,由上位机/Comm 通信 | 收发数据模块(TCP/Modbus/PLC) |
VisionMaster 官方 C# SDK 示例里就有一个 CircleFind(圆查找) 工程,正好对应这个场景,下篇做二次开发时会用到。
可以看到,"采集 → 定位 → 坐标修正 → 测量 → 判定 → 输出"这条骨架在两边一模一样,你在一个软件里养成的视觉思路,完全可以平移到另一个软件。
七、上篇小结
- VisionPro(康耐视,9.0)和 VisionMaster(海康,4.0.0)是同一路线:图形化视觉算法平台 + 二次开发;
- 两者底层都是"采集 → 预处理 → 定位 → 检测/测量/识别 → 判定 → 通信输出"这条通用流水线;
- 工程组织高度同构:Job/方案、ToolBlock/流程、ToolGroup/模块组、视觉工具/算子、终端/端子、
.vpp/.sol; - 核心视觉工具一一对应:PatMax 对应形状匹配、Blob 对应 Blob、Caliper 对应卡尺/找圆、ID/TwoDSymbol 对应读码、OCRMax 对应 OCR、CalibFix 对应标定;
- 差异主要在交互方式、上手门槛、高级算法上限和授权成本,视觉思路是通用的。
下篇我们进入工程落地:通信与结果输出、C# 二次开发(加载 .vpp 与 .sol 并取结果的完整代码)、深度学习、授权与成本,最后给出选型决策建议。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 0
 0
- 0


 已为社区贡献1条内容

所有评论(0)