涂胶检测选2D还是3D?圆盘式、双激光、四激光到底差在哪
当前,汽车、新能源电池、3C电子这些产线上,涂胶工序越来越常见:挡风玻璃要打胶密封,电池包要导热胶和结构胶,结构件要防水胶。胶打得规不规整,直接关系到密封、防水、导热,甚至整机的安全性。
为了把胶路质量卡住,越来越多企业给产线配上了涂胶视觉检测。可一落到选型,问题就来了:2D和3D到底怎么选?圆盘式、双激光、四激光又差在哪?很多方案看上去都能测,但能测的项、对产线的要求、价格,完全不是一回事。
先说结论:工艺卡上只要写了对胶高、胶量、截面积的要求,就得上3D;如果只看「有没有胶、宽不宽、偏没偏」,2D足够。至于圆盘式、双激光、四激光怎么挑,比的不是参数表,是你产线上的机器人跑多快、拐角多不多、胶型多不规则。文章看完,该怎么选择答案就很清楚了。
先看本质:2D和3D根本不是同一条技术路线
1.2D检测:靠"看轮廓",比的是灰度差和颜色差
2D用高分辨率相机拍照,靠胶线和背景的灰度差、颜色差提取胶条轮廓,再算宽度、位置和连续性。
它的长处很集中:
(1)断胶、缺胶、溢胶、胶宽超差、轨迹偏移都能稳定处理,直胶、曲线胶、直角胶也都跟得上;
(2)节拍快、方案成熟,光源可调就能适应不同胶色和工件底色;
(3)中高速产线上,采购成本更友好。
短板同样明确:它测不了高度。胶高、胶量、截面积这些带"体积"含义的指标,2D只能靠标定和胶型稳定性估算——换一种胶、换一个批次,就不准了。
2.3D检测:用激光三角法扫表面,直接拿三维点云
3D用激光三角法扫胶条表面,直接拿到三维点云,输出胶宽、胶高、截面积。
胶打宽了但塌陷、胶被刮蹭、胶量不足——这些2D看不见的问题,在点云里会直接显形。
不过,代价也很清楚:
(1)设备成本更高;
(2)点云数据量大,对算力和标定要求也更高;
(3)高速工况下,断胶精度还会受点云密度影响——机器人跑得越快,相邻两条激光线的采样间隔越大,细小断胶可能被跳过。
所以,在胶线和背景对比度高的场景,2D反而更稳;但一旦要卡体积,3D才是能给出确切数值的那条路。
一句话分水岭
选之前先问自己一句:我这张图纸上的胶高,有没有公差?有,就上3D。
三种硬件,对应三种现场
(1)2D圆盘式:把相机、镜头、光源集成一体,光源是RGBW四色可调的,能适应不同胶色和工件底色。适合多品类、多颜色共线、只卡胶宽和断胶的中高速产线,采购成本也更友好。
(2)3D双激光:在两侧各布一路激光,边涂边检输出点云和高度数据,同时支持3D和2D实时显示。适合有一定胶宽、又必须覆盖拐角的工件,比如车前后挡风玻璃胶。
(3)3D四激光:用四路激光做环形覆盖,机器人在不改变涂胶姿态的情况下,就能测各个方向的胶宽、胶高、胶偏移和断胶,拐角这类常规盲区也覆盖进去了。适合高速、多方向、异形截面的胶条。
三者不是谁淘汰谁,而是覆盖能力越强、能应付的工况越极端,对点数、节拍和标定的要求也越高。
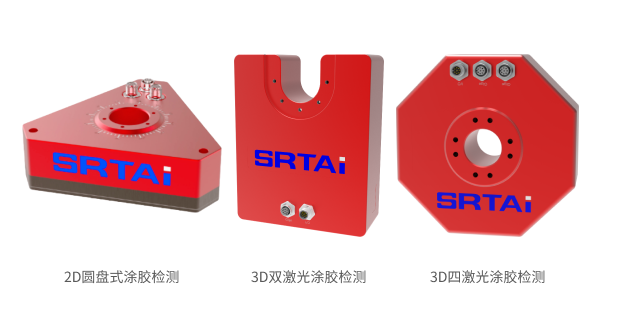
把选择摊开:胶高公差、产线工况、成本,三件事一起算
第一,胶高公差。工艺卡不卡胶高、体积、截面积?卡,就上3D;不卡,2D通常够用。
第二,产线工况。是不是多品类、多胶色、多底色共线?是的话,优先看光源可调和自动上参能力。机器人速度快不快、轨迹方向多不多、拐角多不多?快且多方向,就要看激光路数。
第三,成本与停线。不能只盯设备单价。换型时你希望停线多久?要分钟级,就得有AI自动生成检测线。要不要把数据追到源头?要,就确认能不能对接MES。
两个高频追问
问:3D一定比2D好吗?
不一定。3D信息更全,但成本更高、点云数据量大、对算力和标定要求也更高;高速工况下断胶精度还会受点云密度影响。在胶线和背景对比度高的场景,2D反而更稳。
问:双激光和四激光差在哪?
差在覆盖角度和盲区。双激光适合要覆盖拐角的工件;四激光做环形覆盖,不改变姿态就能测各个方向,拐角盲区更小,适合高速、多方向、异形截面的工位。
结论:别跟风,对照自己那条线过一遍
选之前逐条自查五个问题:胶高有没有公差?机器人快不快、拐角多不多?换型要停多久?要不要数据追溯?预算多少?——对完,选型自然清楚。
小编在这提醒各位:涂胶检测不是买参数最高的那一台,而是买最匹配自己产线的那一台。适合别人的,不一定适合你;能长期稳定跑下去的方案,才是真正的好方案。
本人在工业AI视觉行业工作,上面这套逻辑是我们做涂胶检测项目时总结的,欢迎补充不同意见。据我了解,目前把2D圆盘式、3D双激光、3D四激光三条路线都做成标准产品的厂商并不多,斯睿特智能是其中之一。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 0
 0
- 0


 已为社区贡献2条内容

所有评论(0)