机器人在北美报故障码,派不派人?远程/上门分流规则 + 日志包规格|KeepRobots
举个典型场景:周五下午 4 点,温哥华一家商场的清洁机器人报「定位丢失」,停在走廊中间。这时北京是周六早上 7 点,固件组还没起床;客户的设施经理在电话里只问一句:今天能不能有人来?
派人,一趟上门加路上的时间就是半天工钱;不派,如果只是激光雷达窗口脏了,客户擦一下就好,可如果是雷达本体坏了,机器就要停到下周。更麻烦的是,每多一轮「麻烦客户导一下日志」,都要等对方下班再上班,一轮就是一天。
高仙在自家清洁机器人的服务指南里给过一个数:约 70% 的故障在远程排查阶段就能解决,不需要进入派工流程(原文)。这是一家厂商自己产品的数据,不是行业通用值,但方向很清楚:大多数故障能在远程解决,剩下的少数要上门,而那才是贵的部分。这篇讲两件在出海前、固件阶段就能定下来的事:怎么让大多数故障在远程解决,怎么让少数必须上门的一次修好。附可以直接复制的日志包 manifest 和故障码模板,最后回到周五 4 点那一单,看按这套规则怎么走。
一、日志包规格:让远程工程师第一轮就能下判断
远程工程师(厂商自己的,或者第三方服务商的)接手一台陌生的机器,第一件事都是要日志。下面这张表可以直接当需求提给研发:
| 字段 | 要求 | 为什么 |
|---|---|---|
| 设备身份 | 序列号、硬件版本、固件/软件版本、地图版本 | 同一个故障码在不同版本上原因可能不同 |
| 故障上下文 | 故障码 + 前后各 5–10 分钟的电机电流、编码器、IMU、雷达/相机状态 | 只给故障码,等于只给一个症状 |
| 定位与导航 | 定位置信度曲线、当前地图、上次建图时间 | 「定位丢失」很多时候是环境变了(货架挪了、装修了),不是机器坏了 |
| 电源 | SOC、电压、温度、充电对接记录 | 电源问题涉及安全,先排除 |
| 网络 | Wi-Fi 信号、AP 切换记录、云端连接状态 | 北美商业楼宇常做网络隔离,掉线 ≠ 机器坏 |
| 时间戳 | 全部 UTC | 跨时区对日志,最常见的错就是时间对不上 |
| 导出方式 | 云端 + 本地(U 盘 / 局域网网页下载) | 有的客户 IT 封出站端口或要求数据不出境 |
落到文件上,大概是这样一个包(数值是建议起点,按自己的传感器调):
{
  "manifest_version": "1.0",
  "serial": "SN-XXXXXXXX",
  "hw_rev": "C2", "fw": "3.4.1", "map_version": "2026-10-01T18:22:00Z",
  "fault": { "code": "NAV-0312", "first_seen_utc": "2026-10-09T23:04:11Z", "count_24h": 2 },
  "window": { "before_s": 600, "after_s": 300 },
  "files": [
    { "name": "motors.csv",   "rate_hz": 50 },
    { "name": "imu.csv",      "rate_hz": 100 },
    { "name": "loc_conf.csv", "rate_hz": 10 },
    { "name": "lidar_snap/",  "note": "故障前后各 5 帧点云" },
    { "name": "power.csv",    "rate_hz": 1 },
    { "name": "network.log" },
    { "name": "actions.log",  "note": "客户做过的一级操作及结果" }
  ],
  "size_limit_mb": 50
}
压缩后控制在 50MB 以内,是为了能直接作为邮件或工单附件发出去,不依赖任何一家云盘。
设备端有三个细节决定这个包能不能做出来:
- 「故障前 10 分钟」从哪来:常驻一个环形缓冲区(RAM 或 eMMC 上的循环文件),故障事件触发时冻结并落盘快照,而不是事后再去翻全量日志。按上面的采样率估一下存储预算,留出至少 3 次快照的空间,防止连续故障把第一次的现场覆盖掉。
- 隐私脱敏:相机帧和客户地图(本质是楼层平面图)出境前要能处理:帧默认不进包或打码,地图可以只带局部栅格。北美客户的 IT 和安全部门很可能会问这件事,提前做好比现场解释省事。
- 一级操作留痕:客户按说明擦了雷达、重启了,要写进 actions.log,远程才知道「做过了,没用」。
故障码说明同样要英文、要写下一步。只写「请联系厂家」,每个工单都要绕回总部一次。一条故障码说明可以这样写:
code:            NAV-0312
meaning:         Localization confidence below threshold for 30s
customer action: 1) Wipe lidar window with dry cloth  2) Check for moved shelving/obstacles  3) Restart
escalate if:     Recurs twice within 24h after steps 1–3
triage:          self-service → remote → onsite
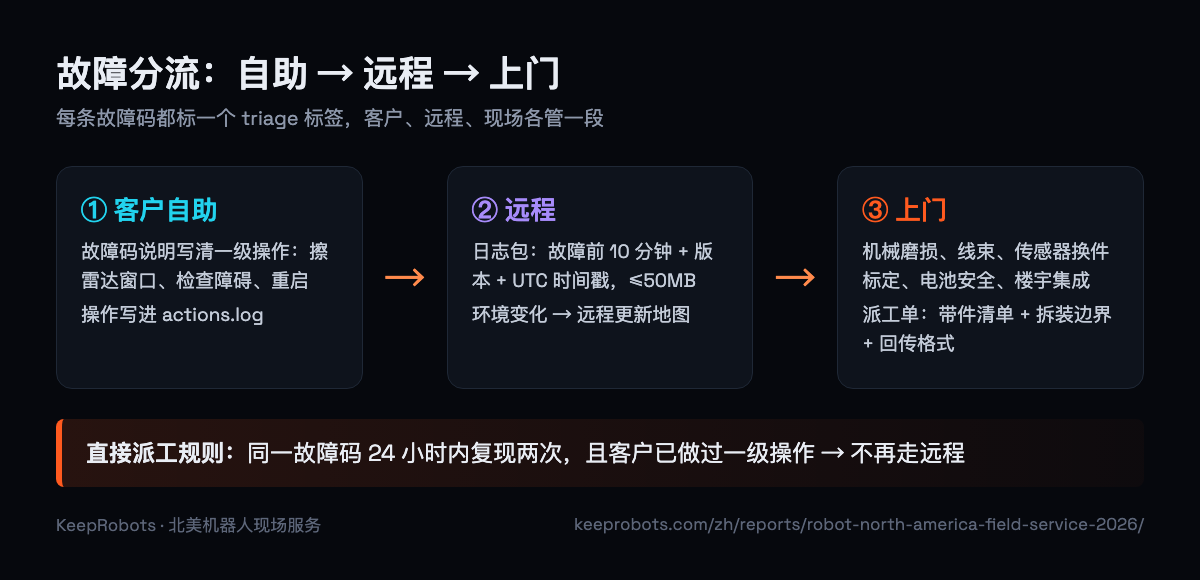
二、分流规则:给故障树每个分支贴标签
就是上面模板里那行 triage:在故障码表里给每一条标上三种标签之一:远程 / 客户自助 / 需上门,可以是升级链(先自助、不行再上门)。常见要上门的情况:
| 类别 | 例子 | 远程为什么不行 |
|---|---|---|
| 机械磨损 | 驱动轮、减速器、刹车、关节 | 要拆装、测间隙 |
| 线束与接插件 | 间歇性断连、接触不良 | 要现场摇线、测通断,日志里只会看到随机报错 |
| 传感器硬件 | 雷达、深度相机损坏或偏移 | 要换件并重新标定 |
| 电池与电源 | 充不上电、电池鼓包 | 安全问题,必须现场判断 |
| 环境集成 | 电梯、门禁、Wi-Fi 漫游 | 问题在客户楼里,不在机器里 |
最后一类最容易被低估。电梯对接失败,远程只能看到「呼梯超时」,真正的原因可能是楼宇那边换了网关、权限没迁移。
一条我们建议直接写进 SOP 的规则:同一故障码 24 小时内复现两次,且客户已经做过一级操作 → 直接派工,不要再来一轮远程。
三、派工单:让上门的人第一次就修好
第三方工程师第一次到现场最怕两件事:不知道带什么件,不知道哪些不能拆。派工单至少要有:
- 序列号、版本、故障码、远程已做过的排查和结果(直接附上面的日志包);
- 怀疑部件 + 要带的备件清单(易损件最好已经寄存在客户附近);
- 拆装边界:哪些密封件、模块不允许现场拆,拆了影响保修或认证;
- 修后验收步骤;
- 回传格式:照片、换下件的序列号、修后测试结果、新的日志包。
第 5 条最常被漏掉。现场回传的数据回到总部,就是下一版硬件和固件最好的输入。
四、故障码表里再加一个标签:射频相关
分批推送、可回滚、作业中不升级、升级前查电量,是 OTA 的基本功。在美国还要多想一步:FCC 2026 年 7 月 28 日的 DA 26-786 把境外生产的先进机器人设备列入受控清单,新型号拿不到设备授权;同日的 DA 26-789 允许 07-28 前已获授权的设备,为「减轻对美国消费者危害」做软件/固件更新(走 Class I/II 许可变更),豁免至少到 2029-01-01;硬件变更仍不允许。落到工程上:在 OTA 发布流程和故障码表里,给涉及射频参数的项单独打一个 rf_related 标签。远程修复如果要改这类参数,先过一遍合规确认再推,不要让售后工程师在现场临时决定。(DA 26-789 原文,以 FCC 原文为准,本文不构成法律意见。)
回到周五下午 4 点
按这套规则,那台「定位丢失」的机器会这样走:故障码说明让设施经理先擦雷达窗口、看看走廊是不是新摆了东西;做完之后日志包自动带上 actions.log 和故障前 10 分钟的定位置信度曲线,第二天早上国内工程师醒来,第一眼就能看出是环境变化还是雷达本体问题。如果是前者,远程更新地图就结束;如果周末内又复现一次,按「24 小时复现两次」直接派工,派工单上写着要带的雷达备件和标定步骤。没有任何一轮「麻烦再导一下日志」。
一页带走
- 日志包:设备身份 + 故障前后上下文 + UTC + 本地导出,≤50MB;
- 故障码:code / meaning / customer action / escalate if / triage;
- 设备端:环形缓冲 + 事件快照,相机帧和地图出境前脱敏;
- 故障树:每条标「远程 / 自助 / 上门」,24 小时复现两次直接派工;
- 派工单:带件清单 + 拆装边界 + 回传格式。
作者 KeepRobots,温哥华的机器人现场服务公司,为其他厂商的机器人做北美现场部署、按小时计费的上门维修、预防性维护和备件存放,工程师能读中文技术文档。本文是我们《2026 机器人出海北美:现场服务与售后现状报告》(只用公开资料,每个数字附来源)里「远程 vs 上门」一节的技术展开,报告里还有 5 种北美现场服务模式的对比:https://keeprobots.com/zh/reports/robot-north-america-field-service-2026/

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 0
 0
- 0


 已为社区贡献1条内容

所有评论(0)