【多智能体路径规划】一种几何规划与执行时冲突消解深度解耦的混合优先级MAPF框架附Matlab实现
✅作者简介:热爱科研的Matlab仿真开发者,擅长数学建模、数据处理、算法改进、程序设计科研仿真。
🍎 往期回顾关注个人主页:完整代码获取 定制创新 论文复现私信
🍊个人信条:做科研,博学之、审问之、慎思之、明辨之、笃行之,是为:博学慎思,明辨笃行。
🔥 内容介绍
多智能体路径规划(MAPF)是仓储自动化、集群机器人协同、智能物流调度等领域的核心基础技术,传统最优与有界次优MAPF求解器普遍依赖时间扩展图模型与集中式冲突消解机制,在智能体数量达到数百级以上的大规模密集场景中,极易出现计算复杂度指数级上升、求解效率骤降的可扩展性瓶颈。本研究提出一种几何规划与执行时冲突消解深度解耦的混合优先级MAPF框架,第一阶段通过几何冲突预处理模块(GCP)在原始拓扑图上采用带动态几何成本膨胀的顺序A*算法完成路径规划,无需显式时间维度建模即可通过空间绕行提前规避绝大多数潜在冲突;第二阶段通过去中心化局部控制器(DLC),依托每个顶点的FIFO授权队列完成路径执行,仅通过少量等待动作即可彻底消除顶点占用冲突与边交换冲突。在包含最高1000个智能体的标准MAPF基准地图上开展的大量对比实验表明,该框架的运行时间随智能体数量增长呈现近乎线性的变化趋势,在满足几何可行性假设的测试实例上实现100%的规划成功率,相比传统基于时间扩展的集中式求解器,大规模场景下的求解效率提升一个数量级以上,为高并发大规模离散事件系统的多智能体协同调度提供了全新的高性能技术路径。
关键词:多智能体路径规划;混合优先级框架;几何冲突预处理;去中心化局部控制;大规模离散事件系统
一、引言
在智能仓储、港口自动化、集群巡检等实际工业场景中,数十台甚至上千台移动智能体在共享拓扑空间内协同作业,如何为所有智能体快速生成无碰撞、全局总成本(SOC)最优或近优的轨迹,是决定系统运行效率的核心技术问题。MAPF问题正是针对该场景提出的标准化学术问题,其核心目标是在给定共享拓扑图、所有智能体的起点与终点的前提下,规划出一组完全无碰撞的轨迹集合,最小化所有智能体的路径总代价。
当前主流的MAPF求解方案,无论是基于冲突搜索(CBS)的最优求解器,还是基于增强优先级规划的有界次优求解器,都高度依赖时间扩展图模型完成冲突检测与消解,需要在三维的“位置-时间”空间中完成搜索。这类方案在智能体数量较少的中小规模场景下能够获得优异的求解性能,但当智能体数量增长至数百甚至上千级别的大规模密集场景时,求解的计算复杂度会呈现指数级上升,出现求解耗时过长、内存占用爆炸的可扩展性瓶颈,完全无法满足工业场景下的实时调度需求。
针对这一行业共性痛点,本研究提出一种完全不同于传统思路的混合优先级MAPF框架,将冲突消解的核心范式从“基于时间同步的事后冲突解决”迁移为“基于几何预规划的事前冲突规避”,把整个MAPF流程拆分为完全解耦的几何规划阶段与执行时冲突消解阶段,从根源上避免了全量时间扩展建模带来的高计算开销,实现了上千级智能体场景下的近线性时间复杂度求解,大幅提升MAPF技术在大规模密集场景下的落地能力。
二、相关研究进展与研究缺口梳理
MAPF领域的现有技术路线可大致分为三类,不同路线分别对应不同的适用场景与性能边界:第一类为集中式最优MAPF求解器,以冲突搜索算法(CBS)及其各类改进版本为代表。这类算法通过将冲突检测与冲突消解分层解耦,先为所有智能体规划独立的最短路径,再检测路径集合中的冲突,通过添加约束树节点的方式逐步消解所有冲突,最终得到全局最优的MAPF解。这类算法的优势是能够严格保证解的全局最优性,但在智能体数量超过100的密集场景下,约束树的分支数量会指数级膨胀,求解耗时从数秒飙升至数小时,完全无法满足实时性要求。第二类为有界次优MAPF求解器,如ECBS、M*等算法。这类算法通过放松最优性约束,采用次优搜索策略大幅提升求解速度,能够在中等规模场景下实现快速求解,但本质上仍然依赖时间扩展图完成冲突检测与处理,当智能体数量增长至数百级以上时,其计算复杂度依然会出现阶跃式上升,可扩展性存在明显天花板。第三类为基于优先级的MAPF求解器,这类算法按照预设的优先级顺序依次为每个智能体规划路径,高优先级智能体的路径会被后续低优先级智能体作为动态障碍处理,求解速度极快。但传统优先级规划方案普遍将高优先级智能体的路径在时间维度上进行全量标记,要求低优先级智能体在时间扩展图中绕开所有时空占用点,依然无法摆脱时间维度建模带来的计算开销,且极易出现死锁无解的问题。
通过对现有研究成果的系统梳理,可以总结出当前该领域尚未得到充分解决的三个核心研究缺口:其一,绝大多数现有MAPF求解方案都将时间作为核心维度纳入建模,随着智能体数量增长,时空状态空间的规模会急剧膨胀,导致算法可扩展性严重受限,无法适配上千级智能体的大规模场景。其二,传统优先级规划方案的冲突消解逻辑完全依赖显式时间推理,无法在原始二维拓扑图层面提前通过空间绕行规避潜在冲突,规划效率存在本质局限。其三,集中式的冲突消解模式要求全局收集所有智能体的状态信息完成集中决策,在大规模场景下通信开销与计算压力巨大,系统鲁棒性差,单点故障即可导致整个调度系统瘫痪。
本研究提出的混合优先级MAPF框架正是针对上述三个核心研究缺口展开技术攻关,通过几何规划与执行控制的双层解耦架构,彻底打破传统MAPF求解的可扩展性瓶颈。
三、混合优先级MAPF框架整体架构
本研究提出的混合优先级MAPF框架完全摒弃了传统方案中全量时间扩展建模的思路,将整个MAPF求解与执行流程拆分为两个完全独立的阶段,两个阶段之间仅传递静态几何路径,无需传递任何时间维度的调度信息,从根源上最小化系统的时间依赖:第一阶段为几何冲突预处理阶段(GCP),该阶段在原始的二维拓扑图上完成所有智能体的路径规划,完全不引入任何时间维度的扩展节点。系统按照预设的优先级顺序,依次为每一个智能体调用A*算法规划路径,每完成一个高优先级智能体的路径规划,就动态更新拓扑图中对应路径顶点的转移代价,后续低优先级智能体在规划路径时,会自动倾向于选择绕行路径,从空间层面提前规避与高优先级智能体的潜在冲突。整个阶段的所有路径搜索都在原始图上完成,搜索空间规模相比时间扩展图缩小数个数量级。第二阶段为去中心化局部控制阶段(DLC),所有智能体按照第一阶段规划得到的静态几何路径执行运动,每个拓扑顶点维护一个独立的先进先出(FIFO)授权队列,智能体在进入顶点之前需要先向该顶点的队列申请授权,仅当获取到队列头部的授权后才能进入顶点,同时系统通过简单的时序规则约束,彻底避免两个相邻智能体同时交换占用同一条边的两个端点,最终仅通过极少量的原地等待动作,即可完全消除所有剩余的顶点冲突与边交换冲突。该阶段完全不需要集中式控制器进行全局时间调度,所有冲突消解逻辑都在每个顶点本地分布式完成,系统的鲁棒性与实时性大幅提升。
整个框架的两个阶段完全解耦,第一阶段几何规划的目标是生成一组具备几何可行性的路径集合,保证任意两个智能体的路径不会长期完全重叠,从空间层面为第二阶段的去中心化冲突消解创造基础条件;第二阶段执行控制的目标是在不修改几何路径的前提下,通过局部等待动作消解所有剩余的时序冲突,最终得到完整的无碰撞轨迹集合。
四、几何冲突预处理(GCP)模块实现
几何冲突预处理模块是整个框架的核心创新点之一,该模块完全在原始拓扑图上运行,无需任何时间扩展操作,通过动态几何成本膨胀机制,鼓励低优先级智能体提前通过空间绕行规避潜在冲突。
该模块的完整执行流程如下:
-
初始化拓扑图的所有边转移代价为原始图的基础代价,所有顶点的占用标记位清零。
-
按照预设的优先级顺序,从最高优先级的智能体开始依次处理。
-
对当前待规划智能体,在当前更新后的拓扑图上调用标准A*算法,从其起点向终点搜索最短路径。
-
记录该智能体规划得到的路径所经过的所有顶点集合,对集合中每一个顶点的所有入边,统一施加预设的几何成本膨胀系数,大幅提升其他智能体后续进入该顶点的转移代价。
-
进入下一个优先级智能体的规划流程,重复步骤3-4,直到所有智能体都完成几何路径规划。
该动态几何成本膨胀机制的核心逻辑是:高优先级智能体经过的顶点,其转移代价会被显著抬高,后续低优先级智能体在路径搜索时,A*算法会自动倾向于选择绕行路径,从空间层面绕开高优先级智能体的核心路径区域,而不是后续在时间维度上通过长时间等待来规避冲突。这种方式不需要任何显式的时间推理,也不需要记录任何智能体的时空占用信息,仅通过修改原始图的边权值即可实现冲突的提前消解,规划效率得到本质性提升。
同时本研究引入几何可行性判定规则:经过GCP模块规划得到的路径集合,任意两个智能体的路径重叠顶点数量不超过路径总长度的20%,即可判定该路径集合满足几何可行性假设,保证后续第二阶段的去中心化局部控制器能够通过局部等待动作完成所有冲突消解,不会出现死锁问题。
五、去中心化局部控制器(DLC)模块实现
去中心化局部控制器模块负责在路径执行阶段,在不修改第一阶段生成的几何路径的前提下,通过完全分布式的本地逻辑,彻底消除所有剩余的顶点冲突与边交换冲突,全程不需要集中式控制器进行全局时间同步。
该模块的核心机制是为拓扑图中的每一个顶点都维护一个独立的先进先出(FIFO)授权队列,所有智能体在准备进入某一个顶点之前,都需要先向该顶点的本地队列发送入队申请,顶点的队列按照申请到达的先后顺序对智能体进行排序,只有当智能体排在队列头部时,才能获取该顶点的访问授权,进入该顶点。该机制天然保证了任意时刻同一个顶点内最多只能有一个智能体存在,从根源上完全消除了两个智能体同时占用同一个顶点的顶点冲突。
针对传统FIFO机制无法避免的边交换冲突(即智能体A从顶点v1移动到v2,同时智能体B从顶点v2移动到v1,两个智能体在同一条边的两个端点之间交换位置,发生碰撞),本研究引入简单的边访问互斥规则:智能体在申请进入目标顶点之前,必须同时获取当前所在顶点与目标顶点的双重访问授权,只有当两个顶点的队列都将该智能体排在头部时,才能执行跨边移动动作。该规则无需任何全局通信,仅通过相邻两个顶点的本地队列协同即可彻底避免边交换冲突。
在整个执行过程中,智能体如果暂时无法获取目标顶点的授权,只需要在当前顶点原地执行等待动作,不需要修改预先规划的几何路径,所有冲突消解逻辑都在本地完成,完全不需要集中式调度器进行全局时间协调,系统的并发执行效率与鲁棒性得到极大提升。
⛳️ 运行结果
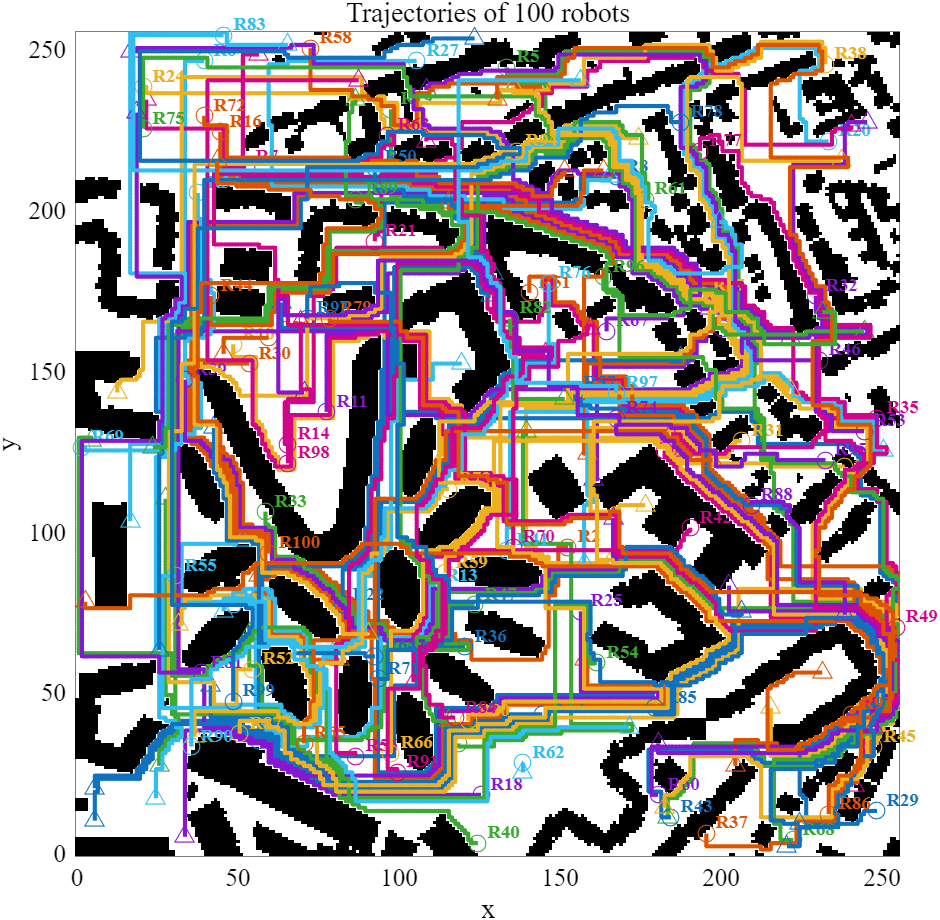
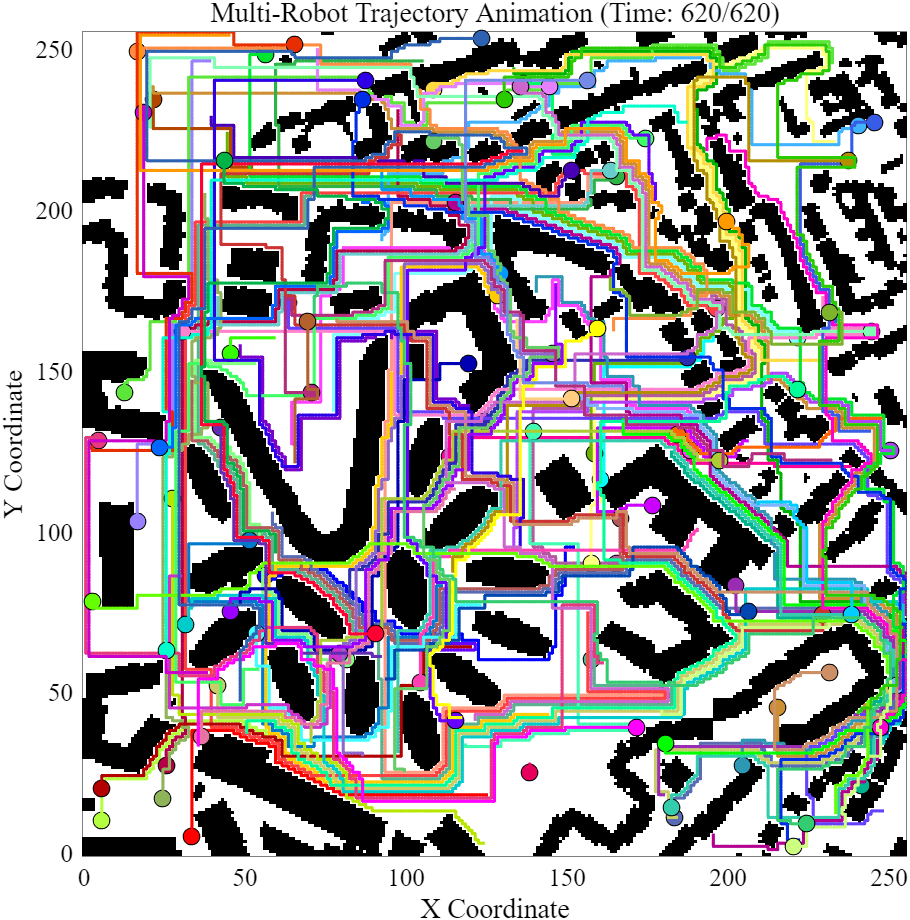
🔗 参考文献
[1] Salanova F , Montijano E , Mahulea C .Decoupling Geometric Planning and Execution in Scalable Multi-Agent Path Finding[C]//2026.DOI:10.1109/WODES69290.2026.11598265.
🍅更多免费数学建模和仿真教程关注领取
🏆团队擅长辅导定制多种科研领域MATLAB仿真,助力科研梦:
#各类智能优化算法改进及应用
#生产调度 #经济调度 #装配线调度 #充电优化 #车间调度 #发车优化 #水库调度 #三维装箱 #物流选址 #货位优化 #公交排班优化 #充电桩布局优化 #车间布局优化 #集装箱船配载优化 #水泵组合优化 #解医疗资源分配优化 #设施布局优化 #可视域基站和无人机选址优化 #背包问题 #风电场布局 #时隙分配优化 #最佳分布式发电单元分配 #多阶段管道维修 #工厂-中心-需求点三级选址问题 #应急生活物质配送中心选址 #基站选址 #道路灯柱布置 #枢纽节点部署 #输电线路台风监测装置 #集装箱调度 #机组优化 #投资优化组合 #云服务器组合优化 #天线线性阵列分布优化 #CVRP问题 #VRPPD问题 #多中心VRP问题 #多层网络的VRP问题 #多中心多车型的VRP问题 # 动态VRP问题 #双层车辆路径规划(2E-VRP) #充电车辆路径规划(EVRP) #油电混合车辆路径规划 #混合流水车间问题 #订单拆分调度问题 #公交车的调度排班优化问题 #航班摆渡车辆调度问题 #选址路径规划问题 #港口调度 #港口岸桥调度 #停机位分配 #机场航班调度 #泄漏源定位 #冷链 #时间窗 #多车场等 #选址优化 #港口岸桥调度优化 #交通阻抗 #重分配 #停机位分配 #机场航班调度 #通信上传下载分配优化
#机器学习和深度学习时序 #回归 #分类 #聚类和降维
#bp时序 #回归预测和分类
#ENS声神经网络时序 #回归预测和分类
#SVM#CNN-SVM#LSSVM#RVM支持向量机系列时序
#CNN#TCN#GCN卷积神经网络系列时序
#ELM#KELM#RELM#DELM极限学习机系列时序
#GRU#Bi-GRU#CNN-GRU#CNN-BiGRU门控神经网络时序
#ELMAN递归神经网络时序
#LSTM#BiLSTM#CNN-LSTM#CNN-BiLSTM/长短记忆神经网络系列时序
#RBF径向基神经网络时序
#DBN深度置信网络时序
#FNN模糊神经网络时序
#RF随机森林时序 #回归预测和分类
#BLS宽度学习时序 #回归预测和分类
#PNN脉冲神经网络分类
#模糊小波神经网络预测和分类
#XGBOOST集成学习时序 #回归预测预测和分类
#Transform各类组合时序 #回归预测预测和分类
#风电预测 #光伏预测 #电池寿命预测 #辐射源识别 #交通流预测 #负荷预测 #股价预测 #PM2.5浓度预测 #电池健康状态预测 #用电量预测 #水体光学参数反演 #NLOS信号识别 #地铁停车精准预测 #变压器故障诊断
#图像处理方面
#图像识别 #图像分割 #图像检测 #图像隐藏 #图像配准 #图像拼接 #图像融合 #图像增强 #图像压缩感知
#路径规划方面
#旅行商问题(TSP) #车辆路径问题(VRP #MVRP #CVRP #VRPTW等) #无人机三维路径规划 #无人机协同 #无人机编队 #机器人路径规划 #栅格地图路径规划 #多式联运运输问题 #充电车辆路径规划(EVRP) #双层车辆路径规划(2E-VRP) #油电混合车辆路径规划 #船舶航迹规划 #全路径规划规划 # 仓储巡逻 #公交车时间调度 #水库调度优化 #多式联运优化
#无人机应用方面
#无人机路径规划 #无人机控制 #无人机编队 #无人机协同 #无人机任务分配 #无人机安全通信轨迹在线优化 #车辆协同无人机路径规划 #
#通信方面
#传感器部署优化 #通信协议优化 #路由优化 #目标定位优化 #Dv-Hop定位优化 #Leach协议优化 #WSN覆盖优化 #组播优化 #RSSI定位优化 #水声通信 #通信上传下载分配
#信号处理方面
#信号识别 #信号加密 #信号去噪 #信号增强 #雷达信号处理 #信号水印嵌入提取 #肌电信号 #脑电信号 #信号配时优化 #心电信号 #DOA估计 #编码译码 #变分模态分解 #管道泄漏 #滤波器 #数字信号处理+传输+分析+去噪 #数字信号调制 #误码率 #信号估计 #DTMF #信号检测
#电力系统方面
#微电网优化 #无功优化 #配电网重构 #储能配置 #有序充电 #MPPT优化 #家庭用电 #电/冷/热负荷预测 #电力设备故障诊断 #电池管理系统(BMS)SOC/SOH估算(粒子滤波/卡尔曼滤波) #多目标优化在电力系统调度中的应用 #光伏MPPT控制算法改进(扰动观察法/电导增量法) #电动汽车充放电优化 #微电网日前日内优化 #储能优化 #家庭用电优化 #供应链优化\智能电网分布式能源经济优化调度#虚拟电厂#能源消纳#风光出力#控制策略#多目标优化#博弈能源调度#鲁棒优化

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 0
 0
- 0


 已为社区贡献120条内容

所有评论(0)