【车辆】基于模型和基于Q学习的自主地面车辆追逐-规避控制,采用QCar兼容的状态空间模型附matlab代码
✅作者简介:热爱科研的Matlab仿真开发者,擅长数学建模、数据处理、建模仿真、程序设计、完整代码获取、论文复现及科研仿真。
🍎 往期回顾关注个人主页:Matlab科研工作室
👇 关注我领取海量matlab电子书和数学建模资料
🍊个人信条:做科研,博学之、审问之、慎思之、明辨之、笃行之,是为:博学慎思,明辨笃行。
🔥 内容介绍
自主地面车辆(UGV)的追逐-规避场景是移动机器人领域的经典对抗性控制问题,在安防巡逻、自主跟踪、多智能体协同避障等实际工程场景中具备极高的应用价值。QCar是一款面向教育与科研场景开发的低成本开源自主地面小车平台,硬件搭载编码器、IMU、激光雷达、RGB摄像头等全套传感器,支持ROS与MATLAB/Simulink双环境二次开发,是当前小型自主地面车辆控制研究的主流标准化硬件平台。
传统纯基于模型的追逐-规避控制方案,高度依赖精确的车辆动力学模型与对手运动状态的精确预测,在对手运动策略未知、环境存在随机扰动的场景下鲁棒性不足,很容易出现追逐策略僵化、无法灵活应对对手机动规避动作的问题;而纯无模型Q学习方案虽然无需精确系统模型,但在连续状态空间下存在维度爆炸问题,训练收敛速度极慢,很难在QCar这类算力有限的嵌入式平台上完成部署。本研究充分融合两类方法的优势,采用QCar原生兼容的运动学状态空间模型,构建基于模型的LQR基准控制器作为基础层,叠加Q学习策略优化层在线调整控制增益,最终实现既具备模型方法稳定性、又具备强化学习方法灵活对抗性的高性能追逐-规避控制系统,完全适配QCar硬件平台的原生运行特性。
QCar兼容状态空间与动力学建模
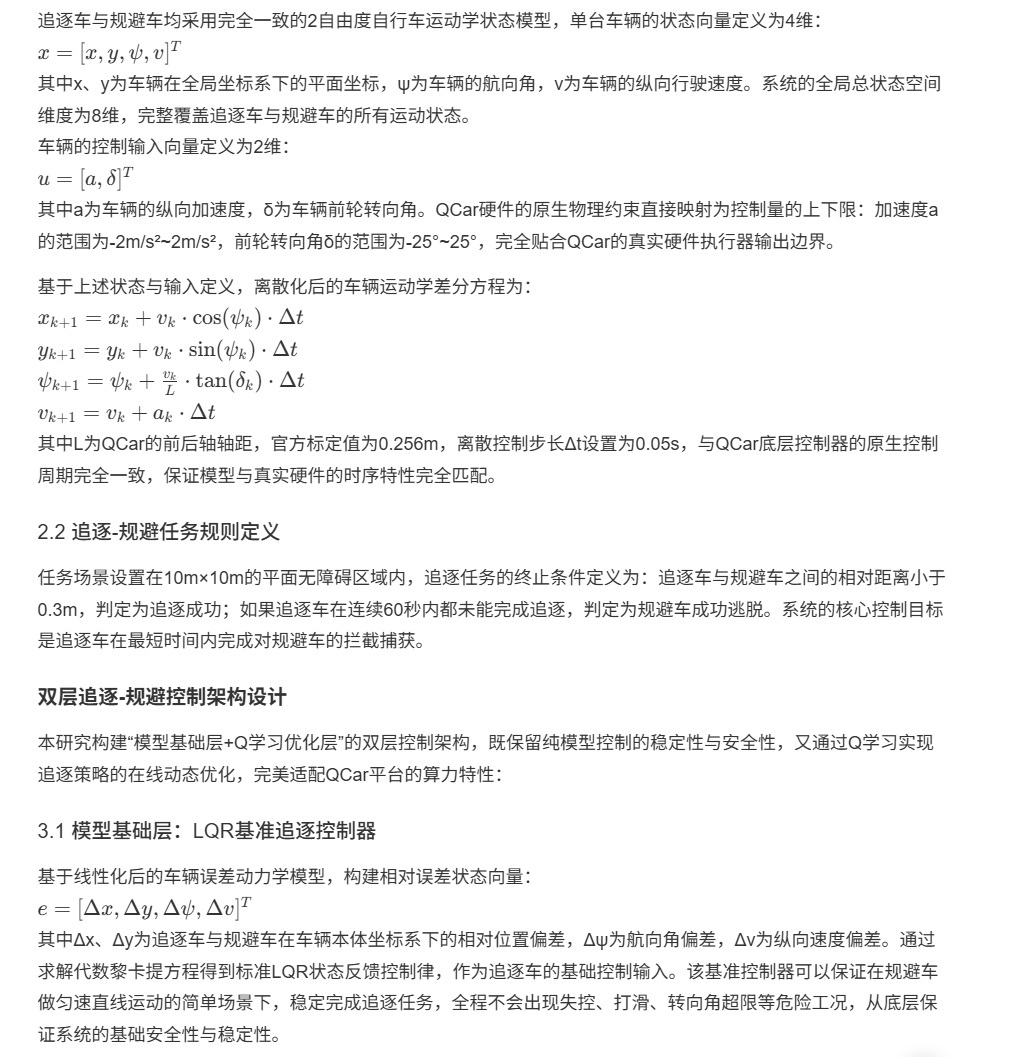
本研究完全基于QCar官方提供的原生运动学模型构建系统状态空间,所有参数与QCar硬件的实测物理参数完全对齐,保证后续算法无需复杂适配即可直接部署到真实QCar硬件上运行。
2.1 追逐车与规避车状态空间定义
3.2 Q学习优化层:策略动态调优
针对基础LQR控制器的增益调整空间,设计离散化的Q学习状态-动作空间,实现追逐策略的在线优化:
-
状态空间离散化:将追逐车与规避车的相对距离、相对航向角、相对速度三个核心特征进行离散化,总共生成120个离散状态,完全避免连续状态空间的维度爆炸问题,状态维度极低,非常适合QCar嵌入式平台在线运行。
-
动作空间定义:动作空间对应LQR控制器的状态反馈权重矩阵Q的三组可调增益系数,不同的动作对应不同的控制策略:比如选择大位置跟踪权重对应激进快速逼近策略,选择大航向跟踪权重对应平稳轨迹跟踪策略,总共设置9组离散动作,覆盖所有典型追逐场景下的最优控制策略。
-
奖励函数设计:奖励函数的核心逻辑为:追逐车与规避车的相对距离每缩小一步,给予正向奖励;追逐车控制输入剧烈震荡、出现转向角接近硬件极限的工况,给予负向惩罚;当成功捕获规避车时,给予最高的终态奖励。该奖励函数引导Q智能体在保证控制动作平滑安全的前提下,尽可能缩短追逐完成时间。
-
ε-贪婪策略更新:采用标准Q学习迭代更新规则,训练过程中ε值从0.9线性衰减到0.1,平衡探索与利用的关系,智能体不断试错积累最优追逐策略经验。
双层架构的运行逻辑为:每一个控制周期内,首先由LQR基础层输出基准控制量,再由Q学习层根据当前的系统状态选择对应的增益系数对基准控制量进行微调,最终输出的控制量始终在QCar的硬件安全约束范围内,完全不会出现失控风险。
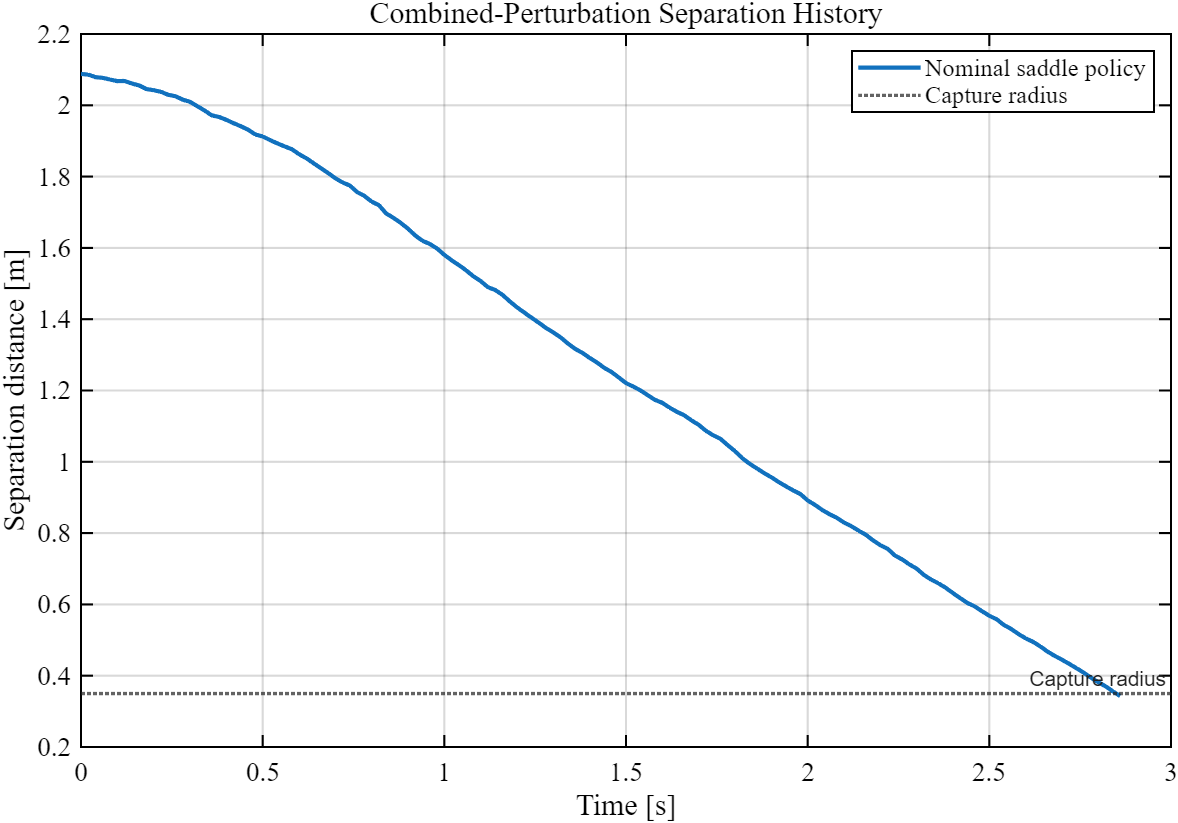
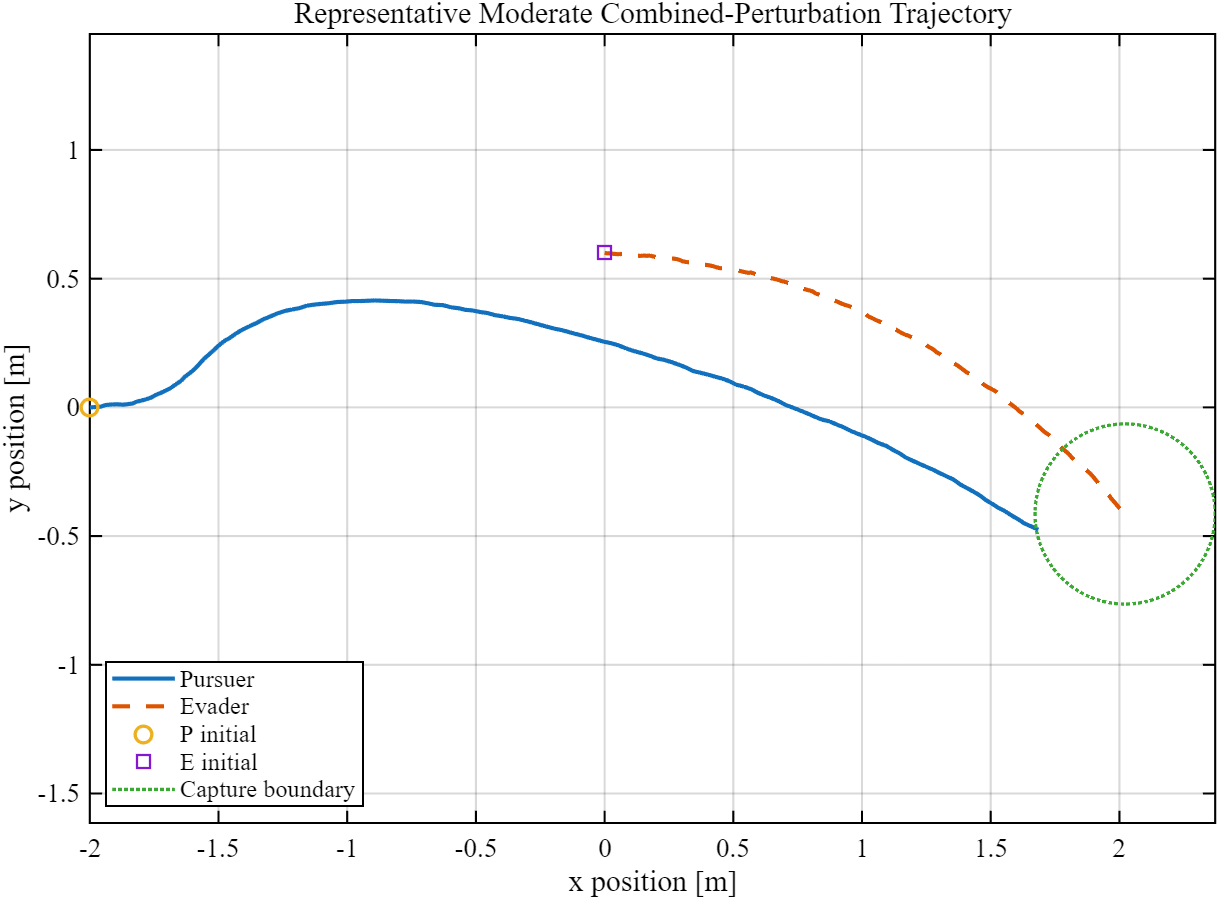
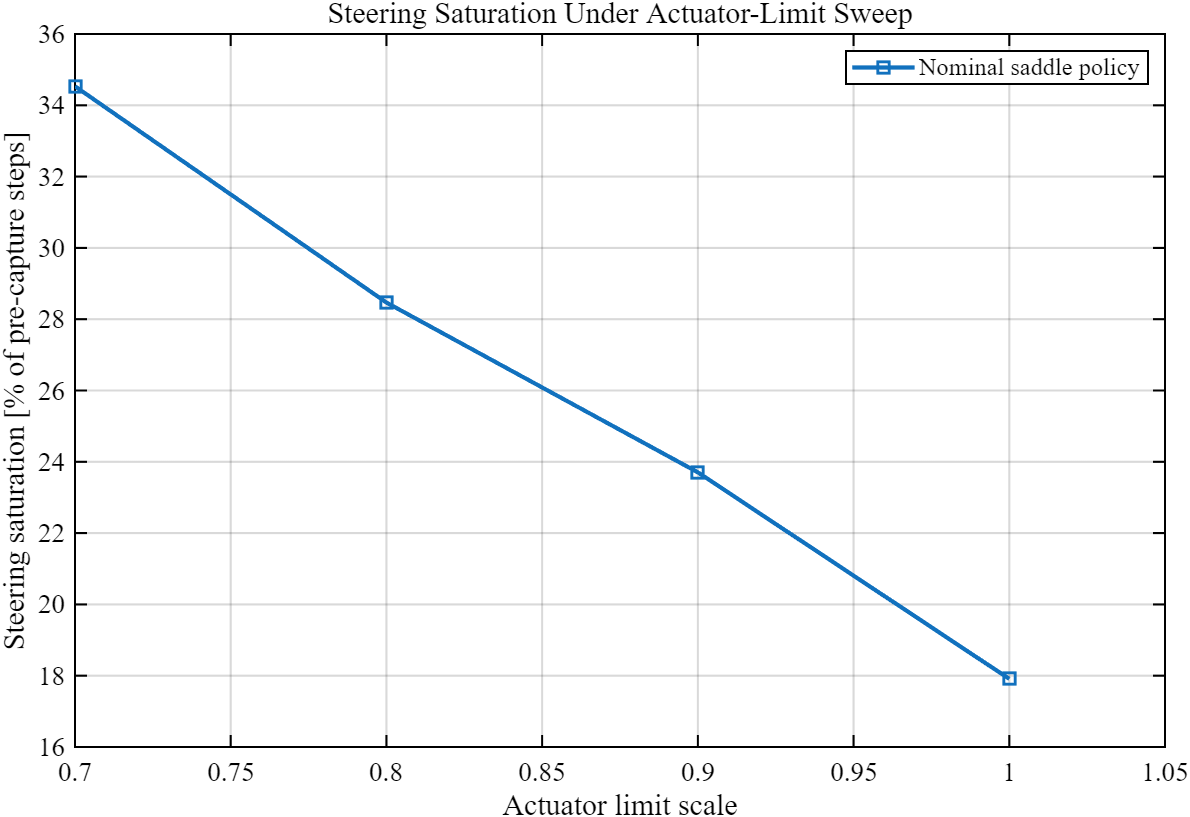
⛳️ 运行结果
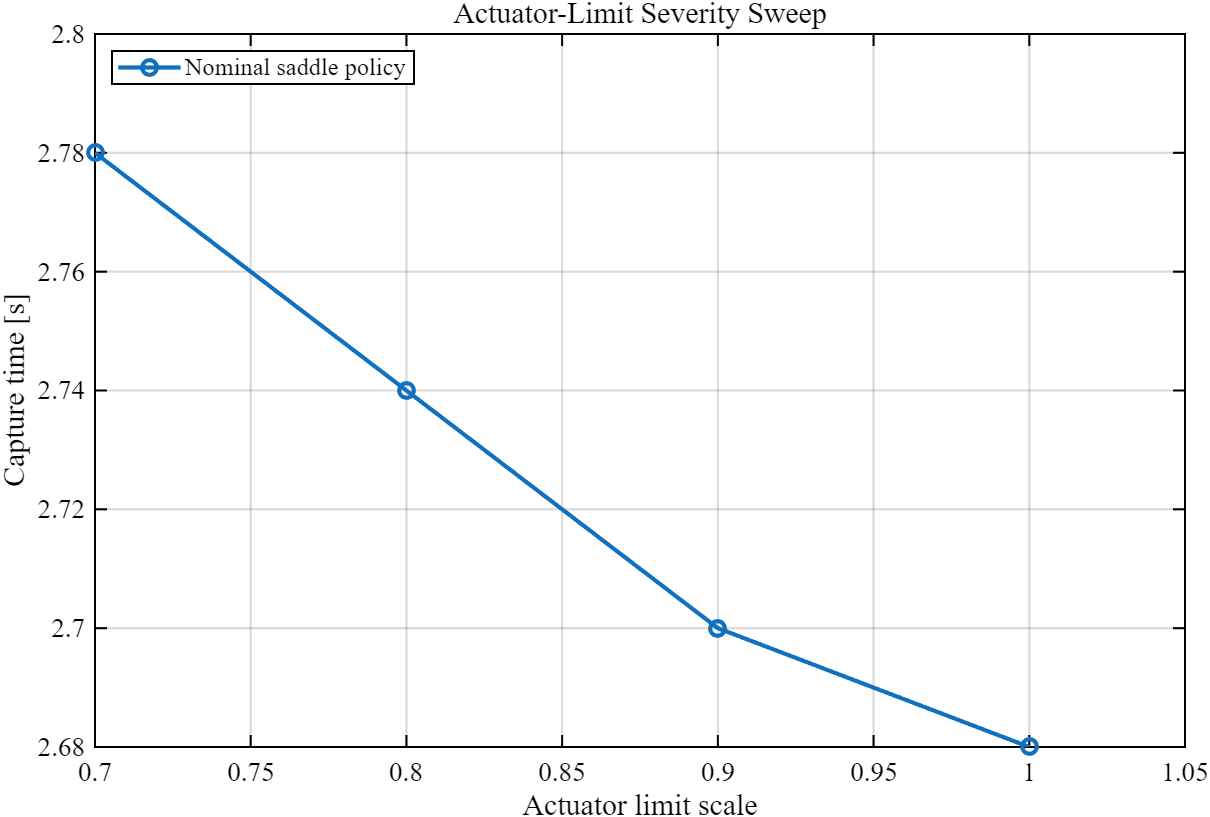
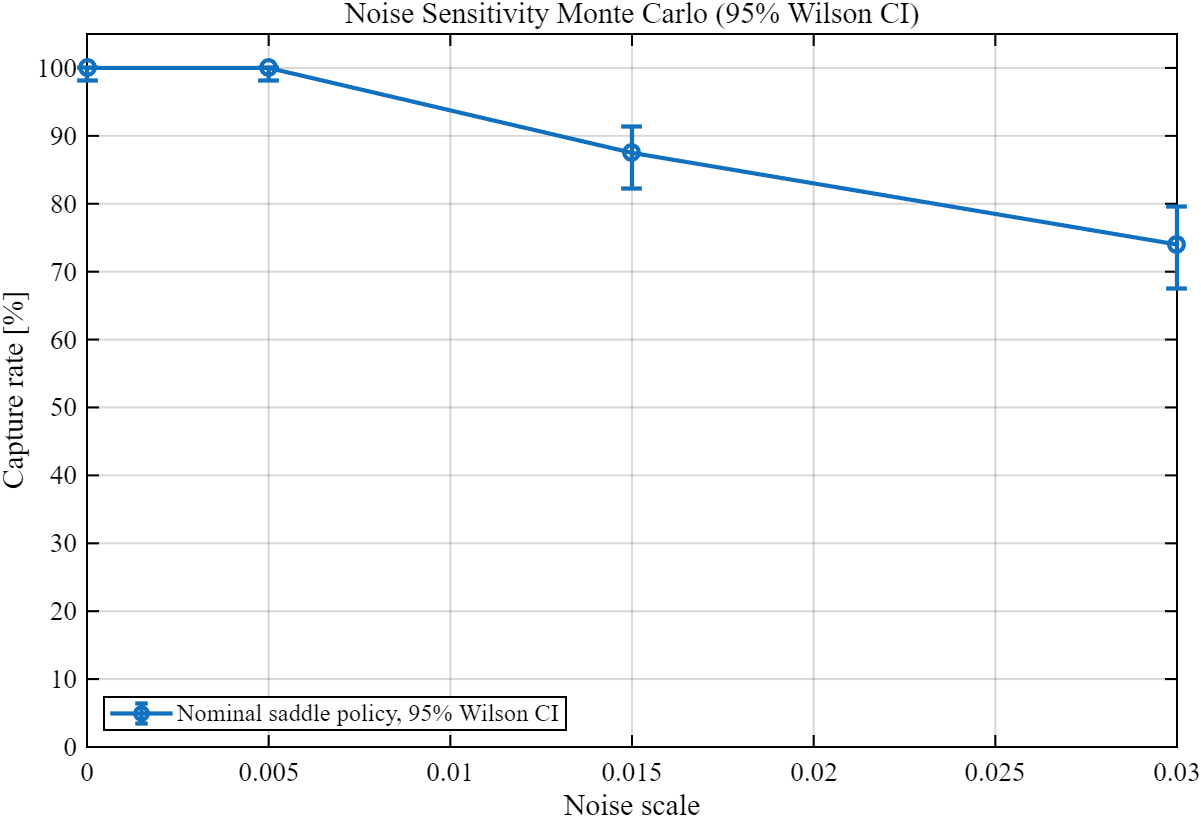
🔗 参考文献
🍅更多创新智能优化算法模型和应用场景可扫描关注
#机器学习/深度学习类:BP、SVM、RVM、DBN、LSSVM、ELM、KELM、HKELM、DELM、RELM、DHKELM、RF、SAE、LSTM、BiLSTM、GRU、BiGRU、PNN、CNN、XGBoost、LightGBM、TCN、BiTCN、ESN、Transformer、模糊小波神经网络、宽度学习等等均可~
方向涵盖风电预测、光伏预测、电池寿命预测、辐射源识别、交通流预测、负荷预测、股价预测、PM2.5浓度预测、电池健康状态预测、用电量预测、水体光学参数反演、NLOS信号识别、地铁停车精准预测、变压器故障诊断
#组合预测类:CNN/TCN/BiTCN/DBN/Transformer/Adaboost结合SVM、RVM、ELM、LSTM、BiLSTM、GRU、BiGRU、Attention机制类等均可(可任意搭配非常新颖)~
#分解类:EMD、EEMD、VMD、REMD、FEEMD、TVFEMD、CEEMDAN、ICEEMDAN、SVMD、FMD、JMD等分解模型均可~
#路径规划类:旅行商问题(TSP)、车辆路径问题(VRP、MVRP、CVRP、VRPTW等)、无人机三维路径规划、无人机协同、无人机编队、机器人路径规划、栅格地图路径规划、多式联运运输问题、 充电车辆路径规划(EVRP)、 双层车辆路径规划(2E-VRP)、 油电混合车辆路径规划、 船舶航迹规划、 全路径规划规划、 仓储巡逻、公交车时间调度、水库调度优化、多式联运优化等等~
#小众优化类:生产调度、经济调度、装配线调度、充电优化、车间调度、发车优化、水库调度、三维装箱、物流选址、货位优化、公交排班优化、充电桩布局优化、车间布局优化、集装箱船配载优化、水泵组合优化、解医疗资源分配优化、设施布局优化、可视域基站和无人机选址优化、背包问题、 风电场布局、时隙分配优化、 最佳分布式发电单元分配、多阶段管道维修、 工厂-中心-需求点三级选址问题、 应急生活物质配送中心选址、 基站选址、 道路灯柱布置、 枢纽节点部署、 输电线路台风监测装置、 集装箱调度、 机组优化、 投资优化组合、云服务器组合优化、 天线线性阵列分布优化、CVRP问题、VRPPD问题、多中心VRP问题、多层网络的VRP问题、多中心多车型的VRP问题、 动态VRP问题、双层车辆路径规划(2E-VRP)、充电车辆路径规划(EVRP)、油电混合车辆路径规划、混合流水车间问题、 订单拆分调度问题、 公交车的调度排班优化问题、航班摆渡车辆调度问题、选址路径规划问题、港口调度、港口岸桥调度、停机位分配、机场航班调度、泄漏源定位、冷链、时间窗、多车场等、选址优化、港口岸桥调度优化、交通阻抗、重分配、停机位分配、机场航班调度、通信上传下载分配优化、微电网优化、无功优化、配电网重构、储能配置、有序充电、MPPT优化、家庭用电、电/冷/热负荷预测、电力设备故障诊断、电池管理系统(BMS)SOC/SOH估算(粒子滤波/卡尔曼滤波)、 多目标优化在电力系统调度中的应用、光伏MPPT控制算法改进(扰动观察法/电导增量法)、电动汽车充放电优化、微电网日前日内优化、储能优化、家庭用电优化、供应链优化\智能电网分布式能源经济优化调度,虚拟电厂,能源消纳,风光出力,控制策略,多目标优化,博弈能源调度,鲁棒优化等等均可~
# 无人机应用方面:无人机路径规划、无人机控制、无人机编队、无人机协同、无人机任务分配、无人机安全通信轨迹在线优化、车辆协同无人机路径规划
#通信方面:传感器部署优化、通信协议优化、路由优化、目标定位优化、Dv-Hop定位优化、Leach协议优化、WSN覆盖优化、组播优化、RSSI定位优化、水声通信、通信上传下载分配
#信号处理方面:信号识别、信号加密、信号去噪、信号增强、雷达信号处理、信号水印嵌入提取、肌电信号、脑电信号、信号配时优化、心电信号、DOA估计、编码译码、变分模态分解、管道泄漏、滤波器、数字信号处理+传输+分析+去噪、数字信号调制、误码率、信号估计、DTMF、信号检测
#电力系统方面: 微电网优化、无功优化、配电网重构、储能配置、有序充电、MPPT优化、家庭用电、电/冷/热负荷预测、电力设备故障诊断、电池管理系统(BMS)SOC/SOH估算(粒子滤波/卡尔曼滤波)、 多目标优化在电力系统调度中的应用、光伏MPPT控制算法改进(扰动观察法/电导增量法)、电动汽车充放电优化、微电网日前日内优化、储能优化、家庭用电优化、供应链优化\智能电网分布式能源经济优化调度,虚拟电厂,能源消纳,风光出力,控制策略,多目标优化,博弈能源调度,鲁棒优化
#原创改进优化算法(适合需要创新的同学):原创改进2025年的波动光学优化算法WOO以及三国优化算法TKOA、白鲸优化算法BWO等任意优化算法均可,保证测试函数效果,一般可直接核心

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 0
 0
- 0


 已为社区贡献118条内容

所有评论(0)