数据开源 | “白虎”数据集新增真实场景数据:50个真实任务、70+小时多模态数据正式开源
随着具身智能从实验室走向真实应用,机器人的学习重点已转向如何在真实环境中理解空间、识别目标,并连续完成一项具体任务。相比仿真环境,真实世界中的物体位置、空间布局、遮挡关系和交互状态更加复杂,与此同时,真实机器人数据的采集还涉及场景搭建、机器人执行、多模态传感器同步等环节,数据获取成本较高,能够覆盖丰富真实任务的公开数据仍然相对有限。
国家数据局近年来发布的相关研究与案例多次提到,真实场景数据获取成本高、高质量具身智能数据供给不足,已经成为影响具身智能模型训练和应用的重要因素。2026年发布的《关于推进行业高质量数据集建设行动的实施方案》也明确提出,要加快重点场景物理交互、环境感知、运动控制等真机交互数据集建设,为具身智能发展提供数据支撑。
在这一背景下,OpenLoong开源社区在持续建设“白虎”异构人形机器人数据集的基础上,进一步开放“白虎”真实场景数据集,首批面向开发者开源50个真实任务、70+小时的多模态数据,目前已同步上线 AtomGit 平台。
该批数据摒弃了孤立台面的局限,依托全真搭建的家庭与工业样板环境采集,覆盖手机充电、衣物整理、零件分拣及工件装配等长时序任务,高保真还原了环境交互的全流程信息,为具身智能模型预训练、算法评测与场景落地提供了扎实的数据基座。
场景构建:保留物理上下文与空间拓扑
机器人执行操作并非发生在真空环境,脱离物理上下文的孤立数据往往缺乏泛化价值,因此在“白虎”真实场景数据集中,我们搭建了具有相对完整空间关系的家庭生活和工业生产样板场景:
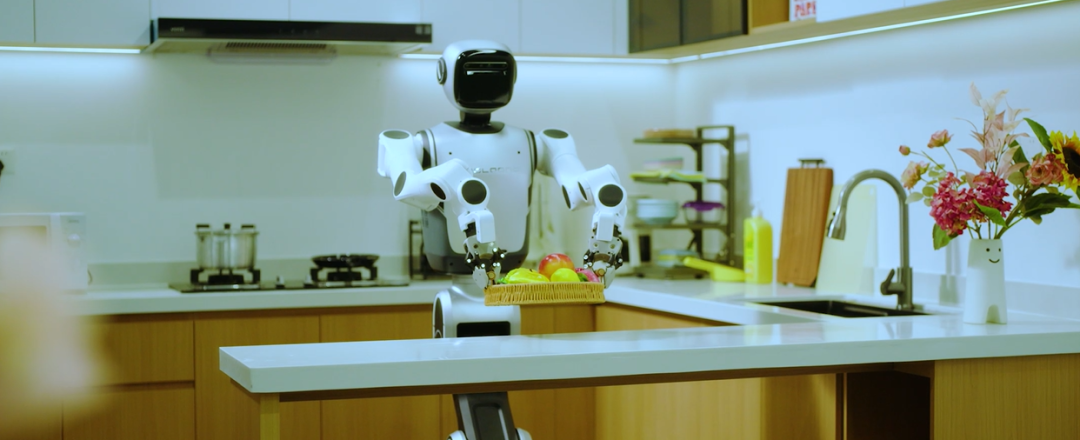
家庭空间
高保真复刻卧室(床铺/衣柜)、客厅(沙发/茶几)与厨房(操作台/冰箱/水槽)等区域,还原多家具约束、多物品遮挡及日常动线;
工业工位
系统部署仓储货架、装配作业台、治具工位与散布的零件线缆,重构产线工位间的空间布局与工艺约束。
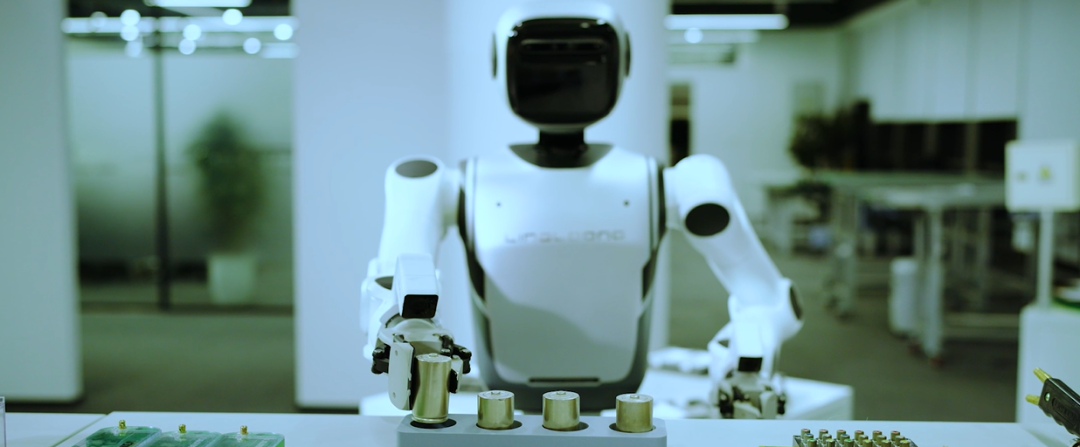
对于具身智能而言,场景本身就是数据的一部分。
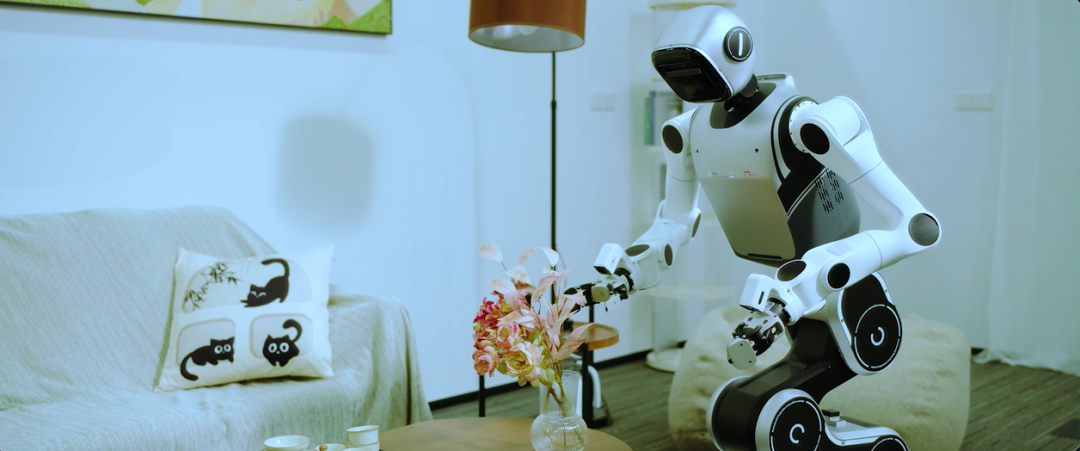
物体在哪里、彼此之间如何摆放、机器人从什么位置接近目标,都与机器人最终如何完成任务有关。例如在家庭场景中,机器人面对的是实际布置好的床铺、衣物、餐具、厨具等物体;在工业场景中,则需要处理货架、箱体、零件、线缆等不同类型的生产对象。机器人在上述环境中所采集的,是贯穿完整操作链条与空间关系的交互数据,为移动操作及接触丰富型任务的学习提供空间上下文。
任务设计:兼顾泛化适应与装配精度
此次开放的数据包含50个真实任务,覆盖家庭生活和工业生产两类典型场景,涵盖了多种操作类型的任务。
家庭场景
涵盖卧室、客厅、厨房三大典型空间,具体任务包括:整理床铺、折叠毯子、捡拾衣物、手机充电、开关水龙头、取挂厨具、摆放餐具/调料瓶、整理拖鞋/靠垫、擦拭台面、拉窗帘、拾取垃圾与浇花等。
-
场景定位:生活环境具备高度的非结构化与空间多变性,操作对象广泛涉及柔性形变体(织物)、易损件及多形态日用品,该数据主要用于探索可形变物体操纵、柔顺控制以及日常生活中的长时序任务规划。
工业生产场景
聚焦原料抓取上料、流水线分拣、卡扣/插接装配、柔性线缆整理、异形件抓取、精密定位贴合、零件整理/排布、小零件拾取、箱子上架、成品装箱及外观质检等核心工序。
-
场景定位: 工业制造强调高精度定位、紧密接触装配需求与高效作业节奏,该类数据覆盖了异形刚体、小尺寸工件及限位结构,为力控装配、精细对准及策略稳定性研究提供实机数据。
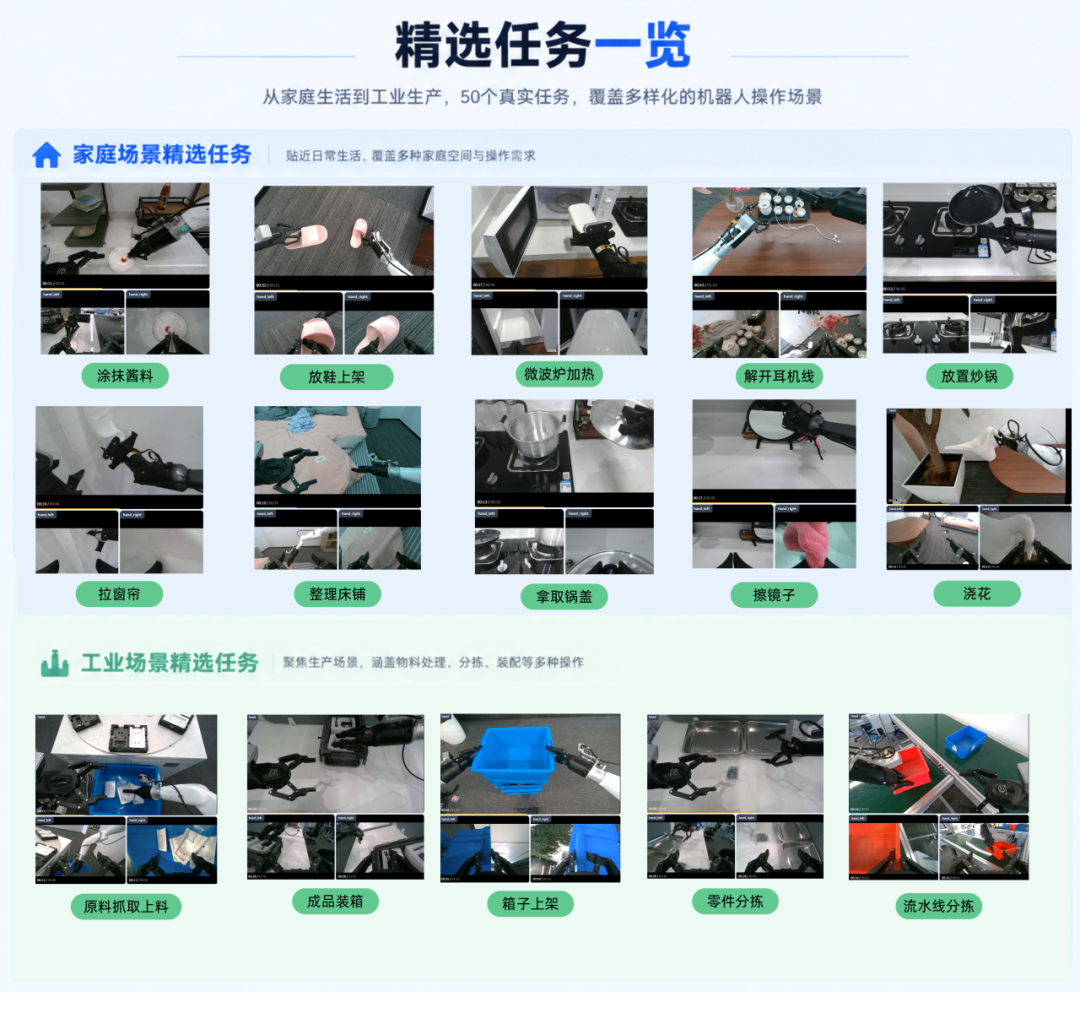
两类场景相互补充,家庭场景聚焦通用常识与多形态交互,工业场景沉淀高精控制与稳定,二者协同为构建跨场景、通用的具身基础模型提供多样化的数据样本。
70+小时多模态数据,记录完整的任务执行过程
许多看似简单的机器人任务,实质是由多个连续的精细步骤构成,而在“白虎”真实场景数据集中,数据记录的都是完整任务过程。
以“手机充电”为例,机器人需要先完成充电线和手机的抓取,再将充电插头与手机接口进行对准、插入,最终完成充电操作;“折叠毯子”则需要机器人对毯子进行抓取、折叠和整理;“取挂厨具”则包含从悬挂位置取下厨具、完成相应操作后再放回原位等过程。
一条任务数据记录下来的是从任务开始到完成的连续执行过程,同时,数据集中还完整记录了机器人在实际场景中的视觉、运动和交互信息:
-
在视觉侧,数据包含了第一视角RGB-D信息及数据,可以从不同视角观察机器人与环境、物体之间的关系;
-
机器人状态侧则包含关节状态、末端位姿以及末端力/力矩等信息,不同模态数据进行时间同步,以保留机器人执行任务时的状态变化。
因此,在白虎真实场景数据集中,你可以在一段完整的数据记录中看到:
机器人看到了什么 → 机器人处于什么状态 → 机器人如何移动 → 机械臂如何操作 → 与物体发生了怎样的交互。
对研究机器人操作策略、长程规划及接触丰富型交互的开发者而言,该数据集能为具身智能长时序任务学习提供坚实的真实数据支撑。
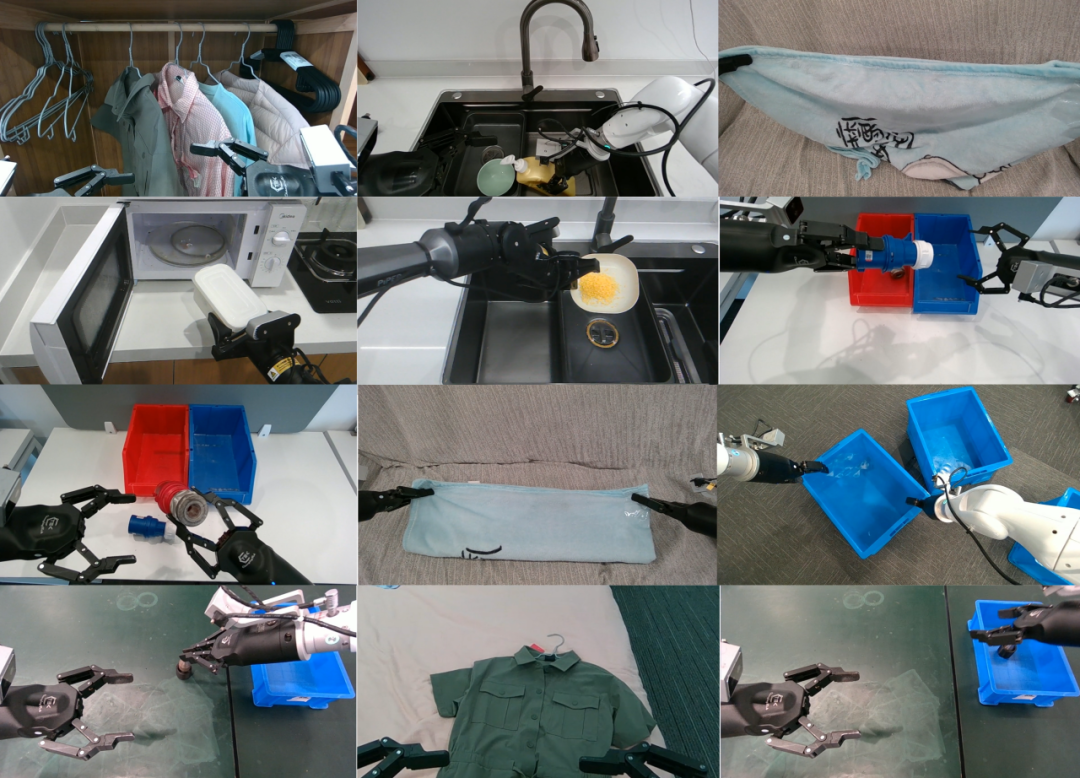
目前,“白虎”真实场景数据集已同步上线托管至 AtomGit 平台并面向全行业开源,欢迎开发者与研究人员点击获取数据集资源,复现基准代码、进行测试并交流反馈,我们期待收到各位在真机部署中的实测反馈与问题建议。
建设标准化评测
数据开源只是起点,检验具身智能的分水岭最终会落在物理世界。
为解决开发者“模型训练完成却缺乏真机与场地验证”的普遍困境,OpenLoong 开源社区将在后续推出 LoongRobo 真实场景评测体系(LoongRobo Model Arena),将模型能力验证从离线数据和仿真环境进一步延伸至真实场景,通过让机器人执行实际任务,考量模型在真实世界中的任务闭环能力,并计划开放以下评测资源支持:
-
真实物理评测场景: 位于上海市浦东新区模力社区的线下实体评测基地,常态化复刻并维护标准化的居家与工业全功能样板间,供模型直接进行实地验证;
-
标准化人形机器人真机本体:统一部署标准全尺寸人形机器人真机及感知阵列,硬件维护与运行损耗由社区承担,降低开发者的真机验证门槛;
-
基准模型与算力支持:提供评测算力配额,并开放官方标准 Baseline 方案与评测规则代码;
-
指标公开可复现: 评测过程全程记录,设立多维度场景榜单,提供客观透明的实测参考。
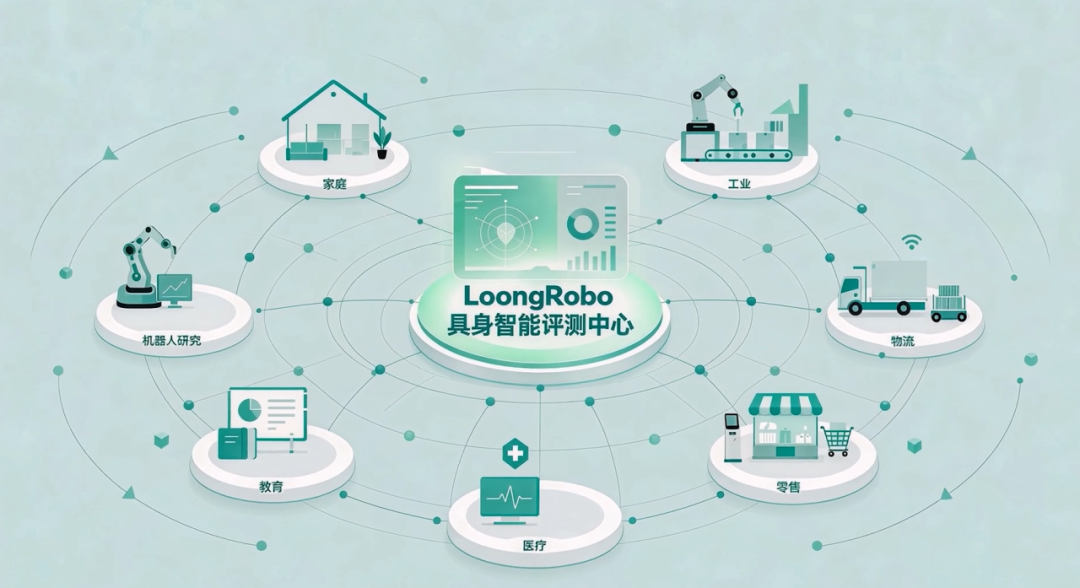
开启 LoongRobo 评测
目前,LoongRobo 评测预约通道正处于内测阶段,我们将针对已提交报名的开发者提供优先评测体验,欢迎各大科研团队与开发者提单申请,接入标准化测试流程。
接入路径
步骤一:数据获取
① 点击获取数据集完整下载权限
步骤二:免费申报评测
① 访问 OpenLoong 官网 注册开发者账号
② 登录官网进入「评测中心 - 参加评测」选择「LoongRobo 线下真机评测」
③ 按照步骤指引提交评测信息
步骤三:技术对接与上机
① 社区团队将在 3~5 个工作日内完成审核对接
② 发放评测接口权限 / 排定上海浦东真机上机排期
共建具身智能开源生态
具身智能的发展,需要模型,也需要数据;需要算法,也需要真实环境中的持续验证。
而真实世界本身,就是机器人最复杂、也最重要的“训练场”。
此次开放的“白虎”真实场景数据集,将真实搭建的家庭、工业样板场景、机器人执行过程以及多模态数据汇集在一起,开放50个真实任务、70+小时数据,为开发者提供一批可以进一步研究和使用的真实世界数据资源。
未来,OpenLoong也将持续围绕机器人本体、运动控制、算法模型、数据集、仿真平台等方向开放更多技术资源,推动真实数据、开源技术与开发者之间形成更加紧密的连接。
真实场景已经搭建,真实任务已经发生,真实数据也正在开放。
欢迎开发者获取并使用“白虎”真实场景数据集,基于真实机器人任务开展研究与实践,共同探索具身智能从数据走向应用的更多可能!

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 0
 0
- 0


 已为社区贡献33条内容

所有评论(0)