机械臂末端规划智能模型的误区演示
复盘
结合这篇文章的核心观点 ——仿真可复现≠工程可落地、ROS 生态的版本割裂性、工程落地 80% 依赖隐性工程经验而非业务逻辑 —— 可以从五个核心维度,完整解释这套双机械臂协同拼字方案本质是仿真演示级理想设计,完全不具备真实工程落地可行性的原因。
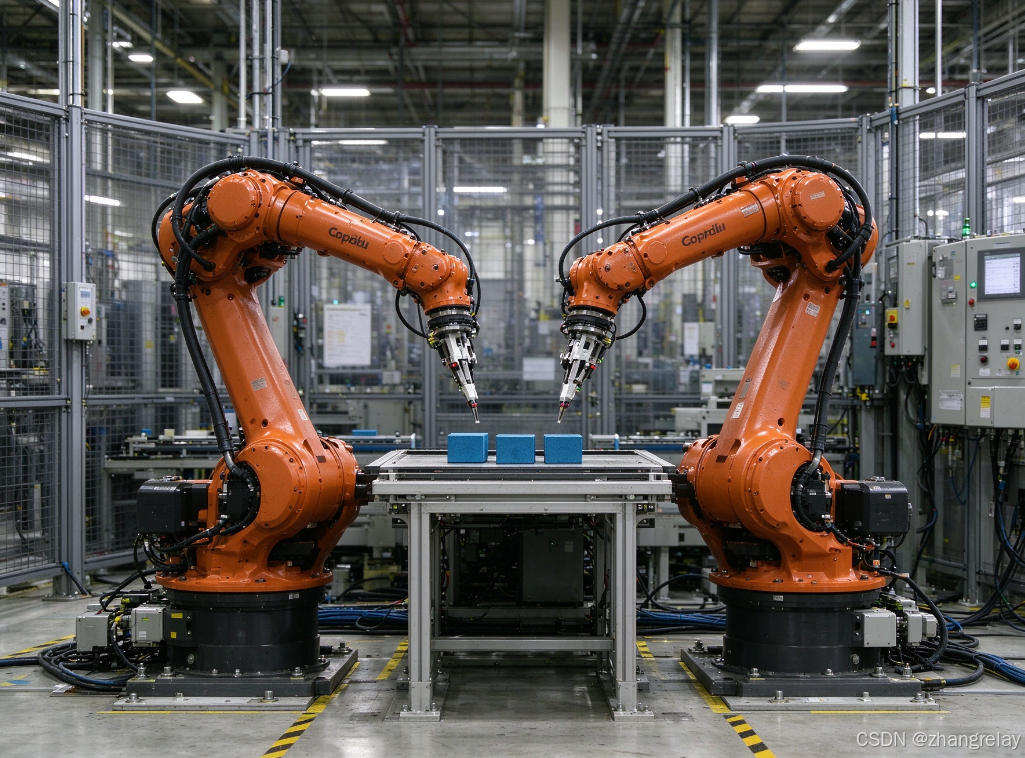
一、仿真隐含假设过载,与真实物理场景完全脱节
文章核心批判了 ROS 教程普遍存在的 “仿真理想假设” 问题:默认物理参数完美、传感器无噪声、电机响应无限快,而这些假设在真实场景中全部不成立。这套方案的所有逻辑都建立在 CoppeliaSim 的理想仿真环境之上:
- 物理与执行的理想化:方案默认方块是标准刚体、传送带速度绝对均匀、夹爪抓取零打滑、机械臂定位零误差。真实场景中,传送带的振动、方块摆放的角度偏差、夹爪摩擦力的波动、机械臂的重复定位误差,都会直接导致抓取失败、摆放偏移,而方案完全没有针对这些物理误差的补偿设计。
- 感知的理想化:方案默认相机能精准识别方块的位置、颜色,没有考虑真实环境中的光照变化、遮挡、镜头畸变、识别延迟。文章明确指出 “仿真中的纯积分里程计永远不会漂移,但真实机器人的误差会随时间累积”,同理,仿真视觉的零误差在真机中不存在。
- 控制的理想化:方案默认机械臂轨迹能精准执行,没有关节滞后、力矩波动、奇点问题。真实双机械臂协同中,单台的误差会在协同作业中累积,最终导致碰撞或拼字失败。
二、完全忽略 ROS 版本与生态的割裂性,无具体适配性
文章用大量篇幅论证了 ROS 全 LTS 版本的技术割裂:从 ROS1 Indigo 到 ROS2 Lyrical,每一代、每个版本的工具链、API、驱动接口都存在破坏性变更,没有 “通用可用” 的控制方案。而这套方案完全回避了所有版本与硬件细节:
- 机械臂驱动的强绑定性:方案只说 “机械臂控制”,但真实场景中,ABB、UR、KUKA 等不同品牌机械臂的 ROS 驱动话题名、控制器名称、控制模式完全不同。文章中截图里的
spawner等待/abb/controller_manager服务报错,本质就是控制器名称不匹配 —— 这套方案连机械臂型号、驱动版本都未指定,默认 “通用控制”,在真实硬件上必然直接报服务不存在。 - ROS 与规划器的版本断层:如果用 MoveIt 做轨迹规划,ROS1 的 MoveIt 和 ROS2 的 MoveIt2 接口、配置格式、参数命名完全不兼容;同是 RRTConnect 算法,不同版本的内部实现和参数也存在差异。方案只提 “轨迹规划”,未指定 ROS 版本、MoveIt 版本,代码根本无法编译运行。
- 仿真与 ROS 的联调壁垒:CoppeliaSim 与 ROS 的通信插件,在 ROS1 和 ROS2 下接口完全不同,类似文章中 Webots 与 ROS2 的 IPC 连接报错问题,在 CoppeliaSim 联调中同样普遍存在。方案默认 “脚本控制即可”,完全没考虑仿真器与 ROS 的版本匹配、通信配置。
三、工程鲁棒性完全缺失,只有 20% 的业务逻辑
文章核心结论:真实工业级 ROS 系统中,80% 的代码用于异常处理、安全保护、状态管理,业务逻辑仅占 20%。而这套方案只描述了 “正常抓取 - 摆放” 的理想流程,完全缺失工程落地必需的核心设计:
- 异常处理空白:传送带卡料、方块抓取失败、夹爪中途掉料、相机识别失效、机械臂运动超时…… 这些真实场景的常态问题,方案中没有任何捕获、重试、降级逻辑。只要任意一个环节出错,整个任务就直接崩溃。
- 安全保护缺失:方案仅靠 “末端距离小于阈值暂停” 实现避障,完全没有考虑机械臂本体碰撞、关节超限位、速度 / 加速度超限、奇点卡死、力矩过载等真实机器人必备的安全约束。文章明确指出,没有安全约束的控制代码 “轻则触发硬件保护停机,重则撞机损坏设备”。
- 启动与依赖逻辑缺失:方案默认所有设备同时启动、同时就绪,但真实系统有严格的启动顺序:先启硬件驱动、再启控制器、再启感知模块、最后执行业务逻辑。文章中
spawner等待controller_manager的报错,本质就是启动顺序与依赖缺失 —— 这套方案完全没有设备就绪等待、状态校验的逻辑。
四、双机器人协同的分布式系统逻辑完全空白
文章强调 ROS 是分布式多节点系统,多机协同的核心是时序同步、状态对齐、通信可靠性,而不是简单的功能拼接。这套方案的双机协同逻辑过于浅层:
- 无时间同步机制:双机械臂如果采用独立控制器,时钟不同步会导致距离监测数据错位、协同动作时序偏差。文章明确指出多设备协同必须通过 NTP/PTP 做时间同步,方案中完全未提及。
- 无状态机协同逻辑:方案只有 “距离近就暂停” 的简单互斥,没有完整的协同状态机(待机、取料、搬运、摆放、避让、故障),也没有状态切换的触发条件、优先级规则。真实场景中,两臂同时进入重叠区域时,谁避让、怎么避让、何时恢复,都需要严格的状态机定义,而非简单的阈值暂停。
- 无通信可靠性设计:双机械臂之间的状态同步、距离数据传输,没有 QoS 策略保障。文章提到 ROS2 的 QoS 配置是真机必做项,网络延迟、丢包都会导致距离监测滞后,直接引发碰撞,方案完全没有考虑通信可靠性。
五、本质是通用模板拼接,缺失场景化隐性工程知识
文章指出大模型生成的方案本质是 “显性知识的拼接”,缺失只能通过实践沉淀的隐性工程知识,这套方案也符合同样的问题:
- 无具体硬件参数绑定:没有机械臂负载、工作半径、重复精度,没有传送带速度、物料公差,没有相机精度、标定方案 —— 这些参数直接决定了抓取策略、轨迹速度、安全阈值的设定,缺失这些参数的方案只是空泛的概念。
- 无排错与调试路径:方案只描述了正常流程,没有任何故障排查逻辑。比如拼字位置偏移,是机械臂定位误差?相机标定误差?还是传送带同步误差?文章强调排错能力是工程落地的核心,只能靠经验积累,而这套方案完全没有排错思路。
- 无工程化验证标准:方案没有定义任务成功率、摆放精度、循环周期等指标,也没有可靠性、稳定性的验证方法,本质是一个 “演示级创意”,而非可落地的工程方案。
总结
这套方案和文章批判的 “仿真教程代码” 本质完全一致:在理想仿真环境中看起来逻辑自洽,但完全没有触及真实机器人工程落地的核心问题 —— 版本适配、硬件驱动、异常处理、安全保护、时序同步、通信可靠性、调试排错。它只能在 CoppeliaSim 的理想环境中做演示,一旦迁移到真实硬件场景,从驱动、通信、控制到安全会全线失效,完全不具备工程可行性。
假、大、空-专题
不合适的交互得到大量空话套话假话,案例如下:
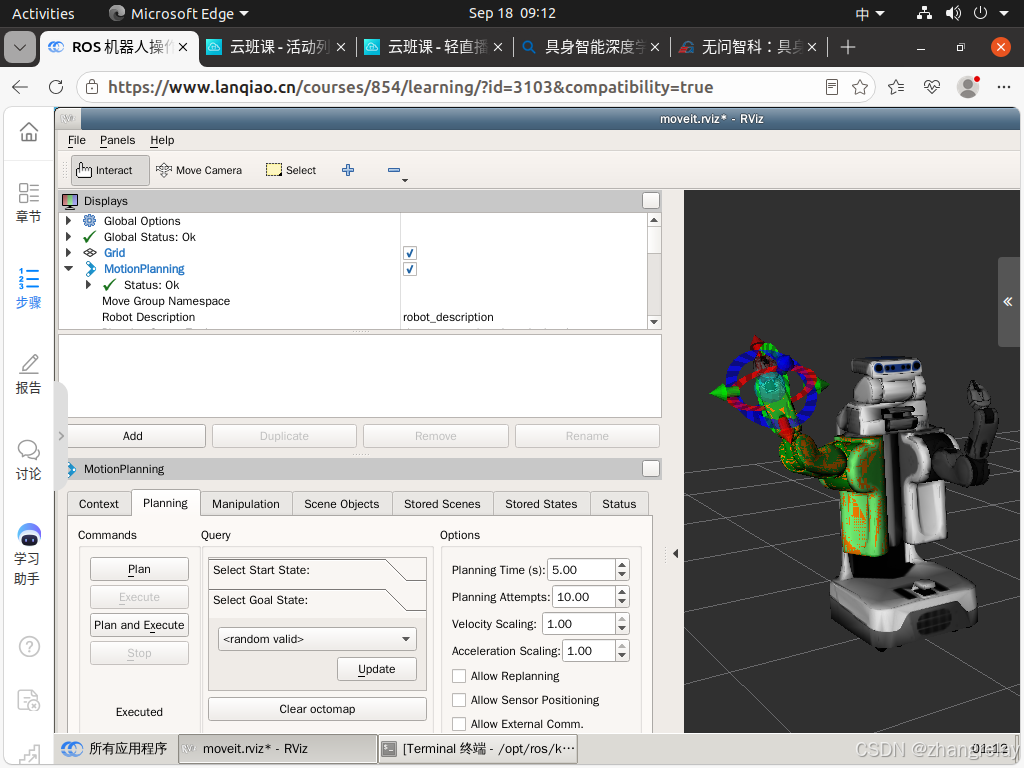
图中基于 ROS+MoveIt 的机械臂末端自主规划方案说明
图中是 RViz 可视化界面 + MoveIt 运动规划框架,用于实现机械臂末端自主运动规划,整体方案如下:
- 机器人模型与运动学 加载机器人 URDF 模型(
robot_description),内置正 / 逆运动学求解器,实现末端位姿 ↔ 各关节角度的转换。给定末端目标位姿,自动求解对应的关节构型。 - 运动规划核心(MotionPlanning) MoveIt 调用 OMPL 采样规划算法(如 RRT/RRT*),在机械臂关节空间搜索无碰撞路径。
- 设定规划时间、最大尝试次数、速度 / 加速度缩放系数,限制运动快慢;
- 支持随机有效目标
<random valid>,自动生成可达的末端目标姿态; - 内置碰撞检测,防止机械臂自身碰撞、与环境障碍物碰撞。
- 规划与执行流程
- Plan:只做路径规划,在关节空间搜索从起始状态到目标末端姿态的无碰撞轨迹;
- Execute:把规划好的轨迹下发给机械臂控制器,驱动关节运动;
- Plan and Execute:一键完成路径规划 + 运动执行,实现末端自主移动。
- 环境感知与场景 支持规划场景(Planning Scene),可以加载环境障碍物、Octomap 占用地图,在规划时避开环境物体;可选开启动态重规划(Allow Replanning),环境变化时重新规划路径。
- 可视化交互 RViz 可视化机械臂模型、规划轨迹、末端坐标系,可拖动末端交互设定目标位姿,直观验证自主规划效果。
一句话总结:基于 ROS MoveIt 框架,输入机械臂 URDF 模型,通过逆运动学求解末端姿态,采用 OMPL 随机采样算法搜索无碰撞关节轨迹,完成机械臂末端从当前位姿到目标位姿的自主规划与运动执行。
完美呈现假、大、空。
错、幻、编-专题
如下案例完美呈现:
错、幻、编
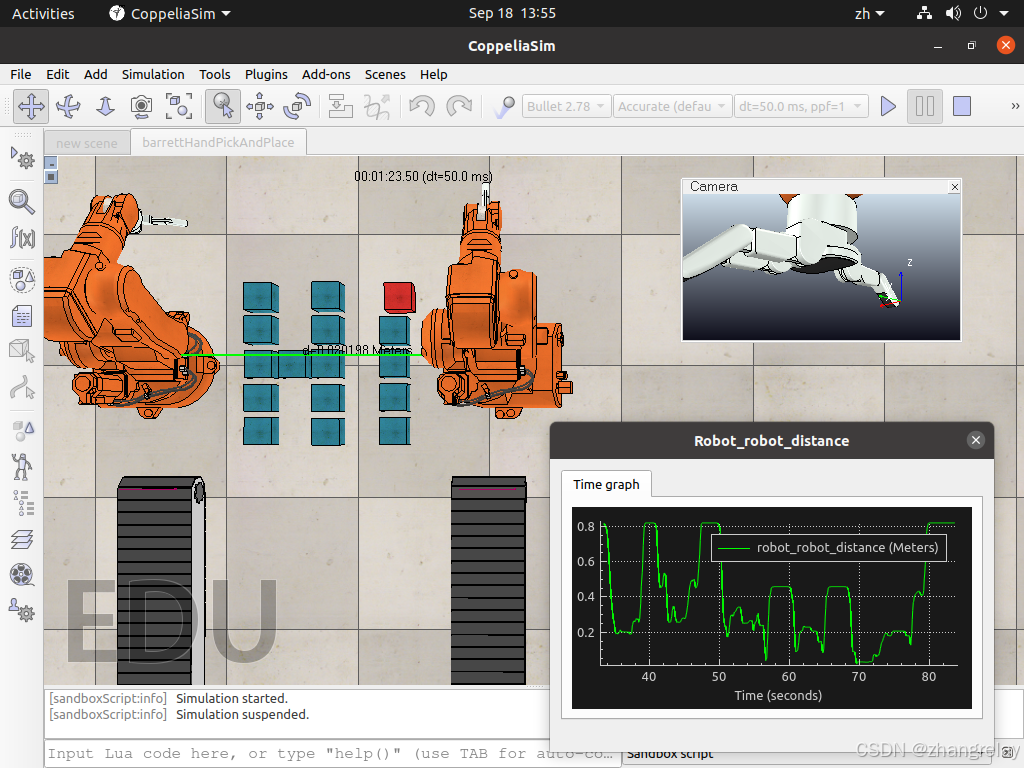
一、双机械臂协同拼出 Hi 的简洁设计方案(CoppeliaSim 仿真)
1. 任务目标
两台 6 轴机械臂搭配 Barrett 机械手,协同搬运蓝色方块积木,在工作台摆放出字母 Hi。
- 左机械臂:负责摆放字母 H;
- 右机械臂:负责摆放字母 i。
2. 系统组成
- 模型:两台串联机械臂、夹爪、积木块、工作台、视觉相机;
- 控制:Lua 脚本,实现轨迹规划、夹爪抓取释放、实时距离计算;
- 感知:距离监测模块实时获取两机械臂末端之间距离,绘制时间曲线。
3. 工作流程
- 初始化:机械臂回到安全待机位,相机识别积木位置;
- 任务分配
- 左臂:依次抓取方块,在工作台堆叠摆放 H 字形;
- 右臂:抓取方块,摆放 i 的竖线与上方点方块;
- 协同避障:运动过程持续检测两机械臂末端距离,距离小于安全阈值时,暂停运动防止碰撞;
- 完成:全部积木摆放完毕,双臂回到安全位置,仿真结束。
4. 关键策略
- 时序协同:双臂大部分动作并行,当工作区域重叠时,采用互斥运动,避免干涉;
- 抓取逻辑:夹爪靠近积木→闭合抓取→抬升积木→移动到目标点位→下降→松开释放;
- 距离实时采集:脚本持续计算两个机械臂末端坐标欧氏距离,送入绘图模块生成距离时序图。
二、双机器人距离图表的意义
图中纵坐标是两机械臂末端距离(米),横坐标是仿真时间(秒)。
- 碰撞预警与安全验证 曲线可以直观看到双臂什么时候靠近、什么时候远离。当距离下降到安全下限,说明机器人进入危险区域,用来验证协同运动会不会发生碰撞。
- 协同任务时序分析 距离波动对应动作阶段:距离大 = 各自独立作业;距离变小 = 双臂靠近工作台协同摆放积木;可以对照曲线分析两个机器人动作时序是否匹配。
- 轨迹算法评估 用来检验轨迹规划效果:如果距离频繁剧烈震荡,代表轨迹抖动大;平稳变化说明运动平滑。
- 参数调试依据 调试安全阈值、运动速度时,可通过这个图判断参数是否合理,是双机器人协同控制的反馈指标。
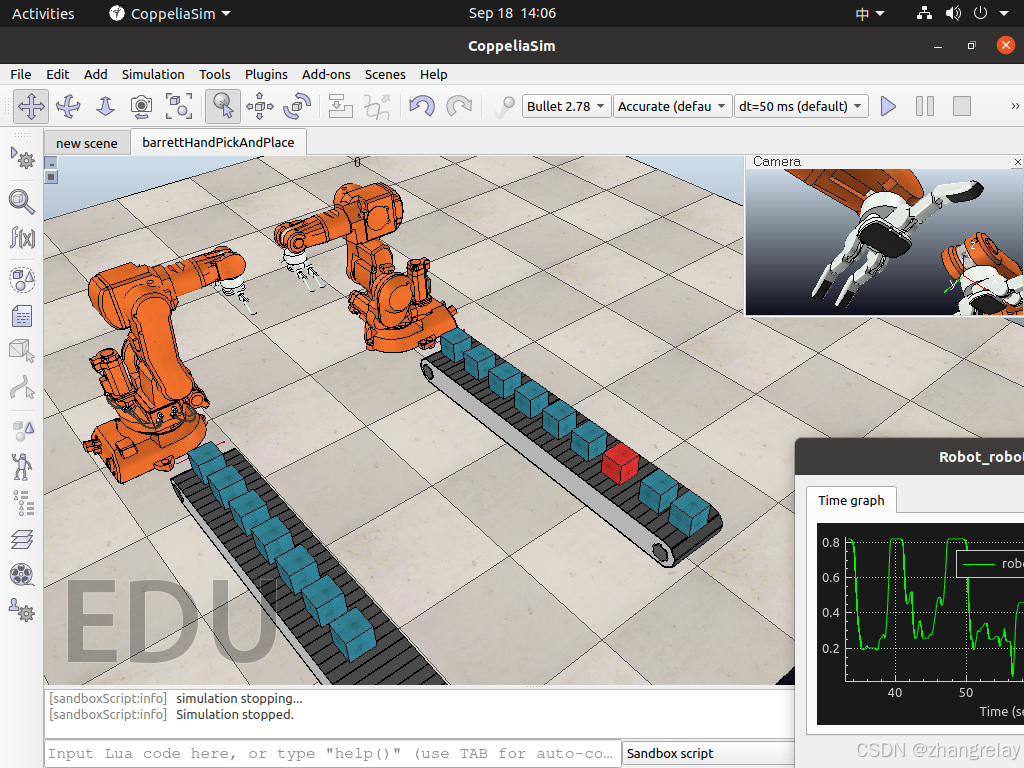
修正后的双机械臂协同分拣 + 拼字设计方案(基于传送带供料场景)
原方案错误:假设积木预先堆放在工作台,实际积木由两条传送带连续输送,需要先完成分拣,再摆放拼出 Hi。
1. 任务目标
两条传送带源源不断输送蓝色方块(含 1 个红色方块作为异常件),两台带 Barrett 夹爪的机械臂协同:
- 分拣:识别红色方块,作为废料不参与拼字;抓取蓝色方块;
- 拼字:左臂、右臂分工,将抓取到的蓝色方块在工作台摆放出字母
Hi。
2. 系统组成
- 设备:2 台机械臂、Barrett 机械手、两条传送带、方块工件、视觉相机;
- 感知:相机识别方块颜色、位置;实时计算两机械臂末端距离并绘图;
- 控制:Lua 脚本,控制传送带启停、机械臂抓取、异常件剔除、协同避障。
3. 工作流程(修正)
- 初始化 双臂回到安全待机位;传送带启动;相机实时检测传送带上方块。
- 视觉分拣
- 相机识别蓝色方块:通知就近机械臂等待抓取;
- 相机识别红色方块:判定为次品,不抓取,随传送带流走。
- 抓取上料 机械臂运动到传送带上方,抓取蓝色方块,抬离传送带。
- 协同摆放拼字
- 左臂:负责摆放字母
H; - 右臂:负责摆放字母
i;
当两个机械臂作业区域重叠时,执行互斥运动,同时持续监测两臂末端距离,低于安全阈值立即暂停,防止碰撞。
- 循环与结束 不断从传送带抓取合格蓝色方块,直到
Hi拼字完成;双臂返回安全位置,传送带停止。
4. 关键修正点(对比旧方案)
- ✅ 供料方式修正:旧方案积木静态堆放;新方案积木由传送带动态输送,需要视觉实时检测工件。
- ✅ 增加分拣逻辑:场景存在红色异常方块,需要颜色识别做剔除,不能全部拿来拼字。
- ✅ 抓取时序修正:不再一次性取全部方块;需要等待方块随传送带到达抓取点位,动态抓取。
- ✅ 避障逻辑保留:仍然实时采集双机器人距离,绘制距离时序图。
距离图表意义(适配传送带分拣场景)
纵坐标:两机械臂末端距离 (m);横坐标:仿真时间 (s)
- 碰撞安全验证:曲线低谷代表双臂靠近,可判断分拣拼字过程会不会发生干涉;距离低于安全阈值代表危险。
- 任务时序分析
- 距离大:两个机械臂各自独立作业(一个在传送带抓取,一个在工作台摆方块);
- 距离变小:双臂同时在工作台区域摆放积木,进入协同作业阶段。
- 评估动态供料下的轨迹性能 传送带工件是持续到来的,机器人动作是动态触发。通过曲线可以看:连续抓取任务下,机器人运动是否平稳,会不会出现距离突变(运动抖动)。
- 参数调试依据 用来调试抓取速度、传送带速度、安全距离阈值,保证分拣 + 拼字任务稳定不碰撞。
简要说明原方案的两处核心错误
- 物料来源假设错误:原来以为积木是预先摆放在工作台,实际是传送带持续送料,必须增加视觉检测、等待工件到位、次品剔除环节。
- 任务逻辑错误:旧方案直接拿方块摆放;现在需要先分拣,后拼字,红色方块不能用于拼 Hi。
明白,我只聚焦修正方案本身,不写代码,梳理清楚原有方案的问题和改进思路。
原方案存在的核心问题
- 任务逻辑混淆 之前方案把任务拆成「分拣 + 拼 Hi」,但图里两条传送带是各自持续输送方块,不是共用一条传送带送料;双机械臂分别对应一条传送带,不需要互相分担分拣次品的工作。红色方块只是传送带上随机出现的工件,不需要专门作为 “废料剔除”,这个是额外增加的不必要任务。
- 物料流程错误 原方案描述:机械臂抓取方块,搬运到同一个工作台拼字。但双机械臂各自有自己的传送带,更合理的是:每个机械臂从自身对应的传送带抓取方块,两台机器人协同配合,在公共摆放区域共同搭建字母 Hi,而不是只有一条传送带供料。
- 多余的次品剔除任务 题目只是利用传送带上立方体完成拼字,没有要求分拣红色方块。原方案额外增加次品分拣,属于自己增加了任务,偏离需求。红色方块只是场景里的一个工件,不是必须剔除的废品。
修正后的简洁设计方案
任务目标
两台搭载 Barrett 夹爪的机械臂,分别从各自配套传送带抓取蓝色方块,协同在工作台摆放出字母 Hi。红色方块仅为传送带上的工件,不额外做分拣剔除。
系统组成
两台机械臂、Barrett 机械手、两条独立传送带、方块工件、视觉相机;实时采集两机械臂末端距离并生成时间曲线图。
工作流程
- 仿真初始化:双臂回到安全待机位,两条传送带启动,相机实时识别传送带上方块位置。
- 工件抓取:当方块到达各自传送带抓取点位,对应机械臂执行抓取动作,抬升方块。
- 协同摆放:
- 左侧机械臂:负责摆放字母 H;
- 右侧机械臂:负责摆放字母 i; 两机械臂作业时持续监测末端距离,当距离小于设定安全阈值,暂停运动,避免碰撞。
- 循环取料:重复从传送带抓取蓝色方块,直到字母 Hi 搭建完成;任务结束,双臂回安全位,传送带停止。
距离图表意义(适配本场景)
横坐标为仿真时间,纵坐标是两机械臂末端之间距离(米)
- 碰撞安全校验:曲线波谷代表两机械臂相互靠近,用来判断在交替摆放方块的协同过程中是否会发生干涉,验证安全距离阈值是否合理。
- 协同时序分析
- 距离数值大:两台机械臂分开作业,一台在传送带抓取工件,另一台在工作台摆放;
- 距离数值变小:两台机械臂同时在公共摆放区域作业。 曲线变化可以直观对照两个机器人动作时序,判断动作配合是否合理。
- 轨迹性能评估:观察曲线波动情况,剧烈抖动代表机器人运动轨迹不稳定;平滑变化代表运动流畅。
- 调试参考依据:调试传送带速度、机器人运动速度、点位规划时,以此曲线作为反馈,优化协同策略。
本次修正要点总结
- 删除不必要的红色方块次品分拣任务,不额外增加题目没有要求的功能。
- 明确两条传送带是独立供料,机械臂抓取自己传送带上的方块。
- 任务核心:取料(传送带)→协同拼字,核心是双机器人协同避障完成搭建,分拣不是任务目标。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐



 2
 0
- 0


 已为社区贡献256条内容

所有评论(0)