【架构】- 移动机器人系统的插件化:让定位算法独立演进
插件化:移动机器人系统应该把什么留在核心?
一家机器人公司同时服务仓库和室外园区。
仓库里,机器人用激光雷达和 AMCL 定位;到了室外园区,光照和环境变化更大,需要视觉定位与 RTK 的组合。下一位客户可能还会要求地下停车场定位。
如果这些算法都直接写进任务调度模块,系统很快会出现大量判断:当前是什么环境、该用哪套算法、传感器异常时如何降级。每增加一种定位方式,核心代码都要修改,整套系统也要重新测试。
插件化解决的就是这类问题:把变化快、实现多的定位算法放到核心之外,核心只负责稳定的机器人能力和接入规则。
一、先看清核心和插件的边界
在这个例子里,核心负责:
- 接收和同步传感器数据
- 管理地图、坐标系和机器人位姿
- 调度任务
- 加载定位插件并处理插件状态
插件负责具体算法:
- AMCL
- 视觉定位
- 激光 SLAM
- UWB 或 RTK 定位
核心不需要知道每种算法如何计算,只需要调用统一的定位能力:输入约定好的数据,得到带状态的位姿结果。
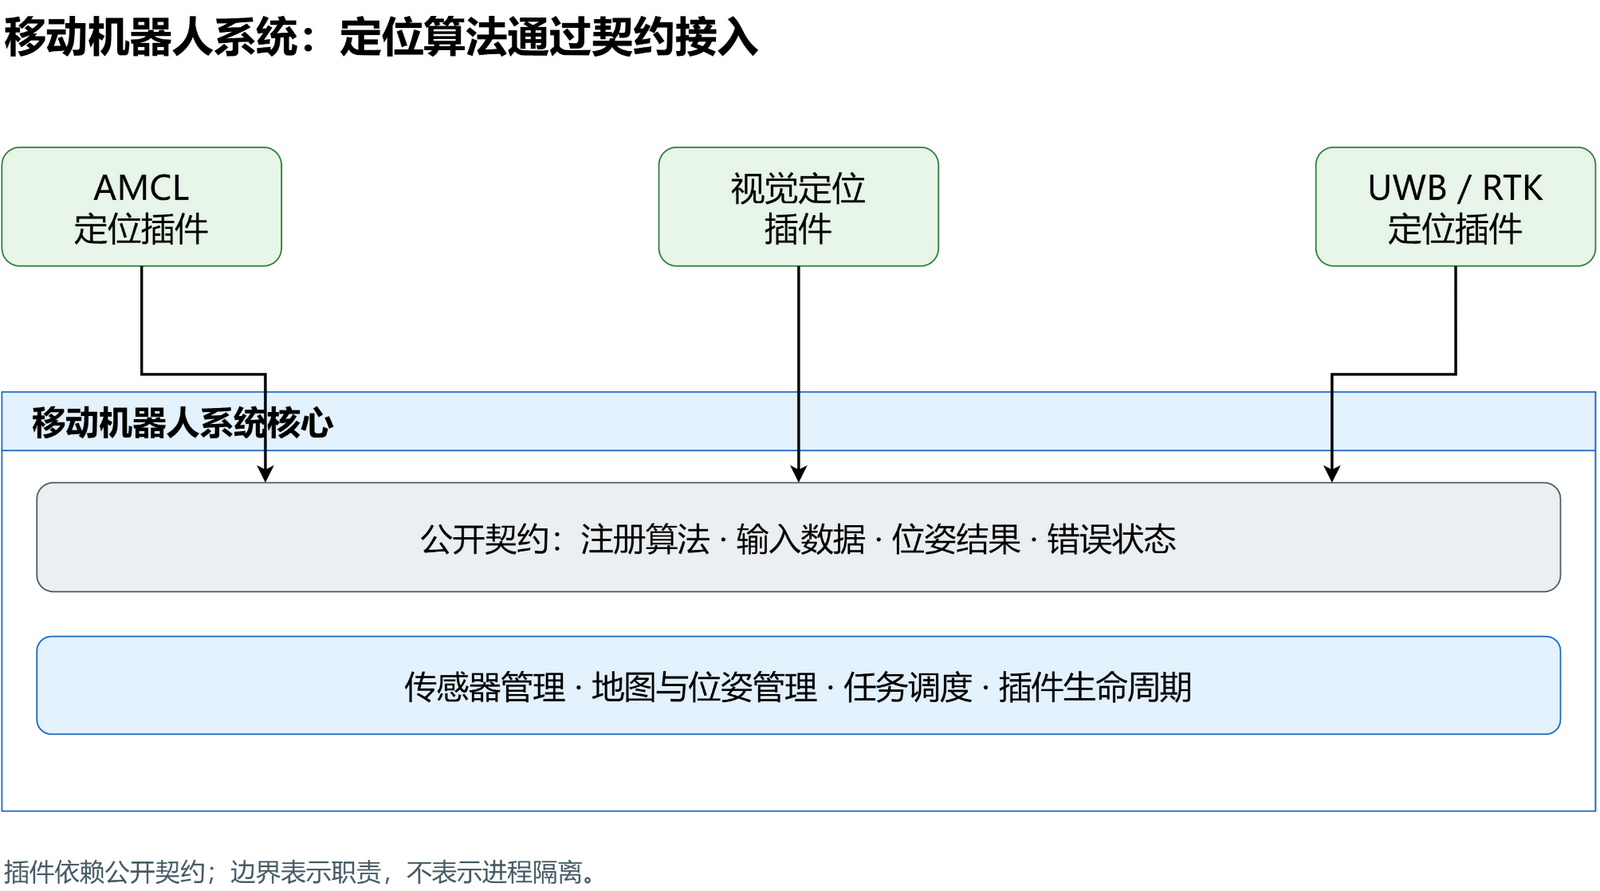
图中最重要的不是有多少个插件,而是核心和插件之间那条公开契约。只要新的算法能遵守这份契约,就可以通过新增插件接入,而不必修改任务调度和地图管理。
插件化并不会让核心永远不变。如果新算法需要核心尚未提供的传感器数据,契约仍然需要演进。它真正减少的是变化的影响范围。
二、插件契约不是一个函数名
定位插件看起来可能只需要一个方法:
localize(sensor_data, map) -> pose
但真正运行起来,还必须约定:
sensor_data是否已经完成时间同步- 地图和位姿使用什么坐标系
- 时间戳采用什么单位
- 定位结果如何表示置信度和失效状态
- 算法超时后由谁取消和清理
- 插件需要哪些资源,何时释放
这些约定才是插件契约。函数签名只是一小部分。
例如,核心把坐标系定义从 map→base_link 改成另一种含义,函数名和参数可能完全不变,但旧插件返回的位姿仍然会被系统错误使用。
所以,契约升级通常要遵循几个原则:
- 优先增加可选能力,不直接改变旧含义
- 用版本号或能力协商处理差异
- 保留适配层,给旧插件留出迁移时间
- 在移除接口前明确兼容周期
插件化的长期成本,不是写一个加载器,而是持续维护这份对外承诺。
三、可插拔不等于运行时切换
系统启动时选择一个定位插件,安装新算法后重启,已经属于插件化。
如果要求机器人运行时切换算法,问题会复杂很多:
- 当前定位任务是否能安全停止
- 新算法是否已经建立稳定位姿
- 传感器订阅和后台线程如何交接
- 切换期间任务调度器是否应该暂停
- 新旧算法的坐标系和位姿是否连续
机器人正在移动时,如果新插件还没有输出可靠位姿,调度器却继续规划路径,就可能让机器人停错位置。
因此,运行时切换是额外能力。没有明确需求时,启动加载、重启生效往往更容易验证。
四、插件需要隔离,但隔离不等于安全
如果定位插件和核心运行在同一进程,插件中的死循环、内存泄漏或非法访问都可能拖垮整个机器人系统。
可以把插件放到独立进程或受限制的执行环境中,并限制它的 CPU、内存和设备访问权限。这样能改善故障隔离,但仍然需要算法审核、超时处理和故障恢复。
对机器人来说,定位插件失效后的动作也必须提前定义:停止、降速、切换备用定位,或者进入安全状态。不能继续使用已经过期的位姿结果。
五、什么时候值得做插件化
如果系统只有一种定位算法,由同一个团队维护,也没有独立交付需求,普通模块和清晰接口通常更简单。
插件化更适合以下情况:
- 不同机器人需要不同定位算法
- 算法迭代速度明显快于任务调度和设备管理
- 客户需要按传感器组合选择定位方案
- 合作方或其他团队需要独立发布算法
- 团队能够承担版本、权限和兼容性治理
回到开头的例子:仓库使用 AMCL,室外园区使用视觉定位与 RTK。采用插件化后,核心只提供同步后的数据和地图,接收带坐标系、时间戳和状态的位姿结果,并在结果失效时执行停止或降速策略。新增地下停车场定位时,主要工作是实现同一份契约和完成插件测试,任务调度与地图管理可以保持不变。
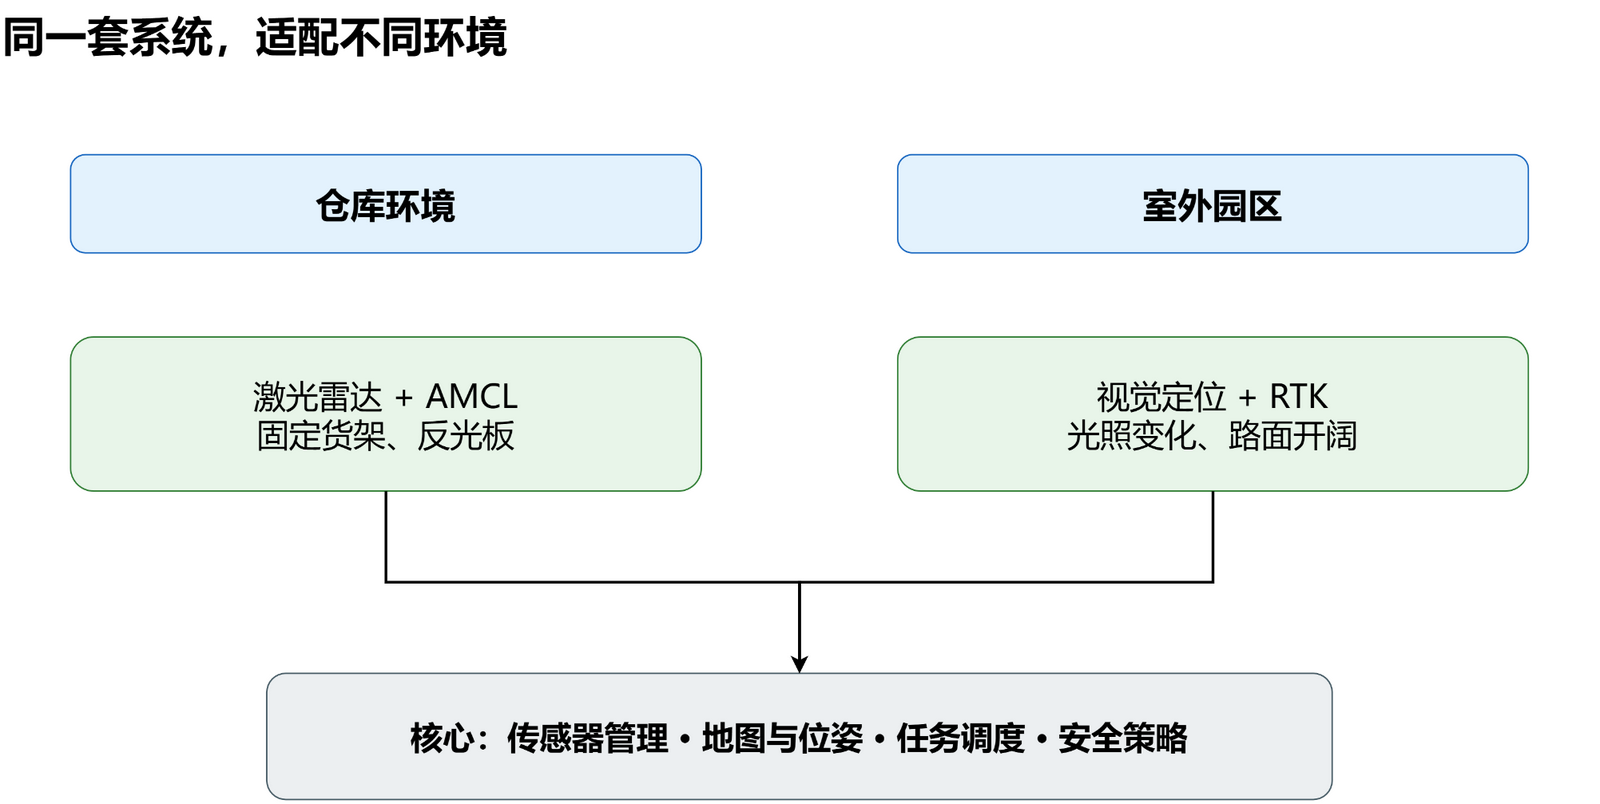
如果每增加一种算法都必须修改任务调度器,或者不同插件返回的坐标系各不相同,那么问题不在插件数量,而在边界没有定义清楚。
可以用两个问题做最后检查:
新增一种预期中的定位算法,能否主要通过新增插件完成?
核心调整任务调度或地图管理的内部实现时,现有插件能否继续工作?
如果答案经常是否定的,先重新划分契约,再考虑热切换、沙箱或插件市场。插件化的价值,是让算法团队按约定增加能力,同时让移动机器人系统的核心保持稳定。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 0
 0
- 0


 已为社区贡献2条内容

所有评论(0)