维特智能6轴姿态传感器JY61P助力具身智能机器人行走与运动姿态检测
针对其机器人在坡道、门槛与不平地面行走时底盘姿态变化难以及时感知、步态调整滞后,以及机械臂作业时基座倾斜导致末端轨迹偏差的核心痛点,维特为其提供了基于 JY61P 姿态传感器,帮助客户将实时姿态数据接入全身控制器,实现行走平衡控制、末端执行补偿与跌倒保护,整机行走稳定性与作业成功率明显提升。
一、客户背景
1.1 客户简介
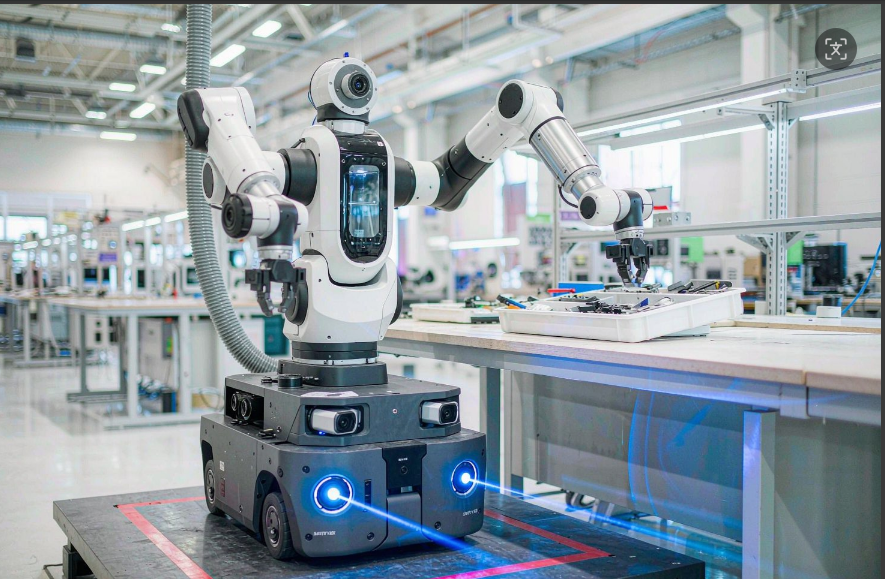
客户是具身智能机器人领域的企业,主营面向工业制造与商业服务场景的具身智能机器人整机研发,产品部署于工业装配、物流与商业服务场景。
1.2 客户应用和痛点
客户在机器人全身运动控制系统上需要感知行走与作业过程中的机体姿态(俯仰 / 横滚 / 航向)及角速度、加速度变化,此前主要面临:
- 痛点一:行走姿态感知滞后。机器人通过坡道、门槛、台阶与不平地面时底盘姿态快速变化,仅靠编码器与视觉感知底盘倾斜存在延迟,平衡与步态调整跟不上姿态变化,复杂地形通行成功率偏低。
- 痛点二:基座倾斜影响末端作业精度。机械臂作业时机体随底盘倾斜或晃动,臂基坐标系与实际姿态出现偏差,末端轨迹随之偏移,抓取与装配成功率下降。
- 痛点三:电机振动干扰姿态判断。轮毂与关节电机运行振动叠加在姿态信号上,原始角速度噪声大,直接使用容易触发误判,需要高动态滤波的姿态数据源。
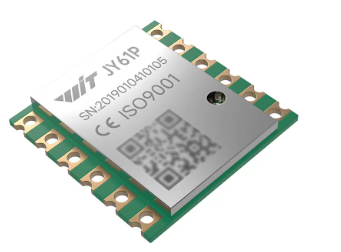
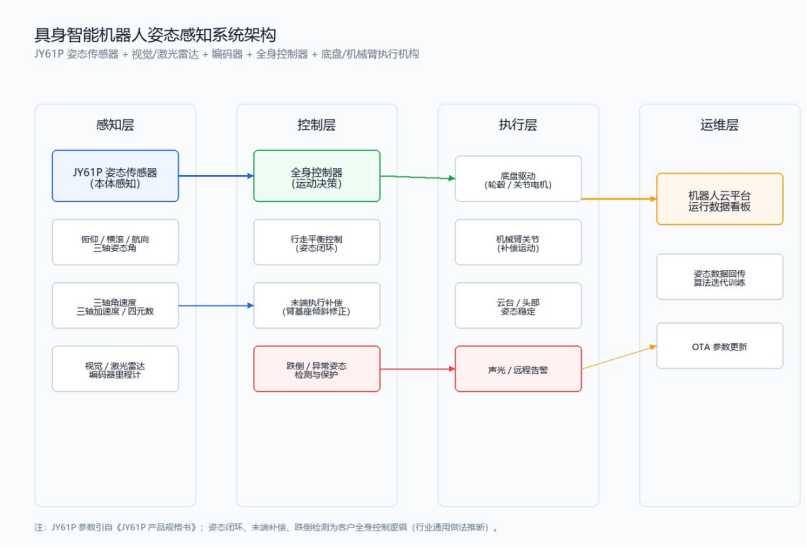
维特为其提供 JY61P 姿态传感器,用于嵌入机器人主控,实时输出三轴姿态角、角速度、加速度与四元数,作为全身控制器的本体姿态输入,支撑行走平衡控制、末端补偿与跌倒保护。
二、客户使用详情
2.1 项目背景
具身智能机器人强调“感知—决策—行动”一体,机体自身的姿态(本体感知)是全身控制器的基础输入。客户原有方案以编码器里程计与视觉为主,但编码器反映的是轮子转了多少,不等于机体姿态如何;视觉在暗光、纯色地面与快速运动下存在感知延迟。
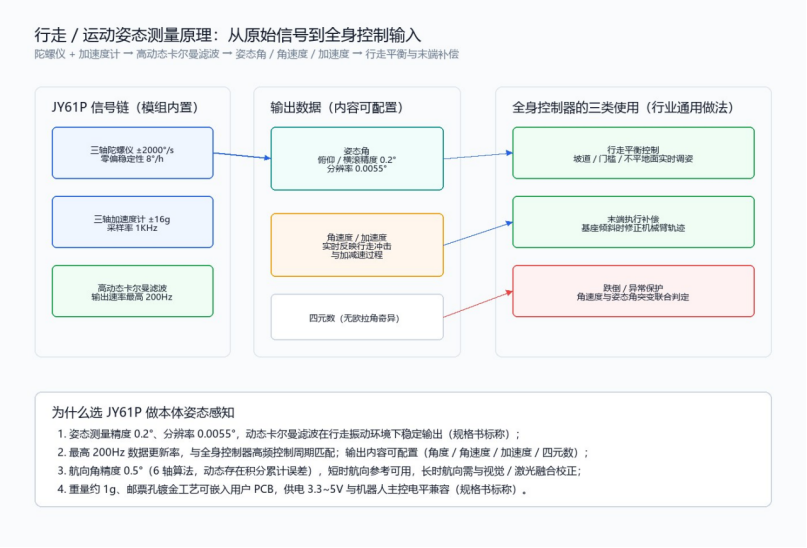
JY61P 集成三轴陀螺仪与三轴加速度计,姿态测量精度 0.2°、分辨率 0.0055°,内置高动态卡尔曼滤波,数据更新率最高 200Hz,能直接给出机体姿态的实时量化结果,同时其重量约 1g、邮票孔镀金工艺可直接嵌入用户 PCB,供电 3.3~5V 与机器人主控电平兼容,集成成本低。
客户通过这套方案为全身控制器提供高频、稳定的本体姿态输入:行走时实时修正底盘姿态与步态,作业时实时补偿机械臂基座倾斜,姿态与角速度突变时触发跌倒保护,提升复杂地形通过率与作业成功率。
2.2 是如何使用
使用环境:
传感器安装在底盘中心及机身臂基座附近的刚性平面上;工作环境为室内外混合场景,含平整地面、坡道、门槛与装配工位,存在电机运行振动与机身启停冲击。针对电机振动干扰,模组内部采用高动态卡尔曼滤波融合解算,主控侧再做异常值剔除,姿态输出平稳。
安装方式:
采用水平安装,传感器坐标轴与机器人本体坐标轴对齐,上电静置数秒完成零偏初始化;邮票孔镀金工艺支持直接贴装到用户 PCB,也可通过排线引出独立安装;按产品安装手册标准部署,远离大电流驱动线与电机干扰源。
连接方式:
通过UART 串口或 I2C接入机器人主控;供电3.3~5V;串口速率 4800~230400bps 可调(默认 9600bps),I2C 支持全速 400K;数据回传速率默认 10Hz,行走控制回路中上调至 100~200Hz(输出速率 0.2~200Hz 可调)。输出内容可配置为三轴加速度、三轴角速度、三轴角度、四元数
数据用途:
采集的姿态角 / 角速度 / 加速度 / 四元数数据被用于全身控制器的三类逻:一是行走平衡控制——俯仰 / 横滚角实时反馈底盘倾斜,控制器调整轮速分配与重心;二是末端执行补偿——臂基座姿态角叠加进机械臂运动学,修正末端轨迹;三是跌倒与异常保护——角速度与姿态角突变联合判定,触发急停或支撑动作。
2.3 使用情况
客户在控制器中部署了基于 JY61P 的本体姿态闭环:行走时以 100Hz 以上速率读取姿态角与角速度,与视觉、编码器数据融合后实时调整底盘姿态;机械臂作业时将臂基座姿态叠加进运动学补偿;姿态与角速度突变超限时执行急停保护。机器人通过坡道、门槛与不平地面的通行成功率及抓取装配成功率均有提升。
精度表现:
JY61P 俯仰 / 横滚倾角精度 0.2°、分辨率 0.0055°,陀螺仪量程 ±2000°/s、零偏稳定性 8°/h,加速度计量程 ±16g、分辨率 0.0005g/LSB;在坡道通行与机械臂补偿实测中,姿态变化能被及时捕捉并参与控制。
稳定性:
高动态卡尔曼滤波在电机振动环境下姿态输出平稳,无明显数据跳变;工作温度 -40℃~85℃、耐冲击 20000g,适应机器人启停冲击与户外作业温度。
三、维特智能方案特点
1、高动态姿态输出,匹配机器人实时控制:三轴陀螺仪 + 三轴加速度计经高动态卡尔曼滤波融合,姿态测量精度 0.2°、分辨率 0.0055°,数据更新率最高 200Hz(0.2~200Hz 可调),输出内容可配置(加速度 / 角速度 / 角度 / 四元数),满足全身控制器高频闭环需求。
2、体积小、易嵌入,集成成本低:重量约 1g,邮票孔镀金工艺可直接嵌入用户 PCB,4 层板工艺更薄更小;供电 3.3~5V 引脚电平兼容 3.3V / 5V 嵌入式系统,UART 与 I2C 双数字接口可选,缩短研发集成周期。
3、工况适应性好、交付支持完整:工作温度 -40℃~85℃、耐冲击 20000g,适应电机振动与启停冲击;配套上位机、使用说明、开发手册与开发代码,降低客户二次开发工作量。
四、结语
维特智能 JY61P 姿态传感器在具身智能机器人场景的成功落地,验证了“高频姿态感知 + 全身运动控制”在复杂地形行走与精细作业中的实用价值。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 8
 0
- 0


 已为社区贡献7条内容

所有评论(0)