仿生鞋,正在影响人形机器人的下半场
从"铝板+橡胶垫"到标准化仿生鞋——足底系统如何破解减震、静音、防滑、耐磨、通过性与可维护性六大工程难题
来源:RobotSole(深圳智履科技有限公司)机器人仿生鞋研发部 | 材料战略伙伴:道恩集团(002838.SH) | 官网:www.robotsole.com
开篇:60 多公斤踩下的那一脚,谁来接住?
先把镜头拉近一点。
一台 60 多公斤的全尺寸人形机器人,正以正常步速走过水泥车间。它每一步落下,地面都会回敬一个几乎等量的反作用力。这个力不会凭空消失——它沿着脚底板往上走,穿过踝关节、膝关节,一路顶到腰部传动件。
问题是:大多数机器人的"脚",目前还是一块铝合金底板,加一层 5~15 毫米厚的单密度橡胶垫。
在实验室的平整地板上,这套方案勉强够用。可一旦走进真实工况——坡道、台阶、障碍物、湿滑油污的地面、连续 8 小时以上的行走——它会在六个方向同时失守:减震静音不足、通过性差、固定易松动脱落、易耗品维护难、外观与防护缺失、型号杂成本高。
这不是危言耸听。2026 年被行业称为"人形机器人规模化量产元年":仅上半年全球出货就达 1.91 万台,其中中国占 97%;全年国内产量有望突破 10 万台。行业里已经有人公开吐槽——机器人脚底的橡胶磨损了,换一双要 400 元,"我自己穿的鞋才 59 元"。
当机器人从"上台表演"走向"进厂上岗",足底这个长期被忽视的设计角落,正在变成继关节电机、AI 算法之后的第三大核心技术壁垒。
这篇文章,我们把"机器人脚底"这件事一次讲透:它为什么会坏、坏在哪里、怎么解、要花多少钱、以及未来会往哪走。
本文依据全尺寸双足人形机器人的实测与本体数据整理而成,兼顾科普可读性与工程严谨性。
一、先算一笔账:足底坏了,代价从来不止一个零件
先把共识摆出来:足底是易耗品。
行业现状是,机器人足底的使用寿命通常只有 1000~2000 小时,之后就需要更换。很多采购和研发团队第一次听到这话会觉得意外,但它是结构决定的——足底是整机唯一持续与地面发生磨损、冲击与化学侵蚀的部件,它不坏,没有天理。
所以,足底问题本质上是TCO(总拥有成本)问题,而不是一个"零件采购"问题。一次足底失效,账单上会同时出现:
- 停机损失:机器人趴在原地,产线节拍跟着断;
- 备件膨胀:型号不同、孔位不同、模具不同,SKU 数量一路攀升;
- 售后成本:上门、拆装、返修,每一次都是人力;
- 整机风险:离层、脱落带来的不只是配件费,还有安全与验收风险。
对研发人员,它是整机可靠性的短板;对采购人员,它是压在备件库里的沉默成本;对高管,它是量产爬坡阶段最容易被忽略、却最先爆发的问题。
要解决它,得先看清它坏在哪。
二、六大系统性短板:为什么"铝板+橡胶垫"不够用
传统机器人原采用的"铝制脚底板 + 单密度橡胶垫"方案(橡胶垫厚度约 5~15mm),在实验室平顺环境下尚可使用,但在真实工业与户外工况下暴露出六项系统性短板。
(1)减震静音不足 —— 本质是"硬碰硬"
单密度橡胶对 60 多公斤机器人行走时的冲击力,缺乏足够缓冲。剧烈运动与长时间运行,会把地面反冲力直接反馈到关节与腰部运转部件——既加速关节磨损,又是行走噪声的主要来源之一。
通俗地说:人穿硬底鞋在水泥地上走一天会膝盖疼,机器人不会喊疼,它只会更快地坏,并且更响。
(2)通过性差 —— 相当于"穿平底板爬楼梯"
铝制足底板是纯平板结构,没有头翘/尾翘(即接近角/离去角)。遇到坡坎、楼梯、障碍物、湿油泥泞沙地等不平整地面时,通过性急剧下降。
人类足部之所以能自然行走,靠的是跟骨、跖趾关节与足弓构成的滚动式着地;一块纯平板没有这个滚动过程,只能靠"卡"和"磕"前进。
(3)固定易松动脱落 —— 就像"把螺帽拧在软糖上"
铝板与橡胶仅靠螺丝 + 硬质小边径螺帽锁定。工程上讲,软质橡胶在螺栓预紧力下会持续蠕变、发生应力松弛,预紧力随时间衰减,与软质橡胶之间难以形成牢固结合,拉力测试不达标。
结果是:剧烈运动或长时间行走下容易出现松动、离层、脱落,并加速磨损。
这一点在行业头部厂商的实测中已被反复验证。以乐聚人形机器人的足底测试为例,"金属骨架 + ETPU 泡沫层"用胶粘合方案普遍出现分层与异响,是典型的量产级痛点——胶粘在高频冲击下必然老化失效。
(4)易耗品维护难 —— 1000 小时一换,还得等胶水干
足底作为易耗品,使用寿命通常仅 1000~2000 小时即需更换。部分采用胶水粘合的方案,完全无视"易耗品高频更换"这一刚需,给客户使用体验与后期运维增添大量困难:换一次要等胶固化,拆一次可能伤本体。
(5)外观与防护缺失 —— 相当于让机器人"赤脚上班"
纯平外观不符合人类审美与主流仿生足底风格;没有鞋面,则容易积水、积尘、受碰撞,也不利于未来足部加装电子设备时的保护与保密。
(6)型号杂、成本高 —— 为每一代机器人各开一套模具
人形机器人型号多、迭代快。足底板与足垫采用"分体设计制造再整合"的模式,导致模具多、型号杂、配件管理复杂、备件数量攀升,直接推高生产、售后与供应链管理难度。
痛点—影响对照(一眼看清波及面)
|
痛点 |
直接后果 |
波及系统 |
|
减震静音不足 |
关节磨损加速、行走噪声大 |
膝关节/腰部传动件/噪声合规 |
|
通过性差 |
坡坎楼梯卡绊、湿滑地面打滑 |
运动控制/任务完成率 |
|
固定松动脱落 |
足底离层、丢失、意外停机 |
整机安全/运维成本 |
|
易耗难维护 |
1000~2000h 即换,停机频繁 |
备件/售后/可用性 |
|
外观防护缺失 |
积水积尘、设备暴露 |
可靠性/保密/美观 |
|
型号杂成本高 |
模具多、SKU 复杂 |
供应链/量产经济性 |
注意这六项之间的关系:它们不是六个独立的小问题,而是同一个根源——足底被当成"配件",而不是被当成"系统"来设计。
三、解法:把足底从"易耗分体件"升级为"通用标准件"
面向未来主流方向,RobotSole 提出 "标准足底板 + 双密度复合鞋底 + 标准化接口" 的一体化可维护方案。目标不是"做得更好看",而是在不牺牲性能的前提下,把足底从"易耗易坏的分体件"升级为"可规模化量产的通用标准件"。
一个最好懂的类比是汽车轮毂与轮胎:轮毂尺寸标准化之后,你可以按场景换不同功能的胎——雪地胎、性能胎、经济胎。机器人足底也该如此。
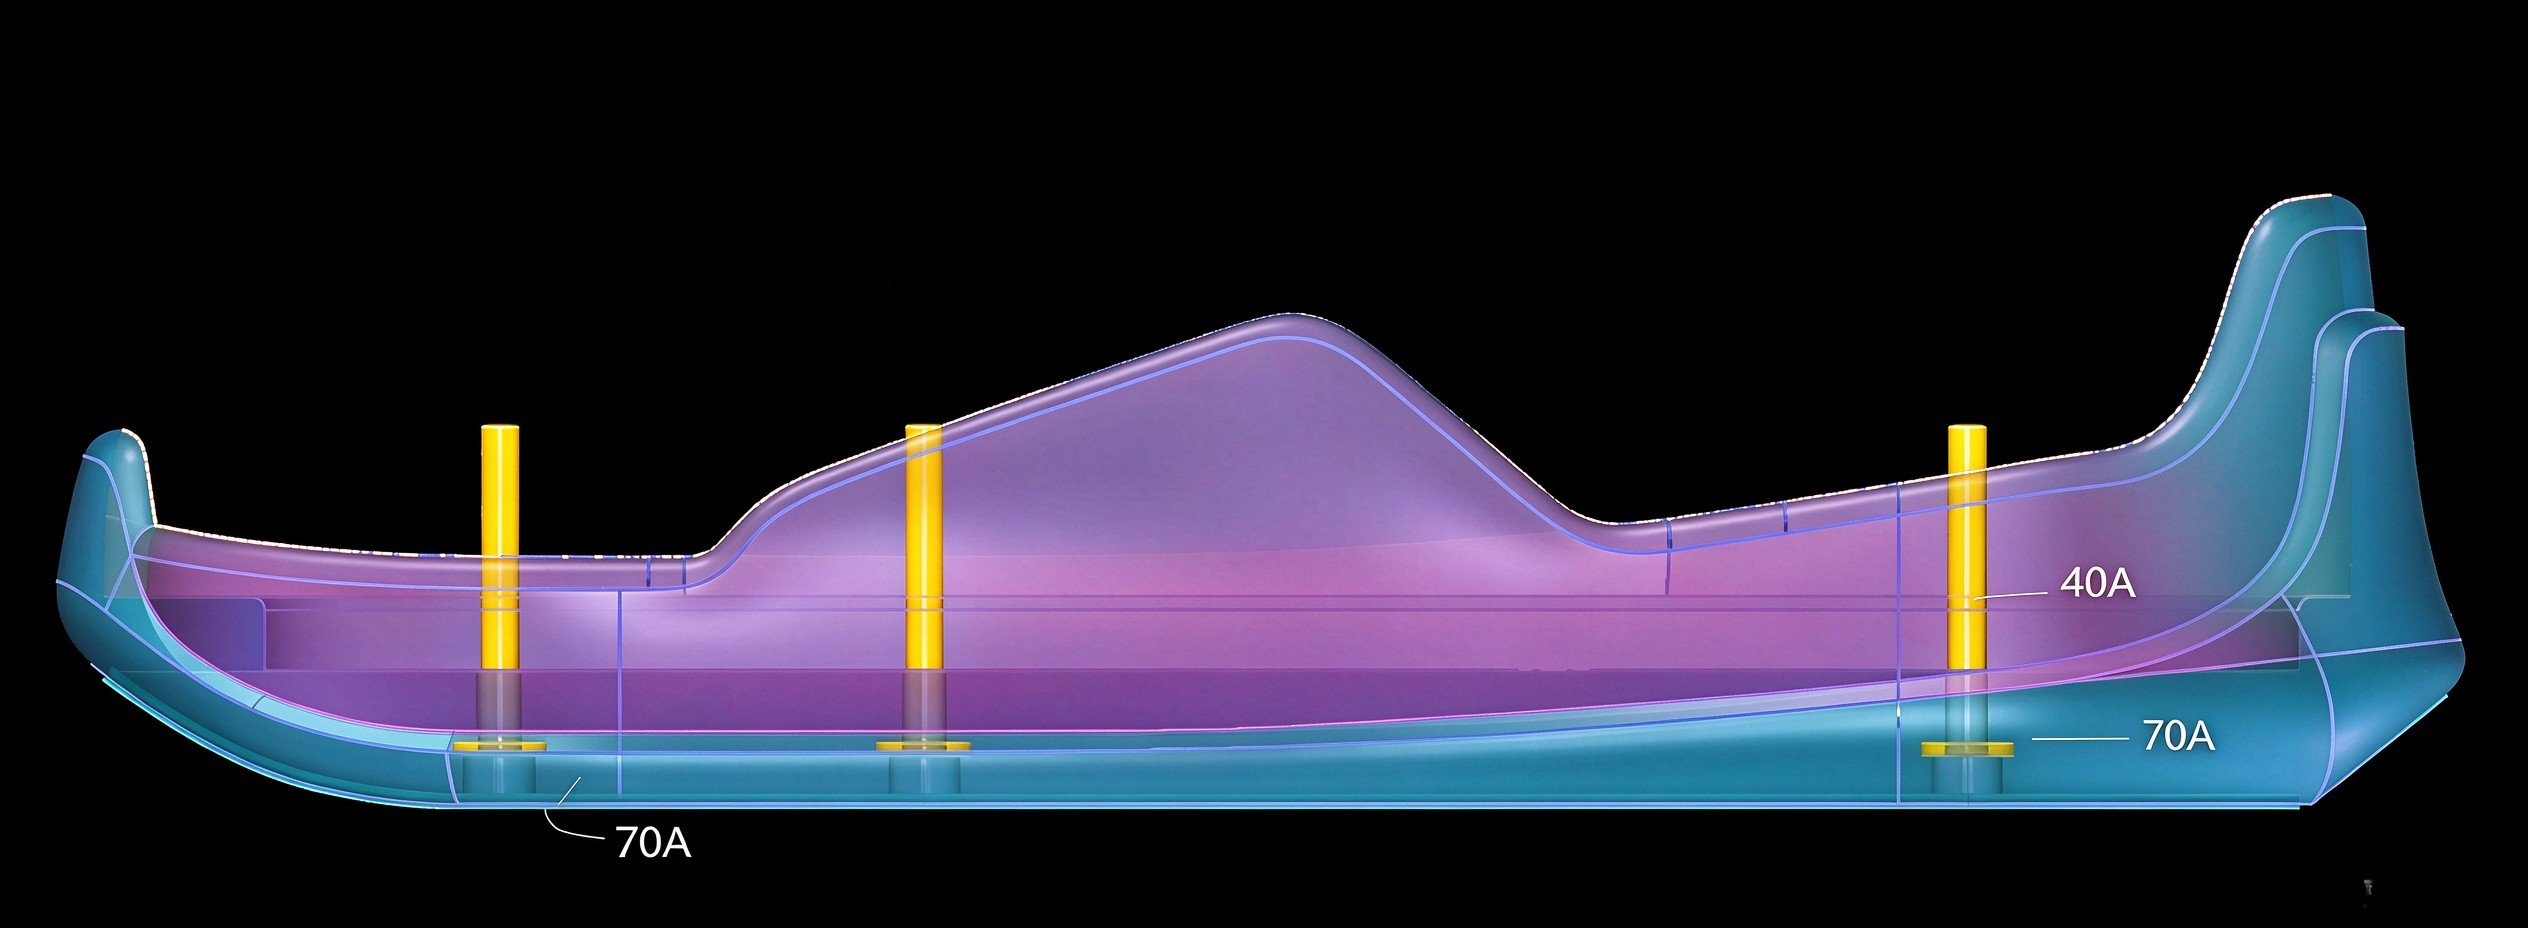
3.1 标准足底板 + 双密度复合鞋底
把足底板优化为实心平面支撑结构,消除足底的中空间隙;同步验证底板结构强度、有效接地面积提升效果,以及与缓冲层材料的粘接适配性,为后续正式模具开发输出定型 3D 图纸。
3.2 标准化的固定孔结构与接口
(1)统一规范:统一足底安装孔位、定位尺寸与接口规范,建立模块化足底标准件体系,兼容机器人多代、多型号的安装需求。
(2)通用互换:验证接口的通用性与互换性,减少不同机型的专属模具数量,降低配件 SKU 复杂度,简化生产装配、仓储管理与售后维护流程,为规模化量产与全系列机型适配奠定标准化基础。
3.3 建议的七项设计改进
(1)双密度复合鞋底
以约 70A 的防滑、耐磨、抗湿油抓地与抗老化底部橡胶,复合约 40A 的弹性缓冲橡胶,兼顾耐磨与吸能;并形成"内置固定螺丝的大直径金属垫片"。
(2)仿生外轮廓优化
参照人类足底自然形态,采用前掌收窄、足跟圆润、足腰自然内收的流线型造型,替换原有生硬几何投影形状,更贴合人形机器人仿生设计语言、提升整机外观协调性。关键是:仅调整轮廓走线,不增加材料用量与开模成本。
(3)头尾翘角设计
前端设置 10°~15° 前翘(接近角),后端设置 8°~12° 后翘(离去角),模拟人类足部蹬地与离地姿态。在不改变有效接地面积、不影响行走重心与操控数据的前提下,提升坡度行走与沟坎跨越的通过性、减少卡绊,并使步态过渡更自然柔顺。
(4)分区防滑花纹
接地层橡胶表面采用类人足底分区防滑纹理:前掌区横向防滑纹、足跟区缓冲纹路、足中区加强筋。在不增加工艺复杂度的前提下优化抓地力与受力分布——既符合仿生力学逻辑,又提升外观精致度。
(5)前后侧面防撞橡胶
在鞋底前后与侧面增设防撞橡胶垫,吸收碰撞冲击、保护本体与边角,延长使用寿命。
(6)模块化铝制足底板
标准铝制足底板作为快换基座,与鞋底/鞋面解耦;坏损时仅更换消耗层,降低维修成本并提升换型效率。
(7)内置固定螺丝的大直径金属垫片(重点强调)
安装机器人鞋时,螺帽锁定在内置的金属垫片上,而不是软质的橡胶上。拉力与牢固度因此大幅增强,也避免了原"小边径螺丝垫"滑脱、陷进软质橡胶底而失效的老问题。
这一条看似简单,但它直接回应了第二节第(3)项痛点的工程本质:要固定,就得让力作用在金属上,而不是橡胶上。
3.4 痛点 — 方案对应表
|
原痛点 |
RobotSole 对应方案 |
|
减震静音不足 |
双密度复合(70A 耐磨层 + 40A 缓冲层)+ TPV 高回弹,冲击吸收率 ≥60% |
|
通过性差 |
头尾翘角 10–15°/8–12° + 仿生流线型轮廓 + 分区防滑花纹 |
|
固定松动脱落 |
内置大直径金属垫片,螺帽锁金属而非软橡胶,拉力达标 |
|
易耗难维护 |
模块化铝底板 + 快换鞋底/鞋面,1000~2000h 只换消耗层 |
|
外观防护缺失 |
完整仿生鞋面包覆,防水防尘防碰,预留电子设备空间 |
|
型号杂成本高 |
标准化接口 + 通用足底板,跨代跨机型互换,降 SKU |
四、指标要硬:三层复合结构与量化参数
方案讲得好不好听不重要,指标说了算。
4.1 量化技术指标(国际基准 vs RobotSole)
下列指标来自 RobotSole 技术体系与行业对照,在减震、防滑、耐磨、耐温四个维度显著优于国际常见基准。
|
功能维度 |
技术指标 |
国际常见 |
RobotSole 目标/实测 |
|
减震 |
冲击吸收率 |
≥50% |
≥60% |
|
减震 |
压缩永久变形(70℃×24h) |
≤20% |
≤18% |
|
防滑 |
干态摩擦系数 μ |
≥0.5 |
≥0.6 |
|
防滑 |
抗滑移角度 |
≥30° |
≥35° |
|
耐磨 |
阿克隆磨耗 |
≤0.25 cm³/1.61km |
≤0.2 cm³/1.61km |
|
耐磨 |
拉伸强度 |
≥13 MPa |
≥15 MPa |
|
耐磨 |
撕裂强度 |
≥35 kN/m |
≥40 kN/m |
|
耐温 |
工作温度范围 |
−20~+100℃ |
−30~+300℃ |
|
物理 |
硬度范围(邵氏 A) |
60–75 A |
63–78 A |
几个数字值得单独划出来给采购与研发看:
- 冲击吸收率 ≥60%(国际常见 ≥50%)——多出的这 10 个百分点,就是关节与腰部传动件少受的那部分力。
- 干态摩擦系数 μ≥0.6、抗滑移角 ≥35°——直接对应"会不会打滑"和"能不能站稳"。
- 耐温 −30~+300℃——这个区间意味着它能覆盖从寒区户外到高温车间的巨大跨度,而不只是恒温实验室。
- 阿克隆磨耗 ≤0.2 cm³/1.61km——磨耗数字越小,1000~2000 小时的寿命周期就被拉得越长。
4.2 三层复合功能结构
方案采用借鉴人类足底与子午线轮胎"刚柔耦合"逻辑的分层结构:
|
层次 |
材料/硬度 |
核心功能 |
|
接触层(外底) |
约 70A 耐磨橡胶结构 |
高摩擦、耐磨、耐油、直接接触地面,承担分区防滑 |
|
缓冲层(中底) |
约 40A 弹性 TPV 橡胶 梯度发泡 |
高回弹吸能,承担冲击耗散与能量回收 |
|
基底层(支撑) |
7075 铝板 + 大直径金属垫片 |
刚性支撑、标准接口、快换对接 |
这里有一个必须纠正的行业误区:
材料不是越软减震越好。
太软的材料会在冲击瞬间"一压到底",刚度瞬间耗尽,能量反而直接传导到关节。顶级减震材料的关键特性是"刚度随形变逐步上升、持续吸能"。
RobotSole 用梯度刚度(接触层硬、缓冲层软、基底层刚)来破解"支撑与缓冲"这对天然矛盾——接触层负责抓地与耐磨,缓冲层负责吸能与回弹,基底层负责刚性与接口。三种诉求各归其位,不必相互妥协。
顺便说一句,这条路线上行业正在快速靠拢:外部研究已出现"外底耐磨橡胶(邵氏 A 65–75)+ 中底超临界 TPU 梯度密度(0.15–0.35 g/cm³)+ 内层碳纤维约束层"的梯度方案,思路与我们的"刚柔耦合"高度一致。方向对,剩下的就是谁先把它做成稳定量产件。
4.3 RobotSole 推荐仿生鞋结构设计总成
特点一句话总结:双密度减震静音耐磨防滑大底,前后和侧面防撞包裹,前后翘全地形通过设计,PU 防水防尘定型鞋面,内置固定螺丝垫,仿生流线时尚鞋型,易安装鞋帮前后开口设计,个性化定制 logo,标准化 7075 铝板。
九个特点,逐一对应第二节的六项痛点——没有一项是装饰性设计。
五、把账摊开:成本构成与交付周期
对采购和项目负责人来说,方案再漂亮,最终都要落到两个问题上:多少钱一只?多久能到货? 我们把账直接摊开。
5.1 单只成本构成(BOM 参考)
|
项目 |
单价 |
备注 |
|
双密度鞋底模具 |
8,300 元/双/付 |
一次性,按鞋底规格 |
|
PU 鞋面吸膜模具 |
9,600 元/双/付 |
一次性,按鞋面规格 |
|
7075 铝制标准足底板(不大于 10mm) |
125 元/只 |
可跨机型复用 |
|
机器人鞋楦 |
15 元/只 |
鞋面定型用 |
|
双密度复合(内置金属垫片)鞋底 |
68 元/只 |
消耗层 |
|
仿生 PU 鞋面(定制 logo、喷漆) |
75 元/只 |
消耗层 |
|
包装及其他配件 |
5 元/只 |
— |
关键读法是区分"一次性投入"与"消耗层":
- 一次性投入:两套模具(8,300 + 9,600 元)+ 鞋楦,按规格分摊,量越大越便宜。
- 持续消耗层:鞋底 68 元/只 + 鞋面 75 元/只 + 包装 5 元/只,这才是 1000~2000 小时之后每次更换的真实支出——而且只换消耗层,不换铝底板。
- 可复用资产:7075 铝制标准足底板 125 元/只,跨机型复用,不随换鞋一起报废。
以 1000 双为定量,分摊模具费后,预估单只仿生鞋含铝板的综合成本在人民币 300 元/只左右。
对比一下开篇那个"换一双脚底橡胶 400 元"的行业吐槽——这就是标准化与模块化带来的价格空间。
5.2 交付流程与周期
|
步骤 |
内容 |
周期 |
|
① |
客户支付定金,并提供铝板设计(含孔位、锁定结构与螺丝规格) |
— |
|
② |
我方出具 3D 设计图与外形效果图,客户方提出修改意见 |
— |
|
③ |
图纸最终确定后启动模具制作 |
约 15 个工作日 |
|
④ |
模具完成后提供 1~2 双确认样,客户验证并确认 |
— |
|
⑤ |
确认后生产大货——周期取决于订单量 |
1000 双以内约 7 个工作日 |
流程设计的意图很清楚:先用 1~2 双确认样把风险锁死在打样阶段,再放大货。对採购而言,这意味着不需要为了验证而承担批量库存。
六、演进路线:从标准件,到"会感知的脚"
针对品牌机器人"开发换代快、型号众多、未来使用环境多样化"的特点,我们建议分三阶段演进。
阶段一 · 接口标准化、底板一体化
将足部原铝底板与足底一体化制造,并把固定接口标准化。标准化的一体足底结构可从根源上杜绝离层、脱落及缓震/静音/耐磨问题,同时减少新机型的配件种类、简化售后备件。
更重要的是,同一机器人主体的脚下可以任意更换不同鞋底与鞋面——如同汽车轮毂:标准尺寸匹配不同功能足底,按场景快速换型(如工业机器人耐高低温足底、防油抗老化足底、防静电足底、个性化定制等)。
阶段二 · 材质轻量化升级
将金属足底板升级为高强度、更轻、可与减震层及碳纤维支撑板完全融合的结构,充分发挥 TPV 良好的减震回弹特性,长期使用不变形、保持一致弹性减震与静音效果。
阶段三 · 智能足底演进
配合机器人足底新科技研发,未来可集成足底感应元器件、无线充电、铰链式双分段足底板等,并提供散热、防水、线路内置与个性化定制能力,使足底向"会感知的脚"演进。
这条路线并非空想。行业动向已经在同向加速:
- 触觉足底正在量产化。2026 年已有厂商发布足底多维触觉传感器(6D 霍尔阵列、最小识别力 0.005 N、工业级 IP67/68),以及覆盖足底/躯干/手臂的"全尺寸电子皮肤"系统。
- 结构与算法的结合已出现实测收益。有研究用三周期最小表面(TPMS)多孔晶格足垫储存/释放冲击能,配合深度强化学习控制器,实测电池功耗降低 6.2%。
- 头部整机厂也在往足部要专利。2026 年 8 月,宇树获得足部专利授权——弹性足底件内设可形变气腔,通过气腔形变间接测力,把脆弱的传感器放在远离撞击的位置。
三件事指向同一个判断:足底正在从"被动磨损件"变成"主动感知与性能部件"。 而它的第一步,仍然是先把"结构、材料、接口"这三件事做成标准件——否则智能化的传感器,只会被装在会脱落的底座上。
结语:给三类读者的一张行动清单
如果你是高管:足底不是采购清单里的第 200 行小配件,它是整机可靠性、噪声合规、品牌一致性三件事的交汇点。量产爬坡阶段,先把足底标准定下来,比先把它做便宜更重要——因为接口一旦定下来,模具、备件、售后、换型效率全都会跟着受益。
如果你是采购:请把评估口径从"单价"切换到"TCO"。重点看四项:消耗层单价、铝底板能否跨机型复用、SKU 数量、以及打样到量产的周期。本文给出的 300 元/只(1000 双定量,含铝板)与"15 个工作日开模 + 7 个工作日大货",是可以直接放进比价表的数字。
如果你是研发:请在下一个版本的足部设计里,优先落实三个动作——翘角(10–15°/8–12°)+ 梯度刚度分层 + 金属垫片承力。这三项投入极小(翘角仅改轮廓走线,不增加材料与开模成本),却能同时改善通过性、减震静音与固定可靠性,属于典型的"高杠杆改动"。
一个 60 多公斤的机器人走得稳不稳、久不久、响不响,很大程度上取决于它脚下那几十毫米的材料怎么排布。
这件事,值得被当成一个系统来做。
本文依据 RobotSole 全尺寸双足人形机器人仿生鞋设计与优化方案整理,并结合行业公开数据与技术动向补充。官网:www.robotsole.com 联系邮箱:michael@robotsole.com

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 0
 0
- 0


 已为社区贡献19条内容

所有评论(0)