5000名开发者挑战“一根线”:为什么柔性线缆插接,正在成为Physical AI进入工厂的试金石?
2026年9月22日,Google旗下Intrinsic在ROSCon Global 2026期间连续释放两个值得机器人行业关注的信号。一方面,Intrinsic宣布开源Intrinsic Core,将ROS兼容能力、硬件无关的实时控制框架、数字孪生以及感知、运动和抓取等基础能力开放给开发者,并同步推出Open Machine Tending Solution,试图降低工业机器人从Prototype走向Production的开发门槛。另一方面,Intrinsic公布首届AI for Industry Challenge的最终结果,这场由Intrinsic与Open Robotics联合举办、Foxconn、Google DeepMind、NVIDIA和Universal Robots参与支持的挑战赛,吸引了来自115个国家的约5000名开发者参与。
但真正值得关注的,并不是又出现了一个机器人平台,也不是“5000名开发者参加机器人比赛”本身,而是这场比赛选择的任务:电子制造中的柔性线缆处理与连接器插接。
这个动作看起来非常普通,却恰好是工业机器人最难解决的一类问题。比赛的Task Board模拟了服务器和数据中心基础设施中的高密度电子连接场景,包括NIC、SFP模块、SC和LC等连接器,并通过改变组件位置、方向等方式模拟高混合制造环境。机器人需要识别目标连接器和端口,完成抓取、移动、对准以及最终插接。最终真实工作站测试中,只有两支队伍实现了100%的成功率。
这件事真正值得讨论的,是一根线为什么会这么难,以及这个看似简单的工业动作,究竟暴露出了今天Physical AI从“会做动作”走向“能够稳定进入工厂”还缺少什么。
一、为什么是“服务器线缆”?一个看似简单的动作,实际上是Physical AI的综合考试
如果只看动作本身,人类完成服务器线缆插接似乎并不复杂。找到连接器,拿起来,对准接口,然后插进去。人的视觉、手部运动和触觉在这个过程中几乎是同时工作的,即使第一次没有对准,也可以通过手腕轻微调整,很快找到正确位置。但对机器人来说,这实际上是一项完整的感知、规划和操作任务。
比赛所使用的Task Board并不是一个固定坐标的简单插孔。官方设计了多个区域,其中一部分模拟服务器计算托盘或网络设备中的NIC和SFP端口,另一部分模拟光纤配线区域;连接器和端口的位置、方向都可以发生变化,机器人不能依赖预先写死的坐标,而必须根据当前环境重新判断目标。
因此,一个完整的任务实际上是这样的:机器人首先要从视觉信息中识别连接器和目标端口,然后判断应该抓取哪个对象;接下来需要确定连接器和端口的空间位置与姿态,规划机械臂运动路径,在接近目标之后,还需要进一步处理连接器与端口之间的接触,最终以合适的方向和力量完成插入。
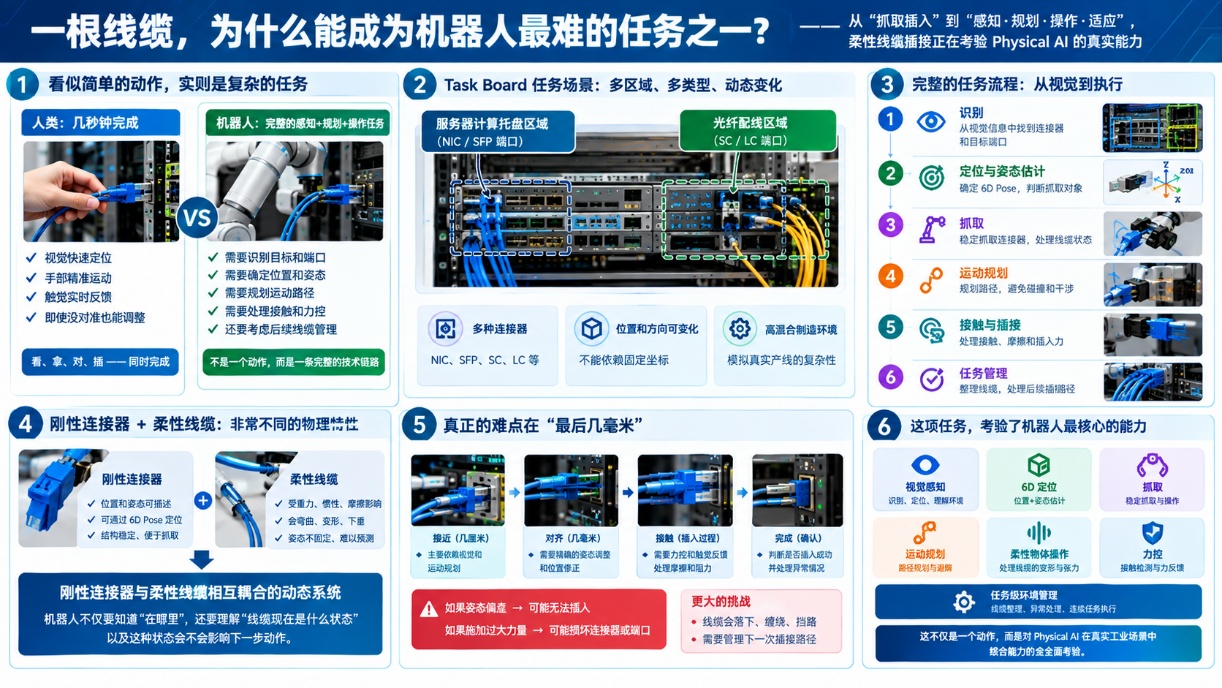
这里最麻烦的问题,是连接器和线缆其实是两种完全不同的物理对象。连接器本身是刚性物体,它的位置和姿态可以通过6D Pose来描述;但后面的线缆却是柔性物体,会受到重力、惯性、摩擦、弯曲刚度、张力以及周围环境接触的影响。机器人即使每次都从同一个位置抓住连接器,后面的线缆也不一定会呈现完全相同的形态。
于是机器人面对的就不再是一个简单的“抓取对象”,而是一个刚性连接器与柔性线缆相互耦合的动态系统。这也是柔性物体操作一直是机器人领域难题的原因。刚体抓取可以依赖比较稳定的几何关系,但柔性线缆的状态会随着机器人运动不断变化。机器人不仅要知道“连接器在哪里”,还必须在一定程度上理解“线缆现在是什么状态,以及这种状态会不会影响下一步动作”。
更重要的是,真正困难的部分往往发生在最后几毫米。连接器距离端口还有几厘米时,视觉和运动规划已经可以发挥很大作用;但当连接器真正接近端口,问题从“空间定位”变成了“接触操作”。此时只要姿态存在一点偏差,连接器就可能无法插入;如果机器人继续向前施加力量,又可能损坏连接器或者端口。
因此,这根线实际上同时考验了机器人最核心的几种能力:视觉感知、6D定位、抓取、运动规划、柔性物体操作、力控以及任务级的环境管理。也正因为如此,它比很多看起来更加复杂的机器人Demo更接近工业现场真正的难题。
二、真正困难的不是“抓起来”,而是“最后几毫米”
把一次线缆插接动作进一步拆解,会发现机器人需要完成的并不是一个动作,而是一条连续的技术链路:识别连接器 → 定位目标端口 → 估计6D Pose → 抓取 → 移动 → 接近 → 接触 → 对齐 → 插入 → 确认成功。
其中前半段主要是“看得见、找得到、走得过去”,后半段则开始进入机器人操作最困难的区域。
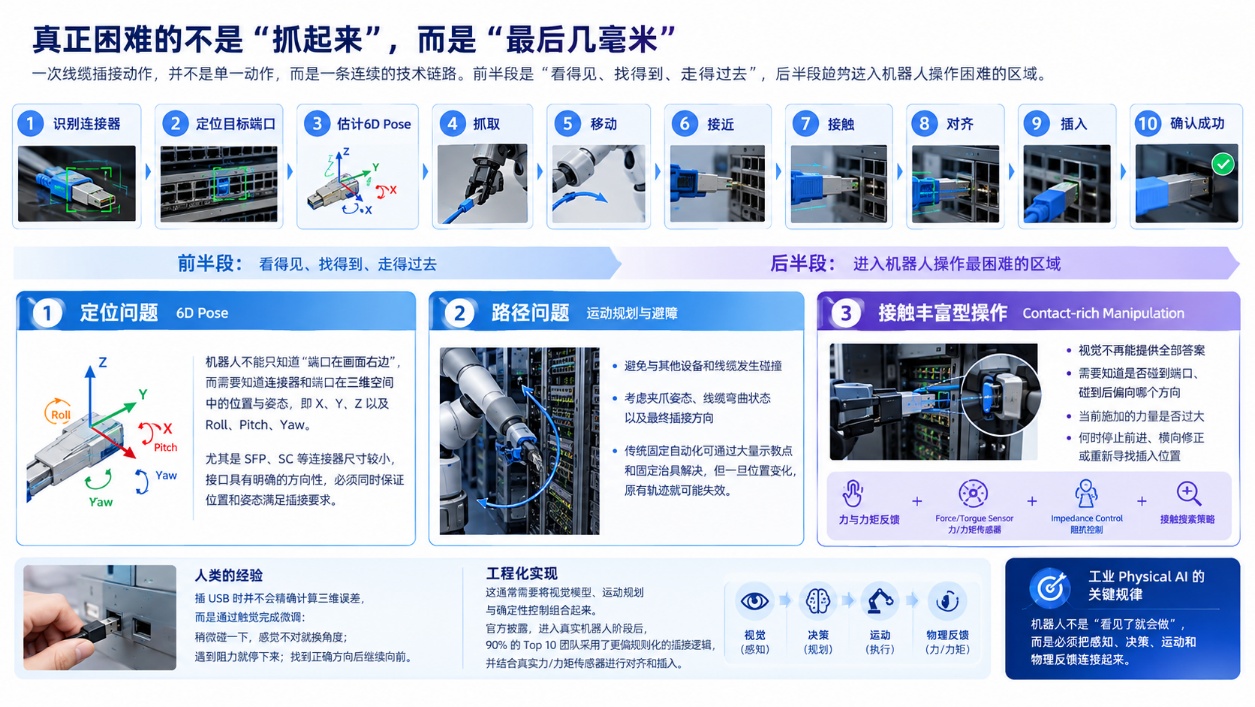
- 首先是定位问题。机器人不能只知道“端口在画面右边”,而需要知道连接器和端口在三维空间中的位置与姿态,也就是X、Y、Z以及Roll、Pitch、Yaw。尤其是SFP、SC等连接器尺寸较小,接口又具有明确的方向性,因此仅仅把连接器移动到目标附近是不够的,必须同时保证位置和姿态满足插接要求。
- 其次是路径问题。机器人在从取料点移动到目标点的过程中,需要避免与其他设备和线缆发生碰撞,同时还需要考虑夹爪姿态、线缆弯曲状态以及最终插接方向。对于传统固定自动化来说,这些问题往往可以通过大量示教点和固定治具来解决,但一旦位置发生变化,原有轨迹就可能失效。
- 真正困难的是第三步,也就是Contact-rich Manipulation,接触丰富型操作。当连接器已经靠近端口以后,视觉不再能够提供全部答案。机器人需要知道连接器到底有没有碰到端口,碰到之后偏向哪个方向,当前施加的力量是不是过大,以及什么时候应该停止向前运动、进行横向修正或者重新寻找插入位置。这时候,机器人需要的就不只是视觉,而是力与力矩反馈。
人类插一个USB接口时,并不会精确计算连接器的三维误差,而是通过触觉完成微调:稍微碰一下,感觉不对就换一个角度;遇到阻力就停下来;找到正确方向之后继续向前。这种能力在机器人系统中通常要通过Force/Torque Sensor、Impedance Control以及各种接触搜索策略实现。
这也是为什么比赛最终阶段的很多方案并没有单纯依靠一个AI模型完成所有动作,而是把视觉模型、运动规划和确定性控制组合起来。官方披露,进入真实机器人阶段后,90%的Top 10团队采用了更偏规则化的插接逻辑,并结合真实力/力矩传感器进行对齐和插入。
这其实揭示了工业Physical AI一个非常重要的规律:机器人不是“看见了就会做”,而是必须把感知、决策、运动和物理反馈连接起来。
三、为什么工业机器人不能只靠一个大模型?AI与传统机器人技术正在重新分工
过去讨论具身智能时,我们很容易把问题简化成“模型够不够大”“VLA够不够强”“机器人能不能端到端学习”。但真实工业任务给出的答案更加复杂。
在服务器线缆插接这样的场景中,不同技术实际上承担着完全不同的职责。AI最擅长解决的是复杂环境中的感知与泛化。例如,面对不同光照、不同位置、不同姿态的连接器,传统规则很难穷举所有情况,而视觉基础模型可以从图像和深度信息中判断目标在哪里、姿态是什么。
而当目标已经确定以后,问题开始变得更加确定性。机器人需要计算一条安全轨迹,需要遵守机械臂的运动学约束,需要避免碰撞,还需要在最后阶段按照明确的控制逻辑完成插入。这些问题并不一定需要一个大模型来解决,传统的运动规划、搜索算法和实时控制反而更加稳定。
因此,一个更加现实的工业机器人架构可能是:AI负责理解环境,传统算法负责规划动作,实时控制负责与物理世界交互。
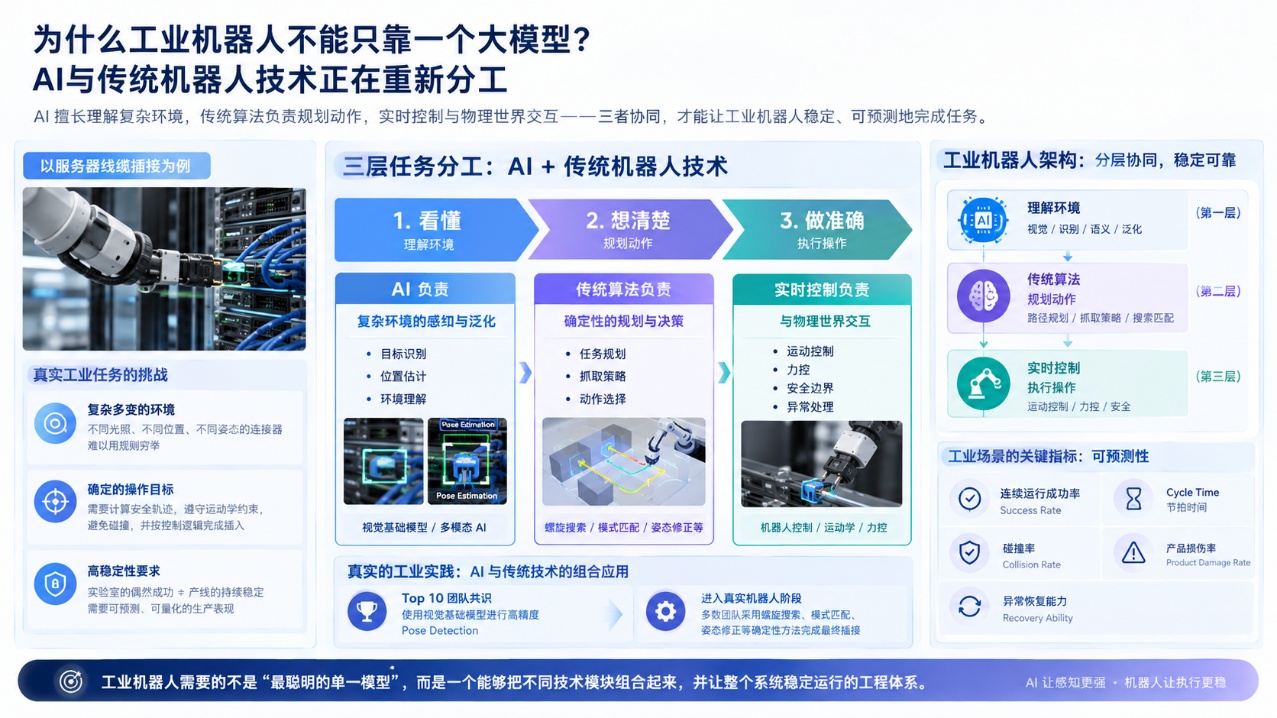
这也是这场挑战中表现比较好的方案所体现出来的共同趋势。官方披露,Top 10团队全部采用了视觉基础模型进行高精度Pose Detection;但进入真实机器人阶段以后,多数团队转而采用螺旋搜索、模式匹配、姿态修正等确定性方法完成最终插接。
这并不意味着AI“不够强”,反而说明工业Physical AI正在形成一种更加成熟的技术路线。不是让AI替代机器人学,而是让AI和机器人学形成新的组合。
可以把整个任务简单理解为三个层次:
- 第一层是“看懂”,包括目标识别、位置估计和环境理解;
- 第二层是“想清楚”,包括任务规划、抓取策略和动作选择;
- 第三层是“做准确”,包括运动控制、力控、安全边界和异常处理。
AI可以越来越多地进入前两层,但第三层依然需要非常强的机器人控制基础。而且工业场景还有一个非常现实的要求:可预测性。一个机器人在实验室里偶尔成功一次,并不意味着它能够进入产线。生产现场更关心的是连续运行时的成功率、Cycle Time、碰撞率、产品损伤率以及异常恢复能力。
因此,工业机器人最终需要的不是“最聪明的单一模型”,而是一个能够把不同技术模块组合起来,并且让整个系统稳定运行的工程体系。
四、从Sim-to-Real到数据闭环:机器人真正的开发难点开始发生变化
当机器人任务越来越复杂以后,单纯依靠现场示教和人工调试的开发模式会越来越难以扩展。原因很简单:真实机器人太贵,也太慢。如果让一台真实机械臂反复尝试几千次来学习一个动作,不仅需要占用设备,还可能损坏产品和设备。因此,大量机器人训练正在向数字环境迁移。
这场挑战的技术路线也非常典型。参赛者可以使用Gazebo进行官方评测,同时使用MuJoCo、Isaac Lab等不同仿真环境进行训练和数据采集。比赛甚至鼓励跨模拟器训练,通过不同物理引擎之间的差异进行Domain Randomization,最终形成“Sim-to-Sim-to-Real”的迁移路径。
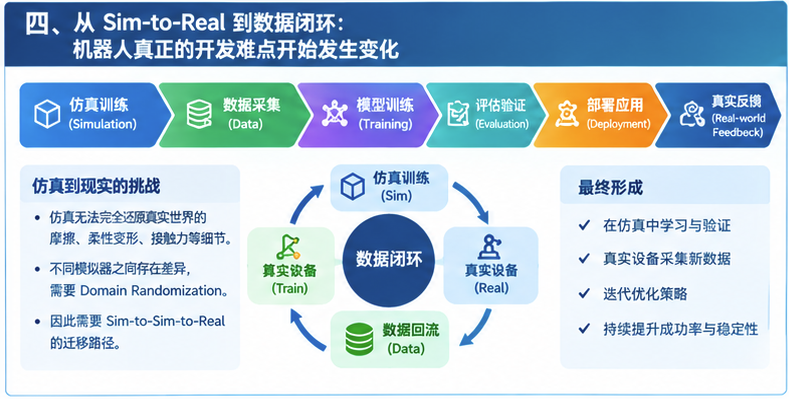
这背后的逻辑并不是“数字孪生一定可以完全复制现实”,恰恰相反,是因为任何一个仿真环境都不可能完全等于现实。尤其对于线缆插接这种任务,现实世界中的摩擦、柔性变形、接触力、连接器公差以及插入时的“Click”反馈,都很难被完整模拟。仿真可以帮助机器人大量训练,但真正进入现实以后,仍然需要面对Reality Gap。
因此,机器人训练正在逐渐从“训练一个模型”变成“建立一个数据闭环”。机器人首先在仿真环境中学习和验证,然后进入真实设备;真实设备产生新的数据,失败案例和异常状态被重新采集,再用于策略优化。最终形成:“Simulation → Data → Training → Evaluation → Deployment → Real-world Feedback → Retraining。”
五、从训练一个动作到开发一种能力:机器人训练平台正在解决什么问题?
如果沿着这条逻辑继续往下看,机器人训练平台的价值就不应该仅仅理解成“帮助机器人训练一个模型”。对于真实制造现场来说,真正困难的是把一个现场任务变成机器人可以执行、可以训练、可以验证、最终可以复制的能力。
工业富联科技服务机器人训练平台目前并不只是在做一个基础机器人模型,而是围绕工业机器人应用开发闭环,把任务设计、行为编排、数据采集、数据处理、模型训练和现场部署等环节连接起来。其核心思路是让现场人员不需要深入掌握底层AI算法,也能够定义机器人任务,再通过遥操作等方式采集真实数据,进入训练环节,最终将模型和任务部署到现场机器人。
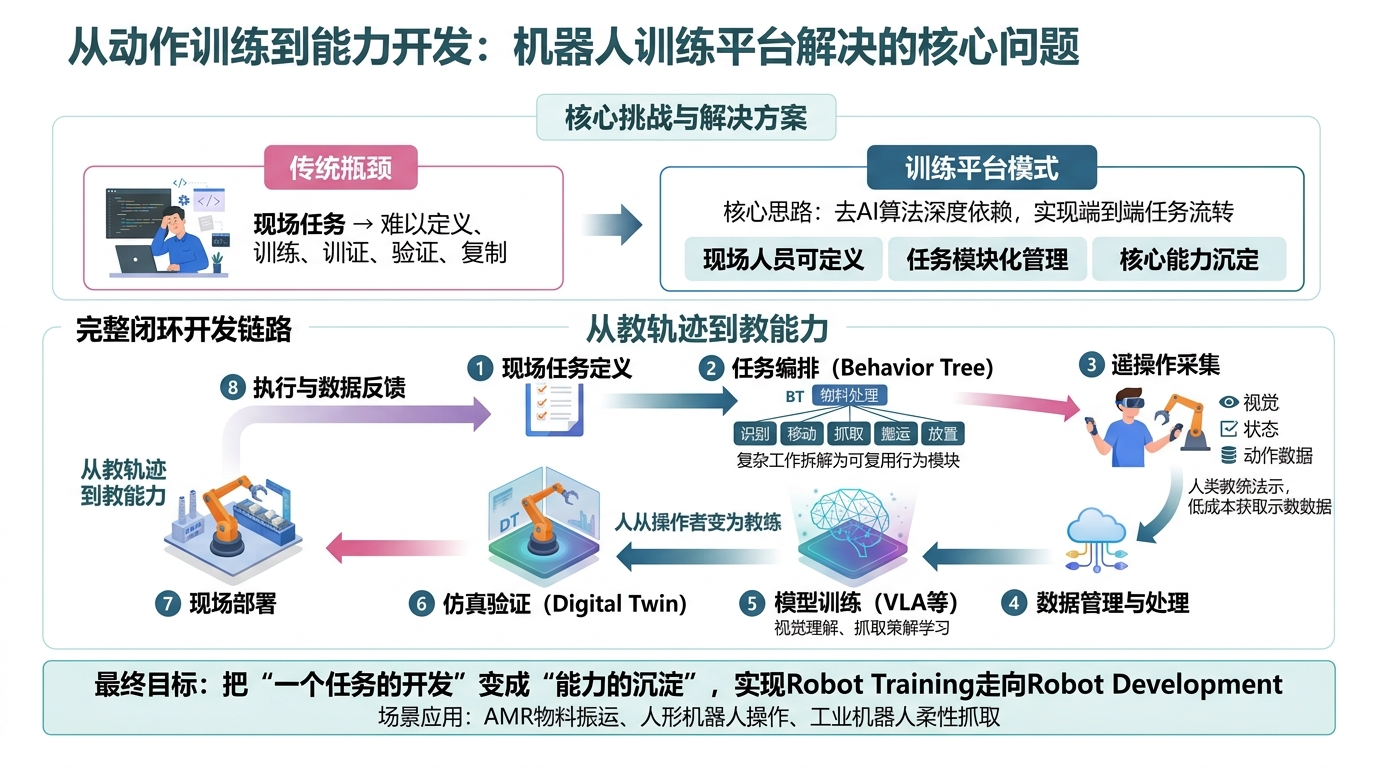
这条链路可以概括为:现场定义任务 → 任务编排 → 遥操作采集 → 数据管理与处理 → 模型训练 → 模型部署 → 机器人执行 → 数据反馈。
其中,任务本身不是一个简单的“动作录制”,而是通过Behavior Tree等方式进行任务编排,把一个复杂工作拆成可以管理和复用的行为模块。例如一个物料处理任务,可以被拆解成目标识别、移动、抓取、搬运、放置等多个环节;在训练阶段,再针对其中真正需要学习的部分进行数据采集和Policy训练。
这样的设计与传统机器人示教有一个明显区别:传统示教更多是在告诉机器人“这一条轨迹怎么走”,而训练开发平台希望沉淀的是“完成这一类任务需要什么能力”。这也是为什么遥操作在其中非常重要。对于一些人类容易完成、但很难通过规则精确描述的动作,例如复杂抓取、柔性物体处理、精细装配,直接让机器人从零开始探索成本很高。通过VR等方式进行遥操作,人可以直接完成任务,同时系统记录机器人的视觉、状态和动作数据,再将这些数据转化为训练数据。
于是,人不再只是“操作机器人完成生产”,而开始成为机器人学习过程中的数据提供者和能力教练。
在这一体系中,VLA等学习型策略可以承担部分需要泛化的任务,例如视觉理解、抓取和操作策略学习;而Behavior Tree、机器人控制和现场安全机制则负责把这些学习能力嵌入实际任务流程。对于AMR物料搬运、人形机器人操作以及工业机器人柔性抓取等不同场景,也可以在相同的数据、训练和部署框架下进行扩展。
更重要的是,这种平台化方式能够把“一个任务的开发”逐渐变成“能力的沉淀”。假设今天解决的是一个服务器线缆插接任务,那么真正有价值的不应该只是让一台机器人完成这一次插接,而应该进一步沉淀:如何定义任务、如何采集示范、如何构建数据集、如何训练策略、如何进行仿真验证、如何部署到现场、如何处理异常,以及这些能力如何迁移到下一个相似任务。
这也是工业机器人从Robot Training走向Robot Development的重要一步。
服务器里的线缆插接只是一个动作,但它恰好把工业机器人最核心的几个问题集中暴露了出来:柔性物体为什么难处理,视觉为什么无法解决最后几毫米,为什么精密插接需要力控,为什么仿真无法完全替代现实,以及为什么一个真正可用的机器人系统必须把AI、传统算法、传感器、控制器和数字孪生结合起来。
更重要的是,它让我们看到Physical AI真正走向制造业之后,竞争的重点可能正在发生变化。过去我们更关注机器人本体、自由度、负载、速度,以及机器人能够完成多少预设动作;而下一阶段,更值得关注的可能是任务开发效率、数据获取效率、训练效率、部署效率以及能力复制效率。
因此,未来衡量机器人能力的一个重要问题,是“如果明天工厂提出一个全新的任务,我们需要多少时间,才能让它学会、验证、部署,并稳定地投入生产?”如果这个答案能够从过去的“几个月、几名工程师、一个定制化项目”,逐渐变成标准化的数据采集、训练、仿真、部署和Skill复用,那么机器人真正走向规模化的基础才算建立起来。
一根线,最终测试的其实不是机器人的手,而是整个机器人开发体系能不能把一个新任务,从需求快速变成一种可复用、可部署、可复制的生产能力。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 1
 0
- 0


 已为社区贡献24条内容

所有评论(0)