【架构】-单体模式Monolith:不是大泥球,而是一个部署单元
机器人系统中,地图、任务、设备、告警都运行在一个应用里,这不就是大泥球吗?
不一定。这里混淆了部署方式和代码结构。
单体描述的是部署方式
单体模式(Monolith)指的是:系统的主要能力以一个可独立交付的部署单元为主,通常整体发布和运行。
它内部仍然可以划分模块:
机器人应用
├── 设备接入
├── 地图管理
├── 任务调度
├── 状态监控
└── 告警处理
这些模块可以共同部署,但各自拥有明确职责。任务模块不必知道设备协议细节,地图模块也不应随意修改机器人连接状态。
所以,“部署在一起”和“代码混在一起”是两回事。
单体为什么不等于大泥球?
判断一个系统时,需要分开看两个维度:部署单元有多少个,内部边界是否清晰。
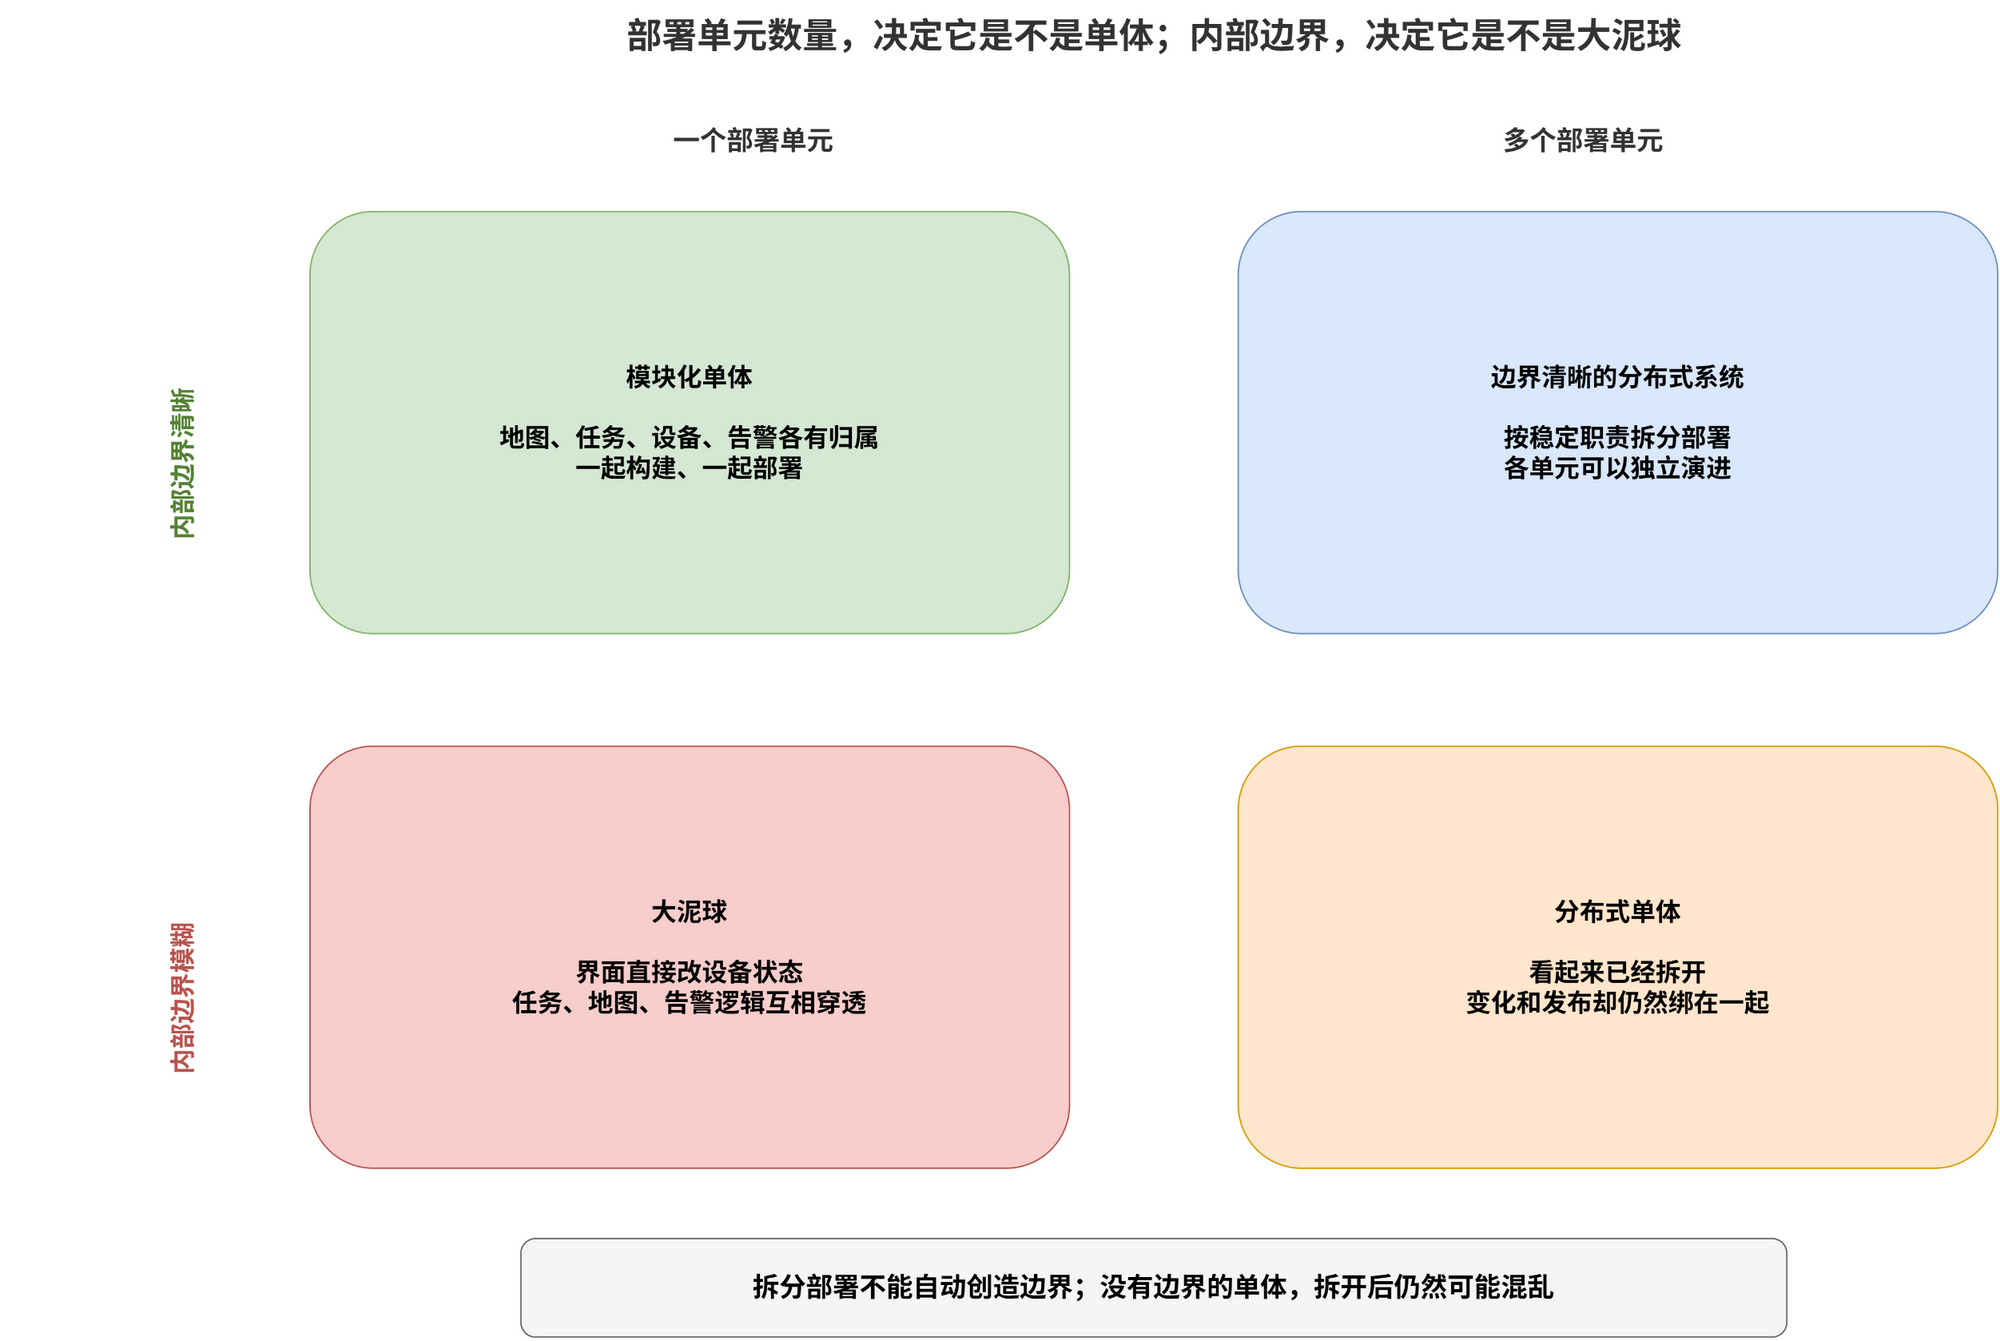
先看左上:它就是本文要保留的状态——部署简单,但模块边界清楚。再看右下:即使拆成多个进程,边界不清、发布仍然互相牵制,也未必得到更好的架构。
左上角是模块化单体:地图、任务、设备和告警各有归属,但仍然一起发布。
左下角才是通常所说的大泥球:界面直接操作设备,任务流程随意读取地图内部数据,告警逻辑散落在各个角落。它恰好是单体,但混乱来自边界消失,而不是部署单元只有一个。
右上角是边界清晰的分布式系统。各单元可以独立演进,但同时也要承担通信、部署和数据一致性成本。它不天然优于左上角,只是适合不同约束。
右下角是分布式单体:看起来已经拆开,变化和发布却仍然绑在一起。一次需求要同时修改多个单元,发布顺序相互依赖,数据也被随意共享。
图里真正的区别是:拆分部署可以改变运行边界,却不会自动创造职责边界。
为什么单体常常适合作为起点?
机器人系统早期,最难的通常不是部署,而是确定归属。
例如,机器人离线后的任务恢复应该由任务模块负责,还是由设备模块负责?地图版本由地图模块管理,还是由机器人档案管理?这些问题通常需要经过真实业务才能逐渐清晰。
在边界尚未稳定时保持单体,有几个直接好处:
- 模块之间可以进行本地调用,不必先设计远程协议;
- 调试和部署路径更短;
- 边界判断错误时,调整成本相对较低。
单体减少的是系统刚起步时不必要的分布式复杂度。
单体也有明确代价
单体的主要问题不是“不够先进”,而是多个模块共享同一个发布和运行边界。
- 修改一个模块,通常要重新测试和发布整个应用;
- 某个模块出现严重故障,可能影响整体运行;
- 模块难以独立扩容,团队发布节奏也会相互影响。
这些代价真实存在。但它们是否已经超过拆分后的通信、数据一致性、部署和故障处理成本,需要结合系统现状判断。
什么时候才值得拆?
代码量大、目录多,或者团队开始讨论微服务,都不是充分理由。
更可靠的拆分信号是:
- 某个模块需要独立扩容;
- 某类故障必须与其他能力隔离;
- 不同模块确实需要独立发布;
- 职责和数据归属已经稳定,拆分边界可以明确表达。
一个“必须拆”的案例
仓库机器人系统里,云端负责任务编排、地图管理和车队调度,车端负责避障、急停和电机控制。
这两部分不能长期共用一个部署单元:云端升级、网络中断,甚至任务模块崩溃,都不应该让车辆失去实时控制能力。此时需要把云端调度和车端控制拆成独立进程或独立设备,让车端在云端失联时仍能停车、避障并进入安全状态。
这不是为了让架构“看起来像微服务”,而是因为安全、实时性和故障隔离要求它们不能共享同一个故障边界。
这里的顺序很重要:先形成模块边界,再考虑部署边界。
如果地图、任务和设备之间仍然互相穿透,提前拆分只会把函数调用变成网络调用,把共享对象变成共享数据库,把一次修改变成多次协调。
怎么判断单体是否健康?
不用先数代码行数,可以直接问三个问题:
- 修改一种任务规则,需要同时改设备、地图和界面吗?
- 每份核心状态是否有明确的维护者?
- 核心规则能否脱离界面、数据库和通信方式独立验证?
如果一次变化大多能停在所属模块内,单体就在发挥它应有的价值。
最后
单体不是微服务之前的失败阶段,也不是大泥球的另一个名字。
判断单体是否健康,不要看它被部署成几份,要看一次变化最终会传播多远。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 0
 0
- 0


 已为社区贡献1条内容

所有评论(0)