【机器人导航】模拟差分驱动移动机器人利用多环PID控制实现自主航点导航【含Matlab源码 15980期】
💥💥💥💥💥💥💥💥💞💞💞💞💞💞💞💞💞Matlab武动乾坤博客之家💞💞💞💞💞💞💞💞💞💥💥💥💥💥💥💥💥
🚀🚀🚀🚀🚀🚀🚀🚀🚀🚀🚤🚤🚤🚤🚤🚤🚤🚤🚤🚤🚤🚤🚤🚤🚤🚤🚤🚤🚤🚤🚀🚀🚀🚀🚀🚀🚀🚀🚀🚀

🔊博主简介:985研究生,Matlab领域科研开发者;
🚅座右铭:行百里者,半于九十。
🏆代码获取方式:
CSDN Matlab武动乾坤—代码获取方式
更多Matlab路径规划仿真内容点击👇
①Matlab路径规划(进阶版)
⛳️关注CSDN Matlab武动乾坤,更多资源等你来!!
⛄一、模拟差分驱动移动机器人利用多环PID控制实现自主航点导航
项目:轮式自主巡检地面机器人仿真
核心:差分驱动机器人 + 三层 PID 控制器 + EKF 扩展卡尔曼滤波状态估计 + 航点跟踪,纯 MATLAB 实现,无需额外工具箱,所有子函数内嵌在脚本内,可直接运行;支持导出仿真数据 csv。
机器人类型:差分驱动移动机器人(左右轮独立 PWM 调速)。
整体工作原理
机器人沿着预设航点依次行驶;三层 PID分别控制位置、航向、电机速度;传感器(编码器 + GPS)带噪声;使用EKF 融合编码器与 GPS 观测,估计机器人真实位姿;控制器使用 EKF 估计值做反馈(不直接使用真值),模拟真实机器人。
仿真循环:读取 EKF 状态 → 航点判断 → PID 计算控制量 → 差分驱动轮速分配 → 机器人动力学模型更新真实状态 → 生成含噪声传感器数据 → EKF 状态预测与更新。
代码分段详解
-
仿真基础参数
-
机器人本体物理参数
电机模型为一阶惯性环节,模拟电机响应延迟。
- PID 控制器参数(齐格勒 - 尼科尔斯整定后微调)
三层独立 PID:
-
位置 PID:控制到航点的距离,输出期望线速度
- Kp_pos=2.4,Ki_pos=0.15,Kd_pos=0.80;积分限幅 Imax_pos=2.0
-
航向(Yaw)PID:控制机器人朝向,输出期望角速度
- Kp_yaw=3.1,Ki_yaw=0.08,Kd_yaw=1.20;积分限幅 Imax_yaw=3.0
-
速度 PID:接收位置 PID 输出的期望速度,输出电机 PWM 控制量
- Kp_vel=1.8,Ki_vel=0.22,Kd_vel=0.40;积分限幅 Imax_vel=5.0
积分限幅(Imax):防止积分饱和,机器人大幅度偏差时积分累积过大。
- 传感器噪声参数
编码器高频输出;GPS 低频、噪声大,EKF 负责融合两者。
- 航点 Waypoints 设置
航点构成矩形 + 折返路线;当机器人到航点距离小于wp_radius,判定到达,切换到下一个航点。
- 变量预分配 & EKF 初始化
状态向量含义:
-
x:全局 x 坐标 (m)
-
y:全局 y 坐标 (m)
-
yaw:航向角 (rad),机器人与 x 轴夹角
-
v:机器人质心线速度 (m/s)
-
omega:机器人角速度 (rad/s)
EKF 参数:
-
P_ekf:状态协方差矩阵,初始不确定性
-
Q_ekf:过程噪声协方差(机器人模型噪声)
-
R_gps:GPS 观测噪声协方差
-
R_enc:编码器 + 陀螺仪观测噪声协方差
rng(42):固定随机种子,保证每次仿真噪声序列一致,结果可复现。
- 主仿真循环
7.2 航点逻辑
计算当前 EKF 估计位置到目标航点距离;判断是否抵达航点,切换下一个航点。
航向参考 yaw_ref = atan2(yr - yh, xr - xh):指向目标航点的角度。
期望速度 v_ref = min(dist_wp * 0.8, max_speed):距离越远速度越大,上限最大速度。
7.3 位置 PID
误差 = 当前到航点距离;PID 输出期望前进速度u_pos。
7.4 航向 PID
误差 = 目标航向 - 当前估计航向;atan2(sin(e_yaw),cos(e_yaw))把角度误差限幅在 [-π,π],解决角度跳变问题;输出期望角速度u_yaw。
7.5 速度 PID
误差 = 位置 PID 输出期望速度 − EKF 估计实际速度;输出控制量u_vel,范围 [-1,1] 对应 PWM 百分比。
7.6 差分驱动轮速分配
7.7 机器人真实动力学模型(Plant)
一阶惯性电机模型更新真实线速度、角速度;再用差分驱动运动学更新真实 x,y,yaw。
这部分是机器人 “真实世界”,控制器看不到真值,只能看到带噪声传感器。
7.8 模拟传感器
7.9 EKF 状态更新函数 ekf_step
- KPI 指标计算(性能评估)
-
位置 RMSE:EKF 估计位置与真实位置均方根误差(cm)
-
航向 RMSE:航向估计误差(角度)
-
最大位置误差
-
成功到达航点数量
-
数据导出
-
绘图函数 plot_all_results
生成 3 张图:
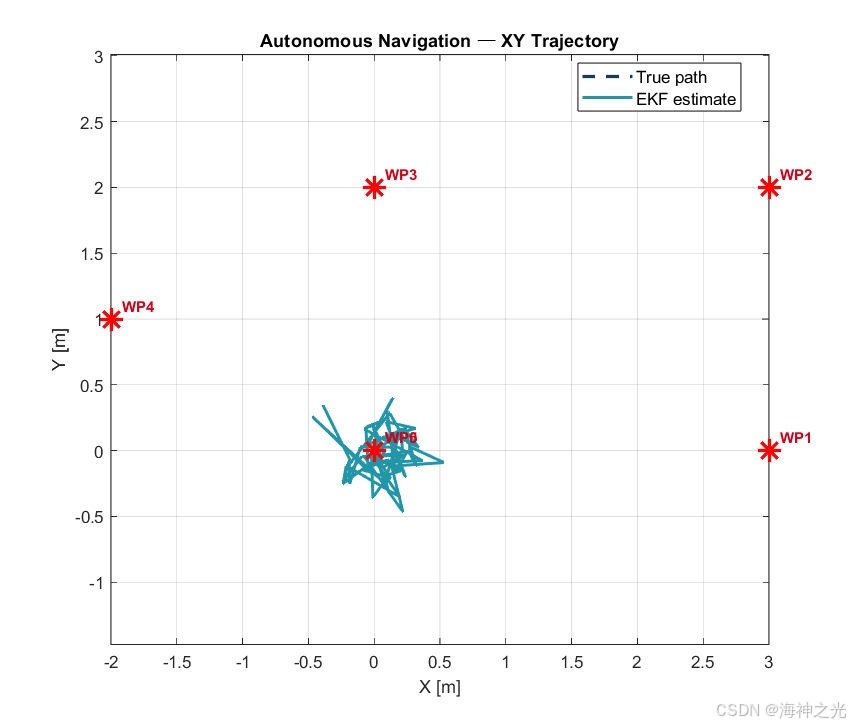
XY 轨迹图:机器人真实轨迹、EKF 估计轨迹、航点标记;
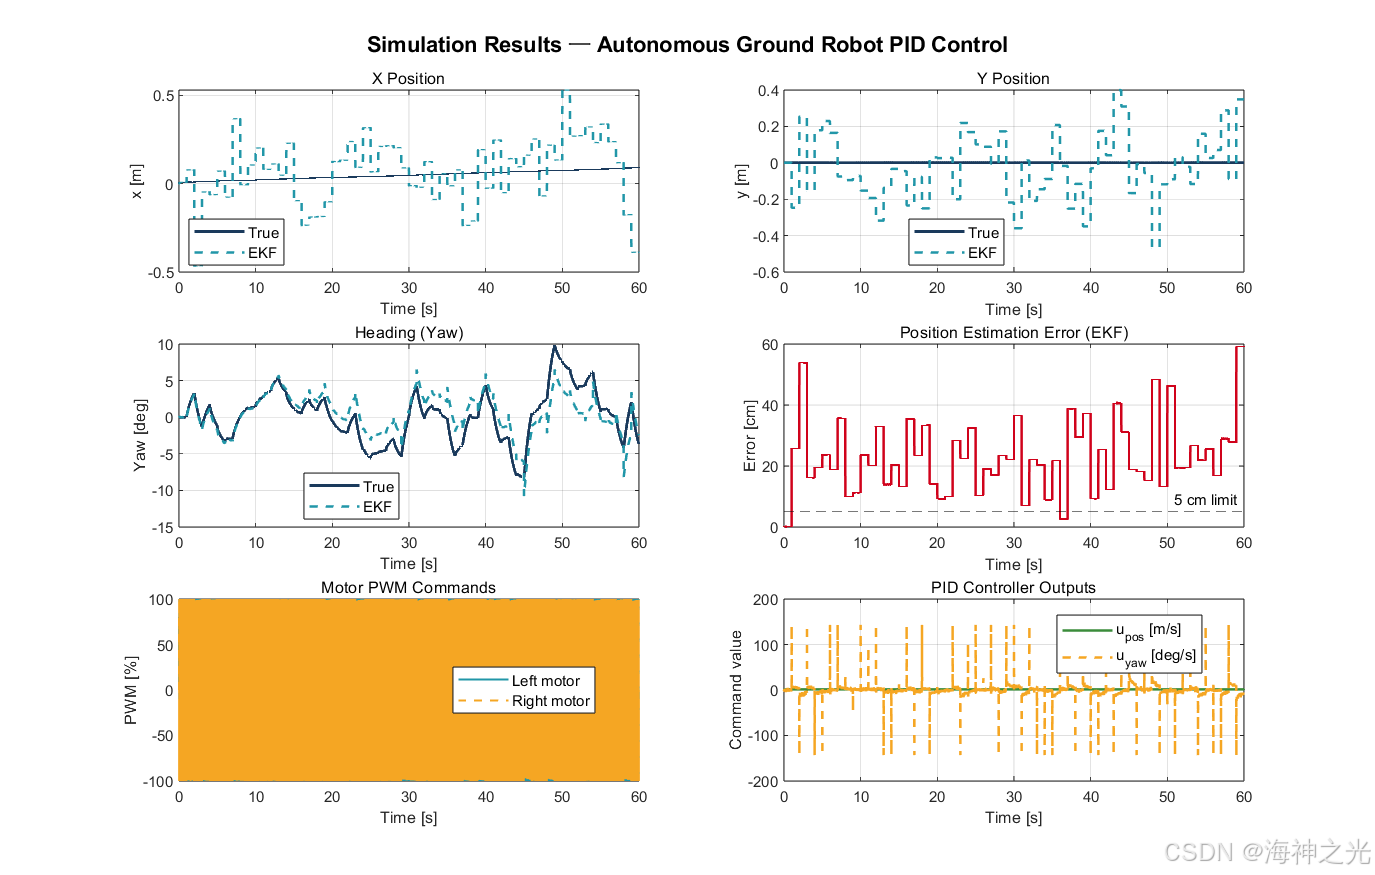
状态时序图:x/y 位置、航向、估计位置误差、左右轮 PWM、PID 输出随时间变化;
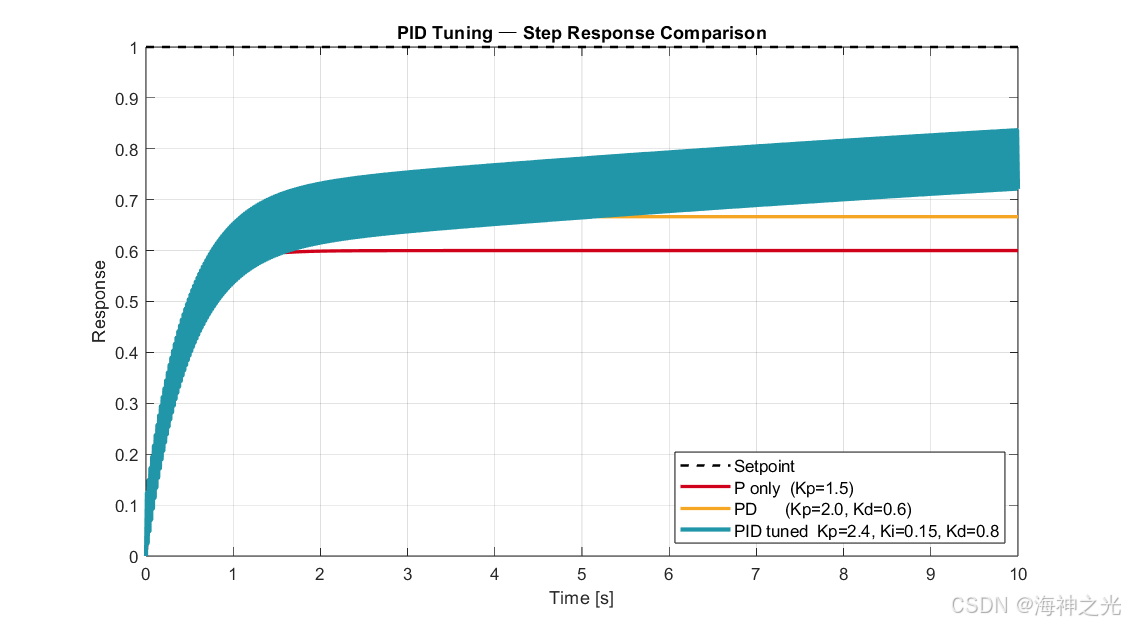
PID 阶跃响应对比:对比 P、PD、PID 三种控制器阶跃响应,直观展示微分 D 抑制超调、积分 I 消除稳态误差。
⛄二、部分源代码
⛄三、运行结果
⛄四、matlab版本及参考文献
1 matlab版本
2014a
2 参考文献
[1]王军晓;王琨琨;陈豪驰.基于碰撞概率与速度障碍的深度强化学习安全导航研究[J].计算机测量与控制.2025
3 备注
简介此部分摘自互联网,仅供参考,若侵权,联系删除
🍅 仿真咨询
1 各类智能优化算法改进及应用
生产调度、经济调度、装配线调度、充电优化、车间调度、发车优化、水库调度、三维装箱、物流选址、货位优化、公交排班优化、充电桩布局优化、车间布局优化、集装箱船配载优化、水泵组合优化、解医疗资源分配优化、设施布局优化、可视域基站和无人机选址优化
2 机器学习和深度学习方面
卷积神经网络(CNN)、LSTM、支持向量机(SVM)、最小二乘支持向量机(LSSVM)、极限学习机(ELM)、核极限学习机(KELM)、BP、RBF、宽度学习、DBN、RF、RBF、DELM、XGBOOST、TCN实现风电预测、光伏预测、电池寿命预测、辐射源识别、交通流预测、负荷预测、股价预测、PM2.5浓度预测、电池健康状态预测、水体光学参数反演、NLOS信号识别、地铁停车精准预测、变压器故障诊断
3 图像处理方面
图像识别、图像分割、图像检测、图像隐藏、图像配准、图像拼接、图像融合、图像增强、图像压缩感知
4 路径规划方面
旅行商问题(TSP)、车辆路径问题(VRP、MVRP、CVRP、VRPTW等)、无人机三维路径规划、无人机协同、无人机编队、机器人路径规划、栅格地图路径规划、多式联运运输问题、车辆协同无人机路径规划、天线线性阵列分布优化、车间布局优化
5 无人机应用方面
无人机路径规划、无人机控制、无人机编队、无人机协同、无人机任务分配
6 无线传感器定位及布局方面
传感器部署优化、通信协议优化、路由优化、目标定位优化、Dv-Hop定位优化、Leach协议优化、WSN覆盖优化、组播优化、RSSI定位优化
7 信号处理方面
信号识别、信号加密、信号去噪、信号增强、雷达信号处理、信号水印嵌入提取、肌电信号、脑电信号、信号配时优化
8 电力系统方面
微电网优化、无功优化、配电网重构、储能配置
9 元胞自动机方面
交通流 人群疏散 病毒扩散 晶体生长
10 雷达方面
卡尔曼滤波跟踪、航迹关联、航迹融合

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 2
 0
- 0


 已为社区贡献94条内容

所有评论(0)