《ROS 机器人程序设计》课程习题资料-2026-lyrical
·
版本日期:
2026年9月
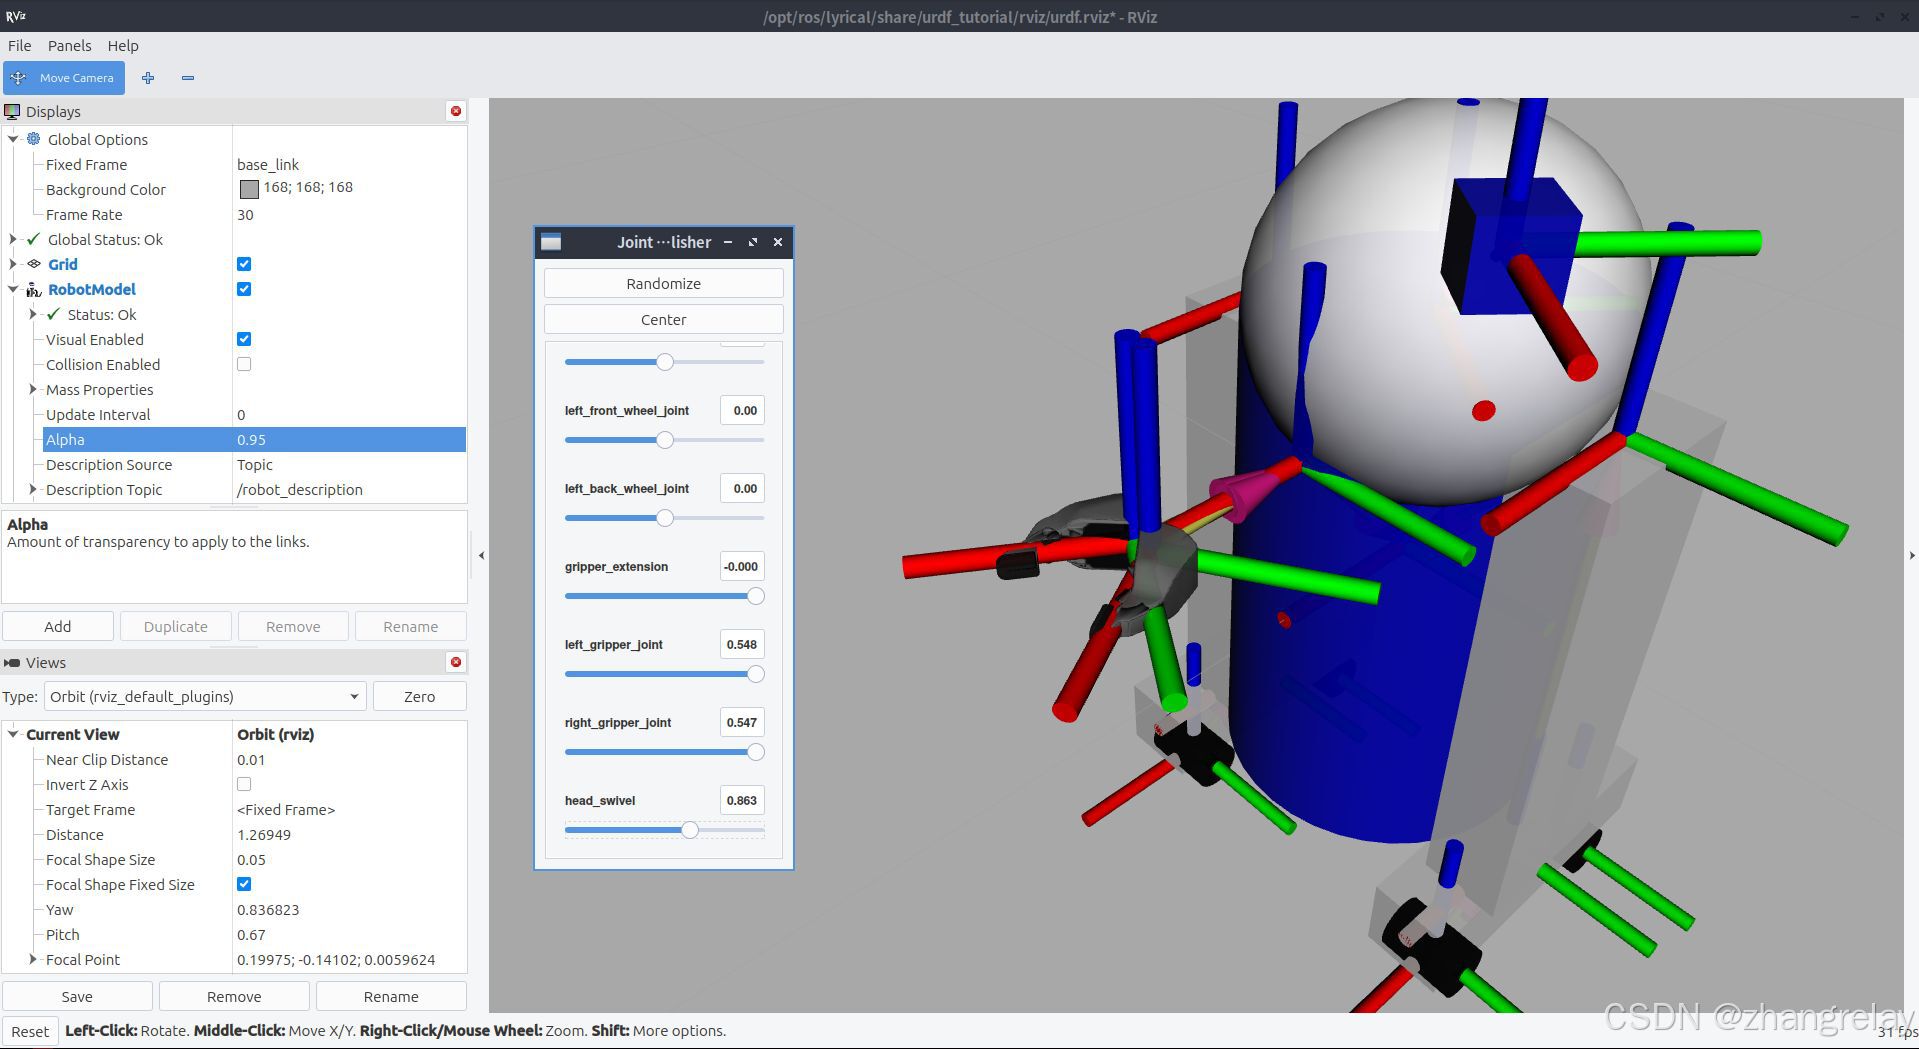
模型官方案例:
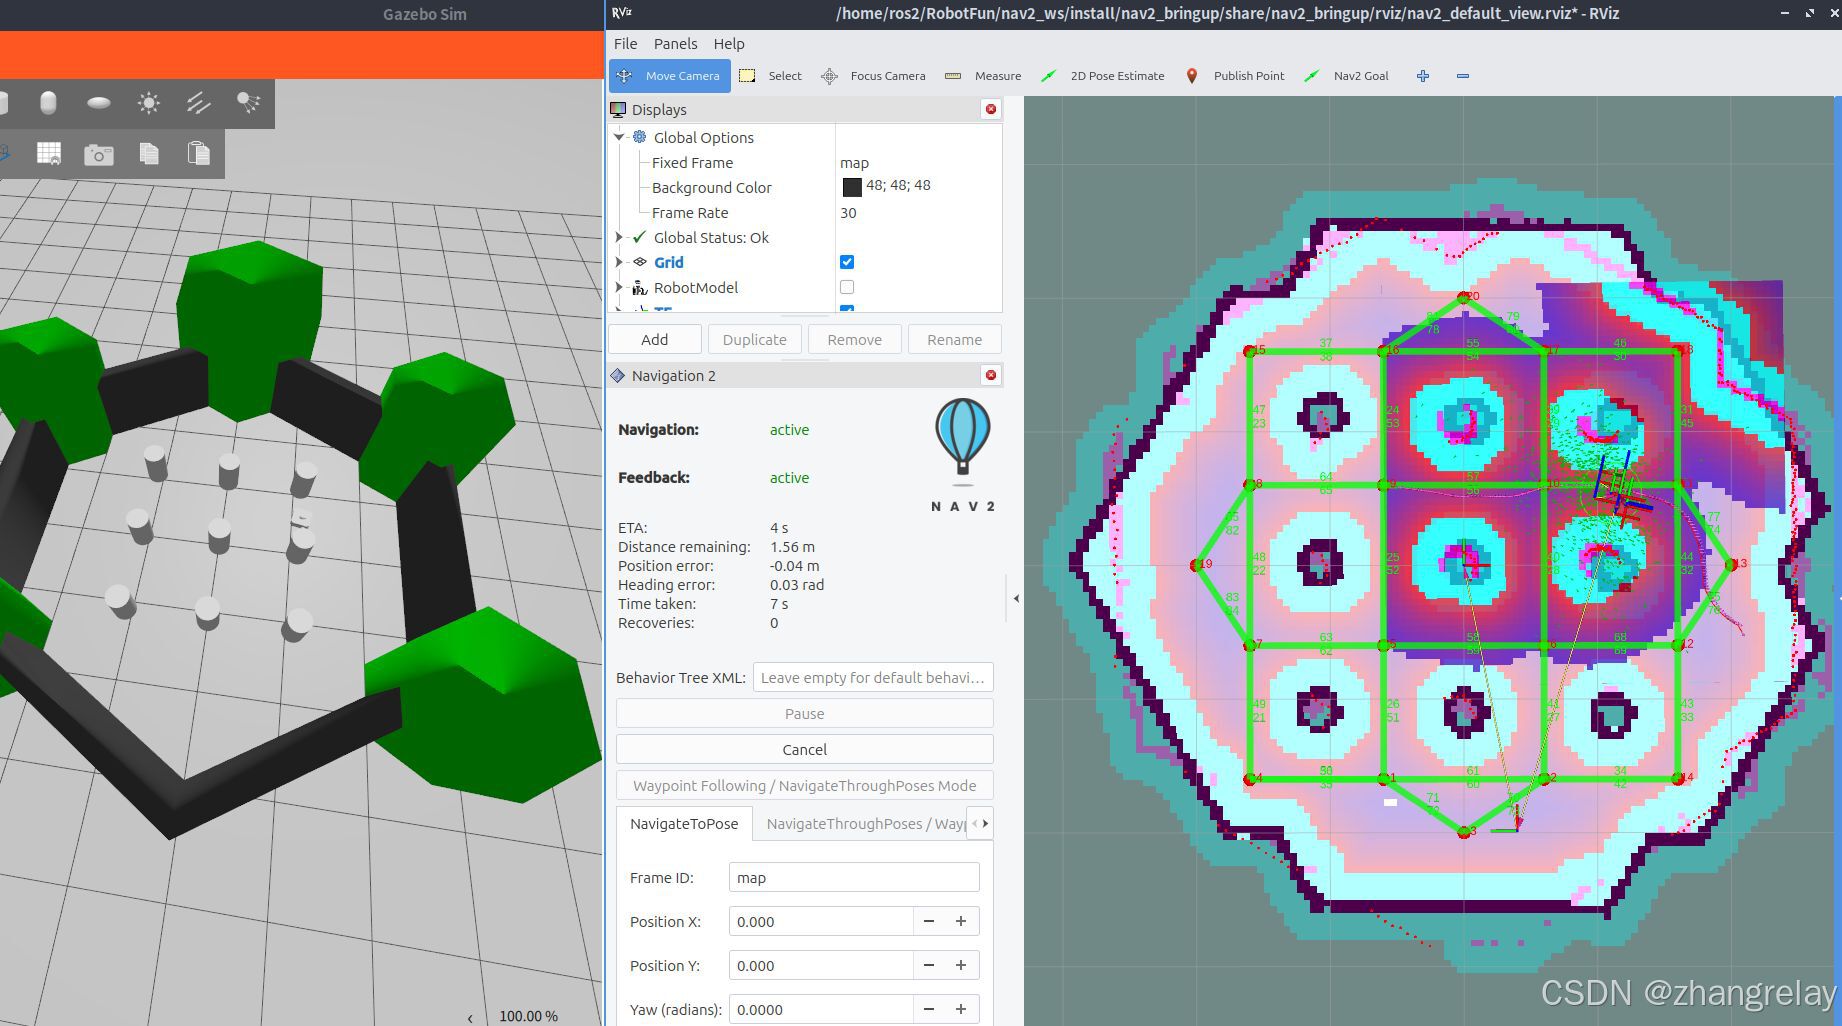
导航官方案例:
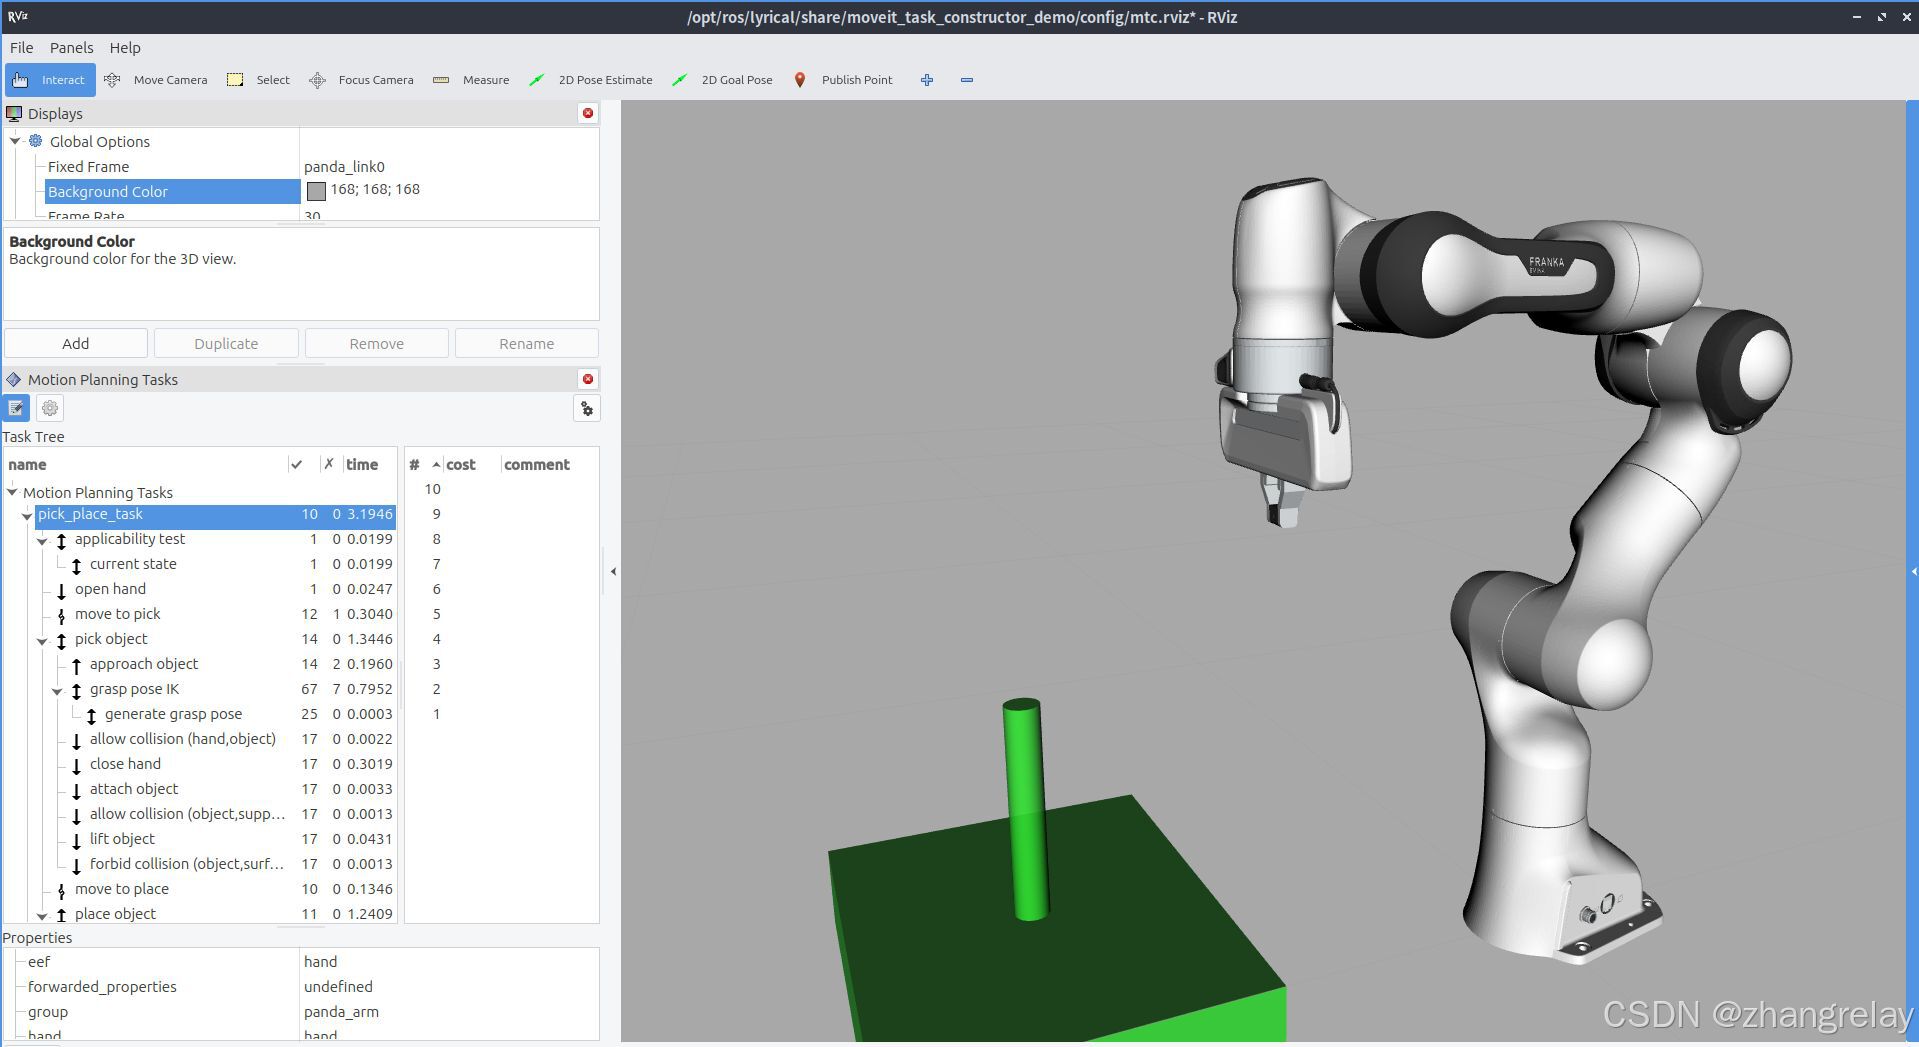
工业机械臂抓取官方案例:
一、单项选择题(共 50 题)
- ROS2‑Lyrical 版本新增 Topic Statistics 话题统计工具主要解决具身机器人开发中的哪类痛点() A. URDF 模型自动生成 B. 话题延迟、周期抖动、丢包量化分析 C. 自动调优代价地图 D. DDS 底层协议替换
- rclcpp::CallbackGroupType::Reentrant 可重入回调组,核心特性是() A. 组内回调禁止并发 B. 组内回调允许多线程并发执行 C. 仅用于参数变更回调 D. 专门用于 Action 反馈回调
- 具身四足机器人上位机 ROS2 节点之间实现去中心化自动节点发现依靠() A. ROS‑Master 中心节点 B. DDS 动态发现机制 C. 静态 hosts 配置 D. ros1_bridge 桥接
- ROS2 Lyrical 新增 PriorityExecutor 优先级执行器的设计目标是() A. 自动降低 CPU 占用 B. 支持给回调设置优先级,安全类回调优先调度 C. 实现零拷贝传输 D. 自动生成行为树
- intra‑process 通信 use_intra_process_comm 开启后主要作用() A. 跨主机加速 DDS 传输 B. 同一进程内不同节点消息规避 DDS 序列化拷贝 C. 自动开启 bag 录制 D. 修改 QoS 可靠性
- LifecycleNode 生命周期节点中,打开机器人硬件通信、建立与实体机器人驱动连接,推荐在哪一个状态回调执行() A. on_configure B. on_activate C. on_cleanup D. on_shutdown
- ros2‑control 框架中 HardwareInterface 硬件接口层核心作用() A. 直接生成运动轨迹 B. 抽象硬件读写接口,隔离仿真与真实机器人硬件差异 C. 代价地图更新 D. SLAM 建图运算
- Nav2 中 Goal‑Checker 目标检查器组件主要负责() A. 生成全局路径 B. 判断机器人是否到达导航目标、判定导航任务终止条件 C. 输出速度指令 D. 更新代价地图障碍物层
- Nav2 行为树 BT 框架,具身机器人导航任务中 “目标不可达时回退再重试” 业务逻辑由哪类单元实现() A. BT 行为树自定义或者内置节点 B. 代价地图插件 C. TF2 广播器 D. QoS 策略
- QoS 中 TRANSIENT_LOCAL 持久策略最适合具身机器人哪个话题场景() A. IMU 高频数据流 B. /map 静态地图,新订阅节点能够接收已经发布过的地图消息 C. 足部力矩高频反馈 D. 实时速度控制指令
- rclcpp::GenericSubscription 泛型订阅适用场景() A. 编译期确定消息类型 B. 运行时订阅预先未知消息类型的话题,适配具身智能动态插件系统 C. 服务同步调用 D. Action 任务反馈接收
- rosbag2 在 Lyrical 增强分片、压缩、过滤插件,对于具身机器人海量多传感器数据最直接价值() A. 提升话题发布速率 B. 限制磁盘占用,避免录制过程磁盘溢出 C. 替代 DDS 通信 D. 提升定位精度
- tf2_ros::Buffer::lookup_transform 传入 tf2::TimePointZero 代表() A. 获取缓存中最新可用的坐标变换 B. 获取时间戳为 0 的固定变换 C. 直接抛出异常 D. 使用 Unix 系统时间
- ROS2 Action 相较于 Service 最大区别是() A. 请求‑应答一次性交互 B. 支持任务执行过程持续反馈中间进度,同时支持任务中途取消,适合具身智能长时任务 C. 只能传输小数据 D. 必须阻塞调用线程
- Component 组件节点编译输出产物描述正确的是() A. 只能生成独立可执行程序 B. 可编译为动态共享库,由组件容器进程动态加载运行,也可编译为独立可执行程序 C. yaml 参数文件 D. rosbag 数据包
- ros2 launch Lyrical 版本新增事件驱动能力,不能实现下面哪一项() A. 节点运行时条件启停 B. 根据话题消息事件触发启动新组件 C. 直接编译 URDF 模型 D. 根据退出码执行分支逻辑
- 在仿真时钟模式下,rclcpp::Rate 休眠计时依据来自() A. 硬件墙上时间 wall time B. /clock 仿真时钟话题时间 C. DDS 报文时间戳 D. bag 文件存储时间
- MoveIt2 中 PlanningScene 规划场景主要管理() A. 仅机器人关节参数 B. 机器人本体状态、环境障碍物集合、碰撞检测状态,服务于移动‑操作复合机器人 C. TF 坐标变换树 D. 导航代价地图
- MoveIt2 运动学 IK 插件主要完成() A. 地图构建 B. 机械臂或者四足躯干逆运动学求解 C. 速度指令输出 D. TF 广播
- Nav2 的 Speed‑Limited‑Planner (Lyrical 新增) 主要作用() A. 修改地图分辨率 B. 依据机器人动力学约束对规划轨迹做速度钳位 C. 替代 AMCL 定位 D. 更新膨胀层代价
- rclcpp_action::ServerGoalHandle 对象不能完成哪项操作() A. 发布任务反馈 B. 设置任务成功或者失败结果 C. 请求取消当前目标 D. 修改其他 Action 服务端的任务句柄
- URDF/Xacro 中 transmission 传动标签作用() A. 设置连杆外观颜色 B. 描述关节与硬件执行器之间传动映射,ros2‑control 框架依赖该模型描述 C. 设置碰撞几何体 D. 发布静态 TF
- ament_cmake_ros 工具的定位是() A. 专门编译 Python 功能包 B. CMake 层提供 ROS2 C++ 包编译、资源注册、安装支持 C. DDS 网络配置 D. bag 录制工具
- AsyncParametersClient 异步参数客户端优势是() A. 修改参数一定阻塞主线程 B. 读写远端节点参数不阻塞业务主线程,适合具身机器人实时控制回路 C. 直接修改 DDS 配置 D. 自动生成 yaml 文件
- rqt_console 工具主要用于() A. 查看节点话题图 B. 过滤、查看 ROS2 分级日志输出,调试多节点复杂机器人系统 C. rviz 三维可视化 D. 录制 bag 包
- ros2‑control 中 Controller‑Manager 控制器管理器核心职责() A. SLAM 地图构建 B. 加载、切换、启停各类轨迹控制器,管理硬件资源 C. 行为树调度 D. DDS 节点发现
- QoS 策略 RELIABLE 可靠传输优先用于下面哪个安全相关场景() A. 高频激光点云 B. 机器人急停指令下发 C. IMU 高频采样 D. 足部力矩高频数据流
- Nav2 代价地图 VoxelLayer 体素层主要用于() A. 二维平面障碍物 B. 存储三维障碍物信息,适配四足、人形机器人三维避障 C. 静态地图加载 D. 膨胀代价计算
- MoveIt2 中的 MoveGroup 接口,它属于() A. 底层硬件驱动 B. 高层统一 API,封装运动规划、碰撞检测、轨迹执行,面向移动‑操作型机器人 C. 导航控制器 D. TF 广播器
- 具身智能移动‑操作机器人,躯干姿态调整加机械臂抓取协同,MoveIt2 通过什么概念实现多关节链统一规划() A. MoveIt Group 规划组 B. 代价地图层 C. BT 行为树 D. QoS 配置
- ROS2 Lyrical 对 rosbag2 的增强,--clock 回放参数作用() A. 修改 bag 存储格式 B. 将 bag 内部记录的时间发布为 ROS 仿真时钟,供整个仿真系统使用 C. 压缩 bag D. 过滤话题
- ParameterEventHandler 参数事件处理器的用途() A. 一次性读取参数 B. 监听本节点运行时参数动态变更事件,实现在线调参逻辑 C. 直接跨机器写 yaml D. 设置 DDS 参数
- 下列哪一项属于 ROS2 Lyrical 针对机器人实时性做的改进() A. PriorityExecutor 优先级执行器 B. 内置 SLAM 算法 C. 内置大模型推理 D. 内置人形步态生成
- Nav2 行为树中 Fallback 回退节点作用是() A. 顺序执行全部子节点 B. 依次尝试子节点,任意一个子节点成功则整体返回成功;全部失败才返回失败,用于导航备选策略调度 C. 并行同时执行子节点 D. 专门做逆运动学求解
- 当机器人多回调并发读写同一成员变量,不加锁直接访问,最直接风险() A. DDS 丢包 B. 数据竞争、状态错乱、偶现逻辑异常 C. bag 无法录制 D. TF 广播失败
- 下面哪一个不属于 ros2‑control 官方标准控制器类型() A. JointTrajectoryController B. ForwardVelocityController C. CostmapController D. GripperActionController
- 在节点启动命令中 --param xxx.yaml 参数作用() A. 修改 DDS 网络地址 B. 加载 yaml 配置文件作为节点运行参数,支持多套场景配置切换 C. 修改节点可执行文件名 D. 修改话题名称
- TF2 Buffer 设置缓存时长,对于高速运动机器人,缓存时间设置过大直接后果() A. CPU 内存占用上升,保存大量过期坐标变换 B. TF 消息丢包 C. DDS 断开 D. 无法查找变换
- Nav2 中 Smoother 轨迹平滑器插件的作用() A. 更新静态地图 B. 对全局路径做平滑处理,输出更符合机器人动力学约束的路径 C. 定位粒子滤波 D. 障碍物检测
- MoveIt2 碰撞检测环境中,不能完成下面哪一项() A. 动态添加仿真环境障碍物 B. 移除临时障碍物 C. 直接输出四足步态力矩指令 D. 对规划路径做碰撞校验
- 具身智能机器人,大模型输出任务指令,ROS2 侧接收任务后执行长时导航‑抓取任务,最适合采用哪一种通信抽象() A. 单纯 Topic 话题 B. Action 行为通信 C. 同步 Service D. 参数读写
- ROS2 Component 组件化架构给具身智能系统带来的主要工程价值() A. 支持运行时动态加载卸载功能模块,便于模块化实现大模型‑机器人集成 B. 自动生成 URDF C. 自动调 QoS D. 替代 DDS
- LifecycleNode 的 on_cleanup 回调主要负责() A. 打开硬件端口 B. 释放硬件资源,复位软件状态 C. 启动业务回调 D. 接收话题消息
- 下面哪个属于 Nav2 定位模块组件() A. AMCL 定位节点 B. Controller 插件 C. Smoother D. GoalChecker
- QoS BEST_EFFORT 尽力而为策略适合() A. 急停指令 B. IMU、激光高频传感器数据流,允许少量丢包 C. 参数修改 D. 服务调用
- Xacro 宏工具在机器人模型中的主要价值() A. 直接生成控制器代码 B. 通过宏复用模型片段,简化多肢体机器人重复连杆关节描述,减少 URDF 冗余 C. 生成 TF 树 D. 生成代价地图
- ros2‑control 的仿真硬件接口 MockHardware 作用() A. 真实机器人驱动 B. 可脱离物理仿真器模拟硬件,控制器业务代码可以直接迁移到实体机器人 C. 生成 SLAM 地图 D. 行为树解析
- Nav2 中 Map‑Server 地图服务器主要负责() A. 实时生成局部路径 B. 加载并发布静态栅格地图,为导航栈提供地图数据源 C. 输出速度指令 D. 目标点检查
- 具身智能机器人系统中,大模型推理节点与机器人控制节点之间,建议做进程分离,主要原因() A. 大模型推理 CPU 占用高,隔离避免抢占机器人实时控制调度 B. DDS 不支持同一进程运行大模型 C. bag 不能录制大模型话题 D. TF 不能跨进程
- ROS2 Lyrical 中安全性相关改进,下面描述正确() A. 支持 DDS 安全加密、执行器优先级调度,面向机器人安全控制场景 B. 内置步态算法 C. 内置 LLM 推理 D. 自动生成 MoveIt 配置
二、判断题(共 50 题;正确√,错误 ×)
- ROS2‑Lyrical 的 PriorityExecutor 可以为不同回调分配调度优先级,利于机器人安全相关回调优先运行。()
- intra‑process 进程内零拷贝通信仅在同一进程内部生效,不能跨操作系统进程完成消息传递。()
- LifecycleNode 生命周期节点 on_activate 回调适合打开硬件通信接口,使节点进入可执行业务的激活状态。()
- Component 组件节点既可以编译为动态库由组件容器加载,也可以编译为独立可执行程序运行。()
- Nav2 的 Behavior Tree 行为树配置文件,默认仅在节点启动时加载,原生不支持运行时热替换 BT xml 文件。()
- ros2‑control 可以做到仿真硬件接口与实体硬件接口无缝切换,控制器业务代码无需改动即可在仿真、实体机器人之间切换。()
- MoveIt2 的 PlanningScene 规划场景,既可以在代码内部修改,也可以通过 ROS 服务、话题接口动态增删环境障碍物。()
- Action 服务端 GoalHandle 收到新目标任务后,需要校验任务状态,不可以无条件直接执行业务逻辑。()
- QoS 的 TRANSIENT_LOCAL 策略,新订阅者可以接收到该话题在订阅建立之前已经发布的消息。()
- 在仿真时钟模式下 rclcpp::Rate 休眠跟随 /clock 仿真时间,不再依赖系统墙上时间。()
- Nav2 的 VoxelLayer 体素代价地图层可以存储三维障碍物信息,适合四足、人形机器人三维避障。()
- AsyncParametersClient 异步参数客户端读写远端节点参数,不会阻塞调用线程主线程。()
- TF2 的 Buffer 缓存时间设置越大,内存占用越高,可查询的历史坐标变换时间窗口越长。()
- Service 服务通信是请求‑应答同步交互,不适合机器人长时间连续执行的导航抓取任务。()
- rosbag2 Lyrical 支持录制时话题过滤、分片存储、多种压缩后端插件。()
- MoveIt 规划组 Group 可以将躯干加机械臂多套连杆链纳入同一个规划组,完成协同运动规划。()
- Nav2 的 Smoother 轨迹平滑插件可以对全局路径做平滑,适配机器人动力学约束。()
- rqt_console 可以分级过滤 ROS2 日志,对多节点复杂机器人系统调试非常有用。()
- ros2‑control 的 Controller‑Manager 负责加载、启停、切换各个控制器。()
- Xacro 宏可以简化多肢体机器人腿部重复连杆关节描述,减少 URDF 文件冗余。()
- Nav2 Goal‑Checker 支持插件扩展,除位置容差判断外,可通过自定义插件实现碰撞检测、速度阈值等终止条件。()
- Reentrant 可重入回调组,在多线程执行器下,组内多个回调可以并发执行。()
- 多线程执行器下,如果 Timer 回调和订阅回调不加锁读写同一个成员变量,会产生数据竞争风险。()
- ros2 launch Lyrical 支持事件驱动,可以基于消息、节点退出事件动态启停组件节点。()
- Topic Statistics 话题统计工具可以输出话题周期、延迟、丢包统计,用于定位机器人通信抖动问题。()
- Nav2 行为树中的 Sequence 顺序节点,子节点依次顺序执行,任意子节点失败整体返回失败。()
- MoveIt2 运动学插件同时支持正运动学、逆运动学求解。()
- LifecycleNode on_configure 回调适合读取 yaml 配置、分配软件资源;硬件端口打开逻辑一般建议放在 on_activate 回调。()
- QoS BEST_EFFORT 尽力而为策略不保证消息送达,不适合急停指令这类安全控制指令传输。()
- rosbag2 回放使用 --clock 参数,可以把 bag 时间作为整个 ROS 系统仿真时钟源。()
- GenericSubscription 泛型订阅,支持运行时订阅未知消息类型,适合插件化具身智能系统。()
- Nav2 Map‑Server 除读取静态地图文件之外,也支持通过服务接口动态更新地图内容。()
- URDF transmission 标签是 ros2‑control 框架实现关节控制的重要模型描述。()
- MoveIt2 的 CollisionEnvironment 可以对规划出来的运动轨迹做碰撞检测校验。()
- PriorityExecutor 是 ROS2 Lyrical 版本引入的执行器类型。()
- 具身智能系统中,不建议将大模型推理节点和机器人实时控制节点放在同一个进程,推理负载会干扰控制逻辑实时调度。()
- Component 组件动态加载卸载,适合机器人系统按需加载感知、大模型推理、规划模块。()
- tf2_ros::Buffer::lookup_transform 传入 TimePointZero 获取的是缓存里最新的可用变换。()
- ros2‑control 中的 JointTrajectoryController 用于执行关节轨迹,常用于机械臂、四足躯干轨迹跟踪。()
- Nav2 Speed‑Limited‑Planner 可以根据动力学约束钳位路径速度,防止输出超出机器人能力的速度。()
- Lifecycle 节点 Finalized 状态,代表节点已经完全销毁,不能再次激活运行。()
- ros1_bridge 可以双向桥接 ROS1 与 ROS2 话题、服务、Action;自定义消息需要两端完成接口编译才可以完成桥接。()
- Nav2 代价地图 InflationLayer 膨胀层,用来给障碍物向外扩展安全距离,防止机器人紧贴障碍物。()
- Action 通信支持任务中途取消,适合人机交互场景,用户可以随时终止抓取、巡检任务。()
- 开启 intra‑process 通信之后,同一进程内节点之间消息不再走 DDS 网络序列化拷贝。()
- ParameterEventHandler 仅能够监听本节点的参数变更事件,无法直接监听其他远端节点的参数事件。()
- ros2‑control 的 MockHardware 仿真硬件接口,不需要依赖 Gazebo 物理仿真器即可运行。()
- Nav2 控制器插件负责接收全局路径,输出速度指令给移动机器人底盘。()
- MoveIt2 借助虚拟关节机制,可以完成移动底座与机械臂的协同运动规划。()
- ROS2 Lyrical 对 DDS 层、执行器、bag、launch 系统均做面向机器人具身应用的增强优化。()
三、多项选择题(共 50 题;错选漏选均不得分)
- ROS2 Lyrical 版本针对机器人实时与工程化的新增特性包含() A. PriorityExecutor 优先级执行器 B. Topic‑Statistics 话题统计 C. rosbag2 增强分片压缩 D. 内置 LLM 大模型推理内核
- ros2‑control 框架核心组成模块包括() A. HardwareInterface 硬件抽象层 B. ControllerManager 控制器管理器 C. 各类控制器插件 D. TF2 坐标广播器
- Nav2 导航栈中属于可插拔插件体系的组件有() A. GlobalPlanner 全局规划器插件 B. Controller 控制器插件 C. Smoother 轨迹平滑插件 D. GoalChecker 目标检查器插件
- MoveIt2 适合下面哪些机器人任务场景() A. 机械臂物体抓取 B. 四足机器人躯干姿态调整 C. 移动底座加机械臂协同移动操作 D. 直接输出四足足部底层力矩步态指令
- ROS2 中官方定义的 Executor 执行器类型包括() A. SingleThreadedExecutor B. MultiThreadedExecutor C. PriorityExecutor (Lyrical) D. GazeboPhysicsExecutor
- Nav2 代价地图常见插件层,适配四足、人形机器人场景() A. StaticLayer 静态地图层 B. ObstacleLayer 障碍物层 C. InflationLayer 膨胀层 D. VoxelLayer 体素三维障碍物层
- 下面哪些手段可以缓解 ROS2 多线程回调读写共享变量带来的数据竞争() A. std::mutex 互斥锁保护共享状态 B. 使用 MutuallyExclusive 互斥回调组 C. 全部业务放到单线程执行器 D. 多线程不加锁直接访问全局变量
- ROS2 Action 通信的能力特点() A. 支持任务执行过程持续反馈 B. 支持任务中途取消 C. 适合长时巡检、抓取等机器人任务 D. 请求‑应答一次性交互,执行完毕直接结束
- rosbag2 Lyrical 支持的能力() A. 录制话题过滤 B. 多种存储后端插件 C. 回放发布仿真时钟 D. 直接修改原始 bag 内部消息业务数据
- TF2 坐标变换系统可以完成下面哪些工作() A. 维护机器人 base、lidar、foot、end‑effector 坐标系变换 B. 缓存历史一段时间坐标变换 C. 广播动态、静态坐标变换 D. 直接完成机械臂逆运动学求解
- LifecycleNode 生命周期节点标准状态包含() A. Unconfigured B. Inactive C. Active D. RunningUserApp
- Nav2 行为树 BT 内置控制节点类型() A. Sequence 顺序节点 B. Fallback 回退选择节点 C. Parallel 并行节点 D. InverseKinematics 逆解节点
- AsyncParametersClient 异步参数客户端可以完成操作() A. 异步读取远端节点参数 B. 异步设置远端节点参数 C. 监听远端参数变更事件 D. 修改 DDS 底层网络协议
- ros2‑control 常用控制器类型有() A. JointTrajectoryController 关节轨迹控制器 B. GripperActionController 夹爪控制器 C. ForwardVelocityController 速度控制器 D. CostmapSmootherController
- ROS2 launch 系统可以实现() A. 批量启动节点与 Component 组件 B. 加载 yaml 参数配置 C. 设置环境变量、DDS 配置 D. 编译 catkin 工作空间源代码
- MoveIt2 规划场景 PlanningScene 支持哪些操作() A. 获取机器人本体状态 B. 动态添加、删除环境障碍物 C. 对路径做碰撞检测 D. 修改导航代价地图参数
- QoS 可靠性与持久性策略组合中,适配安全控制、传感器不同场景的是() A. 急停指令:RELIABLE+TRANSIENT_LOCAL B. IMU 高频:BEST_EFFORT+VOLATILE C. 静态地图:RELIABLE+TRANSIENT_LOCAL D. 激光高频点云 BEST_EFFORT+VOLATILE
- Component 组件节点架构带来的工程收益,面向模块化具身智能系统() A. 运行时动态加载、卸载功能模块 B. 同一进程内开启 intra‑process 时可实现消息零拷贝 C. 减少进程数量,降低进程间通信开销 D. 自动生成 URDF 机器人模型
- 下面哪些属于 Nav2 定位相关组件() A. AMCL 自适应蒙特卡洛定位 B. Map‑Server 地图服务 C. Lifecycle 管理定位节点生命周期 D. JointTrajectoryController
- 四足机器人室内外 SLAM 定位,ROS2 生态可用方案() A. Cartographer‑ROS2 多传感器 SLAM B. LIO‑SAM 激光惯性里程计 C. AMCL 粒子滤波定位 D. MoveIt2 运动学求解
- ROS2 Lyrical Topic‑Statistics 可以统计的指标() A. 消息周期 B. 消息传输延迟 C. 消息丢包统计 D. 自动修正话题时间戳
- MoveIt2 运动学插件支持的计算能力() A. 正运动学 B. 逆运动学 C. 雅可比矩阵求解 D. 动力学惯性矩阵计算
- 会造成 ROS2 节点出现数据竞争的开发场景() A. MultiThreadedExecutor 多线程下 Timer 与 subscription 回调读写同一个成员变量 B. 多服务回调不加锁操作共享状态 C. 使用 MutuallyExclusive 互斥回调组管理共享访问回调 D. 多线程无锁读写类成员变量
- Nav2 中负责路径生成、路径后处理的插件组件() A. GlobalPlanner 全局规划器 B. LocalController 局部控制器 C. Smoother 路径平滑器 D. GoalChecker 目标检查器
- 具身智能大模型加 ROS 机器人融合开发中常见工程挑战() A. 大模型推理高 CPU 占用抢占机器人实时调度 B. 大模型输出任务指令到 ROS 控制层的任务映射 C. 感知‑规划‑控制多节点通信延迟抖动 D. ROS 原生内置大模型推理能力
- ros2‑control HardwareInterface 硬件接口可以抽象哪些硬件信息() A. 关节位置状态读取 B. 关节速度、力矩状态读取 C. 下发位置、速度指令 D. 自动生成机器人 URDF
- ROS2 rclcpp 中 Waitable 可等待对象包含下面哪些() A. Timer 定时器 B. Subscription 订阅 C. Service 服务 D. Action 服务端目标句柄
- 关于 ROS2 Service 服务通信描述正确() A. 请求‑应答双向通信 B. 同步调用会阻塞调用线程 C. 可以使用异步 Client 避免主线程阻塞 D. 适合长时间连续反馈巡检任务
- Xacro 工具的能力() A. 宏定义复用模型片段 B. 条件判断生成 URDF 片段 C. 变量参数化机器人模型 D. 直接生成 ros2‑control 控制器代码
- Nav2 Goal‑Checker 通过自定义插件可以实现的检查条件包括() A. 位置姿态容差到达判断 B. 速度阈值检查 C. 碰撞风险终止检查 D. SLAM 地图更新校验
- 具身移动‑操作复合机器人,MoveIt Group 规划组可以包含() A. 机械臂关节链 B. 机器人躯干摆动关节 C. 移动底座虚拟关节 D. 导航代价地图层对象
- rosbag2 回放的可用功能() A. 回放倍率调节 B. 发布仿真时钟 /clock C. 过滤回放部分话题 D. 直接修改原始 bag 消息内容
- LifecycleNode 的 on_configure 回调可以执行哪些业务() A. 读取 yaml 配置参数 B. 分配软件内存资源 C. 初始化 TF 监听器、订阅发布对象 D. 打开硬件通讯端口,该操作一般建议放到 on_activate
- ROS2 intra‑process 零拷贝通信生效前提条件() A. 发布订阅处于同一个进程 B. Publisher 开启 use_intra_process_comm 选项 C. DDS 网络必须关闭 D. 必须使用 Component 组件节点
- 下面哪些属于 ROS2 日志系统能力,配合 rqt_console 使用() A. 分级日志 DEBUG/INFO/WARN/ERROR/FATAL B. 日志过滤筛选 C. 日志导出保存 D. 直接修改节点运行逻辑
- Nav2 行为树可以实现哪些机器人导航业务逻辑() A. 到达目标 B. 障碍物阻塞回退重试 C. 等待感知传感器就绪 D. 直接执行机械臂抓取运动学求解
- ros2 launch 事件驱动机制可以触发的事件动作,Lyrical 新增() A. 节点退出后启动另一个组件 B. 收到特定话题消息启动节点 C. 参数变化触发分支逻辑 D. 自动编译功能包
- ROS2 GenericSubscription 泛型订阅适用场景() A. 运行时动态订阅未知消息类型话题 B. 插件化具身智能系统,插件消息类型不固定 C. 编译期已经确定消息类型的普通订阅 D. Action 反馈接收
- 四足机器人开发,ros2‑control 可以用于() A. 躯干关节轨迹跟踪控制 B. 夹爪控制 C. 仿真环境关节驱动 D. 直接生成足部步态规划
- ROS2 QoS 策略可配置维度包括() A. 可靠性 RELIABLE/BEST_EFFORT B. 持久策略 TRANSIENT_LOCAL/VOLATILE C. 历史队列深度 history depth D. 自动生成消息定义
- MoveIt2 规划场景可以动态设置的障碍物来源() A. Rviz 交互添加障碍物 B. 感知节点检测到障碍物通过话题添加 C. 服务调用动态插入障碍物 D. 自动从导航代价地图同步全部障碍物
- 下面哪些做法有利于具身机器人 ROS 系统提升实时稳定性() A. 安全回调使用 PriorityExecutor 设置高优先级 B. 大模型推理进程与机器人控制进程隔离 C. 多回调访问共享状态使用互斥锁或者互斥回调组 D. 全部业务放到单线程,完全不使用多线程
- Nav2 代价地图数据源可以来自() A. 静态地图文件 B. 激光雷达传感器 C. 三维点云体素信息 D. MoveIt 规划场景障碍物直接同步
- ROS2 ParameterEventHandler 可以监听哪些参数事件() A. 参数设置 B. 参数修改 C. 参数删除 D. DDS 网络断开事件
- ros1_bridge 桥接可以实现() A. ROS1 话题与 ROS2 话题双向转发 B. ROS1 服务与 ROS2 服务互转 C. ROS1 Action 与 ROS2 Action 桥接 D. 任意自定义消息无需编译直接桥接
- 属于 ros2‑control 仿真硬件 MockHardware 特点() A. 不需要真实物理机器人硬件 B. 不需要 Gazebo 仿真器即可做控制器单元测试 C. 控制器代码可以复用到实体硬件 D. 可以直接做物理碰撞仿真
- Nav2 Smoother 轨迹平滑插件作用() A. 对全局路径做几何平滑 B. 对路径速度剖面做平滑,适配机器人动力学 C. 更新代价地图障碍物 D. 输出底盘速度控制指令
- 具身智能人机交互场景,ROS2 Action 相比 Topic 更适合的原因() A. 支持任务取消 B. 可以反馈执行进度给交互界面或者大模型 C. 任务有明确成功失败结果状态 D. 消息单向发布无应答
- TF2 可能出现 lookup_transform 异常的常见原因() A. 两个坐标系之间变换链断裂 B. 请求时间超出 TF Buffer 缓存窗口 C. TF 广播器没有发布对应变换 D. QoS 设置 BEST_EFFORT 一定会抛出异常
- ROS2 Lyrical 版本改进覆盖下面哪些方向() A. 执行器实时调度增强 B. rosbag2 能力扩展 C. launch 事件驱动增强 D. Topic‑Statistics 通信诊断工具

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 2
 0
- 0


 已为社区贡献248条内容

所有评论(0)