【2027年精选毕业设计:SynapseOS 具身智能自组织机器人协作系统(含论文+源码+PPT+开题报告+任务书+答辩讲解)】
2027年精选毕业设计:SynapseOS 具身智能自组织机器人协作系统(含论文+源码+PPT+开题报告+任务书+答辩讲解)
今天给大家带来一个真正面向未来的精选选题:
SynapseOS —— 具身智能驱动的自组织机器人协作操作系统
一句话概括:不需要你编排,机器人自己知道该谁上、怎么配合。
这不是给一台机器人编程,而是让一群机器人像神经元一样自发组网、动态分工、互相学习。
文末附论文 + 源码 + PPT + 开题报告 + 任务书 + 答辩讲解获取方式,记得看到最后。
一、为什么 2027 年必须做这个方向?
过去做机器人,基本是「一台机器一个程序」:换任务就得重新写代码,多机协作更是要靠中心调度器硬编排。
但 2027 年,几个关键条件同时成熟了:
- 多智能体强化学习(MARL)落地:去中心化协作不再是论文里的玩具
- 端侧 VLM 普及:机器人能看懂场景、理解自然语言目标
- ROS2 + DDS 成熟:点对点通信让去中心化组网成为标配
- 数字孪生成本下降:真实执行前可以先在仿真里跑一遍
于是,「自组织机器人协作」从概念走向可实现。
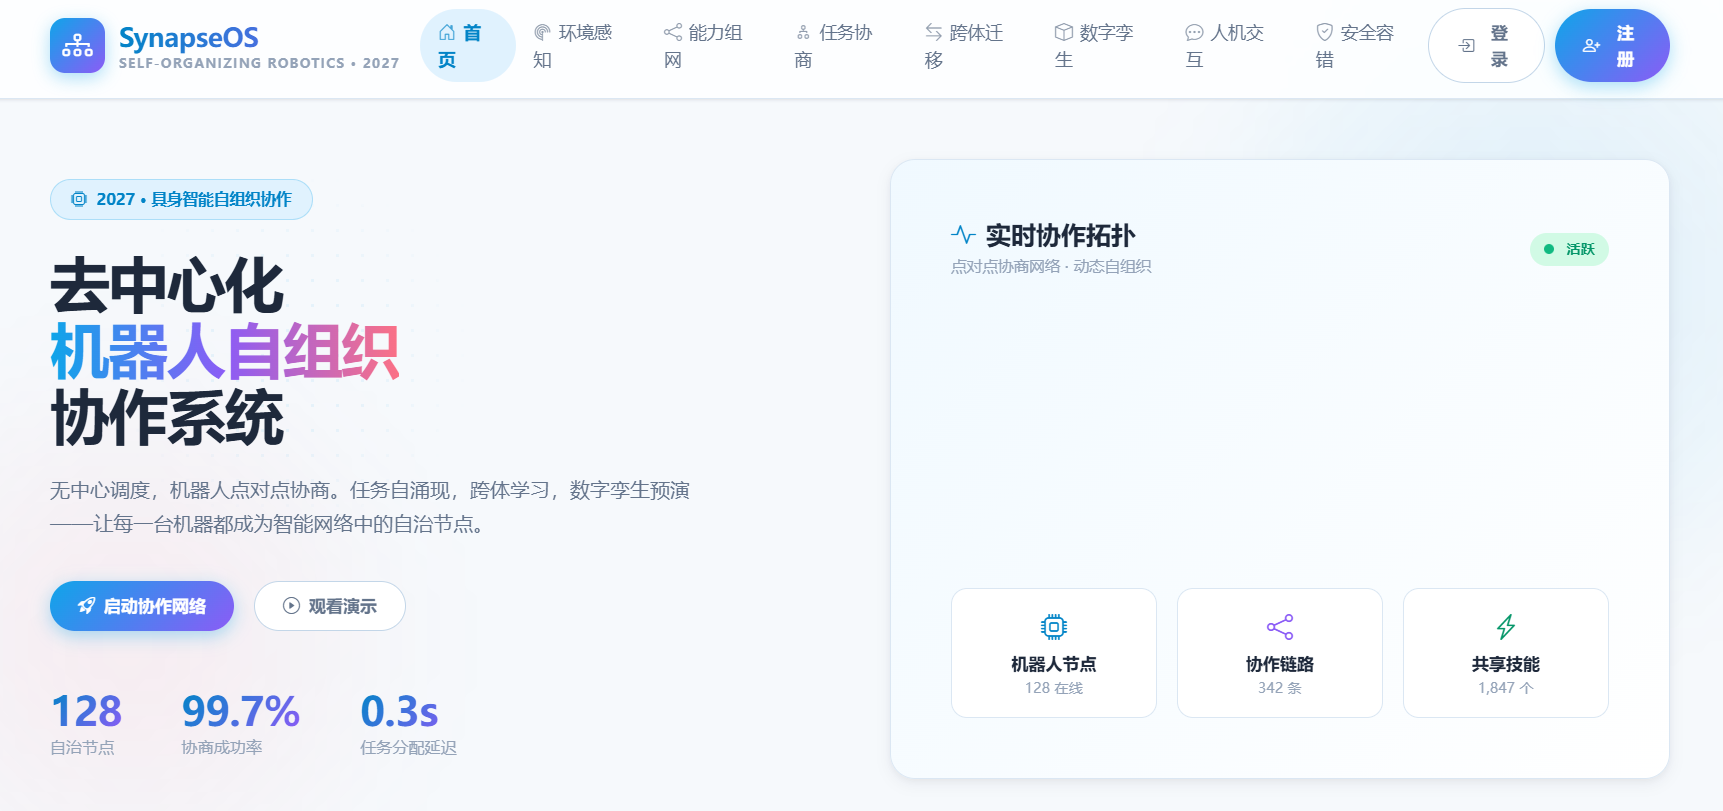
SynapseOS 的核心就是:没有中心大脑,每台机器人都是神经元,合起来就是一个智能体。
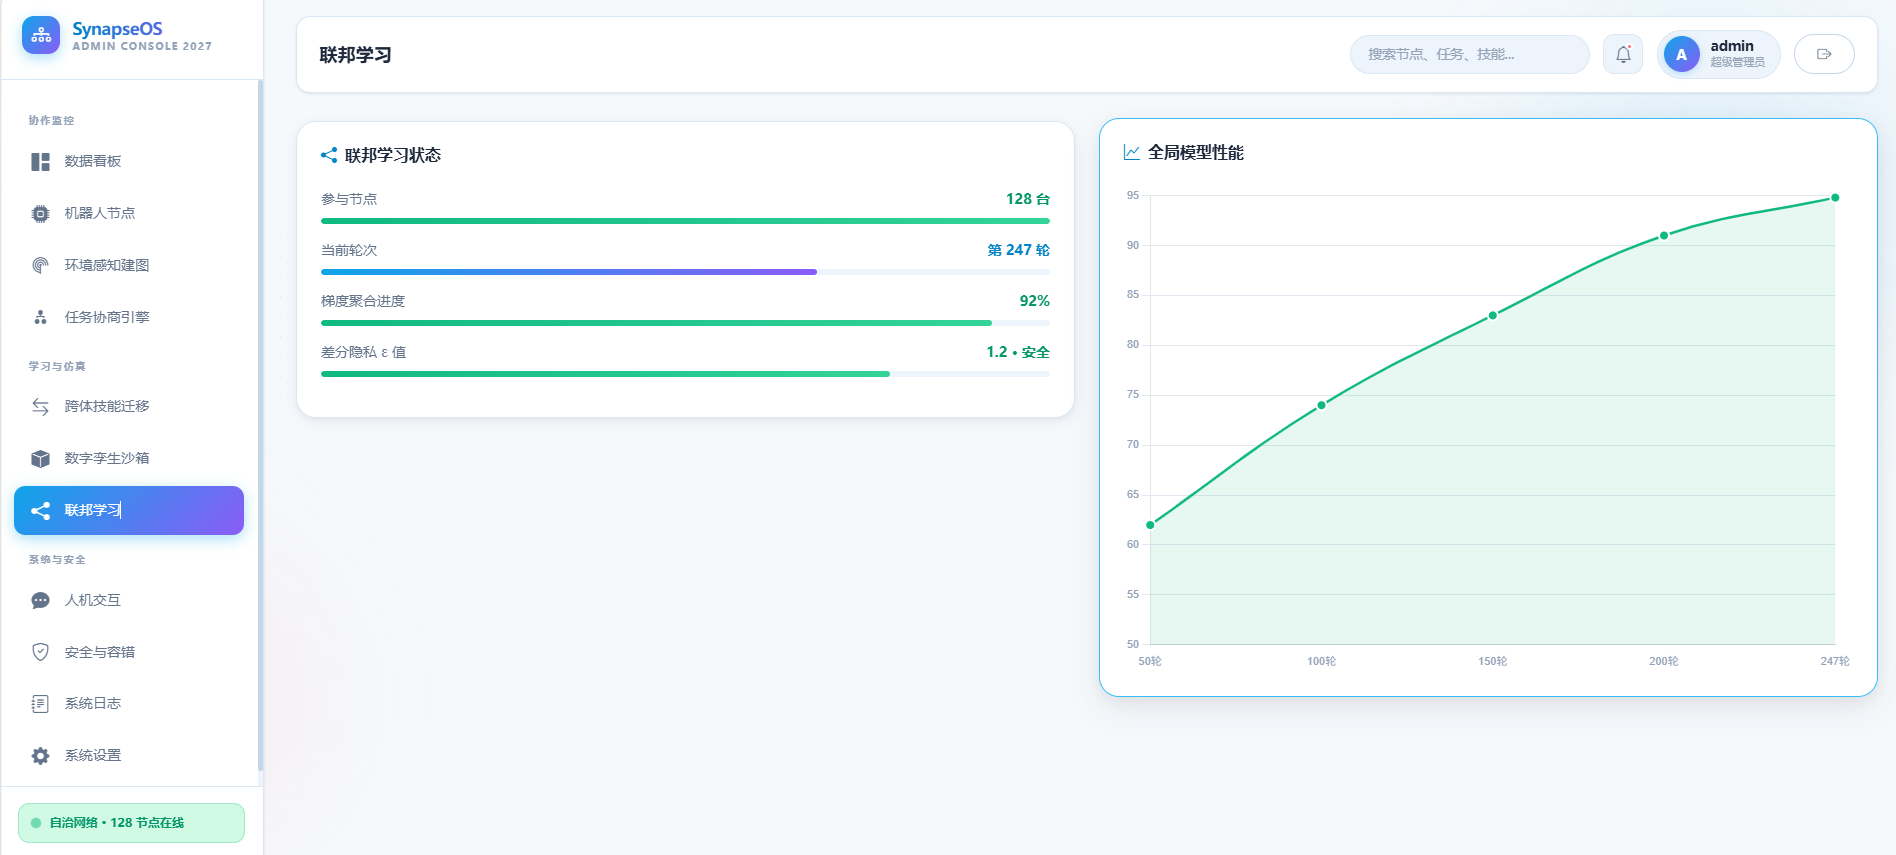
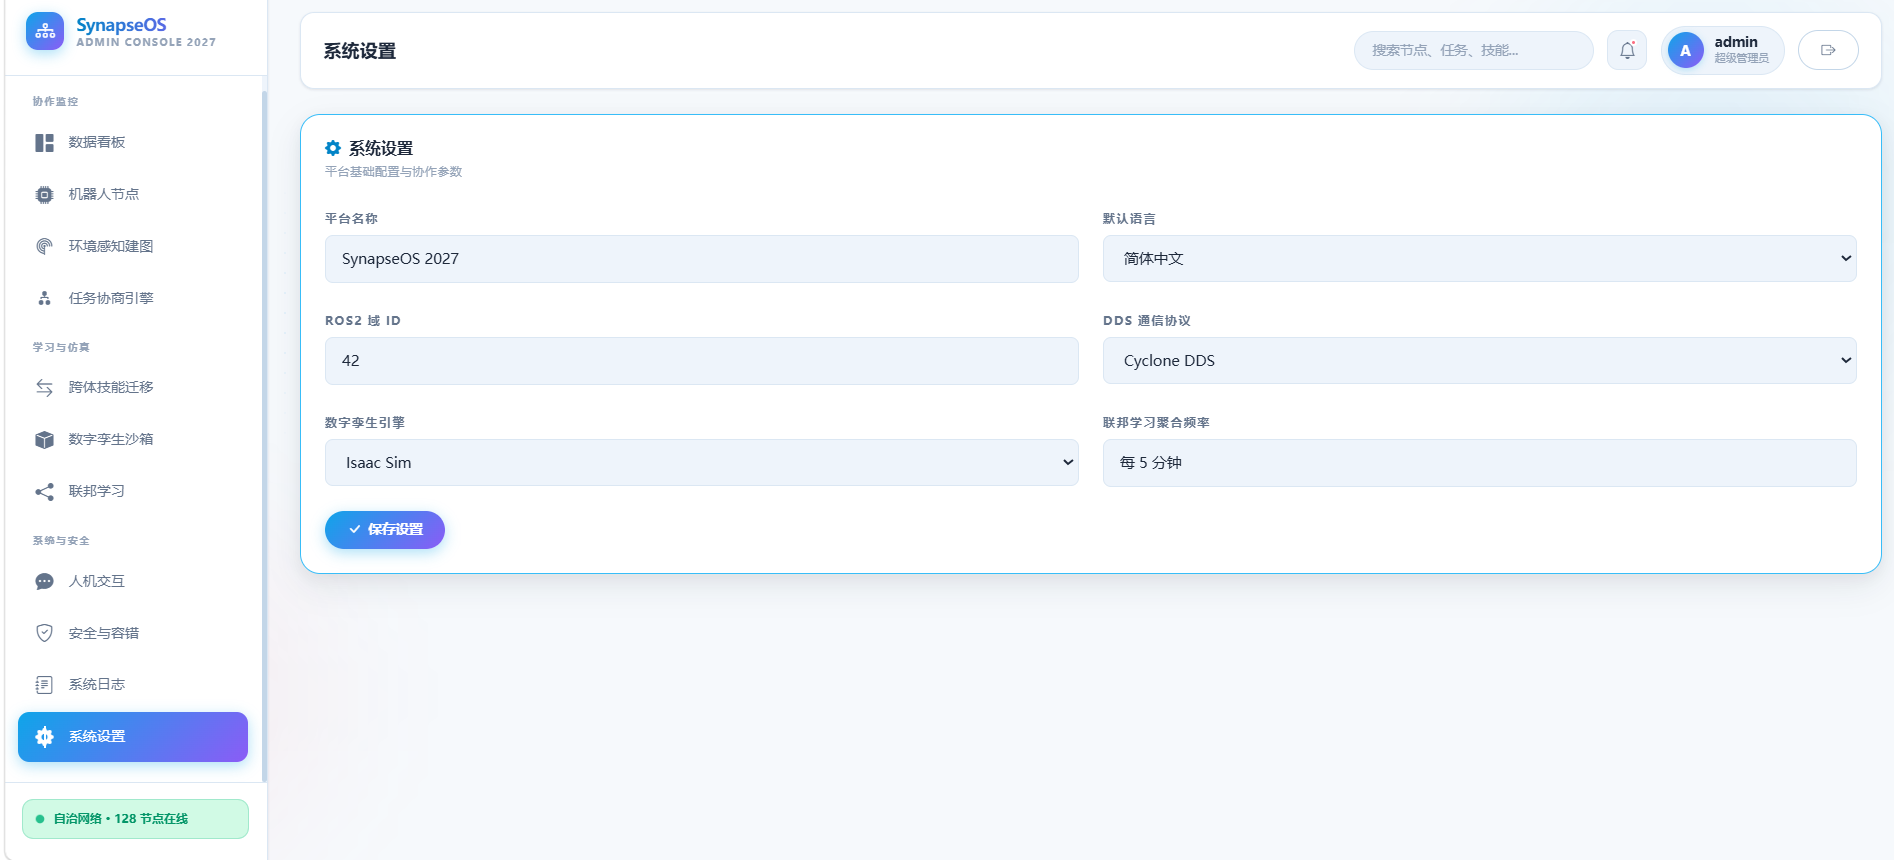
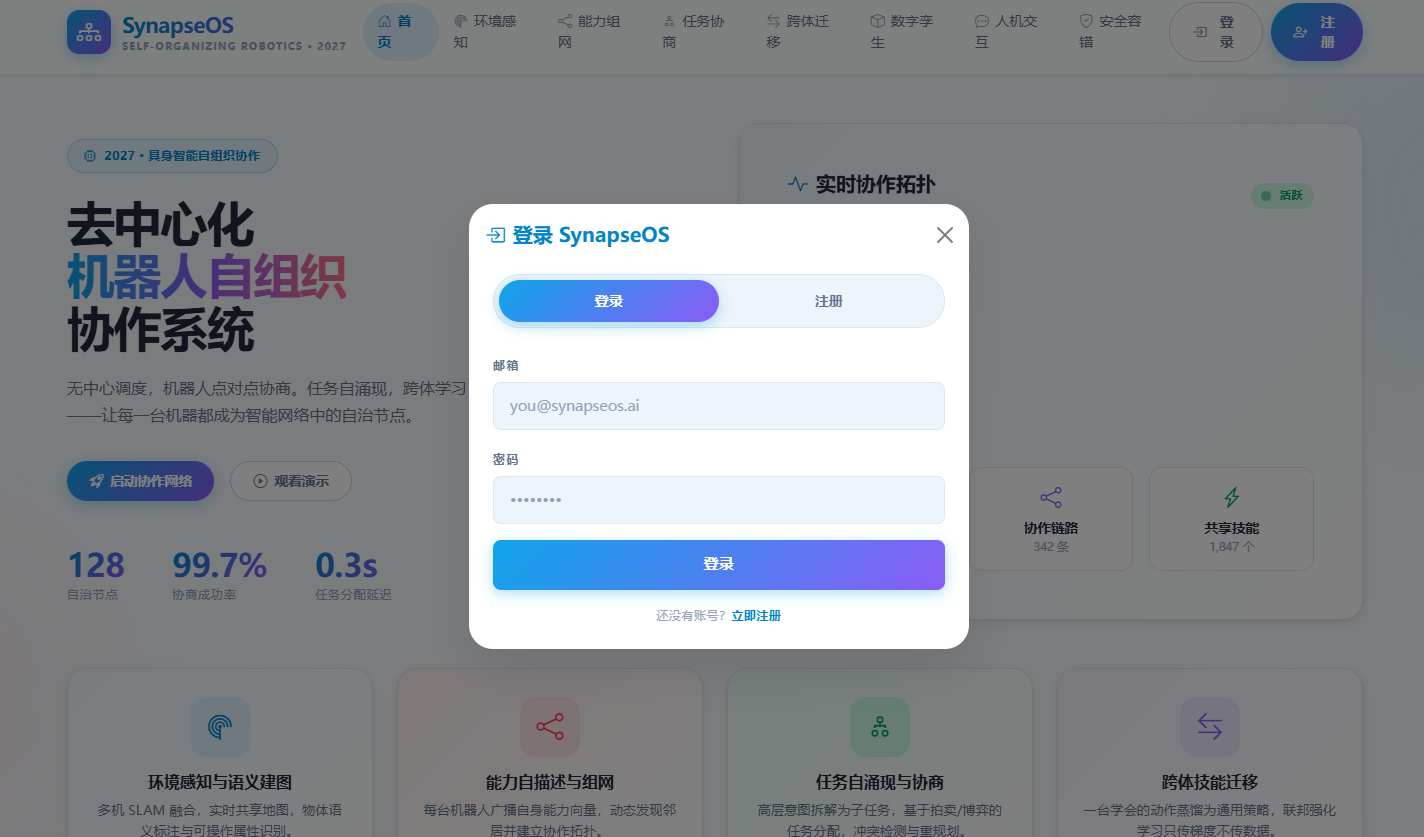
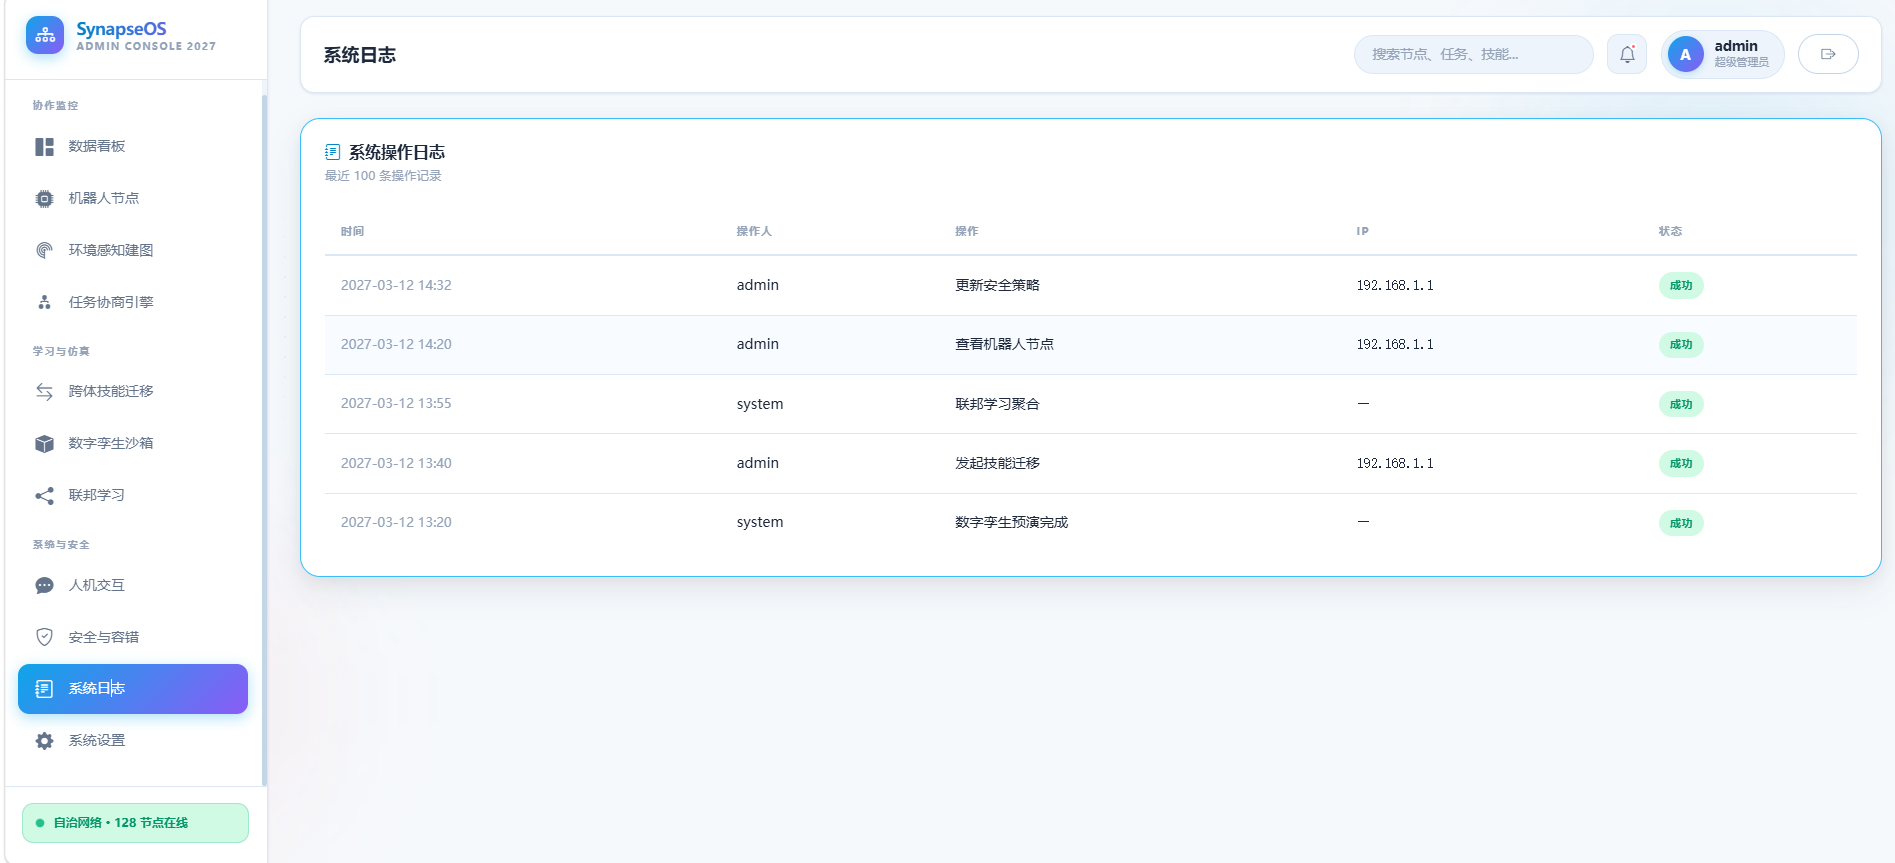
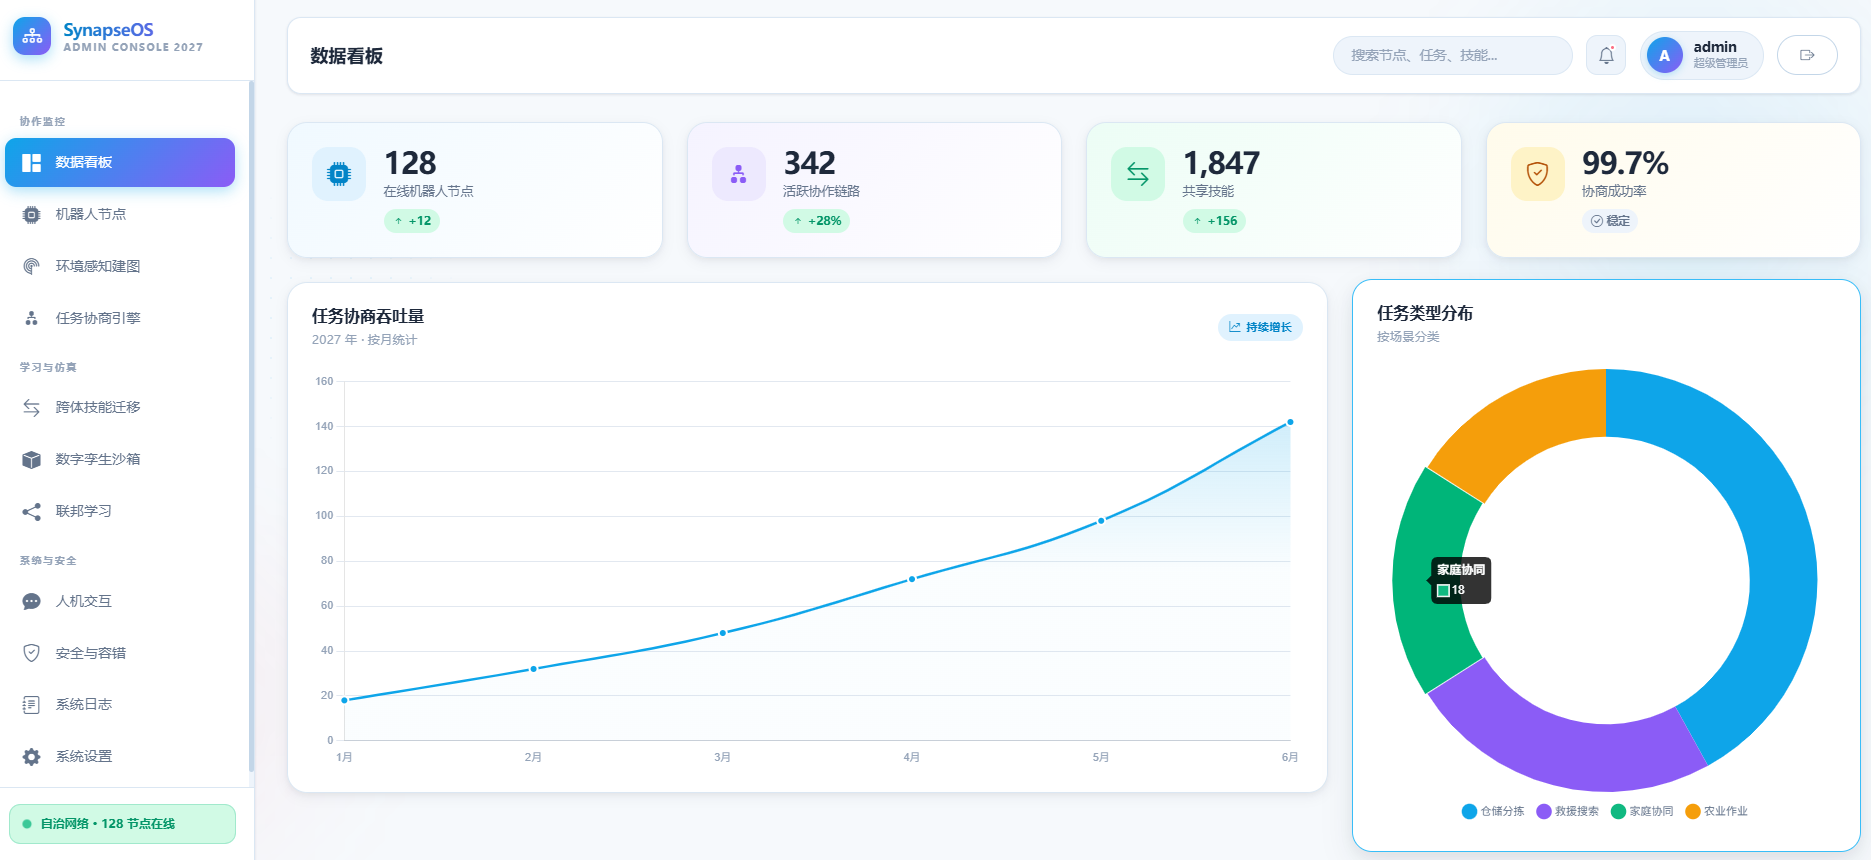
二、系统部分预览图
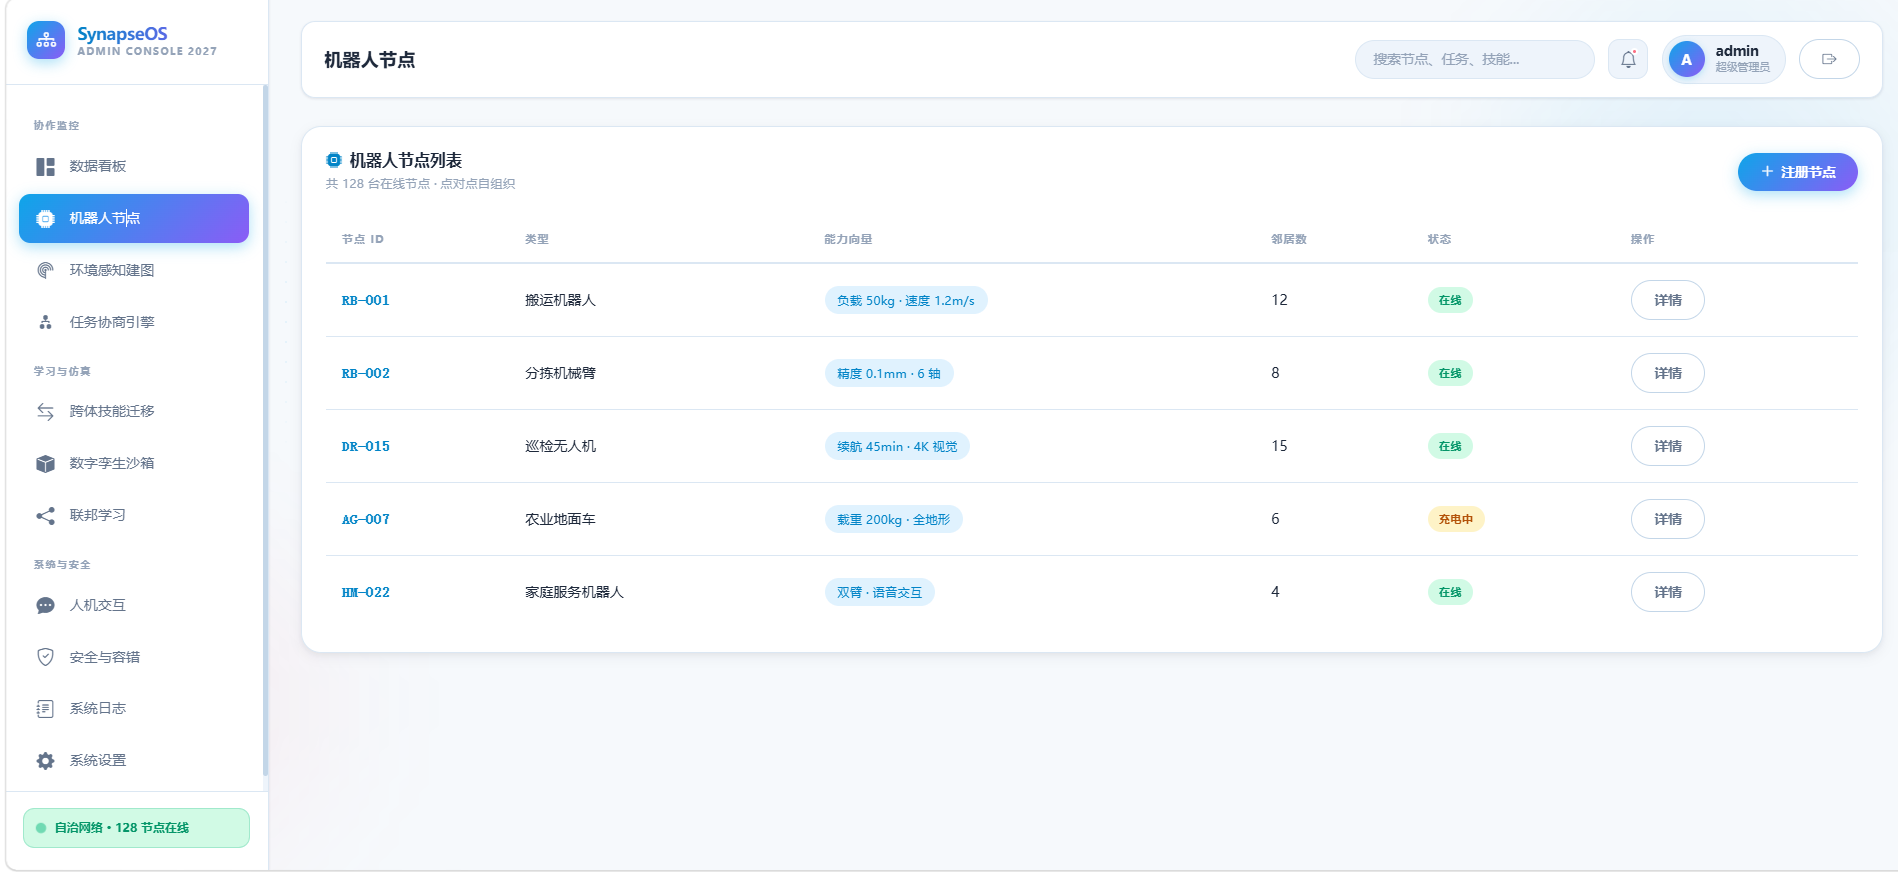
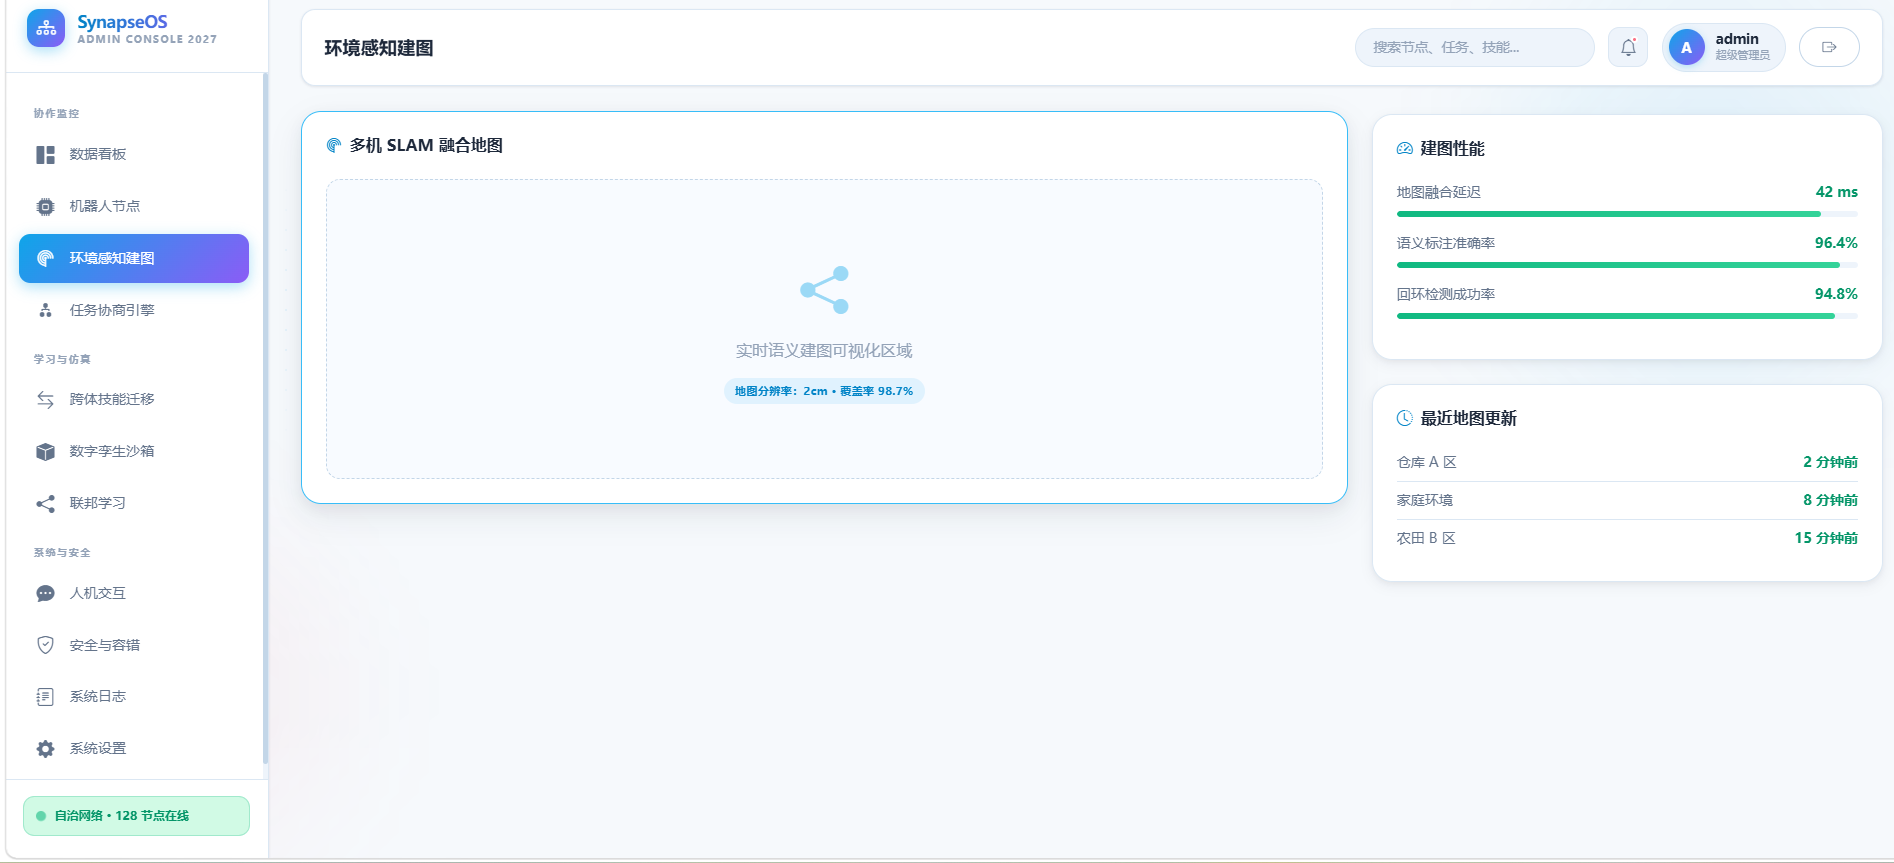
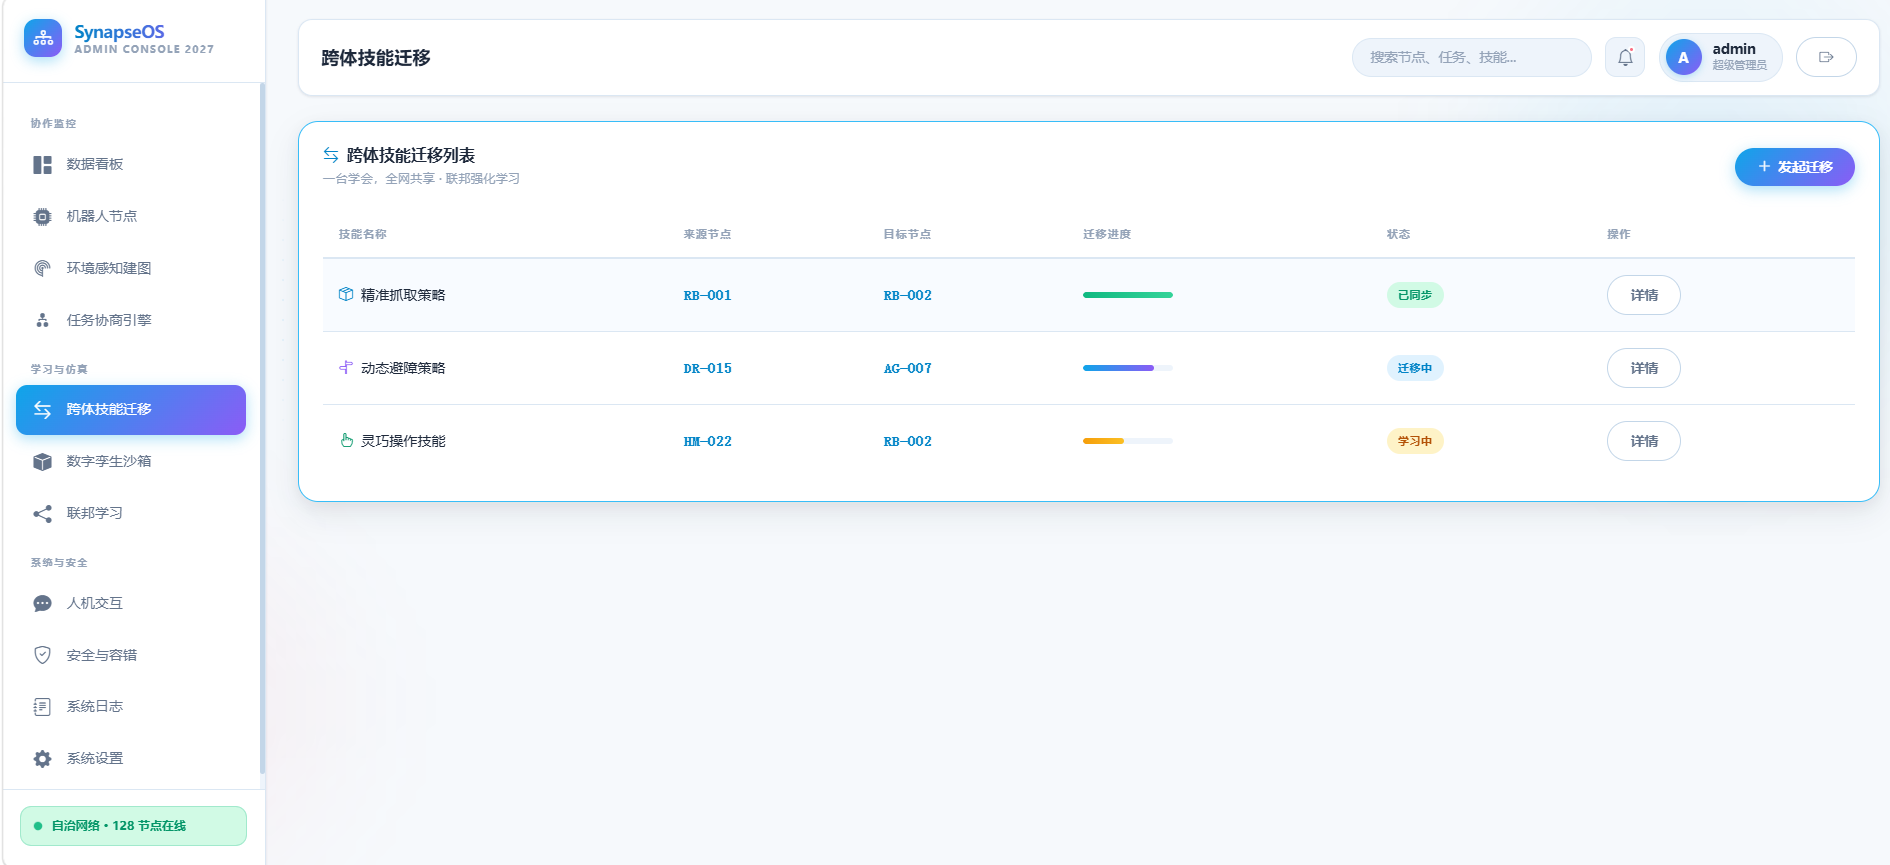
以下为系统核心模块界面示意(实际源码中含完整可运行版本)
图 1:多机语义建图与共享
三、核心创新点(答辩加分项)
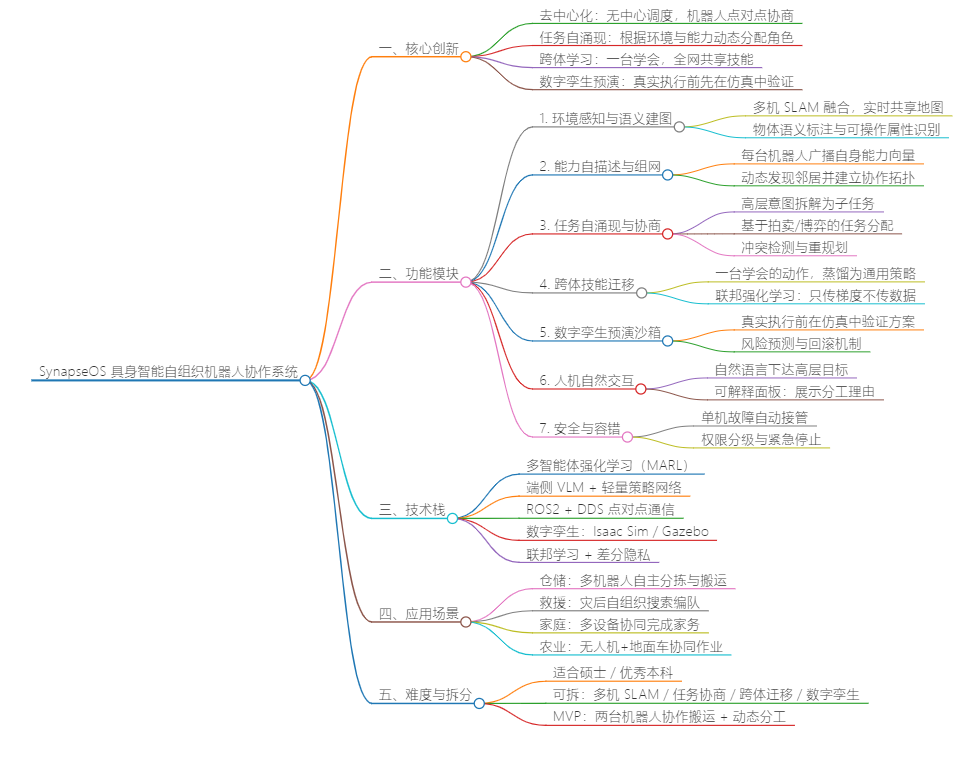
1. 去中心化:无中心调度,机器人点对点协商
传统多机系统依赖中心调度器,一旦中心故障全盘瘫痪。SynapseOS 让每台机器人广播自身能力,通过点对点协商完成任务分配。
2. 任务自涌现:根据环境与能力动态分配角色
高层意图被拆解为子任务后,不是由人指定谁做,而是通过拍卖/博弈机制自动匹配最合适的机器人。
3. 跨体学习:一台学会,全网共享技能
一台机器人学会的动作可以蒸馏为通用策略,通过联邦强化学习共享给其他机器人,只传梯度不传数据。
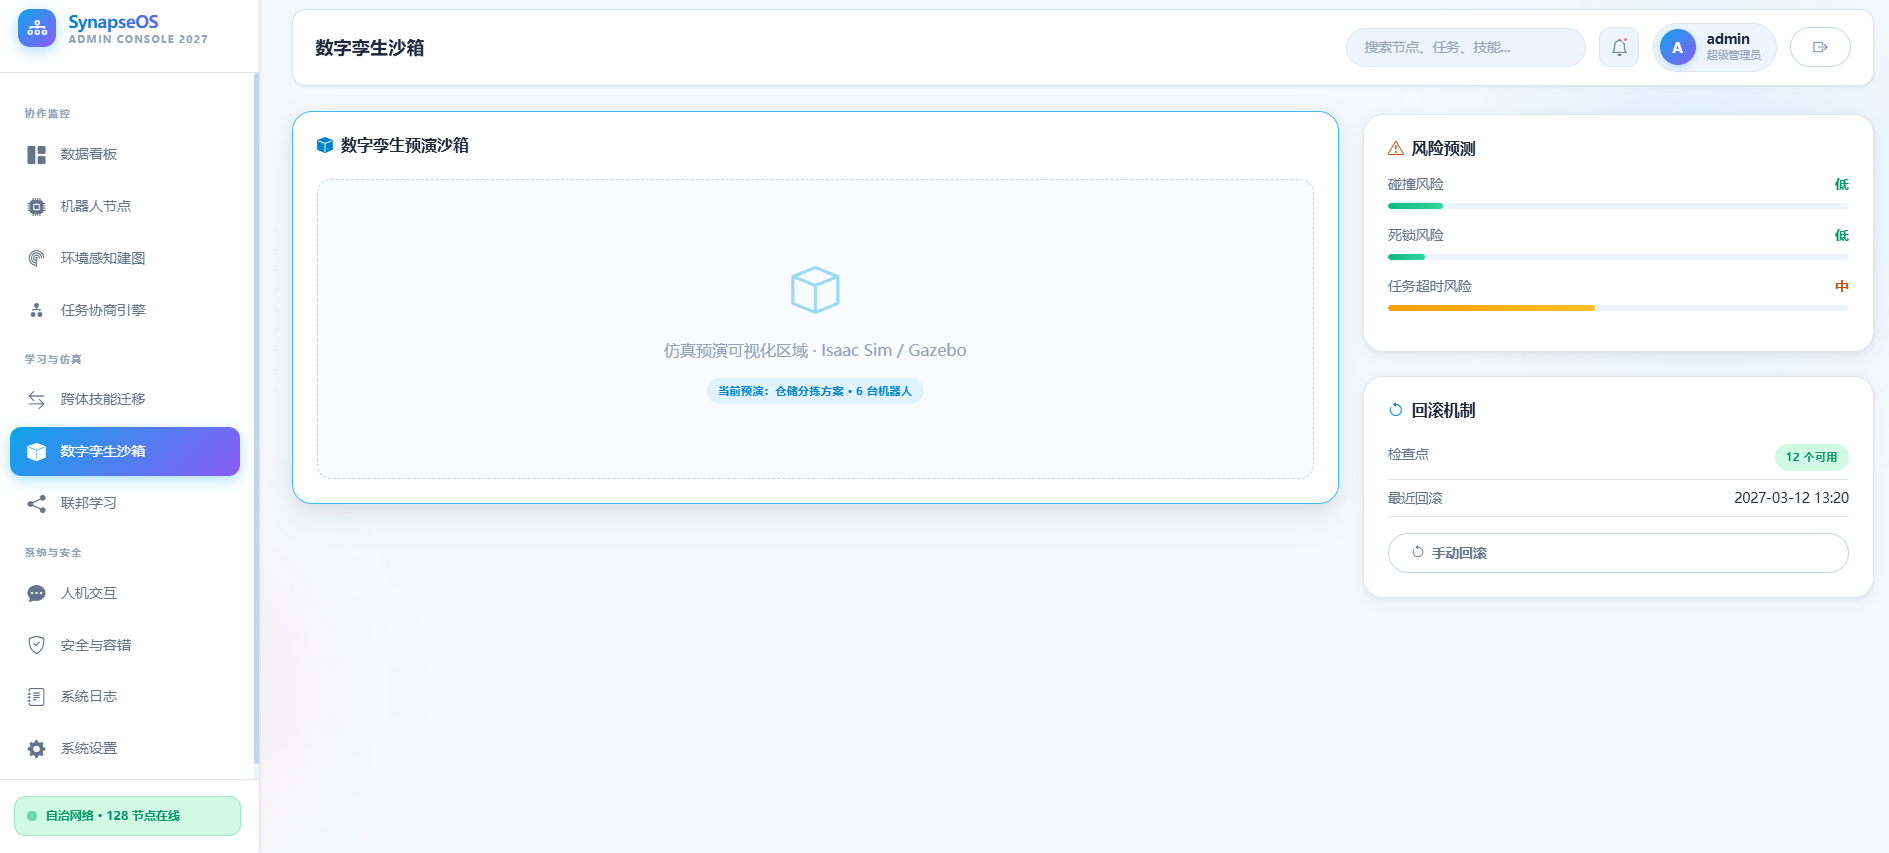
4. 数字孪生预演:真实执行前先在仿真中验证
所有协作方案先在数字孪生中预演,预测风险后再下发真实执行,支持回滚机制。
四、功能模块详解
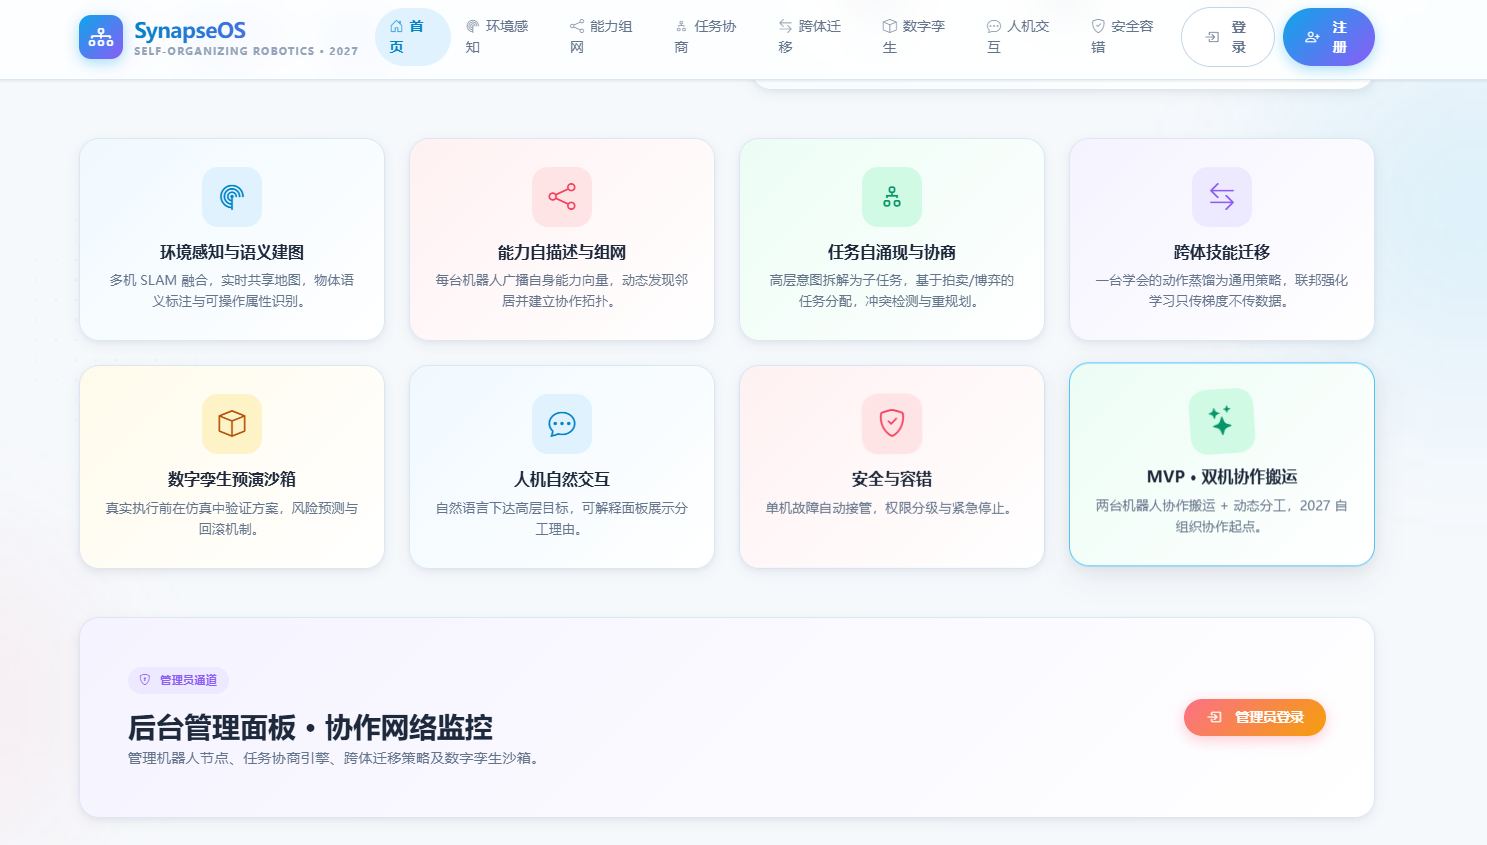
1. 环境感知与语义建图
- 多机 SLAM 融合,实时共享地图
- 物体语义标注与可操作属性识别
2. 能力自描述与组网
- 每台机器人广播自身能力向量
- 动态发现邻居并建立协作拓扑
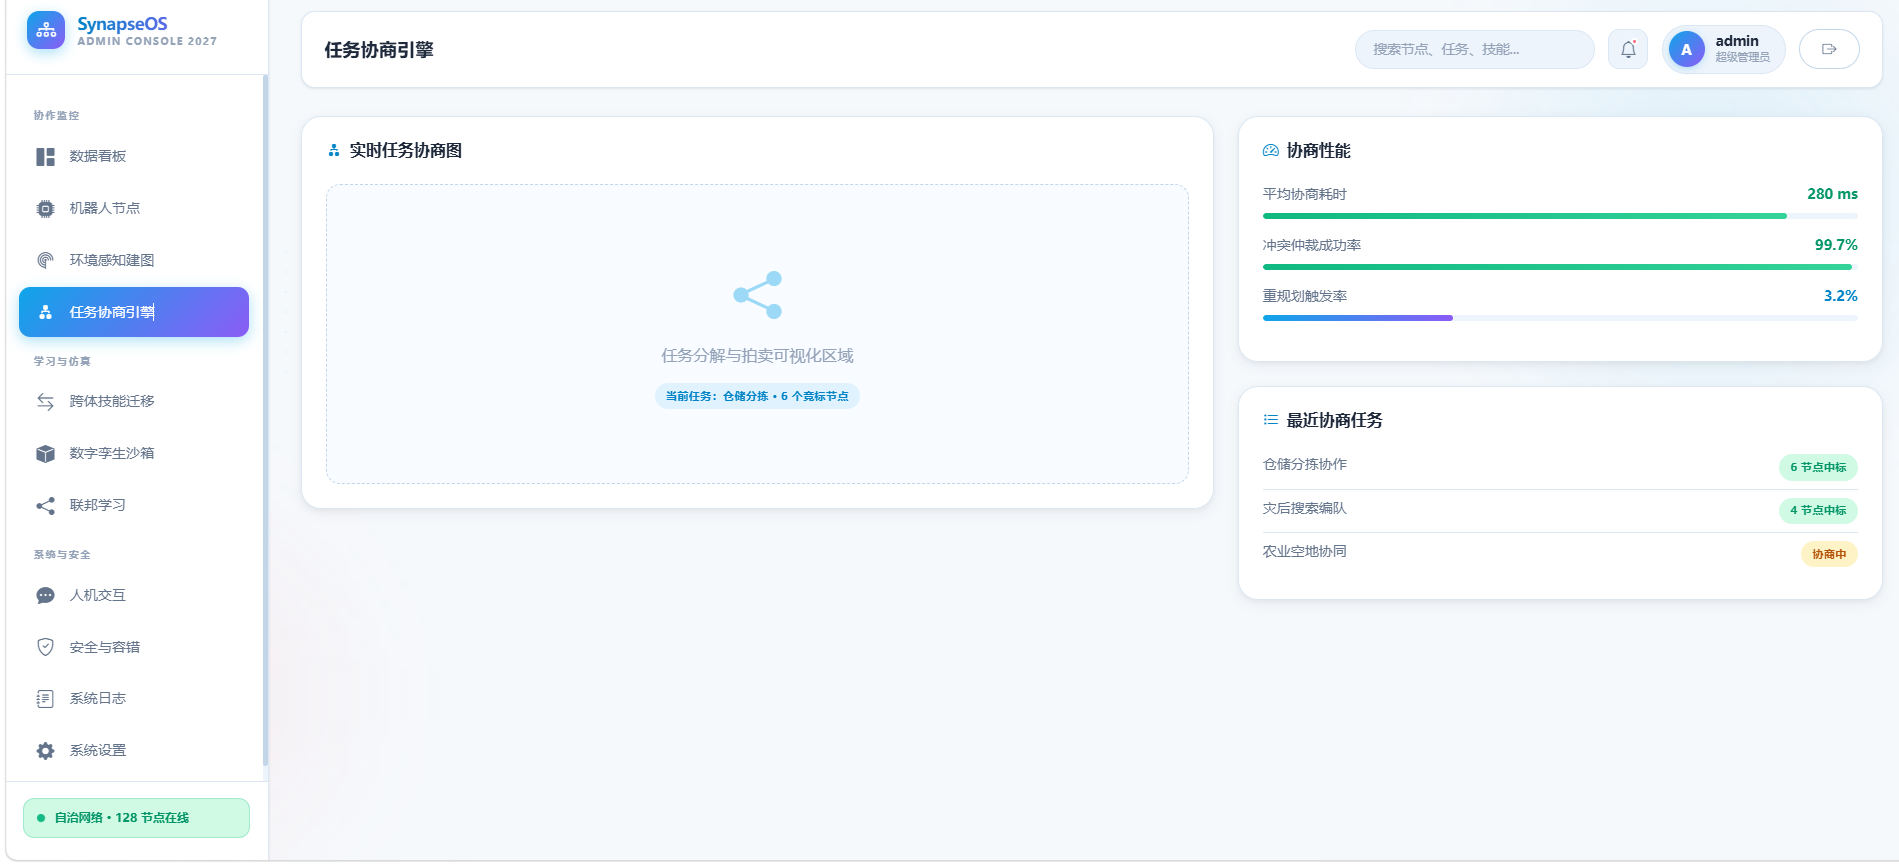
3. 任务自涌现与协商
- 高层意图拆解为子任务
- 基于拍卖/博弈的任务分配
- 冲突检测与重规划
4. 跨体技能迁移
- 一台学会的动作,蒸馏为通用策略
- 联邦强化学习:只传梯度不传数据
5. 数字孪生预演沙箱
- 真实执行前在仿真中验证方案
- 风险预测与回滚机制
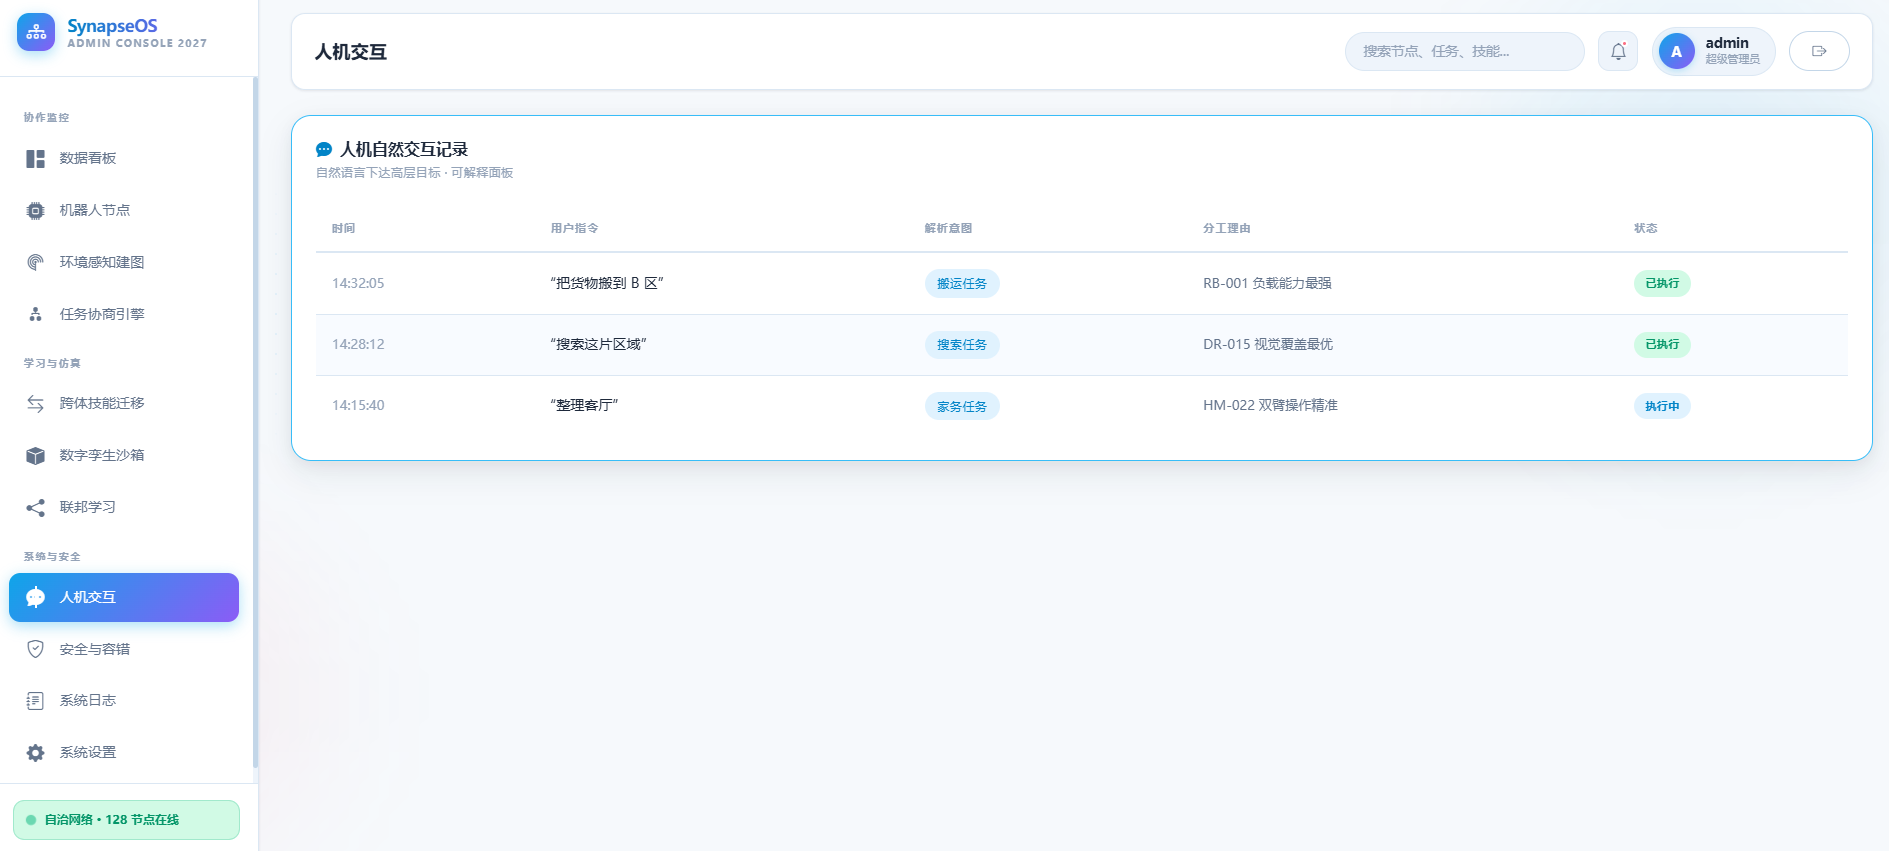
6. 人机自然交互
- 自然语言下达高层目标
- 可解释面板:展示分工理由
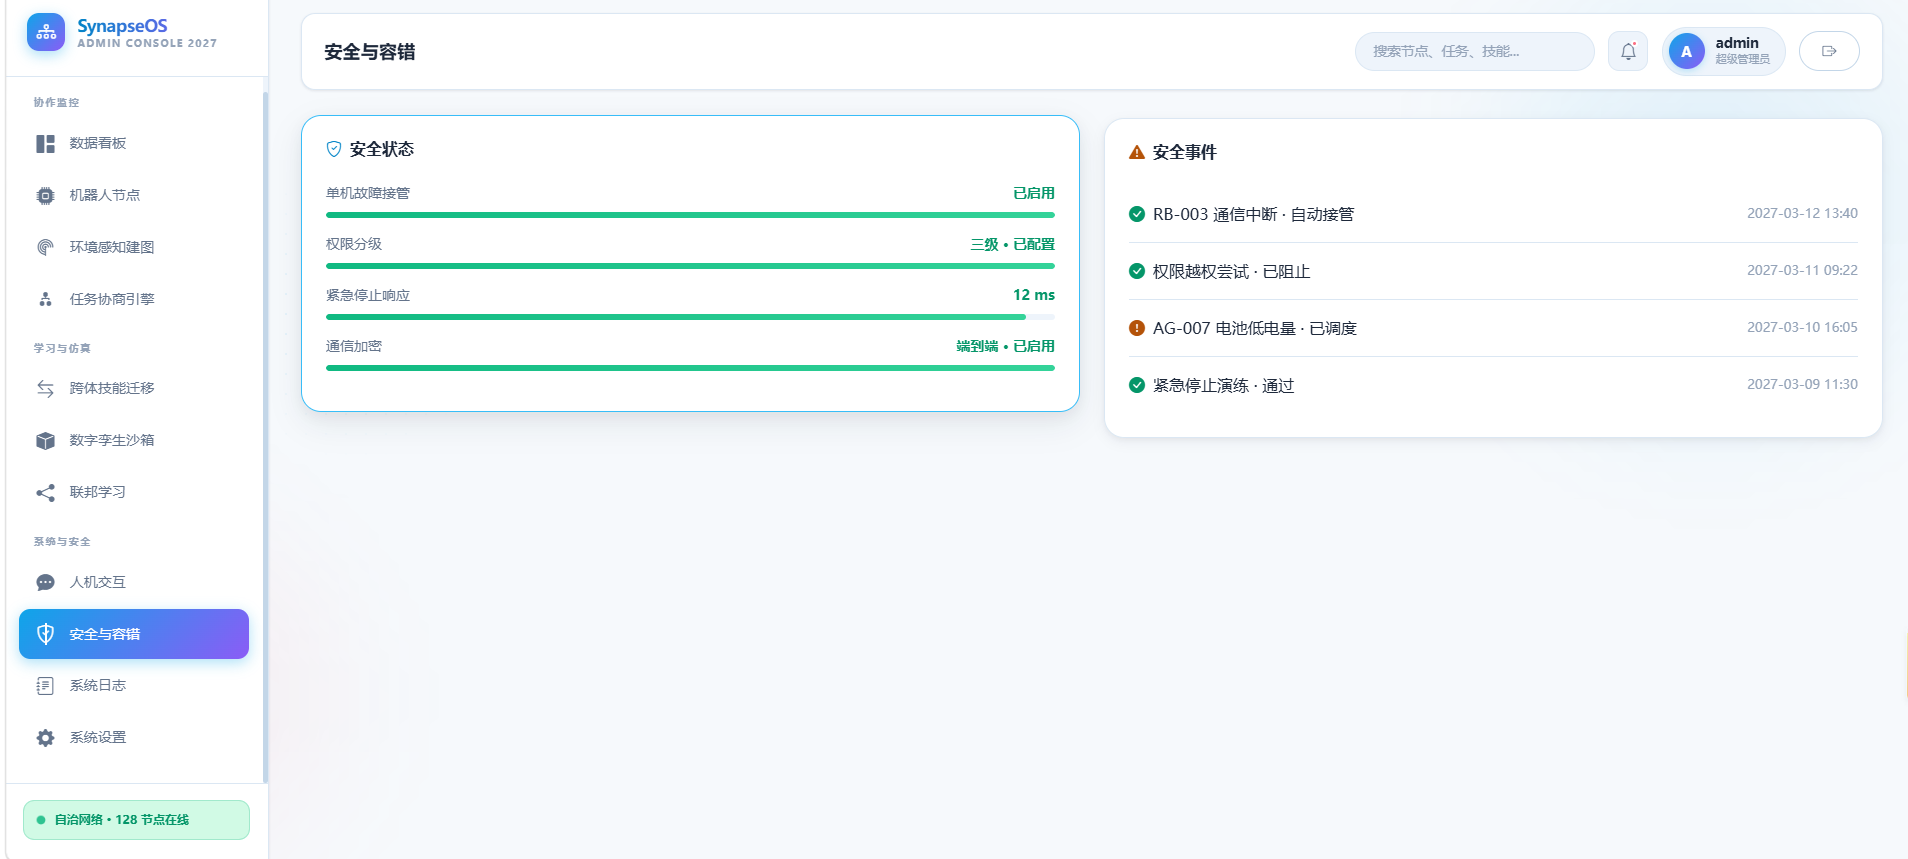
7. 安全与容错
- 单机故障自动接管
- 权限分级与紧急停止
五、技术栈
| 层级 | 技术选型 |
|---|---|
| 决策层 | 多智能体强化学习(MARL) |
| 感知层 | 端侧 VLM + 轻量策略网络 |
| 通信层 | ROS2 + DDS 点对点通信 |
| 仿真层 | 数字孪生:Isaac Sim / Gazebo |
| 隐私层 | 联邦学习 + 差分隐私 |
六、应用场景
- 仓储:多机器人自主分拣与搬运
- 救援:灾后自组织搜索编队
- 家庭:多设备协同完成家务
- 农业:无人机 + 地面车协同作业
七、难度与拆分建议
- 适合层次:硕士 / 优秀本科
- 可拆方向:多机 SLAM / 任务协商 / 跨体迁移 / 数字孪生
- MVP:两台机器人协作搬运 + 动态分工
八、资料清单(文末福利)
本选题配套完整资料包,包含:
- ✅ 毕业论文(完整版)
- ✅ 项目源码(可运行)
- ✅ 答辩 PPT
- ✅ 开题报告
- ✅ 任务书
- ✅ 答辩讲解视频/文稿
获取方式:点赞 + 收藏 + 评论区留言「SynapseOS」,我会私信发你。
如果这篇博客对你有帮助,记得点赞、收藏、关注三连!
你的毕业设计选题,我来帮你把关。
系统部分演示效果图

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 3
 0
- 0


 已为社区贡献2条内容

所有评论(0)