世界模型如何从Benchmark走向真实场景?从WorldArena到工业巡检
随着具身智能的发展,世界模型正在成为一个重要技术方向。
相比传统视觉模型主要解决“看到了什么”,世界模型更进一步关注:环境当前处于什么状态?如果智能体执行某个动作,接下来会发生什么?
这也带来一个新的问题:如何判断一个世界模型是否真正理解了空间关系、运动变化和物理规律?
WorldArena正在尝试通过统一评测回答这一问题。
WorldArena主要评测什么?
WorldArena是一套面向具身世界模型(Embodied World Models)的统一评测体系。
它并不只是评价生成视频是否清晰、逼真,而是从视觉质量、运动质量、内容一致性、物理遵循性、3D空间准确性、可控性等6个维度、16项指标进行综合评测。
例如机器人需要抓取一个杯子,世界模型不仅要生成“机械臂抓杯子”的未来画面,还需要理解杯子的位置、机械臂的运动方向以及二者之间的空间关系,并预测动作发生后环境状态会如何变化。
从这个角度看,世界模型可以理解为对现实环境进行建模,并预测未来状态变化的一类模型,其核心逻辑可以简化为:
当前状态 + 动作 → 未来状态
这也是世界模型与具身智能产生连接的重要基础。
从世界模型到Geek Mind具身大脑
预测环境变化,并不等于机器人能够自主完成任务。
机器人还需要理解任务目标、规划行动路径、调用不同技能,并根据执行结果持续调整策略。
这也是具身大脑所承担的作用。
在考拉悠然的技术体系中,可以简单理解为:
悠然无界世界模型负责理解和推演世界,Geek Mind具身大脑负责理解任务并组织行动。
二者结合后,可以进一步形成:
环境感知 → 状态理解 → 世界推演 → 任务规划 → 技能调用 → 行动执行 → 结果反馈
世界模型因此不再只是用于生成未来状态,而开始与机器人的真实行动建立连接。
工业巡检成为真实场景验证之一
工业巡检就是这一技术路径的应用场景之一。
大型制造车间往往存在设备类型多、机器人本体异构、巡检任务复杂以及部分危险区域人工进入受限等问题。
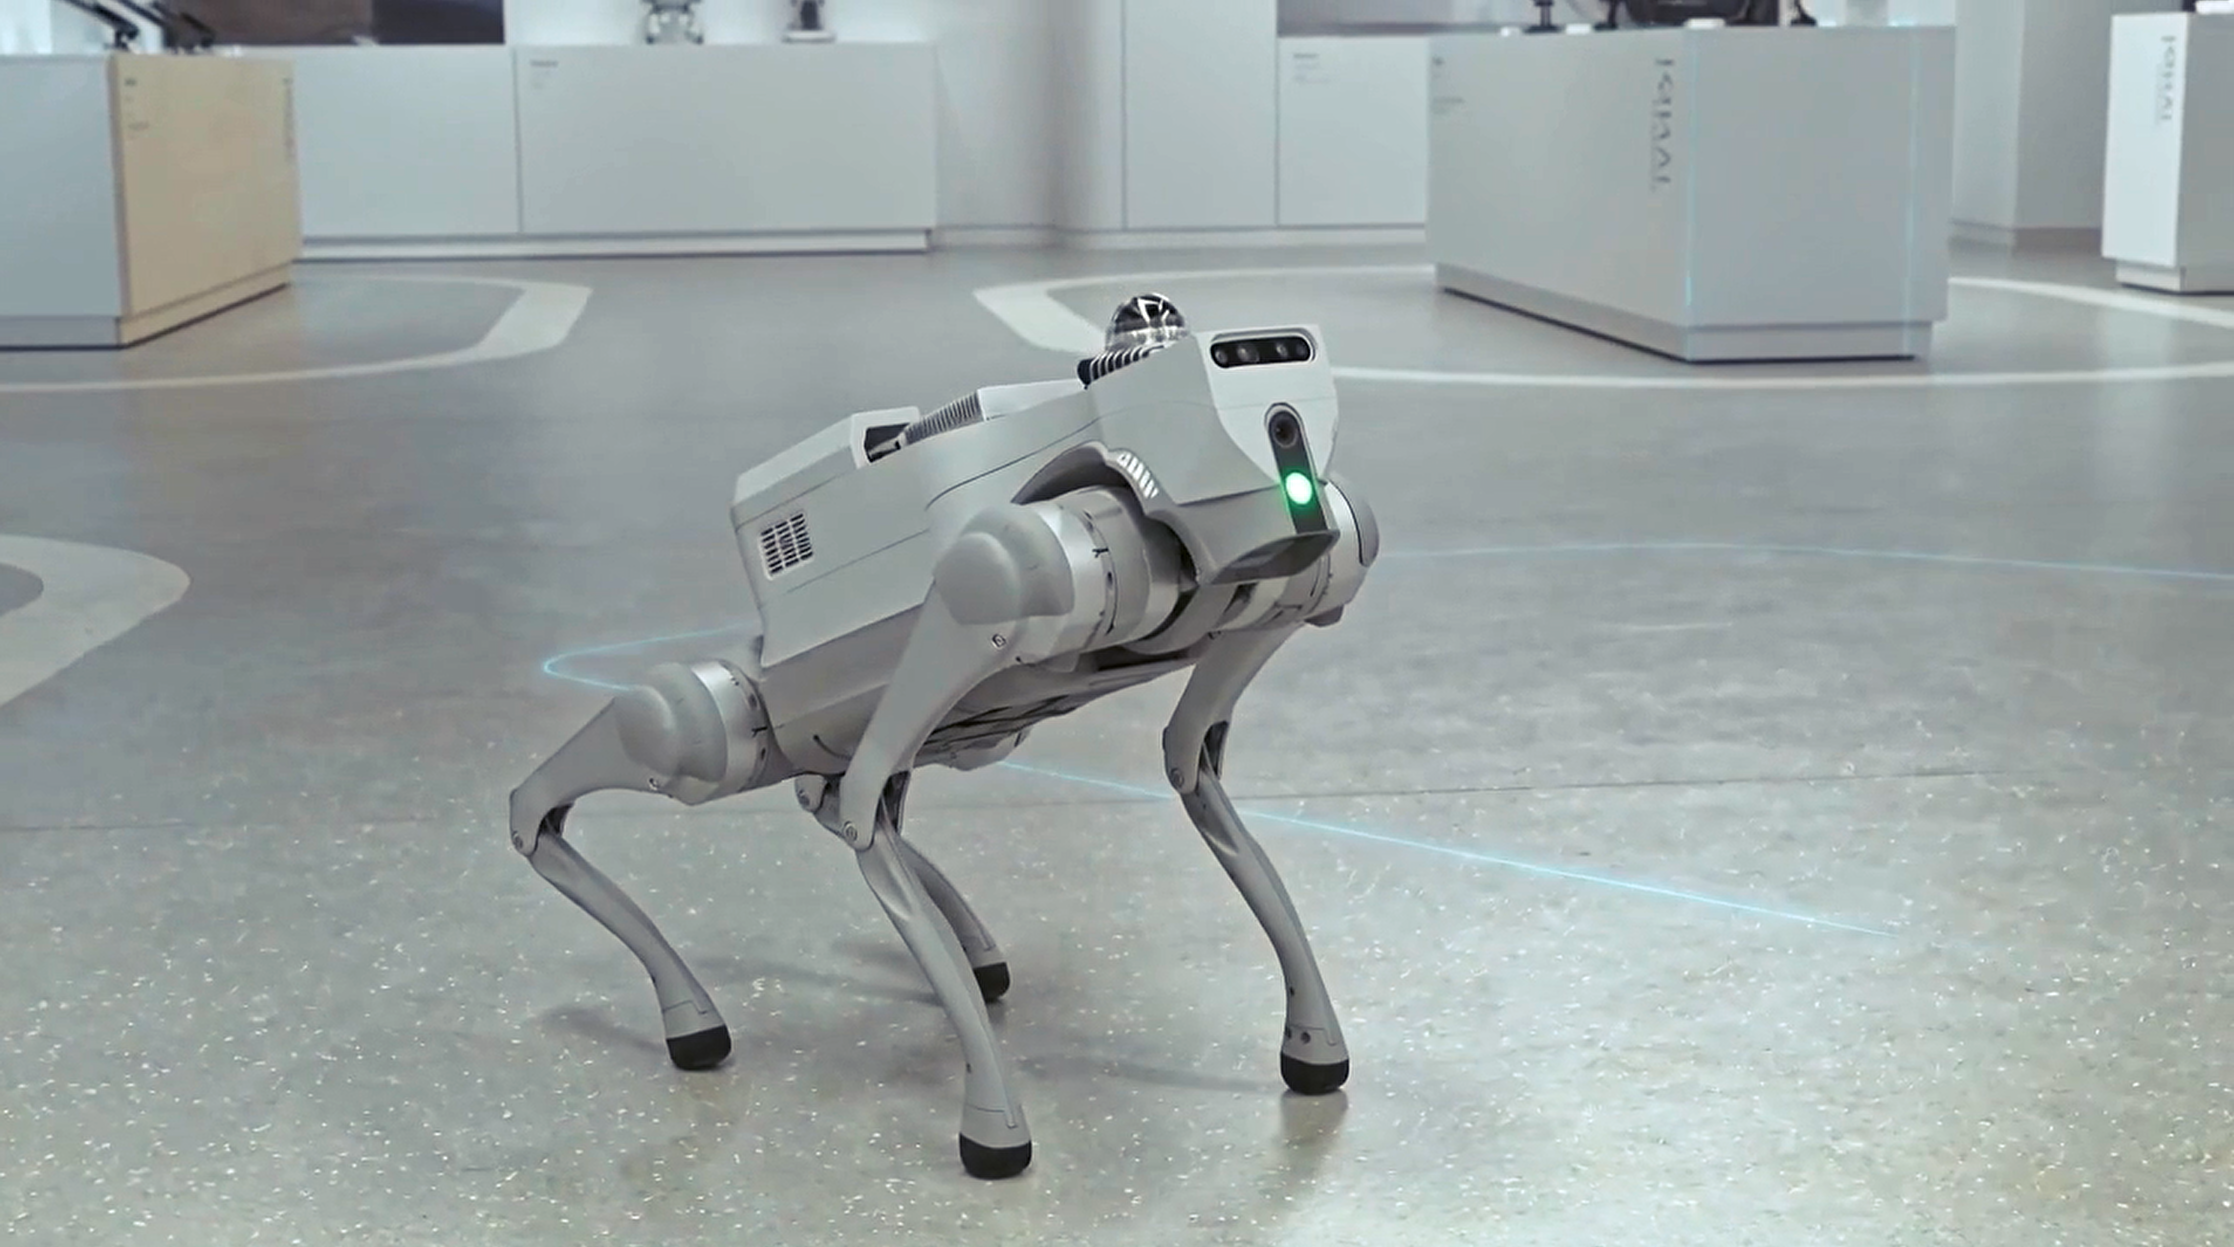
针对这些场景,考拉悠然将Geek Mind具身大脑与四足机器人等本体结合,通过硬件抽象、任务理解和空间感知,让不同机器人能够适配相应的巡检任务。
在实际任务中,机器人需要完成环境感知、指令理解、路径规划和任务执行,并根据现场环境变化持续调整行动。
这与Benchmark环境最大的区别在于:现实世界并不是静态的。
人员移动、临时障碍物、设备状态变化等因素都会影响机器人原有的行动计划。因此,真正的具身智能不仅需要“完成一个动作”,还需要在变化的环境中持续理解、判断和执行。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 1
 0
- 0


 已为社区贡献1条内容

所有评论(0)