【机器人、控制主题 | 镇江会议】2026年机器人技术与控制工程国际学术会议(RTCE 2026)
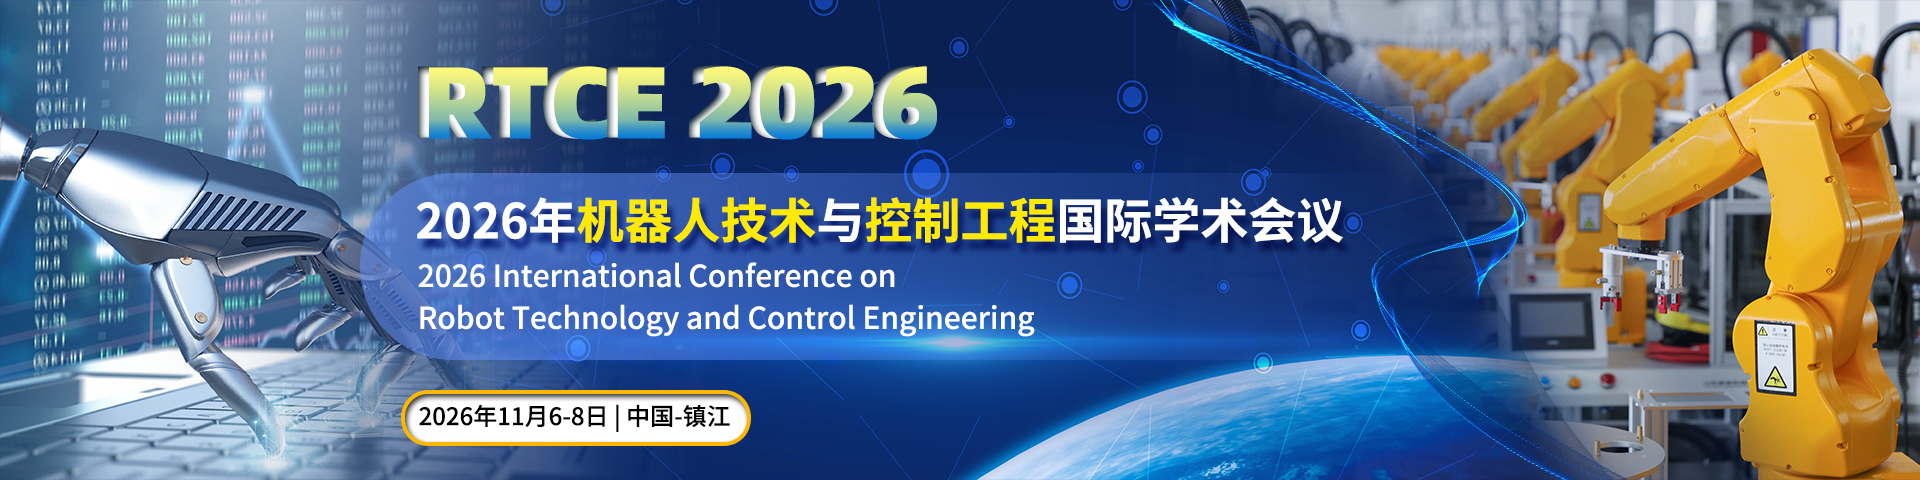
2026年机器人技术与控制工程国际学术会议(RTCE 2026)
2026 International Conference on Robot Technology and Control Engineering
2026年机器人技术与控制工程国际学术会议(RTCE 2026),将于11月6-8日在中国镇江举办。本次会议聚焦机器人与控制工程领域,搭建全球跨学科交流平台,汇聚中外专家学者、科研及行业从业者,共探技术前沿、促进成果共享与合作。会议将覆盖智能机器人设计、运动控制等核心议题,以主题报告、论文宣讲等形式推动学术碰撞。依托镇江及长三角科创基础,严守国际学术规范,助力产学研融合与成果转化,诚邀全球同仁齐聚,共绘行业发展蓝图。
重要信息
会议官网:
↑↑点击参会/投稿/了解会议详情↑↑
会议时间:2026年11月6-8日
会议地点:中国-镇江
接受/拒稿通知:投稿后约3-8天出结果
收录检索:EI, Scopus 双检索
组织单位
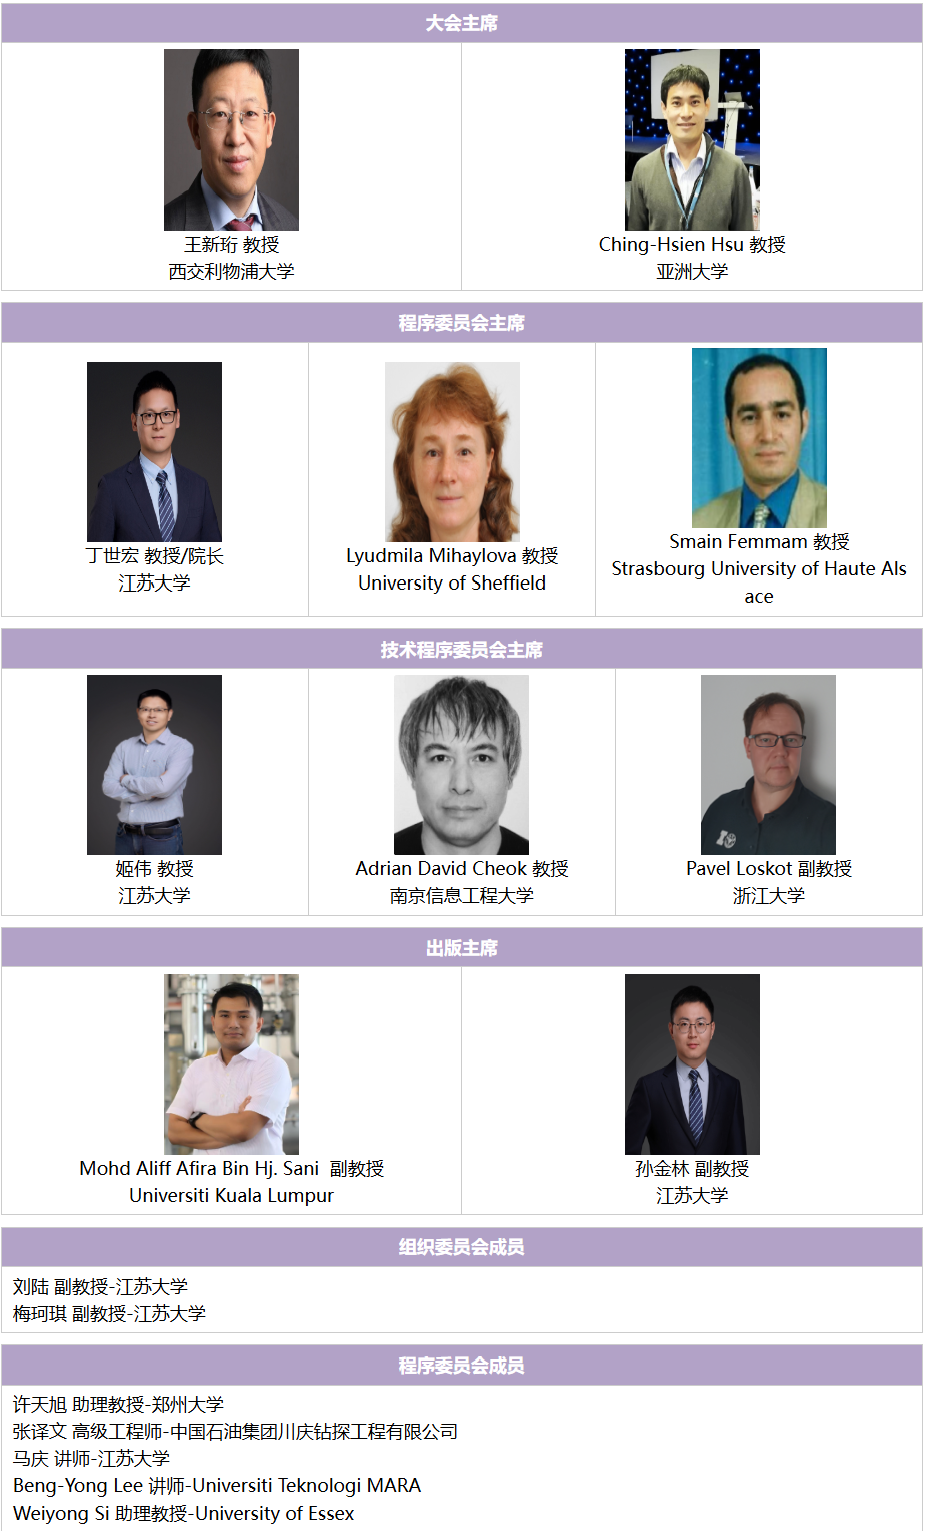
会议组委
征稿主题
| 机器人技术 | 控制工程 |
| 视觉导航系统 视觉感知融合 机器人视觉定位 视觉驱动抓取 多模态感知融合 视觉障碍避让 视觉引导运动 机器人视觉重建 视觉目标识别 视觉SLAM算法 机器人视觉标定 视觉辅助路径规划 视觉驱动操作 视觉语义分割 智能视觉感知 ...... | 视觉反馈控制 基于视觉的自适应 视觉伺服控制 视觉增强控制系统 视觉误差补偿 视觉数据融合控制 视觉闭环控制 视觉轨迹跟踪 视觉鲁棒控制 视觉状态估计 基于视觉的多传感 视觉驱动调节控制 机器视觉控制算法 视觉信息滤波 视觉故障诊断控制 ...... |
论文出版
本会议所有的投稿都必须经过2-3位组委会专家严格审稿,最终所有录用的论文将由IEEE(ISBN: 979-8-3195-1210-9)出版,见刊后由出版社提交至 IEEE Xplore,EI Compendex, Scopus 检索。
◆ 会议只接收英文稿件;
◆ 投稿前可通过CrossCheck, Turnitin、iThenticate任一查重 系统进行查重,否则由文章重复率引起的被拒搞将由作者自行承担责任,涉嫌抄袭的论文将不被出版;
◆ 论文应具有学术或实际价值,且未在国内外学术期刊或会议发表过。
参会须知
1、作者参会:一篇录用文章允许一名作者免费参会;
2、口头演讲:申请口头报告,时间为10-15分钟;
3、海报展示:申请海报展示,A1尺寸,彩色打印;
4、听众参会:不投稿仅参会,也可申请口头报告或海报展示。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 0
 0
- 0


 已为社区贡献85条内容

所有评论(0)