高德开源机器人侦查:ABot具身智能全栈开源技术详解与自主巡检实战指南
对于"机器人侦查"——即利用机器人对复杂环境进行自主巡检、勘察、探测与感知——这一应用方向,高德开源体系提供了前所未有的技术红利:ABot-N导航基座模型让机器人拥有城市级大范围自主导航能力(多源融合定位达亚米级精度);ABot-M0操作基座模型让机器人学会与环境交互(打开阀门、操作仪表);ABot-World世界模型让机器人在虚拟世界中预演侦查路线(真实环境仿真训练);ABot-Claw智能体系统让机器人理解自然语言任务指令("去3号车间检查管道泄漏")。这套"开源AI大脑+开源数据+开源仿真平台"的组合,正在把机器人侦查的研发门槛从"千万元级自研"降到"数万元级集成"。
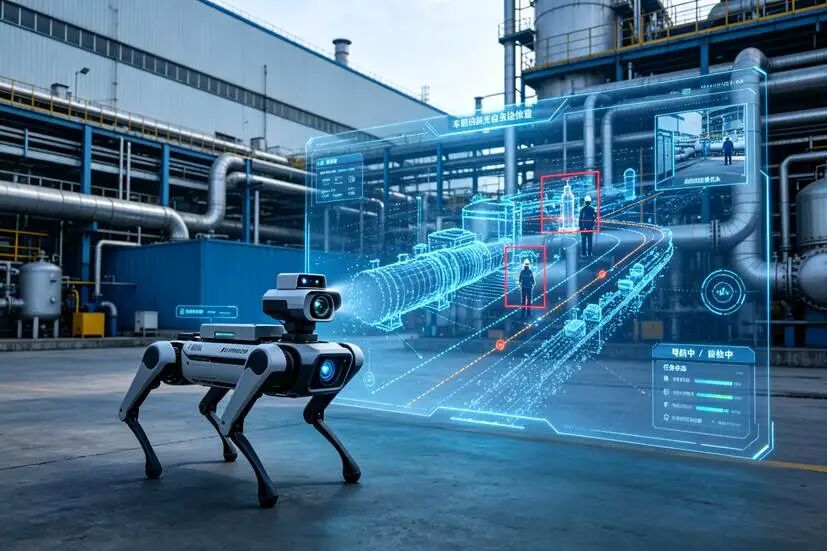
本文将从高德ABot开源体系全景、机器人侦查系统技术架构、核心开源组件深度拆解、实战方案设计与代码实现、典型应用场景、挑战与未来趋势等维度,系统阐述如何基于高德开源技术栈构建"会思考、会认路、会干活"的智能侦查机器人,为机器人开发者、工业巡检从业者与AI技术决策者提供可落地的实战参考。
一、高德ABot开源体系全景:从地图公司到具身智能基座
高德做机器人的底气来自其二十年积累的空间智能能力——导航地图、高精定位、时空大数据,这些能力与机器人所需的"认路、感知、决策"天然同源。2026年3月31日,高德宣布全量开源ABot-M0,涵盖数据、算法与模型三大维度;此后数月内密集开源了世界模型、导航模型与智能体系统,形成完整的"开源具身智能生态"。
1.1 开源时间线与关键节点
|
时间 |
开源/发布内容 |
类型 |
核心亮点 |
|
2026年2月 |
ABot-N0与ABot-M0两个VLA模型成果发布 |
模型 |
导航与操作两大任务方向双线布局,合计拿下10个SOTA(最佳表现) |
|
2026年3月31日 |
ABot-M0全量开源(数据+算法+模型),UniACT数据集开放,ABot-PhysWorld仿真平台发布 |
模型+数据+仿真 |
全球首个统一架构具身操作基座模型;600万+真实操作轨迹数据集;Apache 2.0协议可商用 |
|
2026年4月19日 |
公开首款具身机器人"途途"(四足机器狗),ABot-Claw智能体体系发布 |
硬件+智能体 |
全球首款开放环境全自主具身机器人;Harness中枢破解"一机一图"难题 |
|
2026年7月14日 |
ABot-World Studio世界模型工坊开源开放测试,ABot-World-0模型上线Reactor与Hugging Face |
世界模型 |
单张RTX 5090本地部署,连续推理超1小时;交互式视频生成+3DGS场景重建融合 |
|
2026年7月 |
ABot-M0.5统一移动-操作世界动作模型开源 |
模型 |
专为移动操作打造,让机器人在移动中完成精细操作;代码在GitHub amap-cvlab/ABot-Manipulation |
|
2026年8月 |
途途亮相世界机器人大会,发布五大场景能力;ABot-3DWorld 0等世界模型系列持续开源 |
硬件+模型 |
视障导盲、导览伴游、智慧导购、多空间智能巡检、物流末端配送五大落地场景 |
1.2 ABot三层架构:数据-模型-智能体闭环
ABot体系的精髓在于其内部形成的"飞轮效应"——三层架构环环相扣,数据驱动模型、模型驱动智能体、智能体产生新数据,形成持续进化的闭环:
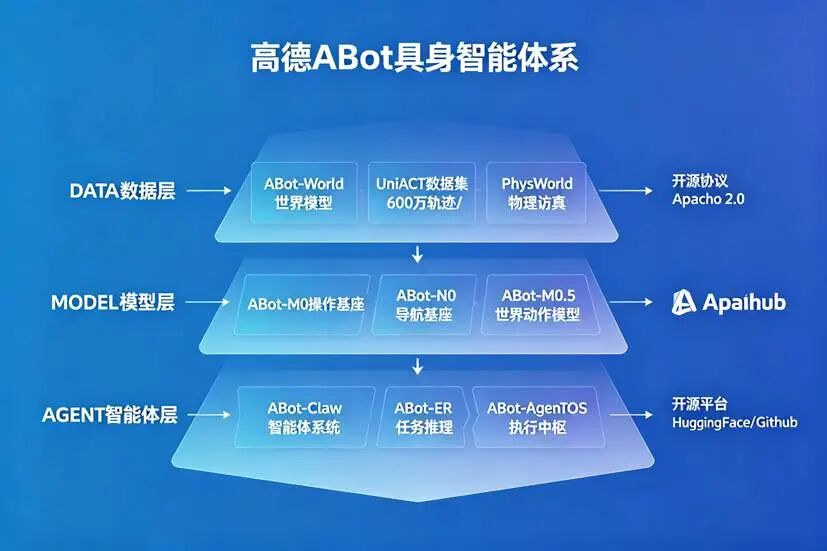
高德ABot具身智能体系三层架构图:DATA数据层(ABot-World世界模型/UniACT数据集/PhysWorld物理仿真)→MODEL模型层(ABot-M0操作基座/ABot-N0导航基座/ABot-M0.5世界动作模型)→AGENT智能体层(ABot-Claw/ABot-ER/ABot-AgentOS),右侧标注Apache 2.0开源协议与开源平台
|
层级 |
核心组件 |
职责 |
对机器人侦查的价值 |
|
DATA数据层 |
ABot-World世界模型(提供千万级真实训练场景)、UniACT数据集(600万+轨迹/9500+小时/20+机器人形态)、ABot-PhysWorld物理仿真平台 |
生产海量高质量训练数据,让具身模型理解环境变化中的物理规律 |
侦查机器人可先在虚拟世界预演巡检路线与异常场景,减少真实环境试错成本;UniACT提供跨形态操作数据底座 |
|
MODEL模型层 |
ABot-M0操作基座模型(统一架构,一脑多形)、ABot-N0/N1导航基座模型(开放环境导航)、ABot-M0.5世界动作模型(移动+操作统一) |
提供导航、感知、操作三大基础能力,支持多种机器人形态 |
导航模型提供城市级自主导航与动态避障;操作模型支持侦查机器人开门、按按钮、取样等交互动作 |
|
AGENT智能体层 |
ABot-Claw智能体系统(Harness中枢)、ABot-ER(空间-任务关系推理与任务拆解)、ABot-AgentOS执行中枢(云端大脑+边缘响应) |
理解自然语言任务、拆解任务、调度异构机器人执行 |
自然语言下达侦查任务("检查3号罐区有无泄漏"),系统自动拆解为导航+感知+识别子任务并执行 |
这套架构对开发者的意义在于:过去构建一个能"认路+感知+操作"的侦查机器人,需要自研或整合定位建图、路径规划、目标检测、视觉语言模型、机械臂控制等数十个模块,数据、算力、算法门槛极高;而基于ABot开源体系,开发者可以直接站在巨人的肩膀上——用ABot-N系列获得导航能力,用ABot-M系列获得操作能力,用ABot-World获得仿真训练能力,用ABot-Claw获得任务理解能力,把精力聚焦在行业Know-how(巡检点定义、异常判定规则、业务联动)上。
二、机器人侦查系统技术架构:云-端协同五层设计
机器人侦查(Reconnaissance)的本质是:机器人在未知或动态环境中自主移动,持续采集环境数据,识别目标与异常,并将结果实时回传。基于高德ABot开源体系,一个生产级的侦查机器人系统通常采用"云-端协同"五层架构——这与高德途途的"云端大脑+边缘响应"两级设计一脉相承。
2.1 五层技术架构
|
层级 |
核心职责 |
关键技术/组件 |
输入→输出 |
|
感知层 |
环境多模态数据采集 |
车规级激光雷达(96线,如途途)、前视双目/单目相机、360度鱼眼摄像头、红外热成像、气体/温湿度/粉尘传感器、IMU/轮式里程计 |
物理环境→点云+图像+红外+传感器数据流 |
|
导航层 |
自主定位、建图与路径规划 |
ABot-N0/N1导航基座模型(多源融合定位亚米级精度)、高德地图空间数据(城市级先验地图)、SLAM(激光+视觉融合)、动态避障(行人/车辆/障碍物实时感知) |
传感器数据+任务目标→全局路径+局部轨迹+位姿估计 |
|
感知理解层 |
目标检测、场景理解与异常识别 |
VLA视觉语言模型(Qwen3-VL等骨干)、ABot-M0双流感知(语义流+3D几何流)、目标检测(YOLO系列)、开放词汇检测(Grounding DINO)、三维场景理解 |
图像/点云→目标框+语义标签+异常事件+场景描述 |
|
决策执行层 |
任务理解、拆解与动作执行 |
ABot-Claw智能体系统(任务理解与拆解)、ABot-ER(空间-任务关系推理)、ABot-AgentOS执行中枢(云端大脑+边缘响应)、ABot-M0/M0.5操作模型(机械臂/灵巧手动作生成) |
自然语言任务+环境状态→任务规划+动作指令 |
|
应用层 |
业务联动、数据管理与可视化 |
云端任务调度平台(多机调度)、监控大屏(实时画面+地图轨迹+检测叠加)、异常告警(APP/短信/工单)、数据报表(巡检报告/趋势分析)、API开放接口(对接MES/EHS/安防系统) |
侦查结果→告警+报告+业务联动+数据沉淀 |
2.2 云-端协同设计要点
①云端大脑-边缘响应两级设计:重模型(VLA大模型、世界模型、任务规划)部署在云端,轻推理(实时定位、避障、目标检测)部署在机器人端侧。途途的实践表明,端侧边缘算力(Jetson/RK3588等)承担实时感知与局部决策,云端承担全局规划与语义理解,两者通过5G/WiFi6实时通信。断网时端侧降级运行(本地导航+本地检测+本地存储),网络恢复后自动同步,保证侦查任务不中断。
②先验地图+实时感知融合:这是高德体系最大的差异化优势——高德二十年积累的城市级高精地图作为先验空间知识,机器人"自带地图",无需预建图即可开始侦查;行进中实时感知与环境动态融合,实现"即放即用、随进随动"。传统机器人受限于"一机一图"(每台机器人都要单独建图),高德用地图数据+导航模型破解了这一难题,这正是ABot-Claw"Harness中枢"的核心能力。
③世界模型驱动的虚拟预演:侦查任务执行前,用ABot-World Studio在虚拟世界中重建目标场景(基于实景图片/视频生成3DGS场景),预演侦查路线、验证异常检测逻辑、训练危险场景识别——特别是化工泄漏、高温炉前等真实环境难以复现的危险场景,世界模型提供了零风险的训练与演练环境。
④多机协同与任务调度:云端平台支持多台侦查机器人统一调度——多机分区巡检、任务优先级管理、集群地图共享、路径冲突消解,实现"一台机器人侦查一栋楼,一群机器人侦查一座园区"。
⑤数据回流与模型迭代:侦查机器人采集的真实环境数据(图像、点云、异常样本)自动回流云端,持续微调检测模型与导航策略,形成"部署-采集-训练-升级"的飞轮。高德ABot体系本身也是靠这个飞轮运转的——世界模型生成数据训练基座模型,基座模型部署到机器人产生真实数据,真实数据又反哺世界模型。
2.3 侦查任务全流程
基于开源ABot体系,一次典型的机器人侦查任务流程如下:①任务下发(云端或自然语言指令)→②自主导航(先验地图+实时SLAM定位,路径规划与动态避障)→③环境感知(多模态数据采集,三维建图与目标检测)→④数据采集(对重点目标近距多角度采集,红外/气体传感器补充)→⑤智能分析(VLA模型推理,异常判定与语义理解)→⑥结果上报(告警推送、巡检报告、云端同步)。整个过程云端可实时监控,异常情况可远程接管。
三、ABot开源核心组件深度拆解
本章逐一拆解机器人侦查最相关的ABot开源组件:导航基座、操作基座、数据基座、世界模型与智能体系统,并给出其在侦查场景中的使用方式。
3.1 ABot-M0:统一架构具身操作基座模型
定位:全球首个基于统一架构、支持多种机器人形态(一脑多形)的具身操作基础模型,2026年3月31日全量开源(模型权重+训练代码+数据管线),Apache 2.0协议。
核心技术:①动作流形学习(AML,Action Manifold Learning):
摒弃传统扩散模型"加噪-去噪"的试错式预测范式,直接预测物理上可行的动作序列,大幅提升解码效率与控制稳定性——这是对机器人动作生成范式的颠覆性创新;②双流感知架构:VLM语义流(以Qwen3-VL为骨干,承担视觉理解与语言对齐)+3D几何流(可选可插拔,引入VGGT单图3D结构特征、Qwen-Image-Edit多视角合成等几何先验),兼顾语义理解泛化性与空间操作精确性,无需修改骨干网络;③统一数据管线:通过统一动作表示、坐标系与控制频率,实现跨平台异构机器人数据兼容,支撑完全基于公开数据的预训练。
性能表现:在Libero、Libero-Plus、RoboCasa等多个权威基准测试中实现SOTA;Libero-Plus任务成功率80.5%,较业界标杆Pi0提升近30%。
侦查场景应用:当侦查机器人需要与环境交互时——操作机械臂打开配电柜门检查内部、按压控制面板按钮、抓取可疑物体取样、操作灭火器——ABot-M0提供统一的动作生成能力。开发者可直接加载开源权重,微调少量本场景数据即可获得针对特定侦查任务的操控策略。
3.2 ABot-N系列:开放环境导航基座模型
定位:面向开放环境的导航基座模型(ABot-N0/N1),是途途实现"城市级大范围自主导航"的核心,在CityWalker等七项国际评测中实现领先水平。
核心技术:①多源融合定位:融合高精地图、GPS/北斗、视觉特征、激光雷达点云、IMU/里程计,达亚米级精度;②场景自适应:室内空间与室外街道自动识别并无缝切换导航策略(室内激光SLAM为主,室外地图+GNSS融合);③超视距感知与动态避障:实时感知行人、车辆及各类障碍物,动态规划路径、精准避让;④无预设路线:依托高德地图空间数据即放即用,无需预建地图。
侦查场景应用:导航是侦查机器人的基础能力——从园区巡逻、厂区管线巡检到开放街区勘察,ABot-N系列提供"认路"能力。开发者通过API下发目标点(经纬度/语义地址/自然语言位置描述),模型输出全局路径与局部避障轨迹,端侧实时执行。多机场景下配合云端调度实现分区协同。
3.3 UniACT数据集与数据管线
定位:目前规模最大的通用机器人行为数据集(非私有领域),整合6个主流开源数据集,覆盖600万+条真实操作轨迹、9500+小时训练数据、20+种机器人形态。
核心价值:①真实数据无注水:全部来自真实物理场景操作轨迹,非仿真数据;②跨形态统一:通过统一动作表示/坐标系/控制频率,让分散全球的异构机器人数据可以统一训练;③开源可商用:Apache 2.0协议,开发者可直接下载用于模型预训练与微调。
侦查场景应用:对于需要定制操控能力的侦查机器人(如特种机械臂操作),UniACT提供预训练数据底座;配合高德开源的数据处理管线,开发者可将自有侦查任务数据(开门/按按钮/取样等)标准化后与UniACT混合训练。
3.4 ABot-World:世界模型与仿真训练
定位:高德世界模型家族——ABot-World Studio(通用世界模型工坊,2026年7月14日开源开放测试)、ABot-World-0(动作条件视频世界模型,骨干Wan2.2-TI2V-5B)、ABot-3DWorld 0(通用3D空间探索世界模型)、ABot-PhysWorld(物理仿真平台)。
核心技术:①交互式视频生成+3DGS场景重建融合:输入文字或图片,即可生成可实时交互、可自由漫游的AI世界,输出支持视频与3DGS(3D高斯泼溅)文件格式;②低门槛部署:单张RTX 5090消费级显卡即可本地部署,连续推理超1小时无画质衰减(同类世界模型上限普遍在分钟级);③"时空任意门":支持跨场景跳转、无界世界跃迁;④3D资产化:生成的数字空间可保存为标准3D场景模型,直接赋能数字孪生、虚拟仿真与高精度空间计算。
侦查场景应用:这是侦查机器人的"训练场"与"预演场"——①用目标厂区/园区的实景图片或视频重建3D场景,侦查机器人先在虚拟环境中测试巡检路线与异常检测逻辑;②生成危险场景(泄漏、火灾、设备故障)的合成数据,训练异常检测模型,解决真实危险样本稀缺问题;③在虚拟世界预演多机器人协同侦查方案,验证任务分配与路径规划策略后再部署到真实环境。
3.5 ABot-Claw与智能体系统
定位:ABot-Claw是ABot体系的智能体中枢(Harness),破解机器人"一机一图"与"一机专用"难题,让机器人从"单体工具"进化为"通用智能体"。
核心技术:①自然语言任务理解:用户用自然语言下达指令,系统进行语义理解;②ABot-ER空间-任务关系推理:对任务进行空间-任务关系推理与任务拆解("检查3号罐区"→"导航到3号罐区+扫描罐体表面+识别泄漏特征+采集图像证据");③ABot-AgentOS执行中枢:"云端大脑-边缘响应"两级设计,负责决策、能力调配、技能调用与跨任务多模态记忆管理,调度异构机器人完成具体动作;④多技能调用:按需调用导航、感知、操作等技能模块。
侦查场景应用:将侦查业务指令("每两小时巡检一次地下管廊,重点检查渗漏与气体浓度")转化为可执行的机器人任务流,并管理任务执行的完整闭环——下发、执行、回传、记忆、汇报。这是"机器人侦查"从"遥控玩具"升级为"自主智能体"的关键层。
3.6 组件选型与侦查任务映射
|
侦查任务环节 |
核心开源组件 |
关键能力 |
部署形态 |
|
任务理解与拆解 |
ABot-Claw + ABot-ER |
自然语言→任务规划 |
云端 |
|
自主导航 |
ABot-N0/N1 + 高德地图数据 |
亚米级定位、动态避障、城市级导航 |
端侧+云端 |
|
环境感知与异常识别 |
ABot-M0双流感知 + VLA模型 + YOLO检测 |
目标检测、语义理解、三维理解 |
端侧推理+云端大模型 |
|
交互操作 |
ABot-M0 / ABot-M0.5 |
开门、按按钮、取样等动作生成 |
端侧 |
|
仿真训练与预演 |
ABot-World Studio + ABot-World-0 + PhysWorld |
场景重建、合成数据、危险场景演练 |
云端/离线工作站 |
|
数据底座 |
UniACT数据集 + 数据管线 |
预训练、微调、数据标准化 |
离线 |
四、基于开源体系构建侦查机器人:方案设计与Python实践
本章给出一个基于高德ABot开源体系构建侦查机器人的落地参考方案——从系统组成、核心代码到部署要点。以下代码为教学示例,展示任务理解、导航调用、感知识别与异常上报的核心逻辑,实际生产需按具体硬件与云端API完善。
系统组成(参考配置):①本体:四足机器人底盘(或轮式AGV)+车规级激光雷达(96线)+前视相机+360度鱼眼相机+红外热像仪+气体传感器(按需);②端侧:边缘AI盒子(NVIDIA Jetson Orin / RK3588,跑轻量感知与实时避障);③云端:ABot-Claw智能体服务+ABot-N导航服务+VLA大模型推理服务+任务调度平台;④通信:5G/WiFi6+RTSP视频流+MQTT状态上报。
import json
import time
import requests
import cv2
import numpy as np
from ultralytics import YOLO
import paho.mqtt.client as mqtt
# ==================== 配置 ====================
class Config:
# 云端服务(高德ABot开源体系部署)
agent_api = "http://cloud-agent.internal:8080/v1/tasks" # ABot-Claw任务接口
nav_api = "http://cloud-nav.internal:8080/v1/navigate" # ABot-N导航接口
vla_api = "http://cloud-vla.internal:8080/v1/infer" # VLA大模型推理接口
mqtt_broker = "192.168.1.100"
mqtt_topic_state = "robot/state"
mqtt_topic_alert = "robot/alert"
# 端侧模型
yolo_model = "inspection_yolov8n.pt" # 巡检目标检测(设备/人员/泄漏/破损等)
conf_threshold = 0.45
# 巡检点定义(目标位置+检查内容)
waypoints = [
{"id": "WP-01", "name": "3号罐区", "position": [116.397, 39.908],
"checks": ["泄漏", "腐蚀", "变形"]},
{"id": "WP-02", "name": "配电室", "position": [116.398, 39.909],
"checks": ["烟雾", "异常发热", "柜门开启"]},
{"id": "WP-03", "name": "地下管廊入口", "position": [116.399, 39.907],
"checks": ["渗漏", "积水", "气体"]},
]
# ==================== 侦查智能体====================
class ReconAgent:
"""基于ABot开源体系的侦查机器人智能体:任务理解→导航→感知→分析→上报"""
def __init__(self):
self.cfg = Config()
self.detector = YOLO(self.cfg.yolo_model)
self.mqtt = mqtt.Client("recon-robot-01")
self.mqtt.connect(self.cfg.mqtt_broker)
self.report = [] # 本次侦查报告
def understand_task(self, natural_language):
"""调用ABot-Claw/ER做任务理解与拆解(云端)"""
resp = requests.post(self.cfg.agent_api, json={"instruction": natural_language})
plan = resp.json().get("plan", {})
print(f"[任务理解] {natural_language} → {plan}")
return plan # {"waypoint_ids": [...], "checks": {...}}
def navigate_to(self, waypoint):
"""调用ABot-N导航基座模型导航到目标点(云端规划+端侧执行)"""
resp = requests.post(self.cfg.nav_api, json={"target": waypoint["position"]})
route = resp.json().get("route", [])
print(f"[导航] 前往 {waypoint['name']},路径点 {len(route)} 个")
# 端侧实际执行:跟随轨迹+局部避障(省略底层控制代码)
time.sleep(5) # 模拟移动耗时
return route
def perceive(self, frame):
"""端侧YOLO实时目标检测,返回异常候选"""
results = self.detector(frame, conf=self.cfg.conf_threshold, verbose=False)
detections = []
for r in results:
for box in r.boxes:
cls = int(box.cls[0])
name = self.detector.names[cls]
conf = float(box.conf[0])
detections.append({"class": name, "conf": conf})
return detections
def analyze(self, waypoint, detections, thermal_data=None):
"""调用VLA大模型做语义理解与异常判定(云端)"""
prompt = {
"waypoint": waypoint["name"],
"checks": waypoint["checks"],
"detections": detections,
"thermal": thermal_data,
}
resp = requests.post(self.cfg.vla_api, json=prompt)
verdict = resp.json().get("verdict", {})
print(f"[分析] {waypoint['name']} → {verdict}")
return verdict # {"normal": true/false, "anomalies": [...], "severity": "low/mid/high"}
def report_result(self, waypoint, verdict):
"""异常上报(MQTT告警)+ 报告记录"""
entry = {"waypoint": waypoint["name"], "time": time.time(), "verdict": verdict}
self.report.append(entry)
if not verdict.get("normal", True):
self.mqtt.publish(self.cfg.mqtt_topic_alert, json.dumps(entry))
print(f"[告警] {waypoint['name']} 异常:{verdict.get('anomalies')}")
self.mqtt.publish(self.cfg.mqtt_topic_state, json.dumps({
"waypoint": waypoint["name"], "status": "done"}))
def run_task(self, natural_language):
"""执行一次完整侦查任务"""
print(f"===== 侦查任务开始:{natural_language} =====")
plan = self.understand_task(natural_language)
target_ids = plan.get("waypoint_ids") or [w["id"] for w in self.cfg.waypoints]
for wid in target_ids:
wp = next(w for w in self.cfg.waypoints if w["id"] == wid)
self.navigate_to(wp)
#端侧多角度采集:拍摄图像(与热像/气体数据合并)
frame = self.capture_rgb() # 相机采集(省略实现)
thermal = self.capture_thermal() # 热像采集(可选)
detections = self.perceive(frame)
verdict = self.analyze(wp, detections, thermal)
self.report_result(wp, verdict)
print(f"===== 侦查完成,共 {len(self.report)} 个点位 =====")
return self.report
def capture_rgb(self):
"""相机采集占位实现:实际为RTSP取流/相机SDK回调"""
return np.zeros((720, 1280, 3), dtype=np.uint8)
def capture_thermal(self):
"""红外热像采集占位:实际读取热像仪温度矩阵,如最高温/区域温差"""
return {"max_temp": 38.5, "avg_temp": 31.2}
# ==================== 运行示例 ====================
if __name__ == "__main__":
agent = ReconAgent()
report = agent.run_task("对3号罐区、配电室和地下管廊入口进行一次全面巡检,重点检查泄漏、烟雾与异常发热")
print(json.dumps(report, ensure_ascii=False, indent=2))
代码说明:以上代码展示了"任务理解→导航→感知→分析→上报"的侦查闭环:understand_task调用ABot-Claw/ER做自然语言任务理解与拆解;navigate_to调用ABot-N导航服务实现自主导航;perceive在端侧用YOLO做实时目标检测;analyze调用云端VLA大模型融合检测结果、红外温度与巡检点检查项做异常判定;report_result通过MQTT上报告警并记录报告。实际生产系统中,还需补充:①端侧实时避障与底盘控制(与导航服务闭环);②多传感器时间同步与空间配准(相机-激光雷达-热像仪标定);③视频证据留存(异常点位自动保存前后视频片段与图像);④云端多机调度与任务队列;⑤模型持续迭代(真实异常样本回流微调);⑥断网降级运行与数据断点续传;⑦<安全机制(急停、围栏、权限认证)。
部署建议:对于希望快速落地的团队,推荐"最小可用系统"路径:①先用ABot-World Studio重建目标场景,在虚拟环境中跑通任务逻辑;②购买或租用一台四足机器人+边缘盒子,部署ABot-N导航服务实现自主巡检;③用通用检测模型+YOLO快速建立异常识别基线,再逐步引入ABot-M0/VLA提升语义理解;④先试点1-2个巡检点(如配电室、罐区),跑通"告警-处置-复检"闭环后再扩展。
基于高德ABot开源体系,"机器人侦查"在工业与公共服务领域已具备规模化落地条件。以下是七个典型应用场景及其技术要点:
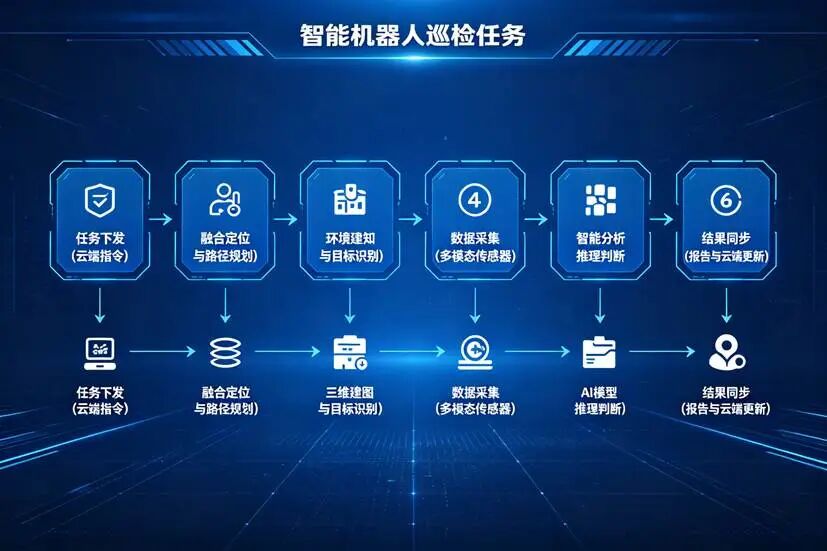
机器人侦查巡检任务全流程信息图:任务下发→自主导航→环境感知→数据采集→智能分析→结果上报,六步闭环流程
|
场景 |
侦查任务 |
关键技术组合 |
落地价值 |
|
工厂/园区智能巡检 |
设备跑冒滴漏、管道腐蚀、电气柜异常、消防通道占用、人员违规行为 |
ABot-N导航+激光雷达/视觉SLAM+YOLO异常检测+VLA语义理解(途途已落地"多空间智能巡检") |
7×24小时无人巡检,替代人工夜间巡检,异常发现率与响应速度大幅提升,巡检记录自动归档 |
|
危险环境勘察 |
化工厂泄漏勘察、高温炉前侦察、有毒气体区域探测、辐射区域监测 |
ABot-World虚拟预演+四足底盘(越障能力强)+气体/辐射传感器+红外热像+VLA判定 |
人员零暴露:机器人先进入危险区域侦察确认,保护工人安全,世界模型预演降低实战风险 |
|
基础设施检测 |
地下管廊、隧道、桥梁、大坝的结构裂缝、渗漏、沉降监测 |
ABot-N1超视距导航+三维建图(点云裂缝检测)+红外渗漏识别+多机协同分段巡检 |
厘米级结构异常发现,历史数据对比趋势分析,替代人工下井/登高危险作业 |
|
安防与应急侦查 |
园区安防巡逻、夜间可疑目标排查、火灾初期侦察、应急救援前哨 |
ABot-Claw任务理解+城市级导航+多模态感知+云端联动安防平台 |
与安防监控联动,机器人成为移动摄像头;应急时先遣侦察回传现场画面与数据 |
|
仓储物流盘点 |
仓库货架扫码盘点、库存核对、货物损坏检测、通道障碍检查 |
ABot-N导航+视觉识别+RFID融合+VLA报告生成 |
夜间自动盘点,盘点效率数倍提升,货物异常(破损/倒垛)自动标记 |
|
矿区/工地勘察 |
矿场边坡稳定性、工地安全防护、深基坑监测、扬尘监测 |
四足底盘+激光雷达三维建图+边坡位移分析+环境传感器 |
复杂地形全天候侦察,地质灾害早期预警,工地安全合规数据自动留存 |
|
城市公共服务 |
城市道路病害(井盖/坑洼/标线)、公共设施损坏、共享单车违停、市容巡查 |
高德地图先验数据+ABot-N城市级导航+开放词汇检测+VLA事件描述 |
城市级覆盖(高德地图先天优势),巡检数据直接对接城市治理平台形成工单 |
6.1 当前挑战
①硬件成本与可靠性:车规级激光雷达(96线)、四足底盘、边缘算力盒子等硬件成本仍较高(一套完整系统数万至数十万元),且工业现场对防护等级(防尘防水防爆)、续航(途途4-5小时)与极端环境适应性(高温/粉尘/雨雪)要求苛刻,硬件可靠性是规模化部署的硬约束。
②模型泛化与数据稀缺:ABot基座模型虽在公开基准上表现优异,但工业/危险场景的长尾异常样本稀缺,模型泛化到具体厂区仍需针对性微调;合成数据(世界模型生成)与真实数据的差距(Sim-to-Real Gap)仍是训练效率的瓶颈。
③云-端协同的实时性与可靠性:端侧算力有限(大模型跑不动),云端推理有网络延迟(数百毫秒级),危险场景要求毫秒级响应时需端侧降级方案;断网环境下"端侧自主+本地存储"的完整闭环仍需工程打磨。
④多机调度与异构协同:多台异构机器人(四足+轮式+无人机)协同侦查的任务分配、路径冲突消解、信息融合尚不成熟,云端调度平台生态仍在早期。
⑤安全与合规:机器人自主移动的安全责任(碰撞/坠落/失控)、数据采集的隐私合规(厂区监控数据、个人信息)、危险环境作业的资质要求,都是落地前必须解决的法规与伦理问题。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 0
 0
- 0


 已为社区贡献6条内容

所有评论(0)