人形机器人的“体检表”:这6 类CAE仿真,一个都不能少
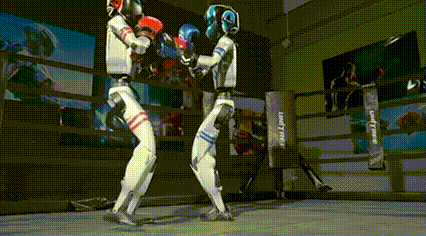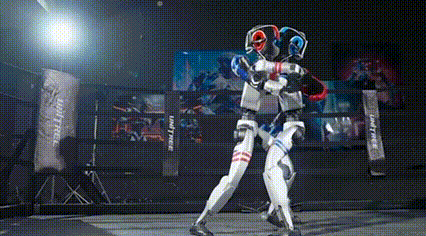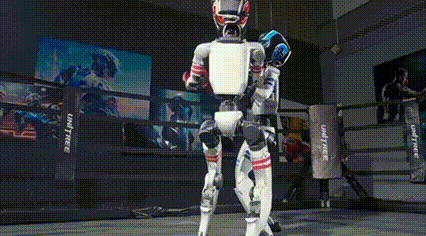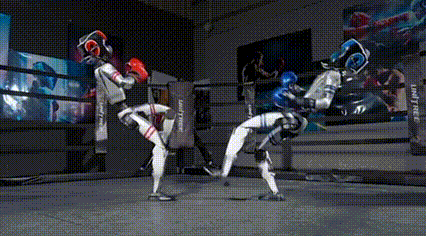
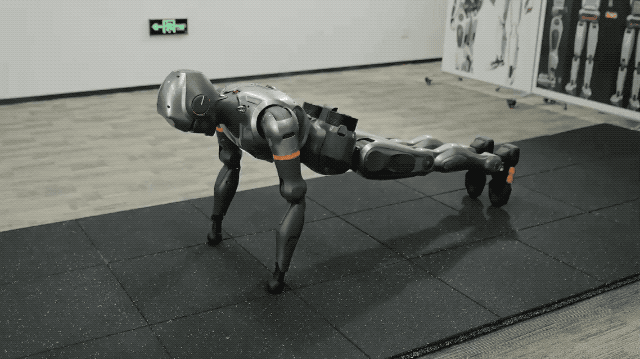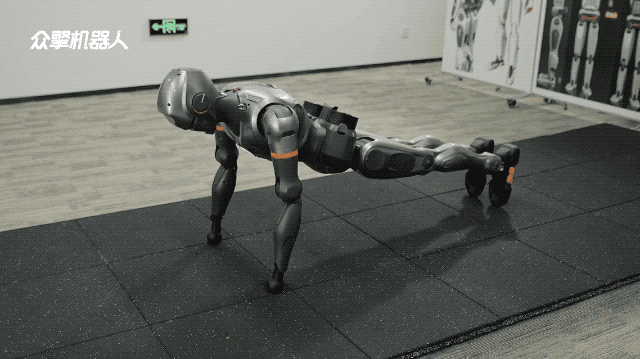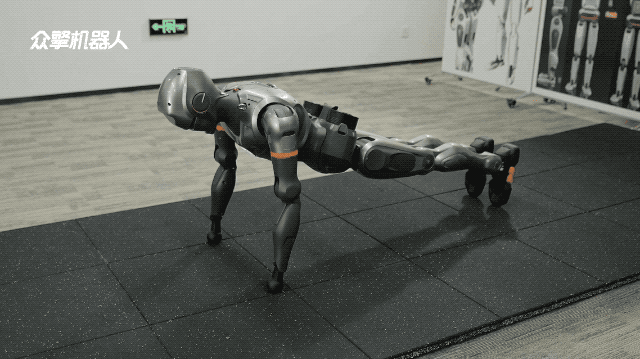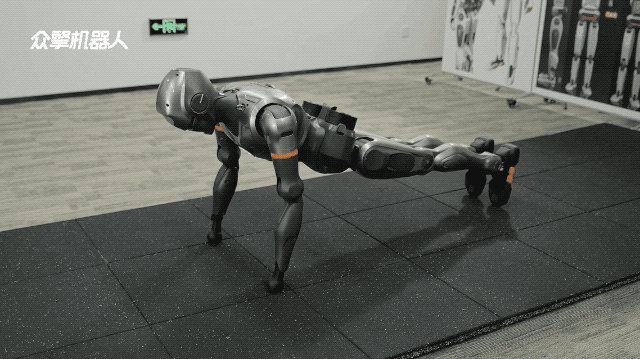
最近人形机器人有多火,不用我多说了吧。会扭秧歌、能侧空翻、热血拳击说来就来,俯卧撑也做得有模有样——但这些炫酷动作的背后,其实都有一群“幕后功臣”:CAE仿真。
说句实在话,CAE这个行当,过去常被调侃“没前途也没钱途”,可如今在新赛道上,它反倒活得风生水起。机器人行业对CAE的重视程度相当高——它就是本体安全的“吹哨人”。
作为一线从业者,今天聊聊机器人真正需要哪些仿真类型。网上流传的一些机器人CAE教程,说实话,里面不少内容都讲偏了。请记住一条铁律:仿真本身不是目的,能真正解决项目里冒出来的问题,仿真才有意义。
01. 静力学分析
静力学强度分析依然是重中之重,这块主要覆盖本体各个部件的强度校核。
常用软件:ANSYS、Abaqus
02. 疲劳分析
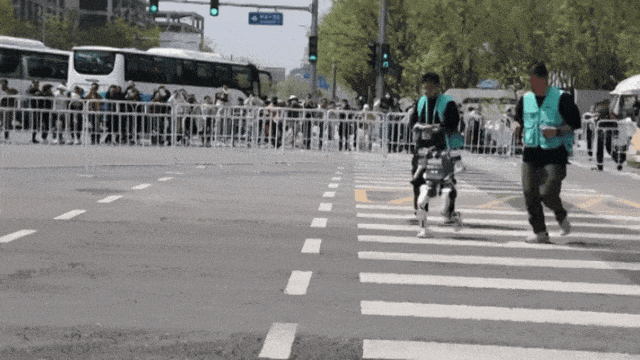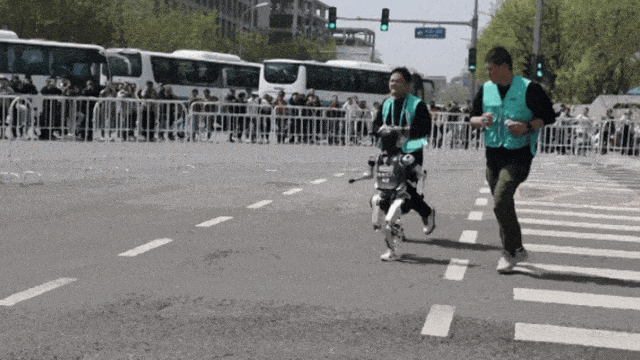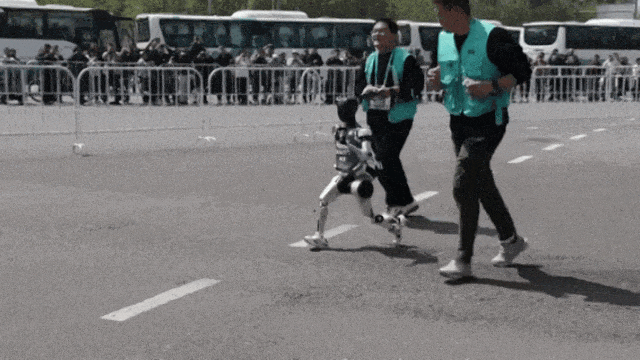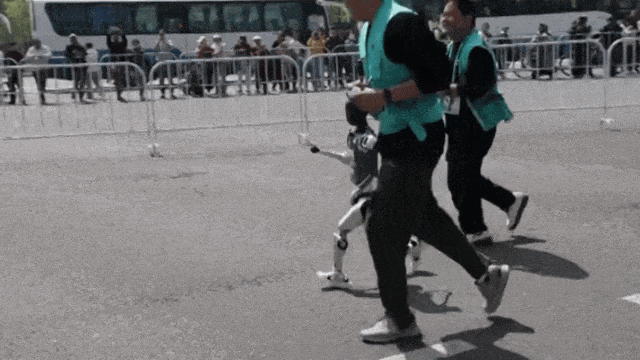
机器人跑马拉松,考验的就是结构耐久!
值得注意的是,机器人大多数结构失效属于疲劳失效,而不是强度失效。疲劳分析的难点在于:想拿到材料准确的SN曲线,实在太难了。
典型场景:
髋关节:承受周期性扭转载荷
手指关节:高频抓握带来的微动磨损
常用软件:ANSYS/WB、nCode
03. 拓扑优化
拓扑优化的目标就俩字:减重!当你想到钢铁侠时,别忘了那本质上也是一堆铜铁的组装体——他的体重虽没汽车那么夸张,但好几百斤也是有的。
常用软件:OptiStruct
04. 热管理
4.1 电机温升仿真
关节电机功率密度>5kW/kg,绕组温度可达150℃;谐波减速器润滑脂在 80℃ 就会失效。
4.2 电子舱热仿真
基于 Flotherm/Icepak/Fluent 的芯片-散热器-风道协同仿真。实际效果很能说明问题:优必选机器人主控板结温降低 37℃,寿命延长3.8倍。
4.3 整机热仿真
装上外壳之后,整机就是一个封闭的热源。
常用软件:ANSYS/WB、Fluent、Icepak、Flotherm
05. 结构动力学
涵盖模态分析、谐响应分析、瞬态分析、整定时间计算等等。
振动问题堪称“地狱级”难度,是结构与控制的完美结合——谁能攻克振动,年薪百万不是梦。
常用软件:OptiStruct、ANSYS。整定时间计算用过OptiStruct的都懂有多香,明白的都明白。
06. 动力学仿真
这里得说句大实话:动力学仿真的重要性没那么高,核心原因是——搞不准!姿态千变万化,难度极高,参考意义有限。更关键的是,姿态动作这块目前都在用机器学习来控制,仿真的必要性自然就低了。
6.1 刚柔耦合动力学仿真
挑战在于:双足运动时关节冲击力可达体重的5倍。通过模拟跳跃落地,可以获得动态关节扭矩。
6.2 跌落/碰撞分析
冲击、倾覆、翻转、碰撞,一个都逃不掉。
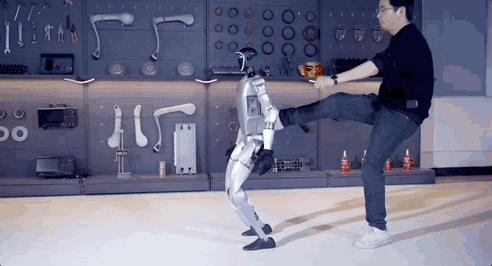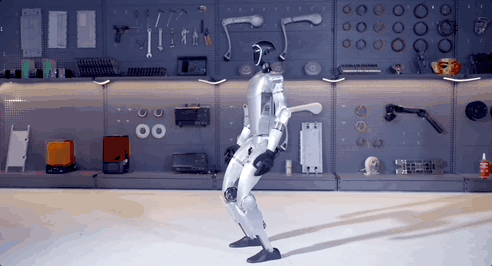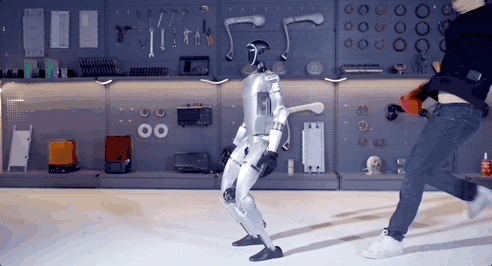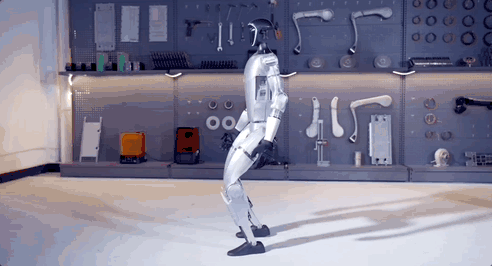
6.3 运动控制仿真
快速奔跑、复杂地形行走、接触力误差<5%、摔倒自我保护、关节力矩反馈延迟<2ms。
一个经典案例:优必选Walker X在仿真中完成了100万次楼梯避障训练,实物故障率下降76%。
常用软件:Adams
从扭秧歌到跑马拉松,每一次“出圈”表演的背后,都是这6类仿真在默默兜底。机器人还能跳钢管舞呢——而让它们跳得又稳又安全,正是CAE工程师们的日常。
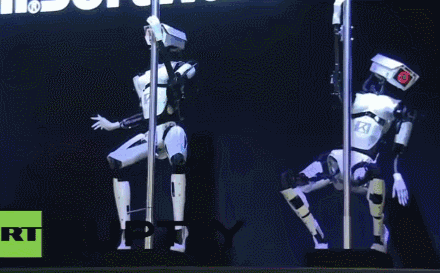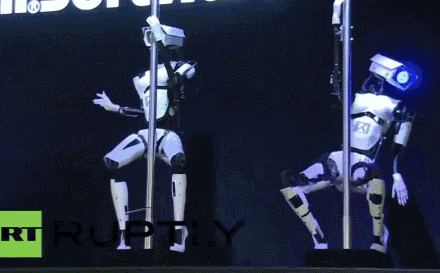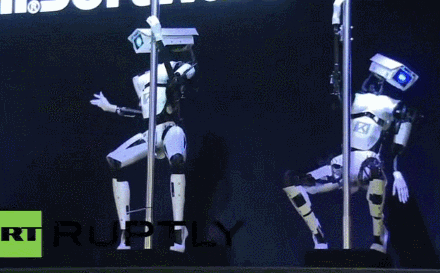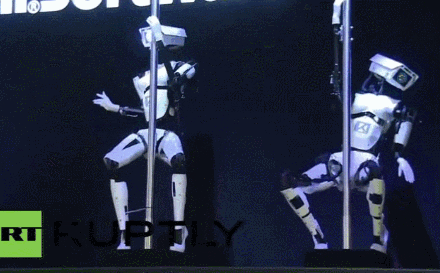
机器人也能跳钢管舞

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐

 1
 0
- 0


 已为社区贡献2条内容

所有评论(0)