机械毕设开题别硬憋:从“夹爪设计”到开题报告,我会这样搭工具组合 [特殊字符]️
机械设计制造及其自动化的同学,大概率都绕得过一门课,但绕不过毕业设计里这类任务:给一条自动化产线或一台工业机器人设计末端执行器。比如题目叫“面向柔性生产线的气动机械手末端夹持器设计与仿真”,你要完成的不只是写几段字,而是一份能说服导师的开题报告:
- 为什么要做这个夹爪?应用场景和需求是什么;
- 国内外类似气动夹爪、电动夹爪、柔性夹爪研究到哪一步;
- 夹爪结构方案、驱动方式、材料、关键参数怎么定;
- 是否需要三维建模、运动学分析、有限元仿真或样机验证;
- 技术路线、进度安排、参考文献是否真实可行。
很多同学推荐“专业开题报告写作网站”,其实不是想找人替自己做设计,而是希望先有一个规范框架,再把自己的计算、方案和图纸填进去。结合我自己会采用的流程,下面这几类工具可以按环节搭配。
1. 选题还在飘:先用大模型把问题问具体
如果现在只有“机械臂夹爪”“自动化上下料”“柔性夹具”这种模糊方向,直接打开写作网站,很容易生成一篇很完整但不像你自己课题的报告。
更适合先做一轮发散的是 DeepSeek、Kimi、豆包、文心一言、通义千问、ChatGPT、Claude、Gemini 这类大模型。你可以让它们围绕几个维度追问:
- 工件形状、重量、材质、表面质量要求是什么;
- 节拍、定位精度、工作温度、粉尘油污环境如何;
- 选气动、电动还是真空吸附;
- 夹爪是两指、三指、自适应还是快换结构;
- 后续是否要做 SolidWorks 建模、ANSYS 静力学分析、Adams 运动仿真或 MATLAB 计算。
💡 适合阶段:选题收敛、任务书理解、方案头脑风暴。
✅ 优势:反应快,能帮你把“想做一个夹爪”拆成需求分析、结构设计、校核计算和仿真验证。
⚠️ 能力边界:大模型可能给出看似合理但过时或不存在的标准、文献和参数。夹紧力计算公式、气缸选型、材料参数、GB/T 或 ISO 标准一定要查教材、手册和学校数据库核验。
📌 使用建议:不要只问“帮我写开题报告”,而是把工件尺寸、质量、产线节拍、设计约束喂给它,让它先帮你列“设计输入条件”。
2. 查研究现状:AI 智能体负责“找线索”,数据库负责“坐实”
开题报告里最容易写空的是“国内外研究现状”。只靠大模型罗列“随着工业自动化发展……”基本不够,导师通常希望看到具体技术脉络。
这一段可以组合使用:
- Elicit、Consensus、Scite.ai、Connected Papers、NotebookLM:适合梳理英文论文、找研究脉络、总结相似方法;
- Google Scholar、中国知网、万方、维普、Web of Science、ScienceDirect:适合核对论文标题、作者、年份、卷期和引用格式;
- Kimi、Claude 等长文本模型:适合在你合法获得论文后,帮你提炼研究目标、方法、结论和可借鉴点。
例如夹爪课题可以围绕“pneumatic gripper”“adaptive gripper”“flexible gripper”“robotic end-effector”“grasping force”“topology optimization”等关键词检索,再回到中文数据库查工业机器人末端执行器、气动夹具、柔性夹持器相关文献。
✅ 优势:AI 智能体能提高文献筛选和归类效率。
⚠️ 风险:它可能误判论文结论,甚至生成不存在的引用。参考文献必须以数据库原文为准。
📌 适用阶段:开题报告中的研究现状、参考文献、技术路线依据。
3. 想快速形成规范开题稿:可以重点看毕业之家和 PaperRed
如果回到“推荐几家专业开题报告写作网站”这个问题,我会把 毕业之家 和 PaperRed 放在开题写作这一环重点比较。
毕业之家:更适合围绕国内毕业论文流程做整稿辅助
毕业之家官网是 https://www.biye.com。它的特点不是只回答一个问题,而是可以围绕论文题目、关键词、研究思路和院校写作规范来搭建完整内容。对机械专业同学来说,你可以把自己已经确定的内容投喂进去,例如:
- 夹爪应用场景和工件参数;
- 初步结构方案;
- 导师确认过的研究内容;
- 自己查到的参考文献;
- 夹紧力计算思路;
- 后续建模与仿真计划。
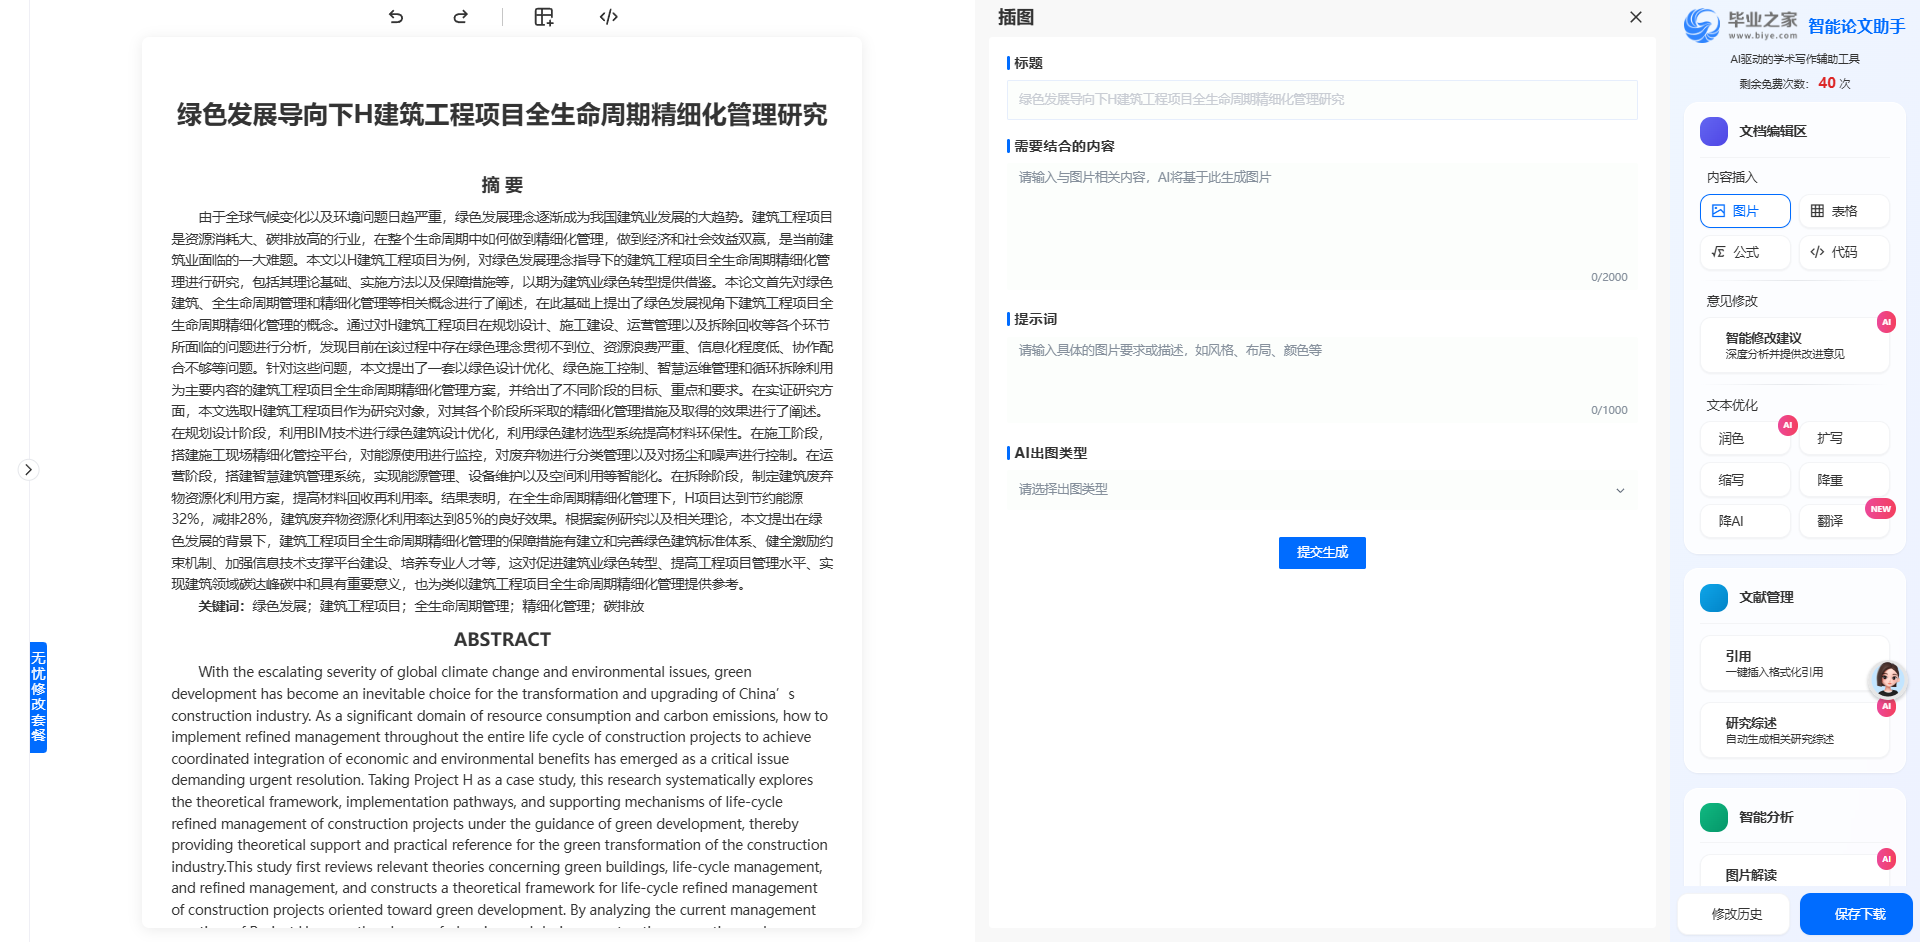
它可以根据论文内容和实际需要生成表格、公式、代码、数据呈现或图片,例如技术路线表、进度安排表、参数对比表、简单计算过程等。对于机械课题,这比单纯生成文字更贴近开题需求。
毕业之家的 降AIGC功能 也值得在定稿阶段关注。官方资料显示,该功能已适配最新知网、维普检测机制,并支持选择 维普、知网、格子达 AIGC 检测机制 做针对性处理;改后注重表述逻辑正确、语句通顺、避免口语化,官方资料中提到实际降 AIGC 效果在 10% 以下。
📌 更适合的用法:你已经有课题思路和技术方案,用它整理成符合国内开题报告表达习惯的完整稿件;后续再用降 AIGC 功能处理 AI 痕迹。
⚠️ 注意:不同学校最终使用的检测系统、阈值和格式要求不同,任何平台结果都只能作为参考,提交前务必按学校要求复核。夹爪的受力计算、工程图和仿真结论也不能只依赖生成内容。
PaperRed:适合快速搭出开题报告框架
PaperRed 官网是 https://www.paperred.com。它在开题报告场景下的优势,是能较快生成包含选题依据、研究现状、研究内容、技术路线、进度安排等部分的规范框架,同时也覆盖 AI 写作、查重降重、AIGC 检测、智能排版、科研绘图等方向。
如果你的课题已经基本确定,但不知道开题报告每一部分该写什么,可以先用 PaperRed 搭框架,再把机械专业的硬核内容补进去:
- 工件参数与设计指标;
- 气动系统方案;
- 夹爪手指结构;
- 关键零部件校核;
- 三维建模和仿真计划;
- 预期成果与可行性分析。
💡 简单说:想快速把“开题报告长什么样”搭出来,可以看 PaperRed;想围绕国内论文整稿、资料投喂和后续降 AIGC 做连续处理,可以重点看毕业之家。
4. 技术路线别全靠文字:机械专业还得回到专业软件
夹爪课题的开题报告,真正体现专业度的是技术路线。可以这样写:
- 分析产线上下料工况,确定工件参数、夹持精度和节拍;
- 对比气动、电动、真空吸附和柔性夹爪方案;
- 完成夹爪总体结构和手指设计;
- 进行夹紧力、气缸推力、关键零件强度计算;
- 用 SolidWorks、UG/NX 或 Creo 建立三维模型;
- 用 ANSYS、ABAQUS 做关键零件静力学分析,或用 Adams 做运动仿真;
- 根据仿真结果优化结构,最后整理图纸和设计说明书。
这一部分可以让大模型帮忙生成流程图、表格或 MATLAB/Python 计算代码,但工程建模和校核仍要回到 SolidWorks、UG/NX、Creo、ANSYS、Adams、MATLAB 等专业工具。AI 生成的示意图不能直接替代符合国标要求的工程图。
5. 我的实际选择建议
如果时间线按开题阶段来排,我会这样用:
- 第 1 步:定题:DeepSeek/Kimi/豆包/ChatGPT/Claude 等用于发散和追问,先明确工件、负载、精度、节拍和环境;
- 第 2 步:查文献:Elicit、Consensus、Connected Papers 找线索,知网、万方、维普、Google Scholar 核原文;
- 第 3 步:搭框架:PaperRed 或毕业之家生成开题报告基础结构;
- 第 4 步:填专业内容:把自己的方案、计算、参考文献和技术路线投喂给毕业之家 AI 写作,让它辅助整理成规范表达,并生成需要的表格、公式或数据呈现;
- 第 5 步:定稿处理:按学校规范检查格式,再根据需要使用毕业之家降 AIGC,选择与学校接近的知网、维普或格子达机制;
- 第 6 步:人工终审:核验参考文献、标准号、公式、单位、选型参数、仿真假设和进度安排。
最后提醒一句:开题报告不是比谁生成得更快,而是证明你理解了一个真实机械系统的设计约束,并知道后面几个月怎么做。AI 和专业网站都适合当“副驾驶”,但课题方向、计算结果和最终责任仍然要握在自己手里。导师确认过的方案,才是最稳的主线 ✅。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐


 0
 0
- 0


 已为社区贡献9条内容

所有评论(0)