YOLO 发布室内家居数据集,助力 AI 智能家居,一条命令 YOLO26 开训
一个 2689 张照片的数据集,正在悄悄决定未来扫地机器人怎么认路、AR眼镜怎么看你的客厅
01
PART
一个画面
AI 智能家居
想象你刚搬进新家。
家具还没完全到位,地板上堆着箱子,窗帘还没挂,床垫靠着墙立着。
这时候你的扫地机器人开机,试图在这片混乱里找到一条路。
它看到了一个长方形的轮廓——那是床垫还是门?一个悬挂的形状——那是台灯还是植物?
它分不清。
它在原地转了三圈,然后把自己困在了床腿和箱子之间。
这不是虚构的场景。这是当下绝大多数消费级机器人、AR设备、智能家居系统正在遭遇的困境:它们在户外和公共场景里表现不错,但一回到家,就开始犯晕。
原因说穿了只有一个——没有足够好的"家庭场景训练数据"。
02
PART
AI 记忆的原材料
AI 数据集
在深入讲这个数据集之前,得先说清楚一件事:AI视觉模型学会"认东西",靠的不是灵感,靠的是反复看大量标注好的照片。
给它看一万张有"椅子"标签的照片,它慢慢就学会了椅子长什么样——不管是木椅、皮椅、折叠椅,还是半藏在阴影里的椅子。
这批标注好的照片,就是数据集。
数据集的质量直接决定模型的能力上限。你喂什么,它就学什么;你没喂过的,它大概率认不出来。
这也解释了为什么,专门面向家庭室内场景的数据集,在整个AI视觉领域一直是个稀缺品。
03
PART
HomeObjects-3K数据集
AI“家”设计的眼睛
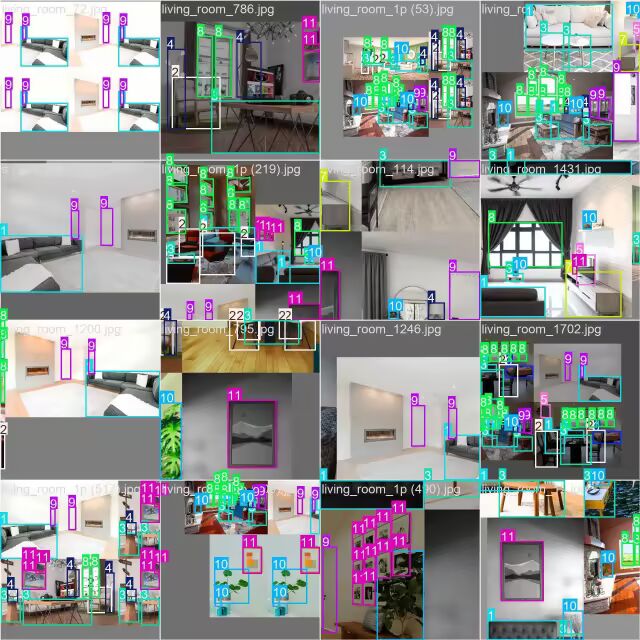
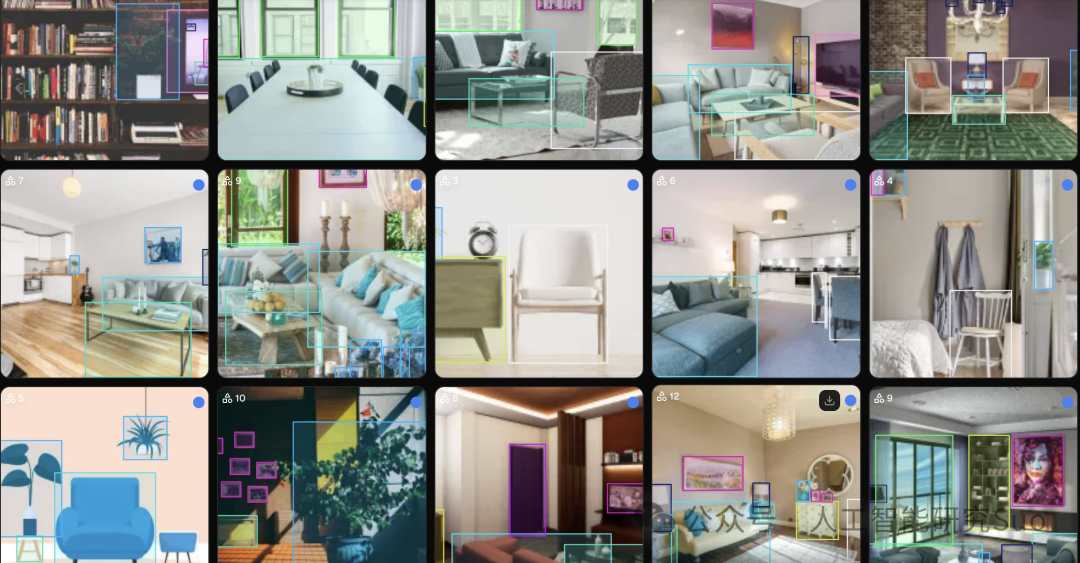
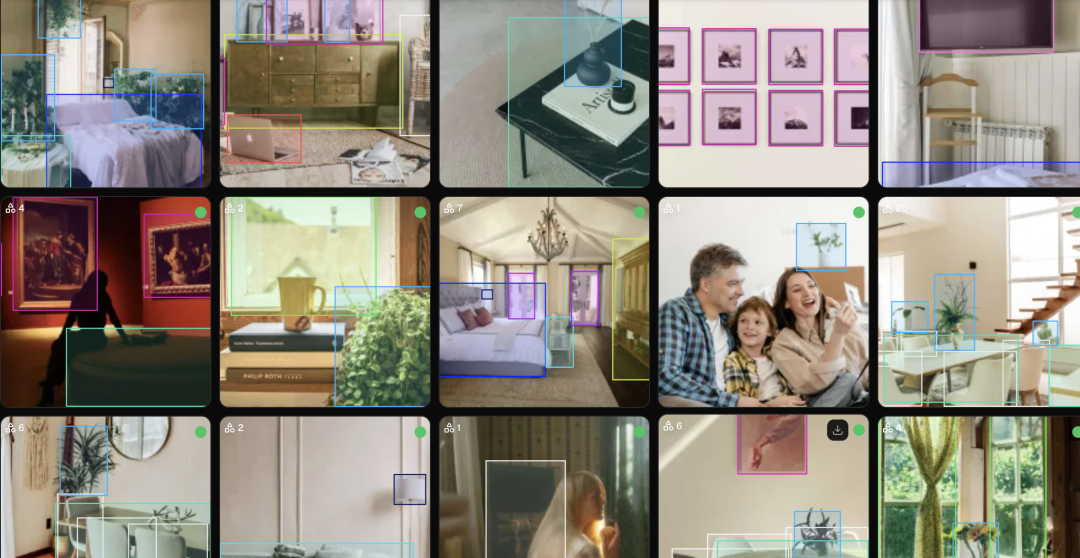
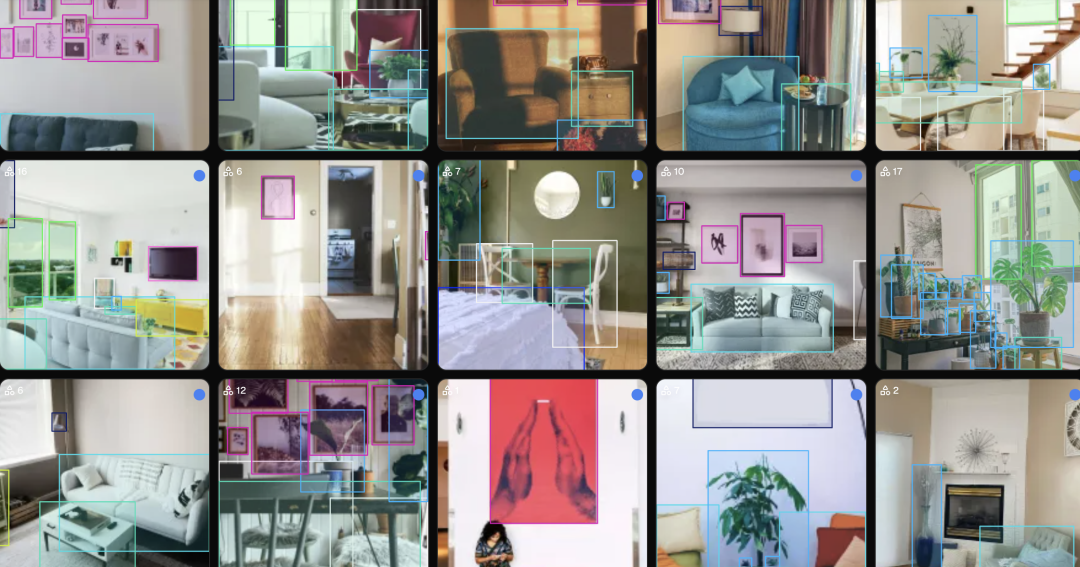
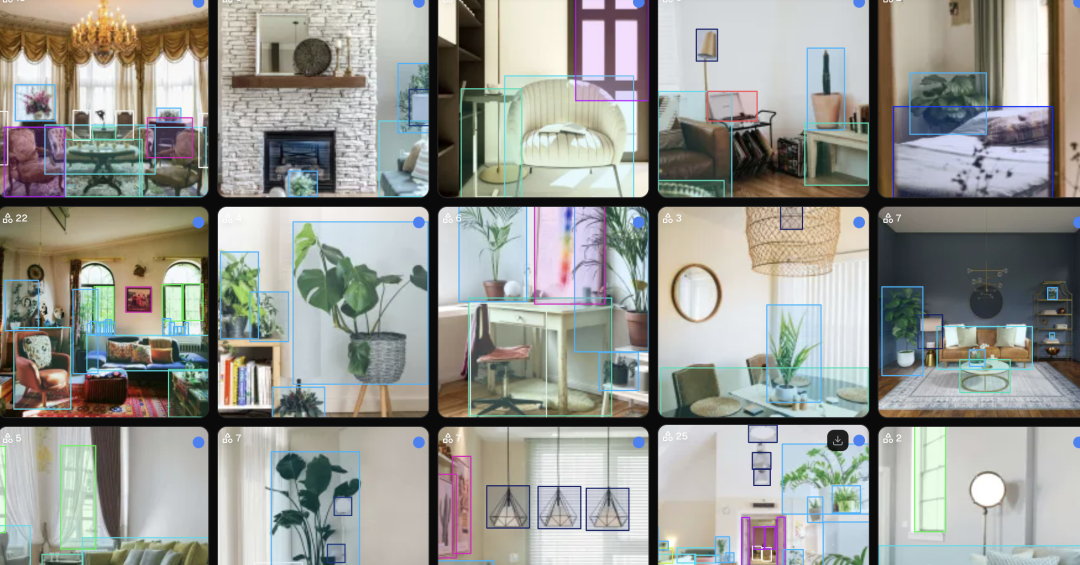
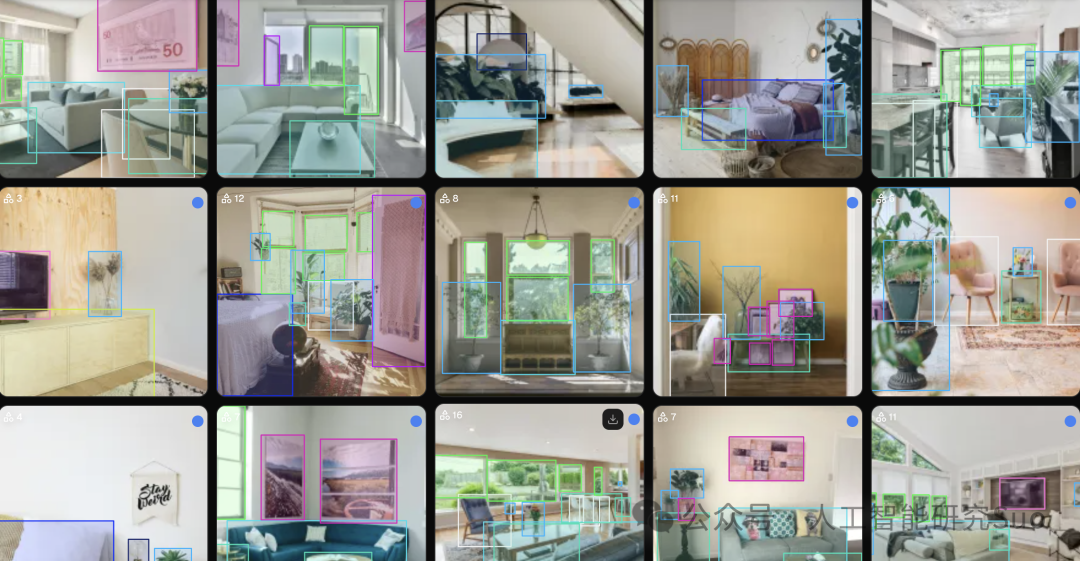
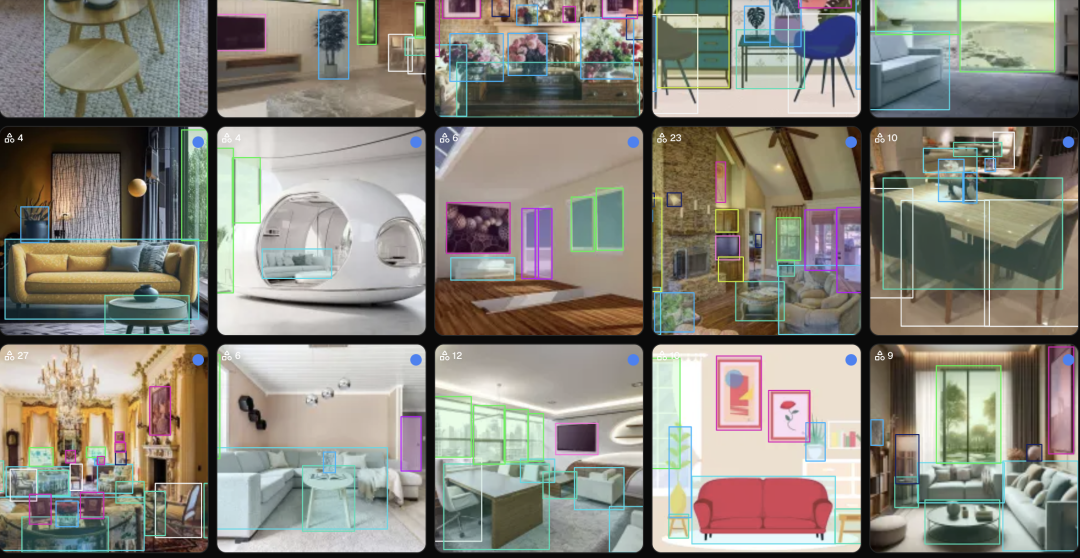
2025年5月,Ultralytics(也就是大名鼎鼎的 YOLO 系列目标检测框架的开发团队)发布了一个叫做 HomeObjects-3K 的数据集。
这是一批专门在室内家庭场景下拍摄、标注的图像数据:
- 2689 张真实室内照片
,涵盖卧室、客厅、书房等不同房间类型
- 12个类别
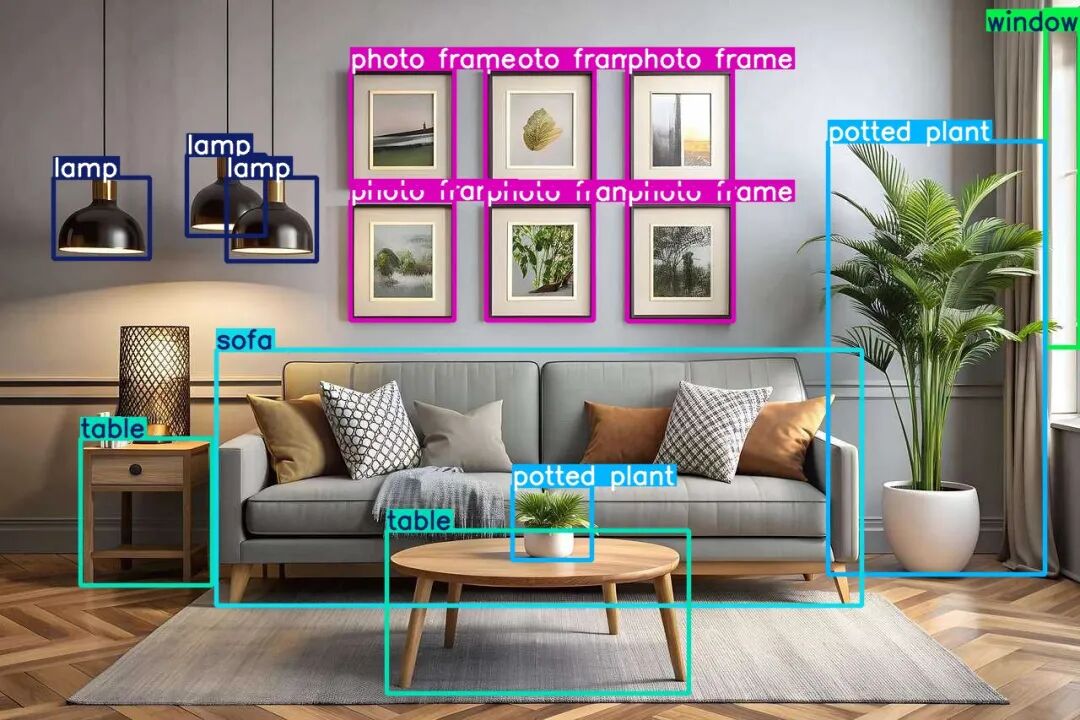
,覆盖家庭环境里最核心的物品:床、沙发、椅子、桌子、台灯、电视、笔记本电脑、衣柜、窗户、门、盆栽植物、相框
- 数据集拆分
:2285张用于训练,404张用于验证,结构清晰,拿来即用
- 体积约390MB
,用 YOLO 格式标注,可以直接接入主流检测训练流程
规模上,它比不过 COCO 这种拥有 12万张图的巨型数据集。但"专"才是它的价值所在。
COCO 能认出"椅子",但那些椅子往往是咖啡馆里的、街头的、会议室里的。HomeObjects-3K 的椅子,是你家客厅里那把,靠近窗户、打着侧光、旁边摆着盆栽的那把。场景的特异性,才是它在室内感知任务上的核心优势。
12个类别背后的选择逻辑
值得多聊两句的是这12个类别的选择——它们看起来稀松平常,实则是一套精心设计的坐标系。
先看结构性物件:门、窗户。
这两类物体不是家具,但对机器人导航、室内建图极其关键。知道门在哪,机器人才能知道"出口方向";知道窗户在哪,才能推断自然光源位置,帮助后续的场景理解。
再看大型家具:床、沙发、衣柜、桌子、椅子。
这五样东西决定了一个房间的基本布局。能识别它们,等于能给房间快速画一张"功能地图"——哪里是休息区,哪里是工作区,哪里能走人。
然后是电子设备:电视、笔记本。
这两样代表"人的行为中心"。电视在的地方通常是客厅主区,笔记本在的地方通常是工作或学习节点。它们是行为理解和意图推断的重要线索。
最后是装饰类:台灯、盆栽植物、相框。
别小看这三类。台灯是光源识别的补充;盆栽因为形态多变(大小、形状各异),是考验模型泛化能力的天然测试题;相框则经常出现在墙面,能帮助模型理解垂直空间结构。
12个类别,其实是室内场景理解的12个维度。
04
PART
能够做什么?
AI 数据集
理解了数据集的构成,再来看应用场景,会清晰很多。
场景一:扫地机器人/家用机器人
下一代家用机器人不只是走直线、避障碍,它需要真正"看懂"房间。识别床的位置才能知道床底下要不要钻;识别沙发才能判断能不能从下面穿过;识别台灯、盆栽这类障碍物,才能做出更细腻的路径规划。
HomeObjects-3K 直接对标这类需求,是机器人感知模块的天然训练素材。
场景二:AR/VR 增强现实
当你戴着AR眼镜看自家客厅,系统需要实时识别电视的位置,才能在上面叠加信息;识别沙发,才能在旁边"放置"一个虚拟咖啡桌;识别门和窗,才能做室内空间锚定。
这类应用对实时性要求极高,需要轻量级模型在边缘端跑出高精度——而 HomeObjects-3K 配合 YOLO 系列小模型(如 YOLO26n),正好是这条路的最优组合之一。
场景三:智能家居与室内监控
家里的摄像头或者智能中控,如果能识别"沙发上有人坐着"、"卧室灯亮了"、"门开着",就能做出更智能的响应——自动调节空调、触发安防提醒、判断家人是否在家。这是智能家居从"遥控器升级版"到"真正智能"的关键一跳。
场景四:室内空间理解和房产科技
房产App的VR看房、室内设计软件的空间识别、二手家具的AI估价——这些应用都需要先"看懂"室内场景。HomeObjects-3K 提供了一个标准的起点。
05
PART
简单上手
AI 3 行开训
对于开发者来说,这个数据集的接入成本几乎可以忽略。
Ultralytics 平台提供一键训练入口,数据集在首次训练时自动下载,整个流程用五行代码就能跑通:
from ultralytics import YOLO
# 加载预训练模型
model = YOLO("yolo26n.pt")
# 开始训练,HomeObjects-3K数据集自动下载
model.train(data="HomeObjects-3K.yaml", epochs=100, imgsz=640)390MB的体量意味着即使在普通消费级GPU上,100轮训练也能在几小时内完成。对于研究者、独立开发者、CV方向的学生,这是一个零门槛入场的室内检测基准。
数据集遵循 AGPL-3.0 开源协议,学术用途完全免费,商业使用需合规标注来源。
01
PART
数字背后的意义
AI 数据集 2689 张照片
2689张照片,听起来不多。
但这个数字的背后,是 Ultralytics 团队一个明确的判断:室内家庭场景,是下一个AI视觉的主战场。
过去十年,AI视觉在道路、医疗影像、工厂质检、人脸识别等领域突飞猛进,但"家"这个空间反而被忽视了。家里的光线更复杂(日光、灯光混合),视角更随机(从不同角度拍),物体的状态更多变(半开的门、斜放的椅子、被衣服盖住的床)。
这些复杂性,恰恰需要专门的数据来训练专门的模型。
HomeObjects-3K 是这个方向上的一个起点,不是终点。它的意义在于:把家庭室内场景正式纳入了标准化的计算机视觉基准体系,让研究和工程有了共同的语言。
最后,回到那个被困在床腿之间的扫地机器人。
它缺的不是算力,不是传感器,缺的是真正懂家庭环境的"视觉经验"。
而这种经验,要从数据开始积累。
HomeObjects-3K,是让机器开始真正"看懂"你家的那一步。
pip install ultralytics
import ultralytics
ultralytics.checks()
# HomeObjects-3K dataset by Ultralytics
# Example usage: yolo train data=HomeObjects-3K.yaml
# parent
# ├── ultralytics
# └── datasets
#     └── homeobjects-3K  ← downloads here (390 MB)
path: homeobjects-3K # dataset root dir
train: images/train # train images (relative to 'path') 2285 images
val: images/val # val images (relative to 'path') 404 images
# Classes
names:
  0: bed
  1: sofa
  2: chair
  3: table
  4: lamp
  5: tv
  6: laptop
  7: wardrobe
  8: window
  9: door
  10: potted plant
  11: photo frame
# Download script/URL (optional)
download: https://github.com/ultralytics/assets/releases/download/v0.0.0/homeobjects-3K.zip
from ultralytics import YOLO
# Load a model
model = YOLO("yolo26n.pt") # load a pretrained model (recommended for training)
# Train the model
results = model.train(data="HomeObjects-3K.yaml", epochs=3, imgsz=640)
from ultralytics import YOLO
# Load a model
modelp = YOLO(f"{model.trainer.save_dir}/weights/best.pt") # load a fine-tuned model
# Inference using the model
prediction_results = modelp.predict("https://ultralytics.com/assets/home-objects-sample.jpg", save=True)
from ultralytics import YOLO
# Load a model
modele = YOLO(f"{model.trainer.save_dir}/weights/best.pt") # load a custom trained model
# Export the model
modele.export(format="onnx")更多transformer,VIT,swin tranformer
参考头条号:人工智能研究所
v号:人工智能研究Suo, 启示AI科技
动画详解transformer 在线视频教程


DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 0
 0
- 0


 已为社区贡献19条内容

所有评论(0)