四足机器人从炫技到实干:真正的拐点不是会跑会跳,而是开始替人干活
前几年提到四足机器人,很多人的第一印象还是:跑、跳、翻跟头、爬楼梯。
这些动作确实足够吸睛,也让四足机器人快速进入公众视野。但如果站在产业角度看,一个机器人能完成后空翻,并不代表它已经具备商业价值。
真正决定四足机器人能不能成为一门生意的,是另一个问题:
它能不能进入人不愿意去、去不了或者长期让人去成本太高的地方,稳定地把工作干完?
这几年四足机器人一个很明显的变化,就是评价标准正在从“动作有多炫”转向:
能不能巡检、能不能感知、能不能自主作业、能不能长期稳定运行。
四足机器人真正的产业化,可能现在才刚刚开始。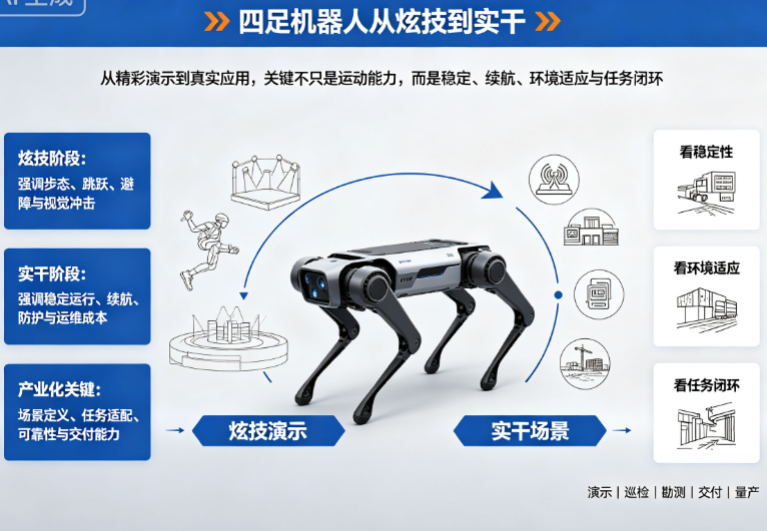
一、为什么早期四足机器人都在拼“运动能力”?
四足机器人首先是一台机器人,但在很长一段时间里,它首先需要解决的其实是:
怎么不摔倒。
和轮式机器人不同,四足机器人没有一个始终稳定接触地面的底盘。
它需要不断计算:
哪个脚应该落在哪里?身体姿态怎么调整?受到外力以后怎么恢复平衡?遇到楼梯、斜坡、碎石、坑洼应该怎么走?
背后涉及:
机器人动力学、状态估计、足端轨迹、MPC、WBC、强化学习、Sim2Real、关节控制。
所以早期四足机器人展示跑步、跳跃甚至翻跟头,并不完全是为了营销。
这些动作本质上是在验证:
机器人的运动控制上限。
如果连身体都控制不好,就谈不上后面的自主作业。
但问题是,当越来越多企业都能把四足机器人做得“会跑”以后,行业的竞争标准就必须继续往前走。
二、第一阶段解决“怎么走”,第二阶段开始解决“去哪里”
机器人真正进入工业现场以后,仅仅会走是不够的。
比如电力巡检。
企业不可能安排一个工作人员拿着遥控器,每天跟着机器人走几公里。
否则还不如直接让人巡检。
所以四足机器人真正进入实用阶段以后,第二个必须解决的问题就是:
自主移动。
这时候技术栈开始从单纯的运动控制扩展到:
SLAM+定位+导航+路径规划+避障+环境感知。
机器人需要自己知道:
我现在在哪里?
下一个巡检点在哪里?
前面有没有障碍物?
原来的路线突然被堵住以后怎么办?
所以四足机器人从“遥控机器狗”变成真正的工业机器人,一个非常重要的标志就是:
从Teleoperation走向Autonomy。
三、第三个变化更重要:从“移动”变成“移动+感知”
真正能够产生商业价值的四足机器人,很多时候并不是靠腿赚钱。
腿只是把传感器送到人不方便到达的位置。
例如工业巡检场景,四足机器人上面可以搭载:
可见光相机、红外热成像、激光雷达、气体传感器、声学传感器等。
于是机器人走到设备旁边以后,可以开始判断:
- 仪表读数是否异常?
- 设备温度有没有升高?
- 管道有没有泄漏?
- 现场有没有异常声音?
- 某个阀门的位置是否正确?
这时候四足机器人真正提供的产品就发生变化了。
企业买的不再是一台“机器狗”。
而是一套:自主移动平台+传感器+AI识别+巡检软件+数据系统。
所以看四足机器人商业化,不能只盯着本体。
真正决定客户价值的是:机器人到了现场以后,到底能获取什么信息,又能帮客户解决什么问题。
四、为什么四足机器人特别适合巡检?
因为它恰好填补了轮式机器人和人工之间的一块空白。
轮式机器人非常成熟,效率高、成本也更容易控制,但它对地面要求相对高。
如果场景里大量存在:
楼梯、台阶、碎石、沟坎、狭窄通道、不平整地面以及复杂室外环境,
四足机器人的价值就开始体现。
而这些环境又恰恰大量存在于:
电力、石油石化、矿山、冶金、建筑、能源设施等场景。
所以四足机器人最现实的商业逻辑,并不是:
“因为四条腿很先进,所以客户应该买。”
而是:
“以前这个地方必须让人进去,现在机器人可以进去。”
特别是高温、高压、有毒有害、易燃易爆等危险环境,只要机器人能够减少人员暴露,本身就有明确价值。
五、但“能巡检”还不等于真正能商业化
这也是现在看四足机器人最容易忽略的问题。
实验室里走一遍路线、识别几个仪表,并不困难。
真正到了客户现场以后,问题会一下子变多。
地面可能有水。
光线可能很暗。
设备可能产生强烈噪声。
通信可能突然中断。
夏天环境温度很高。
机器人连续工作以后电机和驱动开始发热。
雨雪、灰尘、振动都会影响传感器。
甚至一个看起来很普通的门槛,都可能导致任务失败。
所以工业客户真正关心的不是:
“你的视频里机器人能不能跑?”
而是:
“这台机器人能不能连续几个月每天跑?”
这就是四足机器人从Demo走向产品真正困难的地方。
评价指标开始从:
速度、跳跃高度、运动效果
变成:
MTBF、续航、防护等级、定位稳定性、任务成功率、故障率、维护成本。
这个变化非常关键。
因为它意味着四足机器人开始从“机器人技术产品”变成真正的工业设备。
六、下一阶段:四足机器人不只是“看”,还要开始“干”
如果四足机器人只是负责巡检,它本质上仍然是一台非常先进的移动传感器平台。
下一步真正有意思的变化,是:
四足机器人+机械臂。
机器人走到设备旁边以后,不只是识别:
“这个阀门有问题。”
而是进一步:
“我能不能直接把它操作了?”
例如开关阀门、按按钮、拉把手、取样、简单维护以及危险环境操作。
这时候技术难度会再次明显提高。
因为原来的四足机器人主要解决:
Locomotion。
加上机械臂以后开始变成:
Locomotion+Manipulation。
机械臂动作会改变整机质心;机械臂和环境接触又会产生外力;机器人一边移动一边操作时,还需要考虑全身协调。
于是WBC、力控、感知、操作规划、Manipulation都会进入系统。
这也是为什么四足机器人和具身智能最终会逐渐产生交集。
七、四足机器人和人形机器人,其实不是简单的替代关系
现在人形机器人太热,很容易产生一个问题:
未来有了人形机器人,还需要四足机器人吗?
我认为至少在相当长时间里,两者并不是简单替代关系。
人形机器人的优势是:
人类环境天然按照人的身体设计。
门把手、工具、工作台、楼梯以及大量生产设施,本身就是为双手双脚设计的。
所以人形机器人理论上的通用操作空间更大。
但四足机器人也有自己的优势:
重心更低、稳定性更强、复杂地形通过能力好,作为移动平台的成熟度也相对更高。
所以未来可能出现非常明显的场景分化:
| 机器人形态 | 更适合解决的问题 |
|---|---|
| AMR/轮式机器人 | 平整环境、高效率物流 |
| 四足机器人 | 复杂地形、巡检、危险环境 |
| 四足+机械臂 | 复杂环境移动操作 |
| 人形机器人 | 人类环境中的通用移动+操作 |
机器人最终不会只有一种形态。
场景会选择最合适的身体。
八、从猎头角度看,四足机器人的人才结构也正在发生变化
早期四足机器人公司最核心的人才,基本围绕:
运动控制、机器人动力学、MPC、WBC、强化学习、嵌入式、电机控制、机械结构。
因为第一件事情必须先解决:
机器人怎么稳定地走起来。
但随着产品进入实际场景,企业需要的人开始明显扩展。
| 阶段 | 核心人才 |
|---|---|
| 本体研发 | 机械结构、关节、电机、电控 |
| Locomotion | 动力学、MPC、WBC、RL |
| 自主移动 | SLAM、定位、导航、规划 |
| 环境感知 | 视觉、3D感知、多传感器融合 |
| 移动操作 | Manipulation、力控、WBC |
| 产品化 | 系统工程、测试、可靠性 |
| 量产 | NPI、制造、质量、供应链 |
| 商业落地 | 行业解决方案、应用工程、交付 |
这里其实能看到一个很明显的产业信号:
四足机器人公司招聘什么人,正在反映公司走到了哪个阶段。
如果招聘页面几乎全是Locomotion、RL、机械、电控,公司大概率还比较偏本体研发。
如果开始大量出现:
行业解决方案、可靠性、NPI、应用工程、项目交付、售后服务,
往往意味着企业已经开始真正考虑商业化。
David的判断:四足机器人真正的分水岭,是客户开始不关心它“像不像机器人”
四足机器人早期需要炫技。
因为行业必须证明:
四条腿这条技术路线是可行的。
但一个产业真正成熟的标志,恰恰是客户逐渐不再关心技术本身。
电力客户最终不会天天讨论WBC。
石化客户也不会因为机器人用了强化学习就多付钱。
他们真正关心的是:
今天巡检了多少设备?发现了几个异常?减少了多少人工?危险区域少进去多少人?一年能不能稳定运行?多久能收回投资?
所以四足机器人真正的产业拐点,不是第一次完成后空翻,也不是第一次跑得比人快。
而是有一天,客户提需求的时候不再说:
“我们想采购几台机器狗。”
而是说:
“这个区域的无人巡检,能不能交给机器人?”
从“卖机器人”到“解决任务”,从展示运动能力到创造实际生产价值——
这才是四足机器人真正从炫技走向实干的开始。

DAMO开发者矩阵,由阿里巴巴达摩院和中国互联网协会联合发起,致力于探讨最前沿的技术趋势与应用成果,搭建高质量的交流与分享平台,推动技术创新与产业应用链接,围绕“人工智能与新型计算”构建开放共享的开发者生态。
更多推荐
 5
 0
- 0


 已为社区贡献50条内容

所有评论(0)